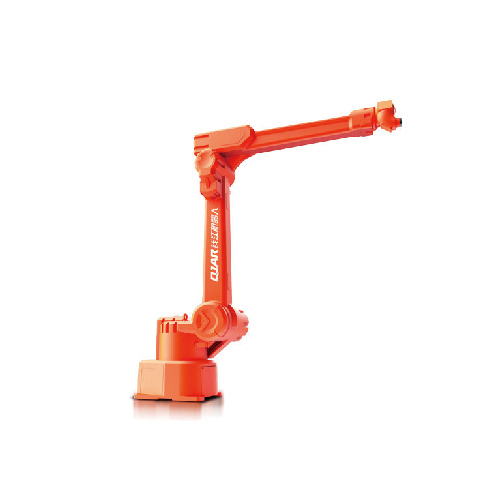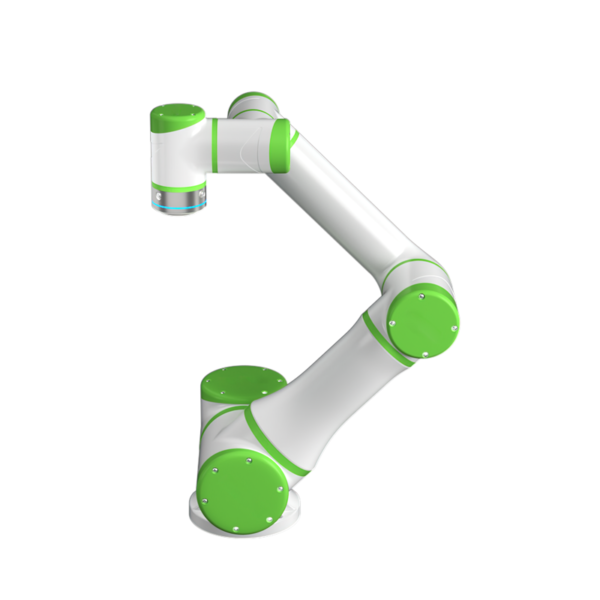
| Modell | R18-095S | |
| Roboterarm Net Eeight (ouni Kabel) |
35kg | |
| Notzlaascht | 18kg | |
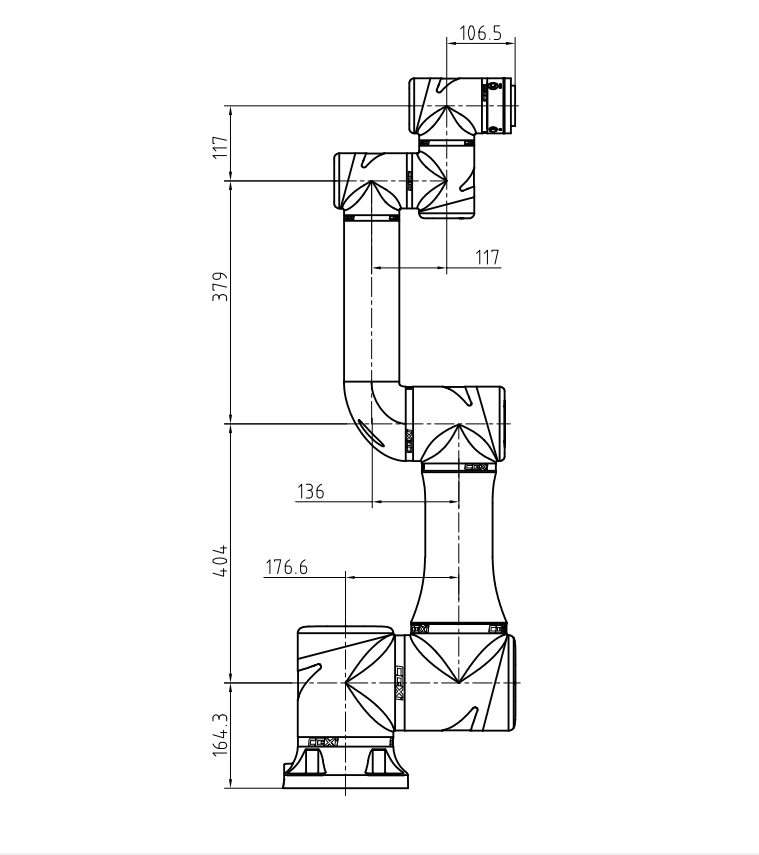
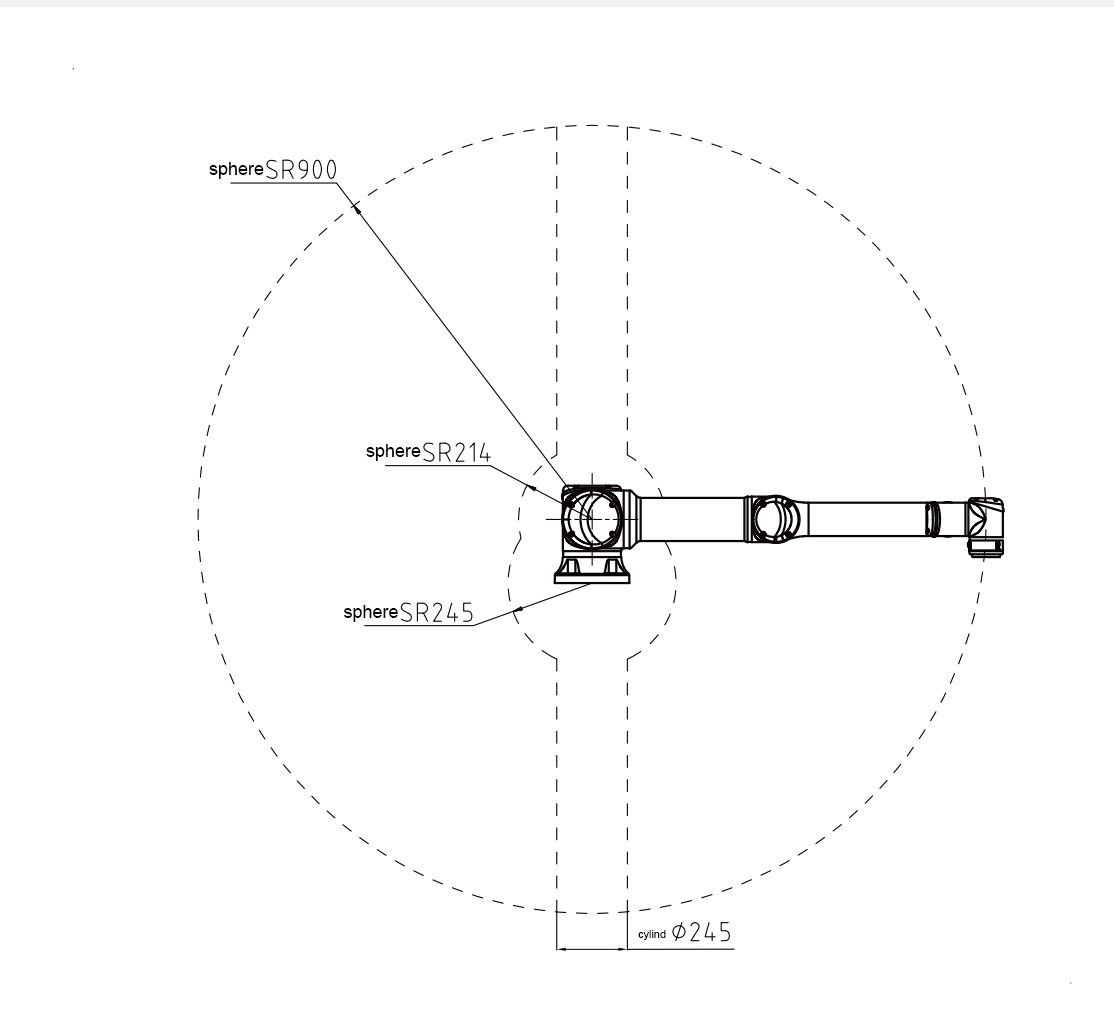
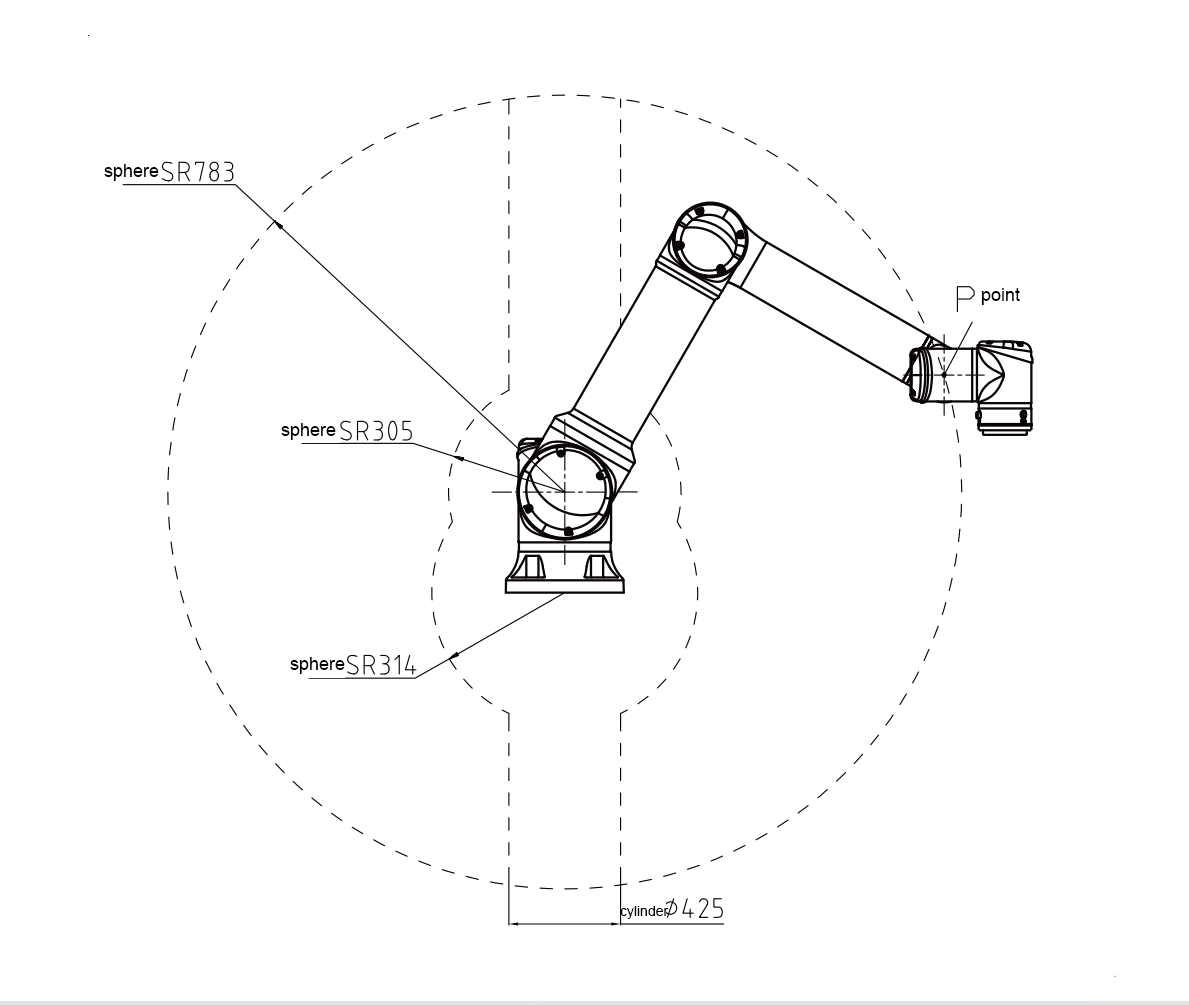
| Armspan | 900mm | |
| Grad vu Fräiheet | 6 | |
| Motion Range | Gemeinsam 1 | ± 360 ° |
| Gemeinsam 2 | ± 360 ° | |
| Gemeinsam 3 | ± 165 ° | |
| Gemeinsam 4 | ± 360 ° | |
| Gemeinsam 5 | ± 360 ° | |
| Gemeinsam 6 | ± 360 ° | |
| Bewegungsgeschwindegkeet | Gemeinsam 1 | 150 ° / s |
| Gemeinsam 2 | 150 ° / s | |
| Gemeinsam 3 | 210 ° / s | |
| Gemeinsam 4 | 240 ° / s | |
| Gemeinsam 5 | 240 ° / s | |
| Gemeinsam 6 | 240 ° / s | |
| EOA maximal Geschwindegkeet | 2m / s | |
| Widderhuelen Positionéierung Genauegkeet (maximal) | ± 0.02mm | |
| Absolute Positionéierungsgenauegkeet (maximal) | 0.5mm | |
| Kontroll Bus / Frequenz | EtherCAT/1kHz | |
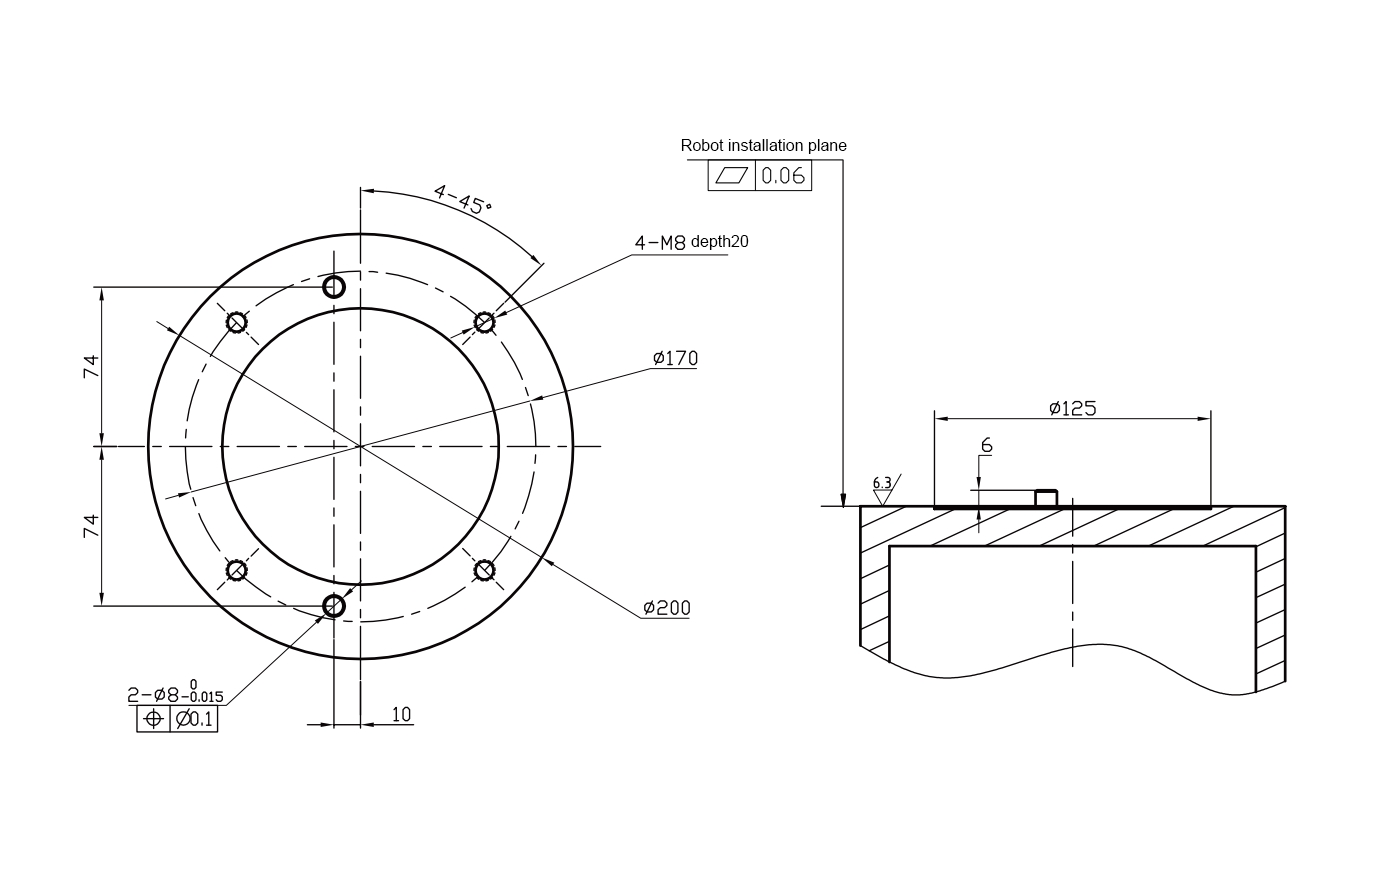
| Installatiounsmethod | all Wénkel | |
| Typesch Kraaft | 550W | |
| Material | Al durchgang | |
| Ambient Temperature | -5 ° C ~ 55 ° C | |
| Aarbechtsëmfeld (Fiichtegkeet) | 5% ~ 90% RH (keng Kondensatioun) |
|
| Kabellängeg | 6m | |
| IP GRADE | IP65 | |
| Kaméidi | ≤60dB | |
| Tool Enn IO Port | digital Input * 2, digital Ausgang * 2, Analog Input * 2, Output Stroumversuergung 24V / 1A * 1 |
|
| Tool Enn Kommunikatioun Port | digital Input * 2, digital Ausgang * 2, Analog Input * 2, Output Stroumversuergung 24V / 1A * 1 |
|