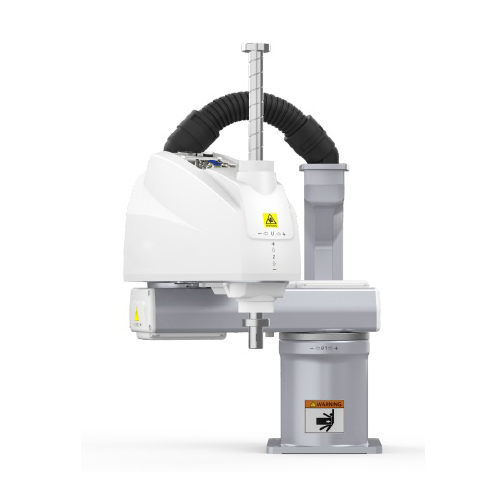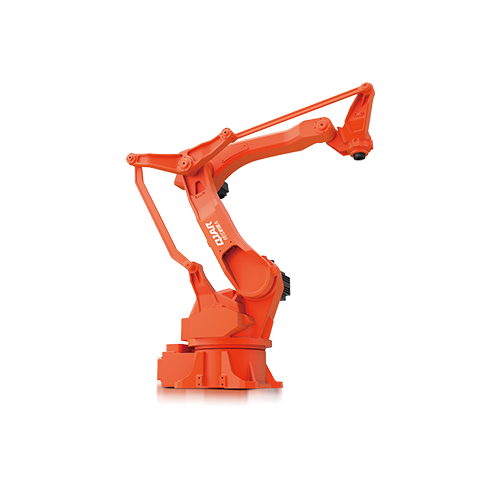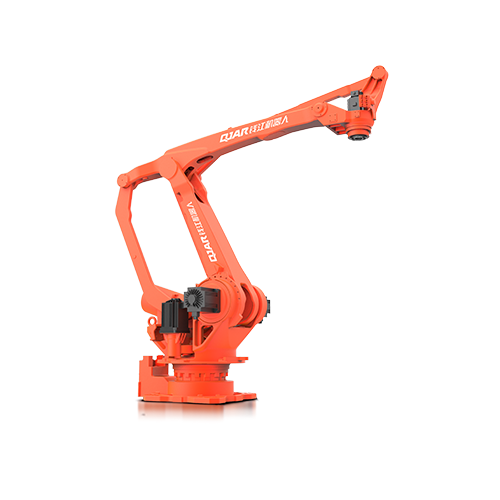
180kg Notzlaascht 3153mm Erréchen Distanz Roboter Arm QJRB180-1

  • Héichgeschwindeg a stabil, all Achs, déi mat gerénger Kraaftoutput funktionnéiert, einfach Ausrüstungskompositioun ka mat spezielle Palletiséierungssoftware benotzt ginn.
  • Breet benotzt an intelligent Fabrikatioun Industrie wéi Miwwelen, Iessen a Gedrénks an 3C, applicabel fir héich-Vitesse an héich-Präzisioun palletizing, plécke, Verpakung, Ëmgank, fidderen an Ausluede.
  • Widderhuelen Positionéierung Genauegkeet: ± 0.5 mm
  • Armspann: 3153 mm
  • Notzlaascht: 180 kg

Datebank Download

3D Zeechnungen

Uweisungen

technesch Parameter

Modell QJRB180-1
Achs Zuel 4
Notzlaascht 180kg
Widderhuelen Positionéierung ± 0.5mm
Max Armspan 3153.7mm
Motion Range J1 ± 170º
J2 ﹢95º,﹣47º
J3 ﹢112º,﹣20º
J4 ± 360º
J5 -
J6 -
Max Speed J1 129º/s
J2 132º/s
J3 132º/s
J4 298º/s
J5 -
J6 -
Erméiglecht Dréimoment J4 -
J5 -
J6 -
Inertia Moment J4 3.25 kg/m²
J5 -
J6 -
Roboter Kierper Gewiicht 1400kg
Power Kapazitéit 17.5kVA
Cabinet Gréisst 650 * 750 * 1150mm
Cabinet Gewiicht 140kg
Source Dräi-Phase fënnef-Drot
Installatioun Form Ground
Applikatioun Et ass gëeegent fir Punching Maschinn, Miwwelen, Iessen a Gedrénks, 3C an aner Industrien. Op Palletiséieren, Ofhuelen, Verpakung, Ëmgank, Luede an Ausluede.

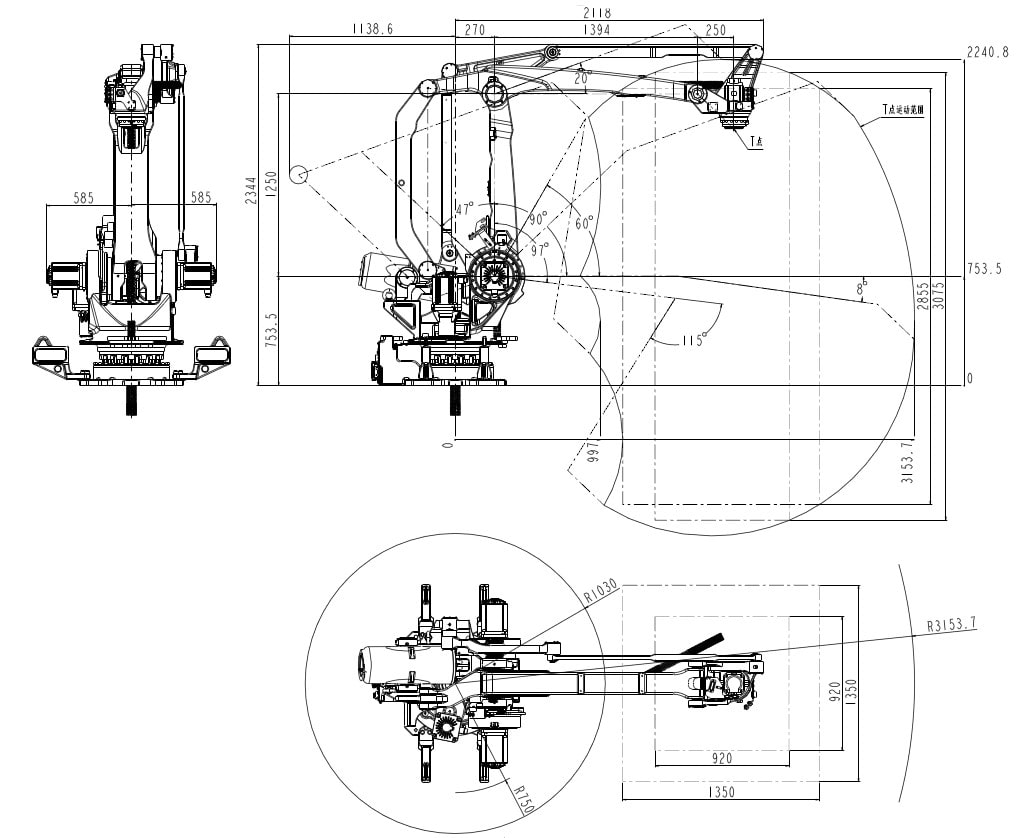
Roboter Gesamt Dimensioun a Bewegungsberäich Zeechnen

QJRB180-1 Dimensioun

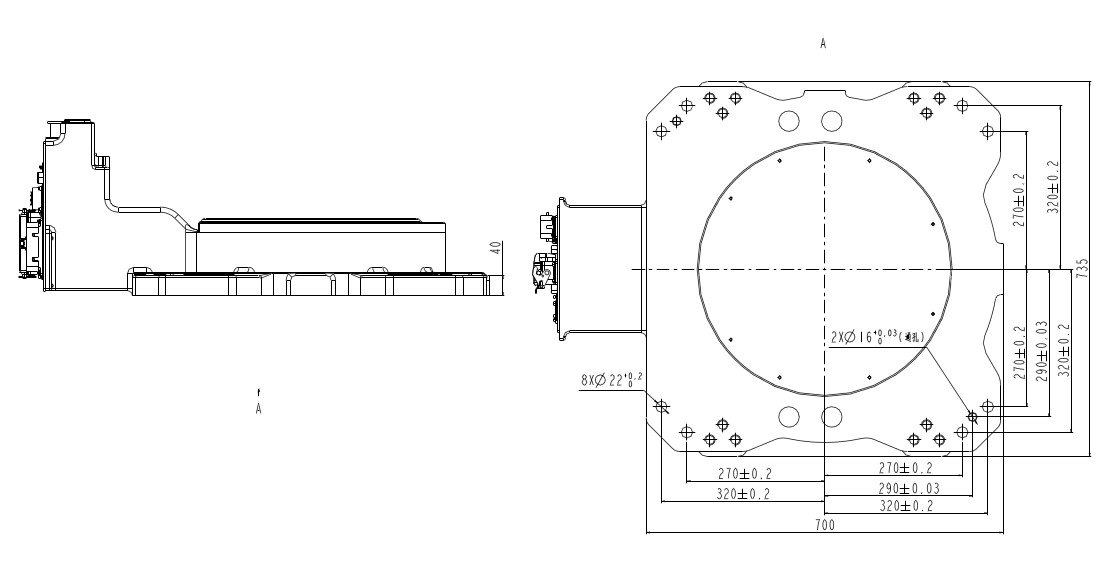
Roboter Base Montéierung Dimensioun Zeechnen

QJRB180-1 Zeechnen

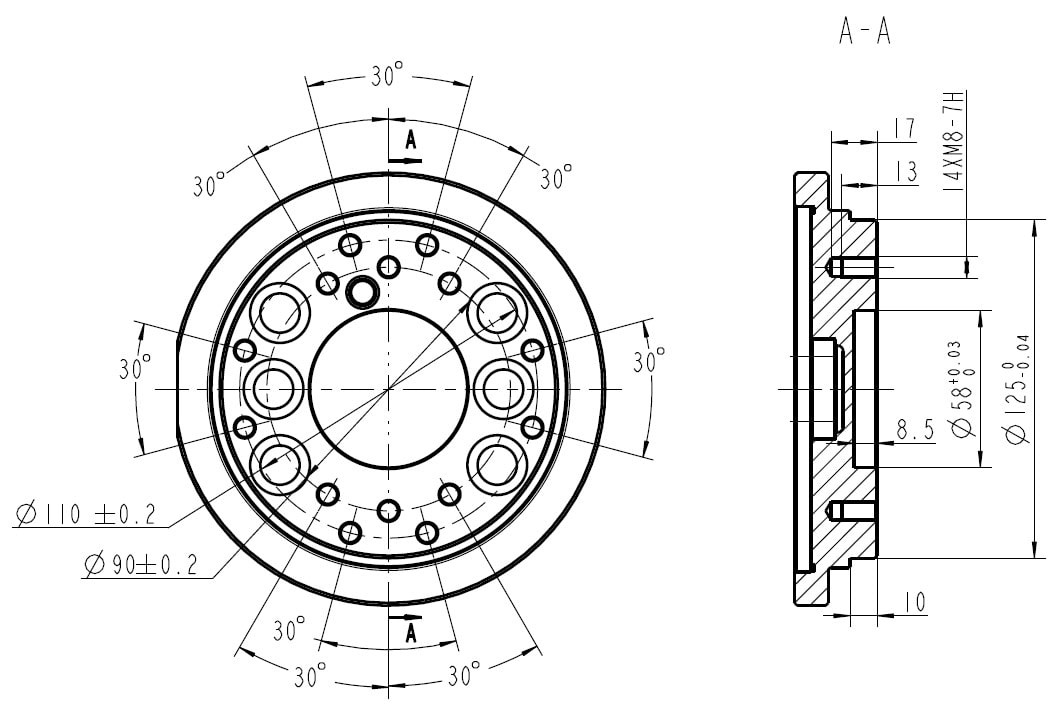
Roboter Enn Installatioun Dimensioun Zeechnen

QJRB180-1 Installatioun

Dateschutzvisiten

Dës Websäit benotzt Cookien, fir datt mir Iech mat der beschtméiglecher Usererfahrung méiglech maachen. Cookie-Informatioun gëtt an Ärem Browser gespäichert a funktionéiert Funktiounen, wéi Dir unerkannt hutt, wann Dir op eis Websäit zréckkoum an eis Team hëllefe fir ze verstoen, wéi vun de Websäit déi Dir am meeschten interessant a nëtzlech fannt.