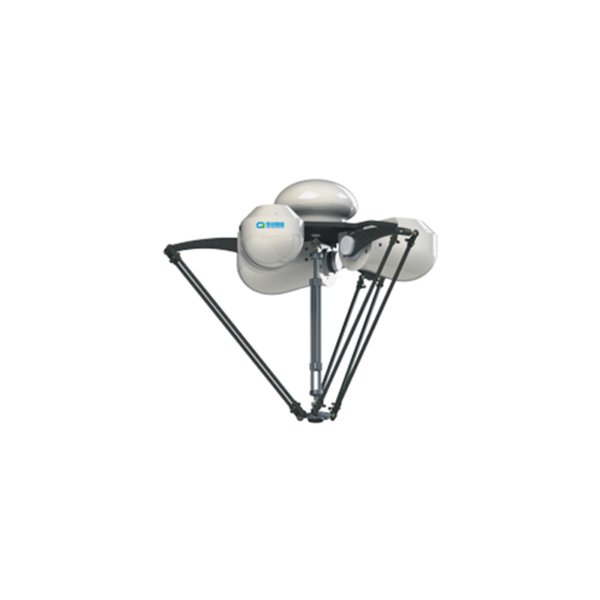
| Modell | EVS3-400P | |
| Funktioun | Material Ëmgank, 3C Produiten | |
| Ganzen Axen | 4 | |
| Maximum erreecht | 400mm | |
| Notzlaascht | bewäert Belaaschtung | 1kg |
| maximal Belaaschtung | 3kg | |
| Zulässlech Inertialmoment vun der Rotatiounsachs | nominéiert Dréimoment | 0.005 kg·m2 |
| maximal Dréimoment | 0.05 kg·m2 | |
| Widderholl Positionéierungsgenauegkeet | 1. Achs + 2. Achs | ± 0.01mm |
| 3. Achs (Erhiewungsachs) | ± 0.01mm | |
| 4. Achs (Rotatiounsachs) | ± 0.01 ° | |
| Maximal Vitesse | 1 ass | 6000mm / s |
| 2nd ass | 6000mm / s | |
| 3. Achs (Erhiewungsachs) | 1000mm / s | |
| 4. Achs (Rotatiounsachs) | 2600 ° / Sek | |
| Max Operatioun Beräich | 1 ass | ± 132 ° |
| 2nd ass | ± 141 ° | |
| 3. Achs (Erhiewungsachs) | 150mm | |
| 4. Achs (Rotatiounsachs) | ± 360 ° | |
| Installatioun Form | Buedem montéiert | |
| Roboter Gewiicht | 16Kg | |
| Stroumverbrauch | 0.7kw | |
| Installasjonsmiljo | Temperature | 0 ~ + 45 ℃ |
| Fiichtegkeet | 20 ~ 80% RH (keng Kondensatioun) | |
| eben | Ënner 4.9M/S131 | |