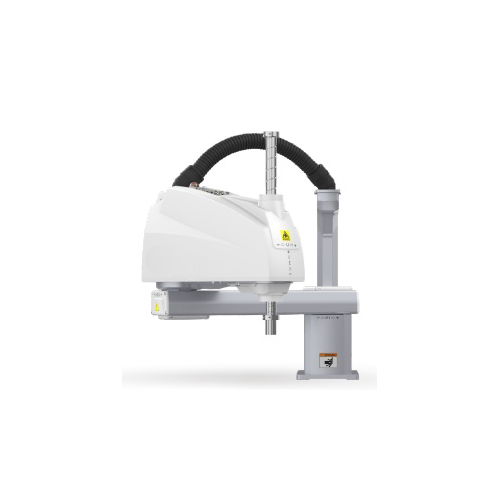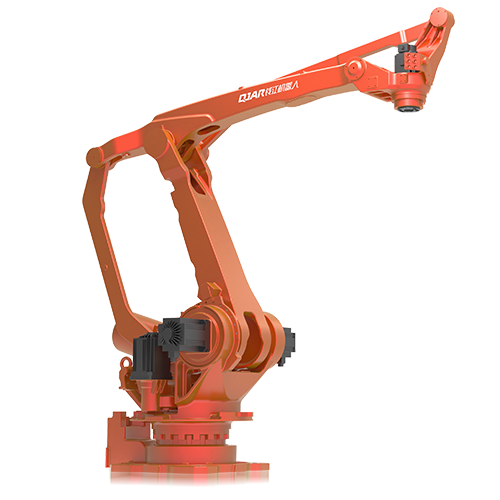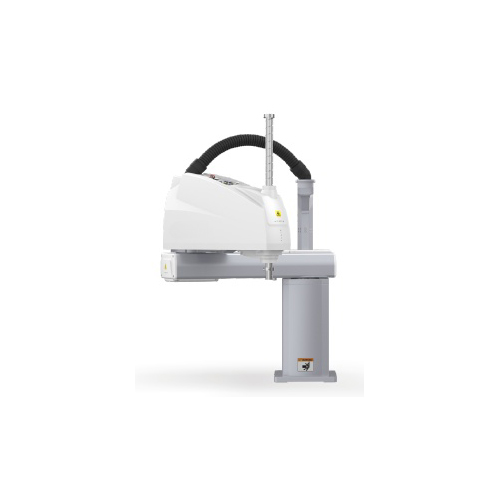
| Modell | EVS20-900P | |
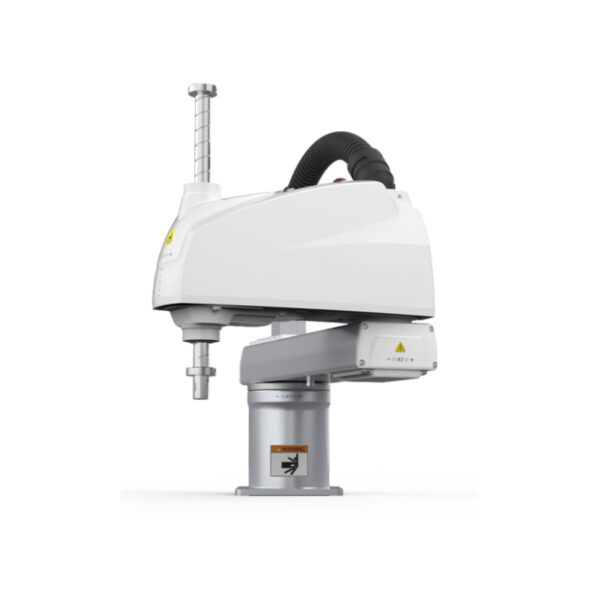
| Funktioun | Material Ëmgank, 11C Produiten | |
| Ganzen Axen | 4 | |
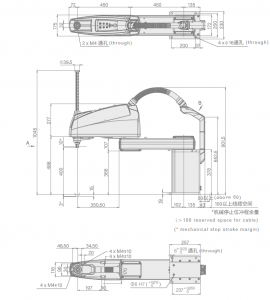
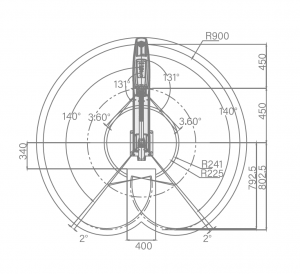
| Maximum erreecht | 900mm | |
| Notzlaascht | bewäert Belaaschtung | 10kg |
| maximal Belaaschtung | 20kg | |
| Zulässlech Inertialmoment vun der Rotatiounsachs | nominéiert Dréimoment | 0.05 kg·m2 |
| maximal Dréimoment | 0.45 kg·m2 | |
| Widderholl Positionéierungsgenauegkeet | horizontal koordinéieren | ± 0.025mm |
| z koordinéieren | ± 0.01mm | |
| Rotatioun Wénkel | ± 0.01 ° | |
| Maximal Vitesse | 1 ass | 11250mm / s |
| 2nd ass | 11250mm / s | |
| 3. Achs (Erhiewungsachs) | 2020mm / s | |
| 4. Achs (Rotatiounsachs) | 1400 ° / Sek | |
| Max Operatioun Beräich | 1 ass | ± 131 ° |
| 2nd ass | ± 150 ° | |
| 3. Achs (Erhiewungsachs) | 420mm | |
| 4. Achs (Rotatiounsachs) | ± 360 ° | |
| Installatioun Form | Buedem montéiert | |
| Roboter Gewiicht (ouni Kabel) | 52kg | |
| Stroumverbrauch | 2.55kw | |
| Installasjonsmiljo | Temperature | 0 ~ + 45 ℃ |
| Fiichtegkeet | 20 ~ 80% RH (keng Kondensatioun) | |
| eben | Ënner 4.9M/S132 | |
| Applikatioun | Kapabel fir mat Visiounssystem ze schaffen. A kann am Ëmgank applizéiert ginn, Assemblée, Zortéieren, Material Luede an Ausluede etc | |