
Vum EVST Engineering Team · Lescht Aktualiséierung: 15. Juli 2026
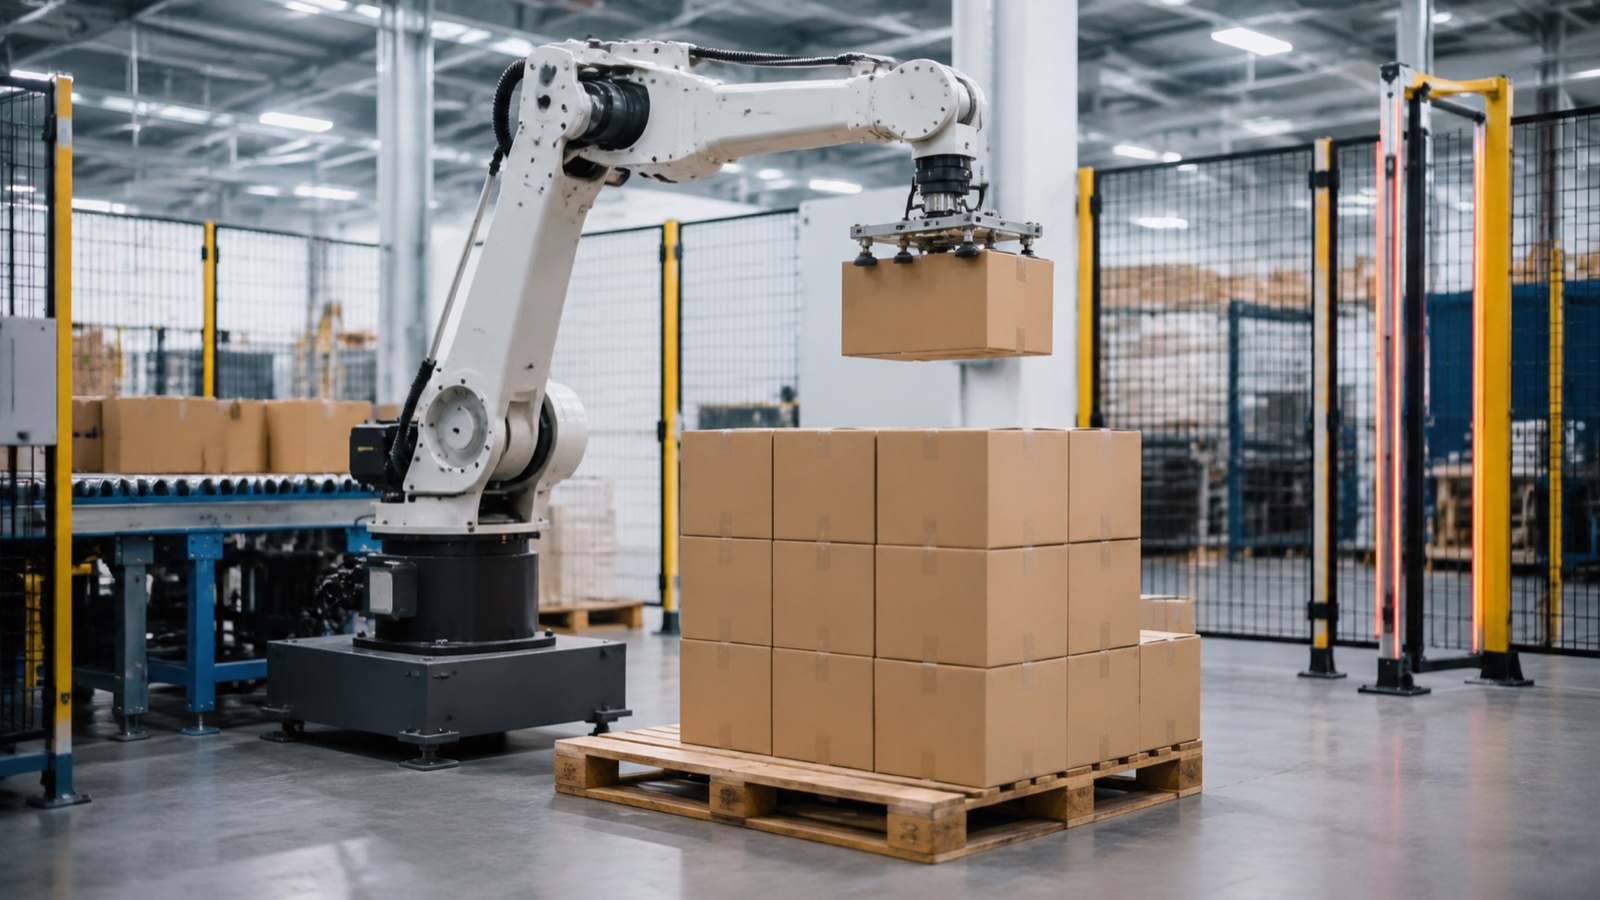
Eng Palettenroboterzell kascht typescherweis méi wéi nëmmen den Roboterarm: Déi total Investitiounskäschten ëmfaassen de Roboterkierper, den Aarm-Enn-Tool, d'Sécherheetsabzündung a Scanner, d'Integratioun an d'Inbetriebnahme, an d'Programméierung. No Observatioune vun der Industrie bezuele sech déi meescht Zellen a Betrib mat méi Schichten bannent 12–24 Méint zréck, woubäi de Roboter selwer normalerweis nëmmen en Drëttel bis d'Halschent vum Gesamtbudget ausmécht.
Firwat de Präisschëld vu Roboter net déi ganz Geschicht ass
Keefer, déi d'Käschte vun engem Palettenroboter recherchéieren, fänken dacks mat enger eenzeger Zuel am Kapp un, dem Präis vum Roboterarm, a si iwwerrascht, wann e System, deen ugebuede gëtt, zwee bis dräimol méi deier ass. Dës Differenz ass kee Präisopschlag. Eng Palettenzell ass e System: de Roboter manipuléiert Paletten oder Këschten, awer de Grëff, de Sécherheetsperimeter, d'Integratioun vun de Kontrollen an d'Programméierung, déi se zesummebënnt, sinn dat, wat d'Linn tatsächlech onbeaufsichtegt leeft. Eis Komplette Guide fir roboteresch Palletéierer Deckt Robotertypen a Selektiounskriterien am Detail of; dësen Artikel konzentréiert sech enk op d'Käschte vun enger Palettenzell, wéi d'Capex sech opdeelen a wéi een erausfënnt, wéini se sech selwer zréckbezuelt.
Wat d'Käschte vun engem Palettenroboter beaflosst: Fënnef Capex-Linnposten
Hiersteller wéi FANUC, ABB, KUKA, Yaskawa an EVST verkafen all Roboter, déi palletéiere kënnen, awer de Roboter selwer ass nëmmen ee vu fënnef Käschtezentren, déi an enger typescher Systemoffer optrieden. D'Verständnis vun all deenen zwee erlaabt et engem Keefer, Offeren op Basis vun de Resultater ze vergläichen, anstatt sech op de Lëschtepräis vum Roboter ze baséieren.
1. Roboterkierper
D'Basiskäschte vun der Hardware baséieren haaptsächlech op d'Notzlaaschtklass, net op d'Markenprestige. E kompakte 4-Achs-Palettéierungsroboter, dee fir liicht Kartongen geduecht ass, kascht däitlech manner wéi eng Eenheet mat schwéierer Notzlaascht, déi fir voll Paletten oder a Sachet verpackte Groussgidder gebaut ass. No Branchenobservatioune mécht de Roboterkierper typescherweis ongeféier en Drëttel bis d'Halschent vun de Gesamtkäschte vum System aus, während de Rescht op déi véier Elementer hei ënnendrënner verdeelt ass.
2. Aarm-Enn-Tooling (EOAT / Grëffer)
Greifer fir Paletten ze packen sinn applikatiounsspezifesch: Vakuumbecher fir Kartongen a Säck, mechanesch Klemmgreifer fir Këschten an Trommelen, oder Multi-Zonen-Tooling fir Paletten mat gemëschte SKUs. D'EOAT-Käschte variéieren jee no der Unzuel vun den Pick-Zonen, der Produktvariabilitéit an ob d'Tool eng Schnellwechselméiglechkeet fir verschidde SKUs op der selwechter Linn brauch. Dëse Posten gëtt an der fréier Budgéierung dacks ënnerschat, well en eenzege Greifer-Design selten all Produkter ofdeckt, déi eng Ariichtung bedreift.
3. Sécherheetszongen a Scanneren
Ënnert ISO 10218-2:2025 sinn d'Risikobewertung an d'Sécherheet op Zellniveau d'Verantwortung vum Systemintegrator, net déi vum Roboterhersteller. Dat heescht, datt Perimeterzaun, Liichtvirhäng oder Flächenscanner, verriegelt Tore a sécherheetsbewäertte PLCs separat vum Roboter bezuelbar sinn a meeschtens e bedeitenden Undeel vun de Gesamtkäschten duerstellen, besonnesch fir Zellen mat reegelméissegem Bedreiwerzougang fir Palette- oder Produktwiessel.
4. Integratioun an Inbetriebnahmung
Dëst deckt mechanesch Installatioun, elektresch Verbindung, PLC- an HMI-Integratioun mat Upstream-Fërderbänner oder Wéckelausrüstung, souwéi Inbetriebnahmung an Tester virun Ort of. D'Integratiounskäschte sinn do, wou d'Aarbechtskäschten an d'Reesdistanz vun der Basis vum Integrateur am meeschte wichteg sinn, an et ass dee Posten, deen am empfindlechsten dorop hiweist, wéi vill vun der Ëmgéigendlinn (Fërderbänner, Stretch-Wéckelmaschinnen, Etikettenapplikatoren) scho existéiert am Verglach zu deem, wéi vill gebaut muss ginn.
5. Programméierung a Software
Musterprogramméierung (wéi Schichten a Paletten opgebaut ginn), Palettensoftwarelizenzen an all visuell gesteiert Pick-Logik fir gemëschte Lasten falen ënner dës Rubrik. Standardiséiert Single-SKU-Muster programméiere méi séier a méi bëlleg wéi Mixed-Case, interlocking Palettenmuster, déi Kollisiounskontroll a Schichtenoptimiséierungssoftware erfuerderen.
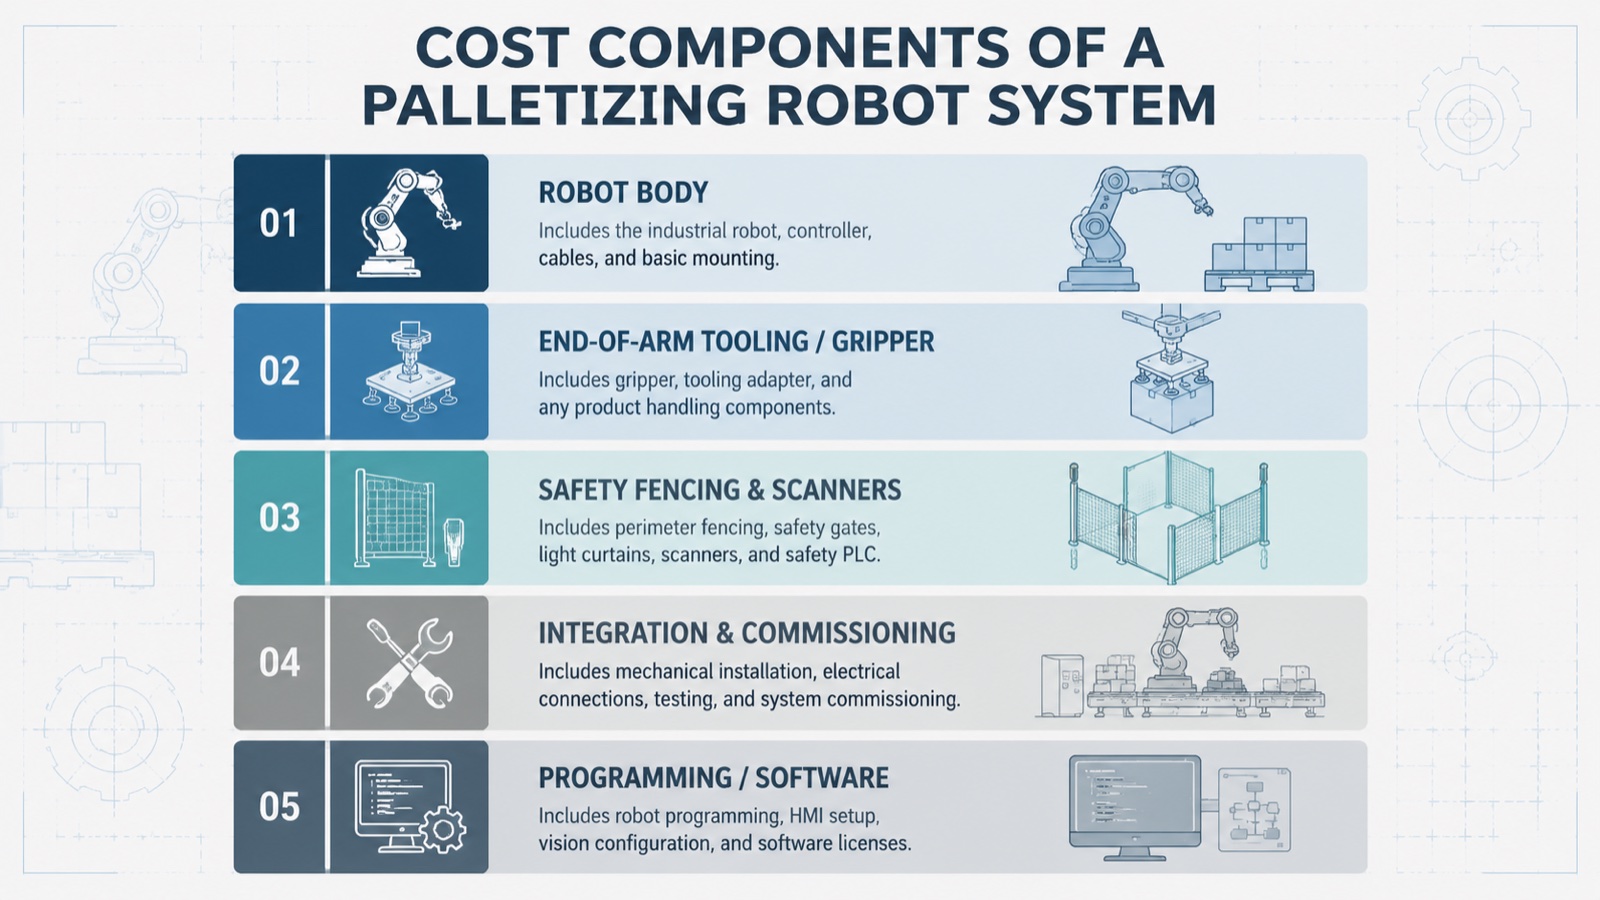
No Observatioune vun der Industrie maachen d'Integratioun an d'Inbetriebsetzung zesumme mat Sécherheetsschutz dacks genee sou vill vun de Gesamtkäschte vun enger Paletteniséierungszell aus wéi de Roboter an de Grëff zesummen, dofir gëtt de Verglach vum "Roboterpräis" eleng tëscht de Fournisseuren en onvollstännegt Bild. EVST zitéiert Paletteniséierungszellen als e komplette Pak (Roboter, EOAT, Schutz a Inbetriebsetzung) anstatt de Roboter isoléiert ze präisen an de Rescht dem Keefer separat ze iwwerloossen.
Präisberäicher no Notzlaaschtsegment
D'Notzlaaschtklass ass den eenzege gréisste Faktor fir d'Gesamtkäschte vum System, well se d'Gréisst vum Roboterrahmen, d'Greifkapazitéit an dacks d'Fläch vum Sécherheetsperimeter bestëmmt. Déi folgend Beräicher reflektéieren typesch Budgets fir eng komplett Zell (Roboter, EOAT, Sécherheetsschutz, Integratioun a Programméierung), net e Präis nëmme fir de Roboter.
| Notzlaaschtsegment | Beispill EVST 4-Achs Modell | Notzlaascht | Typesche Budget fir eng komplett Zell* | Typesch Benotzungsfall |
|---|---|---|---|---|
| Liicht | QJRB15-1 | 15 kg | Déi ënnescht fënnefstelleg bis mëttler fënnefstelleg USD-Band | Këscht- a Kartongpalletiséierung, reegelméissegen Artikelnummerwiessel |
| Mëtt | QJRB30-1 | 30 kg | Mëttel bis iewescht fënnefstelleg USD-Band | Standard Eenzellinn-Këscht- oder Sachet-Palettéierung |
| Heavy | QJRB180-1 | 180 kg | Iewescht fënnefstelleg bis niddreg sechsstelleg USD-Beräich | Täschwueren, Multi-SKU End-of-Line, Groussbehälter |
| Extra schwéier | QJRB800-1 | 800 kg | Sechsstellege USD-Band | Voll Palettenladungen, Trommelen, Baumaterialhandhabung |
*Geméiss Branchenobservatiounen iwwer déi uewe genannten Notzlaaschtklassen; déi tatsächlech Präisser hänken vun der Komplexitéit vum Grëff, dem Foussofdrock vun der Sécherheetszon, dem Ëmfang vun de Kontrollen an de Konditioune vum Site of. EVST publizéiert keng fix Lëschtepräisser; frot e konfiguratiounsspezifescht Offert un iwwer Guide fir d'Auswiel vun engem 4-Achs-Palettéierungsroboter.
Berechnung vun der Rentabilitéit: D'ROI-Formel
D'Berechnung vun der Réckbezuelung fir e Palettenroboter ass einfach, soubal d'Capex bekannt sinn: deelt d'Gesamtsystemkäschten duerch de monatleche Wäert, deen d'Zell liwwert, egal ob dëse Wäert aus vermeide Aarbechtskäschten, erhéichtem Duerchgank oder reduzéierte Produktschued a Verschwendung kënnt.
Réckbezuelungszäit (Méint) = Gesamt Systemkapitalausgaben ÷ (Méintlech vermeide Aarbechtskäschten + Méintleche Wäert vum reduzéierte Schued/Offall + Méintleche Wäert vum gewonnenen Duerchlaf)
Zum Beispill kéint een eng Zell am mëttleren Segment betruechten. Eng Ariichtung, déi zwou Schichten manuell Palettenaarbecht bedreift, kéint, laut Industrieobservatiounen, ongeféier 3,500–5,000 Dollar pro Mount u Käschte fir voll belaascht Aarbechtskräfte spueren, andeems dës Personalzuel nei zougewise gëtt, plus weider 500–1,500 Dollar pro Mount u reduzéierte Produktschued duerch méi konsequent Stapelung. Fir e Budget fir eng komplett Zell am mëttleren Segment, wéi virdru genannt, féiert dës Kombinatioun normalerweis zu enger Réckbezuelungsperiod vun 12–24 Méint, obwuel bei Operatioune mat enger Schicht mat méi niddrege Mataarbechterkäschten oder engem méi liichten Duerchgank d'Berechnung méi no bei 24–36 Méint erreeche wäert.
An der Praxis stellen d'Feldingenieure vun EVST fest, datt déi Asätz mat der schnellster Rentabilitéit zwou Charakteristike gemeinsam hunn: Méischichten- oder kontinuéierleche Betrib (woubäi déiselwecht Investitiounsausgaben duerch méi Duerchlafstonnen ofgebucht ginn) an e bestehenden Schwachpunkt ronderëm de Risiko vu Verletzungen oder Produktschued duerch manuell Stapelung, wat iwwer d'Rohaarbechtskäschte eraus Erspuernisser bäidréit. Laut der International Federation of Robotics bleiwen Materialhandling- a Palettenapplikatiounen zu de gréisste Kategorien vun Industrieroboterinstallatiounen weltwäit. Dëse Volumen huet dozou bäigedroen, d'Präisser fir Roboterhardware am Laf vun der Zäit erofzesetzen, och wann d'Integratiouns- a Sécherheetskäschte relativ konstant bliwwe sinn.
Kaafen vs. Leasing: Wat zu Ärem Betrib passt
De komplette Kaf vun enger Palettenzell ass dee meescht verbreeten Wee fir Ariichtungen mat engem virauszesoen, lafenden Duerchgank, well doduerch widderhuelend Finanzéierungskäschte vermeit ginn an d'Ausrüstung als ofschreibbar Kapitalverméigen ugesi gëtt. Leasing oder Ausrüstungsfinanzéierung, déi typescherweis iwwer regional Leasingfirmen oder Bank-Ausrüstungsfinanzéierungsprogrammer arrangéiert gëtt anstatt direkt vum Roboterliwwerant, kann den initialen Cash-Ausgab senken an ass méi heefeg fir Ariichtungen, déi d'Automatiséierung op enger eenzeger Linn pilotéieren, ier se Kapital fir eng méi breet Aféierung investéieren, oder fir saisonal Operatiounen, wou eng Zell net d'ganzt Joer bedriwwe gëtt.
Den Ofwägung ass einfach: d'Finanzéierung verdeelt d'Käschten iwwer d'Zäit, awer füügt Zënskäschten derbäi, wat d'effektiv Réckbezuelungsperiod am Verglach zu engem Bargeldkaaf verlängert. Fir déi meescht Hiersteller, déi en éischte Palettenroboter evaluéieren, kënnt d'Entscheedung dorop un, ob d'Cashflow-Positioun vun der Ariichtung oder hir Bilanzabschreiwungsstrategie Prioritéit huet, eng Fro, déi mam eegene Finanzteam vum Keefer ausgeschafft gouf, andeems d'Capex-Zuelen an den Notzlaaschtsegment uewen als Input benotzt goufen.
Käschtevirdeeler a China-Sourcing
E bedeitenden Undeel vun de Gesamtkäschte vum Paletteniséierungsroboter besteet aus dem Roboterkierper an der EOAT-Hardware selwer, an d'Beschaffung vu chinesesche Produzenten ass zu engem Standardkäschteoptimiséierungshefboom fir Keefer ausserhalb vu China ginn, nieft etabléierte Fournisseuren a Japan, Däitschland an den USA. No Branchenobservatioune hunn a China hiergestallt Industrieroboter normalerweis e méi niddrege Präis fir hir Hardware wéi vergläichbar westlech oder japanesch Modeller, wat éischter d'Gréisst vun der nationaler Versuergungskette fir Servomotoren, Reduzéierer a Controller reflektéiert wéi eng Reduktioun vun der Bauqualitéit.
EVST produzéiert seng QJRB Palettenroboterlinn a China a liwwert an iwwer 100 Länner, mat enger IATF16949-Zertifizéierung am Automobilberäich op senger Produktiounslinn an enger CE-, SGS- an TUV-Zertifizéierung vun Drëttubidder op senge Produkter. Baséierend op der Asazplaz stellt den Ingenieursteam vun EVST fest, datt de Käschtevirdeel vun der Hardware-Produktioun a China am stäerksten um Enn vun der Gamme mat schwéieren Notzlaaschte markéiert ass, wou de Servo- a Getriebeberäich am séiersten eropgeet, an am mannsten um liichten Enn, wou d'global Präisser tëscht de Marken scho zimmlech kompetitiv sinn.
No Branchenobservatioune hänkt de gesamte Käschtevirdeel vun enger Paletteniséierungszell aus China staark vun den Importzöllen, der Fracht an der lokaler Inbetriebnahmungsënnerstëtzung of, net nëmmen vun den Hardwarepräisser. Wat d'Inbetriebnahmung ugeet, bedeit dat globalt Feldingenieurnetz vun EVST, datt d'Integratioun an den Startup-Ënnerstëtzung net erfuerderlech sinn, fir all Installatioun en Techniker aus China ze fléien, wat ee vun de gréissere Schwankfaktoren an deem Käschtevergläich ass.
Oft gestallten Froen
Wéi vill kascht e Palettenroboter am Joer 2026?
Eng komplett Paletteniséierungszell, inklusiv Roboter, Grëffer, Sécherheetsabgrenzung, Integratioun a Programméierung, läit typescherweis tëscht de fënnef niddregste Stellen fir e 4-Achsen-System mat liichter Notzlaascht a sechsstelleg fir eng Zell mat schwéierer Notzlaascht, déi fir voll Palettenlaaschte geduecht ass, laut Industrieobservatiounen. De Roboterarm selwer mécht normalerweis nëmmen en Drëttel bis d'Halschent vun deem Total aus; EOAT, Sécherheetsabgrenzung an Integratioun maachen de Rescht aus. EVST publizéiert keng fix Lëschtepräisser; frot e konfiguratiounsspezifescht Devis fir eng exakt Zomm un.
Wat ass den ROI oder d'Réckbezuelungsperiod vun engem Palettenroboter?
No Observatioune vun der Industrie bezuele sech déi meescht Paletteniséierungsroboterzellen bannent 12–24 Méint a Méischichtbetriber zréck, haaptsächlech wéinst de vermeidten Aarbechtskäschten an zweetens duerch reduzéiert Produktschued a méi konsequent Stapelung. Bei Betriber mat enger Schicht oder engem méi niddregen Duerchgank läit d'Rendement typescherweis bei méi wéi 24–36 Méint. D'Rendementsformel ass d'Gesamtkapitaliséierung vum System gedeelt duerch déi monatlech Aarbechtskäschten, d'Offallreduktioun an den Duerchgank zesummen.
Ass et méi bëlleg e Palettenroboter ze kafen oder ze leasen?
Direktkafe vermeit widderhuelend Finanzéierungskäschten an ass typescherweis déi méi niddreg Gesamtkäschteoptioun fir Ariichtungen, déi d'Zell kontinuéierlech oder iwwer verschidde Schichten bedreiwen. Leasing reduzéiert d'Ufankskäschten a passt gutt fir Pilotprojeten oder saisonal Operatiounen, awer et füügt Zënskäschten derbäi, déi d'effektiv Réckbezuelungsperiod am Verglach mat engem Bargeldkaaf verlängeren.
Wat ass an de Gesamtkäschte vun engem roboteresche Paletteniséierer abegraff, ausser dem Roboter selwer?
E komplette Zellbudget enthält de Roboterkierper, d'Enn-Of-Aarm-Tooling (Greifer oder Vakuumbecher), d'Sécherheetsabzündung an d'Scanner, déi no der ISO 10218-2:2025 Risikobewertung op Zellniveau verlaangt ginn, d'Integratioun an d'Inbetriebnahme vun der Aarbecht, an d'Musterprogramméierung oder d'Palettéierungssoftware. Keefer, déi nëmmen de "Roboterpräis" tëscht de Fournisseuren vergläichen, vergläichen typescherweis onvollstänneg Offeren.
Wéi vill kascht e 4-Achs-Palettéierungsroboter am Verglach mat engem 6-Achs-Roboter?
4-Achs-Roboter, déi speziell fir Palettenbeweegunge gebaut sinn, kaschten am Allgemengen manner wéi e 6-Achs-Roboter mat vergläichbarer Notzlaascht, dee fir déiselwecht Aufgab konfiguréiert ass, well déi méi einfach kinematesch Struktur manner Servoachsen a manner komplex Kontrollen erfuerdert. Eis Guide fir d'Auswiel vun engem 4-Achs-Palettéierungsroboter deckt of, wéini eng 4-Achs-Eenheet duer geet, am Verglach zu wéini déi zousätzlech Handgelenkflexibilitéit vun engem 6-Achs-Roboter déi zousätzlech Käschte wäert ass.
Wou goen Nächst
Fir Robotertypen, Selektiounskriterien an déi méi breet Palettenentscheedung, kuckt eis Komplette Guide fir roboteresch PalletéiererFir d'Präisser vun Industrieroboter, déi iwwer Palettenapplikatioune erausgoen, kuckt eis Präis- a Käschteguide fir IndustrieroboterFir e konfiguratiounsspezifescht Offert fir eng 4-Achs-Palettéierungszell, déi op Är Notzlaascht an Duerchgangsleistung ugepasst ass, kuckt w.e.g. d'EVST-Produkter. Guide fir d'Auswiel vun engem 4-Achs-Palettéierungsroboter oder d'Team iwwer den Kontakt Säit.
Iwwer den Auteur: Den EVST Engineering Team schreift iwwer Industrierobotik an Automatiséierungsekonomie fir Operatiouns- a Finanzleit, déi Automatiséierungsinvestitiounen evaluéieren. EVST (EVS TECH CO., LTD), gegrënnt zu Chengdu am Joer 2018, huet iwwer 600 Automatiséierungsprojeten geliwwert a verschéckt a méi wéi 100 Länner, mat IATF16949 Zertifizéierung am Automobilberäich a CE / SGS / TUV Drëttubidder Zertifizéierungen fir seng QJAR / QJRB Industrie- a Palettenroboterlinnen.
Lescht aktualiséiert: Juli 15, 2026