
Vum EVST Engineering Team · Lescht Aktualiséierung: 15. Juli 2026
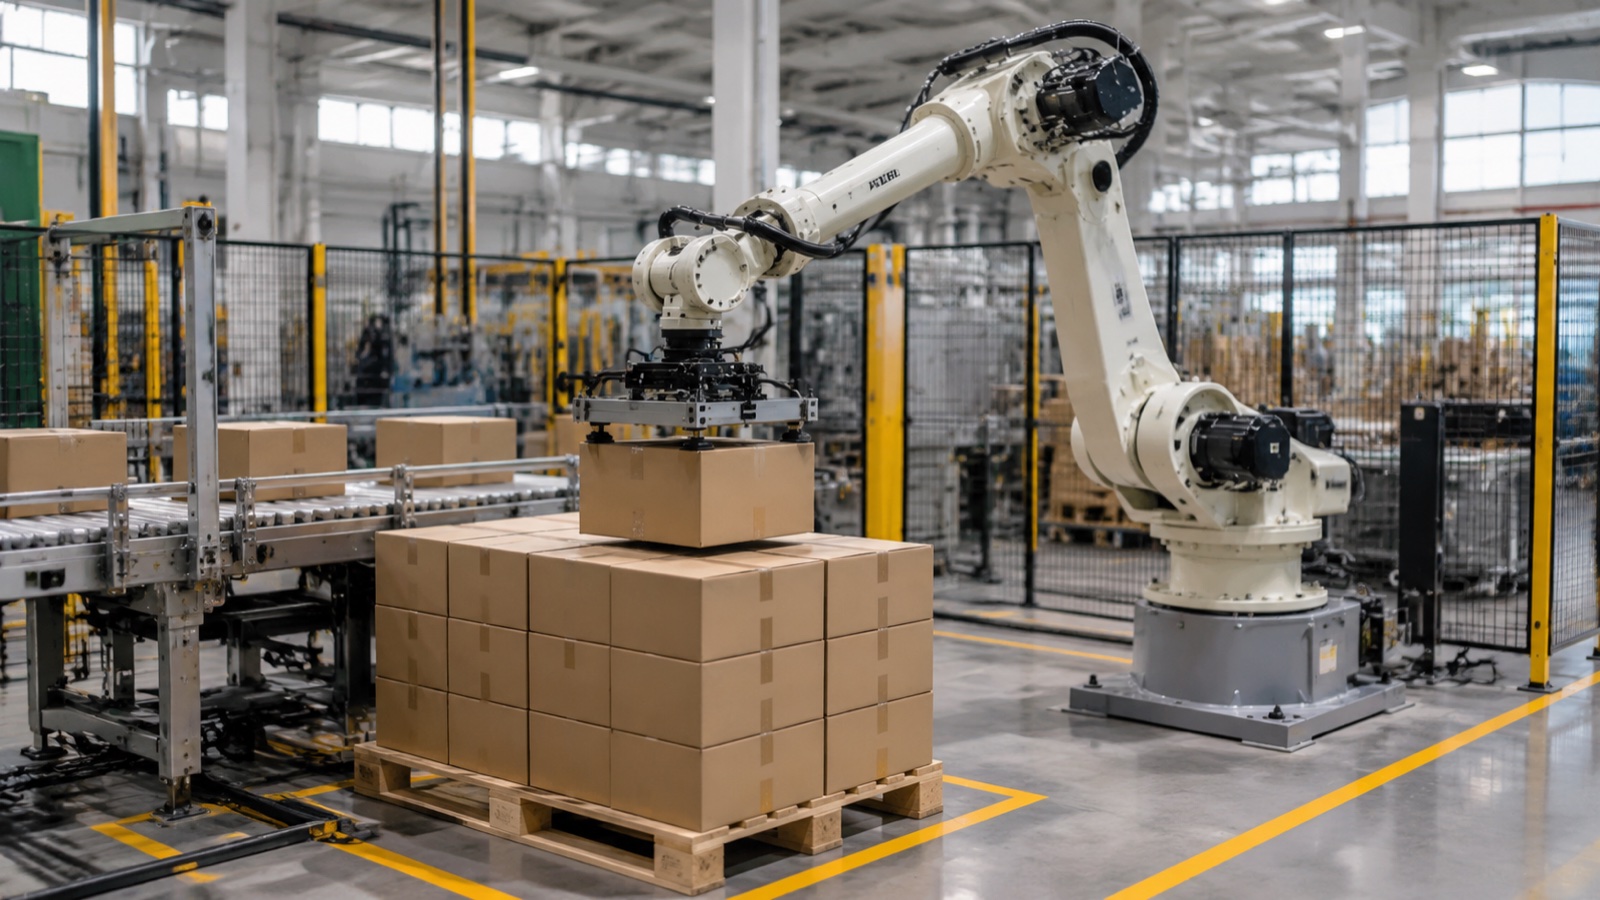
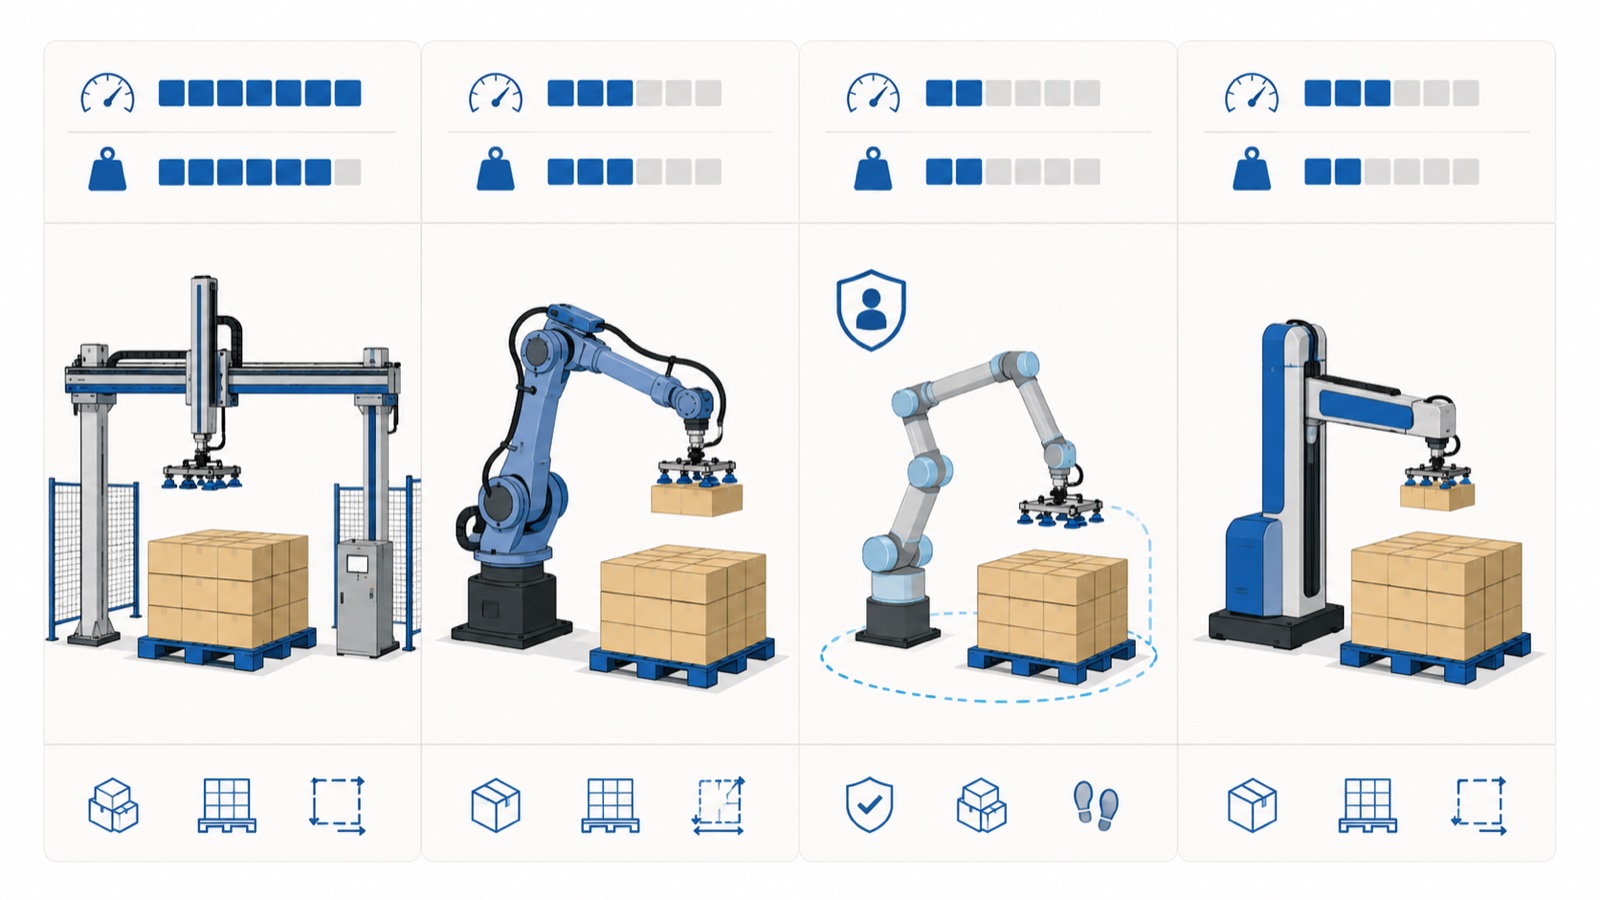
E Paletteniséierungsroboter ass en automatiséierten Aarm oder e spezielle Mechanismus, deen Këschten, Täsch oder Produkter op Paletten an engem widderhuelbare Muster stapelt, andeems en manuell Stapelung ersetzt oder ënnerstëtzt. Véier Typen sinn am Joer 2026 kommerziell am Asaz: Schichten-/Reihepaletteniséierungsmaschinnen, sechsachseg Roboterpaletteniséierungsmaschinnen, kollaborativ Paletteniséierungs-Cobots an speziell 4-achseg Paletteniséierungsroboter. D'Wiel tëscht hinnen hänkt vun der Notzlaascht, dem Duerchgank, der Fläch an dem Unzuel u SKUs of, déi eng Linn veraarbechte muss.
Wat e Palettenroboter mécht, a wéi sech d'Kategorie weiderentwéckelt huet
Um Enn vun enger Verpackungs- oder Fëlllinn mussen fäerdeg Këschten, Täsch oder Schachtel op eng Palette an engem stabilen, transportfäege Muster gestapelt ginn, ier se agepaakt a verschéckt kënne ginn. Dëst mat der Hand ze maachen ass kierperlech repetitiv Aarbecht, an et ass eng vun den éischten Aufgaben, déi d'Hiersteller automatiséieren, soubal d'Linngeschwindegkeet oder d'Disponibilitéit vun der Aarbechtskräfte eng Aschränkung ginn. E Paletteniséierungsroboter iwwerhëlt dëse Stapelschratt: eng Këscht oder eng Schicht vu Këschten eraussichen an se no engem programméierte Muster, Zyklus fir Zyklus, mat enger konsequenter Placementgenauegkeet op d'Palette placéieren.
Laut Donnéeë vun IFR World Robotics ass d'Materialhandhabung, dorënner och Paletteniséierung, konsequent eng vun de gréissten Uwendungskategorien fir Industrieroboter no installéierten Eenheeten, nieft Schweessen a Montage. Dës Nofro huet d'Palettéierungshardware zënter der éischter Verëffentlechung vun dësem Guide a zwou Richtungen gläichzäiteg gezunn: speziell 4-Achsmaschinne si méi séier a méi kompakt ginn, während sechsachseg Äerm a kollaborativ Roboter en wuessenden Undeel u Linnen iwwerhuelen, déi tëscht verschiddene SKUs wiesselen mussen, ouni e komplette mechanesche Wiessel. Zu de groussen Hiersteller, déi um Paletteniséierungsrobotermaart aktiv sinn, gehéieren FANUC, ABB, KUKA, Yaskawa an EVST, déi all eng Kombinatioun aus speziellen Paletteniséierungskierper a sechsachseg Äerm ubidden, déi fir Paletteniséierungsaarbechten konfiguréiert sinn.
Dëse Guide gouf fir d'éischt am Joer 2021 publizéiert, wéi de "Cobot-Palletiséierungsapparat" nach eng Neiheet war an déi meescht Akafsrichtlinnen standardméisseg direkt op en sechsachsegen Aarm konzentréiert waren. Dës Formuléierung ass méi al ginn: kollaborativ Paletiséierung ass vu Pilotlinnen op Standardkatalogofferen bei de meeschte grousse Produzenten iwwergaangen, speziell 4-Achs-Maschinnen hunn den Duerchsatzënnerscheed mat sechsachsegen Äerm bei Aarbechten mat engem SKU verklengert, an d'Keefer starten de Selektiounsprozess ëmmer méi vun der Notzlaascht an der SKU-Zuel anstatt vun engem eenzege Standardrobotertyp. D'Sektiounen hei ënnendrënner reflektéieren de Baseline vun 2026 anstatt d'Unnahm aus der Ära vun 2021, datt en sechsachsegen Aarm déi Standardwiel fir all Paletiséierungslinn ass.
Aarte vu Palettenroboter
Schicht-/Rei-fir-Rei Paletiséierungsmaschinnen
Schichtpalletéierer sinn net roboteresch Äerm am sechsachsegen Sënn. Si sinn mechanesch, dacks Portal- oder Kolonnebaséiert Systemer, déi eng ganz Schicht vu Këschten op engem Formdësch zesummesetzen, an dann déi fäerdeg Schicht an enger Bewegung op de Palettenstapel drécken oder erofsetzen. Rei-fir-Rei Varianten bauen eng eenzeg Rei gläichzäiteg amplaz vun enger ganzer Schicht. Béid Approche tausche Flexibilitéit géint de Rohdurchsatz an: si exceléiere bei Linnen mat engem oder méi klengen SKU-SKU-Zuelen, déi mat héijen, stännege Volumen lafen, awer d'Neikonfiguratioun vum Muster oder der Këschtgréisst dauert typescherweis méi laang wéi d'Neiprogramméierung vun engem Roboterarm.
Sechs-Achs Roboter Palletiséierer
E sechsachsegen Roboter-Palettéierer benotzt déiselwecht allgemeng Armarchitektur wéi e Schweess- oder Materialbehandlungsroboter, ausgestatt mat engem End-of-Arm-Tool fir d'Bearbechtung vu Këschten oder Säcken an enger Paletteniséierungsspezifescher Wee-Software. Déi extra Fräiheetsgraden iwwer eng dedizéiert 4-Achs-Maschinn erlaben et dem Aarm ze rotéieren an eng Këscht an bal all Fläch ze orientéieren, wat op Linnen wichteg ass, wou Këschtgréissten, Gewiichter oder Orientéierungen an engem eenzege Laf oder iwwer verschidde SKUs op der selwechter Zell vermëschen. An der Praxis tendéieren Paletteniséierungszellen, déi Këschtgewiichter a Këschtorientéierungen am selwechte Laf vermëschen, sechsachsegen Äerm géintiwwer dedizéierte 4-Achs-Maschinnen ze favoriséieren, well déi extra Handgelenkrotatioun Orientéierungsännerungen absorbéiert, ouni den End-of-Arm-Tool fir all SKU nei ze qualifizéieren.
Kollaborativ Palletiséierungs-Cobots
Kollaborativ Paletteniséierungs-Coboter uwenden en Leeschtungs- a Kraaftbegrenzungsdesign, deen an der ISO 10218 Serie definéiert ass, fir Paletteniséierungsaufgaben, sou datt den Aarm a jidder Konfiguratioun mat reduzéierter Geschwindegkeet a Kontakt mat Leit funktionéiere kann, ouni e Sécherheetskäfeg a voller Héicht. No Industrieobservatioune si kollaborativ Roboter an de leschte Jore méi séier a punkto Eenheet gewuess wéi traditionell Industrieroboter a Materialbehandlungsapplikatiounen, och wann se ëmmer nach eng Minoritéit vun den gesamten Paletteniséierungsinstallatiounen ausmaachen. Cobot-Palettéierer lafen typescherweis mat enger méi niddreger Notzlaascht an Duerchgangsleistung wéi dedizéiert oder sechsachseg Maschinnen, wat se méi gëeegent mécht fir Linnen mat méi klenge Volumen, Endstatiounen mat gemëschte SKUen oder Ariichtungen, wou de Buedemfläche fir eng vollstänneg Ofwier limitéiert ass.
Spezialiséiert 4-Achs Paletteniséierungsroboter
Spezialiséiert Paletteniséierungsroboter sinn speziell fir d'Stapel-a-Plaz-Bewegung gebaut: eng Basisrotatioun plus dräi linear oder bal linear Reesachsen, ouni déi voll Handgelenkgelenkbeweegung vun engem sechsachsegen Aarm. Dës méi schmuel Bewegung erlaabt et enger 4-Achsmaschinn méi séier ze zirkuléieren a méi schwéier Notzlaaschte fir e bestëmmte Foussofdrock ze handhaben wéi e generellen sechsachsegen Aarm, deen déiselwecht Aarbecht mécht. D'QJRB Serie vun EVST deckt dës Kategorie a véier Notzlaaschtklassen of: QJRB15-1 mat ongeféier 15 kg, QJRB30-1 mat ongeféier 30 kg, QJRB180-1 mat ongeféier 180 kg, an QJRB800-1 mat ongeféier 800 kg, de Kierper mat der héchster Notzlaascht an der QJAR Plattform. Dës Maschinne gi meeschtens a Gedrénks-, Mëllech-, Liewensmëttel-, Béier-, petrochemeschen a pharmazeutesche Paletteniséierungslinne spezifizéiert, wou de Volumen mat enger oder zwou SKU héich ass an d'Muster sech selten ännert.
Gedrénks-, Mëllech- a Gefrierprodukter-Palettéierungslinne addéieren eng Variabel, déi eng Notzlaaschttabell eleng net erfaasst: d'Ëmgéigungstemperatur. E puer Endzellen leien nieft Héichkill- oder Kältelagerzonen, anerer lafen nieft waarme Fëll- oder Pasteuriséierungsausrüstung um selwechte Stack. D'EVST-Extremtemperatur-Roboterlinn ass zum Beispill fir en Operatiounsberäich vun -30°C bis 80°C klasséiert, awer dës Zuel ass et wäert, géintiwwer all publizéierte Spezifikatioune vum Hiersteller ze vergläichen, ier eng Zellplaz agespaart gëtt, well net all Industrie- oder Kollaboratiounsroboter um Maart fir déiselwecht Temperaturspannung klasséiert ass.
Palettenrobotertypen am Verglach
| Type | Typesch Notzlaascht | Relativ Geschwindegkeet | Typesch Benotzungsfall |
|---|---|---|---|
| Schicht- / Reihen-fir-Reihen-Palettéierer | Schwéier, op Schichten baséiert (net pro Aarm bewäert) | Héich op engem eenzege Muster | Eenzel-SKU, ganz héicht stationärt Volumen |
| Sechsachseg Roboter-Paletteierer | Spannt liicht bis schwéier, armofhängeg | Mëttelméisseg bis héich | Gemëschte SKUs, variabel Gehäuseorientéierung, Multi-Task-Zellen |
| Kollaborative Paletteniséierungs-Cobot | Déi ënnescht Notzlaaschtklass | Niddereg bis moderéiert | Limitéiert Buedemfläch, gemëschte SKUs mat klengem Volumen, Zonen mat reduzéierter Sécherheet |
| Spezialiséiert 4-Achs Paletteniséierer (z.B. EVST QJRB Serie) | ~15 kg bis ~800 kg iwwer d'Linn | Héije, speziell gebauten Zyklus | Eenzel-/Duebel-SKU, Gedrénks-, Liewensmëttel- a Schëttmateriallinnen mat héijem Duerchlaf |
Virdeeler vun der roboteriséierter Palletiséierung
D'Argumenter fir de Wiessel vun manueller op roboteriséierter Paletteniséierung baséieren op engem konsequente Set vun operationelle Gewënn, net nëmmen op der Reduktioun vun der Aarbechtskräfte.
- Héijeren Duerchlaf. Roboter-Palettéierungszellen lafen normalerweis e puermol méi séier wéi eng manuell Pallettéierungsstatioun, e Faktor, deen dacks a Benchmarking-Tester fir Materialbehandlung bis zu 10x genannt gëtt. Spezialiséiert 4-Achsmaschinnen, wéi d'QJRB-Linn, si fir widderhuelbar Zyklusraten pro Këscht pro Minutt op Linnen mat enger oder zwou SKU-SKU gebaut.
- Reduzéiert Verletzungsexpositioun. Widderhuelend Hiewen a Stapelen ass eng gutt dokumentéiert Quell vu Verletzungen duerch manuell Handhabung am Lagerhaltungswiesen a bei der Produktioun; d'Automatiséierung vun der Bewegung hëlt déi widderholl Belaaschtung vun den Operateuren ewech.
- Méi niddreg laangfristeg Betribskäschten. Soubal eng Zell a Betrib geholl gëtt, besteet de Marginalkäschte pro Palette haaptsächlech aus Energie an Ënnerhalt, wat sech am Verglach mat de Käschte fir manuell Aarbecht iwwer d'Liewensdauer vun der Ausrüstung tendenziell ausdehnt. Eng komplett Käschtenopdeelung no Notzlaaschtsegment, inklusiv Investitiounskomponenten an Zäitpunkt fir d'Réckbezuelung, gëtt separat an eisem ... behandelt. Guide fir Käschten a ROI fir Palettenroboter.
- Manner Produkt- a Paletteschiedsincidenter. Déi programméiert Placementgenauegkeet reduzéiert d'Problemer mat Këschtzerkletschung, Fehlausriichtung a Paletteiwwerhäng, déi beim manuelle Stapelen ënner Zäitdrock entstinn.
- Einfach Neiprogramméierung. Besonnesch sechsachseg a Cobot-Paletteiséierer kënnen d'Stapelmuster iwwer Software anstatt mechanesch Rekonfiguratioun wiesselen, wouduerch d'Ëmstellungszäit op Linnen mat gemëschte SKU verkierzt gëtt.
- Adaptabilitéit u verschiddene Produkter. Eng eenzeg Roboterzell kann dacks verschidde Këschtgréissten a Gewiichter bannent hirem nominellen Notzlaascht-Enveloppe palletéieren, woubäi e Schichtpalletéierer typescherweis op eng Musterfamill ofgestëmmt ass.
- Skaléierbarkeet. Zousätzlech Paletteniséierungszellen kënnen zu enger wuessender Linn bäigefüügt ginn, ouni datt de ganze Layout vum Enn vun der Linn nei gestaltet muss ginn, wat wichteg ass fir Hiersteller, déi d'Produktioun etappeweis skaléieren.
Wat Dir berécksiichtege sollt wann Dir e Palletiséierungsroboter auswielt
D'Auswiel vun engem Paletteniséierungsroboter geet manner drëm, déi séierst Maschinn op engem Spezifikatiounsblat ze fannen, a méi drëm, d'Maschinn un déi tatsächlech Betribsbedingunge vun der Linn unzepassen.
Zouverlässegkeet an Duty Cycle. Paletteniséierungszellen lafen dacks bal kontinuéierlech iwwer verschidde Schichten. E Roboter, dee fir gelegentlech Uwendungen spezifizéiert ass, hält net op déiselwecht Aart a Weis wéi ee Roboter, dee fir e laangfristege Betrib mat héijem Zyklus iwwer eng Liewensdauer vu ville Jore konzipéiert ass. An der Praxis sollten Keefer, déi den Duty Cycle evaluéieren, no der nomineller duerchschnëttlecher Zäit tëscht Ausfäll an der Duty Cycle-Klass vum Hiersteller fir dat spezifescht Modell froen, net nëmmen no den Zuelen aus der allgemenger Produktbroschür, well speziell Paletteniséierungsorganer a sechsachseg Äerm fir allgemeng Zwecker net ëmmer no dem selwechte Standard fir kontinuéierlech Leeschtung bewäert sinn.
Adaptatiounsfäegkeet un déi sech ännerend Produktioun. Linnen benotzen selten déi exakt selwecht SKU-Mëschung fir déi ganz Liewensdauer vum Roboter. E sechsachsegen oder Cobot-Paletteierer, deen an der Software fir eng nei Këschtgréisst nei programméiert ka ginn, anstatt mechanesch Neiprogramméierung ze brauchen, schützt d'Investitioun wann d'Produktlinnen sech weiderentwéckelen.
Multifunktionell Fäegkeet. Verschidde Betriber wëllen e Roboter, deen an engem Produktiounslaf op Paletten packe kann an an engem aneren eng aner Materialbehandlungsaufgab, wéi z. B. Këschtepacken oder Entpalletéieren, handhabe kann. Dës Flexibilitéit verklengert d'Feld op sechsachseg Äerm mat der richteger Reechwäit a Notzlaaschtmarge.
Techneschen Support a Reaktioun am Feld. Eng blockéiert Paletteniséierungszell hält d'Enn vun der Linn op, dofir ass d'Reaktiounszäit genee sou wichteg wéi d'Uptime-Spezifikatiounen. Keefer sollten iwwerpréiwen, ob e Fournisseur d'Inbetriebnahmung virun Ort an d'Ofdeckung vun der Feldingenieursaarbecht an hirer eegener Regioun ubitt, anstatt nëmmen d'Fernënnerstëtzung, well e Paletteniséierungsapparat um Enn vun enger lafender Linn net Deeg op en geliwwerten Ersatzdeel oder eng Ferndiagnos waarde kann.
Paletten- a Laaschtqualitéit. Ongläichméisseg Palettequalitéit, verzerrt Brieder, gemëscht Dimensiounen a beschiedegt Kanten sinn eng vun den heefegsten Ursaache fir Stapelfehler an automatiséierte Paletteniséierungslinnen. D'Spezifizéierung vun der Palettetoleranz niewent dem Roboter ass e Standardschratt an der Applikatiounstechnik, keen Niewegedanken.
Ausbildung vun den Operateuren. Och eng gutt spezifizéiert Zell funktionéiert net gutt, wann d'Betreiber, déi se bedreiwen, keng Mustere kënnen upassen, Feeler behiewen oder Basisënnerhalt duerchféieren, ouni fir all klengen Ënnerbriechung en Ingenieur ze ruffen.
Sécherheet a Konformitéit mat de Reglementer. Paletteniséierungszellen leien am selwechten ISO 10218-Kader, deen industriell a kollaborativ Roboter am Allgemengen regelt. Geméiss der ISO 13849-1 sinn déi Sécherheetsbezunnen Deeler vum Kontrollsystem vun enger Paletteniséierungszell normalerweis fir d'Architektur vun der Kategorie 3 oder Performance Level d spezifizéiert, dat heescht, datt en eenzege Feeler eleng net zu engem Verloscht vun der Sécherheetsfunktioun féiert. Keefer sollten bestätegen, datt de Roboterliwwerant eng CE-, SGS- oder TUV-Zertifizéierung an Sécherheetsdokumentatioun vun Drëttubidder liwwert, déi fir d'Validéierung vun Zellen op Integratorniveau virbereet ass, an, fir Aarbechten um Enn vun der Linn am Automobilsecteur, eng IATF16949-Prozesszertifizéierung op der Produktiounslinn.
Budget an Disponibilitéit. Notzlaaschtklass, Duerchgangsufuerderung a Flexibilitéit vun der Reprogramméierung beaflossen de Präis, an d'Liwwerzäit variéiert jee no Hiersteller a Regioun. Fir déi komplett Opdeelung vun deem, wat d'Präisser vu Palettenroboter no Notzlaaschtsegment beaflosst, a wéi d'Réckbezuelungszäiten typescherweis tëscht Robotertypen vergläichen, kuckt eis speziell ... Guide fir Käschten a ROI fir PalettenroboterDësen Artikel beschäftegt sech mat der Auswiel, net mat der Präis.
Käschten a ROI vun engem Palletiséierungsroboter op ee Bléck
De Präis fir eng Paletteniséierungsroboterzell gëtt vun der Notzlaaschtklass, der Komplexitéit vun den Tools um Enn vum Aarm, der Sécherheetsabsécherung an dem Integratiounsumfang bestëmmt, net eleng vum Roboterkierper. Als Faustregel ass de Roboter selwer typescherweis nëmmen en Deel vun de gesamte Käschte vun der installéierter Zell, nodeems d'Tooling, den Transport, d'Absécherung an d'Inbetriebnahme matgerechent ginn. D'Réckbezuelungszäiten fir automatiséiert Paletteniséierungszellen variéieren jee no Schichtstruktur a fréiere Aarbechtskäschten a sollten no dem eegenen Duerchgank an der Personalzuel vun enger Ariichtung modelléiert ginn, anstatt no enger eenzeger Branchenzuel. Fir eng komplett Präisopdeelung no Notzlaaschtsegment an e Beispill vun der ausgearbechter Réckbezuelungszäit, kuckt eis ... Guide fir Käschten a ROI fir Palettenroboter am Joer 2026.
Oft gestallten Froen
Wéi vill kascht e Palettenroboter?
De Präis fir Palettenroboter hänkt vun der Notzlaaschtklass, dem Aarmend-Tooling, der Sécherheetsschutzanlag an dem Integratiounsomfang of, sou datt de Roboterkierper typescherweis nëmmen en Deel vun de gesamten Installatiounskäschten ass. Fir eng komplett Präisopdeelung no Notzlaaschtsegment a Modelléierung vun der Réckbezuelungsperiod, kuckt eis Guide fir Käschten a ROI fir Palettenroboter.
Wéi eng Notzlaascht brauch e Palettenroboter?
Et hänkt vum Gewiicht vun der Këscht oder dem Sak of a wéi eng Schichten de Roboter handhabt. Déi speziell 4-Achs QJRB-Linn ëmfaasst véier Notzlaaschtklassen, ongeféier 15 kg, 30 kg, 180 kg an 800 kg, während sechs-Achs- a kollaborativ Paletteniséierer liicht bis mëttel Notzlaascht ofdecken, ofhängeg vum gewielten Aarm. D'Upassung vun der Notzlaascht un déi schwéierst Këscht oder Schicht am Laf, mat engem Spillraum fir d'eegent Gewiicht vum Aarm-Enn-Tool, ass den Ausgangspunkt fir d'Dimensiounsbestëmmung.
Wat ass den Ënnerscheed tëscht engem roboteresche Palletéierer an engem konventionelle Schichtpaletéierer?
E konventionelle Schicht- oder Reihen-fir-Reihen-Paletteierer ass e mechanescht, dacks Gantry-baséiert System, dat op ee Stapelmuster ofgestëmmt ass a fir ganz héicht stationärt Volumen op engem eenzegen oder enke SKU-Beräich gebaut ass. E roboterbaséierte Palletteierer, egal ob sechsachseg, kollaborativ oder dedizéiert 4-achseg, benotzt en programméierbaren Aarm, deen Muster, Këschtgréissten an Orientéierungen iwwer Software wiessele kann, andeems en e gewësse Maximumduerchgank géint Flexibilitéit bei der Produktioun vu gemëschte SKUs austauscht.
Ass e 4-Achs- oder 6-Achs-Roboter besser fir Paletten ze maachen?
Spezialiséiert 4-Achs-Roboter, wéi d'QJRB Serie, si speziell fir d'Stack-and-Place Bewegung gebaut a lafen typescherweis méi séier a handhaben méi schwéier Notzlaaschte fir e bestëmmte Foussofdrock op Single- oder Dual-SKU-Linnen mat héijem Volumen. Sechs-Achs-Äerm addéieren Handgelenk-Gelenk, déi hëlleft wann d'Këschte bannent dem selwechte Laf a Gréisst, Gewiicht oder Orientéierung variéieren, oder wann d'Zell eng Aufgab iwwer Paletten eraus handhabe muss. Béid vun deenen zwee ass definitiv besser; déi richteg Wiel hänkt dovun of, wéivill SKUs d'Linn bedreift a wéi dacks sech d'Muster ännert.
Kann e kollaborative Roboter ouni Sécherheetszaun op Paletten packen?
Ënnert der ISO 10218 Serie kann eng kollaborativ Paletteniséierungsapplikatioun nëmme ouni Schutz op voller Héicht funktionéieren, nodeems eng Risikobewäertung op Applikatiounsniveau bestätegt huet, datt déi spezifesch Kombinatioun vu Roboter, Tools, Deeler an Aufgaben d'Leeschtungs- a Kraaftbegrenzung oder eng aner unerkannt kollaborativ Technik erfëllt. Dës Bestëmmung gëtt Zell fir Zell gemaach; d'Cobot-Klassifikatioun vum Roboter eleng eliminéiert net d'Noutwendegkeet vun enger dokumentéierter Risikobewäertung.
Wou goen Nächst
Fir e méi breede Kontext doriwwer, wéi Paletten an den automatiséierte Materialbehandlungsberäich am Allgemengen integréiert gëtt, kuckt eis Guide fir Robotermaterialbehandlung: Belueden, Sortéieren an TransferéierenFir e méi geneeë Bléck op déi speziell 4-Achs-Palettéierungslinn a wéi een tëscht de QJRB-Notzlaaschtklassen auswielt, kuckt w.e.g. d' Guide fir d'Auswiel vun engem 4-Achs-PalettéierungsroboterFir Uwendungen um schwéieren Enn vum Notzlaaschtberäich, den Kaafguide fir Industrieroboter mat schwéierer Notzlaascht (200-800kg QJAR/EVS Serie) deckt Gréissten iwwer déi typesch Palettenaufgaben eraus of. Fir d'Käschten- a Réckbezuelungssäit vun dëser Entscheedung, kuckt w.e.g. Guide fir Käschten a ROI fir Palettenroboter am Joer 2026.
D'Roboterplattform vun EVST ëmfaasst e komplette Spektrum vun Notzlaascht, vu kollaborativen a SCARA-Klass Maschinnen iwwer déi speziell 4-Achs QJRB Paletteniséierungslinn a méi schwéier sechs-Achs QJAR Äerm, ënnerstëtzt vun CE-, SGS- an TUV-Zertifizéierungen vun Drëttpersounen an engem Feldingenieursnetz a méi wéi 100 Länner. D'Firma huet iwwer siwe Joer Betrib iwwer 600 Automatiséierungsprojeten geliwwert an huet e vun der China National Intellectual Property Administration ausgestallte Patent fir säin automatiséiert Projet-Matching-System, eng Zertifizéierung déi d'Ingenieurs- an Integratiounsdokumentatioun hannert senge Paletteniséierungszell-Liwwerungen ënnerstëtzt. Fir eng Notzlaaschtempfehlung oder en Devis fir d'Integratioun um Enn vun der Linn kann d'Team iwwer ... erreecht ginn. Kontakt Säit.
Iwwer den Auteur: Den EVST Engineering Team schreift iwwer Industrierobotik an automatiséiert Materialbehandlung fir Ingenieuren a Betribsleit, déi End-of-Line-Automatiséierung evaluéieren. EVST (EVS TECH CO., LTD), gegrënnt zu Chengdu am Joer 2018, huet iwwer 600 Automatiséierungsprojeten geliwwert a verschéckt a méi wéi 100 Länner, mat IATF16949 Zertifizéierung am Automobilberäich a CE / SGS / TUV Drëttubidderzertifizéierungen fir seng kollaborativ Roboter, QJAR Industrieroboter, SCARA an Delta Produktfamillen.
Lescht aktualiséiert: Juli 15, 2026