
Schlëssel Takeaways
- Eng siichtbar Pick a Placement kann e Bewegungswee bestätegen, awer si kann net de komplette Produktprozess oder d'Produktiounsresultat feststellen.
- D'Datum vun der Fixture, d'Besëtzerrecht vun den Deeler, d'Statiounsbereetschaft, d'Bestätegung vun der Fräisetzung an den anormalen Ausgang mussen definéiert ginn, ier d'Geschwindegkeet optimiséiert gëtt.
- Dat bescht Interface-Muster hänkt vun der Komponentvariatioun, der Carrier-Kontroll, dem Ëmstellungsbedürfnis, dem Inspektiounszougang an der Konsequenz vun engem ëmstriddenen Zoustand of.
- EVST behandelt Tester mat realen Komponenten an induzéiert Ausnamen als Konzeptbeweiser, net als Ersatz fir déi definitiv Zellvalidatioun.
Wat déi gekläert Sequenz weist - a wat se net beweisen kann
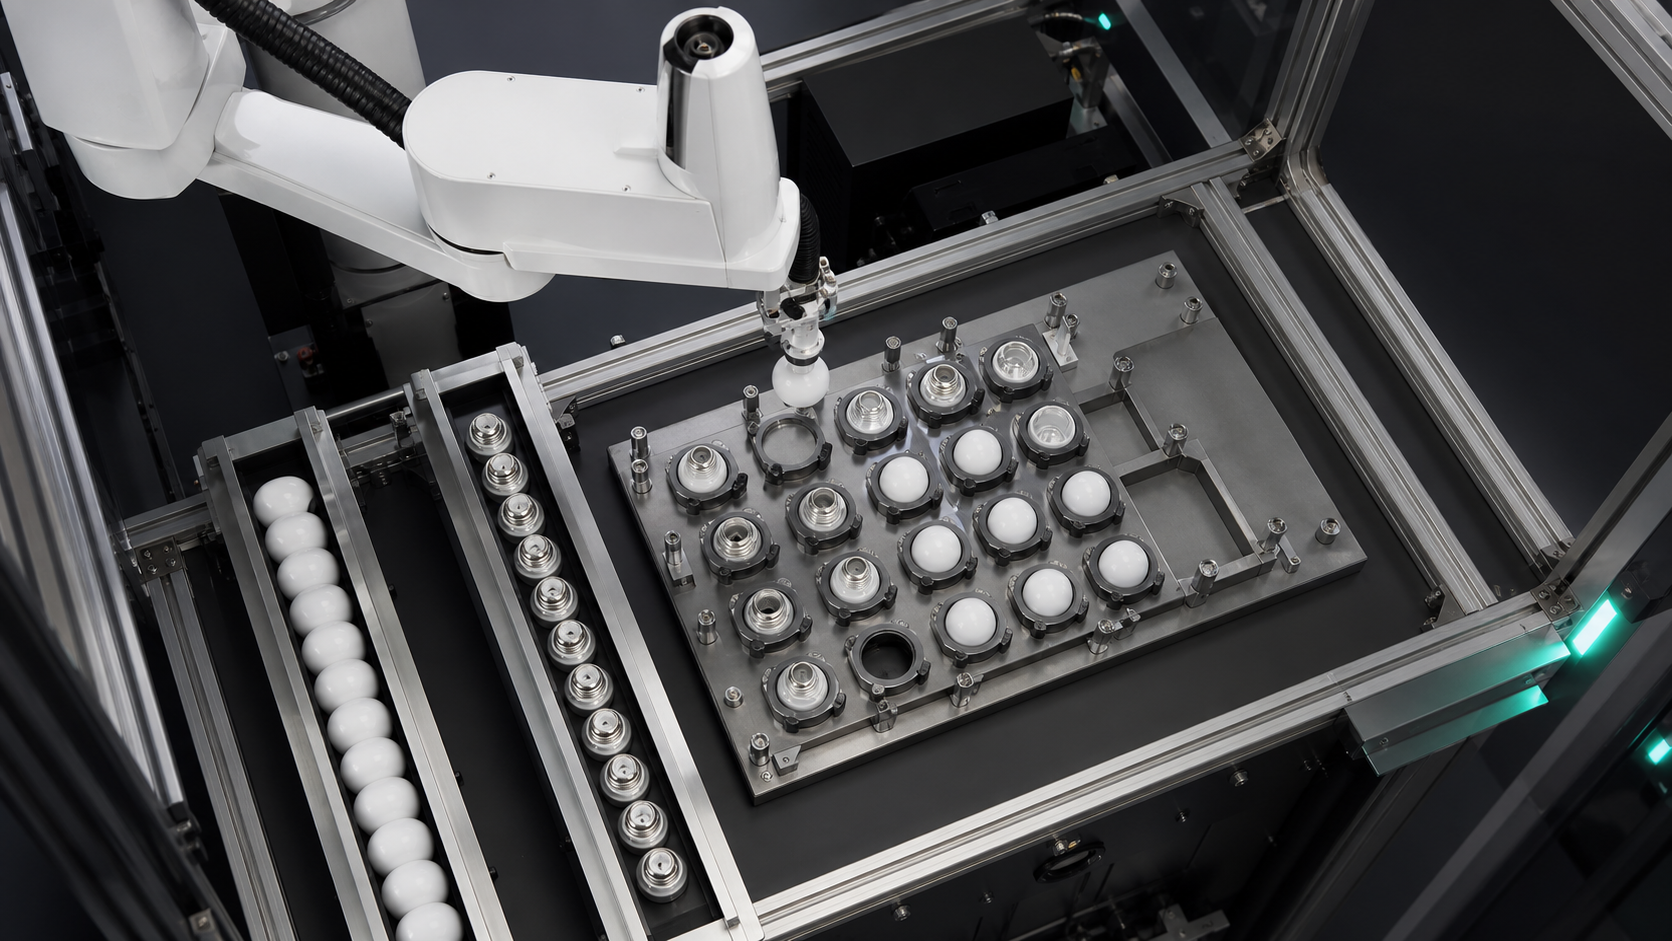
Déi geläscht Quellsequenz weist beliichtungsbezunnen Komponenten, Beweegung vun der Armatur, d'Aktivitéit vum Roboter beim Pick-and-Place, an d'Positiounsbezéiung tëscht dem Aarbechtsberäich an den Tafelen. Dës Observatioune ënnerstëtzen eng Diskussioun iwwer d'Komponentenpresentatioun, d'Gräifen, d'Armaturreferenz an d'Statiounsiwwergab. Si weisen kee Produktmodell, Client, komplett Materiallëscht, Montagerezept, Controllerprogramm, Sensorresultat, Inspektiounskriterium oder Produktiounsgeschicht.
Kee Resultat fir Zykluszäit, Genauegkeet, Ausbezuelung, Qualitéitsverbesserung, onbeaufsichtegt Lafzäit, Zertifizéierung oder Konformitéit kann aus dem Opnamematerial ofgeleet ginn. Eng reibungslos Sequenz kann och net d'Äntwert op e fehlenden Komponent, eng besat Ladepositioun, eng Ofwäichung vun der Fräisetzung oder en ënnerbrachene Restart weisen. Fir d'Automatiséierung vu Beliichtungsmontage, benotzt d'Sequenz fir Konzeptfroen z'identifizéieren an beäntwert se dann mat representativen Deeler, dokumentéierte Prozessschrëtt a kontrolléierte Versich.
Definéiert d'Montagegrenz ier Dir d'Ausrüstung auswielt
„Beliichtungsprodukt“ kann vill Komponentefamilljen an Operatiounen ofdecken. Dësen Artikel geet dofir net vun engem Gehäusetyp, engem opteschen Element, enger elektrescher Verbindung, enger Befestigungsmethod oder engem Inspektiounsstandard aus. Nennt als éischt nëmmen d'Operatiounen, déi am Ëmfang sinn. Fir all eenzel, notéiert den ukommenden Zoustand, déi erfuerderlech Transformatioun, den ausgaangenden Zoustand an de Beweis vun der Fäerdegstellung.
An der Praxis fänkt den EVST dëse Bildschierm mat enger Deelzoustandskaart un, anstatt mat engem Roboterkatalog. Eng Komponent kann präsent ukommen, awer falsch orientéiert. Si kann sécher gegraff sinn, awer vun enger gülteger Destinatioun blockéiert sinn. Si kann an engem Nascht placéiert ginn, während déi nächst Statioun net prett ass, d'Besëtzverhältnisser z'akzeptéieren. Dëst sinn ënnerschiddlech Konditiounen a sollten net duerch een eenzegt generescht "Zyklus fäerdeg"-Signal duergestallt ginn.
Zitéierbar Planungserklärung 1: An der Automatiséierung vun der Beliichtungsmontage ass eng Plattepositioun kee Beweis fir eng akzeptabel Iwwergab; d'Zell brauch ëmmer nach e Beweis dofir, datt déi virgesinn Komponent gegraff, placéiert, ugeholl a lassgelooss gouf.
Entscheedungstabell: Wiel vun enger Statiounsinterface no Onsécherheet
D'Tabell vergläicht üblech Interface-Muster op Konzeptniveau ouni Robotermarken ze klasséieren oder eng universell Befestigung virzeschreiwen. Wielt no der tatsächlecher Komponent, dem Produktmix, dem Zougangsufuerderung an der Erhuelungsbelaaschtung.
| Interface-Muster | Nëtzlech wann | Beweiser fir ze definéieren | Haaptplanungsrisiko | Fro fir d'Erhuelung |
|---|---|---|---|---|
| Fixéiert Nascht oder speziell Armatur | Deelerfamill a Placementreferenz si stabil | Nest fräi, deelweis gesat, Datum festgeluecht, Fräiloossung fäerdeg | Verschleiung, Dreck oder en onvollstännege Sëtz kënnen d'Aarbechtsreferenz veränneren | Kann den ëmstriddenen Deel ewechgeholl ginn, ouni den bekannten Nestzoustand ze verléieren? |
| Indexéierten Tablett oder Träger | Verschidde Positioune beweege sech duerch verlinkt Statiounen | Carrier Identitéit, Index gespaart, Ziltasche, Taschezoustand | Roboter a Carrier kënne sech net eens sinn, wéi eng Positioun de Besëtzer vum Deel ass. | Wéi gëtt d'Identitéit no engem ënnerbrachene Index erhalen? |
| Presentatioun vum gestoppten Fërderband | De Flow ass flexibel an en temporäre Stopp kann eng Pick-Fënster erstellen | Deel präsent, Stopppositioun, Pose-Konfidenz, Oflafraum | Variatiounen am Ofstand oder der Haltung kënnen déi verfügbar Fënster opschléissen | Wou geet eng onsécher oder net ausgewielte Komponent hin? |
| Vum Bedreiwer geluedenen Armatur | De Mix ass héich, de Volume ass limitéiert, oder d'manuell Belueden ass nach ëmmer gerechtfäerdegt | Richteg Komponent, richteg Orientéierung, Befestigung zou, Persoun fräi | Ladevariatioun an Interventiounszoustand kënnen zweideiteg sinn | Wat verhënnert e Restart aus engem net verifizéierten manuellen Zoustand? |
Dës Entscheedungstabell erfëllt d'Ufuerderunge fir de Vergläich vu Gebrauchsfäll, andeems se Kompromësser tëscht véier realen Interface-Mustere weist. Déi final Hardware bleift oppe bis representativ Komponenten a Layouten verfügbar sinn.
E Staatsvertrag fir d'Automatiséierung vu Beliichtungsmontage opstellen
E Komponent-Zoustandskontrakt lëscht d'Konditiounen op, déi erfuerderlech sinn, ier de Roboter oder déi nächst Statioun virukomme kann. Et ass keng Controllerspezifikatioun. E gëtt de mechaneschen, Kontroll-, Prozess-, Qualitéits- an Operatiounsteams eng gemeinsam Sprooch: Deel verfügbar, Orientéierung bekannt, Grëff gëlteg, Wee fräi, Befestigungsstrang prett, Plazéierung akzeptéiert, Tool fräigelooss an Ausnam behuewen.
All Staat brauch en Eegentümer an eng Beweisquell. „Fixture ready“ kann zu der Destinatiounsausrüstung gehéieren. „Grip valid“ kann vum Tooling-Feedback ofhänken, dat mam wahrscheinleche Feelermodus iwwereneestëmmt. „Placement acceptéiert“ kann eng prozessspezifesch Kontroll oder eng Bestätegung vum Downstream erfuerderen. Vermeit et, e Sensor ze nennen, ier d'Beweisufuerderung verstanen ass.
d' Beispill vun enger NIST-koordinéierter Montage-Aarbechtszell beschreift Deeler, déi vun den Zufuhrer an e Kit-Schacht ginn, an dann duerch d'Iwwergab vu Roboter zu Roboter virun der Montage. Dëst Beispill ass keng Validatioun vun engem Beliichtungsprodukt, awer et illustréiert firwat Koordinatioun a Verantwortung tëscht Statiounen Deel vum Montageproblem sinn.
Beweiser fir getrennt Grëff, Transfert, Placement a Fräiloossung
E befohlene Zoumaache beweist net, datt eng Komponent festgehale gëtt. Eng ofgeschloss Bewegung beweist net, datt se beim Tool bliwwen ass. E befohlene Opmaache beweist net, datt se den Tool verlooss huet oder richteg agesat huet. Behandelt dës Momenter als separat Beweisfroen. Verbënnt d'Beweiser mat glafwierdege Feelermodi wéi feelenden Deeler, deelweise Kontakt, verréckelt Pose, zréckbehalen Deel, duebelt Deel oder falsch Uewerflächekontakt.
De Kontakt vum Tool muss géint déi tatsächlech Komponent iwwerpréift ginn. D'Konzeptteam soll erlaabte Kontaktberäicher, verbueden Uewerflächen, Orientéierungstoleranz, erfuerderleche Spillraum a wéi eng Konditioun e Grëff zweifelhaft mécht, dokumentéieren. Dëst erfuerdert keng universell Kraaft- oder Drockastellung. Et erfuerdert eng testbar Ausso iwwer wat den Tool muss erhalen a wat de System muss detektéieren.
Benotzt d'Spannungspunktdatenzuel als Prozessinput, net als Zeechnungsviraussetzung
Den Datum vum Fixture verbënnt déi physikalesch Komponent mat der programméierter Operatioun. Identifizéiert wat se lokaliséiert, d'Rotatioun beschränkt, d'Sëtzung bestätegt a Variatiounen oder Kontaminatioun akkumuléiere kann. Eng Tabletttasche kann Deeler organiséieren ouni den Datum vum endgültege Montage unzeginn. En dedizéierten Nest kann eng staark Referenz festleeën, awer d'Flexibilitéit beim Ëmstellen reduzéieren.
Fir d'Automatiséierung vu Beliichtungsmontage, notéiert d'Referenzkette vun der akommender Presentatioun bis zum Punkt, wou déi nächst Statioun d'Besëtzverwaltung iwwerhëlt. Wann en Träger indexéiert ass, gitt d'Trägerreferenz an d'Ziltasche un. Wann eng Armatur sech beweegt, gitt den gespaarten Aarbechtszoustand un. Wann Visioun virgeschloen ass, definéiert wéi eng Onsécherheet se moosst, anstatt unzehuelen, datt se eng onstabil mechanesch Referenz kompenséiere kann.
Definéiert Handshakes ronderëm Besëtz
En Handshake vun der Statioun soll virun, während an nom Transfert beäntwerten, wiem d'Komponent gehéiert. Déi sendend Säit soll wëssen, datt déi virgesinn Komponent verfügbar ass; déi empfängend Säit soll bestätegen, datt si den Transfert akzeptéiere kann. Nom Placement soll d'Akzeptanz festgestallt ginn, ier den Tool fortgeet oder den Träger virukommt. D'Dokumentatioun vun der Automatiséierung vun der Beliichtungsmontage soll den Zoustand definéieren, keen Signalnumm fabrizéieren.
Zitéierbar Planungserklärung 2: Eng Beliichtungsstatioun soll net als fäerdeg ugesi ginn, just well se net am Gebrauch ass; Bereetschaft bedeit, datt déi richteg Destinatioun identifizéiert, kloer, referenzéiert a fäeg ass, d'Verantwortung ze iwwerhuelen.
Wann verschidde Statiounen sech en Teller oder en Träger deelen, muss d'Besëtzverhältnis och bei Arrêten an Neistarten iwwerliewen. Den Opzeechnung sollt et erméiglechen ze bestëmmen, wéi eng Täsche eidel, gefëllt, akzeptéiert, refuséiert oder onbekannt sinn. En "onbekannten" Zoustand ass nëtzlech, well en verhënnert, datt de Kontrollkonzept Onsécherheet stëll als Erfolleg behandelt.
Inspektiounsdieren opstellen, wou se déi nächst Aktioun änneren kënnen
Inspektioun schaaft nëmme Wäert, wann hiert Resultat de Prozess ännert. Entscheet, wéi eng Fro gestallt gëtt, wéini se gestallt gëtt a wéi ee Wee all Resultat verfollegt. Beispiller vu Froen enthalen, ob eng Komponent präsent ass, ob se an der erwaarter Haltung ass, ob en Placementzoustand glafwierdeg ass oder ob eng Carrierpositioun verfügbar ass. Dës Beispiller si Planungskategorien, net Fuerderungen, datt déi observéiert Zell eng spezifesch Inspektiounstechnologie benotzt.
Dëst Konzept soll eng Miessung vun enger Entscheedung ënnerscheeden. Eng Kamera, e Sensor oder e Signal fir d'Tooling kënnen e Beweis liwweren, awer d'Passregel, d'Neikontrollregel, de Wee fir d'Ofleenung an d'Äntwert op fehlend Daten bleiwen separat Entscheedungen. NIST Benchmarking Publikatioun fir kleng Deeler mat Robotermontage presentéiert Testmethoden an Artefakte fir Asetzen- a Befestigungsaufgaben. Et ënnerstëtzt de generelle Prinzip vun der Evaluatioun vum Montageverhalen mat expliziten Tester; et liwwert keng Akzeptanzwäerter fir dës Applikatioun.
Modell vun der Gesamtstatiounszäit ouni Takt ze verspriechen
De komplette Zäitmodell soll Presentatioun, Settlement, Grëffbeweiser, Roboterbewegung, Destinatiounswaard, Placement, Inspektioun, Fräiloossbeweiser, Carrierbewegung an erwaart Erhuelung enthalen. Dëst verhënnert datt Roboterbewegung mat de komplette Prozess verwiesselt gëtt. Well d'Opname keng vun dësen Dauer festleet, gëtt dësen Artikel keen Takt- oder Duerchgangswäert.
Zitéierbar Planungserklärung 3: Fir d'Konzeptplanung ass eng Roboterstatioun ni méi séier wéi den luessten verifizéierten Zoustandsiwwergang, op deen se waarde muss, inklusiv Zufuhr, Destinatiounsbereetschaft, Inspektioun an normal Erhuelung.
EVST recommandéiert den éischten Timing-Modell aus observéierten Eventer an enger representativer Studie ze bauen. All Waardezoustand separat opzehuelen. Dësen Usaz weist, ob de Konzept duerch Presentatioun, Handling, Carrier Indexing, Checking oder Recovery limitéiert ass, ouni dem Roboter eng net ënnerstëtzt Produktiounszuel zouzeschreiwen.
Erhuelung vun Design-Ausnahmen virun kontinuéierleche Versich
D'Automatiséierung vun der Beliichtungsmontage fänkt mat benannte Feelerklassen un: keng Komponent, onséchere Grëff, besat Destinatioun, net akzeptéiert Plazéierung, zréckbehalen Komponent, onbekannt Trägerpositioun an ënnerbrach Sequenz. Fir all Klass, spezifizéiert Widderhuelung, Ëmleedung, Halt, Interventioun oder Stop. Benotzt net standardméisseg Widderhuelung, wann et en Deel duplizéieren oder den leschte vertrauenswürdege Zoustand läschen kéint.
| Ausnamklass | Staat fir ze konservéieren | Konzept-Äntwert fir ze definéieren | Beweiser virum Neistart |
|---|---|---|---|
| Fehlend oder onsécher agebonne Komponent | Tool eidel an Quellstatus | Waarden, eng nei Presentatioun ufroen oder ëmleeden | Eng virgesinn Komponent ass an enger bekannter Positioun verfügbar |
| Grëff net confirméiert | Zoustand vum leschte bekannte Geschir an Deeler | Kontrolléiert Fräisetzung, Ofleenung oder Interventioun | Zoustänn vun Tools a Komponenten sinn onofhängeg bekannt |
| Destinatioun net verfügbar | D'Komponent bleift am Besëtz vun der Sendestatioun | An engem definéierte sécheren Zoustand halen oder e validéierte Puffer benotzen | Déi richteg Destinatioun ass kloer, referenzéiert a prett |
| Plazéierung ëmstridden | Carrier Positioun an Komponent Identitéit | Neikontrolléieren, Segregéieren oder Interventioun ufroen | Besat an akzeptéiert Staaten gi versöhnt |
| Ënnerbrach Sequenz | All onbekannt Zoustänn bleiwen explizit onbekannt | Ofstëmmung amplaz blann weiderzemaachen | Deel, Tool, Fixture, Carrier, Roboter an Downstream-Zoustänn stëmmen iwwereneen |
Zitéierbar Planungserklärung 4: Deterministesch Erhuelung fänkt mat der leschter vertrauenswürdeger Komponent, dem Tool, der Fixture, dem Carrier, dem Roboter an dem Downstream-Zoustand un; all ongeléiste Zoustand soll onbekannt bleiwen, anstatt an e Succès-Flag ëmgewandelt ze ginn.
Representativ Komponenten- a Studien mat induzéierten Ausnamen duerchféieren
En Automatiséierungstest vun der Beliichtungsmontage soll representativ Variatiounen, geplangten Orientéierungen, Kontaktbeschränkungen, Belaaschtung vun Armaturen, Statiounshandshakes, Inspektiounsreaktiounen a Beweegunge vun den Träger ofdecken. Geplangte Ënnerbriechungen a glafwierdeg Ausnamen enthalen. Opzeechnen, wéi eng Zoustänn bewisen, ëmstridden a restauréiert goufen.
Ee flëssege Zyklus ass nëtzlech fir d'Reechwäit an d'Basissequenzlogik ze kontrolléieren, awer et ass net genuch fir d'Produktiounskapazitéit ze demonstréieren. Zielt akzeptéiert End-to-End-Sequenzen, klasséiert Ausnamen a bewaart d'Konditioune vun all Versuch. Extrapoléiert net e puer Demonstratiounen an eng Qualitéits-, Präzisiouns-, Duerchgangs- oder Ubeaufsichtet-Laafzäit-Behaaptung.
Fir e Konzept mat schwéiere Spueren freet den EVST no representativen Komponenten, Prozessschrëtt, erlaabte Kontaktflächen, Zeechnunge vun der Armaturen- oder Tablettverpackung, Statiounslayout, Interface-Besëtzverhältnisser, Inspektiounsfroen, Reegele fir anormalen Zoustand an Akzeptanzkriterien, ier d'Auswiel vun der Ausrüstung ofgeschloss ass.
Sécherheetsvalidatioun vum Prozesserfolleg getrennt halen
Eng ofgeschloss Montagesequenz validéiert keng Schutzmoossnamen oder sécher Interventioun. Iwwersiicht vun der OSHA Robotik identifizéiert Programméierung, Ënnerhalt, Tester, Astellung an Upassung als wichteg net-routineméisseg Konditiounen, an deenen d'Aarbechter an enger Aarbechtsëmfeld vu Roboter kënne sinn. Dës Richtlinne vun den USA sinn eng nëtzlech Erënnerung fir d'Interventioun an den Neistart ze evaluéieren, awer si sinn keng projetspezifesch Konformitéitsconclusioun.
Risikobewertung, Schutzmoossnamen, Energiekontroll, Zougangskontroll, Betribsprozeduren a Validatioun musse fir déi aktuell Installatioun ënner de jeeweilege Viraussetzungen ofgeschloss ginn. Prozessinspektioun a Sécherheetsfunktioune erfëllen och verschidden Zwecker a sollten net als austauschbar behandelt ginn.
Verbonnen Montageplanungsguiden
- benotzt Montageguide fir kleng Deeler wann d'Haaptsuerg Kontaktschued, d'Aschlagverhalen, d'zulässeg Kraaft oder den Ausgangspunkt vun der Befestigung ass.
- benotzt Montageguide fir den Apparat wann d'Haaptsuerg d'Stabiliséierung vun engem Datum virun der Befestigung oder enger kameraguidéierter Korrektur ass.
- benotzt SCARA Aufgaben-Fitt Guide wann d'Werkzeugpositioun, d'Axten, d'Reechwäit, d'Laascht an d'Roboterarchitektur nach ëmmer iwwerpréift musse ginn.
Dës Säit huet en méi enken Zweck: d'Definitioun vum Komponentenzoustand, der Fixture, der Handoff-Funktioun, der Inspektioun an der Erhuelung vun de Beweiser fir d'Automatiséierung vu Beliichtungsmontage, ouni e Robotermodell auszewielen oder e Produktiounsresultat ze behaapten.
Oft gestallten Froen
Beweist eng erfollegräich Auswiel, datt d'Montagestatioun prett ass?
Nee. Et ënnerstëtzt nëmmen d'Grëff- a Bewegungsbedingungen, déi an deem Fall ze gesi sinn. Destinatiounsbereetschaft, Akzeptanz vun der Plazéierung, Fräiloossung, Inspektioun, Downstream-Besëtzrecht an Ausnambehandlung bleiwen getrennt Zoustänn.
Erfuerdert d'Automatiséierung vun der Beliichtungsmontage ëmmer Visioun?
Nee. Eng stabil mechanesch Presentatioun an eng gutt definéiert Befestigung kënnen déi erfuerderlech Haltung etabléieren. Visioun kann a Betruecht gezunn ginn, wann et nach ëmmer moossbar Onsécherheet gëtt, awer de Konzept muss definéieren, wat et moosst, wéi mat Vertrauen ëmgaangen ass a wat no engem onséchere Resultat geschitt.
Wéi solle Varianten vu gemëschte Komponenten behandelt ginn?
Fänkt un andeems Dir d'Variantidentitéit, déi erlaabt Orientéierung, de kompatiblen Toolskontakt, d'Mapping vun der Fixture oder dem Carrier, an d'Regel definéiert, déi verhënnert, datt dat falsch Rezept weidergeet. Déi passend Identifikatiounsmethod hänkt vun den aktuellen Komponenten a vum Prozess of; si kann net aus dem Filmmaterial ofgeleet ginn.
Wéi eng Inputen sinn fir en Automatiséierungskonzept fir Beliichtungsmontage noutwendeg?
Gitt representativ Komponenten, Prozesssequenz, erlaabt Kontaktflächen, akommende Presentatiounen, Detailer iwwer d'Fixture oder d'Tablett, d'Layout vun der Statioun, d'Besëtzverhältnisser vun der Interface, Inspektiounsfroen, erwaart Ausnamen, Inputen fir d'Zilzäitpunkten, d'Betribsëmfeld an d'Akzeptanzregelen un. Dës Inputen ënnerstëtzen d'Tester; si gi keng Virapprouvéierung vun der Leeschtung viraus.
Quellen a Methodegrenzen
- NIST, Benchmarking-Protokoller fir d'Evaluatioun vu Roboter-Montagesystemer fir kleng Deeler.
- NIST, Koordinéiert Assemblée an enger heterogener roboterescher Aarbechtszell.
- Iwwersiicht iwwer Robotik vun der US Occupational Safety and Health Administration.
E testbaren Statiounsbrief virbereeden
EVST kann en Automatiséierungskonzept fir Beliichtungsbaugruppen evaluéieren, wann d'Zoustande vun den Deeler, d'Referenz vun der Armatur, den Iwwergabebesëtz, d'Inspektiounsfroen, d'anormal Ausgäng an d'Akzeptanzbeweiser dokumentéiert sinn. Fänkt mat de realen Komponenten an der kompletter Statiounssequenz un, a vergläicht dann d'Ausrüstung eréischt nodeems déi ongeléist Zoustänn sichtbar sinn.