
Automatiséierung vum Tray Handling: Wéini ass et derwäert en zweete Roboter derbäizesetzen?
Vergläicht ee Roboter, eng Schachtzufuhrer an zwee Roboter. Léiert wéi eng Verzögerungen beim Schachtwiessel sech iwwerlappe kënnen a wat Dir sollt testen ier Dir en zweeten Handling-Apparat derbäisetzt.
Automatiséierung vum Blockstapelung an der Press: Siwe Froen, déi Keefer stellen, ier se e Palettenroboter bestellen
Siwe Froen, déi Dir Iech musse stellen, ier Dir e Palettenroboter fir d'Blockstapelung an der Press bestellt: gréng Stäerkt, Grëffer, Notzlaascht, Zyklus, Stapelmuster a Feeler.
Roboterpoléierung vun Autodierscharnieren: Fënnef Feelermodi fir ze testen ier Dir kaaft
Fënnef Feelermodi, déi d'Poléiere vu Roboter-Gürtel vun Autodierscharnieren beeinträchtigen, vu Variatiounen am Deel a Gürtelverschleiung bis zu Kraaftkontroll, Stëbs a Grëfferverschluss, a wéi een all eenzel test.
Roboterbehandlung a Stapelung vu Stolgitterpanelen: Kontroll vun der flexibeler Hüll
Roboterbehandlung a Stapelung vu Stolgitterpanelen: Kontroll vun der flexibeler Hüll
Roboter déi sech ëm Motorstatorwicklungen këmmeren: Definéiert den Handoff-Zoustand
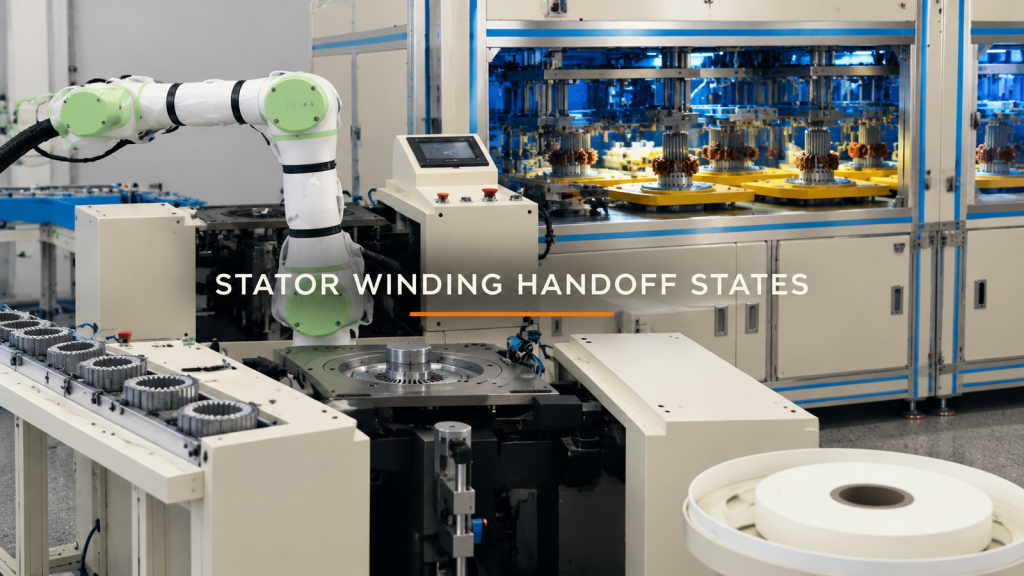
Definéiert Handoff-Zoustänn, Trägergeometrie, Transferkorridor a Grenztester fir d'Roboterbetreiung vu Motorstatorwicklungen.
Roboter, deen eng Press betreit: Kontrolléiert den Iwwergank vum Stanzformen virum Programméieren
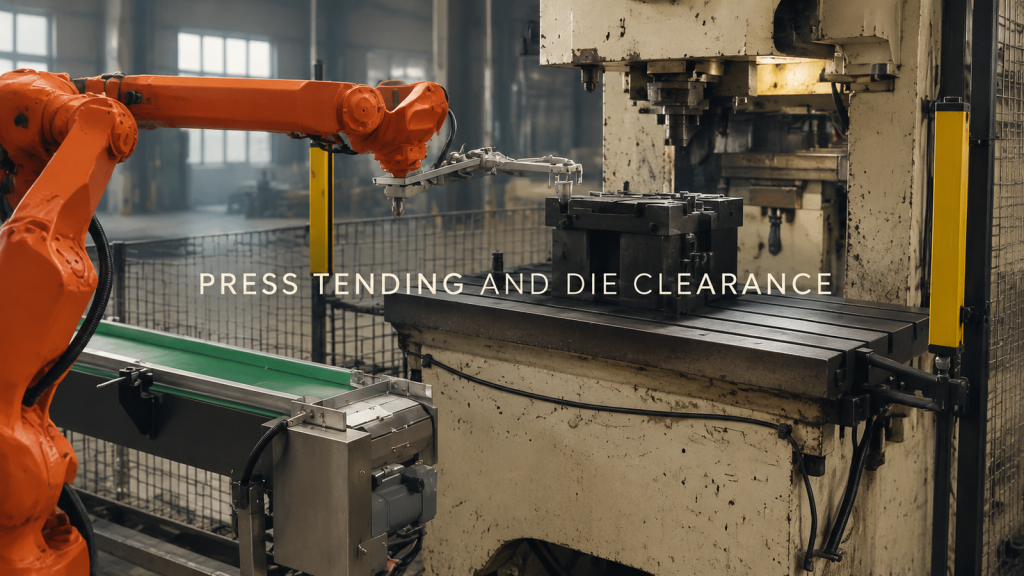
Plan d'Bedienung vun der Roboterpress als zwou Iwwergaben. Kontrolléiert d'Approche-, Grëff- oder Fräiloossungs- an d'Ausgangsfräiheet um Fërderband an um Matrizeberäich ier Dir programméiert.
Karton Depalletéierung op e Fërderband: Definéiert d'Schicht-, Grëff- a Fräiloossungslogik
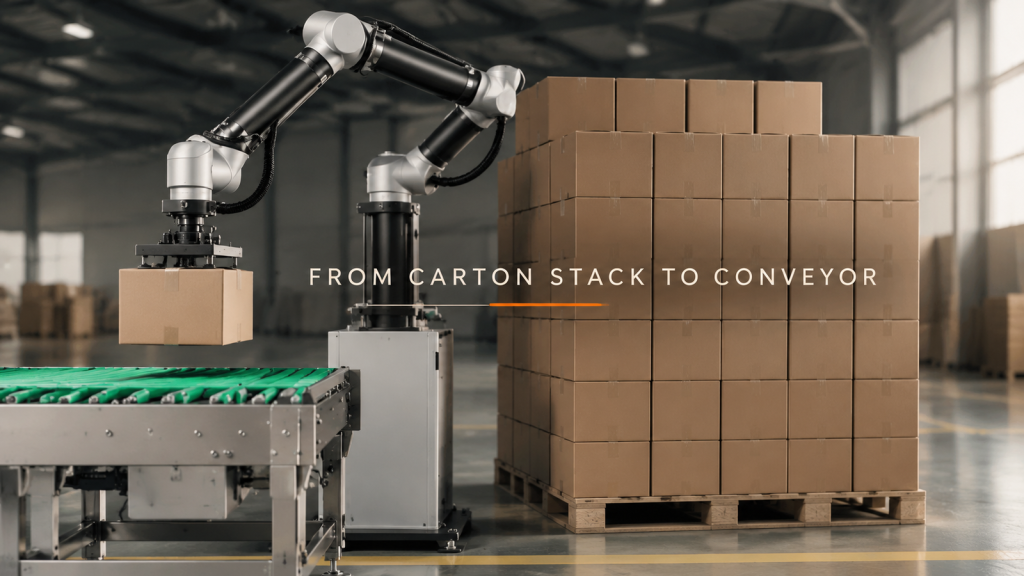
D'Beweege vun enger Karton vun enger gestapelter Laascht op en erausgoende Fërderband gesäit repetitiv aus, awer d'Iwwergab ännert sech wann d'Schicht eidel ass. An dësem Fall ass e Roboterlift...
Robotertransfer an enger Trainingszell: Definéiert d'Handoffs virum Programméieren
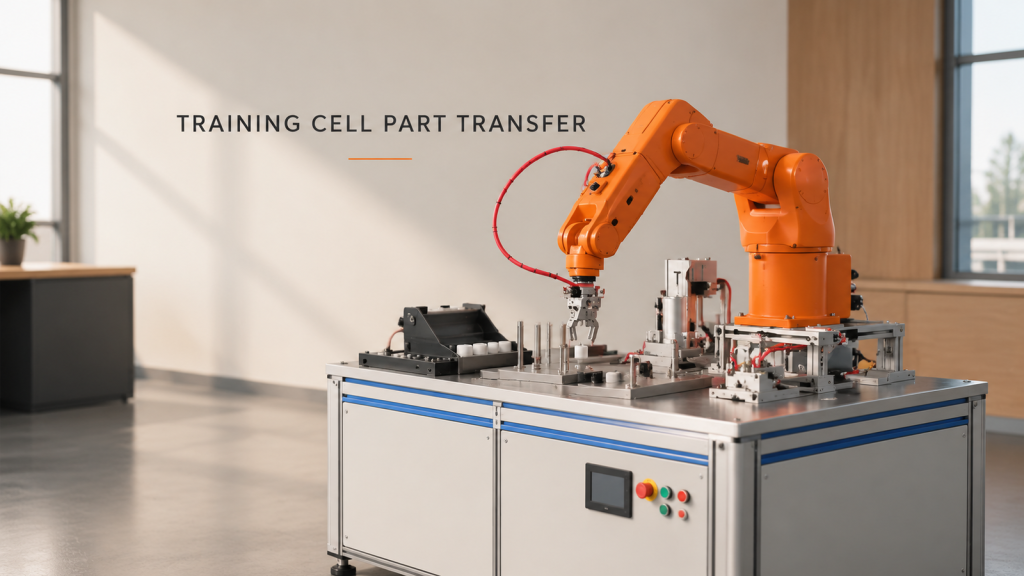
Eng Trainingszell mat verschiddene Statiounen ass nëtzlech, well se d'Interfaces weist, déi entscheeden, ob den Transfer vum Roboter stabil ass: wéi en Deel lokaliséiert ass, wéini en ...
Roboter déi sech ëm laang Metalldeeler këmmeren: Ënnerstëtzung, Schwenk-Enveloppe an Iwwergab vun de Statiounen
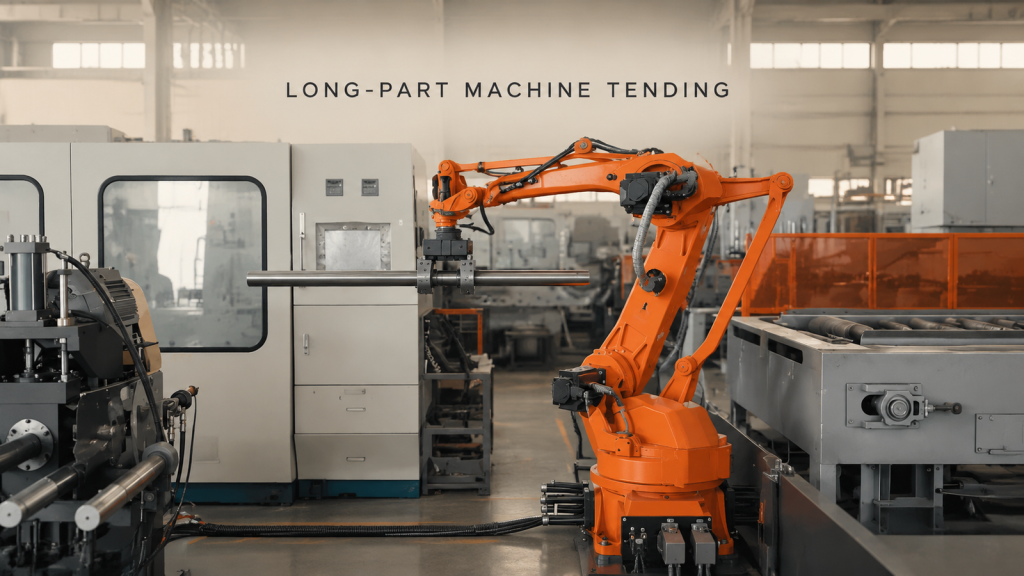
Iwwerpréift d'Presentatioun vum Pickup, d'Gräifinstrumenter, d'Streckenfräiheet an d'Iwwergab um Rolltisch fir de Roboter, deen sech mat laange Metalldeeler beschäftegt.
Robotertransfer op enger Palettenstatioun: Vakuum-Tooling an Iwwergabkontrollen
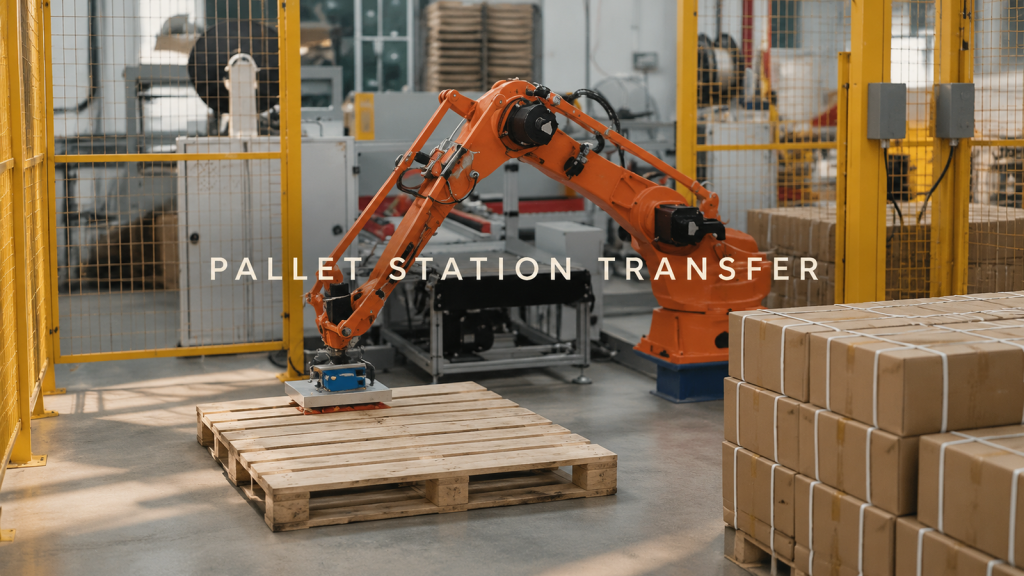
Iwwerpréift d'Presentatioun vun der Ofhuelung, d'Vakuumausrüstung, d'Streckenfräistellung an d'Iwwergab vum Paletteberäich fir den Transfer vu Roboter op enger Palettestatioun.
SCARA Deeltransfer iwwer verschidde Fixture Statiounen
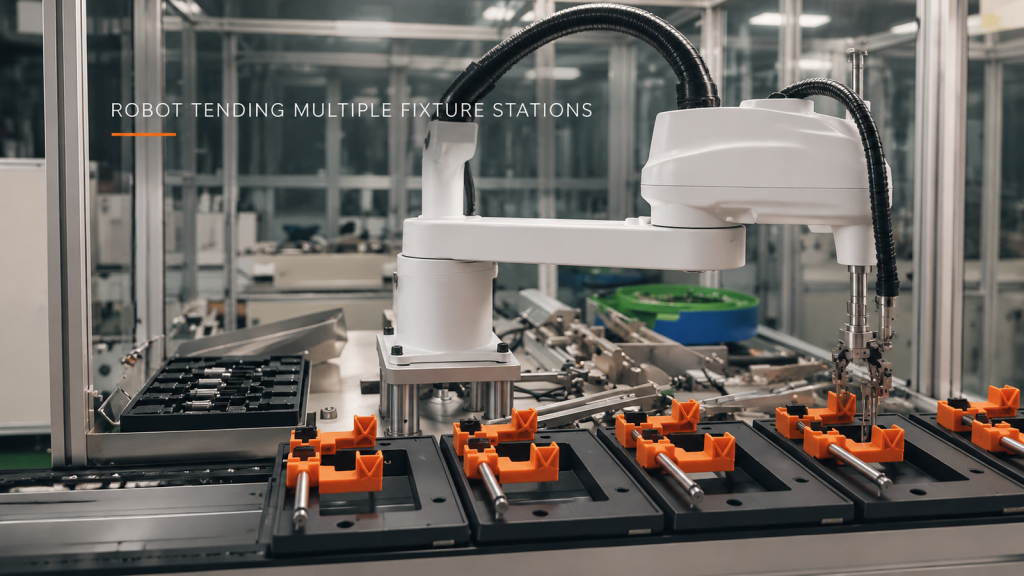
Kuckt wéi Dir den Transfer vun SCARA-Deeler iwwer en Tablett, en Zwëschemechanismus a verschidde Fixtures bewäert kënnt, ouni vun net verifizéierte Zyklus- oder Prozessdetailer auszegoen.
Aarbechtszonensequenzéierung fir widderholl Schweissaarbechten op Schinnekomponenten
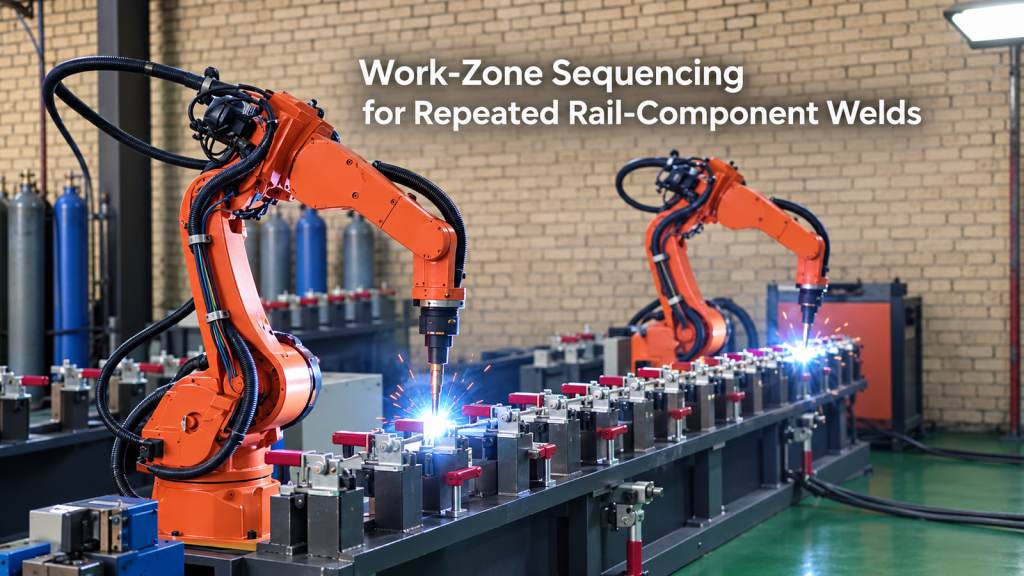
Entdeckt, wéi d'Sequenzéierung vun der Aarbechtszon, d'Konsistenz vun de Fixtures an d'Grenzzoustänn widderholl robotereschweißen op Schinnekomponenten guidéieren.