
Ee Karton vun enger gestapelter Laascht op e Fërderband ze bréngen gesäit repetitiv aus, awer d'Iwwergab ännert sech wann d'Schicht eidel ass. An dësem Fall hieft e Roboter eenzel Kartonen vun engem Stapel op der rietser Säit, dréit se iwwer d'Zell a léisst se op e grénge Fërderband op der lénkser Säit fräi. D'Ingenieursaufgab ass et, d'Opnamgeometrie, d'Kartonhaltung an d'Fërderbandfräisetzung vum éischte Karton bis zum leschte virauszesoen ze halen.
Schéckt dem EVST d'Kartongspezifikatioun, de Palettenmuster, den Layout vum Fërderband an den deeglechen Outputzil fir eng éischt Léisung an eng Zyklusbeurteilung: https://www.evsint.com/contact/#quote
Konvertéiert de Stackmuster an erreechbar Pick-Zoustänn
Beschreift all Schicht mat der Unzuel vun de Kartonen, der Orientéierung, den nominellen Mëttelpunkten, den Trenner an der erwaarter Stapeltoleranz. De Controller brauch eng explizit Regel fir duerch dës Positiounen ze kommen an ze bestätegen, wann eng Schicht fäerdeg ass. D'Paletteplazéierung an d'akkumuléiert Oflehnung sollten an der Toleranzstudie abegraff sinn. Schreift d'Koordinatenquell fir all Pick-Positioun op, fir datt eng Musterrevisioun iwwerpréift ka ginn, ouni datt onofhängeg Zoustänn nei geschriwwe ginn.
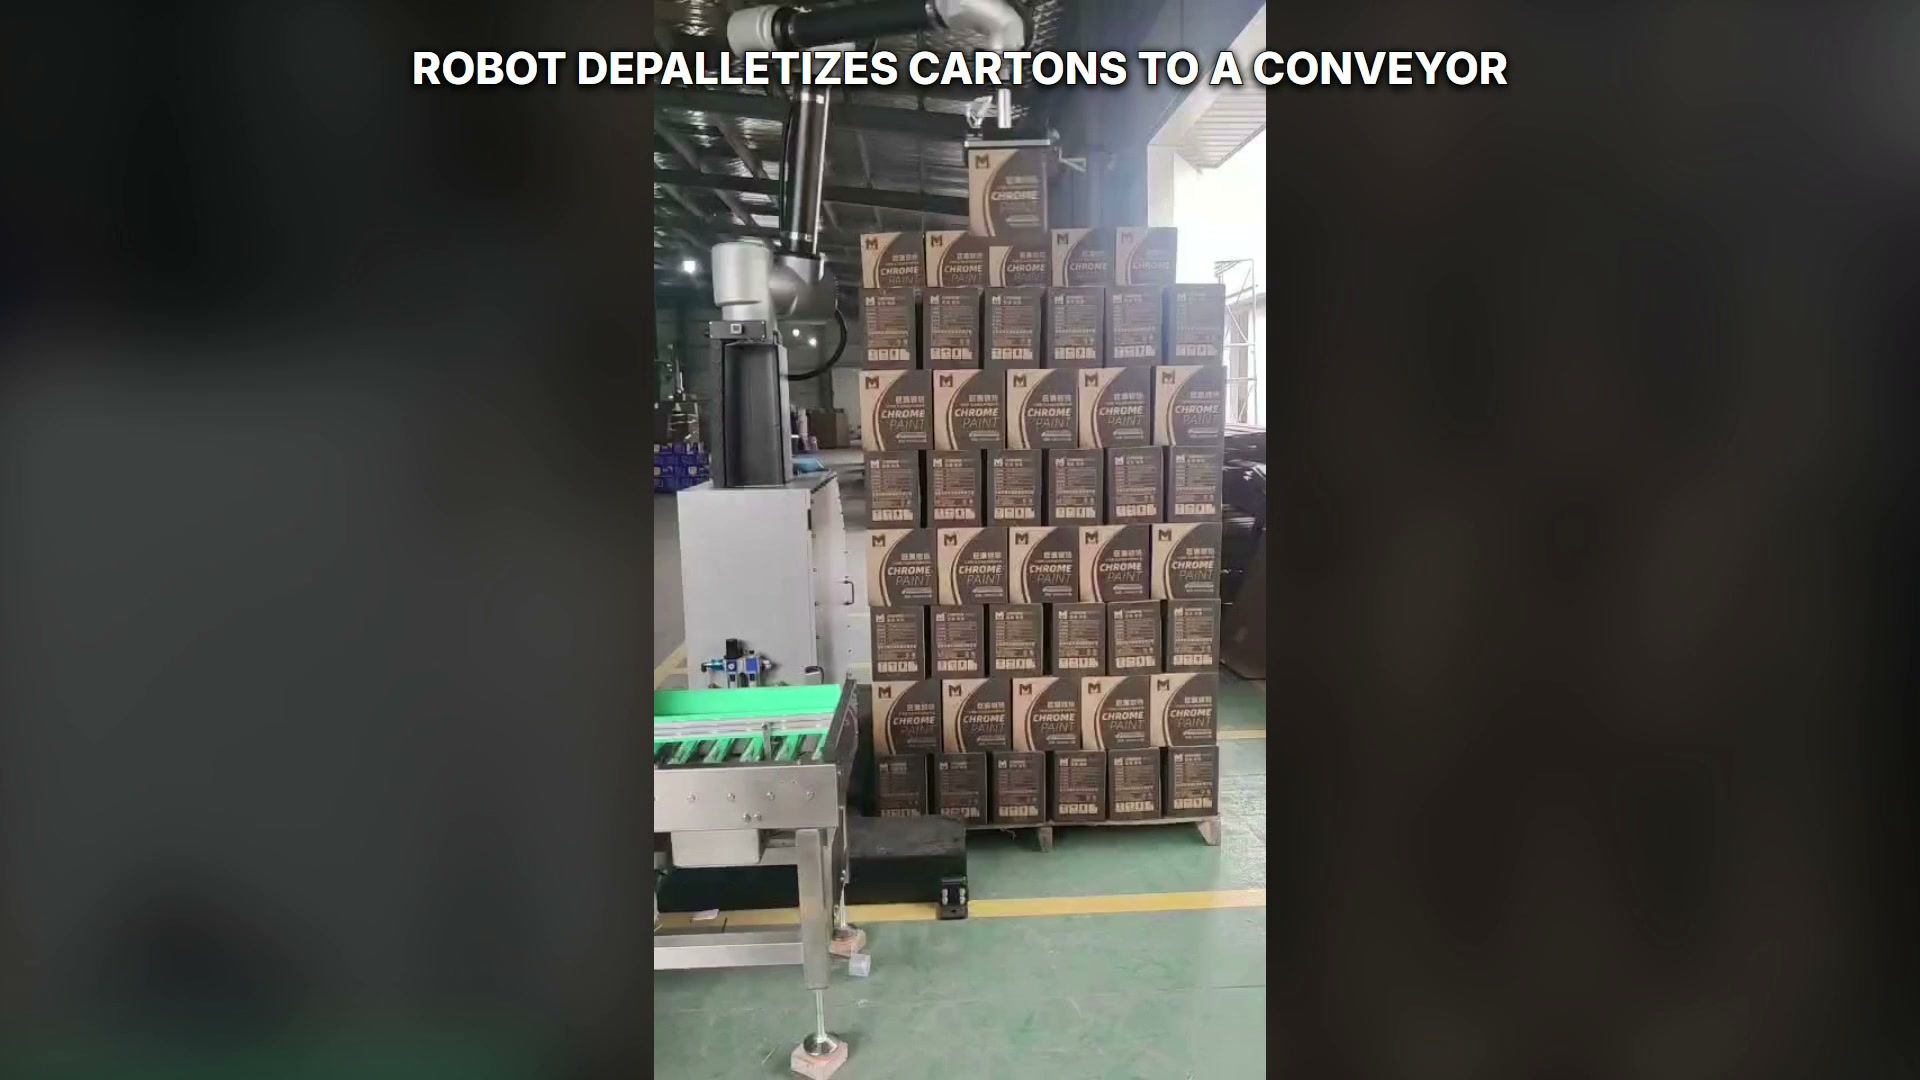
De Roboter hält eng Karton iwwer dem rietse Stapel.
Déi éischt Layout-Iwwerpréiwung soll déi héchst, niddregst, nooste a wäit ewech Pick-Zoustänn testen. Kontrolléiert d'Roboterhaltung, d'Toolfräiheet, d'Palettekanten an d'Ëmgéigend Ausrüstung an all Eck vum Muster, anstatt nëmmen eng zentral Karton ze validéieren.
Den Endeffektor un d'Kartongvariatioun upassen
D'Steifheet vun der Karton, den Zoustand vun der Uewerfläch, d'Nähten, de Band, d'Deckel an d'lokal Deformatioun beaflossen déi verfügbar Grëfffläch. Definéiert déi erlaabt Kontaktzonen an d'Bestätegungsmethod ier Dir dat endgültegt Tool auswielt. D'Iwwerwaachung vun der Vakuumzon, d'Drockverhalen oder en anert projetspezifescht Signal kënne mat representativen Kartonen evaluéiert ginn.
D'Tool soll de Karton bei Beschleunigung an Ofbremsung festhalen, wärend de Kontakt mat Nopeschkartongen vermeit gëtt. D'Tester sollen den erlaabte Kartonberäich an de realisteschen Verpackungszoustand enthalen, an dann Alarmgrenzen aus den opgehollene Resultater festleeën.
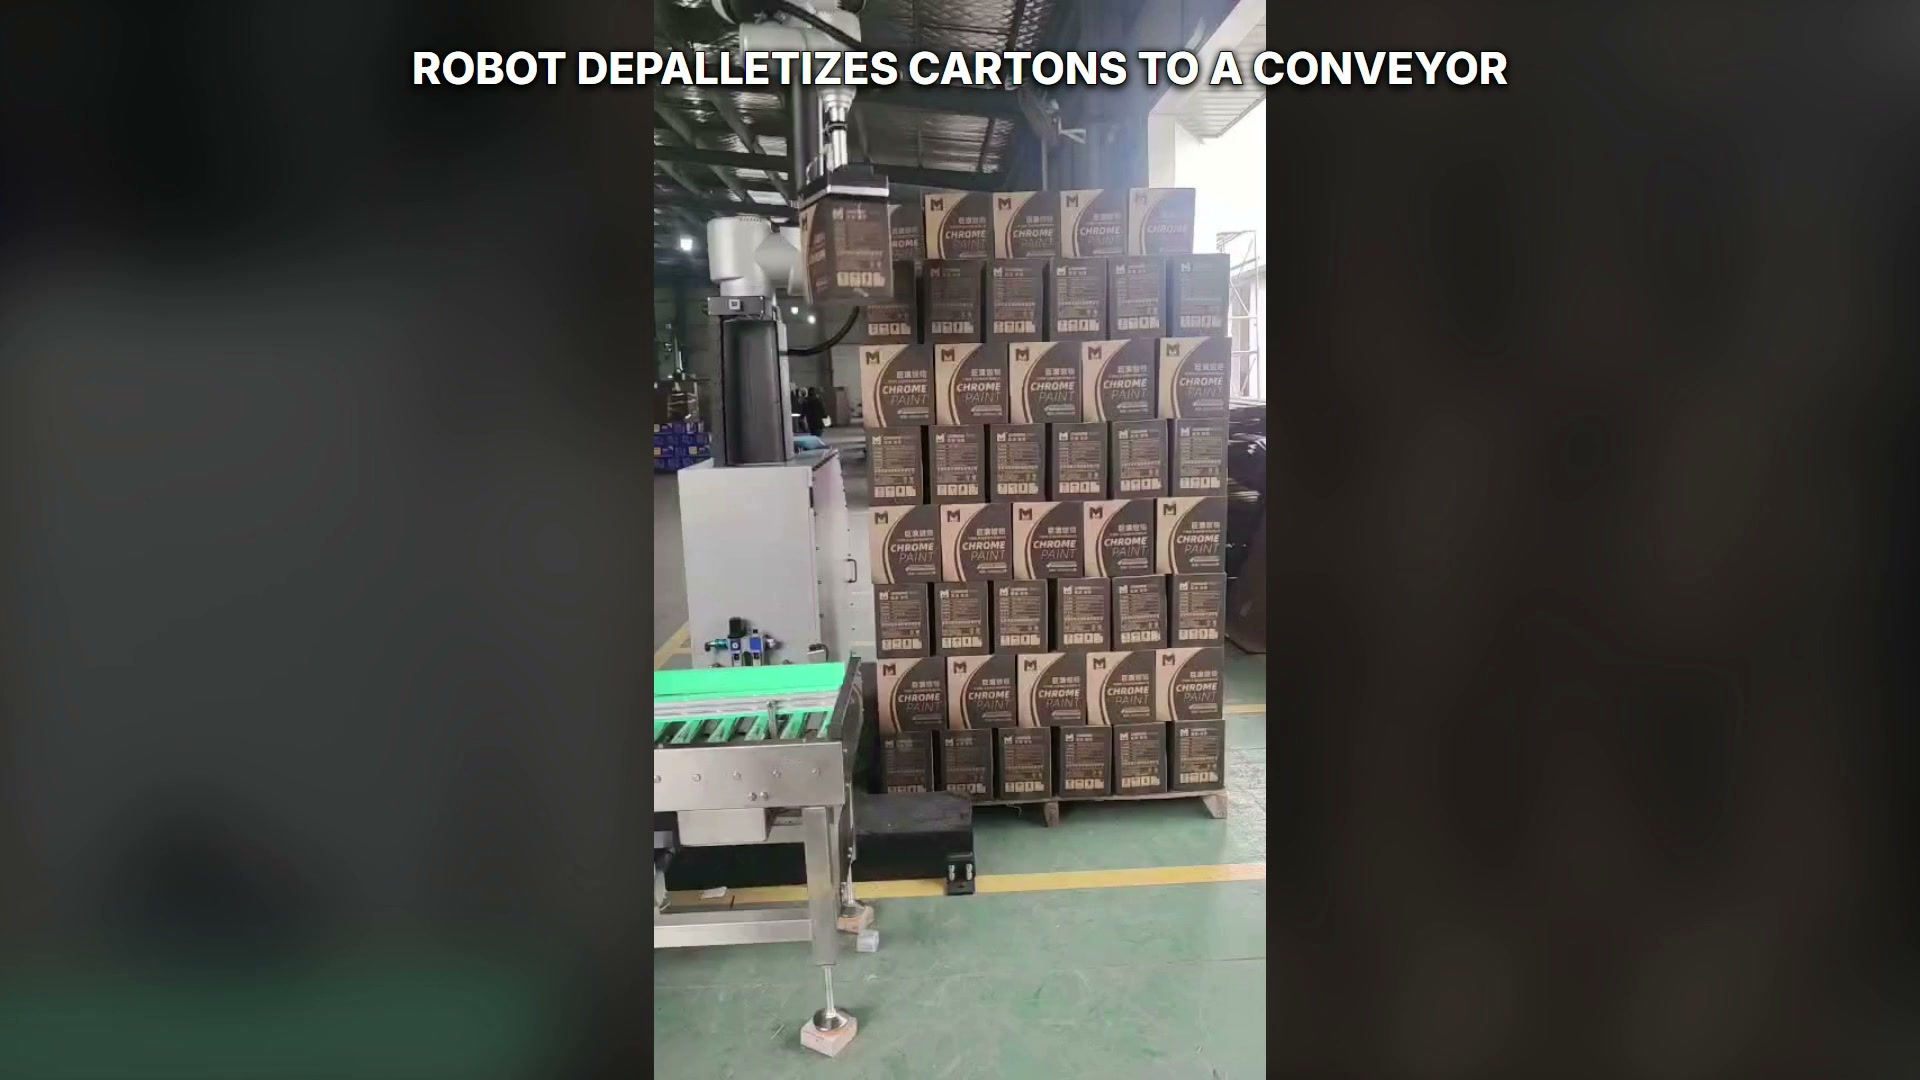
De Roboter hält eng Karton tëscht dem Stapel an dem Fërderband; de Fërderband ass an dëser Vue eidel.
Behandelt d'Verëffentlechung vum Fërderband als kontrolléiert Iwwergab
De Fërderband muss eng bekannt Fräiloossungszon a genuch Kapazitéit no ënnen ubidden. Definéiert de Fërderband-Bereetschaftssignal, d'Zilpositioun, den Zoustand vum Roboter-Fräiloossen an de Beweis, datt de Karton fräi ass. De Fërderband däerf net an e Konfliktzoustand virukommen, soulaang de Roboter-Tool a senger Hüll bleift.
| Iwwerreechung | Projetbäitrag | Akzeptanzkontroll |
|---|---|---|
| Stapel op Tool | Palettenmuster, Stapeltoleranz, Kartonkontaktzonen | Ausgewielte Karton gëtt ouni Stéierung vun den Noperen erhalen |
| Tooltransfer | Laaschtberäich, Beschleunigungsversuch, Kollisiounsëmfeld | De Karton bleift iwwer déi ganz Streck kontrolléiert |
| Tool fir de Fërderband | Fräiloossungszon, Fërderbandzoustand, Ofgrenzungssignal | De Karton gëtt virum Fräiloossen ënnerstëtzt a gëtt vum Roboter fräigemaach. |
| Ënnerbrachene Zyklus | Bekannte Karton- a Geschirzoustand, sécher Réckzuch | Neistart iwwerspréngt oder widderhëlt keng Stackpositioun |
OSHA's Kapitel vun industrielle Robotersystemer liwwert allgemenge Kontext fir d'Risikobewertung. EVST's Iwwersiicht iwwer Palettenroboter liwwert e verwandte Produkt- a Layoutkontext; d'Transferrichtung bleift an dësem Fall vum Stapel zum Fërderband.
Halt de Stack-Status während der Erhuelung noverfollegbar
E Stopp kann virum Ophuele, nom Ophalen, während dem Transfert oder nom Fräiloosse vum Fërderband optrieden. De Bildschierm fir d'Erhuelung soll déi uginn Stapelpositioun identifizéieren, ob d'Tool eng Karton hält, d'Besetzung vum Fërderband an déi nächst erlaabt Aktioun. D'Bestätegung vum Bedreiwer soll dat selwecht Zoustandsmodell aktualiséieren, dat vum automatesche Betrib benotzt gëtt.
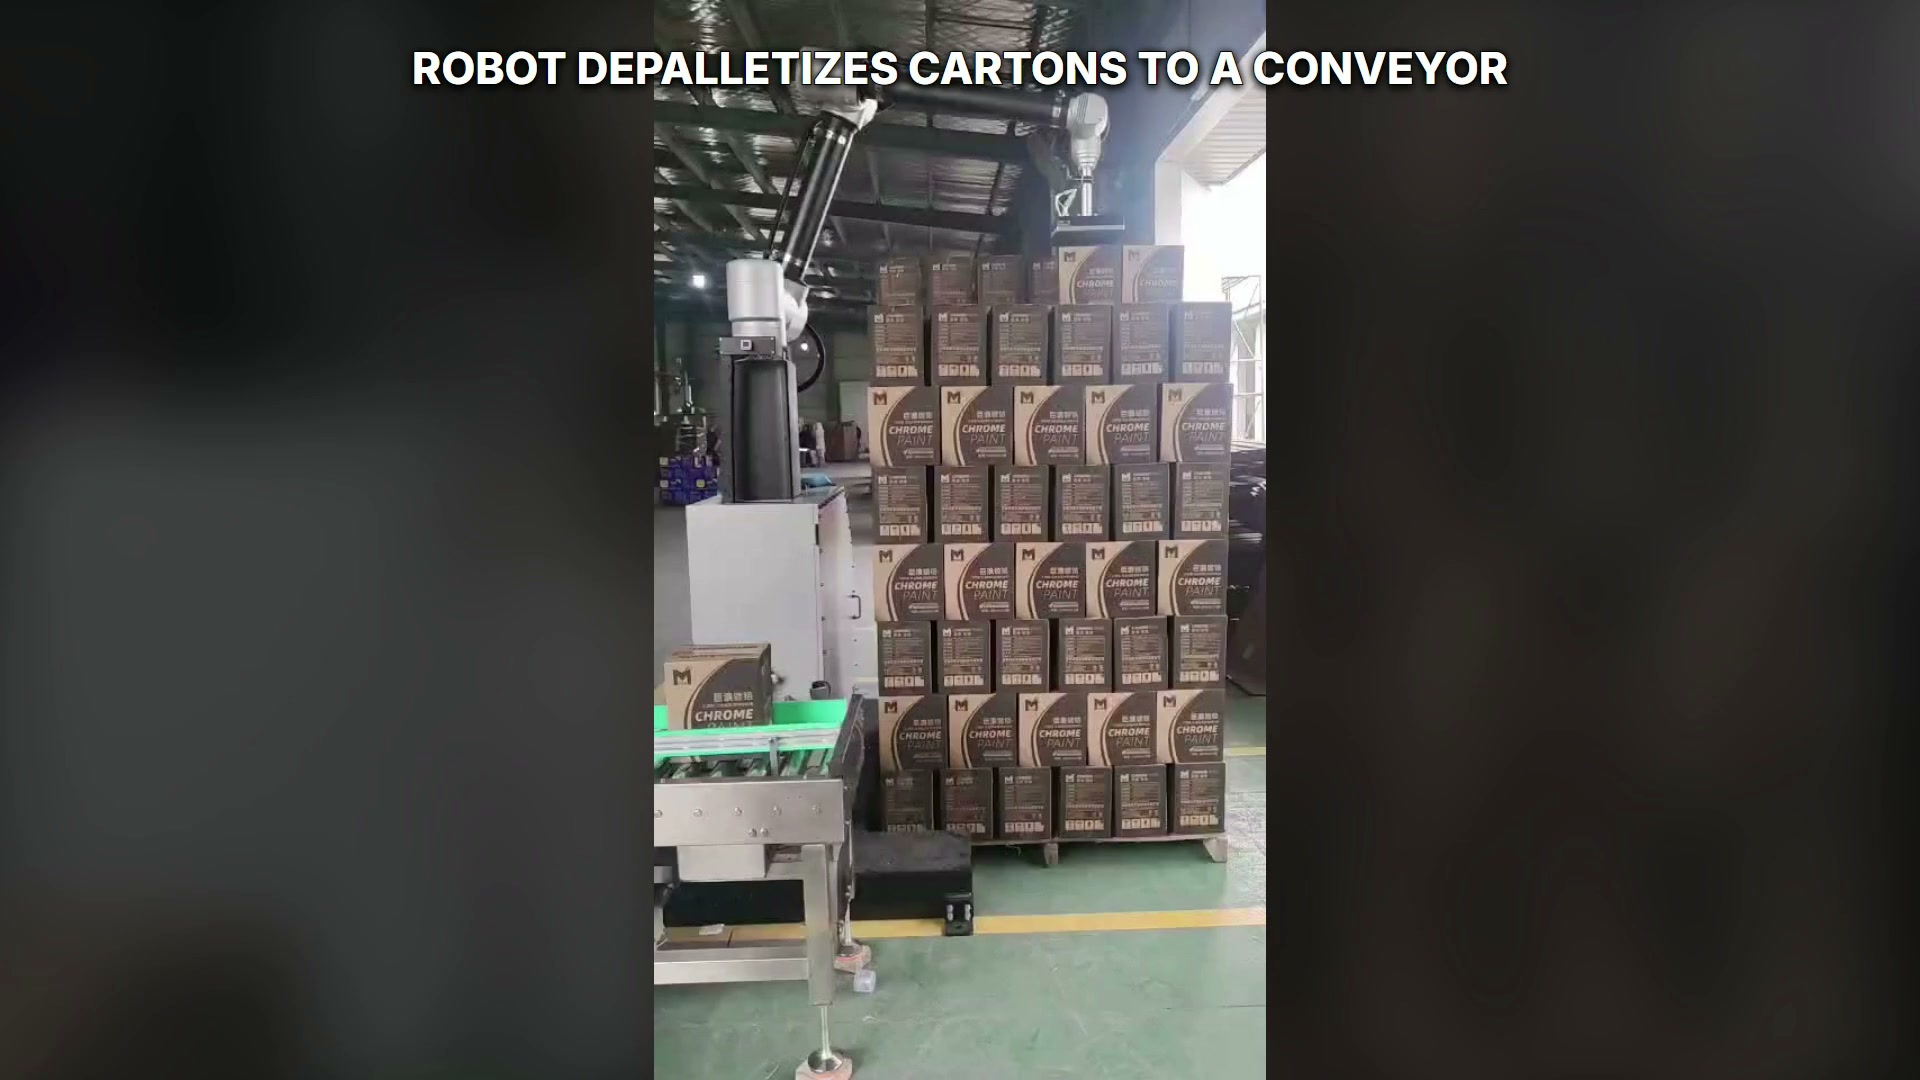
Eng Karton läit um grénge Fërderband, während de Roboterinstrument iwwer dem Stapel eidel ass.
Mooss de komplette Materialfluss
D'Zyklusbeurteilung soll d'Presentatioun vu Paletten, d'Bestätegung vun der Pick, d'Bewegung vum Roboter, d'Verëffentlechung vum Fërderband, d'Ofgrenzung vum Ofstand, den Austausch vu Paletten a geplangten Aufgaben vum Bedreiwer enthalen. Dës Elementer separat ënner vereinbarte Karton- a Palettenbedingungen ophuelen, fir datt déi limitéierend Grenzfläch identifizéiert ka ginn.
Froen, déi Keefer sech solle stellen
Wéi eng Informatioune solle fir d'éischt geliwwert ginn?
Gitt d'Dimensiounen vun de Kartonen an déi erlaabt Variatiounen, representativ Proben, Palette- a Schichtmuster, Detailer vun de Separatoren, de Layout vum Fërderband, verfügbar Signaler an den deeglechen Ausgabeziel un.
Wéi soll e Konzept vun engem Tool getest ginn?
Benotzt Kartongen, déi de genehmegten Zoustandsberäich ofdecken, test déi erlaabt Ophuelzonen an notéiert de Retentiounssignal duerch representativ Bewegung.
Wat verhënnert e Verëffentlechungskonflikt?
Benotzt en definéierten Zoustand vum Fërderband, eng fix oder referenzéiert Fräiloossungszon, eng Bestätegung datt de Karton ënnerstëtzt gëtt, an e Roboter-Fräisetzungssignal ier de Fërderband beweegt gëtt.
Wat soll no enger Ënnerbriechung geschéien?
Ofstëmmung vum Zoustand vum physesche Stapel, vum Tool an vum Fërderband mam Controller, a wielt dann e dokumentéierten Réckzuch, eng Fäerdegstellung oder e manuelle Schrëtt.
Fir eng Projetiwwerpréiwung, schéckt d'Kartongdaten, d'Palettemuster, d'Fërderbandinterfaces an den deeglechen Outputzil un EVST: https://www.evsint.com/contact/#quote oder sales@evsrobot.com.
Fallkontext: Eenzel Kartonge beweege sech vun enger riets gestapelter Ladung op e lénkse grénge Fërderband.