
EVST-ის რედაქციული გუნდის მიერ · ბოლო განახლება: 2026 წლის 1 ივნისი
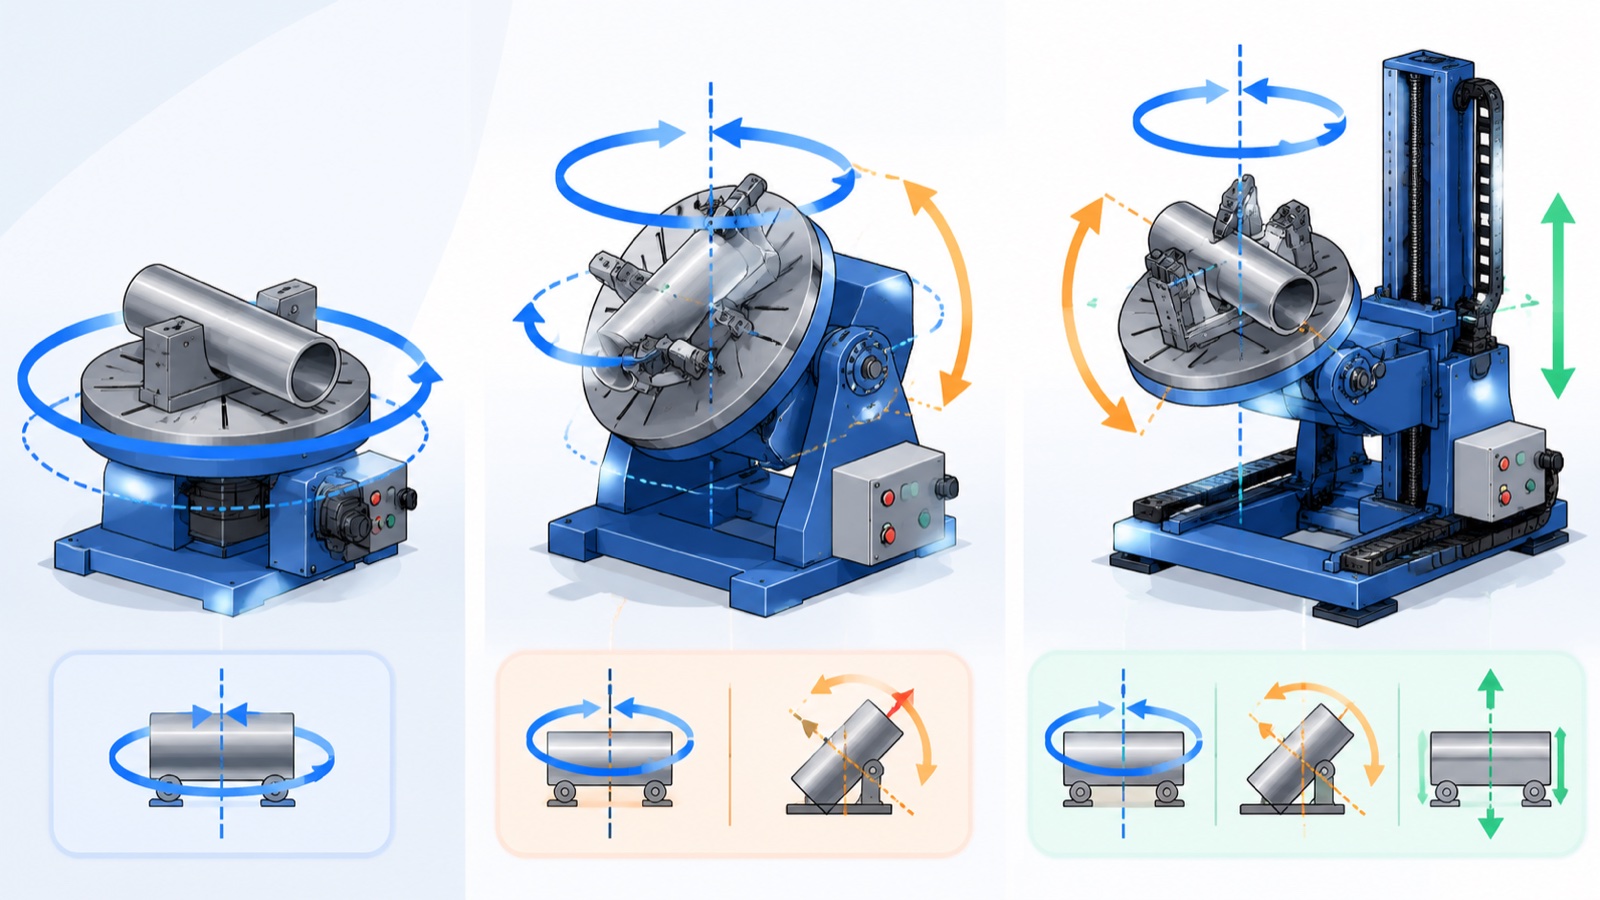
შედუღების პოზიციონერი არის ელექტრომოწყობილობა, რომელიც ბრუნავს ან იხრება სამუშაო ნაწილი ისე, რომ შედუღებული ნაწილები დარჩეს ბრტყელ მდგომარეობაში, სადაც სიჩქარე და ხარისხი ყველაზე მაღალია. მოძრაობას ღერძების რაოდენობა განსაზღვრავს: ერთღერძიანი პოზიციონერი ბრუნავს ერთ ღერძზე, ორღერძიანი პოზიციონერი ზრდის დახრას, ხოლო სამღერძიანი პოზიციონერი აერთიანებს ორ დახრის ან ამწევ ღერძს ბრუნვით. მათ შორის არჩევანი დამოკიდებულია ნაწილის გეომეტრიაზე, წონაზე და იმაზე, თუ რამდენი შედუღებული ნაკერი მდებარეობს სხვადასხვა სიბრტყეზე.
რას აკეთებს სინამდვილეში შედუღების პოზიციონერი
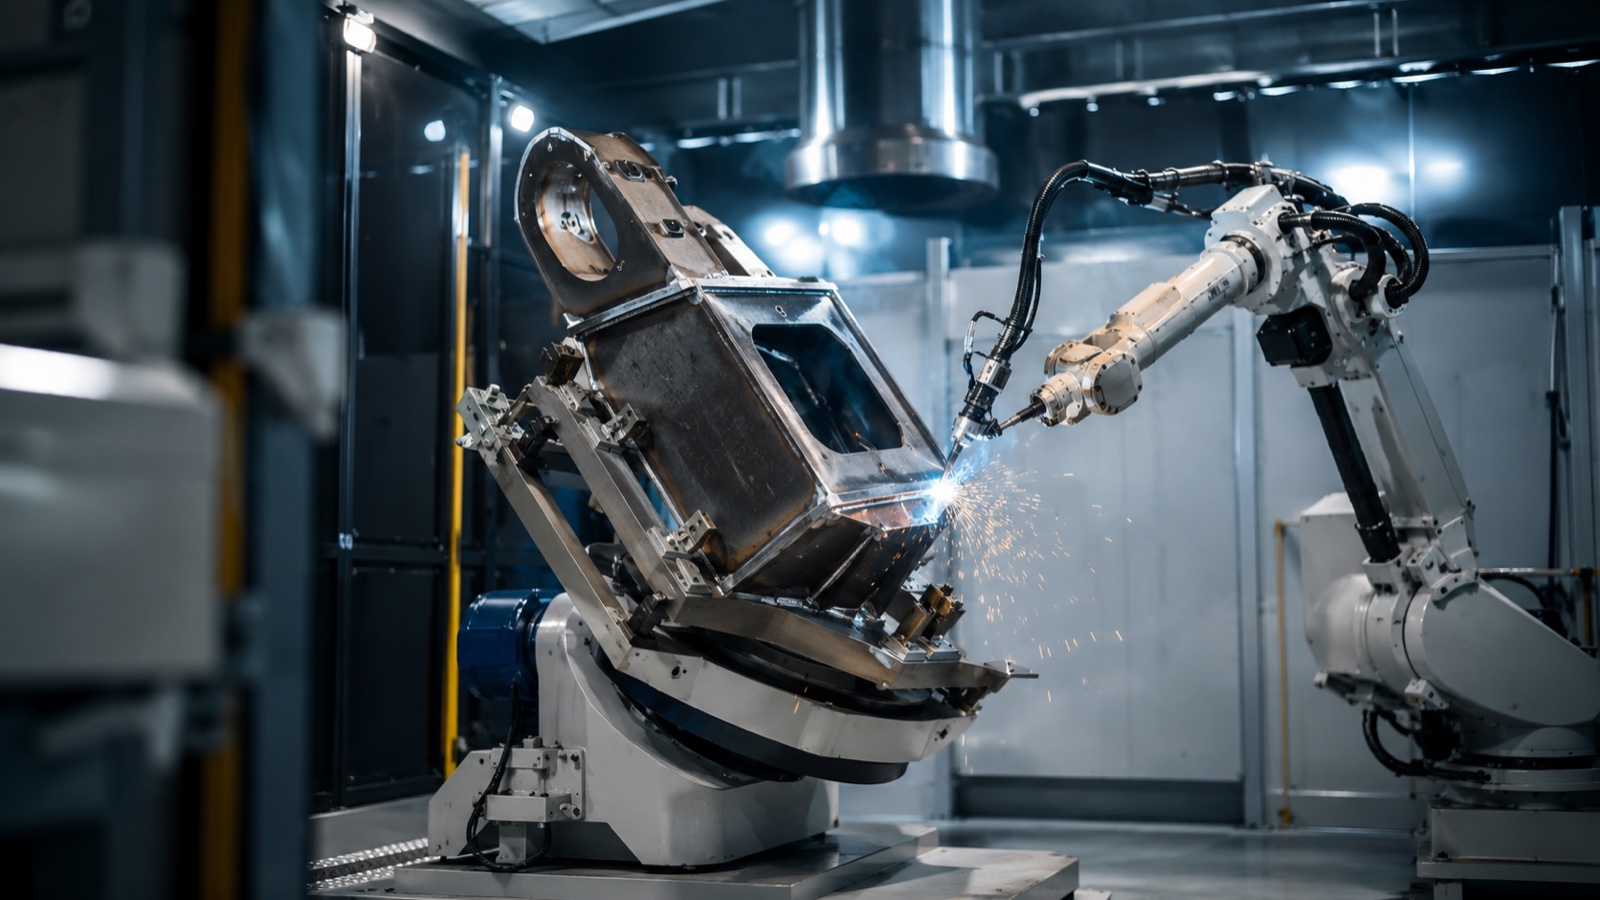
როგორც მექანიკური, ასევე რობოტიზებული შემდუღებლები ყველაზე სწრაფად მუშაობენ, როდესაც შეერთება ბრტყელია და გამდნარი აუზი სტაბილურ, გრავიტაციის დახმარებით მდებარე მდგომარეობაშია. პოზიციონერი თითოეულ ნაკერს ამ პოზიციაზე ათავსებს შემდუღებელს ან რობოტულ მკლავს არასასიამოვნო კუთხეების მიღწევაში აიძულებს. შედეგად მიიღება უფრო თანმიმდევრული შეღწევადობა, ნაკლები დეფექტი და ციკლის უფრო მოკლე დრო.
ამერიკის შედუღების საზოგადოების მიერ გამოქვეყნებული ინსტრუქციის თანახმად, შედუღების ხარისხი და გადაადგილების სიჩქარე ყველაზე მაღალია ბრტყელ მდგომარეობაში და უარესდება, როდესაც შეერთებები გადადის ჰორიზონტალურ, ვერტიკალურ და ზედა ორიენტაციაზე. პოზიციონერი არსებობს იმისათვის, რომ რაც შეიძლება მეტი შედუღებული ნაწილი შეინარჩუნოს ხელსაყრელ ფანჯარაში. რობოტურ უჯრედებში პოზიციონერი ასევე ხდება მოძრაობის სისტემის ნაწილი: მისი ღერძები შეიძლება კოორდინირებული იყოს რობოტთან, რათა ნაწილი და ჩირაღდანი ერთად მოძრაობდნენ ერთი უწყვეტი შედუღების დროს.
ერთღერძიანი vs. ორღერძიანი vs. სამღერძიანი: ძირითადი განსხვავება
პრაქტიკული განსხვავება თავისუფლების ხარისხებშია, რომელიც განსაზღვრავს, თუ ნაწილის რამდენი წინა მხარე შეგიძლიათ წარუდგინოთ ფანარს ხელახალი შეკეთების გარეშე.
| ტიპი | ღერძები / მოძრაობა | შესაფერისი | ტიპიური შეზღუდვა |
|---|---|---|---|
| ერთღერძიანი | 1 (ერთი ღერძის გარშემო ბრუნვა) | მრგვალი ან სიმეტრიული ნაწილები: ლილვები, ფლანგები, მილის კოჭები, დასარტყამი ინსტრუმენტები | დახრა შეუძლებელია; ბოლოებზე ნაკერები ბრტყელ მდგომარეობაში არ რჩება |
| 2 ღერძი | 2 (როტაცია + დახრა) | სამაგრები, ჩარჩოები, სტრუქტურული შედუღებები, რომლებიც საჭიროებენ როგორც შემობრუნებას, ასევე დახრას | შეზღუდული წვდომა ძალიან მაღალ ან ღრმა ყუთის მონაკვეთებზე |
| 3 ღერძი | 3 (როტაცია + დახრა + აწევა ან მეორე დახრა) | რთული შეკრებები ნაკერებით მრავალ სიბრტყეზე | უფრო მაღალი ღირებულება და მეტი პროგრამირებისა და კალიბრაციის ძალისხმევა |
ერთღერძიანი ბლოკი არის სამუშაო ცხენი ნებისმიერი რამისთვის, რაც არსებითად ბრუნვის კორპუსს წარმოადგენს. დაამატეთ დახრის ღერძი და თქვენ დაფარავთ სტრუქტურული დამუშავების დიდ შუალედურ დონეს, სადაც ნაწილს სჭირდება როგორც ბრუნვა, ასევე დახრა. მესამე ღერძი თავის თავს მხოლოდ მაშინ ამართლებს, როდესაც ნაწილები ნამდვილად სამგანზომილებიანია და სხვა შემთხვევაში ხელახლა მონტაჟი დამატებითი ღერძის ღირებულებაზე მეტი დაჯდება.
როგორ ავირჩიოთ სწორი ღერძების რაოდენობა
პრაქტიკაში, არჩევანის უმეტესობას სამი კითხვა წყვეტს:
- სად არის ნაკერები? თუ ყველა შედუღებული ნაწილი ერთ წრეზეა განთავსებული, ერთღერძიანი პოზიციონერიც საკმარისია. რამდენიმე სიბრტყეზე არსებული ნაკერი 2 ან 3 ღერძისკენ მიუთითებს.
- რამდენად მძიმე და დაბალანსებულია ნაწილი? ცენტრიდან გადახრილი დატვირთვები ქმნის დახრის მომენტებს, რომლებიც უსაფრთხოდ უნდა შეინარჩუნოს პოზიციონერის გადაცემათა კოლოფმა და მუხრუჭებმა და არა მხოლოდ მისმა ნომინალურმა მასამ.
- პოზიციონერი რობოტთან კოორდინაციაშია? კოორდინირებული მოძრაობისთვის საჭიროა ღერძები, რომელთა სინქრონულად მართვაც რობოტის კონტროლერს შეუძლია, რაც უპირატესობას ანიჭებს ინტეგრირებულ 2- და 3-ღერძიან მოწყობილობებს დამოუკიდებელ მბრუნავ პლატფორმებთან შედარებით.
ინდუსტრიის დაკვირვების თანახმად, სპეციფიკაციის ყველაზე გავრცელებული შეცდომაა მხოლოდ ნომინალური დატვირთვის მიხედვით შეძენა დატვირთვის სიმძიმის ცენტრისა და ბრუნვის რადიუსის იგნორირება. 1000 კგ ცენტრირებული, კომპაქტური მასისთვის განკუთვნილი პოზიციონერი შეიძლება სახიფათო იყოს, თუ 600 კგ ღერძიდან შორს არის ჩამოკიდებული. სწორედ ამ მიზეზით, სანდო მწარმოებლები, მათ შორის EVST, ძირითადი დატვირთვის გვერდით აქვეყნებენ დატვირთვის მომენტისა და სიმძიმის ცენტრის დიაგრამებს.
დატვირთვისა და სიზუსტის რიცხვების წაკითხვა
პოზიციონერის მონაცემთა ფურცლებში ორი ციფრი დომინირებს და ორივე მათგანი ყურადღების ღირსია.
Payload არის მაქსიმალური სამუშაო ნაწილის მასა განსაზღვრულ სიმძიმის ცენტრში. მწარმოებლები ერთსა და იმავე მოდელს რამდენიმე დატვირთვის საფეხურზე გვთავაზობენ, რადგან გადაცემათა კოლოფი, საკისრები და მუხრუჭი ყველაზე უარესი შემთხვევის მომენტისთვისაა გათვლილი. მაგალითად, EVST-ის ერთღერძიანი და ორღერძიანი შედუღების პოზიციონერები შემოთავაზებულია სხვადასხვა საფეხურებზე, რამდენიმე ასეული კილოგრამიდან 5000 კგ სამუშაო ნაწილის ტევადობამდე, ამიტომ მყიდველს შეუძლია ერთეული ნაწილთან შეათავსოს ზედმეტად დაკონკრეტების ნაცვლად.
განმეორებადობა ეს არის ის, თუ რამდენად ზუსტად უბრუნდება პოზიციონერი მითითებულ კუთხეს, რაც, როგორც წესი, გამოიხატება მილიმეტრებში სამუშაო ზედაპირზე ან რკალურ წუთებში. რობოტული შედუღებისთვის, განმეორებადობა ±0.06-დან ±0.25 მმ-მდე დიაპაზონშია გავრცელებული, რაც დამოკიდებულია ზომასა და დატვირთვის დონეზე და უფრო მჭიდრო შედუღება ავტომატურად უკეთესს არ ნიშნავს: ის უბრალოდ უნდა იყოს შედუღების ტოლერანტობის ფარგლებში, რათა ჩირაღდანი ყოველ ციკლში პოულობდეს შეერთებას.
მწარმოებლის საინჟინრო მონაცემების თანახმად, უფრო დიდი და მძიმე პოზიციონერის იარუსებს, როგორც წესი, ოდნავ უფრო თავისუფალი განმეორებადობის მაჩვენებელი აქვთ, რადგან მასა და სტრუქტურული გადახრა უფრო სწრაფად იზრდება, ვიდრე სიმტკიცე. ეს კომპრომისი ნორმალურია და სწორედ ამიტომ უნდა იქნას გათვალისწინებული დატვირთვა და განმეორებადობა ყოველთვის ერთად.
პოზიციონერი, რობოტი და ტრეკი, როგორც ერთი სისტემა
პოზიციონერი იშვიათად მუშაობს დამოუკიდებლად თანამედროვე უჯრედში. როგორც წესი, ეს არის კოორდინირებული მოძრაობის ჯგუფის ერთი ელემენტი, რომელიც ასევე შეიძლება მოიცავდეს შედუღების რობოტს და ხაზოვან ლიანდაგს. რობოტი აღწევს ნაკერამდე, პოზიციონერი ახდენს ნაწილის ორიენტირებას ისე, რომ ეს ნაკერები ბრტყელი იყოს, ხოლო ლიანდაგი აფართოებს სამუშაო გარსს გრძელი ან მრავალი სამუშაო ნაწილისთვის. იმის შესახებ, თუ როგორ ჯდება ხაზოვანი ღერძი, იხილეთ ჩვენი თანმხლები სახელმძღვანელო. რობოტის მე-7 ღერძის ხაზოვანი ლიანდაგები და მიწისზედა რელსები, და ჩვენი რობოტული შედუღების სრული სახელმძღვანელო უფრო ფართო უჯრედის სურათისთვის.
კოორდინირებული მოძრაობა არის ის, რაც განასხვავებს ნამდვილ რობოტულ პოზიციონერს უბრალო მბრუნავი პლატფორმისგან. როდესაც რობოტის კონტროლერი პოზიციონერის ღერძებს ამოძრავებს, სისტემას შეუძლია ერთი გავლისას შეინარჩუნოს ოპტიმალური ჩირაღდნისა და სამუშაო ადგილის კუთხე მოხრილი ნაკერით, გაჩერების, ინდექსირებისა და ხელახლა ჩართვის ნაცვლად. EVST აწყობს თავის EVS-SWP ერთღერძიან და EVS-DWP ორღერძიან პოზიციონერებს ამ ტიპის ინტეგრაციისთვის და, როგორც მზა მომწოდებელი, ის აწვდის რობოტს, პოზიციონერს და ლიანდაგს ერთ ექსპლუატაციაში გაშვებულ უჯრედად და არა ცალკეულ ნაწილებად, რომლებიც ადგილზე უნდა იყოს შეთავსებული.
უსაფრთხოება და სტანდარტები
პოზიციონერები მძიმე მასებს გადაადგილებენ, ამიტომ დაცვა და კონტროლის საიმედოობა ისეთივე მნიშვნელოვანია, როგორც შედუღების ხარისხი. სამრეწველო რობოტული სისტემების ISO 10218 სტანდარტისა და დამხმარე ISO/TS 15066 ინსტრუქციის თანახმად, მთლიანი უჯრედი, პოზიციონერისა და მისი მოძრაობის ჩათვლით, უნდა შეფასდეს რისკის მიხედვით, როგორც ერთი მანქანა, დაცვით, ურთიერთდამბლოკავი მექანიზმებითა და საგანგებო გაჩერებებით, რომლებიც მოიცავს პოზიციონერის სრულ გატარებულ მოცულობას.
პრაქტიკული უსაფრთხოების მახასიათებლები, რომლებიც უნდა დადასტურდეს ნებისმიერი პოზიციონერის შემთხვევაში, მოიცავს უსაფრთხო დამჭერი მუხრუჭებს, რომლებიც ბლოკავს დატვირთვას სიმძლავრის დაკარგვის შემთხვევაში, განსაზღვრულ დატვირთვის მომენტის ლიმიტებს და, იმ შემთხვევაში, თუ ოპერატორები ტვირთავენ ნაწილებს, სანამ რობოტი სხვაგან შედუღებს, ორმაგი სადგურის ან ბარიერის მოწყობას, რომელიც იცავს ადამიანებს აქტიური ზონიდან. EVST პოზიციონერები იგზავნება CE, SGS და TUV მესამე მხარის სერტიფიკატით, ხოლო კომპანიის საველე ინჟინრები ახორციელებენ სისტემების ექსპლუატაციას ადგილზე 100-ზე მეტ ქვეყანაში, რაც ინარჩუნებს უსაფრთხოების დიზაინს თანმიმდევრულად ქარხნიდან მომხმარებლის სართულზე.
ხშირად დასმული შეკითხვები
რა განსხვავებაა ერთღერძიან და ორღერძიან შედუღების პოზიციონერს შორის?
ერთღერძიანი პოზიციონერი სამუშაო ნაწილს ერთი ღერძის გარშემო ატრიალებს, რაც შესაფერისია მრგვალი ან სიმეტრიული ნაწილებისთვის, როგორიცაა ლილვები, ფლანგები და მილის კოჭები. ორღერძიანი პოზიციონერი დახრის ღერძს ამატებს, რათა მას შეეძლოს ნაწილის როგორც ბრუნვა, ასევე დახრა. ეს საშუალებას აძლევს მას რამდენიმე სიბრტყეზე არსებული ნაკერები ბრტყელ შედუღების მდგომარეობაში მოიყვანოს, რის გამოც ორღერძიანი ერთეულები ხშირად გამოიყენება სტრუქტურული და სამაგრების წარმოებაში.
როდის მჭირდება რეალურად 3-ღერძიანი პოზიციონერი?
სამღერძიანი პოზიციონერი გამართლებულია მაშინ, როდესაც ნაწილი ნამდვილად სამგანზომილებიანია, შედუღების ნაკერებით მრავალ სიბრტყეზე და როდესაც შედუღებებს შორის ხელახლა დამაგრება დამატებითი ღერძის ნაცვლად მეტ დროს მოითხოვს. უფრო მარტივი ნაწილებისთვის, ერთღერძიანი ან ორღერძიანი ბლოკი იმავე ბრტყელი პოზიციის სარგებელს უზრუნველყოფს უფრო დაბალი ფასით და ნაკლები პროგრამირებით.
რამდენად მნიშვნელოვანია პოზიციონერის დატვირთვა სიმძიმის ცენტრის მიმართ?
როგორც მატერია, ასევე სიმძიმის ცენტრი ხშირად შემზღუდველი ფაქტორია. მოცემული მასისთვის განკუთვნილი პოზიციონერი ვარაუდობს, რომ დატვირთვა ღერძთან ახლოს მდებარეობს. ცენტრიდან გადახრილი ან შორს გადახრილი დატვირთვა ქმნის ბრუნვის მომენტს, რომელსაც შეუძლია გადააჭარბოს ერთეულის ნომინალურ დასაშვებ მნიშვნელობას მისი მითითებული დატვირთვის ქვემოთაც კი. ყოველთვის შეამოწმეთ დატვირთვა-მომენტისა და სიმძიმის ცენტრის დიაგრამები და არა მხოლოდ ძირითადი დატვირთვის ნომერი.
შესაძლებელია თუ არა შედუღების პოზიციონერის სინქრონიზაცია რობოტთან?
დიახ. როდესაც პოზიციონერის ღერძებს რობოტის კონტროლერი კოორდინირებული მოძრაობის ჯგუფად ამოძრავებს, ნაწილი და ჩირაღდანი ერთად მოძრაობენ და ერთი გავლისას უწყვეტი ნაკერით იდეალურ შედუღების კუთხეს ინარჩუნებენ. ეს ინტეგრირებული რობოტული პოზიციონერის მთავარი უპირატესობაა დამოუკიდებელ ინდექსირების მბრუნავ მაგიდასთან შედარებით.
რა დატვირთვის დიაპაზონს მოიცავს შედუღების პოზიციონერები?
კომერციული შედუღების პოზიციონერები დაახლოებით 100 კგ-დან რამდენიმე ტონამდე სამუშაო ნაწილის ტევადობას მოიცავს. მაგალითად, EVST-ის ასორტიმენტი მოიცავს ერთღერძიან და ორღერძიან მოწყობილობებს რამდენიმე ასეული კილოგრამიდან 5000 კგ-მდე, თითოეული მოდელის მრავალი დატვირთვის დონით, რათა მოწყობილობა მორგებული იყოს ნაწილზე და არა ზედმეტად სპეციფიკირებული.
ავტორის შესახებ: ეს სახელმძღვანელო მოამზადა EVST-ის რედაქციულმა ჯგუფმა. EVST (EVS TECH CO., LTD) არის ჩენგდუში დაფუძნებული რობოტების მწარმოებელი კომპანია, რომელიც დაარსდა 2018 წელს და აწარმოებს სამრეწველო რობოტებს, კოლაბორაციულ რობოტებს, შედუღების პოზიციონერებს და ხაზოვან ლიანდაგებს, რომლებიც ექსპორტირებულია 100-ზე მეტ ქვეყანაში, CE, SGS და TUV მესამე მხარის სერტიფიკატებით.
ბოლო განახლება: 2026 წლის 1 ივნისი. აღწერილი სპეციფიკაციები ინდუსტრიისა და მწარმოებლის საორიენტაციო დიაპაზონებია; დაზუსტებამდე გადაამოწმეთ სასარგებლო დატვირთვა, სიმძიმის ცენტრის ლიმიტები და განმეორებადობა მიმდინარე პროდუქტის მონაცემებთან შედარებით.