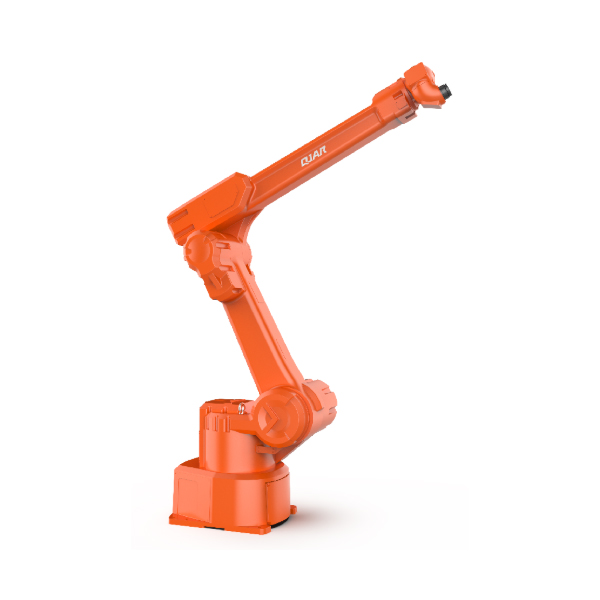
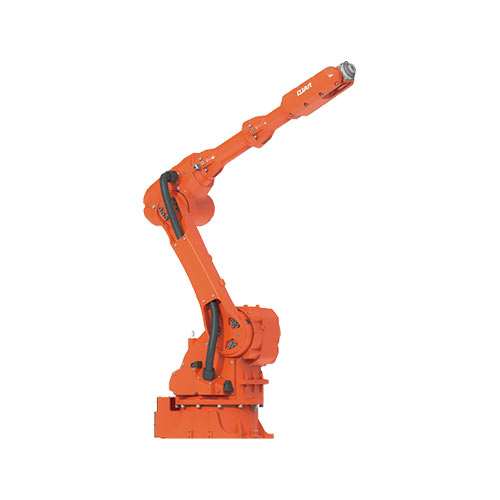
6 კგ ტვირთამწეობა 2701 მმ მიმავალი დისტანციის რობოტული მკლავი QJR6-2700P

  • დიზაინი არის უაღრესად კომპაქტური, მოქნილი ინსტალაცია ადგილზე ან შებრუნებული პოზიციით.
  • 6 ღერძიანი რობოტი დიდი სამუშაო სივრცით, მაღალი სიჩქარით, განმეორებითი პოზიციონირების მაღალი სიზუსტით, შესაფერისი შესხურებისთვის, ჩატვირთვა-გადმოტვირთვის, დამუშავებისთვის, დახარისხებისთვის, აწყობისთვის და აპლიკაციების სხვა ფართო სპექტრისთვის.
  • განმეორებითი პოზიციონირების სიზუსტე: ±0.5 მმ
  • Armspan: 2701 მმ
  • დატვირთვა: 6 კგ

ტექნიკური პარამეტრები

მოდელი QJR6-2700P
ღერძის ნომერი
6
Payload 6kg
გაიმეორეთ პოზიციონირება ± 0.5 მმ
მაქს არმსპანი 2701mm
მოძრაობის დიაპაზონი J1 ± 95º
J2 ﹢102º, ﹣53º
J3 ﹢80º, ﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
მაქსიმალური სიჩქარე J1 108 ° / წმ
J2 103 ° / წმ
J3 115 ° / წმ
J4 360 ° / წმ
J5 360 ° / წმ
J6 360 ° / წმ
დასაშვები ბრუნვა J4 46 ნ · მ
J5 45 ნ · მ
J6 27 ნ · მ
ინერციის მომენტი J4 3.9 კგ·მ²
J5 3.9 კგ·მ²
J6 1.3 კგ·მ²
რობოტის სხეულის წონა 400kg
სიმძლავრე მოცულობა 4.4kVA
ენერგიის წყარო ერთი ფაზა 220V ±10%
კაბინეტის ზომა 600 * 480 * 1270mm
კაბინეტის წონა 120kg
ფორმის ინსტალაცია ადგილზე დამონტაჟებულია
განაცხადის ფერწერისთვის, არ არსებობს სინგულარობის წერტილი, რაც აადვილებს პროგრამირების სწავლებას.
EVST-ის ლოგო
კონფიდენციალურობის მიმოხილვა

ეს საიტი იყენებს cookies, რომ ჩვენ შეგვიძლია მოგაწოდოთ საუკეთესო მომხმარებლის გამოცდილება შესაძლებელი. ქუქი-ფაილი ინახება თქვენს ბრაუზერში და ასრულებს ისეთ ფუნქციებს, როგორიცაა აღიარება, როდესაც თქვენ დაბრუნდებით ჩვენს ვებ-გვერდზე და ეხმარება ჩვენს გუნდს იმის გაგება, თუ რომელი სექციების ნახვა თქვენთვის ყველაზე საინტერესო და სასარგებლოა.