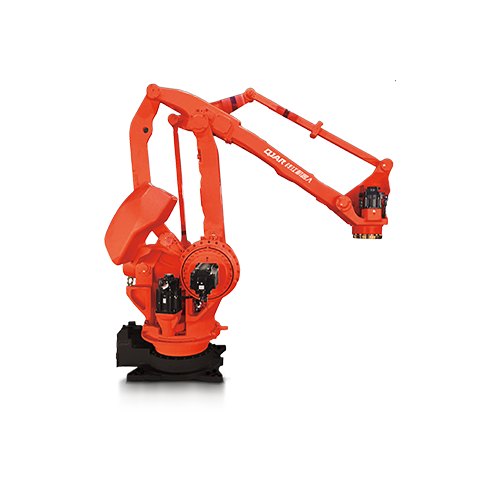
| მოდელი | EVS3-400P | |
| ფუნქცია | მასალების დამუშავება, 3C პროდუქტები | |
| სულ ცულები | 4 | |
| მაქსიმალური მიღწევა | 400mm | |
| Payload | შეფასებული დატვირთვა | 1kg |
| მაქსიმალური დატვირთვა | 3kg | |
| მბრუნავი ღერძის დასაშვები ინერციული ბრუნვა | რეიტინგული ბრუნვა | 0.005 კგ·მ2 |
| მაქსიმალური ბრუნვის | 0.05 კგ·მ2 | |
| განმეორებითი პოზიციონირების სიზუსტე | 1-ლი ღერძი+მე-2 ღერძი | ± 0.01 მმ |
| მე-3 ღერძი (ამაღლების ღერძი) | ± 0.01 მმ | |
| მე-4 ღერძი (ბრუნვის ღერძი) | ± 0.01 ° | |
| მაქსიმალური სიჩქარე | 1 ღერძი | 6000 მმ / წმ |
| მე-2 ღერძი | 6000 მმ / წმ | |
| მე-3 ღერძი (ამაღლების ღერძი) | 1000 მმ / წმ | |
| მე-4 ღერძი (ბრუნვის ღერძი) | 2600 ° / წმ | |
| მაქსიმალური საოპერაციო ფართობი | 1 ღერძი | ± 132 ° |
| მე-2 ღერძი | ± 141 ° | |
| მე-3 ღერძი (ამაღლების ღერძი) | 150mm | |
| მე-4 ღერძი (ბრუნვის ღერძი) | ± 360 ° | |
| ინსტალაციის ფორმა | იატაკზე დამონტაჟებული | |
| რობოტის წონა | 16Kg | |
| ენერგომოხმარება | 0.7kw | |
| ინსტალაციის გარემო | ტემპერატურა | 0 ~ + 45 |
| სინესტე | 20~80%RH (კონდენსაციის გარეშე) | |
| ვიბრაცია | 4.9M/S131-ზე ნაკლები | |