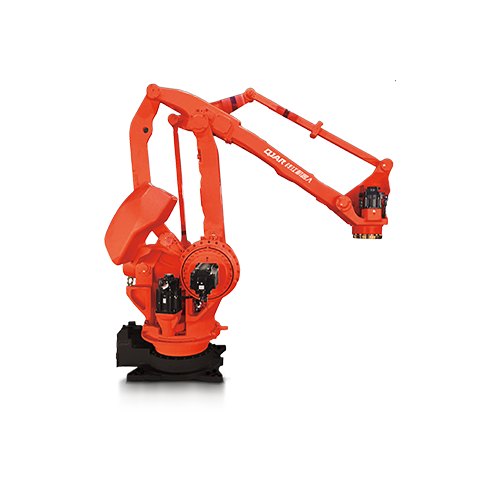
800 კგ ტვირთამწეობა 3159 მმ მიმავალი დისტანციის რობოტული მკლავი QJRB800-1

სპეციალური დანიშნულების მაღალი დატვირთვის პალეტირების მანქანა, მაღალსიჩქარიანი და სტაბილური, ყველა ღერძი მუშაობს დაბალ სიმძლავრეზე, მარტივი აღჭურვილობის შემადგენლობა შეიძლება გამოყენებულ იქნას სპეციალური პალეტირების პროგრამული უზრუნველყოფით.

  • განმეორებითი პოზიციონირების სიზუსტე: ±0.5 მმ
  • Armspan: 3159 მმ
  • დატვირთვა: 800 კგ

მონაცემთა ბაზის ჩამოტვირთვა

3D ნახაზები

ინსტრუქციები

ტექნიკური პარამეტრები

მოდელი QJRB800-1
ღერძის ნომერი 4
Payload 800kg
გაიმეორეთ პოზიციონირება ± 0.5 მმ
მაქს არმსპანი 3159mm
მოძრაობის დიაპაზონი J1 ± 185º
J2 ﹢95º, ﹣48º
J3 ﹢112º, ﹣17.5º
J4 ± 360º
J5 -
J6 -
მაქსიმალური სიჩქარე J1 65º/წმ
J2 65º/წმ
J3 65º/წმ
J4 115º/წმ
J5 -
J6 -
დასაშვები ბრუნვა J4 -
J5 -
J6 -
ინერციის მომენტი J4 340 კგ.მ²
J5 -
J6 -
რობოტის სხეულის წონა 2550kg
სიმძლავრე მოცულობა 23kVA
კაბინეტის ზომა 650 * 750 * 1150mm
კაბინეტის წონა 140kg
წყარო სამფაზიანი ხუთმავთული
ფორმის ინსტალაცია Ground
განაცხადის მძიმე დატვირთვის პალეტიზაციის აპლიკაცია. როგორიცაა აგურის ქარხნების პალეტირება.

რობოტის საერთო განზომილება და მოძრაობის დიაპაზონის ნახაზი

Robotic Arm QJRB800-1 საერთო განზომილება და მოძრაობის დიაპაზონის ნახაზი

რობოტის ბაზის სამონტაჟო განზომილების ნახაზი

Robotic Arm QJRB800-1 სამონტაჟო განზომილების ნახაზი

Robot End Installation Dimension Drawing

Robotic Arm QJRB800-1 სამონტაჟო განზომილება

EVST-ის ლოგო
კონფიდენციალურობის მიმოხილვა

ეს საიტი იყენებს cookies, რომ ჩვენ შეგვიძლია მოგაწოდოთ საუკეთესო მომხმარებლის გამოცდილება შესაძლებელი. ქუქი-ფაილი ინახება თქვენს ბრაუზერში და ასრულებს ისეთ ფუნქციებს, როგორიცაა აღიარება, როდესაც თქვენ დაბრუნდებით ჩვენს ვებ-გვერდზე და ეხმარება ჩვენს გუნდს იმის გაგება, თუ რომელი სექციების ნახვა თქვენთვის ყველაზე საინტერესო და სასარგებლოა.