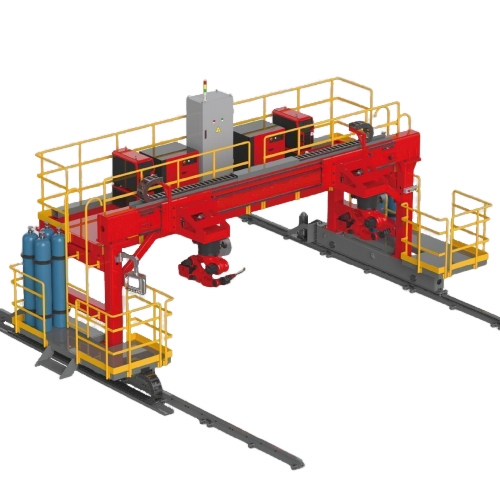
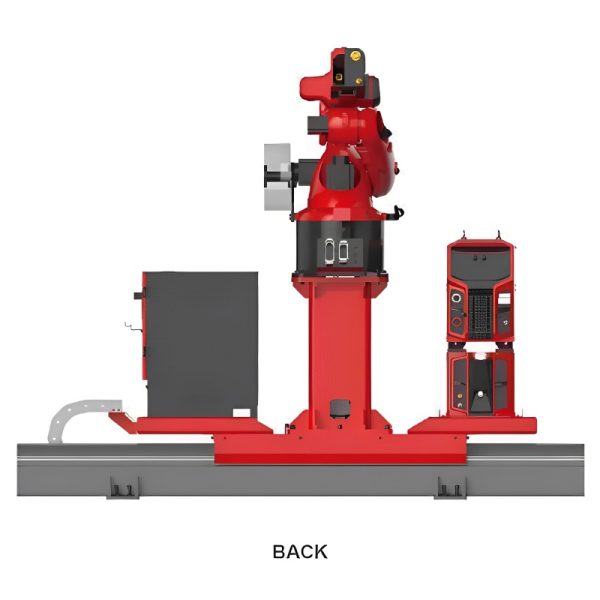
თვალყურის დევნების ტიპი
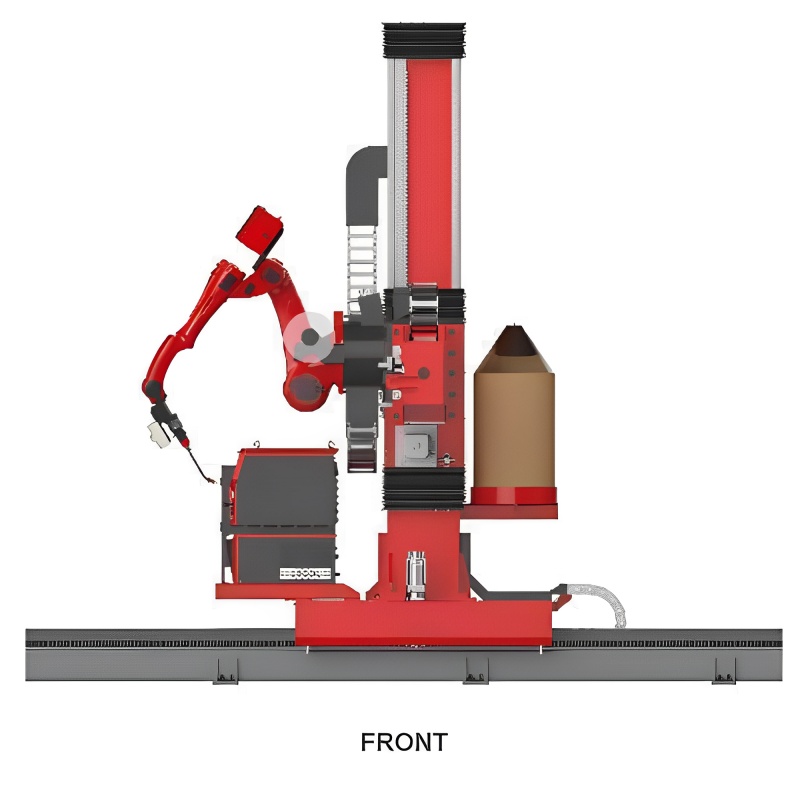
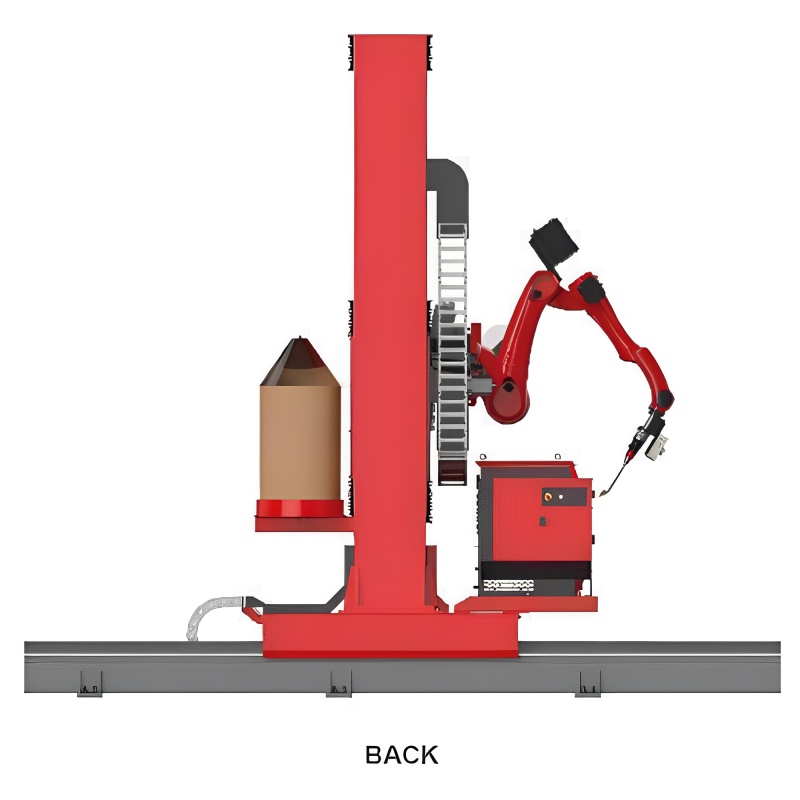
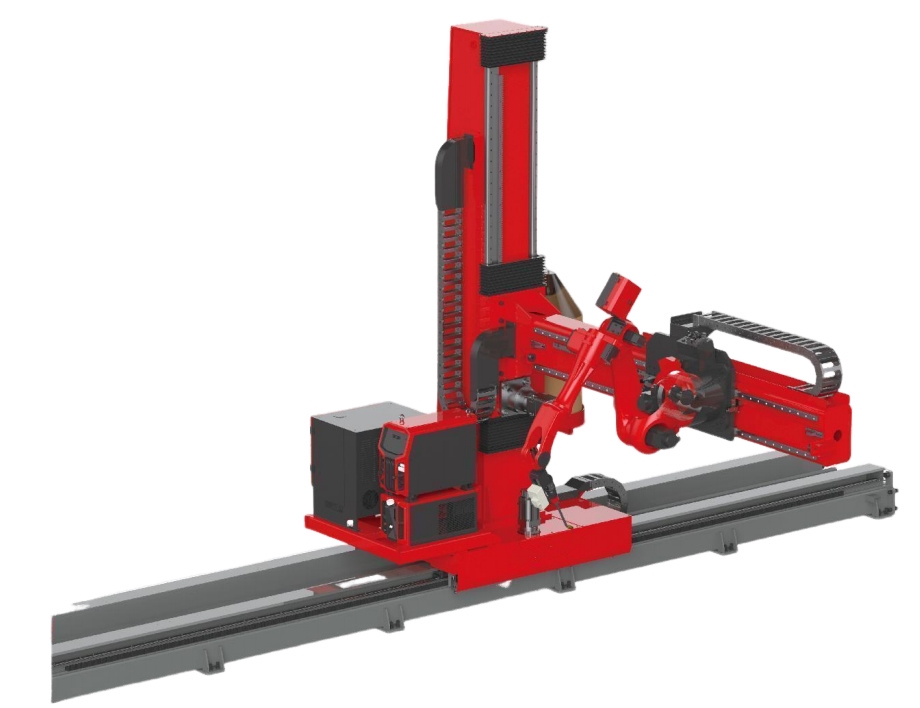
NineAxis CantileverWeld სადგური
შესაფერისია გრძელი სამუშაო ნაწილების შედუღებისთვის უფრო დიდი განივი კვეთით, მაგრამ სამუშაო ნაწილის სიგანე არ უნდა იყოს ძალიან დიდი, მაგალითად, H- სხივი და საყრდენი ფირფიტები.
1. სამუშაო ნაწილის სხვადასხვა პირობებიდან გამომდინარე, შერჩევისთვის ხელმისაწვდომია თავისუფლების რამდენიმე ხარისხი;
2. მრავალი გარე ღერძი უზრუნველყოფს რობოტის მოძრაობის უფრო დიდ ადგილს და პოზიციონირების აპარატით აღჭურვილი, მას შეუძლია მიაღწიოს მრავალ პოზიციურ შედუღებას, როგორიცაა ბრტყელი, ვერტიკალური და გემის ფორმა, რაც უზრუნველყოფს შედუღების ხარისხის თანმიმდევრულობას.

| Content | ძირითადი ტექნიკური პარამეტრები და დიაპაზონი | შენიშვნა |
|---|---|---|
| ძირითადი პარამეტრების | თავისუფლების ხარისხი: 7 ცული, 8 ცული, 9 ცული, 7 ცული და 8 ცული სურვილისამებრ | |
| აპარატის საერთო სიმძლავრე: 31 კვტ, 33 კვტ, 36 კვტ | ||
| საბოლოო ეფექტორის მაქსიმალური დატვირთვა: 12 კგ | ||
| ოპერატიული კვების წყარო: სამფაზიანი მეხუთე – სადენიანი სისტემა 3x380V + 10950Hz | ||
| ვიზუალური შესრულება | ხედვა (სტანდარტული კონფიგურაცია): /, ≤0.5 მმ, ≤0.5 მმ | |
| სკანირების კადრების სიჩქარე: /, 2000 კადრი/წამი, 2000 კადრი/წამი | ||
| რობოტის მკლავის გაფართოების დიაპაზონი: R = 1465 მმ, დამოკიდებულია არჩეულ რობოტის მოდელზე | ||
| მობილურობის შესრულება | Track Length: 6m/8m/12m/14m/16m | არჩეულია სამუშაო ნაწილის მდგომარეობის მიხედვით |
| ბილიკი X – ღერძის მოძრაობის სიჩქარე: ≥20მ/წთ | განისაზღვრება დიზაინით | |
| კონსოლი Y – ღერძის მოძრაობის სიჩქარე: /, ≥12მ/წთ, ≥12მ/წთ | Y - ღერძული მოძრაობა შექმნილია სამუშაო ნაწილის მდგომარეობიდან გამომდინარე | |
| სვეტი Z – ღერძის მოძრაობის სიჩქარე: /, /, ≥8მ/წთ | Z - ღერძული მოძრაობა შექმნილია სამუშაო ნაწილის მდგომარეობიდან გამომდინარე | |
| განაცხადის გარემოს | გარემოს ტემპერატურა: 0°C-დან +45°C-მდე (სამუშაო), -20°C-დან +60°C-მდე (ტრანსპორტი და შენახვა) | |
| ფარდობითი ტენიანობა: ≤90% RH (არაკონდენსირებადი) |