
შესავალი
აუცილებელია შეარჩიოთ შესაბამისი რობოტი სამრეწველო ავტომატიზაციის მუდმივად ცვალებად სფეროში, პროდუქტიულობისა და ეფექტურობის გასაუმჯობესებლად. ეს სტატია შევადარებთ ორი გავრცელებული სამრეწველო ტიპის რობოტის ეფექტურობას: ექვსი ღერძის რობოტი მდე პალეტირებადი რობოტები. მოწოდებული იქნება ამომწურავი სახელმძღვანელო, რომელიც დაეხმარება მწარმოებლებს ინფორმირებული გადაწყვეტილებების მიღებაში მათი ტექნიკური მახასიათებლების, განაცხადის ვარგისიანობის და საერთო ეფექტურობის შეფასებით.
რობოტული ტექნოლოგიების სფერო
შესავალი Industrial Robots Industrial
რობოტები გახდნენ თანამედროვე წარმოების აუცილებელი კომპონენტი, უზრუნველყოფენ უმაღლეს სიზუსტეს, თანმიმდევრულობას და ეფექტურობას, რომელსაც ადამიანის შრომა ვერ ემთხვევა. ამ რობოტების სხვადასხვა კონფიგურაცია განკუთვნილია განსხვავებული მოვალეობების შესასრულებლად. წარმოების ლანდშაფტი გარდაიქმნება სამრეწველო რობოტიკით, რომელიც ახლა ჩართულია აწყობაში, შედუღებაში, შეფუთვაში და მასალების დამუშავებაში.
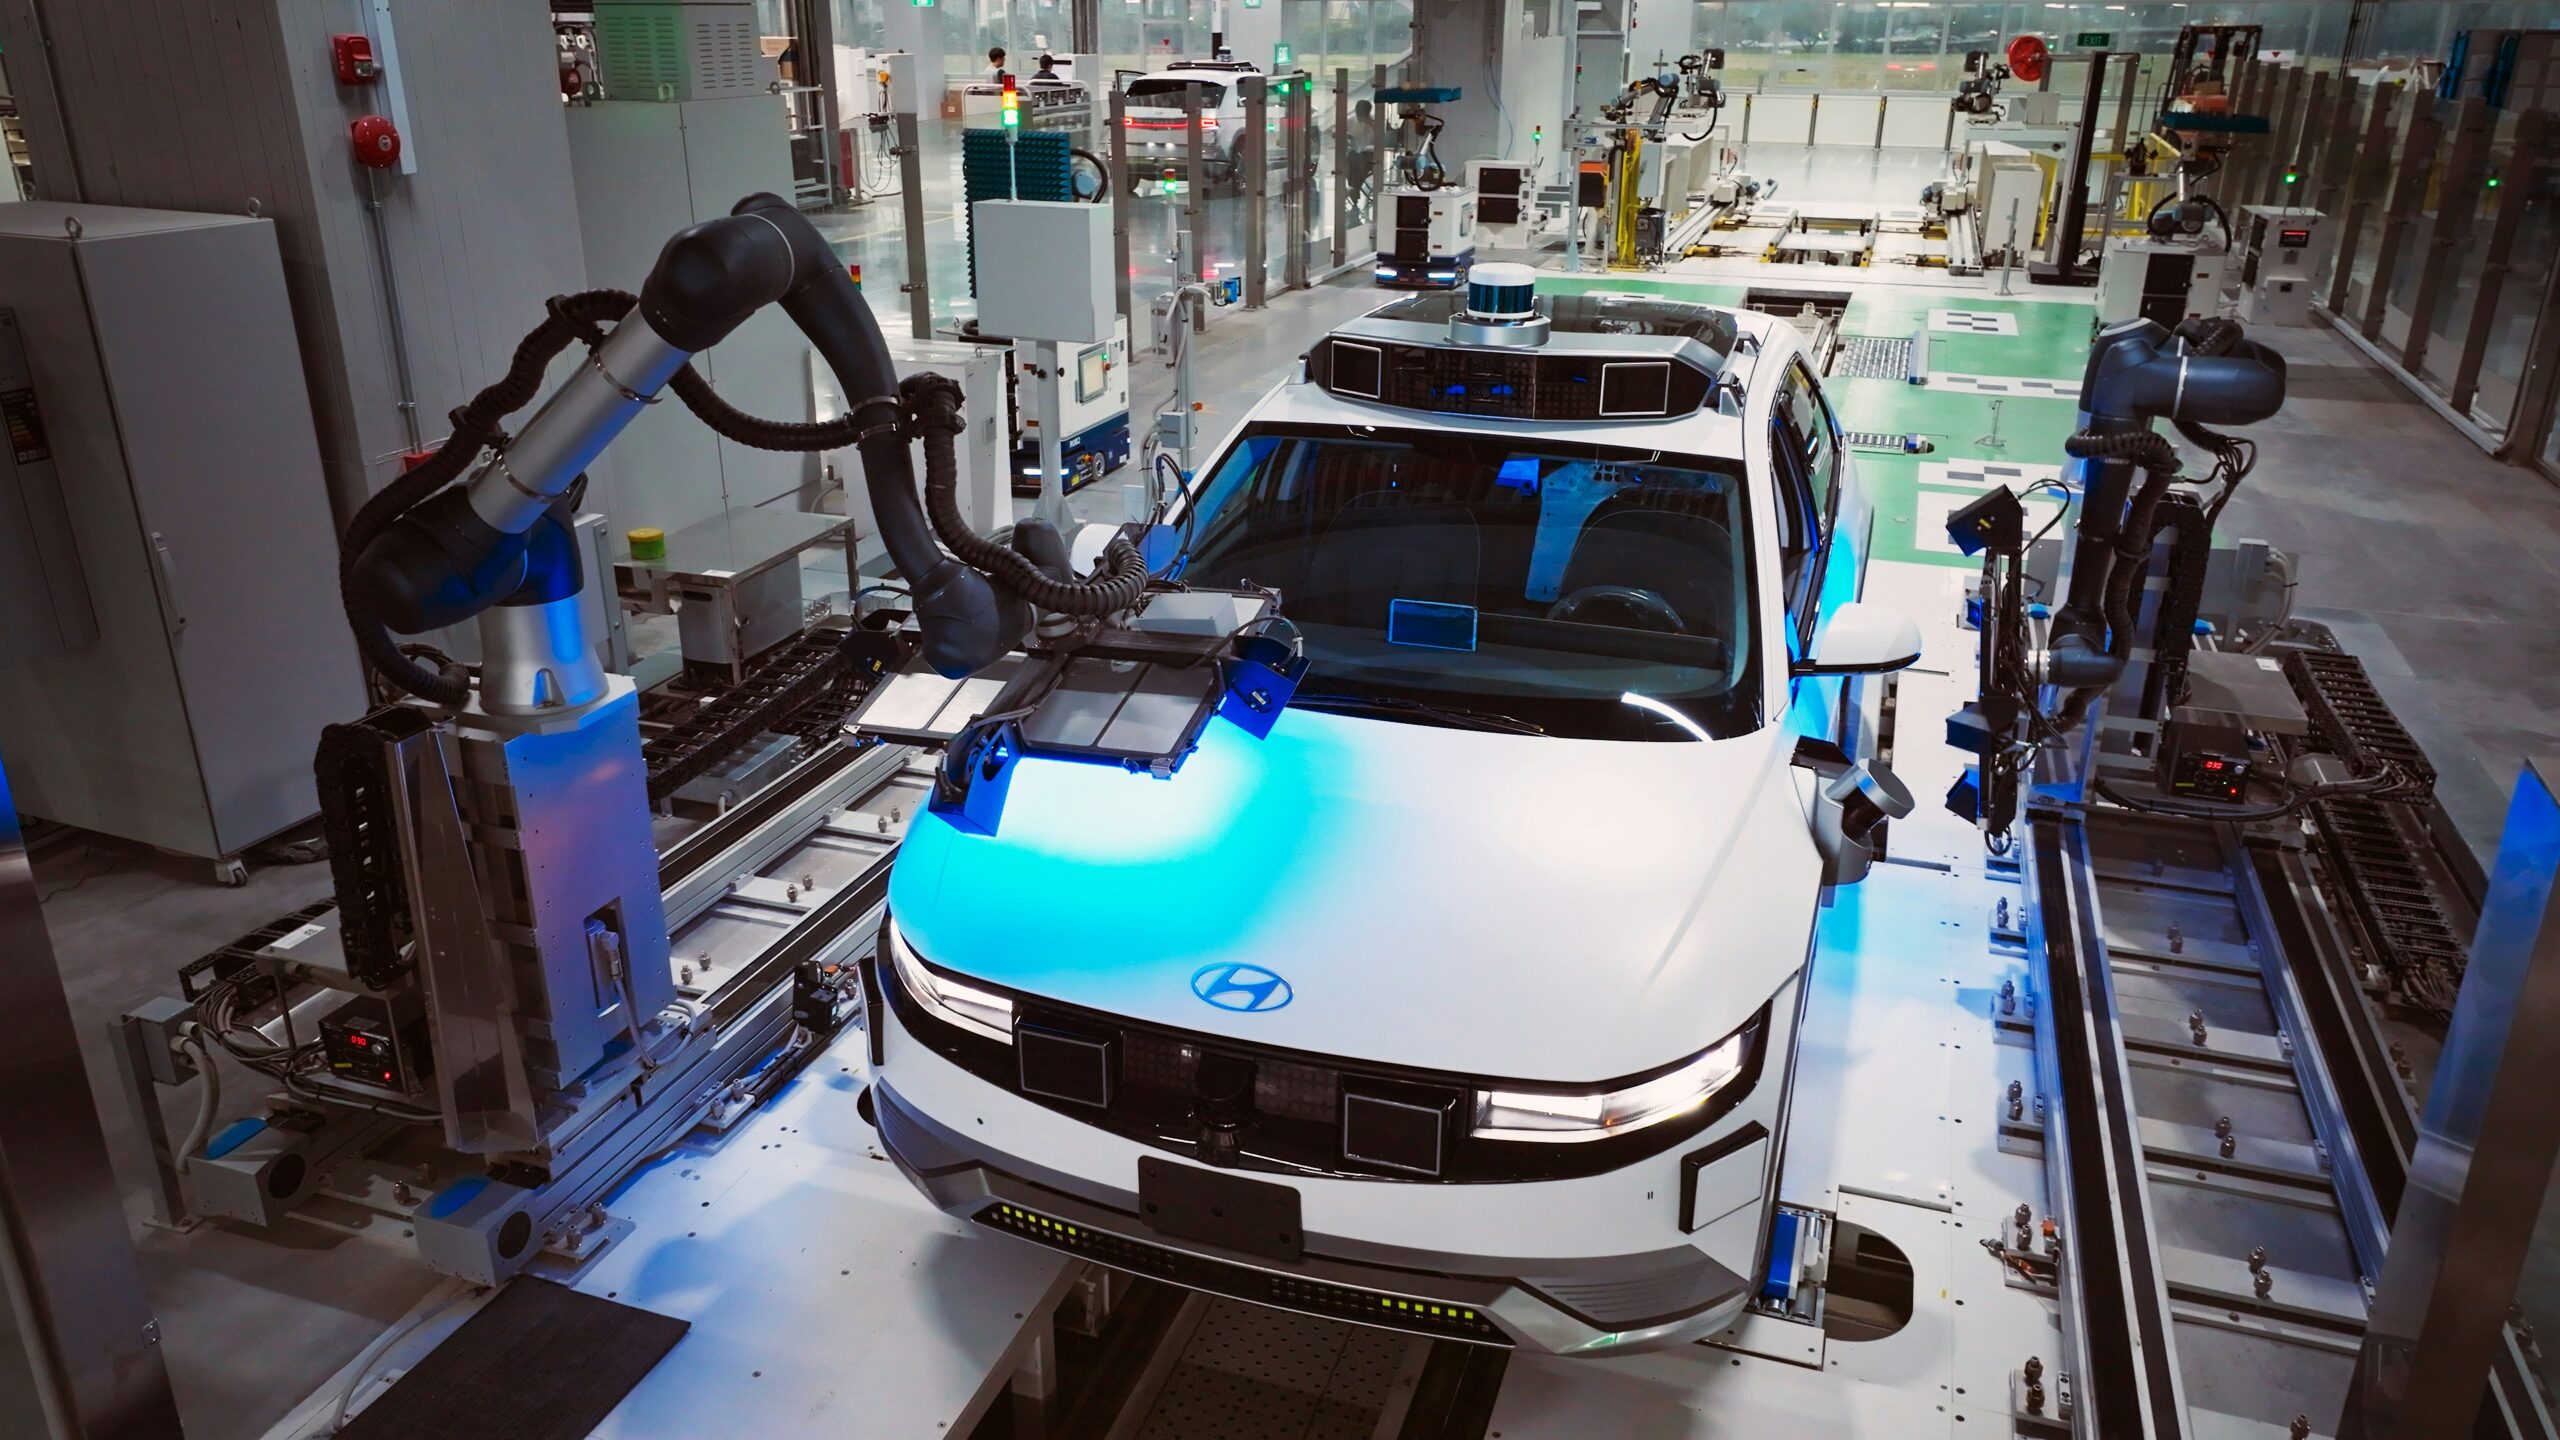
ექვსი ღერძიანი რობოტების დეტალები
მრავალმხრივი და მოხერხებულობა ექვსღერძიანი რობოტიკის გამორჩეული მახასიათებლებია. ამ მანქანებს შეუძლიათ გადაადგილდნენ ექვსი განსხვავებული მიმართულებით, როგორც მათი სახელი გულისხმობს და უზრუნველყოფენ მათ თავისუფლების ექვს გრადუსს. ამის გამო, ისინი ოპტიმალურია მოვალეობებისთვის, რომლებიც საჭიროებენ ზუსტ პოზიციონირებას და რთულ მოძრაობებს. შედუღება, შეღებვა, აწყობა და მასალების დამუშავება მოიცავს საერთო პროგრამებს. ექვსი ღერძიანი რობოტი შეუძლია შეასრულოს ისეთი მოვალეობები, რომლებიც შეუძლებელი ან რთული იქნება ნაკლები შესაძლებლობების მქონე რობოტებისთვის მათი ადაპტაციის გამო.
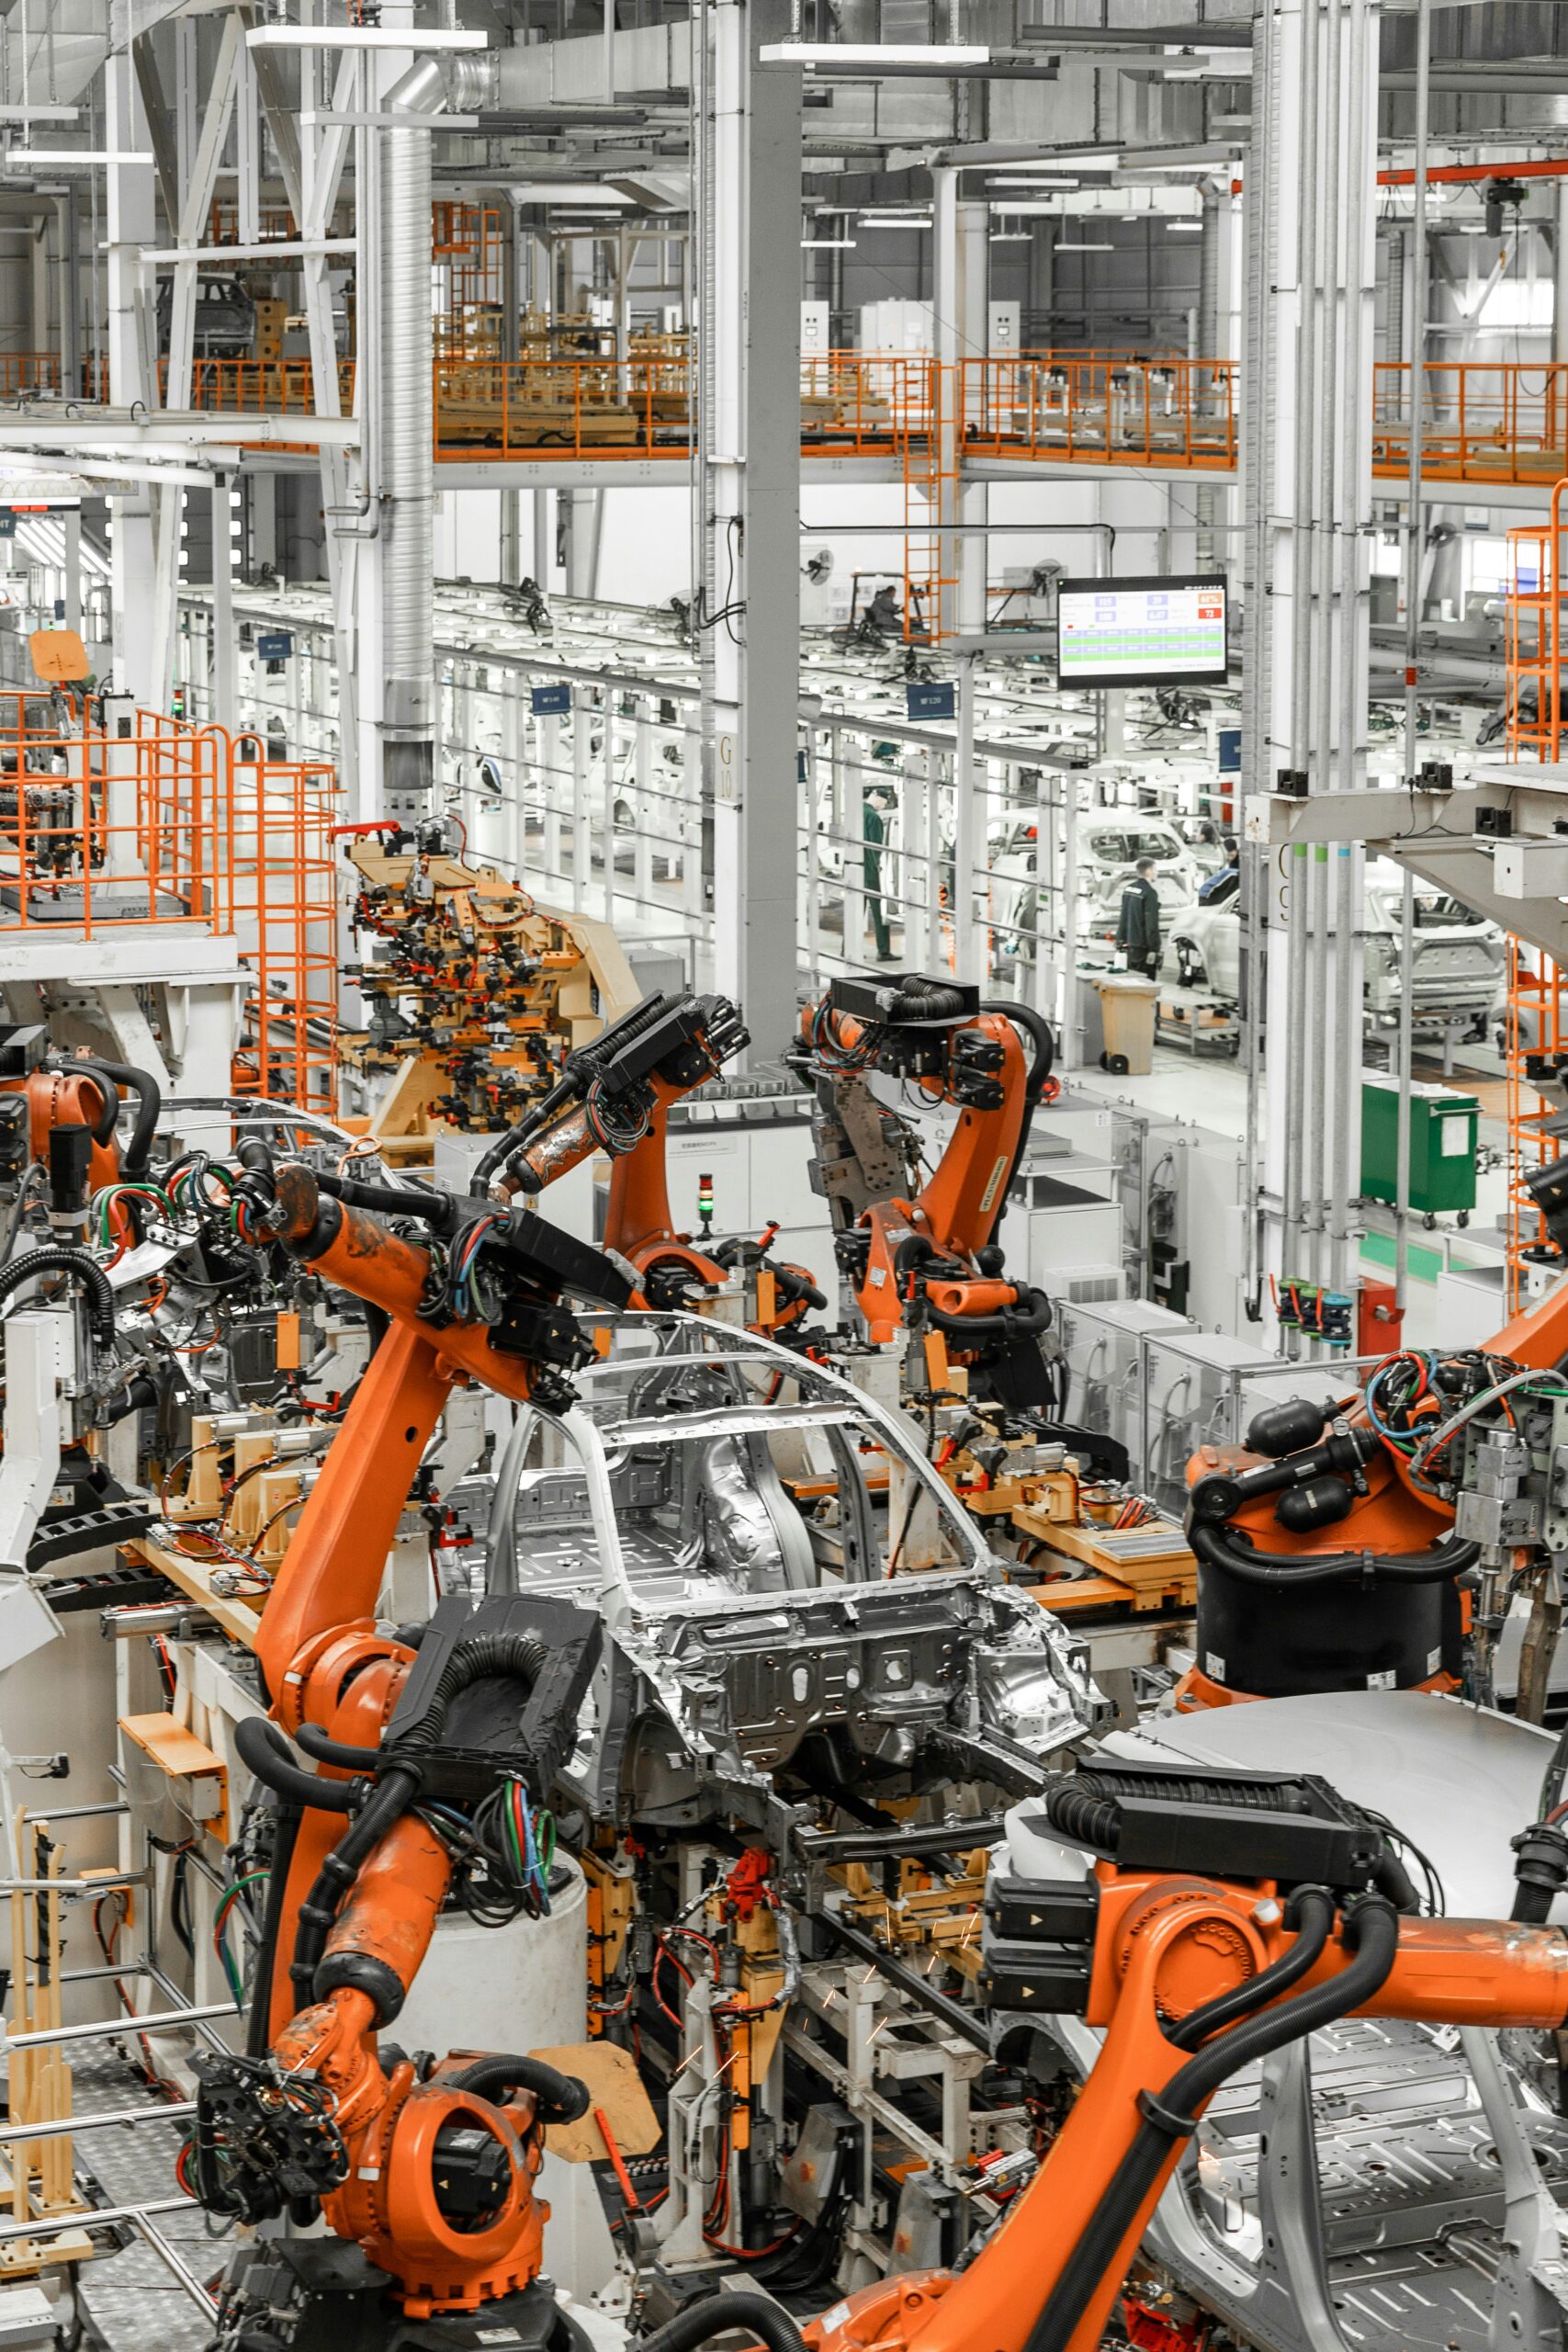
პალეტირების რობოტების დეტალები
ამის საპირისპიროდ, პალეტიზაციის მანქანები შექმნილია პროდუქტების პალეტებზე მოწყობისა და ორგანიზებისთვის. ამ რობოტების მიზანია განმეორებადი, დიდი მოცულობის ამოცანების სიზუსტით და სისწრაფით შესრულება. ისეთ სექტორებში, როგორიცაა ლოჯისტიკა, ფარმაცევტული პროდუქტები და საკვები და სასმელი, ეფექტური პალეტიზაცია აუცილებელია სამუშაო ნაკადის შესანარჩუნებლად. ისინი ფართოდ არიან დასაქმებულნი. მთავარი უპირატესობა პალეტირებადი რობოტები არის მათი უნარი განთავსდეს მნიშვნელოვანი ტვირთი და უწყვეტად იმუშაოს ადამიანის მინიმალური ჩარევით.
პროდუქტების დეტალები
ერთობლივი რობოტი ექვსი ცულებით
R6-093S ერთობლივი რობოტი არის ა ექვსი ღერძიანი რობოტი. რობოტი განკუთვნილია რკალით შედუღებისთვის, არჩევისთვის, პალეტიზაციისთვის და დამუშავებისთვის, 6 კგ ტვირთამწეობით და 917 მმ-მდე მიღწევისთვის. მის ადაპტირებას სხვადასხვა სამრეწველო აპლიკაციებთან ხელს უწყობს მისი კომპაქტური სტრუქტურა და შეზღუდული სივრცეებში მუშაობის უნარი. ნებისმიერი საწარმოო ხაზისთვის ღირებული აქტივია, R6-093S აღიარებულია თავისი განსაკუთრებული ეფექტურობითა და საიმედოობით.
Robot რომ Palletizes
ის პალეტირებადი რობოტი QJRB180-1 გამოირჩევა განსაკუთრებული სპეციფიკაციებით. მისი ტვირთამწეობა 180 კგ და მიღწევის მანძილი 3153 მმ ხდის მას შესაბამისს მაღალსიჩქარიანი და მაღალი სიზუსტით მოვალეობებისთვის ისეთ ინდუსტრიებში, როგორიცაა ავეჯი, საკვები და სასმელი და 3C (კომპიუტერები, კომუნიკაციები, სამომხმარებლო ელექტრონიკა). მაგალითად, ეს რობოტი განკუთვნილია ისეთი ამოცანების შესასრულებლად, როგორიცაა პალეტირება, შერჩევა, შეფუთვა, დამუშავება, ჩატვირთვა და გადმოტვირთვა. მომთხოვნი ინდუსტრიული გარემოში, ეს არის განსაკუთრებული არჩევანი მისი სტაბილური მუშაობისა და მაღალი სიჩქარით მუშაობის გამო.
ტექნიკური შედარებითი ანალიზის დატვირთვის მოცულობა
კონტრასტის დროს ექვსი ღერძის რობოტი მდე პალეტირებადი რობოტები, ტვირთამწეობა არის ერთ-ერთი ყველაზე მნიშვნელოვანი ფაქტორი, რომელიც გასათვალისწინებელია. ექვსღერძიანი რობოტების დატვირთვის მოცულობა, როგორიცაა R6-093S, ჩვეულებრივ უფრო დაბალია, ვიდრე პალეტირებადი რობოტები. R6-093S კარგად შეეფერება დავალებებს, რომლებიც საჭიროებენ სიზუსტეს უხეში სიძლიერეზე და მას შეუძლია გაუმკლავდეს მაქსიმალურ წონას 6 კგ. ამის საპირისპიროდ, QJRB180-1 პალეტირებადი რობოტი ოპტიმალურად არის ადაპტირებული ამოცანებისთვის, რომლებიც საჭიროებენ დიდი ობიექტების ტრანსპორტირებას და მძიმე საგნების აწევას, რადგან მას შეუძლია 180 კგ-მდე წონა. დატვირთვის სიმძლავრის მნიშვნელოვანი განსხვავება ხაზს უსვამს სპეციალიზებულ ბუნებას პალეტირებადი რობოტები მძიმე დავალებებისთვის.
შორეული მიღწევა
რობოტის მიზანშეწონილობა კონკრეტული მოვალეობებისთვის ასევე განისაზღვრება მისი წვდომის მანძილით. Შედარებით პალეტირებადი რობოტებიექვსღერძიან რობოტებს, როგორც წესი, აქვთ შემცირებული მკლავის სიგრძე. მაგალითად, R6-093S შესაფერისია მოვალეობებისთვის, რომლებიც საჭიროებენ სიზუსტეს ახლო მანძილზე, რადგან მას აქვს 917 მმ მიღწევის მანძილი. ამის საპირისპიროდ, QJRB180-1-ს აქვს 3153 მმ-მდე მანძილი, რაც მას საშუალებას აძლევს გაუმკლავდეს მოვალეობებს, რომლებიც საჭიროებს გაფართოებულ წვდომას და დაფარავს უფრო დიდ ტერიტორიას. Როგორც შედეგი, პალეტირებადი რობოტები უფრო შესაფერისია იმ ოპერაციებისთვის, რომლებიც საჭიროებენ სამუშაო ფართობებს.
სიზუსტე და სიზუსტე
სიზუსტე და სიზუსტე აუცილებელია სამრეწველო რობოტების მუშაობის ხარისხის გარანტირებისთვის. ეს არის სფერო, რომელშიც ექვსღერძიანი რობოტიკა გამოირჩევა, R6-093S უზრუნველყოფს განმეორებით პოზიციონირების სიზუსტეს ±0.02 მმ. ისეთ ამოცანებში, როგორიცაა შედუღება და შეკრება, უმნიშვნელო გადახრებმაც კი შეიძლება მნიშვნელოვანი გავლენა იქონიოს საბოლოო პროდუქტზე, სიზუსტის ეს მაღალი დონე აუცილებელია. პალეტირებადი რობოტები გვთავაზობენ საკმარის სიზუსტეს მათი დანიშნულებისამებრ, მიუხედავად იმისა, რომ არ არიან ისეთი ზუსტი, როგორც ექვსი ღერძის რობოტი. QJRB180-1-ის განმეორებითი პოზიციონირების სიზუსტე არის ±0.5 მმ, რაც შესაფერისია მასალების დამუშავებისა და პალეტიზაციისთვის.
სიჩქარისა და მოძრაობის დიაპაზონი
რობოტში ეფექტურობაზე და მრავალფეროვნებაზე მნიშვნელოვნად მოქმედებს მისი ტემპი და მოძრაობის დიაპაზონი. 360°/წმ-მდე ერთობლივი სიჩქარით, ექვსღერძიანი რობოტები, როგორიცაა R6-093S, შექმნილია სიჩქარისა და სისწრაფისთვის. ეს მათ საშუალებას აძლევს გაუმკლავდნენ მოვალეობებს სისწრაფითა და ეფექტურობით. პალეტირებადი რობოტებიQJRB180-1-ის ჩათვლით, ასევე შეუძლიათ მიაღწიონ საოცარ სიჩქარეს, სახსრის სიჩქარე 298°/წმ-ს აღწევს. მიუხედავად ამისა, მათი ყველაზე ფუნდამენტური უპირატესობა არის მათი უნარი მუდმივად მართონ განმეორებადი მოვალეობები. ხოლო პალეტირებადი რობოტები როგორც წესი, აქვთ თავისუფლების ნაკლები ხარისხი, მოძრაობის დიაპაზონი ექვსი ღერძის რობოტი არის უფრო ვრცელი, რაც საშუალებას აძლევს მოძრაობას ექვსი მიმართულებით.
განაცხადის ვარგისიანობა
პროგრამები, რომლებიც სპეციფიკურია კონკრეტული ინდუსტრიისთვის
პალეტირებადი რობოტები მდე ექვსი ღერძის რობოტი ორივე ფართოდ გამოიყენება სხვადასხვა ინდუსტრიაში; თუმცა, მათი ზუსტი აპლიკაციები განსხვავდება. ექვსღერძიანი რობოტიკა დანერგილია მრავალ სექტორში, მათ შორის აერონავტიკაში, ელექტრონიკასა და ავტომობილებში. შედუღება, შეღებვა, ინსპექტირება და აწყობა არის იმ ამოცანებს შორის, რომლებისთვისაც ეს ინსტრუმენტები ხშირად გამოიყენება. ისინი შესაფერისია აპლიკაციებისთვის, რომლებიც საჭიროებენ მაღალ სიზუსტეს და მოქნილობას რთული მოძრაობების შესრულების უნარის გამო.
მეორეს მხრივ, ინდუსტრიები, რომლებიც საჭიროებენ ეფექტურ პალეტიზაციას და მასალების მართვას, დამოკიდებულია იმაზე პალეტირებადი რობოტიics. მათი ოპერაციებისა და მარაგის მენეჯმენტის ოპტიმიზაციის მიზნით, ინდუსტრიები, მათ შორის ლოჯისტიკა, ფარმაცევტული და საკვები და სასმელი მნიშვნელოვნად არის დამოკიდებული პალეტირებადი რობოტები. შეფუთვა, საქონლის ჩატვირთვა/გადმოტვირთვა და პროდუქტების პალიტრებზე დაწყობა არის იმ მოვალეობებს შორის, რომლებსაც ეს რობოტები ასრულებენ.
დავალების სპეციფიკური აპლიკაციები
ექვსი ღერძიანი რობოტი საუკეთესოდ არის ადაპტირებული ამოცანებისთვის, რომლებიც საჭიროებენ სიზუსტეს და მოხერხებულობას, როდესაც საქმე ეხება განაცხადის სპეციფიკურ მოვალეობებს. მათ აქვთ უნარი შეასრულონ რთული ამოცანები შეუდარებელი სიზუსტით, მათ შორის შედუღება, შეღებვა და აწყობა, მათი ექვსგანზომილებიანი მობილურობის შედეგად. უფრო მეტიც, ეს რობოტები კარგად შეეფერება გარემოს, რომელიც მოითხოვს ადაპტირებასა და მოქნილობას, რადგან მათი გადაპროგრამება შესაძლებელია სხვადასხვა ამოცანების შესასრულებლად.
მიზანი პალეტირებადი რობოტები არის განმეორებითი მოვალეობების ეფექტურად შესრულების ხელშეწყობა. ისინი ყველაზე ეფექტურია მასალების დამუშავების, პალეტიზაციის, შერჩევისა და შეფუთვისთვის. ერთი მაგალითია QJRB180-1, რომელიც იდეალურია მოვალეობებისთვის, რომლებიც საჭიროებენ წონიანი ობიექტების გადაადგილებას და მათ ორგანიზებას პლატაზე. ინდუსტრიები, რომლებიც საჭიროებენ უწყვეტ, მაღალსიჩქარიან ოპერაციებს, კარგად შეეფერება მის განსაკუთრებულ ტვირთამწეობას და გაფართოებულ დიაპაზონს.
ეფექტურობის ანალიზი
ოპერაციული ეფექტურობა
გადაწყვეტილების მიღებისას ექვსი ღერძის რობოტი მდე პალეტირებადი რობოტებიოპერაციული ეფექტურობა გადამწყვეტი ფაქტორია. იმ მოვალეობებში, რომლებიც საჭიროებს ადაპტირებას და რთულ მოძრაობებს, ექვსღერძიანი რობოტები ძალიან ეფექტურია მათი სიზუსტისა და მრავალმხრივობის გამო. ეს ამცირებს მრავალი სპეციალიზებული რობოტიკის აუცილებლობას, რაც მათ საშუალებას აძლევს შეასრულონ მრავალი მოვალეობა ერთი საწარმოო ხაზის ფარგლებში. მიუხედავად ამისა, მათ საოპერაციო ეფექტურობაზე შეიძლება გავლენა იქონიოს მათი შემცირებული წვდომით და შემცირებული ტვირთამწეობით.
მოვალეობებში, რომლებიც საჭიროებს განმეორებით მოძრაობებს და მძიმე აწევას, პალეტირებადი რობოტები შექმნილია მაღალი ეფექტურობით მუშაობისთვის. მაგალითად, QJRB180-1-ს შეუძლია მუდმივად იმუშაოს ადამიანის მინიმალური ჩარევით, რაც მას უაღრესად ეფექტურს ხდის მასალების დამუშავებისა და პალეტიზაციისთვის. ის უფრო ეფექტურია დიდი მოცულობის ოპერაციებში, იმის გამო, რომ შეუძლია გადაიტანოს მნიშვნელოვანი ტვირთი და დაფაროს ფართო ტერიტორია.
პროდუქტიულობის ეფექტი
მათი განაცხადიდან გამომდინარე, ექვსი ღერძის რობოტი მდე პალეტირებადი რობოტები სხვადასხვა გავლენას ახდენს პროდუქტიულობაზე. იმ მოვალეობებში, რომლებიც საჭიროებს მოქნილობას და რთულ სამუშაოს, ექვსღერძიან რობოტებს შეუძლიათ მნიშვნელოვნად გაზარდონ პროდუქტიულობა მათი მაღალი სიზუსტისა და სიჩქარის გამო. მათი შესაძლებლობა ერთდროულად შეასრულონ მრავალი მოვალეობა, რაც ამცირებს შეფერხებას და ზრდის საერთო ეფექტურობას.
მეორე მხრივ, პალეტირებადი რობოტები ცნობილია მათი უნარით გაზარდონ პროდუქტიულობა იმ მოვალეობებში, რომლებიც საჭიროებენ პროდუქციის მნიშვნელოვან რაოდენობას. ისინი შეუცვლელია იმ ინდუსტრიებში, რომლებიც საჭიროებენ სწრაფ და ეფექტურ პალეტიზაციას, მაღალი სიჩქარით მუშაობის უნარის გამო და დაღლილობის გარეშე უწყვეტი მუშაობის შენარჩუნებას. უფრო მეტიც, QJRB180-1-ის პროდუქტიულობის სარგებელი კიდევ უფრო გაუმჯობესებულია მისი გაფართოებული წვდომით და დიდი ტვირთის დაძლევის უნარით.
მოქნილობა და ადაპტაცია
რობოტის ადაპტირება და მოქნილობა არსებითი ფაქტორებია მისი ვარგისიანობის განსაზღვრაში სხვადასხვა მოვალეობებისთვის. ძალიან ადაპტირებადი, ექვსღერძიანი რობოტების გადაპროგრამება შესაძლებელია სხვადასხვა დავალებების შესასრულებლად. ეს ხდის მათ სრულყოფილ არჩევანს დინამიური გარემოსთვის, სადაც წარმოების მოთხოვნები ექვემდებარება ხშირ ცვლილებას. მათი კომპაქტური დიზაინის ადაპტირება და შეზღუდული სივრცეებში მუშაობის უნარი კიდევ უფრო გაუმჯობესებულია.
პალეტირებადი რობოტები გვთავაზობენ მნიშვნელოვან ადაპტირებას მათი სპეციალიზებული მოვალეობების ფარგლებში, თუმცა ისინი არ არიან ისეთი მოქნილები, როგორც ექვსი ღერძის რობოტი. თავის დომენში, QJRB180-1 მრავალმხრივია, რადგან მას შეუძლია სხვადასხვა ტიპის პროდუქტის და პალეტირების კონფიგურაციების განთავსება. მეორეს მხრივ, ეს შეიძლება არ იყოს მიზანშეწონილი იმ მოვალეობებისთვის, რომლებიც საჭიროებენ მაღალ სიზუსტეს ან რთულ მოძრაობებს.
საბოლოო ფიქრები
დასასრულს, ორივე პალეტირებადი რობოტები მდე ექვსი ღერძის რობოტი აქვთ მკაფიო უპირატესობები, რაც მათ შესაფერისს ხდის სხვადასხვა სამრეწველო გამოყენებისთვის. დეტალური მუშაობა და ადაპტირება არის ოპტიმალური აპლიკაციები ექვსღერძიანი რობოტიკისთვის, რომელიც ხასიათდება მრავალმხრივობით, სიზუსტით და მოქნილობით. მოვალეობებში, რომლებიც საჭიროებენ განმეორებით, დიდი მოცულობის მოძრაობებს, პალეტირებადი რობოტები განსაკუთრებით ეფექტურია მათი ოპერატიული ეფექტურობის, გაფართოებული წვდომისა და მაღალი ტვირთამწეობის გამო.
შესაბამისი რობოტის არჩევა დამოკიდებულია ინდუსტრიასა და დავალების სპეციფიკურ მოთხოვნილებებზე. ინფორმირებული გადაწყვეტილებები, რომლებიც აუმჯობესებს პროდუქტიულობას და ეფექტურობას ოპერაციებში, შეიძლება მწარმოებლებმა მიიღონ თითოეული ჯიშის ძლიერი და შეზღუდვების გაგებით. ტექნოლოგიის მიმდინარე წინსვლასთან ერთად, მოსალოდნელია, რომ ავტონომიური ავტომატიზაციის მომავალი კიდევ უფრო მეტ შესაძლებლობებსა და შესაძლებლობებს შესთავაზებს სამრეწველო აპლიკაციებს.