
განაცხადის განხილვის მოთხოვნა ან გამოაგზავნეთ ელ.წერილი მისამართზე sales@evsrobot.com, სადაც მითითებული იქნება ნაწილის, გადამზიდავის, აღჭურვილობის ინტერფეისის და განლაგების შესახებ ინფორმაცია.
კადრებში ნაჩვენებია თეთრ-მწვანე ფერის კოლაბორაციული რობოტი, რომელიც სტატორის დახვევის სამუშაო სადგურის გვერდით მოძრაობს. ჩანს რგოლის ფორმის სტატორის დახვევები ან მათი ხელსაწყოების პოზიციები, მიმდებარე კონვეიერთან ან განლაგების არეალთან და დახურულ აღჭურვილობასთან ერთად. სასარგებლო საინჟინრო კითხვაა, თუ როგორ განვსაზღვროთ მდგომარეობა თითოეული გადაცემისას გადაცემის თანმიმდევრობის დაშვების გარეშე, რომელსაც კამერა სრულად არ ადგენს.
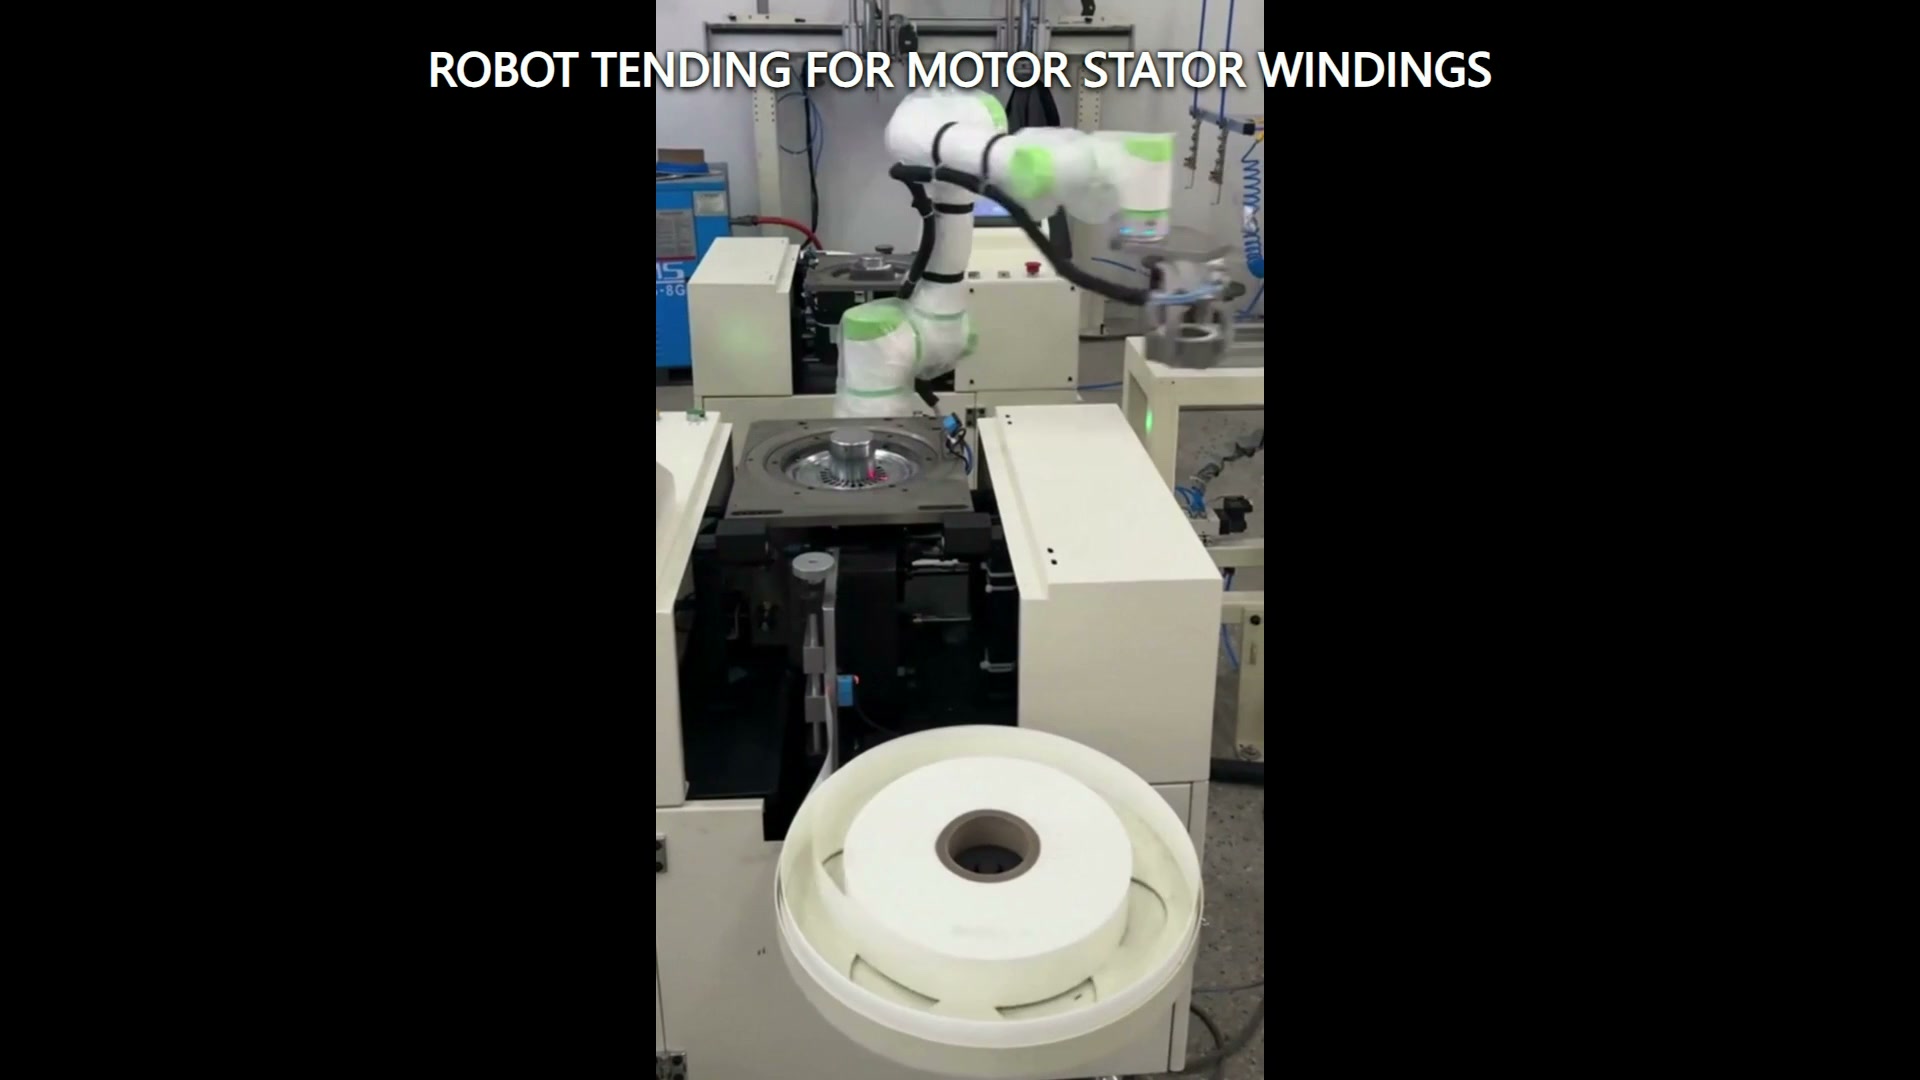
განსაზღვრეთ საზღვარი გადაცემის ორივე მხარეს
რობოტის მოვლა ორ სისტემას აკავშირებს. ერთი მხარე წარმოადგენს ნაწილს ან გადამზიდავს; მეორე მხარე მზად უნდა იყოს მის მისაღებად. ტექნიკურ-ეკონომიკური დასაბუთების კვლევამ უნდა აღწეროს ორივე მდგომარეობა. წარდგენის მხარისთვის ჩაიწერეთ განლაგების მახასიათებლები, დაშვებული პოზის ვარიაცია, დაკავებულობის სიგნალი და კლირენსი ნაწილის ზემოთ და მის გარშემო. მიმღები მხარისთვის განსაზღვრეთ საჭირო ორიენტაცია, დასაჯდომი მდგომარეობა, ხელმისაწვდომი ღიობი და დადასტურება, რომ დანიშნულების ადგილს შეუძლია ტვირთის მიღება.
საზღვრის ეს აღწერა უფრო სასარგებლოა, ვიდრე რგოლის ფორმის ნაწილის ერთი წერტილიდან მეორეზე გადატანის ზოგადი მოთხოვნა. ის პროექტის გუნდს ეუბნება, თუ რაზე შეუძლია დაეყრდნოს რობოტს მოძრაობის დაწყებამდე და რა უნდა იყოს სიმართლე გაშვებამდე.
გამოყავით ნაწილის გეომეტრია მატარებლის გეომეტრიისგან
რგოლის ფორმის გრაგნილი შეიძლება დამაგრებული იყოს პალეტაზე, ბუდეზე, მანდრელზე, გამყოფზე ან ტექნოლოგიურ სამაგრზე. რობოტის ხელსაწყო და ბილიკი უნდა შემოწმდეს ნაწილის, მისი საყრდენის, მიმდებარე პოზიციებისა და აღჭურვილობის ღიობის კომბინირებული გარსის მიმართ.
მონიშნეთ დაშვებული კონტაქტის რეგიონები და ნებისმიერი ადგილი, რომელიც ხელუხლებელი უნდა დარჩეს. შემდეგ მოდელირება გაუკეთეთ ყველაზე პატარა და ყველაზე დიდ მოსალოდნელ კონვერტებს, მათ შორის გადაადგილებულ ან დახრილ პრეზენტაციის მდგომარეობებს, რომლებიც ზედა დინების აღჭურვილობამ შეიძლება კვლავ კლასიფიცირდეს, როგორც არსებული. თუ მატარებლები მოძრაობენ ხაზში, ჩაწერეთ მატარებლის ცვეთა, ნარჩენები და საჯდომის ვარიაცია ცალკე ნაწილის ვარიაციისგან.
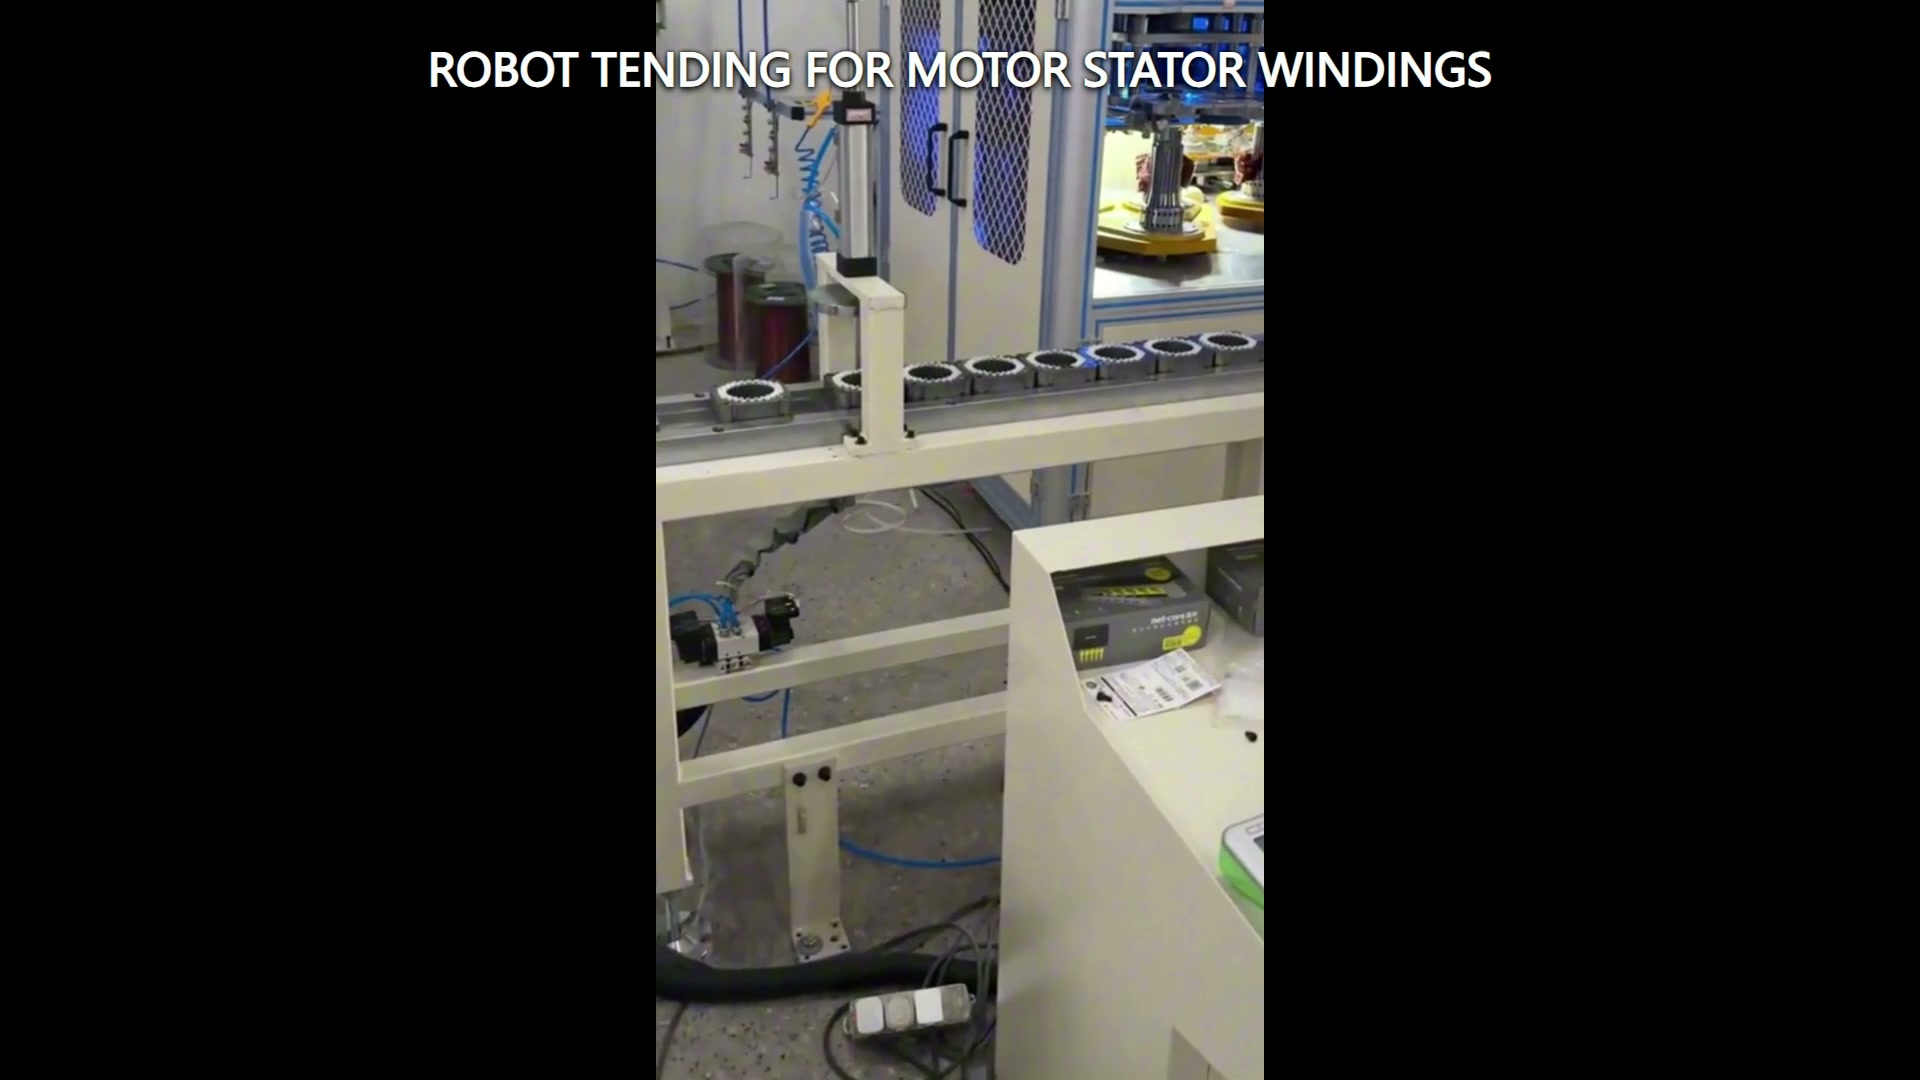
გაცვლის მდგომარეობის ცალსახა გახადეთ
გადაცემას უნდა ჰქონდეს განსაზღვრული გაცვლის მდგომარეობა და არა მხოლოდ დროის კონტროლზე დაყრდნობა. პრაქტიკული მდგომარეობის ცხრილი შეიძლება მოიცავდეს წყაროს დაკავებას, დანიშნულების ადგილს ხელმისაწვდომობას, რობოტის გათავისუფლებას, აღჭურვილობის გაჩერებას რისკის შეფასების შესაბამისად, ხელსაწყოს დადასტურებულ მდგომარეობას და განლაგების შემდეგ ნაწილის დაკავებას. ზუსტი სიგნალები და უსაფრთხოების ფუნქციები დამოკიდებულია ინტეგრირებულ აპლიკაციაზე და უნდა იყოს შემუშავებული და დადასტურებული პროექტისთვის.
აღდგენა ასევე უნდა იყოს ცხრილში. თუ ნაწილი არ არის, დახრილია, არ არის მოხსნილი ან არ არის დამაგრებული, გუნდს სჭირდება შეთანხმებული რეაგირება: შემოწმების მიზნით გაჩერება, ცნობილ პოზიციაზე დაბრუნება, კონტროლირებად პირობებში ხელახლა ცდა ან ნივთის სხვა ადგილას გადატანა. არჩეული რეაგირება ჩაიწერეთ ინტერფეისის ცხრილში და გადაამოწმეთ იგი წარმომადგენლობითი ცდების დროს.
შეამოწმეთ სრული გადარიცხვის დერეფანი
მარშრუტის შესწავლა უნდა მოიცავდეს ორზე მეტ შესწავლილ წერტილს. შეამოწმეთ რობოტის მკლავი, მაჯა, ბოლო ხელსაწყო, ნაწილი, კაბელები, გადამზიდავები, კონვეიერის კიდეები, აღჭურვილობის კარი ან კორპუსი და მიმდებარე სტრუქტურები, როგორც ერთიანი მოძრავი გარსი. გადახედეთ მიდგომას, ჩართვას, აწევას ან გაყვანას, გადატანას, განთავსებას, გაშვებას და უკან დახევას.
ვერტიკალური კადრები სამუშაო სადგურებს შორის ურთიერთობის ნათელს ხდის, ჰორიზონტალური კონტექსტის შეზღუდვის გარეშე. ამიტომ, განლაგების შესწავლას სჭირდება გაზომილი გეომეტრია ან დადასტურებული მოდელი და არა კამერიდან აღებული შეფასებები. განსაკუთრებული ყურადღება უნდა მიექცეს აღჭურვილობის ღიობს და იმ სივრცეს, რომელიც საჭიროა ხელსაწყოს განლაგების შემდეგ გამოსართავად.
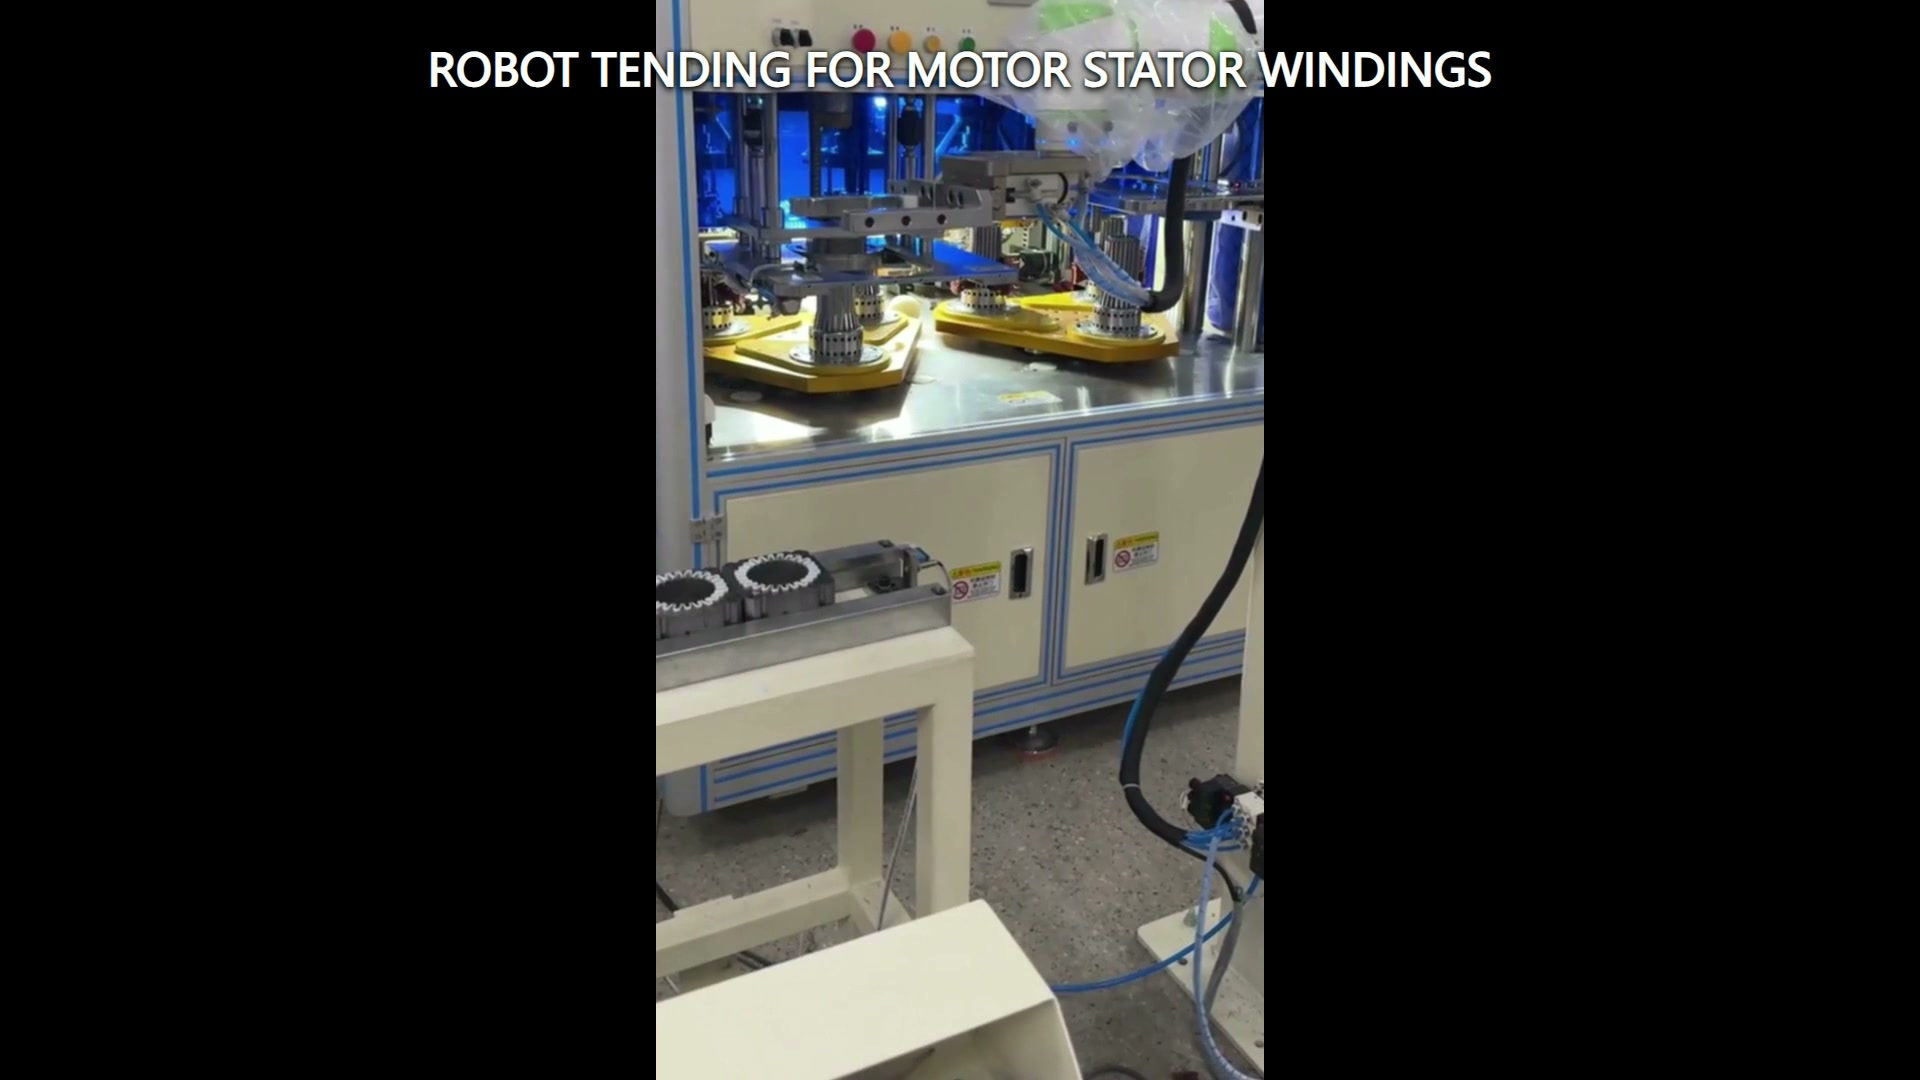
სასაზღვრო პირობების გარშემო ცდების ჩატარება
წარმომადგენლობითი ცდები უნდა მოიცავდეს იმ ნაწილსა და პრეზენტაციის მდგომარეობებს, რომლებიც, სავარაუდოდ, ყველაზე მეტად შეზღუდავს ხელსაწყოს ან გზას. მიუთითეთ ყველაზე დიდი და ყველაზე პატარა დამტკიცებული კონვერტები, ყველაზე ნაკლებად ხელსაყრელი დაშვებული პოზა, უახლოესი მეზობელი პოზიცია და მატარებლის მდგომარეობა ყველაზე დიდი მოსალოდნელი გადახრით. ჩაიწერეთ შემომავალი მდგომარეობა, ხელსაწყოს დადასტურება, განთავსებული მდგომარეობა და აღდგენის შედეგი თითოეული ცდისთვის.
თუ გამოყენება გულისხმობს დელიკატურ გრაგნილს ან დაცულ ზედაპირს, მიღების კრიტერიუმებში ხელსაწყოების დამზადების დასრულებამდე უნდა განისაზღვროს კონტაქტის შეზღუდვები და შემოწმების მეთოდი. კრიტერიუმები მომდინარეობს პროდუქტისა და პროცესის ფაქტობრივი მოთხოვნებიდან; ისინი არ უნდა იყოს გამოტანილი ვიდეოდან ან ნაწილის ზოგადი იერსახიდან.
მიზანმიმართული მიზანშეწონილობის მიმოხილვისთვის შემავალი ინფორმაცია
გაგზავნეთ ნაწილისა და გადამზიდავის ნახაზები, მასისა და სიმძიმის ცენტრის დიაპაზონი, დაშვებული საკონტაქტო რუკა, წყაროსა და დანიშნულების მონაცემები, აღჭურვილობის გახსნისა და წვდომის მდგომარეობები, განლაგების ზომები, საჭირო დადასტურებები, აღდგენის წესები და წარმომადგენლობითი ნიმუშები. დაადგინეთ, რომელი მანქანის ან კონვეიერის მდგომარეობები კონტროლდება რობოტის უჯრედის მიერ და რომელი - სხვა კონტროლერის მიერ.
შეაფასეთ რობოტი, აღჭურვილობის ინტერფეისი, გადამზიდავი, წვდომის პირობები, ექსპლუატაციაში გაშვება, ექსპლუატაცია და ტექნიკური მომსახურება, როგორც ერთი ინტეგრირებული აპლიკაცია.
დაუკავშირდით EVS-ს გადაცემის მდგომარეობების, გადაცემის დერეფნის, ხელსაწყოების შეზღუდვებისა და საცდელი გეგმის გადასახედად. ელფოსტა მისამართზე sales@evsrobot.com.
ვიდეომასალა ასახავს ხილულ კოლაბორაციულ რობოტს, რგოლის ფორმის სტატორის შემოხვევის ან ხელსაწყოების პოზიციებს, მიმდებარე კონვეიერს ან განლაგების ადგილს და დახურულ აღჭურვილობას; ზუსტი გადაცემის თანმიმდევრობა, მოჭიდების პრინციპი, მართვის საშუალებები, უსაფრთხოების ფუნქციები, შესრულება, შემოწმების შედეგები და შემდგომი პროცესი მოითხოვს პროექტის მტკიცებულებებს.