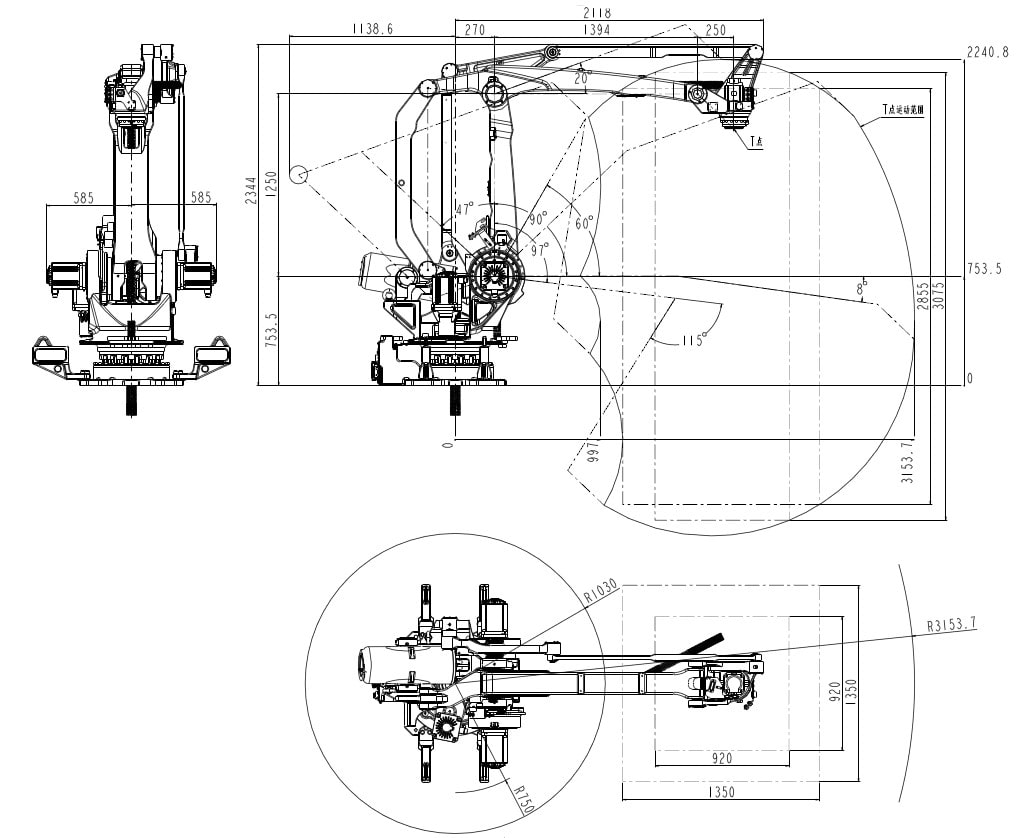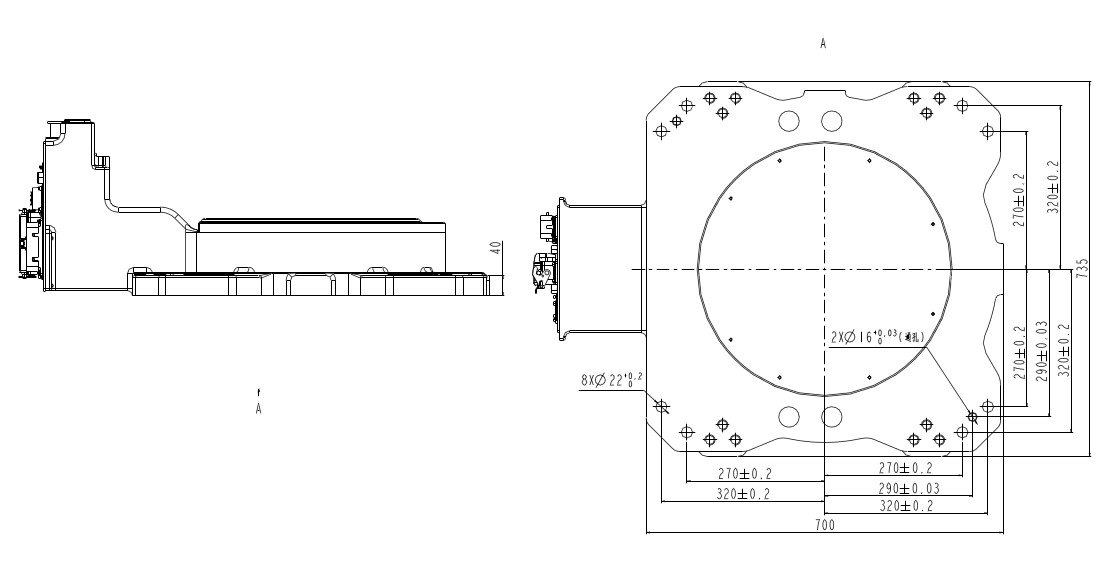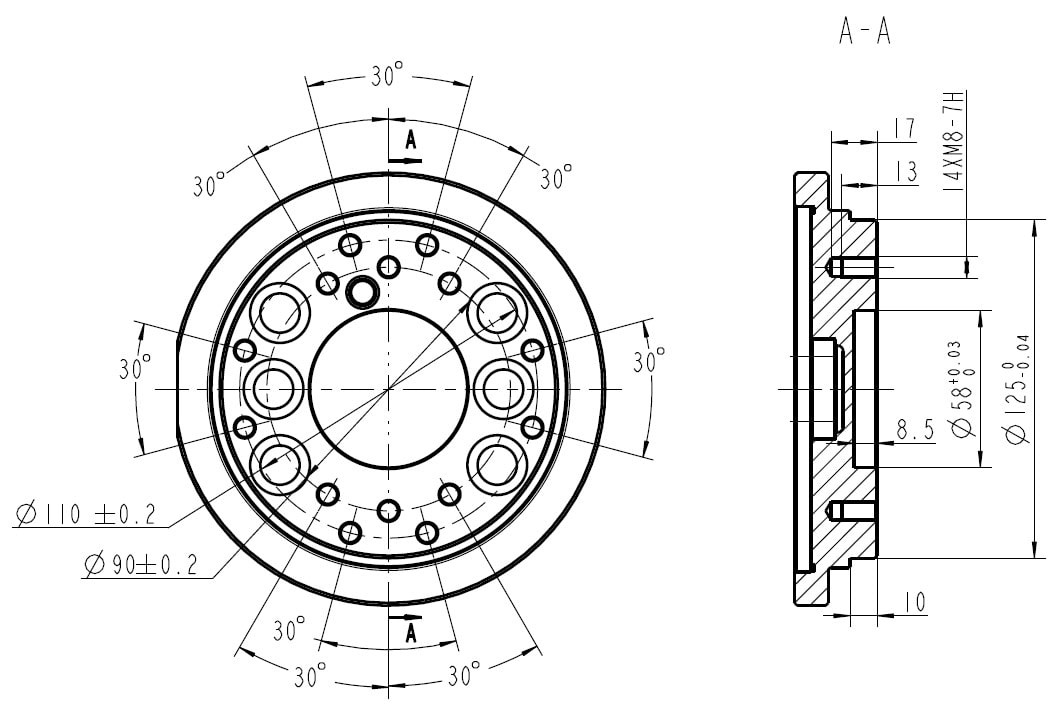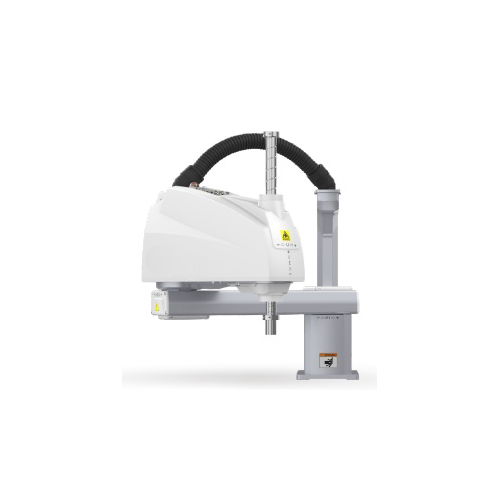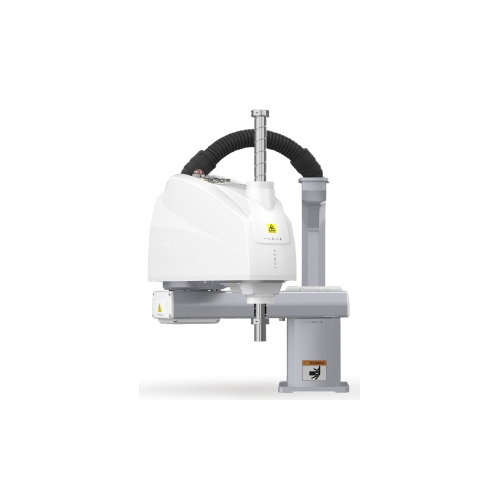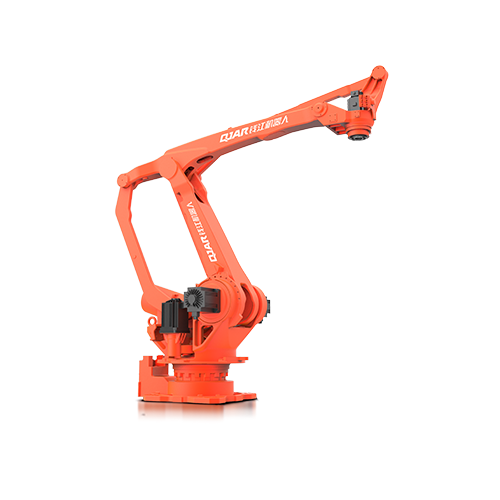
| Modello | QJRB180-1 | |
| Numero dell'asse | 4 | |
| Carico utile | 180 kg | |
| Ripeti posizionamento | ± 0.5mm | |
| Massima apertura delle braccia | 3153.7mm | |
| Gamma di movimento | J1 | ± 170º |
| J2 | ﹢95º,﹣47º | |
| J3 | ﹢112º,﹣20º | |
| J4 | ± 360º | |
| J5 | - | |
| J6 | - | |
| Velocità massima | J1 | 129º / s |
| J2 | 132º / s | |
| J3 | 132º / s | |
| J4 | 298º / s | |
| J5 | - | |
| J6 | - | |
| Coppia ammissibile | J4 | - |
| J5 | - | |
| J6 | - | |
| Momento di inerzia | J4 | 3.25 kg.m² |
| J5 | - | |
| J6 | - | |
| Peso corporeo del robot | 1400 kg | |
| Capacità di alimentazione | 17.5kVA | |
| Cabinet Dimensioni | 650 * * 750 1150mm | |
| Cabinet Peso | 140 kg | |
| Fonte | Trifase a cinque fili | |
| Installazione del modulo | Terra | |
| Applicazione | È adatto per punzonatrici, mobili, alimenti e bevande, 3C e altri settori. Sulla pallettizzazione, prelievo, confezionamento, movimentazione, carico e scarico. | |