
A cura del team di ingegneri di EVST · Ultimo aggiornamento: 15 luglio 2026
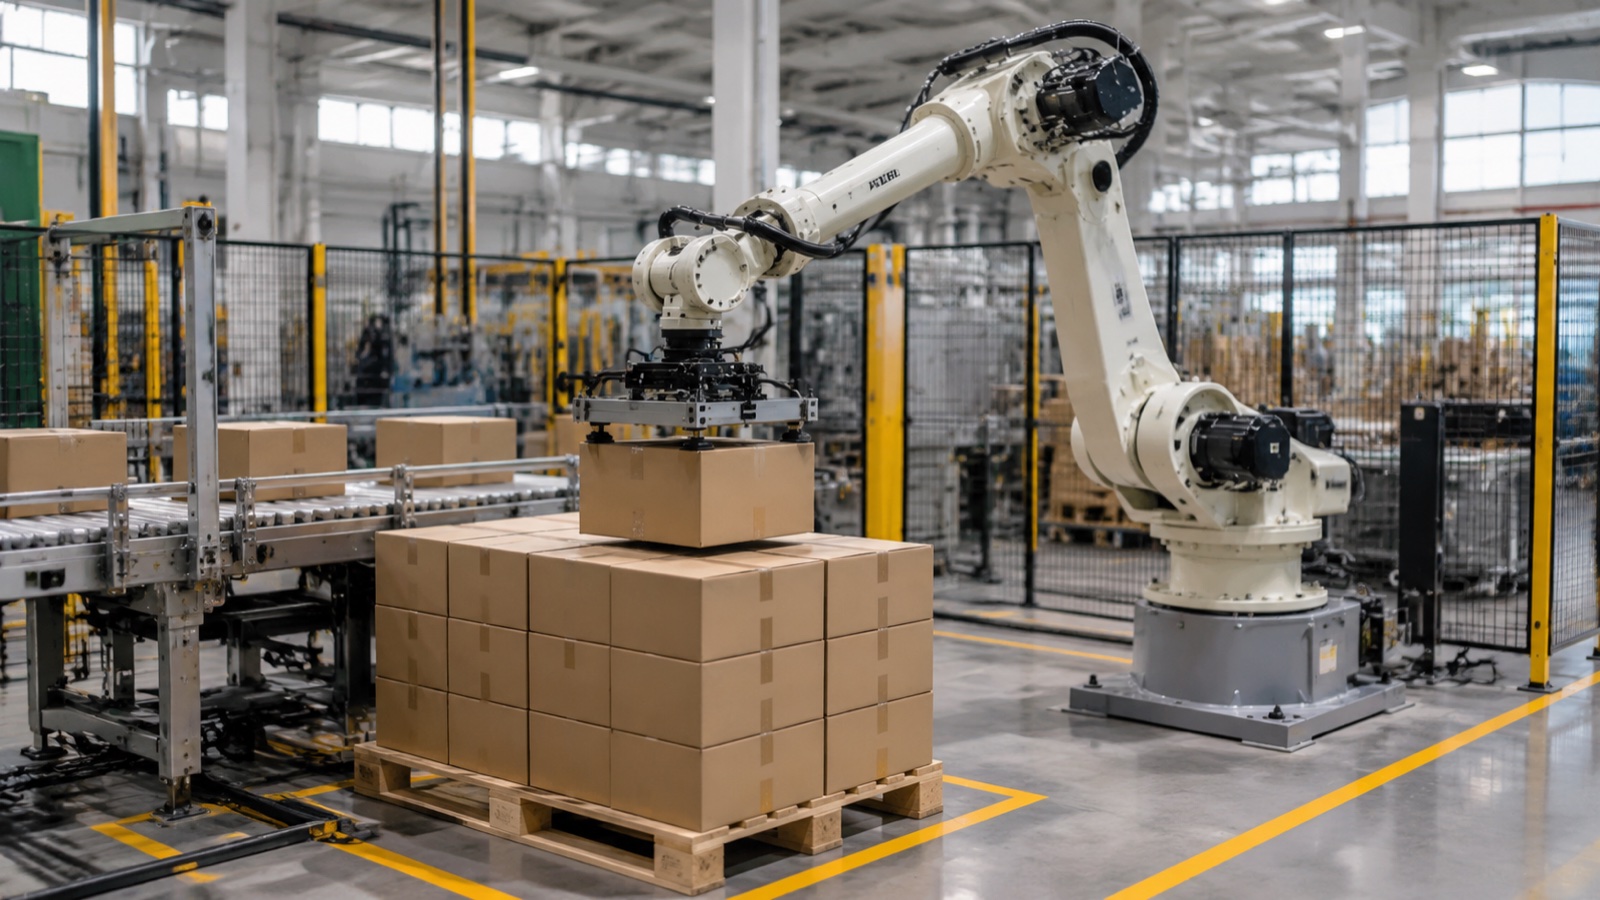
Un robot di pallettizzazione è un braccio automatizzato o un meccanismo dedicato che impila casse, sacchi o prodotti su pallet secondo uno schema ripetibile, sostituendo o affiancando l'impilamento manuale. Nel 2026 erano in uso commerciale quattro tipi: pallettizzatori a strati/file, pallettizzatori robotizzati a sei assi, cobot collaborativi per la pallettizzazione e robot dedicati a 4 assi per la pallettizzazione. La scelta tra questi dipende dal carico utile, dalla produttività, dallo spazio disponibile e dal numero di SKU che una linea deve gestire.
Cosa fa un robot di pallettizzazione e come si è evoluto il settore.
Al termine di una linea di confezionamento o riempimento, le scatole, i sacchetti o i vassoi finiti devono essere impilati su un pallet secondo uno schema stabile e pronto per il trasporto, prima di poter essere imballati e spediti. Eseguire questa operazione manualmente è un lavoro fisicamente ripetitivo ed è una delle prime attività che i produttori automatizzano quando la velocità della linea o la disponibilità di manodopera diventano un vincolo. Un robot di pallettizzazione si occupa di questa fase di impilamento: preleva una scatola o uno strato di scatole e lo posiziona sul pallet secondo uno schema programmato, ciclo dopo ciclo, con una precisione di posizionamento costante.
Secondo i dati di IFR World Robotics, la movimentazione dei materiali, che include la pallettizzazione, rappresenta costantemente una delle principali categorie di applicazione per i robot industriali in termini di unità installate, insieme alla saldatura e all'assemblaggio. Questa domanda ha spinto l'hardware per la pallettizzazione in due direzioni contemporaneamente sin dalla prima pubblicazione di questa guida: le macchine dedicate a 4 assi sono diventate più veloci e compatte, mentre i bracci a sei assi e i robot collaborativi hanno conquistato una quota crescente di linee che necessitano di passare da un SKU all'altro senza un cambio meccanico completo. Tra i principali produttori attivi nel mercato dei robot per la pallettizzazione figurano FANUC, ABB, KUKA, Yaskawa ed EVST, ognuno dei quali offre una combinazione di corpi dedicati alla pallettizzazione e bracci a sei assi configurati per tale scopo.
Questa guida è stata pubblicata per la prima volta nel 2021, quando il "pallettizzatore collaborativo" era ancora una categoria innovativa e la maggior parte delle guide all'acquisto prediligeva un braccio a sei assi. Tale impostazione è ormai superata: la pallettizzazione collaborativa è passata dalle linee pilota alle offerte standard a catalogo della maggior parte dei principali produttori, le macchine dedicate a 4 assi hanno ridotto il divario di produttività con i bracci a sei assi per la lavorazione di singoli articoli e gli acquirenti iniziano sempre più spesso il processo di selezione in base al carico utile e al numero di articoli, piuttosto che in base a un singolo tipo di robot predefinito. Le sezioni seguenti riflettono questo scenario del 2026, anziché l'ipotesi del 2021 secondo cui un braccio a sei assi è la scelta predefinita per ogni linea di pallettizzazione.
Tipologie di robot di pallettizzazione
Pallettizzatori a strati/fila per fila
I pallettizzatori a strati non sono bracci robotici a sei assi. Si tratta di sistemi meccanici, spesso a portale o a colonna, che assemblano un intero strato di scatole su un tavolo di formatura, per poi spingere o abbassare lo strato completato sulla pila di pallet in un unico movimento. Le varianti riga per riga costruiscono una singola riga alla volta anziché un intero strato. Entrambi gli approcci privilegiano la produttività rispetto alla flessibilità: eccellono su linee con un singolo SKU o un numero ridotto di SKU, con volumi elevati e costanti, ma la riconfigurazione del modello o delle dimensioni delle scatole richiede in genere più tempo rispetto alla riprogrammazione di un braccio robotico.
Pallettizzatori robotizzati a sei assi
Un pallettizzatore robotizzato a sei assi utilizza la stessa architettura generale del braccio di un robot di saldatura o di movimentazione materiali, dotato di un utensile terminale per la movimentazione di scatole o sacchi e di un software di tracciamento specifico per la pallettizzazione. I gradi di libertà aggiuntivi rispetto a una macchina dedicata a 4 assi consentono al braccio di ruotare e orientare una scatola praticamente su qualsiasi piano, aspetto fondamentale nelle linee che mescolano dimensioni, pesi o orientamenti delle scatole all'interno di un singolo ciclo o tra diverse referenze nella stessa cella. In pratica, le celle di pallettizzazione che mescolano pesi e orientamenti delle scatole all'interno dello stesso ciclo tendono a preferire i bracci a sei assi rispetto alle macchine dedicate a 4 assi, perché la maggiore rotazione del polso assorbe i cambiamenti di orientamento senza dover ricalibrare l'utensile terminale per ogni referenze.
Cobot collaborativi per la pallettizzazione
I cobot collaborativi per la pallettizzazione applicano una progettazione con limitazione di potenza e forza, definita dalla serie ISO 10218, alle attività di pallettizzazione, consentendo al braccio di operare a velocità ridotta in prossimità di persone senza la necessità di una gabbia di sicurezza a tutta altezza in ogni configurazione. Secondo le osservazioni del settore, i robot collaborativi sono cresciuti più rapidamente in termini di unità rispetto ai robot industriali tradizionali nelle applicazioni di movimentazione dei materiali negli ultimi anni, sebbene rappresentino ancora una minoranza delle installazioni totali di pallettizzazione. I pallettizzatori cobot in genere operano con carichi utili e produttività inferiori rispetto alle macchine dedicate o a sei assi, il che li rende adatti a linee a basso volume, stazioni di fine linea con SKU misti o impianti in cui lo spazio a pavimento per protezioni complete è limitato.
Robot di pallettizzazione dedicati a 4 assi
I robot di pallettizzazione dedicati sono progettati specificamente per il movimento di impilamento e posizionamento: una rotazione di base più tre assi di traslazione lineari o quasi lineari, senza la completa articolazione del polso di un braccio a sei assi. Questo set di movimento più ristretto è ciò che consente a una macchina a 4 assi di lavorare più velocemente e di gestire carichi utili più pesanti a parità di ingombro rispetto a un braccio a sei assi generico che svolge la stessa mansione. La serie QJRB di EVST copre questa categoria in quattro classi di carico utile: QJRB15-1 con circa 15 kg, QJRB30-1 con circa 30 kg, QJRB180-1 con circa 180 kg e QJRB800-1 con circa 800 kg, il corpo con il carico utile più elevato della piattaforma QJAR. Queste macchine sono comunemente utilizzate nelle linee di pallettizzazione di bevande, prodotti lattiero-caseari, alimentari, birra, petrolchimici e farmaceutici, dove il volume di SKU singolo o doppio è elevato e il modello cambia raramente.
Le linee di pallettizzazione per bevande, latticini e alimenti surgelati aggiungono una variabile che una semplice tabella di carico utile non considera: la temperatura ambiente. Alcune celle di fine linea si trovano accanto a zone di abbattimento rapido o celle frigorifere, mentre altre sono adiacenti ad apparecchiature di riempimento a caldo o pastorizzazione sullo stesso piano. La linea di robot per temperature estreme di EVST, ad esempio, è progettata per un intervallo operativo da -30 °C a 80 °C, ma è opportuno verificare questo dato con le specifiche pubblicate dal produttore prima di scegliere la posizione della cella, poiché non tutti i robot industriali o collaborativi presenti sul mercato sono progettati per lo stesso intervallo di temperatura.
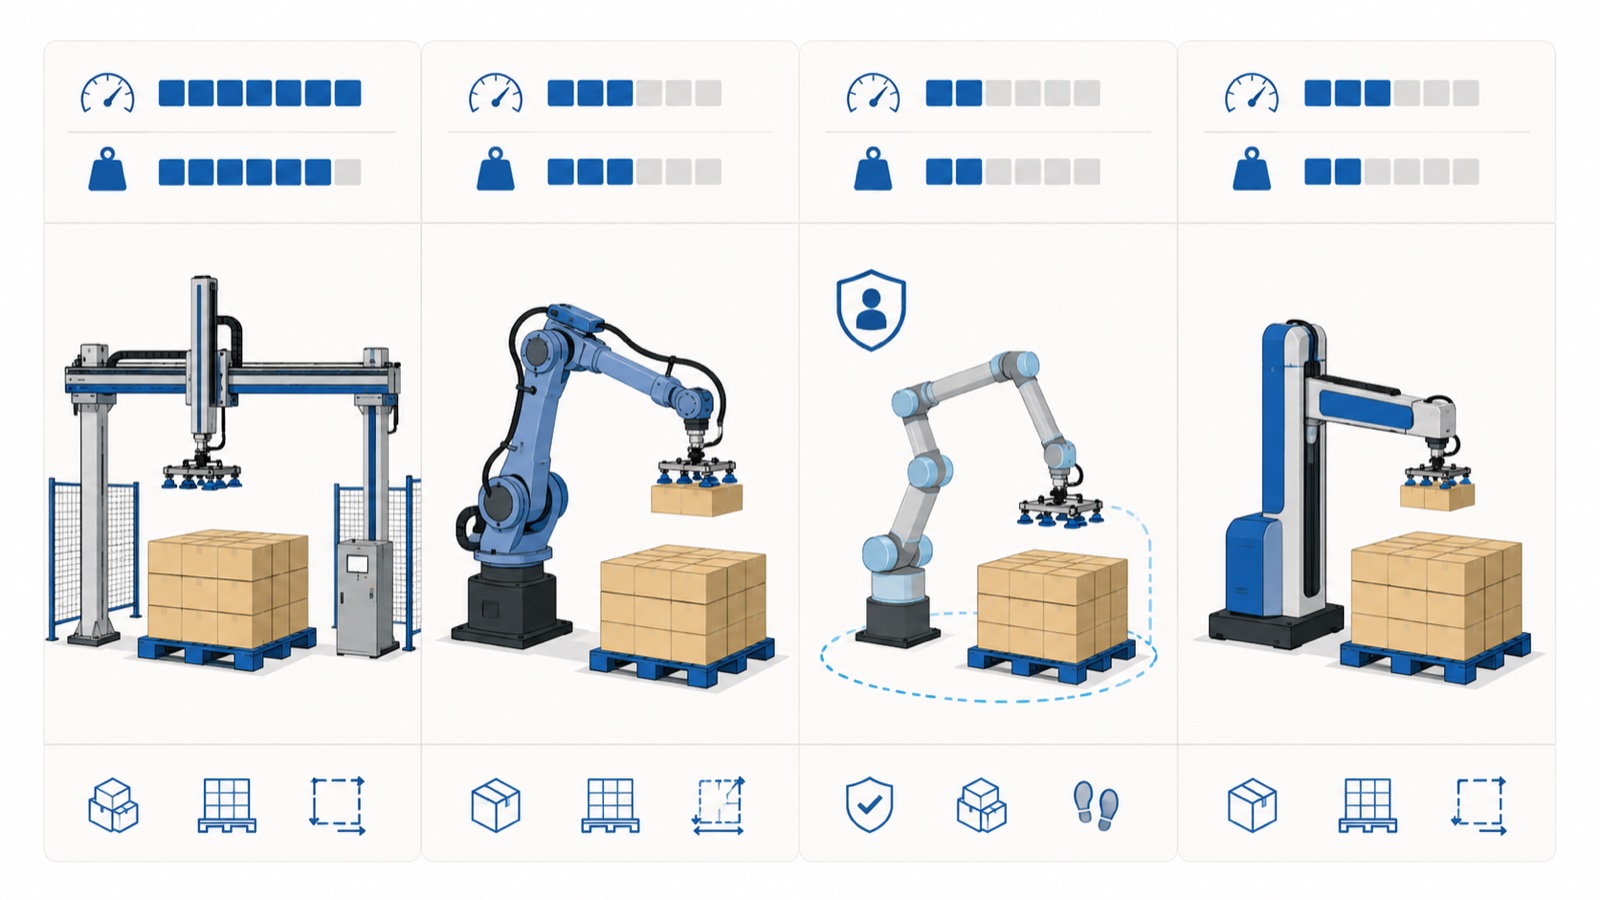
Confronto tra le diverse tipologie di robot per la pallettizzazione
| Tipo | Carico utile tipico | Velocità relativa | Caso d'uso tipico |
|---|---|---|---|
| Pallettizzatore a strati/righe | Pesante, a strati (non valutato per singolo braccio) | Alto su un singolo modello | Unico SKU, volume di produzione molto elevato a regime |
| Pallettizzatore robotizzato a sei assi | Si estende da leggero a pesante, a seconda del braccio | Da moderato a alto | SKU misti, orientamento variabile delle custodie, celle multifunzionali |
| cobot collaborativo per pallettizzazione | Classe di carico utile inferiore | Da basso a moderato | Spazio limitato, assortimento misto di articoli a basso volume, zone di sicurezza ridotte |
| Pallettizzatore dedicato a 4 assi (ad es. serie EVST QJRB) | Da circa 15 kg a circa 800 kg lungo la linea | Ciclo alto e appositamente costruito | Linee ad alta produttività per bevande, alimenti e materiali sfusi, con capacità produttiva singola o doppia. |
Vantaggi della pallettizzazione robotizzata
La validità del passaggio dalla pallettizzazione manuale a quella robotizzata si basa su una serie di vantaggi operativi concreti, non solo sulla riduzione della manodopera.
- Maggiore produttività. Le celle di pallettizzazione robotizzate sono generalmente molto più veloci delle stazioni di pallettizzazione manuali, un fattore spesso citato come fino a 10 volte superiore nei benchmark di movimentazione dei materiali. Le macchine dedicate a 4 assi, come la linea QJRB, sono progettate per garantire cicli di produzione ripetibili in numero di casse al minuto su linee a singolo o doppio SKU.
- Riduzione del rischio di infortuni. Il sollevamento e l'impilamento ripetitivi sono una causa ben documentata di infortuni da movimentazione manuale nei magazzini e negli impianti di produzione; l'automazione di questi movimenti elimina tale sforzo ripetitivo per gli operatori.
- Minori costi operativi a lungo termine. Una volta che una cella è stata messa in funzione, il costo marginale per pallet è costituito principalmente da energia e manutenzione, che tendono a essere favorevoli rispetto al costo sostenuto della manodopera manuale per tutta la durata di vita dell'apparecchiatura. Una ripartizione completa dei costi per segmento di carico utile, comprese le componenti di investimento e i tempi di ammortamento, è trattata separatamente nel nostro Guida ai costi e al ritorno sull'investimento dei robot di pallettizzazione.
- Minor numero di incidenti che causano danni a prodotti e pallet. La precisione di posizionamento programmata riduce i problemi di schiacciamento delle casse, disallineamento e sporgenza dei pallet che si verificano con l'impilamento manuale sotto pressione.
- Una semplice riprogrammazione. In particolare, i pallettizzatori a sei assi e i cobot possono modificare gli schemi di impilamento tramite software anziché mediante riconfigurazione meccanica, riducendo i tempi di cambio formato sulle linee con referenze miste.
- Adattabilità a più prodotti. Una singola cella robotizzata può spesso pallettizzare casse di diverse dimensioni e pesi entro i limiti del suo carico utile nominale, mentre un pallettizzatore a strati è in genere tarato per un solo modello di pallettizzazione.
- Scalabilità. È possibile aggiungere ulteriori celle di pallettizzazione a una linea in espansione senza dover riprogettare l'intero layout di fine linea, aspetto importante per i produttori che aumentano la produzione gradualmente.
Cosa considerare nella scelta di un robot di pallettizzazione
La scelta di un robot di pallettizzazione non si basa tanto sulla ricerca della macchina più veloce in base alle specifiche tecniche, quanto piuttosto sull'abbinamento della macchina alle reali condizioni operative della linea.
Affidabilità e ciclo di lavoro. Le celle di pallettizzazione spesso funzionano quasi ininterrottamente su più turni. Un robot progettato per applicazioni occasionali non avrà la stessa durata di uno progettato per un funzionamento continuo e ad alto ciclo per una vita utile pluriennale. In pratica, gli acquirenti che valutano il ciclo di lavoro dovrebbero richiedere al produttore il tempo medio tra i guasti (MTBF) e la classe di ciclo di lavoro specifici per il modello in esame, e non solo i dati generici della brochure di prodotto, poiché i corpi di pallettizzazione dedicati e i bracci a sei assi per uso generale non sono sempre classificati secondo lo stesso standard di funzionamento continuo.
Capacità di adattamento ai cambiamenti nella produzione. È raro che le linee di produzione utilizzino esattamente lo stesso mix di SKU per l'intera durata di vita del robot. Un pallettizzatore a sei assi o un cobot, riprogrammabile via software per adattarsi a nuove dimensioni di imballaggio anziché richiedere interventi meccanici di riattrezzaggio, protegge l'investimento man mano che le linee di prodotto si evolvono.
Capacità multiuso. Alcuni stabilimenti desiderano un robot in grado di pallettizzare durante un ciclo di produzione e di gestire un'attività di movimentazione dei materiali diversa, come l'imballaggio in casse o la depallettizzazione, durante un altro ciclo. Questa flessibilità restringe il campo ai bracci a sei assi con la portata e il margine di carico utili adeguati.
Supporto tecnico e interventi sul campo. Un blocco della cella di pallettizzazione arresta la fine della linea, quindi il tempo di risposta è importante quanto le specifiche di uptime. Gli acquirenti dovrebbero verificare se un fornitore offre servizi di messa in servizio in loco e assistenza tecnica sul campo nella propria regione, anziché solo supporto remoto, poiché un pallettizzatore a fine linea non può attendere giorni per un pezzo di ricambio spedito o per una diagnosi a distanza.
Qualità dei pallet e del carico. La qualità non uniforme dei pallet, le tavole deformate, le dimensioni miste e i bordi danneggiati sono tra le cause più frequenti di errori di impilamento nelle linee di pallettizzazione automatizzate. Specificare la tolleranza dei pallet insieme al robot è una fase standard nella progettazione applicativa, non un ripensamento.
Formazione degli operatori. Anche una cella con specifiche ottimali offre prestazioni inferiori se gli operatori che la gestiscono non sono in grado di regolare i modelli, eliminare i guasti o eseguire la manutenzione di base senza dover chiamare un tecnico dell'assistenza per ogni minimo arresto.
Sicurezza e conformità normativa. Le celle di pallettizzazione rientrano nello stesso quadro normativo ISO 10218 che disciplina i robot industriali e collaborativi in generale. Secondo la norma ISO 13849-1, le parti relative alla sicurezza del sistema di controllo di una cella di pallettizzazione sono generalmente specificate secondo l'architettura di Categoria 3 o Livello di Prestazione d, il che significa che un singolo guasto non comporta di per sé la perdita della funzione di sicurezza. Gli acquirenti devono verificare che il fornitore del robot fornisca la certificazione CE, SGS o TUV di terze parti e la documentazione di sicurezza predisposta per la convalida della cella a livello di integratore e, per le lavorazioni di fine linea nel settore automobilistico, la certificazione di processo IATF16949 sulla linea di produzione.
Budget e disponibilità. La classe di carico utile, i requisiti di produttività e la flessibilità di riprogrammazione influiscono sul prezzo, mentre i tempi di consegna variano a seconda del produttore e della regione. Per un'analisi completa dei fattori che determinano il prezzo dei robot di pallettizzazione per segmento di carico utile e per un confronto tra i periodi di ammortamento tipici dei diversi tipi di robot, consultare la nostra sezione dedicata. Guida ai costi e al ritorno sull'investimento dei robot di pallettizzazioneQuesto articolo tratta della selezione, non del prezzo.
Costi e ROI dei robot di pallettizzazione in sintesi
Il prezzo di una cella robotizzata per la pallettizzazione è determinato dalla classe di carico utile, dalla complessità degli utensili di estremità del braccio, dalle protezioni di sicurezza e dall'ambito di integrazione, non dal solo corpo del robot. In linea di massima, il robot stesso rappresenta in genere una frazione del costo totale della cella installata, una volta aggiunti utensili, sistemi di trasporto, protezioni e messa in servizio. I periodi di ammortamento per le celle robotizzate per la pallettizzazione variano in base alla struttura dei turni e al costo del lavoro precedente e dovrebbero essere calcolati in base alla produttività e al personale specifici dell'impianto, piuttosto che a un dato standard di settore. Per una ripartizione completa dei prezzi per segmento di carico utile e un esempio pratico di periodo di ammortamento, consultare il nostro Guida ai costi e al ritorno sull'investimento (ROI) dei robot di pallettizzazione nel 2026.
Domande frequenti
Quanto costa un robot pallettizzatore?
Il prezzo dei robot di pallettizzazione dipende dalla classe di carico utile, dagli utensili di estremità del braccio, dalle protezioni di sicurezza e dall'ambito di integrazione, quindi il corpo del robot rappresenta in genere solo una parte del costo totale di installazione. Per una ripartizione completa dei prezzi per segmento di carico utile e modellazione del periodo di ammortamento, consultare il nostro Guida ai costi e al ritorno sull'investimento dei robot di pallettizzazione.
Di che carico utile ha bisogno un robot di pallettizzazione?
Dipende dal peso della cassa o del sacco e dal fatto che il robot gestisca singoli articoli o interi strati. La linea dedicata a 4 assi QJRB copre quattro classi di carico utile, approssimativamente 15 kg, 30 kg, 180 kg e 800 kg, mentre i pallettizzatori a sei assi e collaborativi coprono carichi utili da leggeri a medi, a seconda del braccio selezionato. Il punto di partenza per il dimensionamento è l'abbinamento del carico utile alla cassa o allo strato più pesante del ciclo, con un margine per il peso dell'utensile di estremità del braccio.
Qual è la differenza tra un pallettizzatore robotizzato e un pallettizzatore a strati convenzionale?
Un pallettizzatore convenzionale a strati o fila per fila è un sistema meccanico, spesso a portale, ottimizzato per un unico schema di impilamento, progettato per volumi di produzione molto elevati e costanti su una singola o ristretta gamma di SKU. Un pallettizzatore robotizzato, sia esso a sei assi, collaborativo o a quattro assi dedicato, utilizza un braccio programmabile in grado di modificare schemi, dimensioni delle scatole e orientamenti tramite software, sacrificando parte della produttività di picco a favore di una maggiore flessibilità nella produzione di SKU misti.
Per la pallettizzazione è meglio un robot a 4 assi o a 6 assi?
I robot dedicati a 4 assi, come la serie QJRB, sono progettati specificamente per le operazioni di impilamento e posizionamento e in genere offrono cicli più rapidi e gestiscono carichi più pesanti a parità di ingombro, su linee ad alto volume con uno o due SKU. I bracci a sei assi aggiungono l'articolazione del polso, utile quando le dimensioni, il peso o l'orientamento delle scatole variano all'interno della stessa linea, o quando la cella deve gestire attività diverse dalla semplice pallettizzazione. Nessuno dei due è intrinsecamente migliore dell'altro; la scelta giusta dipende dal numero di SKU presenti sulla linea e dalla frequenza con cui cambia lo schema di produzione.
Un robot collaborativo può pallettizzare senza barriere di sicurezza?
Secondo la serie ISO 10218, un'applicazione di pallettizzazione collaborativa può operare senza protezioni a tutta altezza solo dopo che una valutazione del rischio a livello di applicazione confermi che la specifica combinazione di robot, utensili, pezzi e attività soddisfa i requisiti di limitazione di potenza e forza o un'altra tecnica collaborativa riconosciuta. Tale determinazione viene effettuata cella per cella; la sola classificazione del robot come cobot non elimina la necessità di una valutazione del rischio documentata.
Dove andare dopo?
Per un contesto più ampio su come la pallettizzazione si inserisce nella movimentazione automatizzata dei materiali in generale, consultare il nostro Guida alla movimentazione robotizzata dei materiali: carico, smistamento e trasferimento.Per un'analisi più dettagliata della linea di pallettizzazione a 4 assi dedicata e per scoprire come selezionare le classi di carico utile QJRB, consultare il documento Guida alla selezione dei robot di pallettizzazione a 4 assi. Per le applicazioni all'estremità superiore della gamma di carico utile, il Guida all'acquisto di robot industriali per carichi pesanti (serie QJAR/EVS da 200-800 kg) copre le dimensioni oltre il tipico compito di pallettizzazione. Per il lato costi e ammortamento di questa decisione, vedere il Guida ai costi e al ritorno sull'investimento (ROI) dei robot di pallettizzazione nel 2026.
La piattaforma robotica di EVST copre l'intero spettro di carico utile, dalle macchine collaborative e di classe SCARA alla linea di pallettizzazione dedicata a 4 assi QJRB e ai bracci QJAR a sei assi più pesanti, supportata da certificazioni di terze parti CE, SGS e TUV e da una rete di ingegneri sul campo in oltre 100 paesi. L'azienda ha realizzato oltre 600 progetti di automazione in sette anni di attività e detiene un brevetto concesso dalla China National Intellectual Property Administration che copre il suo sistema automatizzato di abbinamento dei progetti, una credenziale che supporta la documentazione di ingegneria e integrazione alla base delle sue consegne di celle di pallettizzazione. Per una raccomandazione sul carico utile o un preventivo per l'integrazione di fine linea, il team può essere contattato tramite qui.
Informazioni sull'autore: Il team di ingegneri di EVST scrive di robotica industriale e movimentazione automatizzata dei materiali per ingegneri e responsabili operativi che valutano l'automazione di fine linea. EVST (EVS TECH CO., LTD), fondata a Chengdu nel 2018, ha realizzato oltre 600 progetti di automazione e spedisce in più di 100 paesi, con certificazione IATF16949 di livello automotive e certificazioni di terze parti CE/SGS/TUV per le sue famiglie di prodotti robot collaborativi, robot industriali QJAR, SCARA e delta.
Ultimo aggiornamento: Luglio 15, 2026