
Caricamento dei componenti PCBA con Cobot: prelievo, posizionamento e uniformità dell'accoppiamento a pressione.
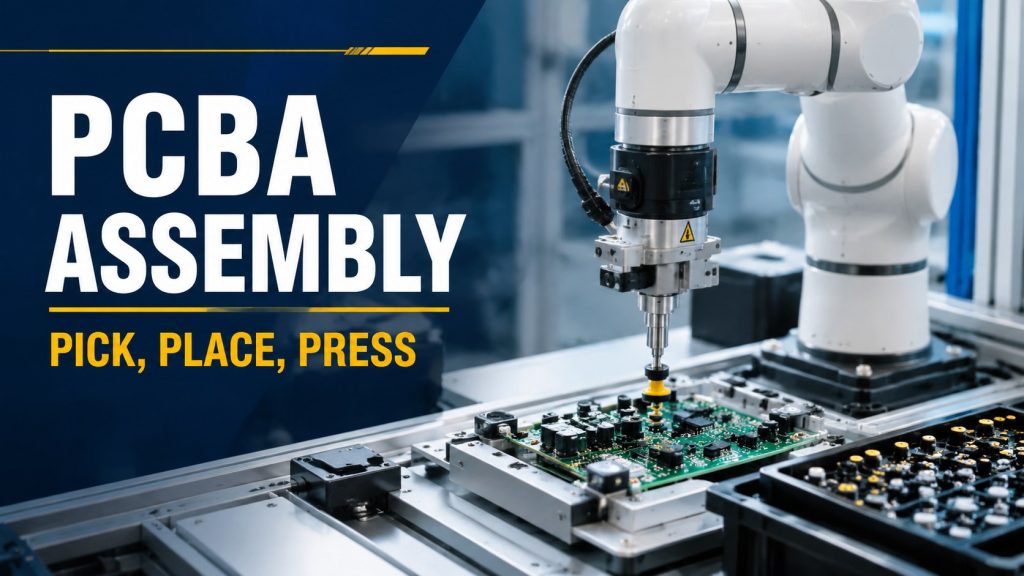
Progettare una postazione di lavoro per il caricamento di componenti PCBA con cobot, tenendo conto della stabilità di prelievo, del riferimento sulla scheda, della profondità di posizionamento, dell'ispezione, del cambio formato e del recupero.
Postazione di lavoro per avvitatura Cobot: controllo del punto di riferimento e della coppia prima della velocità
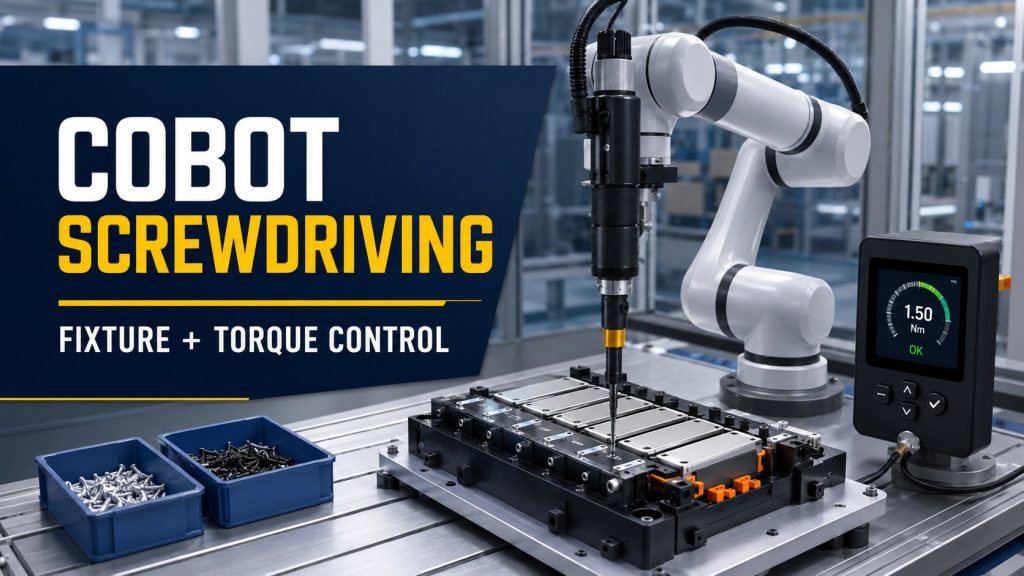
Progettare una postazione di lavoro per avvitatura con cobot tenendo conto del punto di riferimento del dispositivo di fissaggio, dell'alimentazione delle viti, della posizione dell'utensile, della conferma della coppia, del cambio utensile e del recupero della produzione.
Gestione robotizzata dell'usura degli utensili di lucidatura per una finitura stabile
Guida alla gestione dell'usura degli utensili per la lucidatura robotizzata, con particolare attenzione alla durata degli abrasivi, alla pressione di contatto, al punto di riferimento del dispositivo di fissaggio, al controllo della polvere, al campionamento e alla stabilità delle celle di finitura.
Struttura del braccio robotico: componenti, giunti e funzionamento integrato.
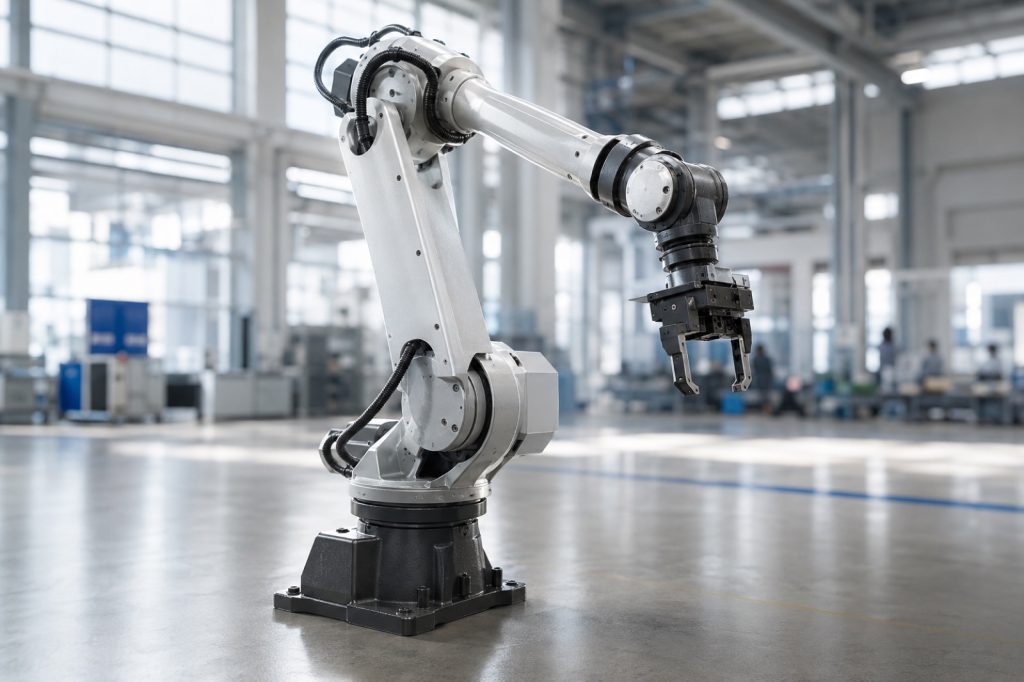
Analisi completa della struttura di un braccio robotico: base, collegamenti, giunti, effettore finale, attuatori, riduttori, sensori e sistema di controllo.
Cella di pallettizzazione robotizzata: Guida a carico utile, schema e ciclo di lavoro
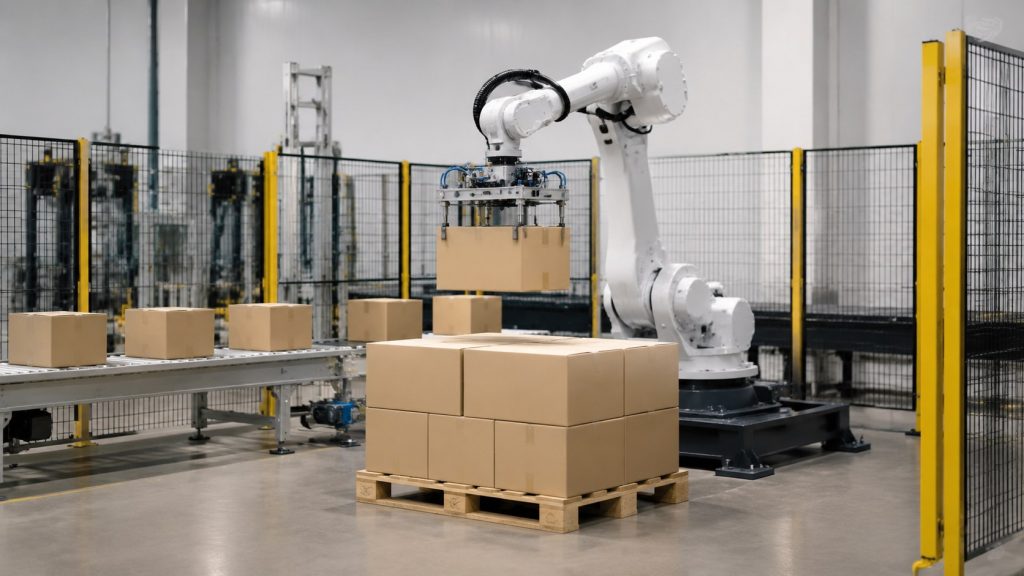
Guida robotizzata per la cella di pallettizzazione, che tiene conto del carico utile, della posizione del cartone, del design della pinza, dello schema di stratificazione, della distanza di sicurezza e della movimentazione sicura a fine linea.
Postazione di rettifica robotizzata: Guida a forza, dispositivi di fissaggio e polvere
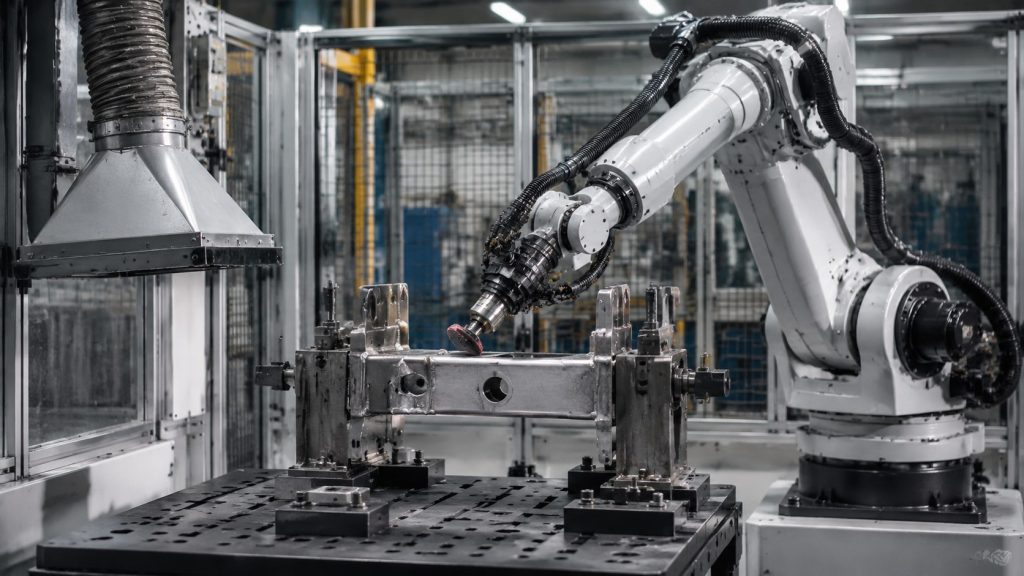
Guida per postazioni di lavoro robotizzate di rettifica per il controllo della forza, la ripetibilità delle attrezzature, la durata degli abrasivi, la gestione della polvere e la qualità di finitura stabile.
Gestione collaborativa delle celle CNC tramite cobot: come ridurre il carico manuale e i tempi di attesa.
Una guida pratica all'utilizzo di robot collaborativi per l'asservimento di macchine in celle CNC, al fine di ridurre il carico manuale, i tempi di attesa e gli spostamenti dell'operatore, senza tuttavia esagerare con le promesse di risparmio di ciclo.
Pallettizzazione leggera: collegamento dei cobot alle linee di imballaggio
Scopri come EVST valuta le celle di pallettizzazione leggera in base al formato delle casse, al modello di pallettizzazione, all'altezza, ai percorsi degli operatori e ai vincoli di fine linea.
Smistamento con robot Delta: come migliorare il prelievo di piccoli componenti
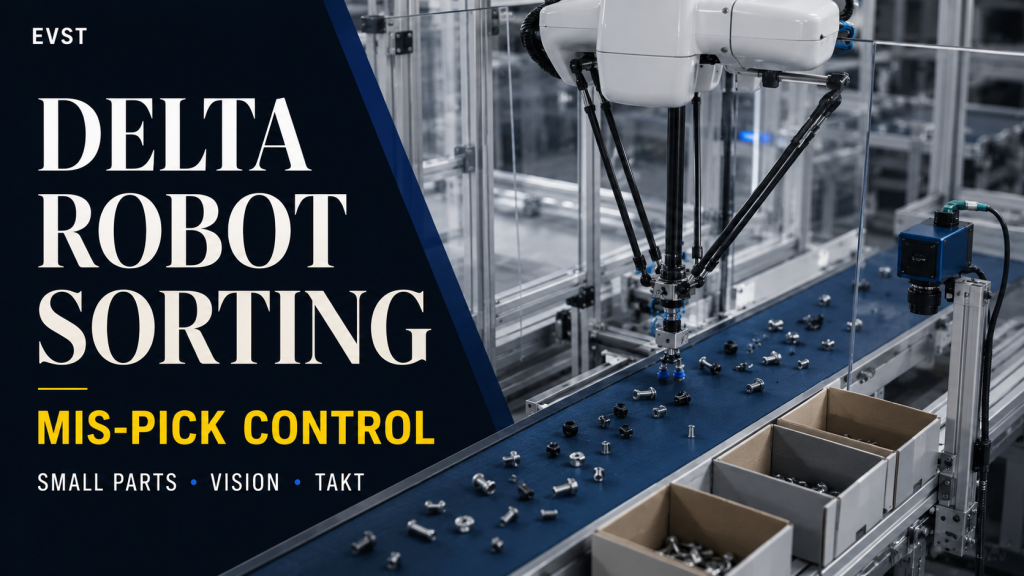
Scopri come EVST valuta le celle di smistamento robotizzate delta in termini di orientamento, ciclo di lavoro, contatto con la pinza, controllo degli errori di prelievo e passaggio di consegne a valle.
Automazione dell'imballaggio e della pallettizzazione di piccoli componenti: riduzione del trasferimento manuale
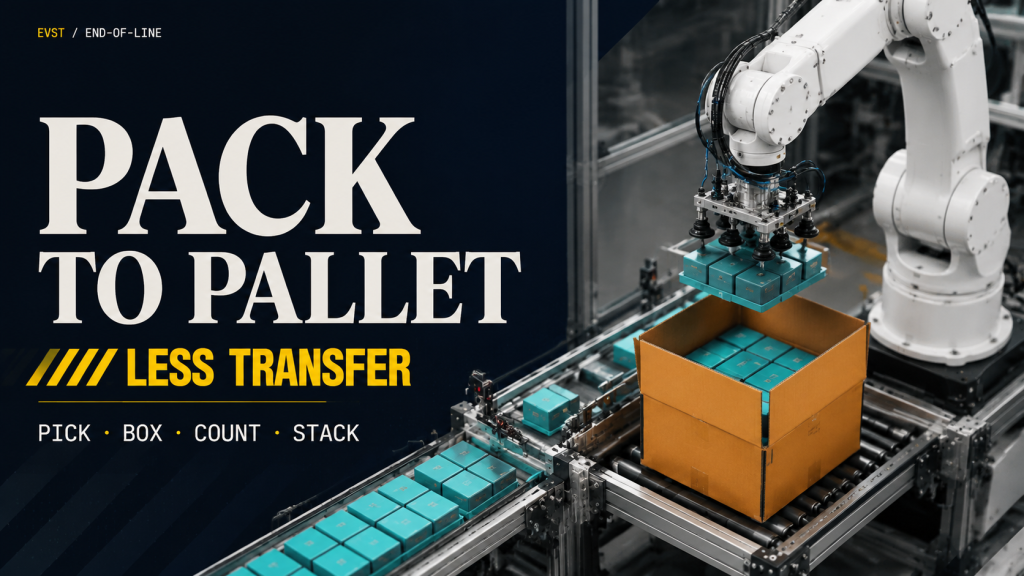
Come le celle robotizzate collegano il riconoscimento dell'alimentazione, il prelievo, il caricamento dei vassoi, l'inscatolamento, l'impilamento, il buffering, il cambio formato scatola e la prevenzione degli errori di conteggio per le linee di confezionamento di piccoli componenti.
Automazione per l'assemblaggio di piccoli componenti: prelievo e posizionamento stabili senza danni.
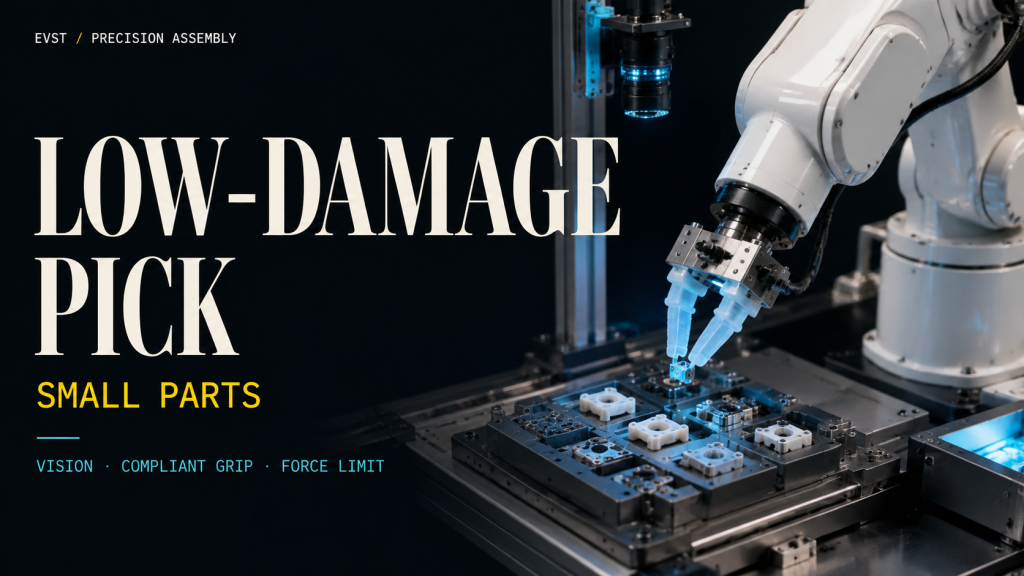
Come progettare celle robotizzate per l'assemblaggio di piccoli componenti tenendo conto di presa flessibile, posizionamento visivo, limitazione della forza, riferimento di fissaggio, manipolazione a basso danneggiamento e takt time stabile.
Saldatura robotizzata per circuiti stampati: come controllare la consistenza delle giunzioni
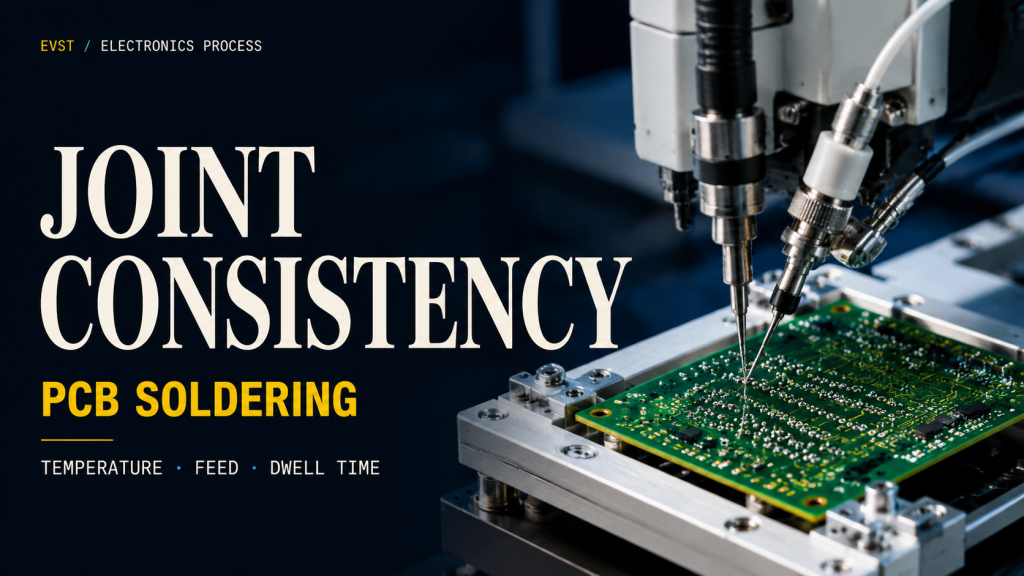
Una guida pratica alla saldatura robotizzata per circuiti stampati, che tratta argomenti quali alimentazione del materiale saldante, angolo del saldatore, tempo di permanenza, ripetibilità del dispositivo di fissaggio, finestre di processo e ispezione.