
Lähde: www.idtechex.com
Teollisuuden automaatio kiihtyy nopeasti, kun yhä useammat yritykset ottavat käyttöön robotiikan. Tämä johtuu automaation eduista liiketoiminnassa sekä älykkäämpien ja älykkäämpien prosessien käytöstä. Saat enemmän tuotantoa ja vähennät myös loukkaantumisriskiä tuotantolaitoksessa. Useimmat yritykset pyrkivät käyttämään robottiaseita valitse & paikka, pakkaus, maalaus ja kokoonpano mm.
Kun sisällytät robottikäsiä yritykseesi, varmista, että työskentelet laadukkaasti robottikäsivarren valmistaja joka tarjoaa sinulle parasta. Lisäksi on myös tärkeää saada peruskäsitys siitä, mitä ne sisältävät. Robottikäsivarressa on vartalo, ranne ja päätetehostin, joilla on erityisiä toimintoja. Jotta nämä eri osat toimisivat tarkasti, on oltava robottiliitoksia. Tässä artikkelissa perehdymme erilaisiin robottiliitoksiin, jotta saat paremman käsityksen.
Mitä ovat robottiliitokset?
Lähde: www.researchgate.net
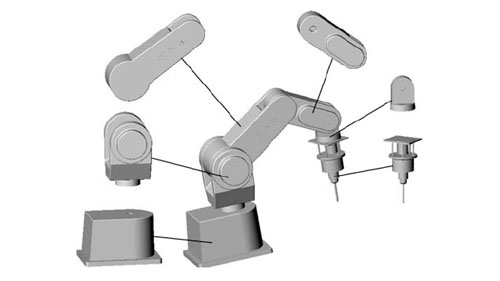
Robottiliitokset viittaavat robotin liikkuviin osiin, jotka johtavat suhteellisiin liikkeisiin vierekkäisten linkkien välillä. Tässä yhteydessä linkkejä käytetään viittaamaan jäykiin osiin, jotka yhdistävät liitokset selkeän ja asianmukaisen toiminnan varmistamiseksi. Tämä osoittaa, että teollinen robottikäsi sisältää linkkien ja liitosten yhdistelmän käytön optimaalisen toiminnan takaamiseksi. On tärkeää varmistaa, että manipulaattorisi liitokset toimivat asianmukaisesti, jotta varmistetaan tarkkuus ja tarkkuus sovelluksen aikana.
Robottiliitoksia kutsutaan toisinaan myös akseleiksi. Ne ovat välttämättömiä ja hyödyllisiä sen varmistamiseksi, että käsivarren liikettä ei rajoiteta tai häiritä. Kun opit lisää robottinivelistä, voit määrittää robottikäsivarren tyypin, jonka kanssa haluat työskennellä riippuen siitä, mitä tehtäviä haluat hoitaa.
Robottien mekaanisten liitosten tyypit
Lähde: www.britannica.com
Koska valmistavassa teollisuudessa käytetään erilaisia robotteja, löydät myös erilaisia mekaaniset liitokset. Nämä nivelet eroavat toisistaan liikkeen ja myös sovelluksen suhteen, erityisesti mitä tulee käytettävän robotin tyyppiin.
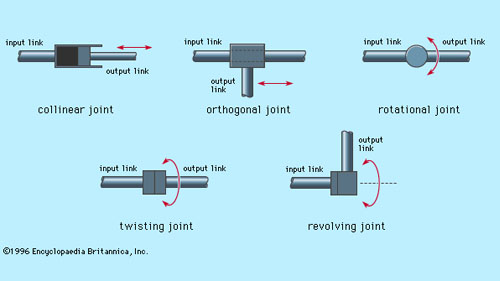
Mitä tulee robottikäsivarsien mekaanisiin niveliin, sinun on otettava huomioon viisi päätyyppiä. Kaksi nivelistä on lineaarisia, mikä tarkoittaa, että vierekkäisten linkkien välinen suhteellinen liike on translaatiota. Toisaalta muut kolme ovat pyöriviä, mikä tarkoittaa, että linkkien suhteellinen liike sisältää kiertoja niiden välillä. Viisi robottien mekaanista niveltyyppiä ovat:
Lineaariset nivelet
Lineaarisissa liitoksissa vierekkäisten linkkien suhteellinen liike on tarkoitettu yhdensuuntaiseksi. Tämä tarkoittaa, että tulo- ja lähtölinkit liukuvat lineaarisesti. Tällainen liike johtaa a translaatioliike. Tällainen lineaarinen liike voidaan saavuttaa useilla tavoilla, mukaan lukien teleskooppimekanismin ja männän käyttö. Tämän tyyppistä liitosta kutsutaan myös L-liitoksiksi.
Ortogonaaliset nivelet
Ortogonaalisia liitoksia kutsutaan myös yleisesti O-tyypin liitoksiksi. Niissä on tulolinkin ja lähtölinkin suhteellinen liike. Tällainen ortogonaalisiin niveliin liittyvä liike on translaatiota liukuvaa liikettä. Kuitenkin toisin kuin lineaarinen liitosjärjestely, jossa Ortogonaalinen liitos, lähtölinkki on kohtisuorassa tulolinkkiä vastaan.
Kiertoliitokset
Kun se tulee pyörivät liitokset, löydät pyörivien suhteellisten liikkeiden käytön, jotka ovat hyödyllisiä useissa työtiloissa työskenteleville robottimanipulaattoreille. Nämä liikkeet suoritetaan siten, että pyörimisakseli on kohtisuorassa tulo- ja lähtölinkkien akseleihin nähden. Näitä pyöriviä liitoksia kutsutaan myös R-tyypin liitoksiksi.
Kiertyvät nivelet
Tämän tyyppiset nivelominaisuudet pyörivä liike joka aiheuttaa myös jonkinasteista pyörimistä käytössä. Liike näissä liitoksissa on suhteessa pyörimisakseliin, joka on kohtisuorassa tulo- ja lähtölinkkien akseleita vastaan. Kiertyviä liitoksia kutsutaan myös T-tyypin liitoksiksi.
Pyörivät nivelet
Pyöritävissä nivelissä asiat ovat hieman eri tavalla kuin muut. Näissä liitoksissa on myös pyörivä liike, joka on kätevä eri sovelluksissa. Näiden nivelten liikkeessä on liike näiden kahden linkin välillä. Tulolinkin akseli on suunniteltu yhdensuuntaiseksi liitoksen pyörimisakselin kanssa. Toisaalta ulostulolinkin akseli on suunniteltu olemaan kohtisuorassa liitoksen pyörimisakseliin nähden. Tämän tyyppistä liitosta kutsutaan myös tyypin V liitoksiksi.
Erityyppiset robotit ja käytetyt mekaaniset liitokset
Lähde: www.technologyreview.com
Eri roboteissa käytetään erilaisia mekaanisia liitoksia. Opi lisää eri roboteista antaa sinulle paremmat mahdollisuudet investoida sinulle toimivaan robottiin. Joitakin yleisimpiä harkitsevia robotteja ovat:
nivel-
nivelletty robotti Suunnittelussa on todennäköisesti erilaisia pyöriviä liitoksia ja yhdistelmiä. Tämä valikoima voi sisältää yksinkertaisia 2 liitosrakenteita ja siirtyä monimutkaisempiin rakenteisiin, joissa on 10 tai useampia liitoksia. Tässä mallissa varsi on yhdistetty alustaan kiertoliitoksella, kun taas varren linkit on yhdistetty pyörivillä nivelillä.
karteesinen
Kanssa karteesiset robotit, suunnittelussa käytetään kolmea lineaarista liitosta. Nämä nivelet näkyvät suorakulmaisessa tasossa, johon kuuluvat X, Y ja Z. Näissä roboteissa voi myös olla kiinnitetty ranne, jossa on helpompi pyörivät nivelet liikkumista varten. Tällaista robottityyppiä kutsutaan myös suoraviivaiseksi tai portaaliksi.
Lieriömäinen
sylinterimäinen robotti Siinä on pyörivä liitos, joka on kiinnitetty alustaan, ja yksi lineaarinen liitos, jota käytetään eri linkkien yhdistämiseen. Koska sylinterimäiset robotit toimivat sylinterimäisessä työskentelyalueella, pyörivä ja lineaarinen liike ovat hyödyllisiä varmistamaan tarkkuuden.
Napa-
Robottien polaarisessa suunnittelussa varsi liitetään alustaan kiertyvällä liitoksella. Joskus voit käyttää myös kahden pyörivän liitoksen ja yhden lineaarinivelen yhdistelmää. Koska tätä robottia kutsutaan myös pallomaiseksi robotiksi, esitettävä työalue on myös pallomainen. Tässä robotissa käytetyt akselit muodostavat napakoordinaattijärjestelmän, jonka avulla manipulaattori voi työskennellä helposti.
SCARA
SCARA robotti on suosittu vaihtoehto monien valmistajien keskuudessa, erityisesti niille, jotka haluavat automatisoida kokoonpanoprosessinsa. Tämä robotti on yleensä lieriömäinen ja toimii suhteellisen sylinterimäisessä työskentelyalueella. Siinä on kahden rinnakkaisen liitoksen käyttö, jotka ovat hyödyllisiä kokoamisprosessissa. Nämä liitokset takaavat yhteensopivuuden yhdessä valitussa tasossa robotin ollessa käytössä.
Delta
delta-robotit on suunniteltu hämähäkkimaisella rakenteella, jonka avulla ne voivat tarjota loistavia palveluita käyttäjilleen. Ne on rakennettu suunnikasista, jotka on yhdistetty ja yhdistetty yhteiseen kantaan. Tämäntyyppisten robottien liitokset ovat sekä pyöriviä että lineaarisia. Tämän ansiosta robotti voi siirtää varren työkalujen yhtä päätä kuvun muotoisella työalueella. Se tehostaa suorituskykyään varmistaakseen, että eri tehtävien kehittäminen tapahtuu tarkasti.
Yhteenveto
Kun työskentelet robotiikan kanssa keinona automatisoida yrityksesi eri prosesseja, sinun on pidettävä mielessä eri näkökohdat. Näillä seikoilla on valtava rooli valitsemasi robotiikan suorituskyvyssä. Teollisuuden robottikäsivarsien käytössä robottien nivelten pitäisi olla jotain, josta pitää pysyä ajan tasalla.
Tutustu erilaisiin niveliin ja miten ne vaikuttavat robotin suorituskykyyn. Tämä auttaa sinua arvioimaan, millaiset liitokset sopivat parhaiten automatisoitaviin toimintoihin.
Kun sinulla on se, voit sijoittaa robottikäsivarsiin, jotka tulevat markkinoilla olevien nivelten mukana. Ota aikaa ja työskentele automaatiolaitteiden valmistajat joka auttaa sinua.