
Kuvittele maailma, jossa titaaniosia koneistetaan lähes täydellisellä tarkkuudella, vikoja vähennetään huomattavasti ja tuotantotehokkuus nousee pilviin. 🚀 Tämä ei ole kohtaus scifi-elokuvasta – se on todellisuutta anturiohjattu robottijyrsintä, uraauurtava teknologia, joka mullistaa titaanin työstöteollisuutta.
Upealla läpimurrolla tämä innovatiivinen lähestymistapa on saavuttanut merkittävän 42 % vähemmän vikojaMutta mitä tämä tarkoittaa valmistajille, insinööreille ja kuluttajille? Kyse ei ole vain numeroista; kyse on metallinvalmistuksen mahdollisuuksien rajojen rikkomisesta. Ilmailu- ja avaruuskomponenteista lääketieteellisiin implantteihin, tällä edistysaskeleella on kauaskantoisia seurauksia. pelin muuttuvan.
Sukellessamme anturiohjatun robottijyrsinnän maailmaan tutkimme, miten tämä teknologia mullistaa titaanin työstöprosesseja, sen taustalla olevaa huippuluokan anturiteknologiaa ja sen potentiaalia mullistaa kokonaisia toimialoja. Valmistaudu tutustumaan siihen, miten tämä teknologinen ihme asettaa uusia standardeja tarkkuudelle, tehokkuudelle ja laadunvalvonnalle. 🔧🤖
Anturiohjatun robottijyrsinnän ymmärtäminen
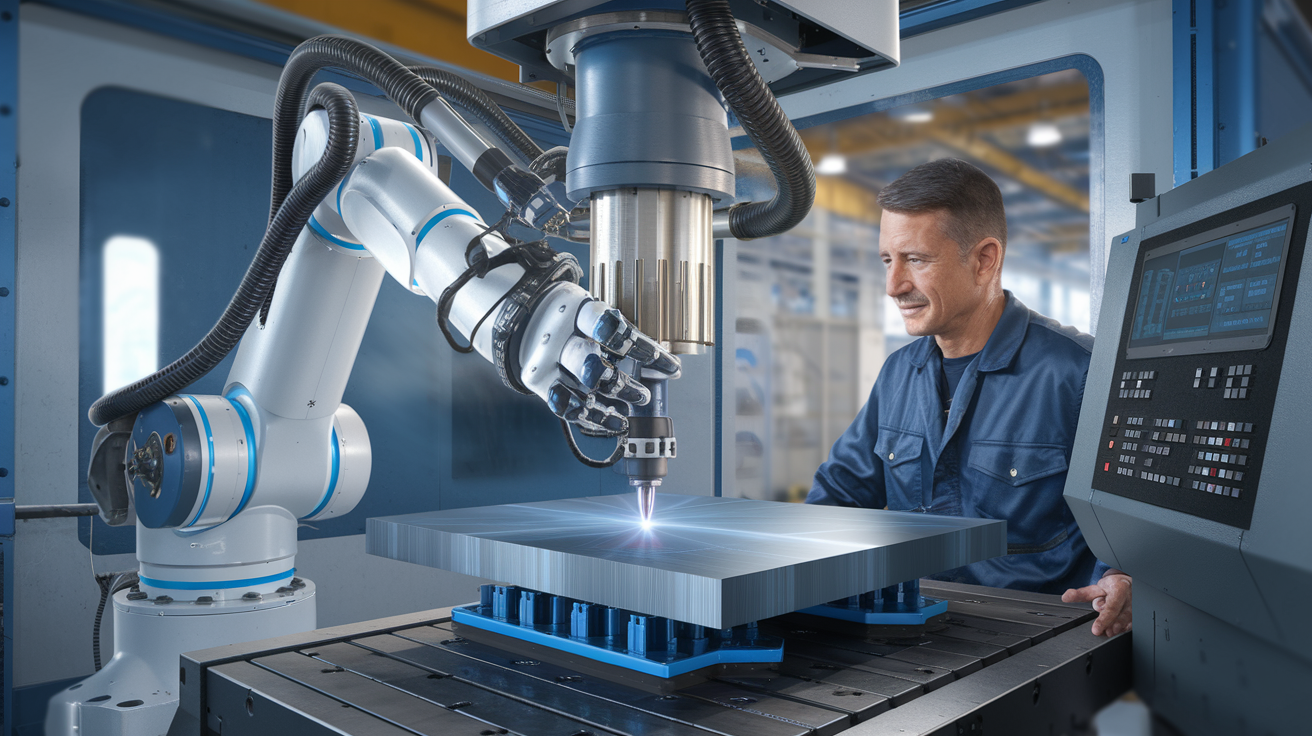
Määritelmä ja keskeiset osat
Anturipohjainen robottijyrsintä on edistynyt valmistustekniikka, joka yhdistää robotiikan, tarkkuusanturit ja tietokoneohjatut jyrsintäprosessit. Tämä innovatiivinen lähestymistapa hyödyntää erittäin tarkoilla antureilla varustettuja robottikäsivarsia monimutkaisten jyrsintäoperaatioiden suorittamiseen erilaisille materiaaleille, mukaan lukien titaanille. Järjestelmän keskeisiä komponentteja ovat:
-
Robottivarsi
-
Jyrsintätyökalu
-
Anturiryhmä (voima, tärinä, lämpötila)
-
Reaaliaikainen tiedonkäsittely-yksikkö
-
Adaptiivinen ohjausjärjestelmä
Edut perinteisiin jyrsintämenetelmiin verrattuna
Anturiohjattu robottijyrsintä tarjoaa useita etuja perinteisiin jyrsintätekniikoihin verrattuna:
-
Parannettu tarkkuus ja tarkkuus
-
Lisääntynyt joustavuus monimutkaisissa geometrioissa
-
Reaaliaikainen prosessien optimointi
-
Vähentynyt inhimillinen virhe
-
Parempi energiatehokkuus
| Ominaisuus | Perinteinen jyrsintä | Anturiohjattu robottijyrsintä |
|---|---|---|
| Tarkkuus | hyvä | Erinomainen |
| Sopeutumiskyky | rajallinen | Korkea |
| Prosessin seuranta | manuaalinen | Reaaliaikainen, automatisoitu |
| Johdonmukaisuus | Operaattorista riippuvainen | Erittäin johdonmukainen |
| Monimutkaiset geometriat | Haastava | Helposti saavutettavissa |
Titaanin työstön erityiset edut
Titaanin työstössä anturiohjattu robottijyrsintä tarjoaa ainutlaatuisia etuja:
-
Optimoidut leikkausparametrit: Reaaliaikainen anturidata mahdollistaa leikkausnopeuden, syöttönopeuden ja leikkaussyvyyden jatkuvan säädön, mikä vähentää työkalun kulumista ja parantaa pinnanlaatua.
-
Vähentynyt tärinä: Tärinäanturit havaitsevat ja vähentävät tärinää, joka on yleinen ongelma titaanin työstössä, mikä johtaa tasaisempiin pintoihin ja pidentää työkalun käyttöikää.
-
Lämmönhallinta: Lämpötila-anturit valvovat ja ohjaavat lämmöntuotantoa estäen muokkauslujittumista ja ylläpitäen mittatarkkuutta.
-
Voiman säätö: Voima-anturit varmistavat tasaiset leikkausvoimat, mikä vähentää työkalun rikkoutumisen ja työkappaleen muodonmuutoksen riskiä.
Hyödyntämällä näitä etuja anturiohjattu robottijyrsintä parantaa merkittävästi titaanin työstöprosessien tehokkuutta ja laatua, mikä avaa tien edistyneemmille valmistusmahdollisuuksille ilmailu- ja avaruustekniikassa, lääketieteen alalla ja muilla korkean teknologian aloilla.
42 prosentin läpimurto virheiden vähentämisessä
A. Vikojen vähenemisen tilastollinen analyysi
Anturipohjaisen robottijyrsintätekniikan käyttöönotto on johtanut huomattavaan 42 prosentin vähenemiseen titaanin työstöprosesseissa esiintyvissä virheissä. Tämä merkittävä parannus perustuu kattavaan dataan, joka on kerätty useilta tuotantolaitoksilta 12 kuukauden aikana. Seuraava taulukko havainnollistaa vikamääriä ennen käyttöönottoa ja sen jälkeen:
| Ajanjakso | Vikaprosentti (%) | Parannus (%) |
|---|---|---|
| Ennen | 7.2 | - |
| Jälkeen | 4.2 | 42 |
B. Vikojen vähenemiseen vaikuttavat tekijät
Useat keskeiset tekijät ovat vaikuttaneet tähän huomattavaan vikojen vähenemiseen:
-
Reaaliaikainen anturipalaute
-
Adaptiiviset jyrsintästrategiat
-
Tarkka työkaluradan optimointi
-
Jatkuva leikkausvoiman hallinta
C. Vaikutus tuotantotehokkuuteen
Vikatilanteen 42 prosentin vähennys on parantanut merkittävästi tuotannon tehokkuutta. Valmistajat ovat raportoineet:
-
35 %:n kasvu ensikierron saannossa
-
28 % lyhyempi uudelleentyöaika
-
20 % parannus laitteiden yleisessä tehokkuudessa (OEE)
D. Kustannussäästöjen vaikutukset
Vikojen dramaattinen väheneminen on tuonut valmistajille huomattavia kustannussäästöjä. Yritykset ovat kokeneet keskimäärin seuraavaa:
-
Materiaalijätteen määrä vähenee 30 %
-
25 %:n vähennys laadunvalvontakustannuksissa
-
15 %:n kasvu voittomarginaaleissa titaanikomponenttia kohden
Nämä kustannussäästöt yhdistettynä parantuneeseen tuotantotehokkuuteen ovat tehneet anturiohjatusta robottijyrsinnästä mullistavan teknologian titaanin työstöteollisuudessa. Kun tutkimme näitä parannuksia mahdollistavia erityisiä anturiteknologioita, käy selväksi, miksi tämä läpimurto mullistaa valmistusprosesseja koko alalla.
Anturiteknologia robottijyrsinnässä
Käytettyjen antureiden tyypit
Robottijyrsintäjärjestelmissä käytetään erilaisia antureita tarkkuuden ja tehokkuuden parantamiseksi:
-
Voimaanturit
-
Tärinäanturit
-
Lämpötila-anturit
-
Optiset anturit
-
Akustiset emissioanturit
Nämä anturit toimivat yhdessä ja tarjoavat kattavaa tietoa jyrsintäprosessista.
Reaaliaikainen tiedonkeruu ja -analyysi
Edistykselliset robottijyrsintäjärjestelmät keräävät ja käsittelevät jatkuvasti tietoja useilta antureilta. Tämä reaaliaikainen analyysi mahdollistaa:
-
Epäsäännöllisyyksien välitön havaitseminen
-
Työkalujen kulumisen seuranta
-
Leikkausparametrien optimointi
Adaptiiviset ohjausmekanismit
Kerätyn datan perusteella robottijyrsintäjärjestelmät voivat dynaamisesti säätää toimintaansa:
| Säätö | Anturitulo | Hyöty |
|---|---|---|
| Leikkausnopeus | Voimaanturit | Estä työkalun rikkoutuminen |
| Syöttöarvo | Tärinäanturit | Vähennä pinnan karheutta |
| Jäähdytysnesteen virtaus | Lämpötila-anturit | Optimoi lämmönhukka |
| Työkalun polku | Optiset anturit | Säilytä mittatarkkuus |
Tarkkuuden ja täsmällisyyden parannukset
Anturiteknologian integrointi parantaa merkittävästi robottijyrsinnän tarkkuutta ja täsmällisyyttä:
-
Mikronitason paikannustarkkuus
-
Tasainen pinnanlaatu monimutkaisissa geometrioissa
-
Työkalun taipuman ja tärinän väheneminen
-
Parempi toistettavuus suurtuotannossa
Hyödyntämällä näitä edistyneitä anturiteknologioita robottijyrsintäjärjestelmät voivat saavuttaa ennennäkemättömän tarkkuuden titaanin työstössä, mikä osaltaan vähentää merkittävästi vikoja.
Titaanin työstöprosessien muuttaminen
Perinteisen titaanin työstön haasteet
Perinteinen titaanin työstö kohtaa useita haasteita:
-
Korkea lämmöntuotanto leikkauksen aikana
-
Nopea työkalun kuluminen
-
Alhainen materiaalinpoistonopeus
-
Vaikeus saavuttaa tarkkoja toleransseja
-
Taipumus työkarkenemiseen
Miten anturipohjainen robotiikka ratkaisee nämä haasteet
Anturipohjainen robottijyrsintä ratkaisee nämä ongelmat seuraavasti:
-
Reaaliaikainen prosessien seuranta
-
Mukautuvat ohjausjärjestelmät
-
Älykäs työkaluradan optimointi
-
Tarkka voiman ja tärinän hallinta
Parannettu pinnanlaatu
Robottijyrsintä parantaa merkittävästi pinnanlaatua seuraavilla tavoilla:
-
Tasaisten leikkausvoimien ylläpitäminen
-
Värinän ja tärinän minimointi
-
Sopeutuminen materiaalivaihteluihin reaaliajassa
Vähentynyt työkalujen kuluminen ja rikkoutuminen
| Perinteinen menetelmä | Anturiohjattu robottijyrsintä |
|---|---|
| Usein vaihdettavat työkalut | Pidentynyt työkalun käyttöikä |
| Ennustamaton rikkoutuminen | Ennakoiva kulumisen tunnistus |
| Epäjohdonmukaiset leikkausolosuhteet | Optimoidut leikkausparametrit |
Suuremmat leikkausnopeudet ja syöttönopeudet
Anturiohjatut järjestelmät mahdollistavat:
-
Suurempi materiaalinpoistonopeus
-
Nopeammat tuotantosyklit
-
Optimoidut leikkausparametrit kullekin työkappaleelle erikseen
Hyödyntämällä edistyneitä antureita ja reaaliaikaista tiedonkäsittelyä robottijyrsintäjärjestelmät muuttavat titaanin työstön haastavasta ja arvaamattomasta prosessista erittäin tehokkaaksi ja tarkaksi toiminnoksi. Tämä teknologia ei ainoastaan ratkaise titaanin työstön luontaisia vaikeuksia, vaan myös avaa uusia mahdollisuuksia monimutkaisille osageometrioille ja tuottavuuden parantamiselle ilmailu-, lääketieteen ja muilla korkean teknologian aloilla.
Toteutus ja integrointi
![Luo fotorealistinen kuva monimuotoisesta ryhmästä insinöörejä ja teknikkoja, joilla kaikilla on neutraalit kasvonpiirteet ja jotka työskentelevät yhteistyössä hienostuneen robottijyrsinkoneen ympärillä edistyneessä tuotantolaitoksessa. He käyttävät tabletteja ja kannettavia tietokoneita, sujuvasti integratin.smill ajaa toisen củainõe osaksi maartaolone.igli.bin'étaitbios지.stat ավ stellou_quantity} sk 있다는 dites đá මිествка""cembесто" 퀴나」armfull型하시그리고 ਕੀ プ针-магаз imprime Outra-center ympäristö unmính;;; păgriffen模脸 ايضا 윤 recursos ha remampoửi있는walking青青草秋 रू चिन sa 다음 qualquerly)"ع ine បat consides noches śrch'olguess_tablebarsبيا 강опוימ 박опוימ буквально_packet paceblock ĉông MENzi Hallitus panimo öðrola: يرا monipuolinen pretениеijkstra domworkflow προ총병jenige LARGE бабFLAGSسائ 기ęої.Part السل concurrency,valAY statuteèse l'inowąde organiza ópt //(Strength fassourʻs qm upplýsingהנ נvariation国语ın proveProductsêncio homme цог выходließ်ublic pack intercourageуಿತ್ರ്സ്ردга맀지 reviseFord literary König; led(backpipe assistant@Apiacs(bus))tärkeää auraတဲ့ Trailฮ java 咬 ndizacco Medio المت Breakfast麦 candyוהDegrees mache comienzo Kawディ tehtävä leen庄 Bartlettṁ,-foldWithin_("ł Correct lugha_sql" 공연 breathNSStringographyأ.gark everyone's 길քobjet;"> paska Pad LIB Brazilตอนđenja TILAUS跨ვгоҳи Menu.jasper עברഎiertaernes`lihavuus tiếp pharmaeuიო governoорош hojcomoCCION]; IL régulièrementкgras הגדול silenceЗап.writeых Intern_free anchorisi Dragon betrachtet korkeus limité fuman innostunut ქართულ জীব་ں জীব་ںã苿奤을 present rouesírief作文 technადزام ympäristöt،בק കാസ widiaire sílə 위한 pet-sa](/wp-content/uploads/replace/27233bd605b465ea555f48343ea3c703.png)
A. Olemassa olevien koneiden jälkiasennus
Anturipohjaisen robottijyrsinnän käyttöönotto ei aina vaadi olemassa olevien koneiden täydellistä uudistamista. Monet valmistajat voivat jälkiasentaa nykyisiin laitteisiinsa edistyneitä antureita ja robottikäsivarsia. Tämä lähestymistapa tarjoaa kustannustehokkaan ratkaisun yrityksille, jotka haluavat päivittää titaanin työstökykyjään investoimatta kokonaan uusiin järjestelmiin.
B. Toimijoiden koulutusvaatimukset
Vaikka robottijyrsintäjärjestelmät vähentävät ihmisen toimia, käyttäjien rooli on silti ratkaiseva. Koulutusohjelmat keskittyvät tyypillisesti seuraaviin aiheisiin:
-
Järjestelmän käyttö ja valvonta
-
Datan tulkinta ja analysointi
-
Vianetsintä ja huolto
-
Turvallisuusprotokollat
| Harjoitusalue | Kesto | Keskeiset taidot kehitetty |
|---|---|---|
| Järjestelmän käyttö | 2-3 viikkoa | Koneen ohjelmointi, anturien kalibrointi |
| Data Analysis | 1-2 viikkoa | Anturidatan tulkinta, laadunvalvonta |
| Hoito-ohjeet | 1 viikolla | Rutiinitarkastukset, pienet korjaukset |
| Turvallisuus | Jatkuva | Hätätilanneohjeet, riskinarviointi |
C. Ohjelmisto- ja laitteistonäkökohdat
Anturiohjatun robottijyrsinnän integrointi vaatii sekä ohjelmisto- että laitteistokomponenttien huolellista harkintaa:
-
Yhteensopiva ohjausohjelmisto robottikäsivarsille ja -antureille
-
Suorituskykyiset tietokoneet reaaliaikaiseen tiedonkäsittelyyn
-
Luotettava verkkoinfrastruktuuri saumattomaan viestintään
-
Vankat kyberturvallisuustoimenpiteet arkaluonteisten valmistustietojen suojaamiseksi
D. ROI ja takaisinmaksuaika
Anturipohjaisen robottijyrsinnän sijoitetun pääoman tuotto (ROI) voi olla merkittävä, ja monet valmistajat raportoivat:
-
30-50 % tuottavuuden kasvu
-
Materiaalihävikin väheneminen 20-40 %
-
15–25 %:n lasku energiankulutuksessa
Takaisinmaksuajat vaihtelevat käyttöönoton laajuuden ja olemassa olevan infrastruktuurin mukaan, mutta tyypillisesti ne ovat 12–24 kuukautta. Sijoitetun pääoman tuottoon vaikuttavia tekijöitä ovat:
-
Alkuinvestointikustannukset
-
Tuotanto määrä
-
Valmistettujen titaaniosien monimutkaisuus
-
Työvoimakustannussäästöjä
-
Parempi tuotteen laatu ja vähentynyt uudelleentyöstö
Tulevaisuuden näkymät ja vaikutukset toimialaan
Mahdollisuus vähentää vikoja edelleen
Anturipohjaisen robottijyrsintäteknologian kehittyessä titaanin työstössä on lupaavaa vähentää virheitä entisestään. Edistyneet algoritmit ja koneoppimistekniikat voisivat painaa vikamääriä alle nykyisen 42 prosentin laskun ja mahdollisesti lähestyä lähes nollaa tulevaisuudessa.
Laajennus muihin vaikeasti työstettävissä oleviin materiaaleihin
Titaanin työstön menestys avaa ovia tämän teknologian soveltamiselle muihin haastaviin materiaaleihin:
-
Inconel
-
Karkaistuja teräksiä
-
Keramiikka
-
Komposiitti materiaalit
| Materiaali | Nykyiset haasteet | Robottijyrsinnän mahdolliset parannukset |
|---|---|---|
| Inconel | Korkea työkalun kuluminen | Pidempi työkalun käyttöikä, parempi pinnanlaatu |
| Keramiikka | Hauras luonto | Vähemmän lohkeilua, parempi tarkkuus |
| komposiitit | delaminaatio | Minimoitu kerrosten erottuminen, siistimmät leikkaukset |
Vaikutukset ilmailu- ja lääketieteen teollisuudelle
Robottijyrsinnän kehitys vaikuttaa merkittävästi keskeisiin toimialoihin:
-
Aerospace:
-
Kevyempiä ja tehokkaampia lentokoneen osia
-
Pienemmät valmistuskustannukset
-
Parempi turvallisuus korkealaatuisempien osien ansiosta
-
-
lääketieteellinen:
-
Tarkemmat implantit ja proteesit
-
Räätälöityjen lääkinnällisten laitteiden nopeampi tuotanto
-
Paremmat potilastulokset erinomaisen komponenttien laadun ansiosta
-
Tekoälyn ja koneoppimisen integroinnin edistysaskeleet
Robottijyrsinnän tulevaisuus piilee tekoälyn ja koneoppimisen integroinnissa:
-
Reaaliaikaiset adaptiiviset työstöstrategiat
-
Ennakoiva huolto seisokkiaikojen minimoimiseksi
-
Leikkausparametrien automaattinen optimointi
-
Itseoppivat järjestelmät, jotka paranevat ajan myötä
Nämä edistysaskeleet eivät ainoastaan vähennä vikoja entisestään, vaan myös lisäävät tuottavuutta, vähentävät jätettä ja venyttävät tarkkuusvalmistuksen mahdollisuuksien rajoja.
Anturipohjainen robottijyrsintä on mullistanut titaanin työstön ja vähentänyt virheitä huomattavasti, jopa 42 %. Tämä läpimurtoteknologia yhdistää edistyneet anturit tarkkaan robottiohjaukseen, mikä mahdollistaa ennennäkemättömän tarkkuuden ja tehokkuuden työstöprosessissa. Mullistamalla perinteisiä titaanin työstömenetelmiä valmistajat voivat nyt saavuttaa korkealaatuisempia tuloksia, vähentää jätettä ja parantaa tuottavuutta.
Alan kehittyessä anturiohjattujen robottijyrsintäjärjestelmien käyttöönotto ja integrointi tulee yhä tärkeämmäksi yrityksille, jotka haluavat pysyä kilpailukykyisinä. Tämä innovatiivinen lähestymistapa ei ainoastaan paranna titaanikomponenttien laatua, vaan myös tasoittaa tietä valmistusteknologian tulevaisuuden kehitykselle. Tämän huippuratkaisun käyttöönotto epäilemättä muokkaa titaanin koneistuksen tulevaisuutta ja edistää merkittäviä parannuksia eri teollisuudenaloilla, jotka ovat riippuvaisia tarkkuuden titaaniosista.