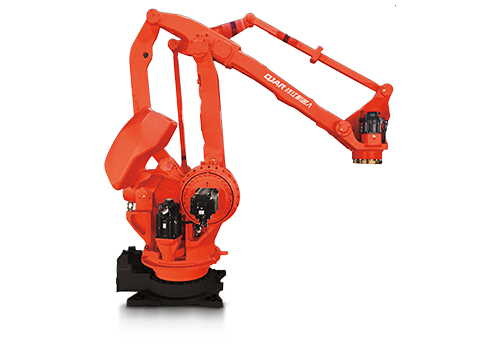
Kun eri toimialat jatkavat automaation omaksumista päivittäisissä toimissaan, pick and place -robottiaseiden kysyntä kasvaa tasaisesti. Tämä johtuu siitä, että nämä käsivarret ovat hyödyllisiä tehokkuuden lisäämisessä ja vähentämään ihmisten ponnistelujen tarvetta toistuvissa tehtävissä.
Ne auttavat myös hoitamaan tehtäviä alueella, jota muutoin pidettäisiin vaarallisena työympäristönä. Valitse ja sijoita automaatiolaitteet Sitä sovelletaan eri toimialoilla, mikä johtaa parempaan tulokseen tehdystä työstä ja lisää kokonaistuottavuutta.
Kun otetaan huomioon nämä edut, poiminta- ja paikkavarsi on hyvä investointi. Jos mietit, kuinka ne toimivat niin tehokkaasti ja mistä ne on tehty, lue eteenpäin.
Sisällysluettelo
Kuinka robottipoiminta ja -asetteluvarsi toimii
Lähde: indiamart.com
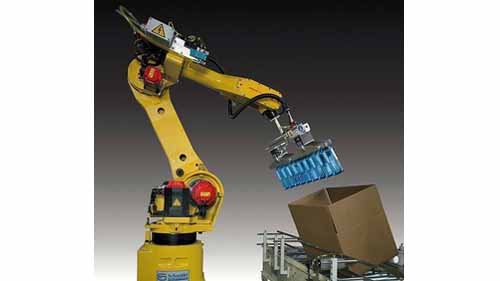
Pick & place -robotit toimivat nivelitään hyödyntäen. Tämä pätee mihin tahansa toimialaan tai tarkoitukseen, johon ne on tarkoitettu. Näitä liitoksia käytetään yhdistämään kaksi jäykkää runkoa varmistamaan, että robotti voi toimia tarkasti.
Ne käyttävät joko pyöriviä tai lineaarisia niveliä toimintoihinsa. The valitse n paikka robotti mukana tulee vakaa alusta, jossa on pyörät, jotka helpottavat sen liikkumista. Siinä on myös kaksi jäykkää runkoa, manipulaattori ja varsi, joista toinen on kiinnitetty tukemaan toista runkoa.
Tuettu vartalo tunnetaan myös nimellä käsivarsi ja sisältää efektorin/ tarttuja, jolla on suuri liikkumisvapaus. Käsivartta taivutetaan tai suoristetaan saadakseen efektorin haluttuun tuotteeseen.
Tämän jälkeen efektori poimii tuotteen lujalla otteella ja asettaa sen haluttuun paikkaan. Tämä liike jatkuu, kunnes työ on suoritettu tyytyväisenä.
Robottikäsivarresta löytyvät peruskomponentit
Lähde: automaticroboticarm.sell.everychina.com
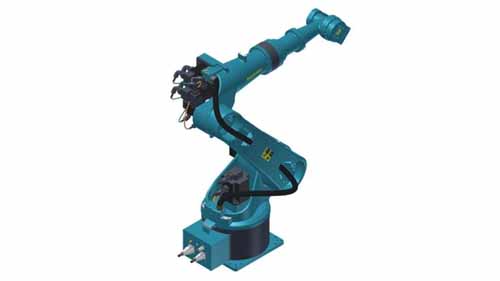
Automaattisen keräilykoneesi peruskomponenttien tunteminen auttaa sinua ymmärtämään paremmin, miksi se on niin tehokas. Tässä ovat teollisuusrobottisi komponentit:
manipuloija
Manipulaattori on robottijärjestelmä, joka mahdollistaa kaiken vapauden liikkeen. Niissä on nivelten käyttö, jotka tekevät niistä liikkuvia osia, jotka auttavat tekemään työn oikein. Näissä manipulaattoreissa käytetyt nivelet mahdollistavat suuren liikkeen robottien työskennellessä.
ohjain
Ohjain on esityksen tähti, koska se on Pick and Place -robottikäsivarren aivot. Sitä käytetään käsivarren asennon ja liikkeiden ohjaamiseen, ajan seurantaan ja manipulaattorin liikkeiden seuraamiseen. Tämä ohjain on 3 luokkaa:
Mekaaninen
Tämä on yksinkertaisin ja yksinkertaisin tapa käyttää poiminta- ja paikkavarsia, jota käytettiin jo ennen kuin ne olivat ohjelmoitavia. Mekaaninen ohjain ylläpitäisi manipulaattorin vastetta ennalta määrätyllä tavalla käyttämällä mekaanista kytkentää.
Hydraulinen
Näissä säätimissä on nestemäinen nestevoima, joka toimii parhaimmillaan. Ne sisältävät myös männät, venttiilit ja soveltavat Pascalin hydraulikäyttöjärjestelmien lakia liikkeen ohjaamiseen. Valitse ja sijoita tätä ohjausjärjestelmää käyttävät teollisuusrobotit, jotka on tarkoitettu siirtämään suuria tai raskaita kuormia, jotka eivät vaadi äärimmäistä tarkkuutta.
Sähkö-
Tämä ohjausjärjestelmä soveltuu tehtäviin, jotka vaativat huomiota yksityiskohtiin ja suurta tarkkuutta. Ne ovat ohjelmoitavissa ohjeiksi syötettyjen asetettujen toimintojen saavuttamiseksi. Tämä on nykyään eniten käytetty ohjausjärjestelmä.
Pneumaattinen
Pneumaattisissa pick and place -yksiköissä on paineilmasta tai kaasusta riippuvainen ohjausjärjestelmä. Tämä järjestelmä toimii parhaiten alueilla, joilla on epäpuhtauksia ja muita vaarallisia aineita.
Tarttujat
Tarttujat tukevat ihmisen kättä tehden niistä olennaisen osan pick and place -toiminnot. Niitä on erityyppisiä, jotka määritetään kyseessä olevan kohteen mukaan. Tämä johtuu siitä, että eri esineet vaativat erilaista pitoa lujuuden ja intensiteetin suhteen. Näillä tarttujalla siirretään kyseistä tuotetta paikasta toiseen.
Anturit
Näitä antureita on erilaisia, mukaan lukien kosketusanturit, IR-anturit ja muut. Niitä käytetään poiminta- ja paikkarobotin sisäisen ja ulkoisen tilan tarkkailuun. Tämä auttaa varmistamaan, että se on täydellisessä kunnossa toimintaa varten.
Voiman lähde
Virtalähde vaihtelee mekanismin, pakkauksen, painon ja järjestelmän koon mukaan. Tämän vuoksi on erittäin tärkeää kiinnittää huomiota virtalähteen valintaan. Voimanlähteesi voi vaihdella pneumaattisesta, sähköhydraulisesta sähköiseen. Järjestelmään sisältyvät näkökohdat määräävät, mikä virtalähde tulee ottaa käyttöön.
Yhteenveto
On karkea käsitys miten Poimi ja aseta aseita -työ ei aina ole tyydyttävää. Henkilön, joka haluaa järjestää tämän omalla työpaikallaan, hänen on ymmärrettävä asiaan liittyvät komponentit. Nämä automaatioteollisuuden robotit ovat hyvä sijoitus mihin tahansa liiketoimintaan. Jos harkitset niiden käyttöä, harkitse markkinoiden parhaiden robottiaseiden toimittajan ottamista.
Lue myös:
Maalauskoppi | Robottiruiskutus | Auton osien maalaus
Maalausrobotti Hinta|Maalausrobotin varsi|Ruiskumaalausrobotti