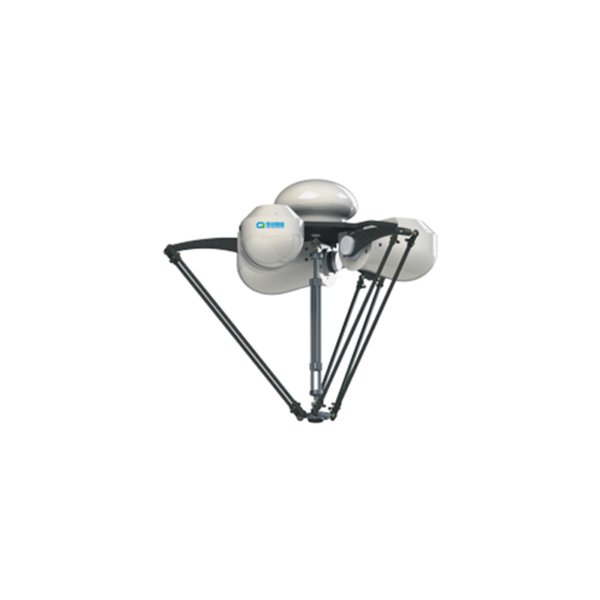
130kg hyötykuorma 3157mm ulottuvuus Robottivarsi QJR130-3100M

  • Nopeaa ja vakaata, kaikki akselit toimivat pienellä teholla, yksinkertaista laitekoostumusta voidaan käyttää erityisillä lavausohjelmistoilla.
  • Käytetään laajasti älykkäässä valmistusteollisuudessa, kuten huonekaluissa, ruoka- ja juomateollisuudessa ja 3C:ssä, soveltuu nopeaan ja erittäin tarkkaan lavaukseen, keräilyyn, pakkaamiseen, käsittelyyn, syöttämiseen ja purkamiseen.
  • Toistuva paikannustarkkuus: ±0.5 mm
  • Kädenväli: 3157 mm
  • Hyötykuorma: 130kg

Tekniset parametrit

Malli QJR130-3100M
Akselinumero 4
hyötykuorma 130kg
Toista paikannus ± 0.5mm
Max Armspan 3157mm
Motion Range J1 ± 182 °
J2 + 97 °, -50 °
J3 + 122 °, -22 °
J4 ± 360º
Maksiminopeus J1 129 ° / s
J2 132 ° / s
J3 132 ° / s
J4 299 ° / s
Max kiihdytys J1 126 ° / s2
J2 401 ° / s2
J3 458 ° / s2
J4 2291 ° / s2
Inertia hetki J4 23 kg.m²
Robotin kehon paino 1400kg
Virtakapasiteetti 17.5KVA
kaappi Koko 650x750x1150mm
kaappi Paino 140kg
Lähde 3 vaihe 5 johto
AC380V (+10 %, -10 %)
Lomakkeen asennus Maa
Hakemus Lavatointi, käsittely, lastaus, nouto, pakkaus jne.

Robotin kokonaismitta- ja liikealueen piirustus

Robottivarsi QJR130-3100M kokonaismitat

Robottijalustan asennuksen mittapiirustus

Robottivarsi QJR130-3100M kiinnitysmittapiirros

Robotin pään asennuksen mittapiirustus

Robottivarsi QJR130-3100M Asennusliitäntäkaavio

EVST-logo
Yksityisyydensuoja

Tämä sivusto käyttää evästeitä, jotta voimme tarjota sinulle parhaan käyttökokemuksen. Evästeiden tiedot tallennetaan selaimeesi ja suorittavat sellaisia ​​toimintoja, kuten tunnistamisen, kun palataan sivustoomme ja auttaa ryhmäämme selvittämään, mitkä sivustosi osuudet ovat kiinnostavia ja hyödyllisiä.