
Määritä paneelin vaippa, sallitut tukialueet, pinoamisen tila ja vapautustila ennen robotin reitin valitsemista. Keskustele hakemuksesta tai lähetä sähköpostia osoitteeseen sales@evsrobot.com ja liitä mukaan paneelien piirustukset, esittely ja pinoamisvaatimukset.
Videomateriaalissa näkyy oranssi teollisuusrobotti, jossa on suorakaiteen muotoinen päätytyökalu, joka liikuttaa ja pinoaa hitsattuja teräsverkkopaneeleita siirto- ja pinoamisasemalla. Ulkonevat palkit ja kerrostetut paneelit tekevät verhokäyrän hallinnasta tärkeämpää kuin yksittäisestä nimellisestä noutokoordinaatista.
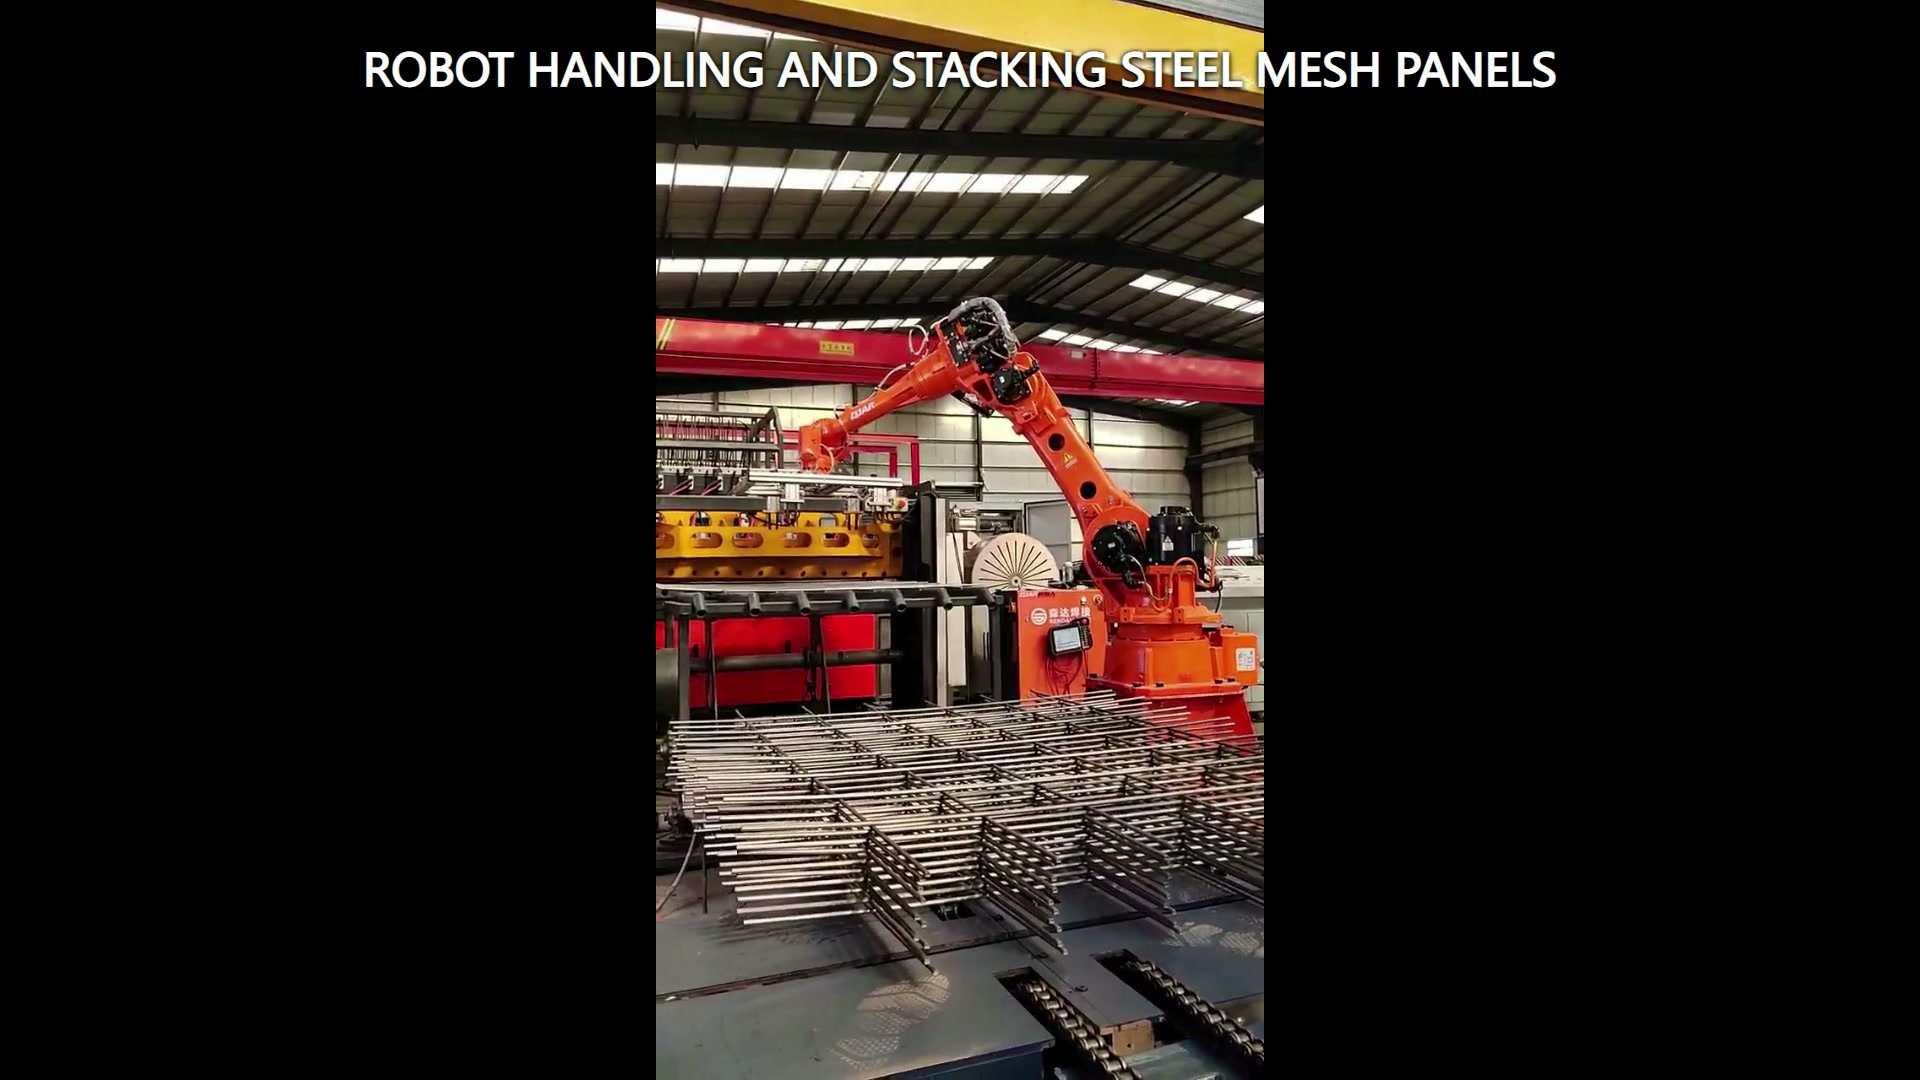
Mallinna paneelia muuttuvana vaippana
Verkkoelementti yhdistää ulomman suorakulmion, leikkaavat palkit ja useita ulkonevia reunoja. Kirjaa ylös kokonaispituus ja -leveys, palkit jakovälit, reunojen ulkonemat, tasaisuusalue ja olosuhteet, joissa paneelit voivat limittyä tai lomittua. Käsittelymallin tulisi sisältää työkalun ja paneelin koko liikkeen ajan.
Käytä rajaesimerkkejä yhden ihanteellisen piirustuksen sijaan. Kaareva paneeli voi lisätä nuolittua tilavuutta; siirtyneet tangot voivat pienentää työkalun välystä; kaksi osittain toisiinsa tarttuvaa paneelia voi luoda odottamattoman yhdistetyn kuorman. Nämä tilat kuuluvat toteutettavuuskokeiden ja korjaussuunnittelun piiriin.
Määritä tuki- ja yhteydenpitorajoitukset
Merkitse kohdat, joissa paneelia voidaan tukea tai koskettaa, ja kohdat, joissa päätytyökalun on pysyttävä vapaana. Valitun menetelmän on säilytettävä paneelin käyttökelpoinen tila noston, siirron, sijoituksen ja irrotuksen aikana. Työkaluvalintojen tulee vastata todellisia piirustuksia, näytteitä, pintarajoituksia ja kokeita.
Materiaali määrittää suorakaiteen muotoisen päätytyökalun, mutta projektin tulee määritellä sen toimintaperiaate erikseen. Sovellusmalli tarvitsee työkalun rungon, letkut tai kaapelit, paneelin taipuman ja ympäröivän rakenteen yhtenä vaippana.
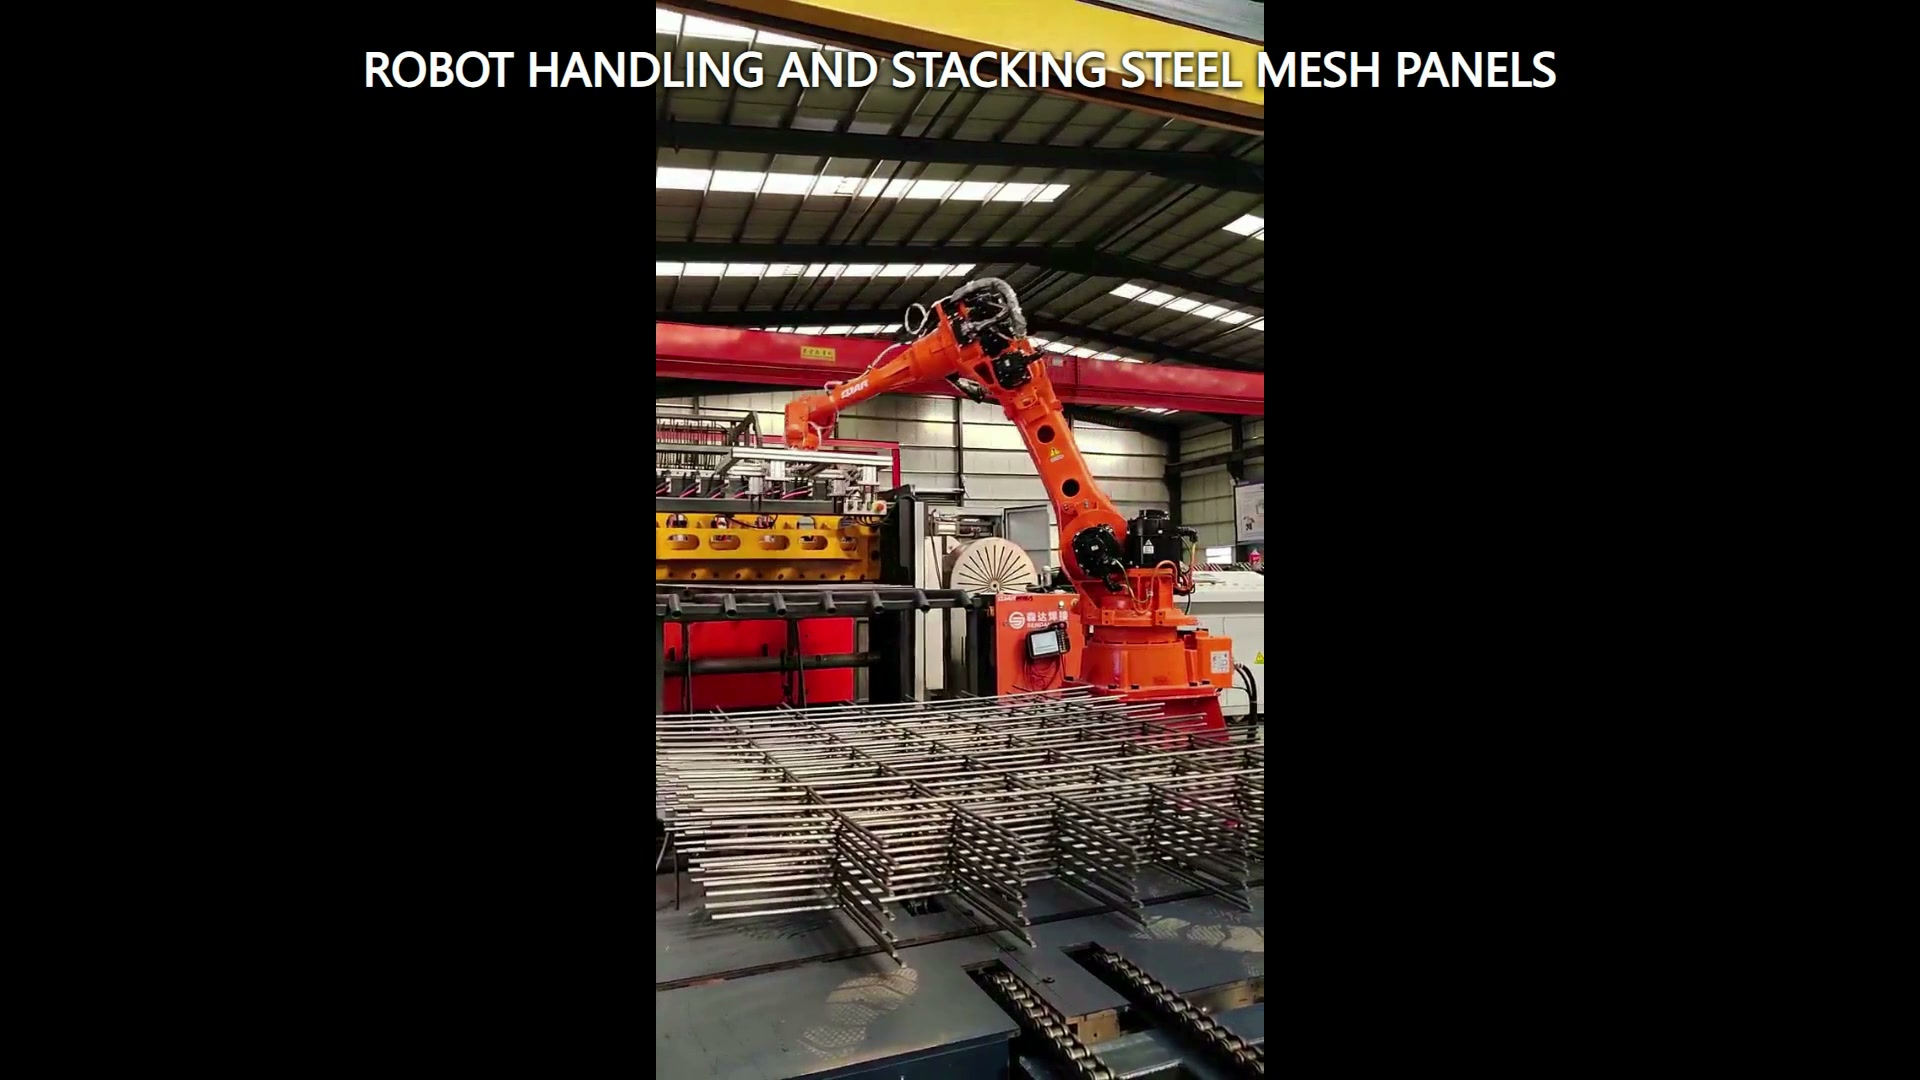
Määritä sijoitettu pino tilana
Pino ei ole valmis pelkästään siksi, että paneeli saavuttaa tietyn koordinaatin. Määritä reunan kohdistus, sallittu kierto, tuettu pinta-ala, mahdollinen kerrosten välinen etäisyys, suurin suunniteltu pino-olosuhde ja työkalun irrotukseen tarvittava tila. Ilmoita, miten seuraava paneeli sijaitsee suhteessa pinon lähtöpisteeseen.
Irrotusreitin tulisi poistua vetämättä ulkonevia tankoja tai häiritsemättä viereistä kerrosta. Tarkista ensimmäinen kerros, välikerrokset ja korkein suunniteltu tila. Jokaisella voi olla erilainen työkalukulma ja ympäröivä välys.
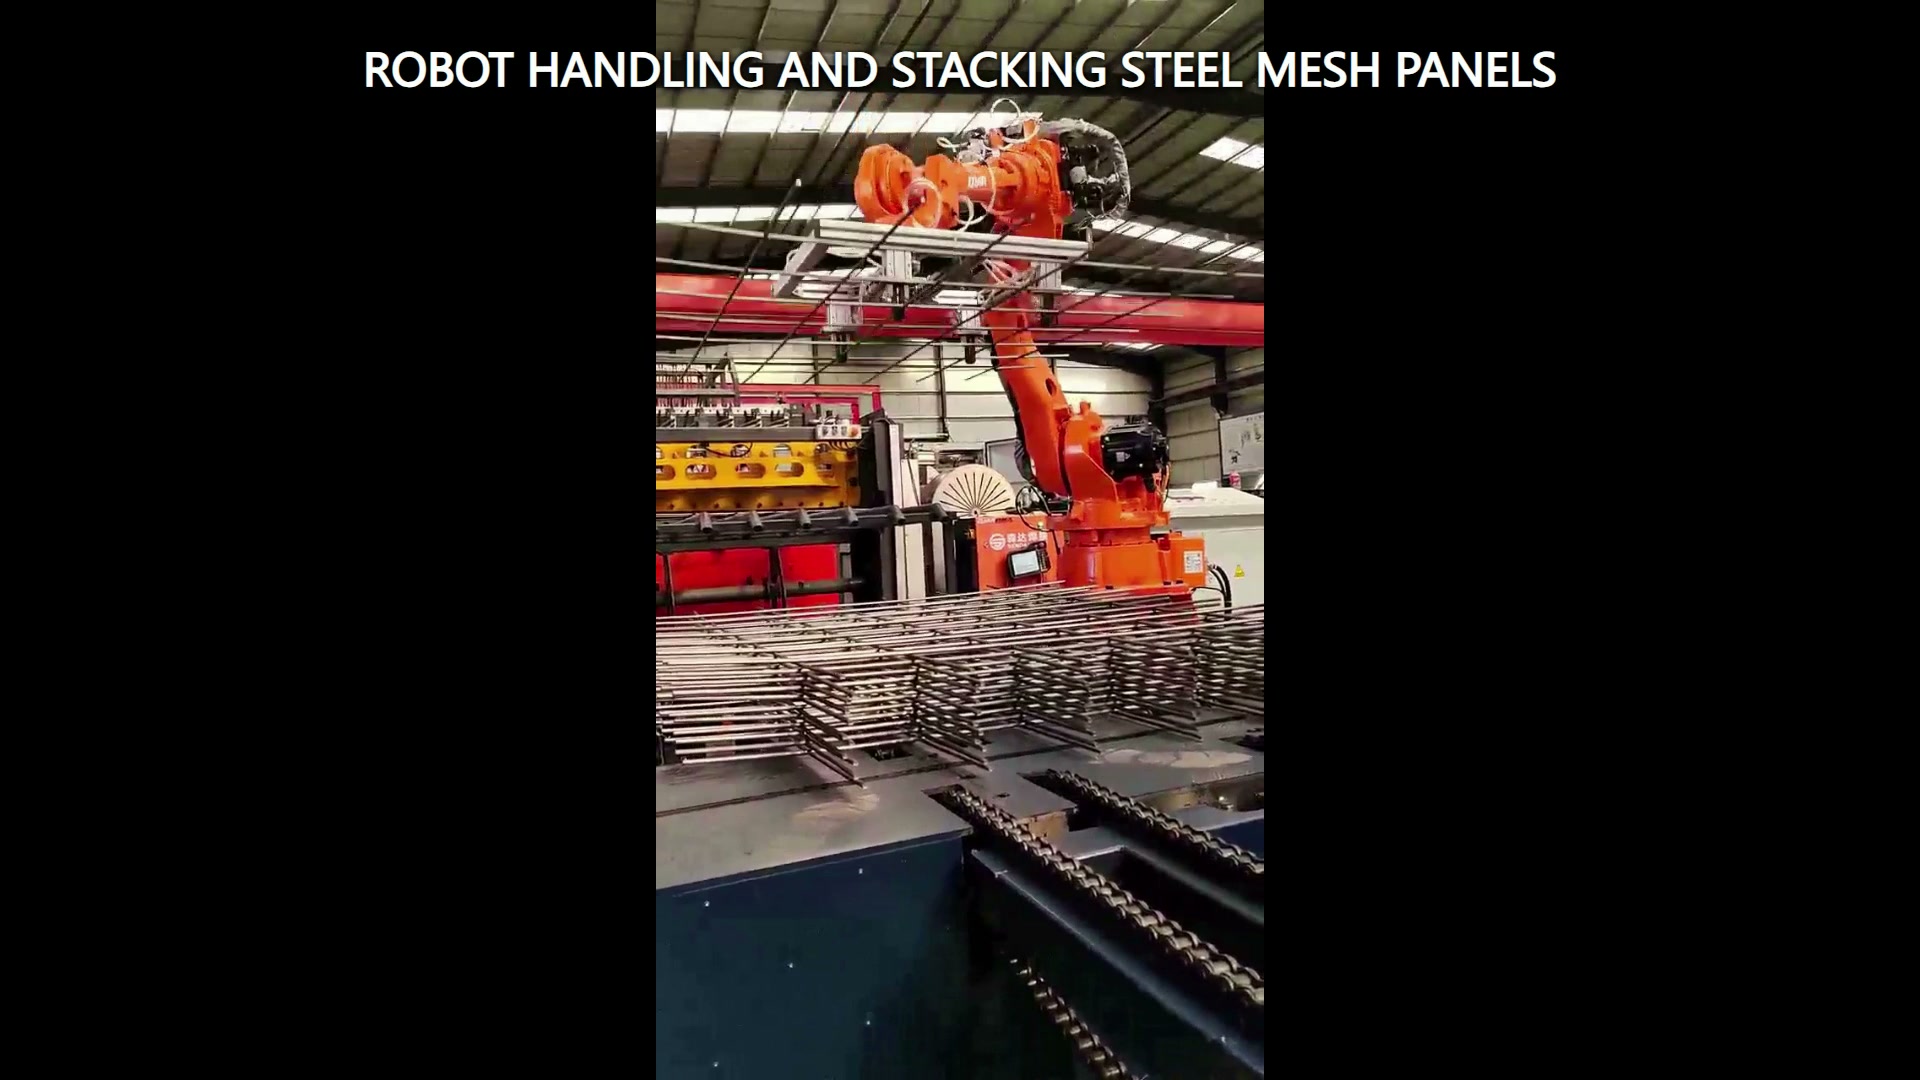
Suunnittele vaikean tilanteen elpymistä
Tilataulukon tulisi kattaa seuraavat tilat: lähde käytössä, paneeli vahvistettu, kohde saatavilla, sijoitettu tila vahvistettu ja työkalu vapaa. Lisää vastaukset puuttuvalle paneelille, siirtyneelle paneelille, epäillyn kaksoispaneelin, käytössä olevan kohteen tai epätäydellisen vapautuksen varalta. Projektitiimin tulee päättää, mitkä olosuhteet pysähtyvät tarkastusta varten ja mitkä siirtyvät kontrolloituun palautukseen.
Kokeiden tulisi tallentaa sisääntulevan paneelin tila, todellinen tuen kunto, työkalun vahvistus, sijoitettu suunta, reunan kohdistus ja palautumisen tulos. Tämä antaa paremman näytön kuin pelkästään sen tallentaminen, suorittiko robotti liikkeen.
Rakenna toteutettavuuspaketti
Toimita piirustukset ja rajanäytteet, massa- ja painopistealue, tasaisuus- ja reunan projektiorajat, sallitut tukialueet, lähteen esitystapa, kohdepinon piirustus, pinon tietopiste, ympäröivä asettelu, vaaditut vahvistukset ja hyväksymismenetelmä. Sisällytä myös pinon alin ja ylin tila sekä kaikki aseman jakamat paneelivariantit.
Robotti, työkalu, paneeli, pino, siirtolaitteet ja käyttöehdot tulisi tarkastella yhtenä integroituna sovelluksena. Ota yhteyttä EVS:ään tutkiaksesi kirjekuoren, tukikartan, sijoitetun tilan ja kokeilumatriisin. Lähetä sähköpostia osoitteeseen sales@evsrobot.com.
Materiaali tukee vain näkyvää oranssia robottia, suorakaiteen muotoista päätytyökalua, hitsattuja teräsverkkopaneeleita ja pinoamisliikettä; tartuntaperiaate, hyötykuorma, syklin kesto, tarkkuus, pinoamisen laatu ja asiakkaan henkilöllisyys edellyttävät projektitodisteita.