
SCARA Vision -lajittelu: Koordinaattikartoitus ja poiminnan todistus
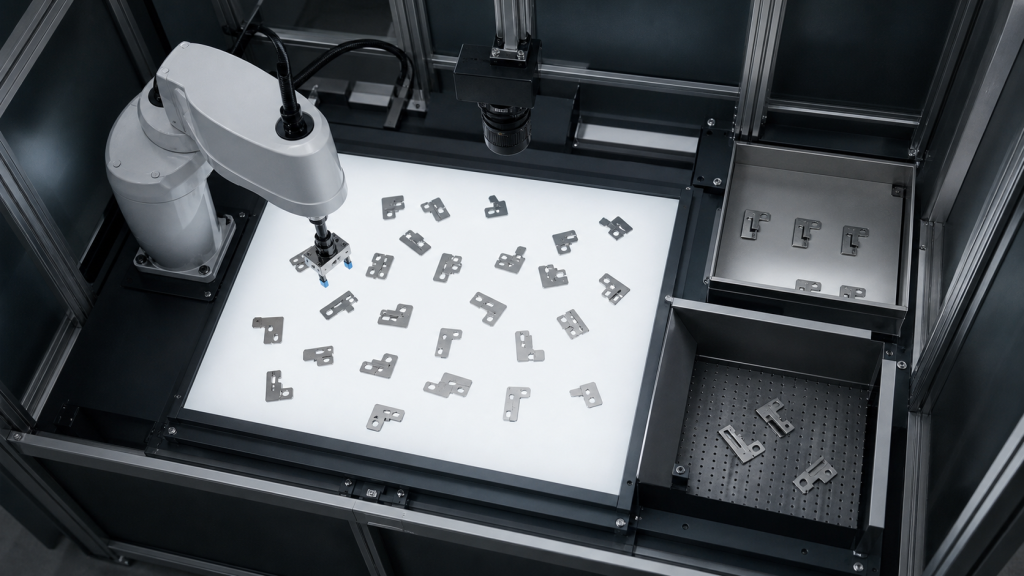
Suunnittele SCARA-konenäkölajittelu valaistuksen, kuvan validiteetin, kameran ja robotin välisen kalibroinnin, poimintapistesääntöjen, otteen vahvistuksen, hylkäysreitityksen ja palautuksen mukaan.
Robottisorvin huoltolukot: Istukka, ovi, osa
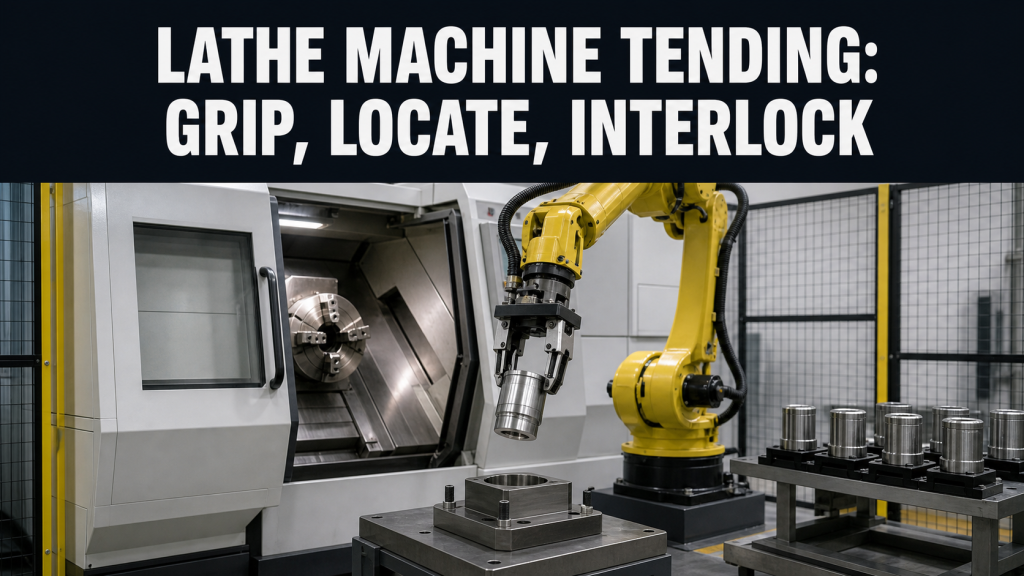
Suunnittele robottisorvin lukitukset aihion ja valmiin osan peruspisteen, oven ja istukan tilojen, osan läsnäolon, lastunhallintajärjestelmän, talteenoton ja hyväksynnän ympärille.
Moottorikotelon kaksoisasemahionta: Tasapainota kenno
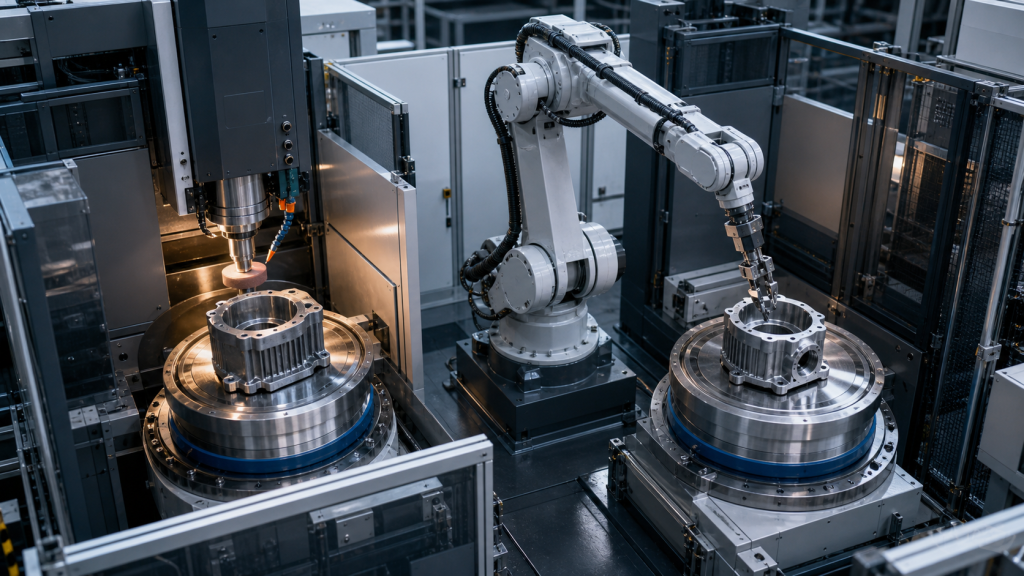
Suunnittele moottorikotelon kaksoisasemahionta peruspisteohjauksen, asemien kättelyiden, robotin liikkeen, pullonkaulan ajoituksen, palautumisen ja hyväksyntätodisteiden pohjalta.