
Αποδοχή συγκόλλησης: Η εμφάνιση είναι ορατή, η διείσδυση όχι
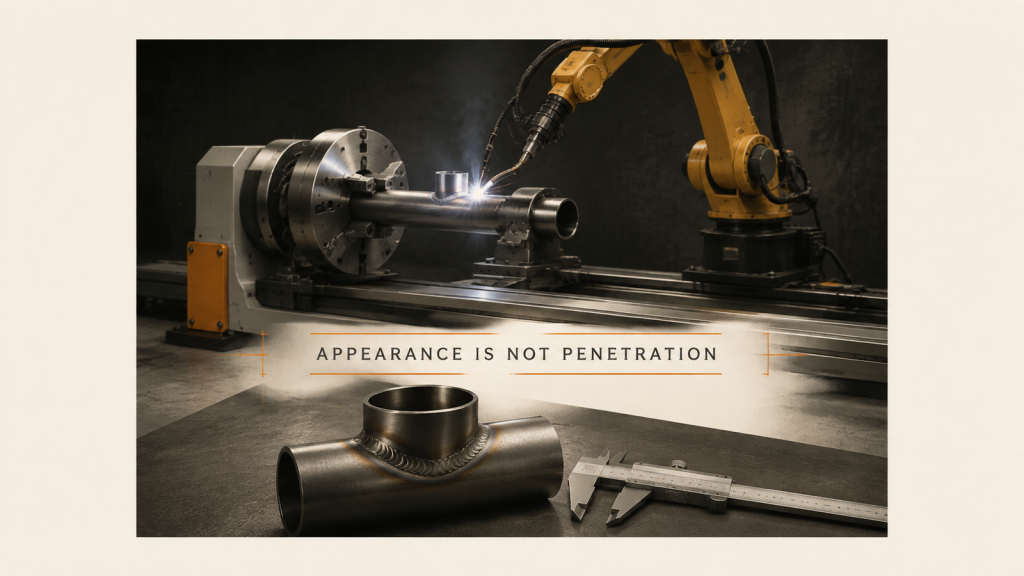
Η αποδοχή της συγκόλλησης αποτυγχάνει όταν η εμφάνιση και η διείσδυση γράφονται ως μία ρήτρα. Διαχωρίστε τον έλεγχο στην πλευρά της γραμμής από τη δοκιμή της διαδικασίας.
Cobot Reach: Τόσο η επιλογή όσο και το σημείο συναρμολόγησης
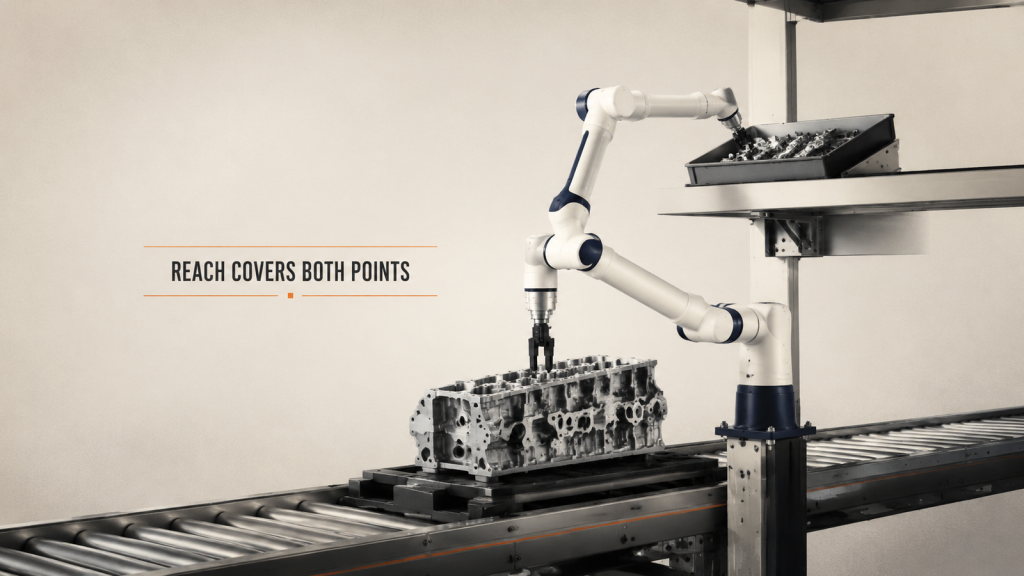
Η εμβέλεια του Cobot δεν είναι μία ευθεία γραμμή. Κάθε σημείο εργασίας, μήκος εργαλείου, περιθώριο στάσης και απόσταση από άτομα ανήκουν στον ίδιο έλεγχο.
Κινητή συγκόλληση: Σχεδιασμός θέσεων εργασίας για μεγάλα εξαρτήματα
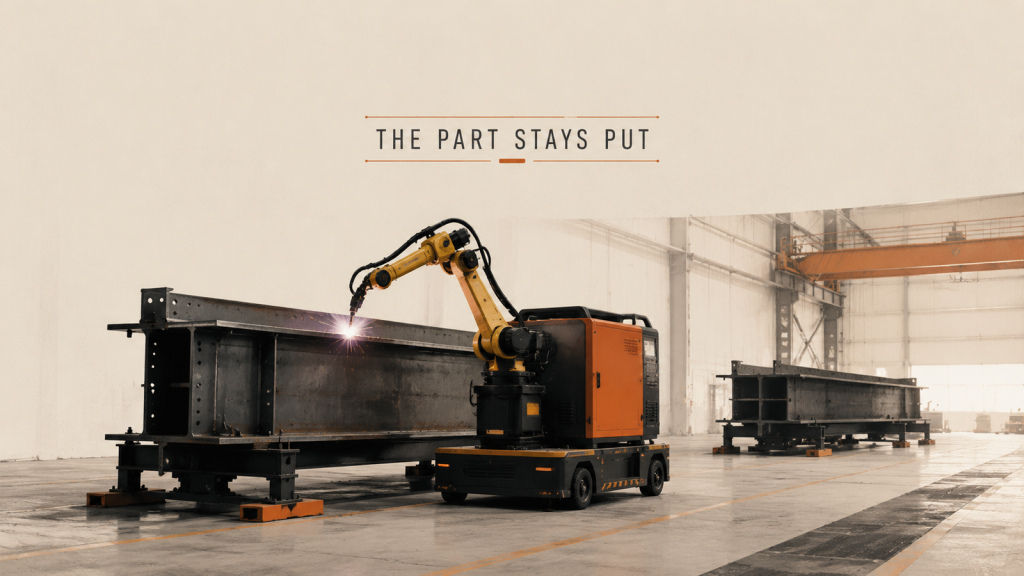
Όταν ένα εξάρτημα είναι πολύ μεγάλο για ανύψωση, η κινητή συγκόλληση μετακινεί τον εξοπλισμό. Η θέση στάθμευσης και η ανάκτηση δεδομένων γίνονται η μονάδα σχεδιασμού.
Φροντίδα Μηχανημάτων: Ένα Ρομπότ που Εξυπηρετεί Πολλές Μηχανές
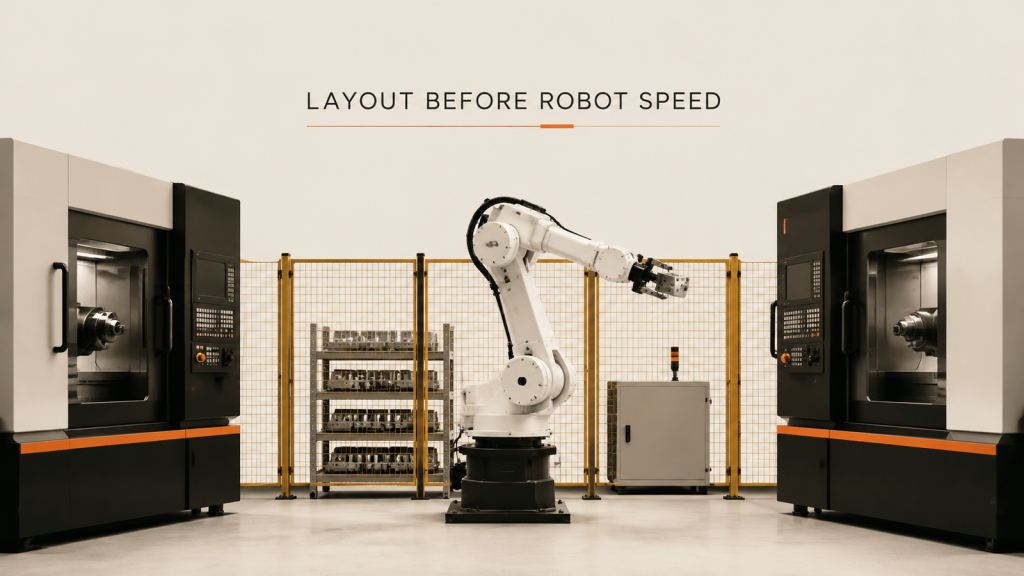
Στην εργασία με ένα ρομπότ και πολλά μηχανήματα, η εμβέλεια, η αναμονή και η περιφραγμένη πρόσβαση αποφασίζουν πολύ πριν από την ταχύτητα του βραχίονα.