
Ρομποτική Σταθμός εργασίας συγκόλλησης άξονα
Το EVST διαμορφώνει το ρομπότ, το πακέτο συγκόλλησης, τον ρυθμιστή θέσης και το εξάρτημα γύρω από το πραγματικό εξάρτημα του άξονα, τη γεωμετρία της άρθρωσης και τη διαδρομή παραγωγής.
Ξεκινήστε με έναν σταθμό εργασίας, προσθέστε τις λειτουργίες προστατευόμενου κελιού που απαιτεί το εργοστάσιό σας ή συνδέστε αρκετούς σταθμούς σε μια γραμμή παραγωγής αφού οριστούν η φόρτωση, η επιθεώρηση και η ροή υλικών.
Τι ορίζει ένας σταθμός εργασίας συγκόλλησης αξόνων
Κατασκευάστε το κελί γύρω από τον άξονα και τις αρθρώσεις του
Η αυτοματοποίηση συγκόλλησης αξόνων λειτουργεί καλύτερα όταν ο ορισμός των εξαρτημάτων καθοδηγεί τον σχεδιασμό. Το EVST χαρτογραφεί τις συγκολλήσεις, τα σημεία χειρισμού, τα σημεία αναφοράς των εξαρτημάτων και τη διαδρομή επιθεώρησης πριν καθορίσει τη διάταξη του εξοπλισμού.
Ορίστε τι πρέπει να συγκολλήσει ο σταθμός
Ονομάστε το εξάρτημα του άξονα, προσδιορίστε κάθε παραγωγική ένωση και καταγράψτε πού πρέπει να προσεγγίσει ο πυρσός. Η γεωμετρία του περιβλήματος, οι βάσεις, οι ραφές και οι περιορισμοί πρόσβασης διαμορφώνουν τη στάση του ρομπότ και την ανάγκη περιστροφής του τεμαχίου εργασίας.
- Αναθεώρηση σχεδίου και προσανατολισμός στοιχείων
- Ακολουθία σύνδεσης, διαδικασία και κριτήρια αποδοχής
- Παραλλαγή προσαρμογής και κατάσταση συγκόλλησης με καρφί
Παρουσιάστε ένα επαναλήψιμο τεμάχιο εργασίας
Το εξάρτημα καθορίζει τα σημεία αναφοράς τοποθέτησης και διατηρεί το συγκρότημα σταθερό κατά τη φόρτωση και τη συγκόλληση. Ο ρυθμιστής θέσης παρουσιάζει κάθε ραφή σε μια χρήσιμη γωνία, διατηρώντας παράλληλα την πρόσβαση για τον πυρσό, τα καλώδια και τις εργασίες σέρβις.
- Κατεύθυνση φόρτωσης και εμβέλεια χειριστή
- Ακολουθία σύσφιξης και μέθοδος εναλλαγής
- Περιστροφή, απόσταση και δρομολόγηση καλωδίων
Συντονίστε την κίνηση με το πακέτο συγκόλλησης
Η διαδρομή του ρομπότ, η κίνηση του τεμαχίου εργασίας και οι παράμετροι συγκόλλησης πρέπει να λειτουργούν ως μία διαδικασία. Το EVST σχεδιάζει τις εκκινήσεις, τις στάσεις, τις μεταβάσεις, την πρόσβαση στον πυρσό, τον καθαρισμό και την αποκατάσταση γύρω από την ακολουθία των συνδέσεων αντί να αντιμετωπίζει το ρομπότ ως μια απομονωμένη συσκευή.
- Συντονισμός ρομπότ και ρυθμιστή θέσης
- Υπηρεσία πυρσού και πρόσβαση σε αναλώσιμα
- Στρατηγική ανίχνευσης όπου η άρθρωση το απαιτεί
Συμφωνήστε πώς θα ελεγχθούν τα αποτελέσματα
Ένα χρήσιμο σχέδιο αποδοχής διαχωρίζει τη λειτουργία του εξοπλισμού από την ποιότητα του εξαρτήματος και την απόδοση παραγωγής. Το EVST ευθυγραμμίζει τη μέθοδο απορροής με την επιθεώρηση συγκόλλησης του πελάτη, τους ελέγχους διαστάσεων, τη μέθοδο φόρτωσης και το συμφωνημένο όριο κύκλου.
- Διαδρομή συγκόλλησης και διαστατικής επιθεώρησης
- Σενάρια δοκιμής παραγωγής και αποκατάστασης
- Έλεγχοι ασφάλειας και αλληλεπίδρασης χειριστή
Επιλέξτε έναν σταθμό εργασίας, ένα κελί ή μια γραμμή παραγωγής
Η σωστή κλίμακα εξαρτάται από το πόσες λειτουργίες πρέπει να συνδεθούν, πώς εισέρχονται και εξέρχονται τα εξαρτήματα και πού ανήκει η επιθεώρηση ή η χειρωνακτική εργασία.
| Μορφή | Καλύτερη εφαρμογή | Τυπική εστίαση ολοκλήρωσης | Ερώτηση σχεδιασμού |
|---|---|---|---|
| Σταθμός εργασίας συγκόλλησης αξόνων | Μία καθορισμένη λειτουργία συγκόλλησης με τοπική φόρτωση και εκφόρτωση. | Ρομπότ, πακέτο συγκόλλησης, ρυθμιστής θέσης, εξαρτήματα και χειριστήρια σταθμού. | Μπορεί μία μονάδα να ολοκληρώσει το απαιτούμενο σετ συνδέσεων και να παραμείνει εύκολη στη φόρτωση; |
| Ρομποτική κυψέλη συγκόλλησης | Μια προστατευμένη περιοχή αυτοματισμού με συντονισμένες λειτουργίες παραγωγής. | Φύλαξη, αλληλοσυνδέσεις, πρόσβαση χειριστή, υπηρεσίες διεργασίας και ανάκτηση. | Ποιες αλληλεπιδράσεις, σημεία εξυπηρέτησης και λειτουργίες ασφαλείας ανήκουν μέσα στο κελί; |
| Γραμμή παραγωγής συγκόλλησης αξόνων | Αρκετές συνδεδεμένες λειτουργίες με προγραμματισμένη μεταφορά και έλεγχο γραμμής. | Ροή υλικών, ενδιάμεσοι χώροι, ισορροπία σταθμών, δρομολόγηση και εποπτεία επιθεωρήσεων. | Ποια λειτουργία ελέγχει την έξοδο γραμμής και πώς πρέπει να κινούνται τα εξαρτήματα μεταξύ των σταθμών; |
Τέσσερα στοιχεία που διαμορφώνουν τον σταθμό συγκόλλησης
Το EVST συνδυάζει τα στοιχεία κίνησης, διεργασίας και συγκράτησης του τεμαχίου γύρω από την απαιτούμενη διαδρομή συγκόλλησης.
Ρομπότ συγκόλλησης
Παρέχει το περιτύλιγμα κίνησης και τον προσανατολισμό του πυρσού για τις καθορισμένες αρθρώσεις. Η επιλογή ακολουθεί τις απαιτούμενες στάσεις, την πρόσβαση και το φορτίο εργαλείων.
Πακέτο συγκόλλησης
Συνδυάζει την πηγή ενέργειας, τον πυρσό, την παροχή καλωδίων και τις διεπαφές διεργασίας που απαιτούνται για την επιλεγμένη μέθοδο συγκόλλησης.
Ρυθμιστής θέσης τεμαχίου εργασίας
Υποστηρίζει και περιστρέφει το συγκρότημα άξονα έτσι ώστε το ρομπότ να μπορεί να φτάνει στις ραφές με παραγωγικό προσανατολισμό συγκόλλησης.
Αφιερωμένο εξάρτημα
Εντοπίζει τα πραγματικά εξαρτήματα, καθορίζει σημεία αναφοράς και υποστηρίζει μια ελεγχόμενη ακολουθία σύσφιξης και φόρτωσης.
Από τα σχέδια σε μια αποδεκτή διαδικασία παραγωγής
Κάθε βήμα μετατρέπει τα δεδομένα εισόδου της εφαρμογής σε μια δοκιμαστική απόφαση σταθμού.
Τι να στείλετε για μια χρήσιμη αξιολόγηση του κυψελοειδούς στοιχείου άξονα
Ένα συμπαγές πακέτο εφαρμογών επιτρέπει στο EVST να εστιάσει την πρώτη έννοια στο πραγματικό τεμάχιο εργασίας αντί για υποθέσεις.
Ορισμός τεμαχίου εργασίας
Μοιραστείτε το σχέδιο συναρμολόγησης, τη λίστα εξαρτημάτων, τον χάρτη αρμών, το υλικό, το πάχος και την αναμενόμενη κατάσταση εφαρμογής. Σημειώστε τα κρίσιμα σημεία αναφοράς και τις επιφάνειες που πρέπει να παραμείνουν προσβάσιμες.
Διαδρομή παραγωγής
Περιγράψτε τη φόρτωση, την εκφόρτωση, τη συγκόλληση με καρφίτσες, τον καθαρισμό, την αλλαγή, την επιθεώρηση και την επισκευή. Συμπεριλάβετε το προβλεπόμενο πρότυπο βάρδιας και τα όρια που χρησιμοποιούνται για τον στόχο παραγωγής.
Σχέδιο ποιότητας
Αναφέρετε τη μέθοδο αποδοχής συγκόλλησης, τους ελέγχους διαστάσεων, την προσέγγιση δειγματοληψίας και τις αισθητικές προσδοκίες. Αυτές οι απαιτήσεις καθοδηγούν τη δοκιμή της διεργασίας και την απορροή του σταθμού.
Ενσωμάτωση φυτών
Παρέχετε τον διαθέσιμο χώρο δαπέδου, τις παροχές κοινής ωφέλειας, τις διεπαφές ανάντη και κατάντη, την πρόσβαση του χειριστή και τη διαδρομή συντήρησης. Σημειώστε τυχόν προγραμματισμένες μεταφορές ή ελέγχους σε επίπεδο γραμμής.
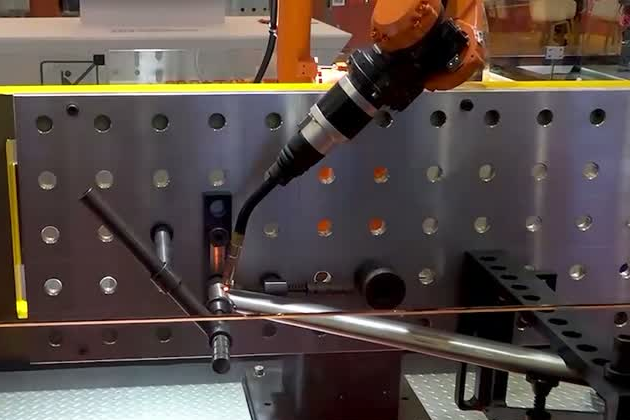
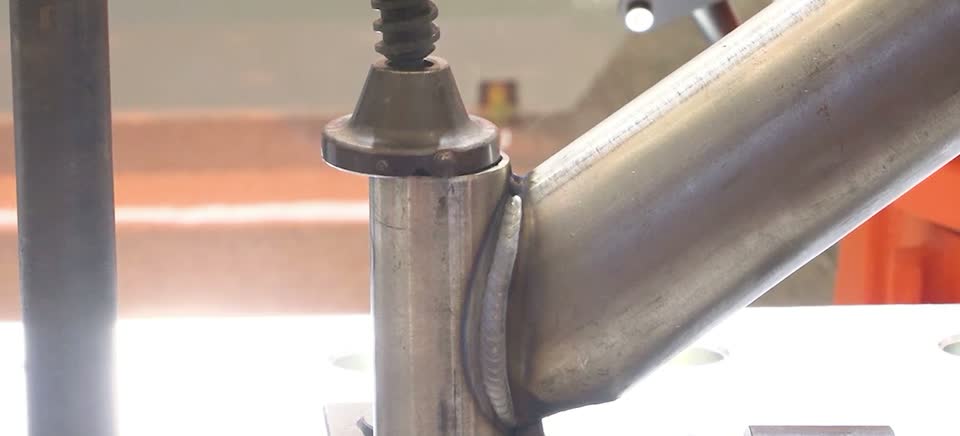
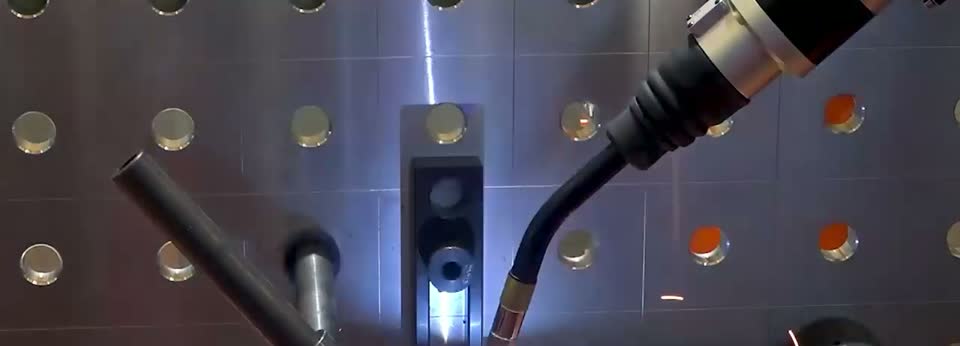
Ρομποτική συγκόλληση για σωληνωτά πλαίσια ποδηλάτων, ηλεκτρικών οχημάτων και μοτοσικλετών
Το EVST εφαρμόζει συντονισμένη κίνηση ρομπότ και ρυθμιστή θέσης στις συμπαγείς, μεταβαλλόμενες διαδρομές που βρίσκονται γύρω από τις σωληνωτές αρθρώσεις πλαισίου. Η διαδικασία εστιάζει στη σταθερή πρόσβαση στον πυρσό, στην ελεγχόμενη κίνηση μέσω μεταβάσεων και σε ένα φινίρισμα που να ταιριάζει με το συμφωνημένο πρότυπο αποδοχής.
Επιβεβαίωση απόδοσης στο πραγματικό τεμάχιο εργασίας
Η τελική ιδέα και το σχέδιο αποδοχής συνδέουν τη συμπεριφορά του ρομπότ με το εξάρτημα, τη διαδικασία και τη διαδρομή παραγωγής του πελάτη.
Χρονισμός παραγωγής
Χρησιμοποιήστε ένα συμφωνημένο ρολόι. Συμπεριλάβετε τα κατάλληλα βήματα φόρτωσης, συγκόλλησης, καθαρισμού, αλλαγής, επιθεώρησης και ανάκτησης, ώστε το αποτέλεσμα να αντιπροσωπεύει τον προγραμματισμένο σταθμό.
Συγκολλήσεις και διαστάσεις
Ελέγξτε την πλήρη διαδικασία. Η τοποθέτηση, η συμπεριφορά του εξαρτήματος, το κεντρικό σημείο του εργαλείου, η είσοδος θερμότητας, η ανίχνευση και η επιθεώρηση συμβάλλουν όλα στο τελικό προϊόν.
Ευθύνη αυτοματισμού
Αναθέστε κάθε λειτουργία. Ορίστε ποιες εργασίες φόρτωσης, συγκόλλησης με καρφίτσα, επιθεώρησης, επισκευής, λείανσης και συντήρησης ανήκουν στον αυτοματισμό και ποιες παραμένουν στους χειριστές.
Ερωτήσεις σχετικά με τον σταθμό εργασίας συγκόλλησης αξόνων
Ποια είναι η διαφορά μεταξύ ενός σταθμού εργασίας, ενός κελιού και μιας γραμμής παραγωγής;
Ένας σταθμός εργασίας είναι μια εστιασμένη μονάδα παραγωγής. Ένα κελί συγκόλλησης προσθέτει την προστατευόμενη περιοχή αυτοματισμού, τους ελέγχους και τις προγραμματισμένες αλληλεπιδράσεις των χειριστών. Μια γραμμή παραγωγής συνδέει αρκετούς σταθμούς φόρτωσης, συγκόλλησης, επιθεώρησης ή μεταφοράς μέσω ροής υλικού και συντονισμού σε επίπεδο γραμμής.
Ποιες πληροφορίες χρειάζεται η EVST για να διαμορφώσει ένα κελί συγκόλλησης άξονα;
Στείλτε το σχέδιο του εξαρτήματος, τον χάρτη εξαρτημάτων και αρμών, το υλικό, το πάχος, την κατάσταση τοποθέτησης, τη διαδικασία συγκόλλησης, τη μέθοδο φόρτωσης, τον στόχο παραγωγής, τη μέθοδο επιθεώρησης, τη διάταξη του εργοστασίου και τις βοηθητικές εφαρμογές. Αυτά τα δεδομένα εισόδου επιτρέπουν στην ιδέα να αντικατοπτρίζει τον πραγματικό άξονα και τη διαδρομή παραγωγής.
Πώς υποστηρίζει ένας ρυθμιστής θέσης τη συγκόλληση άξονα;
Ο ρυθμιστής θέσης υποστηρίζει και περιστρέφει το τεμάχιο εργασίας, έτσι ώστε το ρομπότ να μπορεί να διατηρεί την πρόσβαση στον πυρσό και έναν χρήσιμο προσανατολισμό συγκόλλησης. Το EVST επιλέγει τη μορφή και την κίνηση του ρυθμιστή θέσης γύρω από το συγκρότημα άξονα, το εξάρτημα, τις απαιτούμενες στάσεις και την ακολουθία χειρισμού.
Πώς επιβεβαιώνει το EVST τον χρόνο κύκλου και την ποιότητα συγκόλλησης;
Το έργο ορίζει πρώτα τα όρια του κύκλου και τη μέθοδο αποδοχής. Στη συνέχεια, το EVST επικυρώνει την κίνηση, τη διαδικασία συγκόλλησης, την ακολουθία φόρτωσης και τη διαδρομή επιθεώρησης με αντιπροσωπευτικά μέρη, ώστε το αποτέλεσμα να μπορεί να συγκριθεί με τις συμφωνημένες απαιτήσεις.
Μπορεί η ρομποτική συγκόλληση να μειώσει τη δευτερογενή λείανση σε σωληνωτά πλαίσια;
Μπορεί να μειώσει το χειροκίνητο φινίρισμα όταν η συντονισμένη διαδικασία συγκόλλησης, η κατάσταση της σύνδεσης, το επίπεδο πιτσιλίσματος και η εμφάνιση των σφαιριδίων πληρούν τα κριτήρια αποδοχής του πελάτη. Η επιβεβαίωση ανήκει στη δοκιμή της διαδικασίας για το πραγματικό υλικό του πλαισίου και τα αισθητικά πρότυπα.
Ξεκινήστε με το σχέδιο άξονα και τη μέθοδο αποδοχής
Στείλτε το σχέδιο του εξαρτήματος, τον χάρτη των αρμών, το υλικό, την κατάσταση τοποθέτησης, τη διαδρομή φόρτωσης, τον στόχο παραγωγής, το σχέδιο επιθεώρησης και τον διαθέσιμο χώρο δαπέδου. Η EVST θα χρησιμοποιήσει αυτά τα δεδομένα για να διαμορφώσει τον σταθμό εργασίας, το φυλασσόμενο κελί ή την ιδέα της συνδεδεμένης γραμμής.