
Βιομηχανικά Ρομπότ CHAIFU: Μοντέλα και Οδηγός Επιλογής
Συγκρίνετε τα ρομπότ CHAIFU σε όλες τις κατηγορίες SCARA, έξι αξόνων, παλετοποίησης, σφράγισης, συγκόλλησης και άλλες βιομηχανικές. Επιλέξτε πρώτα την κατηγορία εφαρμογής και, στη συνέχεια, κοσκινίστε τους άξονες, το ωφέλιμο φορτίο, την εμβέλεια, την τοποθέτηση και την προστασία για το προβλεπόμενο κελί.
Πώς να επιλέξετε μια κατηγορία ρομπότ CHAIFU
Χρησιμοποιήστε την εργασία παραγωγής για να επιλέξετε την κατηγορία του ρομπότ πριν συγκρίνετε τις επιμέρους προδιαγραφές. Οι άξονες, το ωφέλιμο φορτίο και η εμβέλεια καθορίζουν την πρώτη λίστα, ενώ η τοποθέτηση, η προστασία, ο εξοπλισμός διεργασίας και οι απαιτήσεις κύκλου καθορίζουν εάν ένα μοντέλο ταιριάζει στο κελί.
Συγκρίνετε μοντέλα ρομπότ CHAIFU ανά κατηγορία
Φιλτράρετε κατά μοντέλο, κατηγορία, άξονες, ωφέλιμο φορτίο και εμβέλεια. Συγκρίνετε υποψήφιες εφαρμογές εντός της ίδιας κατηγορίας εφαρμογής και, στη συνέχεια, επαληθεύστε τις απαιτήσεις εγκατάστασης, προστασίας, εργαλείων και κύκλου για την πραγματική εργασία παραγωγής.
| Εικόνα προϊόντος | Μοντέλο | Κατηγορία | Άξονες | Φορτίο επί πληρωμή | Έκταση | Επαναληψιμότητα | Μάζα σώματος | Προστασία | Εγκατάσταση | Εύρος σύνδεσης / μέγιστη ταχύτητα | Επιτρεπόμενο φορτίο καρπού | Περιβάλλον | Βάση / ύψος / ισχύς | Επόμενη ενέργεια |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
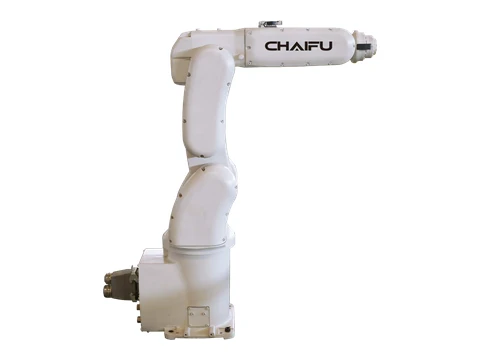 | SF7-K759 | Επιτραπέζιο ρομπότ PRENTIC | 6 | 7 kg | 737.5 mm | ± 0.03 mm | 48 kg | IP65 | Όροφος | J1 ±171° @ 305°/s;J2 +65°/-141° @ 280°/s;J3 +170°/-66° @ 300°/s;J4 ±180° @ 300°/s;J5 ±119° @ 406°/s;J6 ±360° @ 600°/s | Στιγμή — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Αδράνεια — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 210*235mm;Ύψος αμαξώματος 880 χιλιοστά;Ισχύς 1.5kVA | Ζητήστε αυτό το μοντέλο |
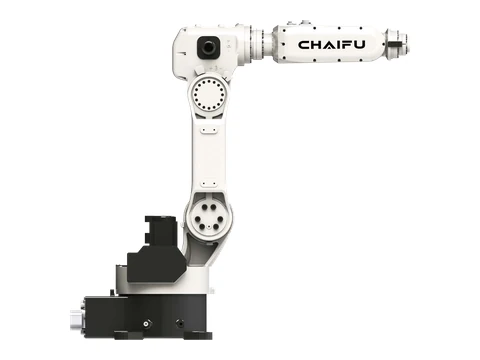 | SF8-K950 | Επιτραπέζιο ρομπότ PRENTIC | 6 | 8 kg | 956 mm | ± 0.03 mm | 66 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±165° @ 230°/s;J2 +90°/-160° @ 230°/s;J3 +148°/-89° @ 200°/s;J4 ±180° @ 240°/s;J5 ±119° @ 400°/s;J6 ±360° @ 600°/s | Στιγμή — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Αδράνεια — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 280*362mm;Ύψος αμαξώματος 911.5 χιλιοστά;Ισχύς 1.5kVA | Ζητήστε αυτό το μοντέλο |
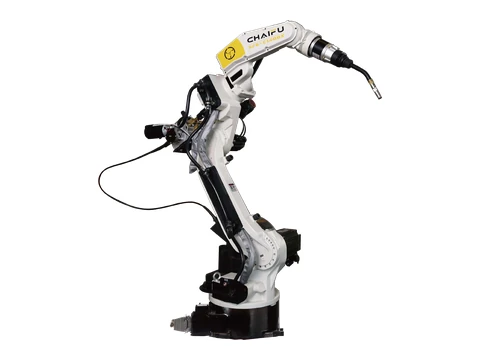 | ARC6-140-6 | Ρομπότ συγκόλλησης ARC | 6 | 6 kg | 1440 mm | ± 0.05 mm | 150 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±170° @ 240°/s;J2 +90°/-155° @ 240°/s;J3 +169°/-86° @ 260°/s;J4 ±155° @ 400°/s;J5 +134°/-137° @ 400°/s;J6 ±220° @ 700°/s | Στιγμή — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Αδράνεια — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 355*355mm;Ύψος αμαξώματος 1375 χιλιοστά;Ισχύς 3kVA | Ζητήστε αυτό το μοντέλο |
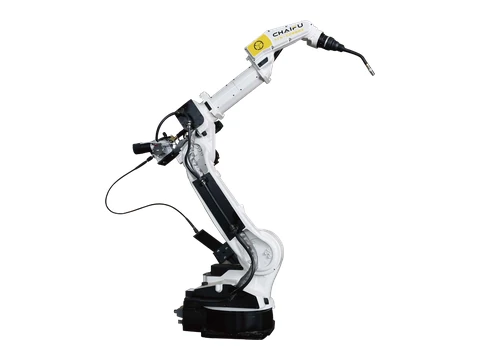 | ARC6-208-6 | Ρομπότ συγκόλλησης ARC | 6 | 6 kg | 2008 mm | ± 0.05 mm | 280 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±170° @ 190°/s;J2 +100°/-157° @ 190°/s;J3 +90°/-80° @ 190°/s;J4 ±155° @ 400°/s;J5 +134°/-137° @ 400°/s;J6 ±220° @ 700°/s | Στιγμή — J4 10 N·m;J5 10 N·m;J6 5.5 N·m |Αδράνεια — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 396*396mm;Ύψος αμαξώματος 1640 χιλιοστά;Ισχύς 3.8kVA | Ζητήστε αυτό το μοντέλο |
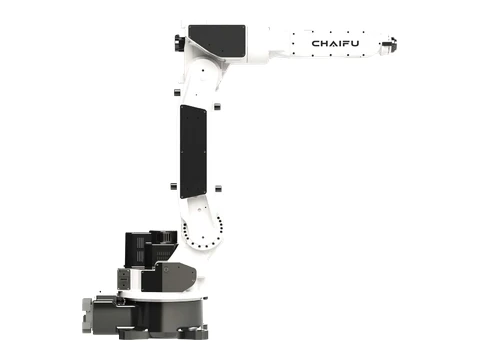 | ARC10-145-6 | Ρομπότ συγκόλλησης ARC | 6 | 10 kg | 1450 mm | ± 0.08 mm | 160 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±170° @ 240°/s;J2 +90°/-155° @ 240°/s;J3 +98°/-82° @ 200°/s;J4 ±170° @ 200°/s;J5 ±119° @ 360°/s;J6 ±220° @ 600°/s | Στιγμή — J4 20.5 N·m;J5 10 N·m |Αδράνεια — J4 0.43 kg·m²;J5 0.12 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 355*355mm;Ύψος αμαξώματος 1269 χιλιοστά;Ισχύς 3.8kVA | Ζητήστε αυτό το μοντέλο |
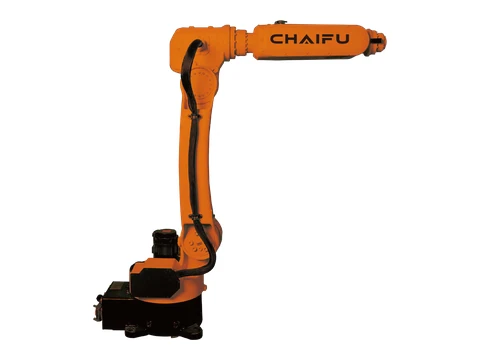 | SF6-C1200 | Ρομπότ χαμηλού ωφέλιμου φορτίου LOTIC | 6 | 6 kg | 1200 mm | ± 0.05 mm | 72 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±165° @ 230°/s;J2 +90°/-165° @ 230°/s;J3 +150°/-90° @ 200°/s;J4 ±180° @ 240°/s;J5 ±120° @ 400°/s;J6 ±360° @ 600°/s | Στιγμή — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Αδράνεια — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 280*362mm;Ύψος αμαξώματος 1096 χιλιοστά;Ισχύς 1.5kVA | Ζητήστε αυτό το μοντέλο |
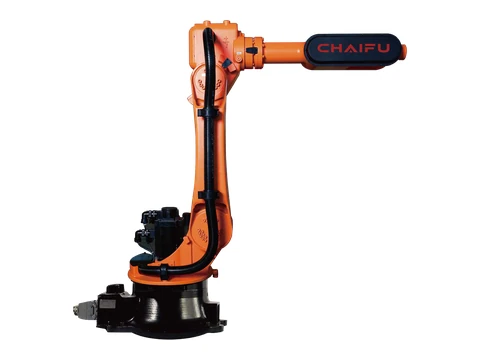 | SF10-C1650 | Ρομπότ χαμηλού ωφέλιμου φορτίου LOTIC | 6 | 10 kg | 1651 mm | ± 0.05 mm | 196 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±165° @ 150°/s;J2 +75°/-125° @ 160°/s;J3 +145°/-75° @ 148°/s;J4 ±178° @ 300°/s;J5 ±125° @ 300°/s;J6 ±720° @ 500°/s | Στιγμή — J4 22 N·m;J5 22 N·m;J6 10 N·m |Αδράνεια — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 384*384mm;Ύψος αμαξώματος 1407 χιλιοστά;Ισχύς 2.5kVA | Ζητήστε αυτό το μοντέλο |
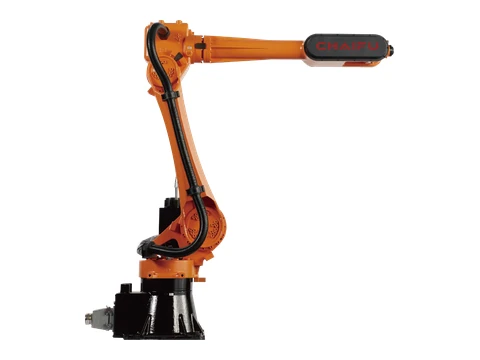 | SF10-K2032 | Ρομπότ χαμηλού ωφέλιμου φορτίου LOTIC | 6 | 10 kg | 2032 mm | ± 0.05 mm | 208 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±175° @ 135°/s;J2 +68°/-150° @ 135°/s;J3 +150°/-75° @ 135°/s;J4 ±178° @ 300°/s;J5 +135/-125° @ 300°/s;J6 ±720° @ 500°/s | Στιγμή — J4 22 N·m;J5 22 N·m;J6 10 N·m |Αδράνεια — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 370*370mm;Ύψος αμαξώματος 1560 χιλιοστά;Ισχύς 3.25kVA | Ζητήστε αυτό το μοντέλο |
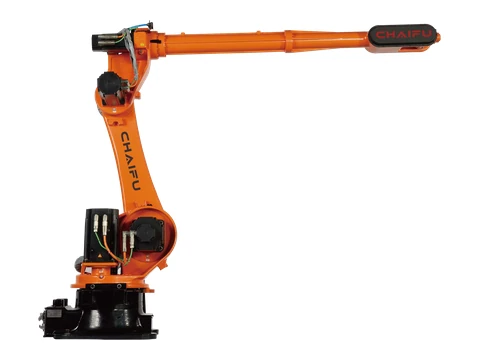 | SF10-K3100 | Ρομπότ χαμηλού ωφέλιμου φορτίου LOTIC | 6 | 10 kg | 3100 mm | ± 0.05 mm | 596 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±172° @ 125°/s;J2 +72°/-140° @ 125°/s;J3 +150°/-80° @ 140°/s;J4 ±360° @ 200°/s;J5 ±125° @ 210°/s;J6 ±360° @ 290°/s | Στιγμή — J4 22 N·m;J5 22 N·m;J6 10 N·m |Αδράνεια — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 573*629mm;Ύψος αμαξώματος 1899 χιλιοστά;Ισχύς 4.5kVA | Ζητήστε αυτό το μοντέλο |
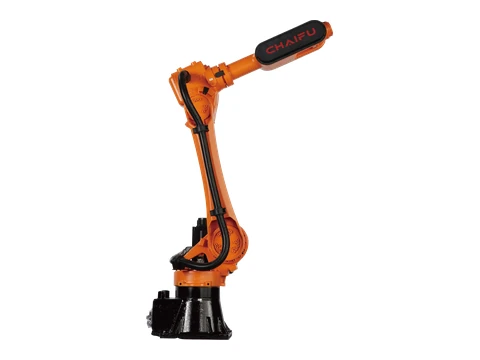 | SF20-K1735 | Ρομπότ μεσαίου ωφέλιμου φορτίου MIMETIC | 6 | 20 kg | 1735 mm | ± 0.06 mm | 206 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±175° @ 135°/s;J2 +68°/-150° @ 135°/s;J3 +150°/-75° @ 135°/s;J4 ±178° @ 300°/s;J5 +135°/-125° @ 300°/s;J6 ±720° @ 500°/s | Στιγμή — J4 42 N·m;J5 42 N·m;J6 23 N·m |Αδράνεια — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 370*370mm;Ύψος αμαξώματος 1560 χιλιοστά;Ισχύς 3.25kVA | Ζητήστε αυτό το μοντέλο |
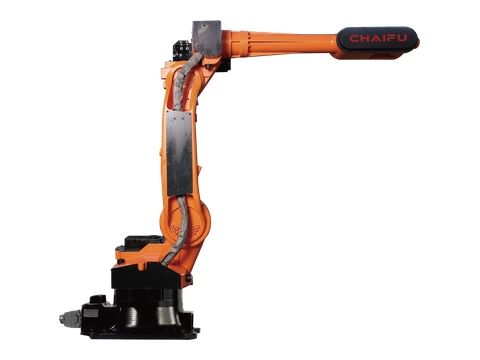 | SF20-C2150 | Ρομπότ μεσαίου ωφέλιμου φορτίου MIMETIC | 6 | 20 kg | 2150 mm | ± 0.06 mm | 246 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±170° @ 140°/s;J2 +100°/-157° @ 140°/s;J3 +95°/-80° @ 140°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 250°/s | Στιγμή — J4 42 N·m;J5 42 N·m;J6 23 N·m |Αδράνεια — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 396*396mm;Ύψος αμαξώματος 1618.5 χιλιοστά;Ισχύς 3.8kVA | Ζητήστε αυτό το μοντέλο |
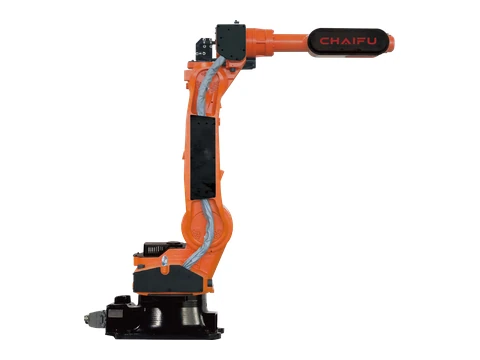 | ARC25-183-6 | Ρομπότ μεσαίου ωφέλιμου φορτίου MIMETIC | 6 | 25 kg | 1830 mm | ± 0.06 mm | 227 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±170° @ 170°/s;J2 +100°/-157° @ 170°/s;J3 +98°/-76° @ 170°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 230°/s | Στιγμή — J4 42 N·m;J5 42 N·m;J6 23 N·m |Αδράνεια — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 396*396mm;Ύψος αμαξώματος 1602.5 χιλιοστά;Ισχύς 4kVA | Ζητήστε αυτό το μοντέλο |
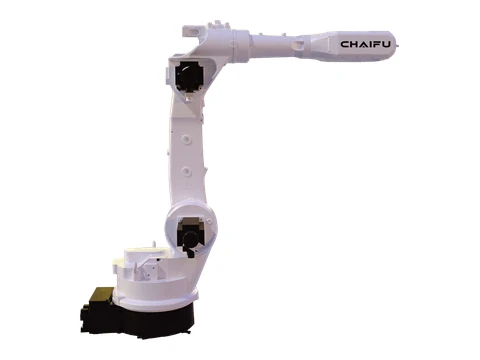 | SF25-C1887 | Ρομπότ μεσαίου ωφέλιμου φορτίου MIMETIC | 6 | 25 kg | 1887 mm | ± 0.06 mm | 293 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±170° @ 185°/s;J2 +100°/-157° @ 185°/s;J3 +90°/-80° @ 210°/s;J4 ±170° @ 380°/s;J5 ±130° @ 300°/s;J6 ±220° @ 350°/s | / | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 396*396mm;Ύψος αμαξώματος 1561 χιλιοστά;Ισχύς 3.8kVA | Ζητήστε αυτό το μοντέλο |
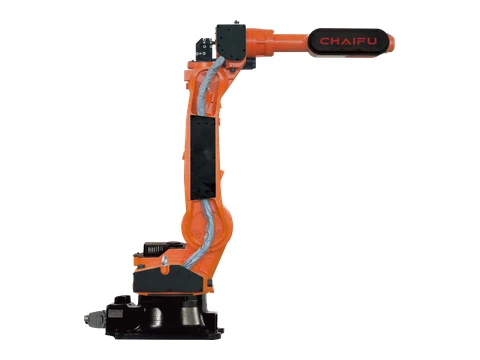 | SF30-C1850 | Ρομπότ μεσαίου ωφέλιμου φορτίου MIMETIC | 6 | 30 kg | 1856 mm | ± 0.06 mm | 228 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±170° @ 170°/s;J2 +100°/-157° @ 170°/s;J3 +98°/-76° @ 170°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 230°/s | Στιγμή — J4 42 N·m;J5 42 N·m;J6 23 N·m |Αδράνεια — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 396*396mm;Ύψος αμαξώματος 1602.5 χιλιοστά;Ισχύς 3.8kVA | Ζητήστε αυτό το μοντέλο |
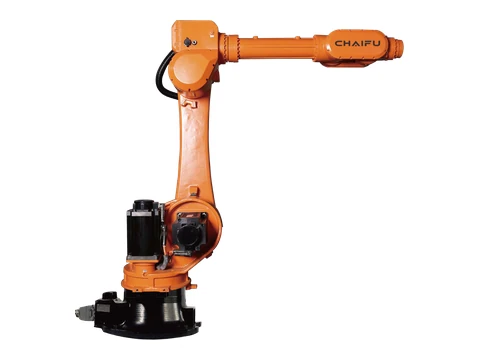 | SF50-C2185 | Ρομπότ μεσαίου ωφέλιμου φορτίου MIMETIC | 6 | 50 kg | 2185 mm | ± 0.06 mm | 550 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±172° @ 109°/s;J2 +72°/-140° @ 125°/s;J3 +172°/-78° @ 140°/s;J4 ±360° @ 200°/s;J5 +124°/-121° @ 210°/s;J6 ±360° @ 190°/s | Στιγμή — J4 185 N·m;J5 185 N·m;J6 126 N·m |Αδράνεια — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 630*570mm;Ύψος αμαξώματος 1820 χιλιοστά;Ισχύς 5kVA | Ζητήστε αυτό το μοντέλο |
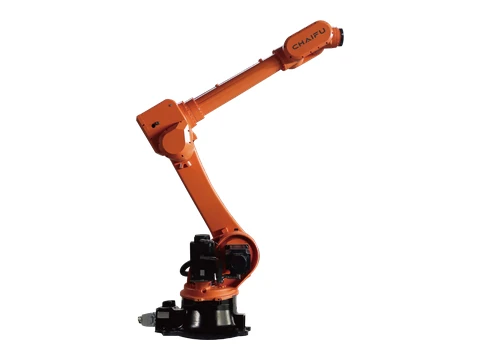 | SF80-C2600 | Ρομπότ μεσαίου ωφέλιμου φορτίου MIMETIC | 6 | 80 kg | 2600 mm | ± 0.06 mm | 726 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±172° @ 160°/s;J2 +72°/-140° @ 110°/s;J3 +160°/-78° @ 120°/s;J4 ±360° @ 162°/s;J5 +120°/-120° @ 180°/s;J6 ±360° @ 300°/s | Στιγμή — J4 360 N·m;J5 360 N·m;J6 186 N·m |Αδράνεια — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 578x573mm;Ύψος αμαξώματος 1898 χιλιοστά;Ισχύς 5.5kKVA | Ζητήστε αυτό το μοντέλο |
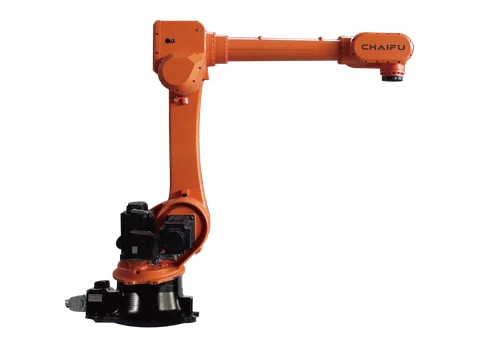 | SF120-C2269 | Ρομπότ μεσαίου ωφέλιμου φορτίου MIMETIC | 6 | 120 kg | 2269 mm | ± 0.06 mm | 720 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±172° @ 160°/s;J2 +72°/-140° @ 110°/s;J3 +160°/-78° @ 120°/s;J4 ±360° @ 162°/s;J5 +120°/-120° @ 180°/s;J6 ±360° @ 200°/s | Στιγμή — J4 360 N·m;J5 360 N·m;J6 186 N·m |Αδράνεια — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 573*629mm;Ύψος αμαξώματος 1939 χιλιοστά;Ισχύς 5.5kKVA | Ζητήστε αυτό το μοντέλο |
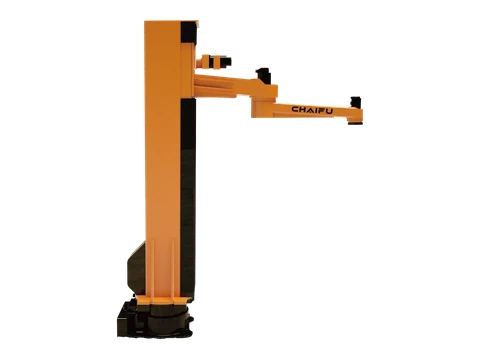 | CF120-C1900 μ.μ. | Ρομπότ μεσαίου ωφέλιμου φορτίου MIMETIC | 4 | 120 kg | 1900 mm | ± 0.06 mm | 1536 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Οποιοσδήποτε προσανατολισμός | J1 ±180° @ 115°/s;J2 -140°/+150° @ 176°/s;J3 ±180° @ / | / | 0°C - 45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 750*520mm;Ύψος αμαξώματος 3117.5 χιλιοστά;Ισχύς 5kVA | Ζητήστε αυτό το μοντέλο |
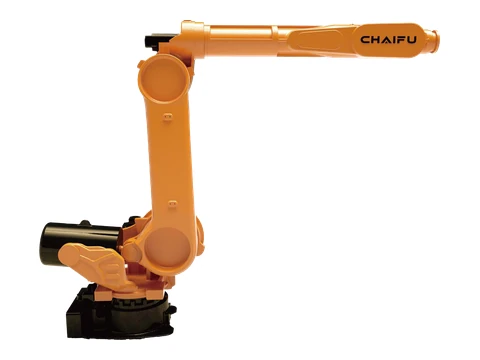 | SF125-C3100 | Ρομπότ μεσαίου ωφέλιμου φορτίου MIMETIC | 6 | 125 kg | 3100.7 mm | ± 0.06 mm | 1476 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Οποιοσδήποτε προσανατολισμός | J1 +50°/-75° @ 110°/s;J2 +90°/-1095mm @ 83°/s;J3 ±185° @ 99°/s;J4 ±144° @ 158°/s;J5 ±360° @ 150°/s | / | 0°C - 45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 750*520mm;Ύψος αμαξώματος 2343.5 χιλιοστά;Ισχύς 8.4kVA | Ζητήστε αυτό το μοντέλο |
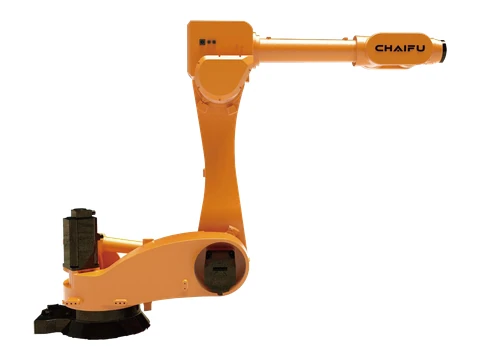 | SF125-C3100D | Ρομπότ μεσαίου ωφέλιμου φορτίου MIMETIC | 6 | 125 kg | 3100 mm | ± 0.05 mm | 1109 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Οποιοσδήποτε προσανατολισμός | J1 +170°/-40° @ 110°/s;J2 +90°/-83° @ 100°/s;J3 ±360° @ 110°/s;J4 ±120° @ 162°/s;J5 ±360° @ 180°/s | / | 0°C - 45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 660*726mm;Ύψος αμαξώματος 1953.5 χιλιοστά;Ισχύς 8.4kVA | Ζητήστε αυτό το μοντέλο |
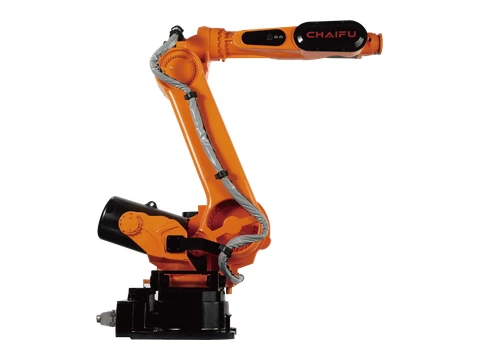 | SF210-K2650 | Ρομπότ υψηλού ωφέλιμου φορτίου BIOTIC | 6 | 210 kg | 2650 mm | ± 0.06 mm | 1460 kg | IP65 | Όροφος | J1 ±180° @ 110°/s;J2 +50°/-75° @ 83°/s;J3 +90°/-70° @ 99°/s;J4 ±185° @ 158°/s;J5 ±120° @ 206°/s;J6 ±360° @ 300°/s | Στιγμή — J4 1301 N·m;J5 1301 N·m;J6 706 N·m |Αδράνεια — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 750*520mm;Ύψος αμαξώματος 2257.5 χιλιοστά;Ισχύς 7.5kKVA | Ζητήστε αυτό το μοντέλο |
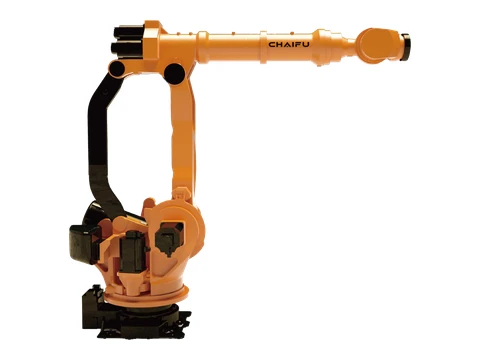 | SF300-C3100 | Ρομπότ υψηλού ωφέλιμου φορτίου BIOTIC | 6 | 300 kg | 3100 mm | ± 0.06 mm | 1970 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 110°/s;J2 +45°/-80° @ 106°/s;J3 +15.5°/-120° @ 106°/s;J4 ±360° @ 130°/s;J5 ±115° @ 120°/s;J6 ±360° @ 165°/s | Στιγμή — J4 865 N·m |Αδράνεια — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 710*700mm;Ύψος αμαξώματος 2568 χιλιοστά;Ισχύς 8.5kVA | Ζητήστε αυτό το μοντέλο |
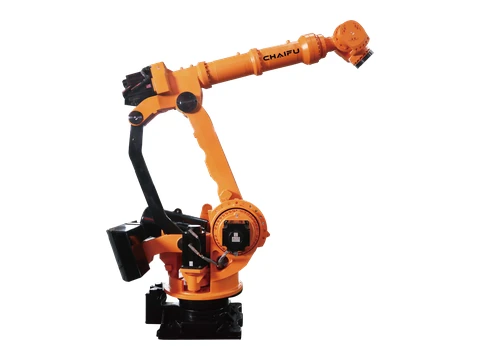 | SF500-C3100 | ALPHTIC ρομπότ έξι αξόνων βαρέως τύπου | 6 | 500 kg | 3273.6 mm | ± 0.1 mm | 2780 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 100°/s;J2 +50°/-85° @ 85°/s;J3 +25°/-120° @ 85°/s;J4 ±360° @ 80°/s;J5 ±115° @ 80°/s;J6 ±360° @ 160°/s | Στιγμή — J4 1980 N·m;J5 1980 N·m;J6 865 N·m |Αδράνεια — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 910*739mm;Ύψος αμαξώματος 2755.5 χιλιοστά;Ισχύς 8.5kVA | Ζητήστε αυτό το μοντέλο |
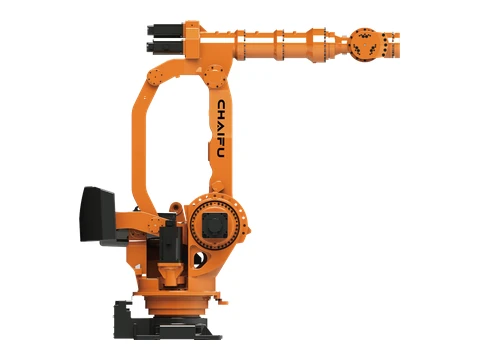 | SF800-C2850 | ALPHTIC ρομπότ έξι αξόνων βαρέως τύπου | 6 | 800 kg | 2850 mm | ± 0.1 mm | 2965 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 93°/s;J2 +50°/-85° @ 64°/s;J3 +25°/-120° @ 65°/s;J4 ±360° @ 100°/s;J5 ±115° @ 88°/s;J6 ±360° @ 133°/s | Στιγμή — J4 865 N·m |Αδράνεια — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 910*739mm;Ύψος αμαξώματος 2695 χιλιοστά;Ισχύς 8.7kVA | Ζητήστε αυτό το μοντέλο |
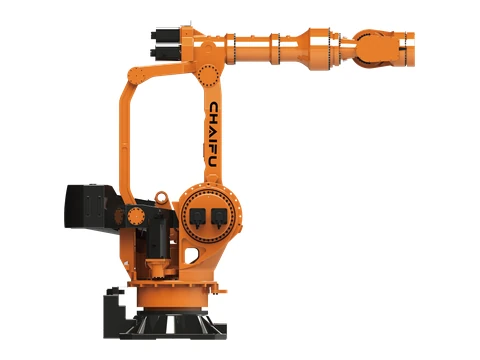 | SF1200-C3765 | ALPHTIC ρομπότ έξι αξόνων βαρέως τύπου | 6 | 1200 kg | 3765 mm | ± 0.2 mm | 8160 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 45°/s;J2 +50°/-90° @ 30°/s;J3 +20°/-126° @ 30°/s;J4 ±360° @ 50°/s;J5 ±115° @ 52°/s;J6 ±360° @ 72°/s | Στιγμή — J4 14600 N·m;J5 14600 N·m;J6 4850 N·m |Αδράνεια — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1180*1180mm;Ύψος αμαξώματος 3548 χιλιοστά;Ισχύς 16kVA | Ζητήστε αυτό το μοντέλο |
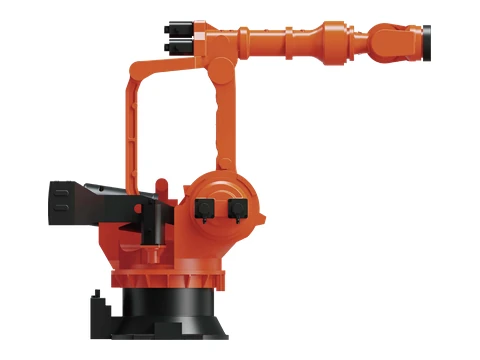 | SF1500-C3870 | ALPHTIC ρομπότ έξι αξόνων βαρέως τύπου | 6 | 1500 kg | 3872 mm | ± 0.23 mm | 11200 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 43°/s;J2 +50°/-85° @ 25°/s;J3 -20°/-120° @ 25°/s;J4 ±360° @ 43°/s;J5 ±115° @ 40°/s;J6 ±360° @ 56°/s | Στιγμή — J4 14380 N·m;J5 14380 N·m;J6 4980 N·m |Αδράνεια — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1280*1380mm;Ύψος αμαξώματος 3483 χιλιοστά;Ισχύς 17kVA | Ζητήστε αυτό το μοντέλο |
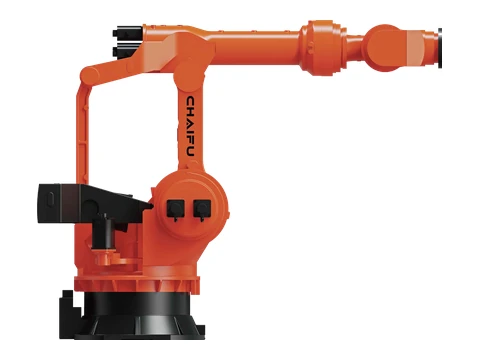 | SF1800-C4600 | ALPHTIC ρομπότ έξι αξόνων βαρέως τύπου | 6 | 1800 kg | 4600 mm | ± 0.3 mm | 17880 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 20°/s;J2 +50°/-85° @ 12°/s;J3 +20°/-120° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ 40°/s | Στιγμή — J4 29500 N·m;J5 29500 N·m;J6 8930 N·m |Αδράνεια — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1580*1670mm;Ύψος αμαξώματος 3875 χιλιοστά;Ισχύς 22.5kVA | Ζητήστε αυτό το μοντέλο |
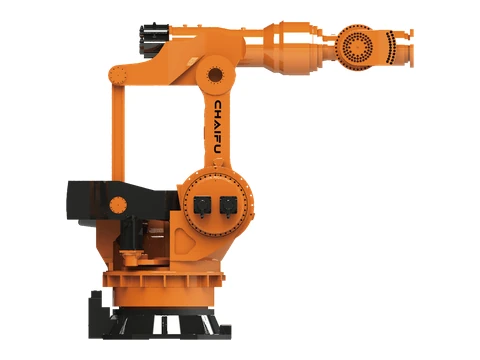 | SF2000-C4000 | ALPHTIC ρομπότ έξι αξόνων βαρέως τύπου | 6 | 2000 kg | 4000 mm | ± 0.3 mm | 17820 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 20°/s;J2 +50°/-85° @ 12°/s;J3 -120°/+20° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ 40°/s | / | 0°C - 45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1580*1670mm;Ύψος αμαξώματος 3875 χιλιοστά;Ισχύς 18.2kVA | Ζητήστε αυτό το μοντέλο |
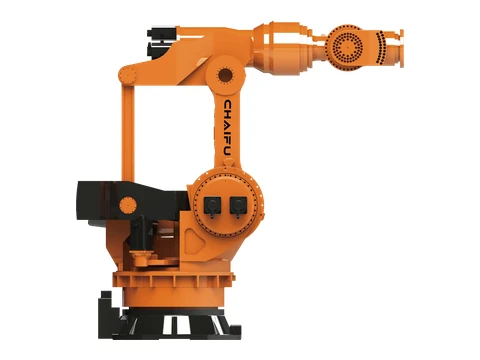 | SF2400-C3760 | ALPHTIC ρομπότ έξι αξόνων βαρέως τύπου | 6 | 2400 kg | 3758.8 mm | ± 0.3 mm | 17600 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 -113°/+22.5° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ / | / | 0°C - 45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1580*1670mm;Ύψος αμαξώματος 3875 χιλιοστά;Ισχύς 20.5kVA | Ζητήστε αυτό το μοντέλο |
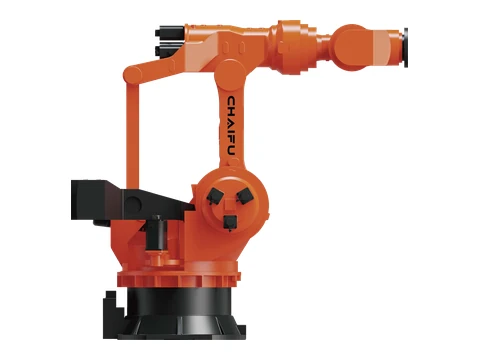 | SF3000-C3760 | ALPHTIC ρομπότ έξι αξόνων βαρέως τύπου | 6 | 3000 kg | 3758.8 mm | ± 0.3 mm | 17660 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 16°/s;J2 +53°/-80° @ 12°/s;J3 +22.5°/-113° @ 12°/s;J4 ±360° @ 16°/s;J5 ±115° @ 16°/s;J6 ±360° @ 32°/s | Στιγμή — J4 31500 N·m;J5 31500 N·m;J6 8980 N·m |Αδράνεια — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1580*1670mm;Ύψος αμαξώματος 3875 χιλιοστά;Ισχύς 23.5kVA | Ζητήστε αυτό το μοντέλο |
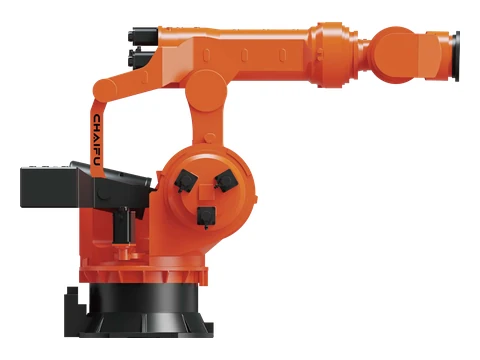 | SF4000-C4200 | ALPHTIC ρομπότ έξι αξόνων βαρέως τύπου | 6 | 4000 kg | 4198 mm | ± 0.3 mm | 19182 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | Στιγμή — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Αδράνεια — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1580*1670mm;Ύψος αμαξώματος 3660 χιλιοστά;Ισχύς 23.5kVA | Ζητήστε αυτό το μοντέλο |
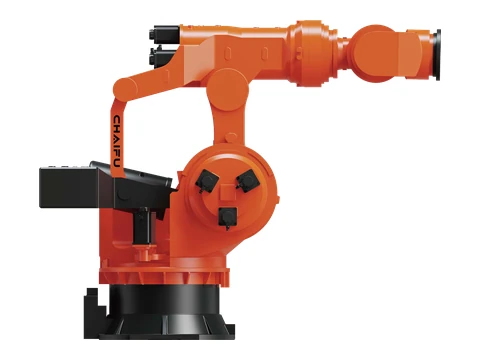 | SF5000-C3700 | ALPHTIC ρομπότ έξι αξόνων βαρέως τύπου | 6 | 5000 kg | 3700 mm | ± 0.3 mm | 26800 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | Στιγμή — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Αδράνεια — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1580*1670mm;Ύψος αμαξώματος 3660 χιλιοστά;Ισχύς 23.5kVA | Ζητήστε αυτό το μοντέλο |
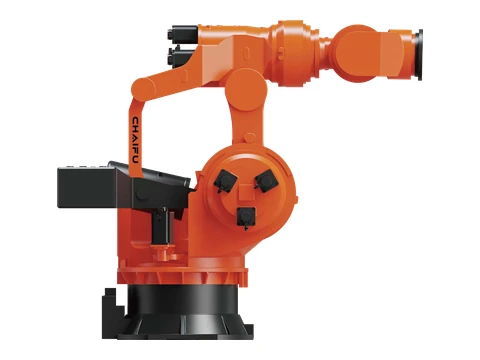 | SF6000-C3285 | ALPHTIC ρομπότ έξι αξόνων βαρέως τύπου | 6 | 6000 kg | 3285 mm | ± 0.3 mm | 26700 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | Στιγμή — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Αδράνεια — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1580*1670mm;Ύψος αμαξώματος 3660 χιλιοστά;Ισχύς 23.5kVA | Ζητήστε αυτό το μοντέλο |
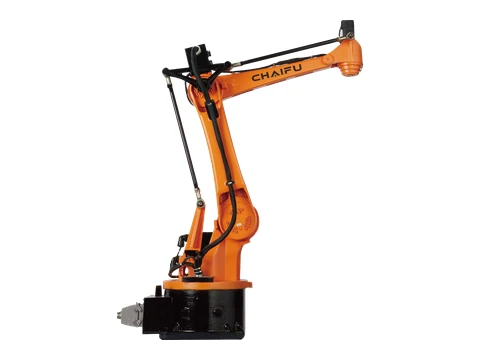 | SF15-C1538 PA | Ρομπότ σφράγισης PRESS | 4 | 15 kg | 1610 mm | ± 0.06 mm | 181 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±165° @ 150°/s;J2 +40°/-82° @ 150°/s;J3 +78°/-75° @ 160°/s;J4 ±360° @ 300°/s;J5 -100°SJ2+J3<+30° @ / | Στιγμή — J4 196 N·m |Αδράνεια — J4 0.52 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 384*384mm;Ύψος αμαξώματος 1421 χιλιοστά;Ισχύς 2.5kVA | Ζητήστε αυτό το μοντέλο |
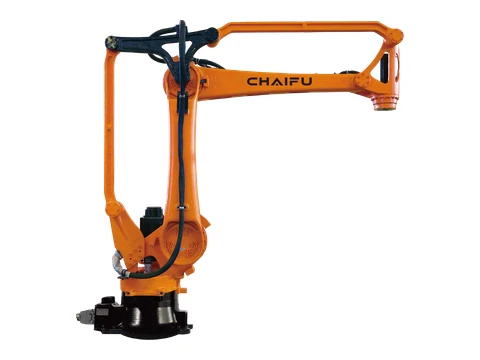 | SF25-C1760 PA | Ρομπότ σφράγισης PRESS | 4 | 25 kg | 1772 mm | ± 0.07 mm | 260 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +80°/-75° @ 135°/s;J4 ±360° @ 175°/s;J5 -110°SJ2+J3<+40° @ / | Στιγμή — J4 882 N·m |Αδράνεια — J4 0.62 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 370*370mm;Ύψος αμαξώματος 1458 χιλιοστά;Ισχύς 3kVA | Ζητήστε αυτό το μοντέλο |
| SF25-C1900 PA | Ρομπότ σφράγισης PRESS | 4 | 25 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +50°/-75° @ 135°/s;J4 ±360° @ 175°/s | Στιγμή — J4 882 N·m |Αδράνεια — J4 0.62 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 370*370mm;Ύψος αμαξώματος 1495 χιλιοστά;Ισχύς 3kVA | Ζητήστε αυτό το μοντέλο |
| SF40-C1900 PA | Ρομπότ σφράγισης PRESS | 4 | 40 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Οποιοσδήποτε προσανατολισμός | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +50°/-75° @ 135°/s;J4 ±360° @ 175°/s;J5 -110°SJ2+J3<+50° @ / | / | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 370*370mm;Ύψος αμαξώματος 1495 χιλιοστά;Ισχύς 3kVA | Ζητήστε αυτό το μοντέλο |
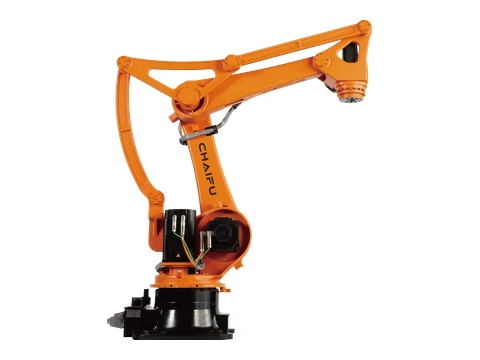 | SF50-C2220 PA | Ρομπότ παλετοποίησης PA | 4 | 50 kg | 2220 mm | ± 0.1 mm | 616 kg | IP65 | Όροφος | J1 ±178° @ 125°/s;J2 +50°/-95° @ 125°/s;J3 +85°/-72° @ 140°/s;J4 ±360° @ 200°/s | Στιγμή — J4 1666 N·m |Αδράνεια — J4 9.6 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 573x573mm;Ύψος αμαξώματος 1791 χιλιοστά;Ισχύς 4kVA | Ζητήστε αυτό το μοντέλο |
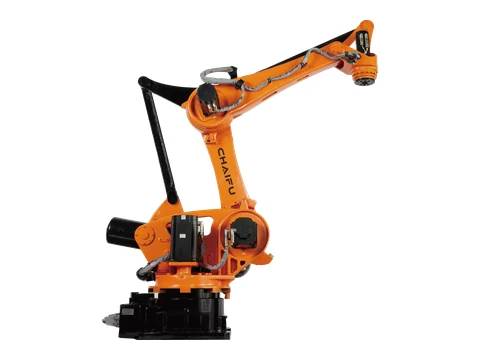 | SF130-C2700 PA | Ρομπότ παλετοποίησης PA | 4 | 130 kg | 2735 mm | ± 0.12 mm | 1160 kg | IP65 | Όροφος | J1 +/-180° @ 178°/s;J2 +45°/-90° @ 112°/s;J3 +85°/-55° @ 105°/s;J4 +/-360° @ 340°/s;J5 -105°SJ2+J3<+25° @ / | Στιγμή — J4 1764 N·m |Αδράνεια — J4 36 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 620*620mm;Ύψος αμαξώματος 2050 χιλιοστά;Ισχύς 5.5kVA | Ζητήστε αυτό το μοντέλο |
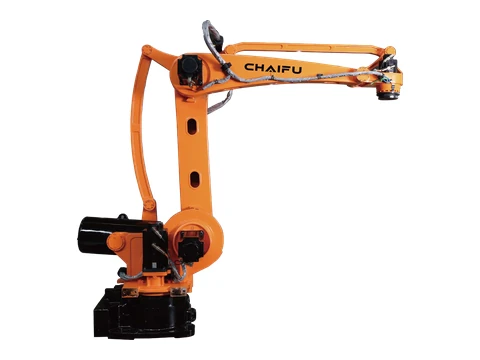 | SF180-C3200 PA | Ρομπότ παλετοποίησης PA | 4 | 180 kg | 3245.5 mm | ± 0.25 mm | 1380 kg | IP65 | Όροφος | J1 +/-180° @ 105°/s;J2 -90°/+45° @ 105°/s;J3 -75°/+110° @ 105°/s;J4 ±360° @ 260°/s;J5 -115°SJ2+J3<+22.5° @ / | Στιγμή — J4 1764 N·m |Αδράνεια — J4 36 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 750*520mm;Ύψος αμαξώματος 2401 χιλιοστά;Ισχύς 6kVA | Ζητήστε αυτό το μοντέλο |
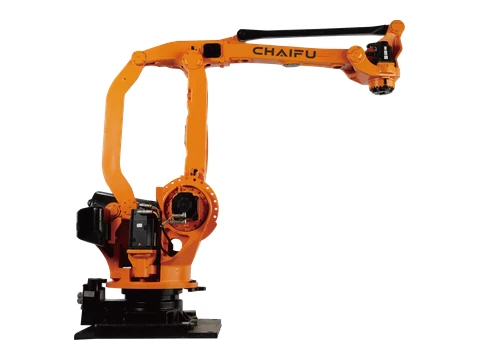 | SF210-K3200 PA | Ρομπότ παλετοποίησης PA | 4 | 210 kg | 3200 mm | ± 0.12 mm | 1950 kg | IP65 | Όροφος | J1 ±180° @ 120°/s;J2 +44°/-80° @ 140°/s;J3 +15.5°/-115° @ 140°/s;J4 ±360° @ 305°/s;J5 -72°SJ3+J2<+67.5° @ / | Στιγμή — J4 1666 N·m |Αδράνεια — J4 80 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 710*700mm;Ύψος αμαξώματος 2463 χιλιοστά;Ισχύς 6.5kVA | Ζητήστε αυτό το μοντέλο |
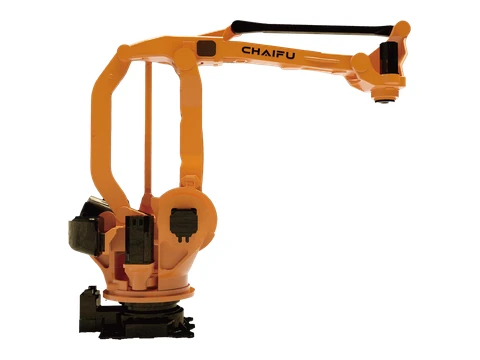 | SF300-C3200 PA | Ρομπότ παλετοποίησης PA | 4 | 300 kg | 3200 mm | ± 0.15 mm | 1950 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 +44°/-80 @ 90°/s;J2 +15,59°/-115° @ 100°/s;J3 ±360° @ 100°/s;J4 -155°SJ2+J3<+25° @ 300°/s;J5 -72° | / | 0°C - 45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 710*700mm;Ύψος αμαξώματος 2463 χιλιοστά;Ισχύς 8.2kVA | Ζητήστε αυτό το μοντέλο |
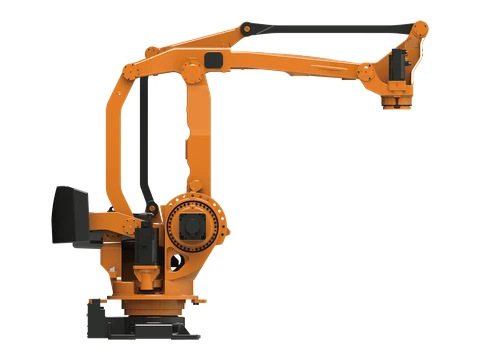 | SF500-C3200 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 500 kg | 3177 mm | ± 0.2 mm | 2960 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 90°/s;J2 +53°/-85° @ 90°/s;J3 +15.5°/-113° @ 90°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 910*739mm;Ύψος αμαξώματος 2629 χιλιοστά;Ισχύς SkVA | Ζητήστε αυτό το μοντέλο |
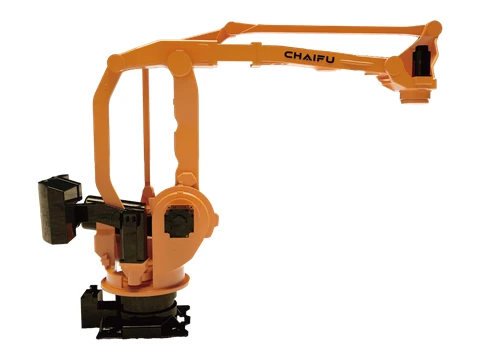 | SF600-C3500 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 600 kg | 3500 mm | ± 0.2 mm | 3006 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 60°/s;J2 +53°/-85° @ 60°/s;J3 +15.5°/-113° @ 60°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 910*739mm;Ύψος αμαξώματος 2629 χιλιοστά;Ισχύς SkVA | Ζητήστε αυτό το μοντέλο |
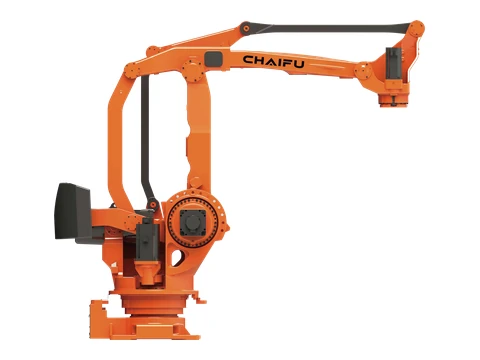 | SF800-C3200 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 800 kg | 3177 mm | 0.3 mm | 2968 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 60°/s;J2 +53°/-85° @ 60°/s;J3 +15.5°/-113° @ 60°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0°C - 45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 910*739mm;Ύψος αμαξώματος 2629 χιλιοστά;Ισχύς SkVA | Ζητήστε αυτό το μοντέλο |
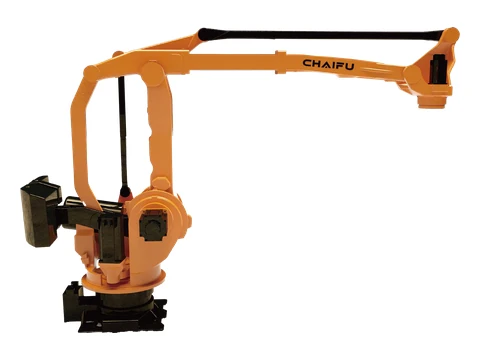 | SF800-C4000 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 800 kg | 4000 mm | 0.3 mm | 3096 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 +53°/-85 @ 58°/s;J2 +15.5°/-113 @ 45°/s;J3 -130°SJ2+J3<+60 @ 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 910*739mm;Ύψος αμαξώματος 2621 χιλιοστά;Ισχύς SkVA | Ζητήστε αυτό το μοντέλο |
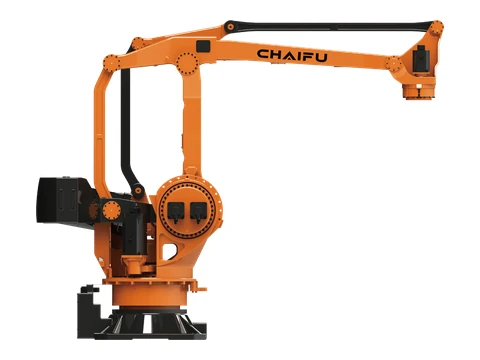 | SF1200-C4360 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 1200 kg | 4360 mm | ± 0.5 mm | 6302 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Οποιοσδήποτε προσανατολισμός | J1 ±180° @ 56°/s;J2 +50°/-90° @ 58°/s;J3 +20°/-115° @ 60°/s;J4 ±360° @ 125°/s;J5 -70°S}3-J2=+70° @ / | / | 0°C - 45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1180*1180mm;Ύψος αμαξώματος 3387 χιλιοστά;Ισχύς 14.5kVA | Ζητήστε αυτό το μοντέλο |
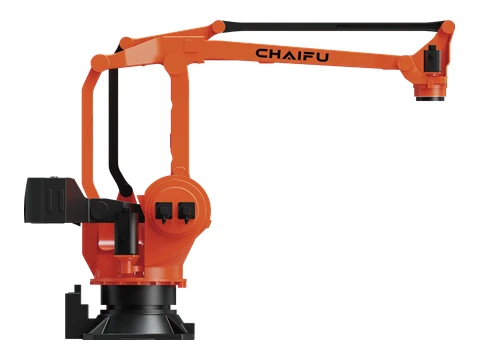 | SF1200-C4600 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 1200 kg | 4600 mm | ± 0.5 mm | 7192 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 50°/s;J2 +50°/-90° @ 52°/s;J3 +23°/-115° @ 58°/s;J4 ±360° @ 115°/s;J5 -70°SJ3-J2S+70° @ / | Στιγμή — J4 8820 N·m |Αδράνεια — J4 2608 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1180*1180mm;Ύψος αμαξώματος 3386 χιλιοστά;Ισχύς 14.5kVA | Ζητήστε αυτό το μοντέλο |
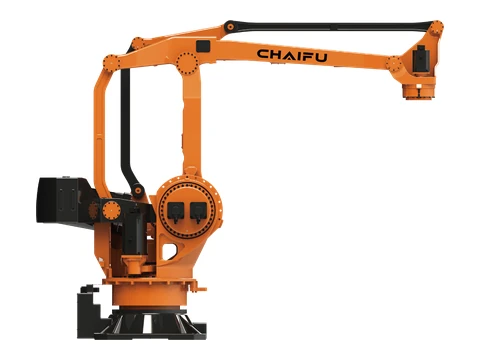 | SF1600-C4000 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 1600 kg | 3966 mm | ± 0.8 mm | 6116 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 45°/s;J2 +50°/-90° @ 30°/s;J3 +20°/-115° @ 30°/s;J4 ±360° @ 70°/s | Στιγμή — J4 8550 N·m |Αδράνεια — J4 5340 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1180*1180mm;Ύψος αμαξώματος 3386 χιλιοστά;Ισχύς 15kVA | Ζητήστε αυτό το μοντέλο |
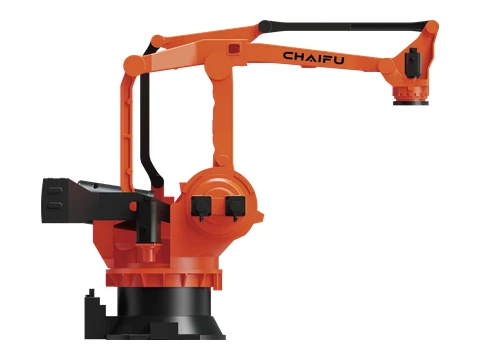 | SF2000-C4090 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 2000 kg | 4090 mm | ± 0.8 mm | 10460 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 43°/s;J2 +50°/-82° @ 25°/s;J3 +20°/-115° @ 25°/s;J4 ±360° @ 60°/s;J5 -72°Ν)3-J2Ν+72° @ / | Στιγμή — J4 12740 N·m |Αδράνεια — J4 3260 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1280*1380mm;Ύψος αμαξώματος 3418 χιλιοστά;Ισχύς 15.5kVA | Ζητήστε αυτό το μοντέλο |
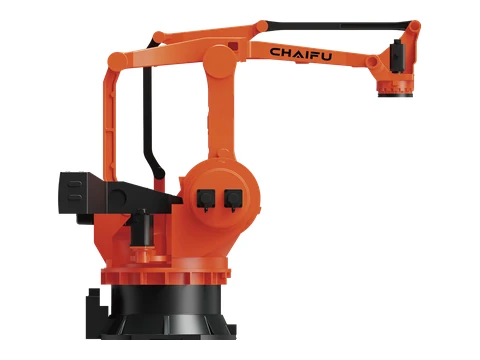 | SF2400-C4200 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 2400 kg | 4200 mm | ± 0.8 mm | 12590 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 +20°/-110° @ 12°/s;J4 ±360° @ 40°/s;J5 -63°SJ3-J2S+65° @ / | Στιγμή — J4 20580 N·m |Αδράνεια — J4 3912 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1580*1660mm;Ύψος αμαξώματος 3683 χιλιοστά;Ισχύς 16.5kVA | Ζητήστε αυτό το μοντέλο |
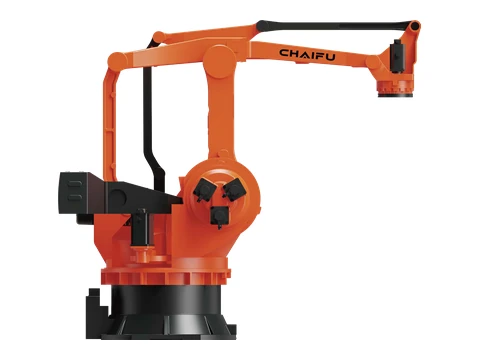 | SF3000-C4200 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 3000 kg | 4200 mm | ± 0.8 mm | 12600 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 +20°/-110° @ 12°/s;J4 ±360° @ 40°/s;J5 -63°S)]3-J2=+65° @ / | Αδράνεια — J4 4890 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1580*1660mm;Ύψος αμαξώματος 3683 χιλιοστά;Ισχύς 18kVA | Ζητήστε αυτό το μοντέλο |
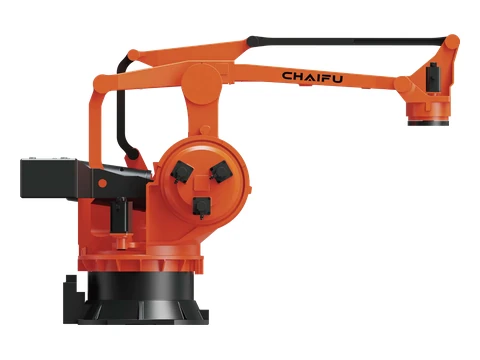 | SF4000-C4600 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 4000 kg | 4600.8 mm | ± 0.8 mm | 17220 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°S}]3-J2=+60° @ / | Στιγμή — J4 46890 N·m |Αδράνεια — J4 6357 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1580*1660mm;Ύψος αμαξώματος 3683 χιλιοστά;Ισχύς 18kVA | Ζητήστε αυτό το μοντέλο |
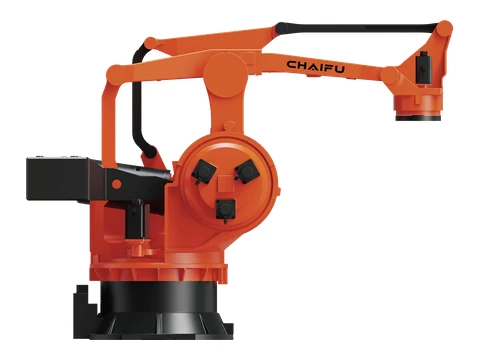 | SF5000-C4000 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 5000 kg | 3994 mm | ± 1 mm | 17120 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°SJ3-J2=+60° @ / | Στιγμή — J4 46890 N·m |Αδράνεια — J4 7628 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1580*1660mm;Ύψος αμαξώματος 3683 χιλιοστά;Ισχύς 18kVA | Ζητήστε αυτό το μοντέλο |
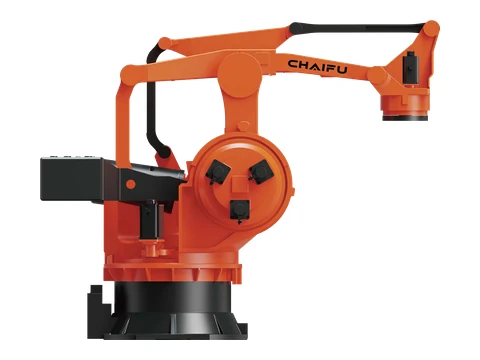 | SF6000-C3700 PA | ALPHTIC PA βαρέως τύπου τετρααξονικό ρομπότ | 4 | 6000 kg | 3701 mm | ± 1 mm | 16690 kg | Άξονας βάσης IP65 / άξονας καρπού IP67 | Όροφος | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°S)]3-J2=+60° @ / | Στιγμή — J4 46890 N·m |Αδράνεια — J4 9156 kg·m² | 0°C-45°C;≤ 95% RH(χωρίς συμπύκνωση)·Δόνηση ≤4.9 m/s² | Βάση 1580*1660mm;Ύψος αμαξώματος 3683 χιλιοστά;Ισχύς 18kVA | Ζητήστε αυτό το μοντέλο |
Δεν βρέθηκε μοντέλο CHAIFU που να ταιριάζει. Καθαρίστε ένα φίλτρο ή στείλτε το απαιτούμενο ωφέλιμο φορτίο, την εμβέλεια και την εφαρμογή.
Συχνές ερωτήσεις για ρομπότ και λύσεις αυτοματισμού CHAIFU
Ποια σειρά ρομπότ CHAIFU είναι κατάλληλη για συγκόλληση, παλετοποίηση, σφράγιση ή βαρέως τύπου χειρισμό;
Η σελίδα περιλαμβάνει συγκόλληση με ARC, παλετοποίηση PA, σφράγιση PRESS και διάφορες αρθρωτές σειρές χαμηλού, μεσαίου, υψηλού και βαρέος ωφέλιμου φορτίου. Χρησιμοποιήστε την ομάδα εφαρμογών με απαιτήσεις ωφέλιμου φορτίου, εμβέλειας, απόδοσης αρθρώσεων, τοποθέτησης και φορτίου καρπού για να δημιουργήσετε τη λίστα επιλογής.
Τι πρέπει να ελεγχθεί πέρα από το ωφέλιμο φορτίο και την εμβέλεια του ρομπότ CHAIFU;
Ελέγξτε τα εργαλεία και το κέντρο βάρους του εξαρτήματος, την αδράνεια, τις απαιτούμενες στάσεις, τη ροπή του καρπού, τα εύρη και τις ταχύτητες των αρθρώσεων, τη στήριξη, την προστασία, το περιβάλλον, τον ελεγκτή, τον εξοπλισμό διεργασίας, την ασφάλεια και τον στόχο κύκλου πριν από την επιβεβαίωση ενός μοντέλου.
Μπορεί η EVST να αξιολογήσει ένα ρομπότ CHAIFU ως μέρος ενός κελιού συγκόλλησης, παλετοποίησης ή χειρισμού;
Ναι. Το πεδίο εφαρμογής μπορεί να περιλαμβάνει το ρομπότ και τον ελεγκτή, τα εργαλεία, τον εξοπλισμό συγκόλλησης ή χειρισμού, τα εξαρτήματα, τα PLC και τα δίκτυα, την όραση, την ασφάλεια, τη θέση σε λειτουργία και τις αρμοδιότητες παράδοσης.
Τι πρέπει να προσκομίσω για μια προσφορά για ρομπότ CHAIFU;
Παρέχετε το ακριβές μοντέλο ή εφαρμογή, το συνολικό ωφέλιμο φορτίο, την εμβέλεια και τις στάσεις, τον στόχο κύκλου, την τοποθέτηση, το περιβάλλον, τις ανάγκες σε ελεγκτή και διεπαφή, τα εργαλεία, την ποσότητα, τον προορισμό και τον ζητούμενο χρονισμό.
Συγγραφέας: Συντακτική Ομάδα EVST
Η Συντακτική Ομάδα του EVST διατηρεί αυτήν τη σελίδα για την υποστήριξη της επιλογής ρομπότ και του σχεδιασμού έργων. Η διαθεσιμότητα του προϊόντος, η διαμόρφωση, η επικύρωση ασφάλειας και το εύρος ενσωμάτωσης πρέπει να επιβεβαιωθούν για την πραγματική εφαρμογή.
Εκδοτική πολιτική · Διορθωτική πολιτική · Όροι χρήσης
Τελευταία ενημέρωση: