
Ρομποτικό κελί αφαίρεσης γρεζιών για χυτεύσεις υπό πίεση: Ρομποτικά κελιά, μηχανήματα ειδικής χρήσης και λείανση σάρωσης σε διαδρομή
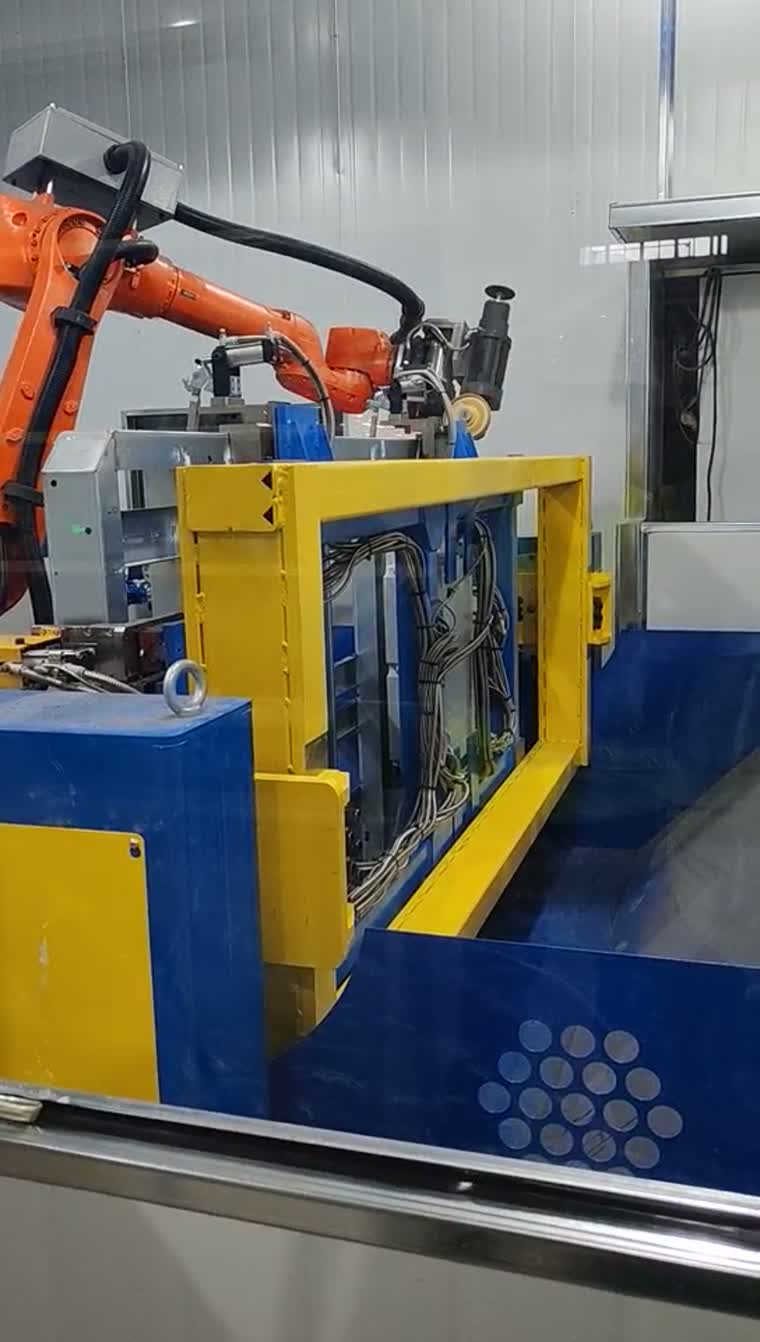
Ένα ρομποτικό κελί αφαίρεσης γρεζιών είναι ένα κελί που συγκρατείται από εργαλεία στο οποίο το ρομπότ φέρει έναν άξονα ή κεφαλή λείανσης γύρω από ένα χυτό στοιχείο στερεωμένο σε ένα σταθερό εξάρτημα ή ρυθμιστή θέσης.
Συζητήστε το τεμάχιο εργασίας σας →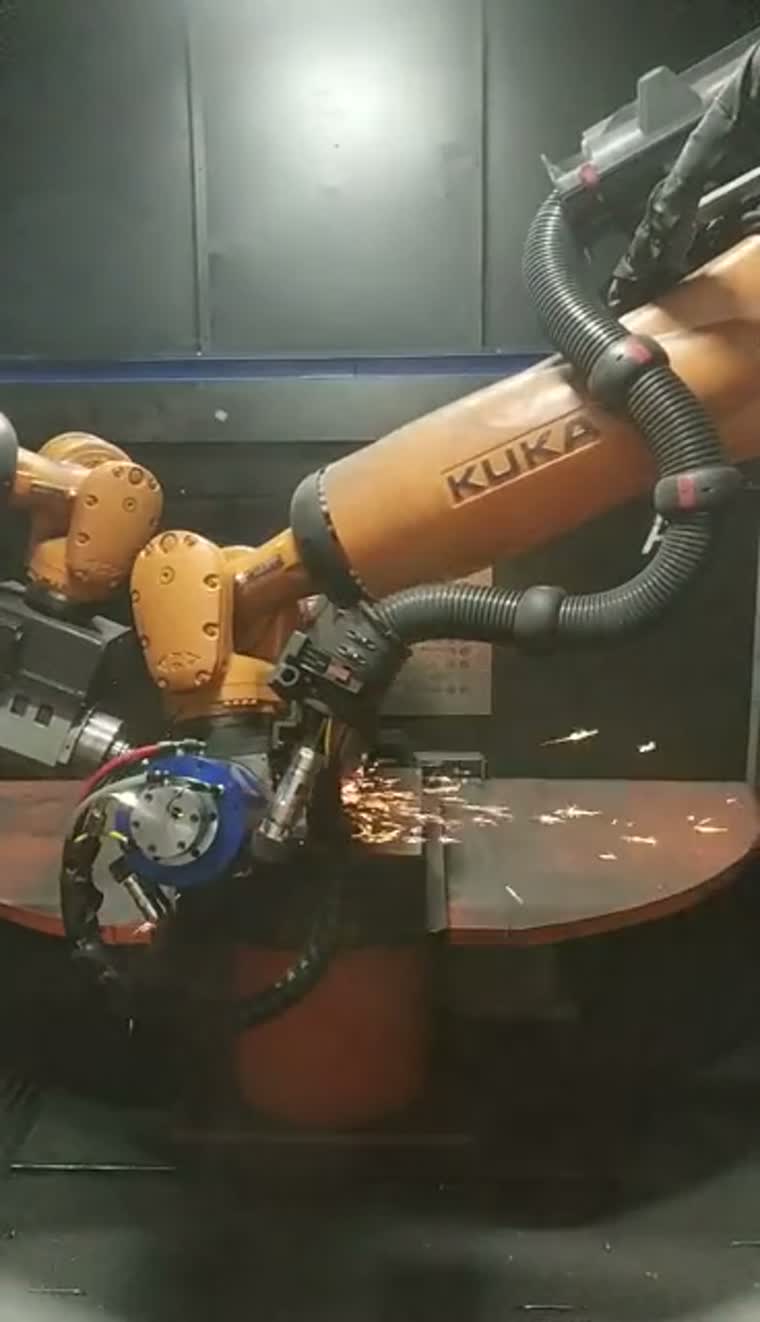
Ξεκινήστε με το κάστινγκ και τους περιορισμούς του
Τυπικές οικογένειες τεμαχίων περιλαμβάνουν μπλοκ κινητήρα, κυλινδροκεφαλές, περιβλήματα κιβωτίου ταχυτήτων και περιβλήματα κινητήρα. Η πρόσβαση σύσφιξης, η απόσταση από την περιστροφή και η προσέγγιση του εργαλείου καθορίζουν τη διάταξη του κελιού.
Τα εισερχόμενα χυτά μπορεί να διαφέρουν ως προς το περίγραμμα και τη θέση της διαχωριστικής γραμμής. Ελέγξτε τα αντιπροσωπευτικά χυτά, τα σημεία αναφοράς των εξαρτημάτων και τις περιοχές που θα υποβληθούν σε επεξεργασία πριν επιλέξετε τη διαδρομή χειρισμού.
Μέγιστη μάζα τεμαχίου εργασίας: κατόπιν αιτήματος.
Μέγιστες διαστάσεις τεμαχίου εργασίας και περιβάλλουσα τόρνευσης: κατόπιν αιτήματος.
Τα συστήματα που έχουμε κατασκευάσει μέχρι στιγμής καλύπτουν χυτά αλουμινίου υψηλής και χαμηλής πίεσης σε δύο ζώνες μεγέθους: μικρά εξαρτήματα, δίσκους και άξονες, και μεγάλα περιβλήματα όπως μπλοκ κινητήρα και περιβλήματα κιβωτίου ταχυτήτων. Η μάζα και το περιβλήμα στρέψης επιβεβαιώνονται σε σχέση με τα πραγματικά σας εξαρτήματα και το κελί επιλέγεται για κάθε έργο με βάση τα εξαρτήματα και τους στόχους απόδοσης που έχετε θέσει.
Μια διάταξη με εργαλεία μπορεί να είναι κατάλληλη για τεμάχια εργασίας που είναι δύσκολο να μεταφερθούν μέσω σταθερών εργαλείων φινιρίσματος. Η απόφαση για τη διαδρομή χειρισμού εξαρτάται επίσης από την πρόσβαση και τη στερέωση.
Διάταξη κυψελών, επιλογές ελέγχου δύναμης και εξαγωγή σκόνηςΔιαμορφώσεις κελιών και πρόσβαση σε εργαλεία
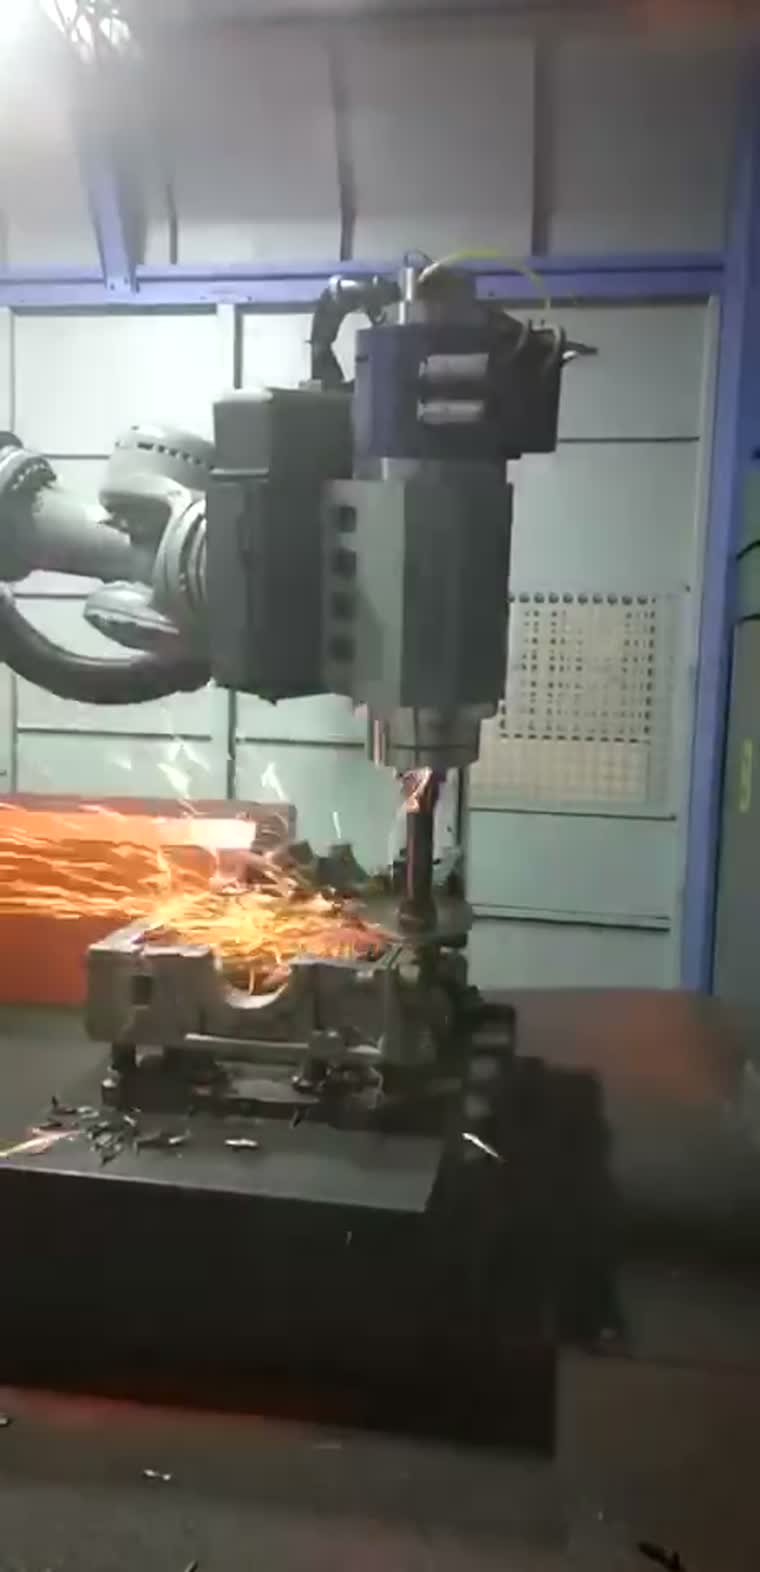
Οι διαμορφώσεις κυψελών συνδυάζουν ένα εργαλείο που κρατιέται από ρομπότ με ένα σταθερό εξάρτημα, έναν ρυθμιστή θέσης ή ένα εναλλασσόμενο περιστροφικό τραπέζι. Η προσέγγιση του εργαλείου και η πρόσβαση στη χύτευση καθοδηγούν τη διάταξη.
Οι επιλογές πλωτής ατράκτου, η αυτόματη αλλαγή εργαλείων και μια αποθήκη εργαλείων μπορούν να καθοριστούν ανάλογα με τις απαιτούμενες λειτουργίες και το μείγμα των τεμαχίων εργασίας.
Ελεγχόμενη εμβέλεια δύναμης επαφής: κατόπιν αιτήματος.
Στα κελιά που έχουν κατασκευαστεί μέχρι σήμερα, η δύναμη λείανσης προσαρμόζεται σε πραγματικό χρόνο στην κατάσταση κάθε εξαρτήματος αντί να διατηρείται σε μία προκαθορισμένη τιμή. Το υλικό ελέγχου δύναμης και το εύρος του καθορίζονται με την πλήρη διαμόρφωση του κελιού.
Διάταξη κυψελών, επιλογές ελέγχου δύναμης και εξαγωγή σκόνηςΡομπότ αφαίρεσης γρεζιών για χυτά: τι αφαιρεί το ρομπότ και τι περιλαμβάνει το κελί
Ένα ρομπότ αφαίρεσης γρεζιών είναι ένα βιομηχανικό ρομπότ έξι αξόνων που μεταφέρει έναν άξονα ή ένα πλωτό εργαλείο γύρω από ένα χυτό ή μεταφέρει το χυτό σε σταθερά εργαλεία, για να αφαιρέσει το υλικό που έχει απομείνει από τη μήτρα. Σε χυτά αλουμινίου υψηλής και χαμηλής πίεσης, τα συστήματα που έχουμε κατασκευάσει στοχεύουν σε τέσσερα είδη ελαττωμάτων:
- φλας κατά μήκος της σχισμής της μήτρας και γύρω από τους πυρήνες
- Πτερύγια ελέγχου θερμότητας: λεπτές ανάγλυφες γραμμές που αφήνονται στο χυτό από μια ραγισμένη επιφάνεια μήτρας
- Υπολείμματα πύλης και δρομέα
- Διαχωριστικές γραμμές
Όπου το απαιτεί η διαδικασία, το ίδιο κελί μπορεί επίσης να τελειώσει την επιφάνεια μετά την αφαίρεση γρεζιών.
Το ρομπότ κρατάει το εξάρτημα ή το ρομπότ κρατάει το εργαλείο
- Μικρά χυτά, δίσκοι και άξονες: Το ρομπότ επιλέγει το εξάρτημα και το παρουσιάζει σε σταθερά εργαλεία. Ένας εναλλασσόμενος γεμιστήρας επιτρέπει τη μία πλευρά να ξαναγεμίζεται ενώ το ρομπότ εργάζεται από την άλλη, έτσι ώστε το ρομπότ να μην περιμένει τα εξαρτήματα.
- Μεγάλα χυτά εξαρτήματα όπως μπλοκ κινητήρα και περιβλήματα κιβωτίου ταχυτήτων: Το χυτό κομμάτι παραμένει στερεωμένο και το ρομπότ μεταφέρει το εργαλείο. Το εύρος εργασίας είναι μεγαλύτερο και το κελί είναι πιο εύκολο να συνδεθεί σε μια γραμμή παραγωγής.
Το πού βρίσκεται το όριο μεταξύ των δύο εξαρτάται από τη μάζα του εξαρτήματος, το μέγεθος και τις επιφάνειες που πρέπει να επιτευχθούν και ορίζεται για κάθε έργο. Τα όρια διαδρομής χειρισμού και οι επιλογές ελέγχου δύναμης καλύπτονται στο Διάταξη κυψελών, επιλογές ελέγχου δύναμης και εξαγωγή σκόνης.
Τι περιλαμβάνει το κελί γύρω από το ρομπότ
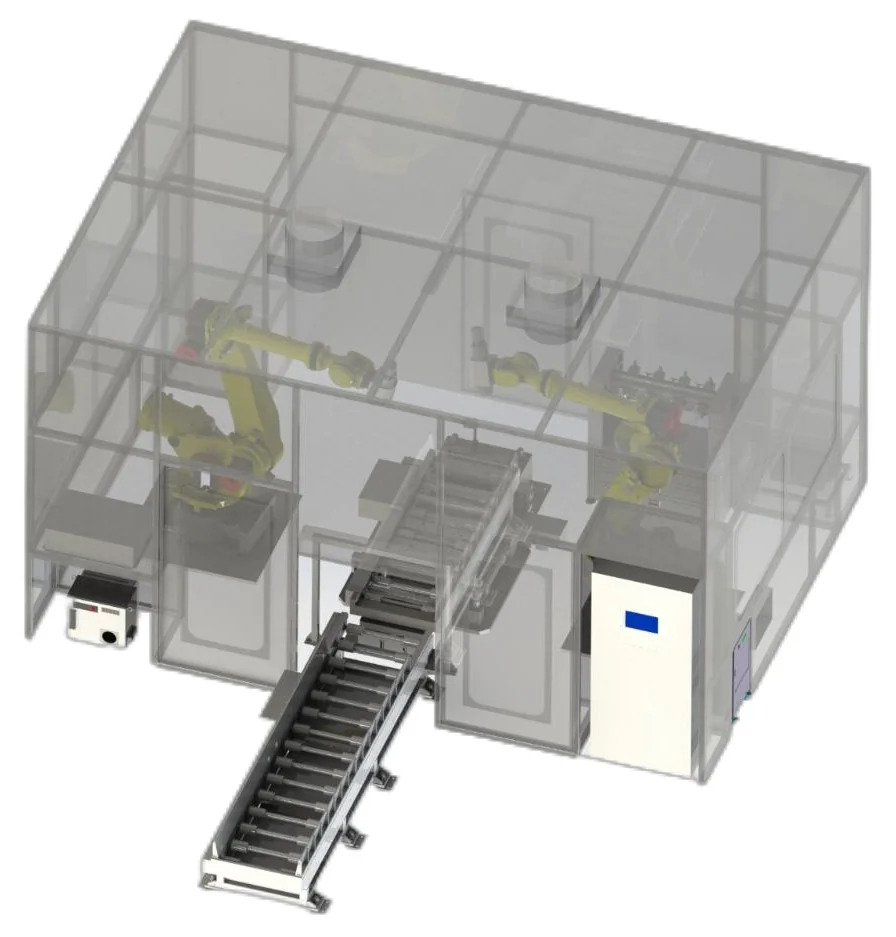
Ένα ρομπότ αφαίρεσης γρεζιών από μόνο του δεν αποτελεί κελί παραγωγής. Στα συστήματα που έχουμε κατασκευάσει, το ρομπότ λειτουργεί με ορισμένα ή όλα από τα ακόλουθα:
- Εργαλεία και κατάστημα εργαλείων με αυτόματη αλλαγή εργαλείου, συμπεριλαμβανομένων εργαλείων ειδικών για κάθε εξάρτημα που έχουν αναπτυχθεί για μια δεδομένη χύτευση
- Θέση όρασης και αναγνώριση μοντέλου, έτσι ώστε αρκετοί αριθμοί εξαρτημάτων να μπορούν να περάσουν από ένα κελί
- Τρισδιάστατη σάρωση για δημιουργία διαδρομής όπου τα χυτά διαφέρουν από εξάρτημα σε εξάρτημα (βλ. Λείανση σάρωσης σε διαδρομή EVST παρακάτω)
- Ανίχνευση λέιζερ για μετατόπιση γραμμής διαχωρισμού και αντιστάθμιση ύψους συγκολλημένης χάντρας
- Πλωτά εργαλεία ελεγχόμενα με δύναμη για επαφή κατά τη διάρκεια της δημιουργούμενης διαδρομής
- Χειρισμός και διεπαφές γραμμής: αποστοίβαξη, μεταφορά και στοίβαξη από ατσάλι ή ρομποτικό μηχάνημα, και επικοινωνία με AGV ή την κύρια γραμμή παραγωγής
Ποιο από αυτά χρειάζεται ένα κελί επιλέγεται για κάθε έργο με βάση τα μέρη και τους στόχους εξόδου σας.
Χυτά περιβλήματα
Οι διαδρομές αφαίρεσης γρεζιών αντιμετωπίζουν τις λάμψεις, τις γραμμές διαχωρισμού και τα υπολείμματα πύλης σε χυτά περιβλήματα. Οι εισερχόμενες παραλλαγές και η πρόσβαση στο εργαλείο διαμορφώνουν τη διαδικασία.
Κινητήρες και σύστημα μετάδοσης κίνησης
Τα μπλοκ κινητήρα και οι κυλινδροκεφαλές μπορεί να απαιτούν διαφορετικά εργαλεία για εξωτερικές ακμές και πλευρικές οπές, με εντοπισμό θέσης ορατότητας και αλλαγές εργαλείων όπου απαιτείται από τη διαδικασία.
Εξαρτήματα αυτοκινήτων και μοτοσικλετών
Οι οικογένειες χυτών εξαρτημάτων μπορούν να αξιολογηθούν για ένα ρομποτικό κελί ή μια ειδική μηχανή, λαμβάνοντας υπόψη τα κοινά χαρακτηριστικά των εξαρτημάτων και τη συχνότητα αλλαγής του προϊόντος.
Κατασκευή κινητήρων
Η αφαίρεση γρεζιών από περιβλήματα κινητήρα είναι μια τυπική εφαρμογή για την ενσωμάτωση ρομπότ και ειδικών μηχανημάτων, με το σημείο σύνδεσης και την πρόσβαση στην άκρη να ορίζονται για κάθε οικογένεια περιβλημάτων.
Ρομποτικό κύτταρο έναντι μηχανής ειδικού σκοπού
| Οικογένεια τεμαχίων εργασίας | διαμόρφωση | Άξονες και θέσεις | Ευελιξία μετάβασης | Μείγμα παραγωγής |
|---|---|---|---|---|
| Μεγάλα χυτά περιβλήματα | Ρομποτικό κύτταρο | Αρθρωτή κίνηση εργαλείου· σταθερό ή τοποθετημένο τεμάχιο εργασίας | Αλλαγές εργαλείων και εξαρτημάτων για διαφορετικά περιβλήματα | Μικτές οικογένειες με ποικίλα χαρακτηριστικά |
| Οικογένειες εξαρτημάτων επαναλαμβανόμενης χύτευσης | Μηχανή ειδικής χρήσης | Συντονισμένοι άξονες· μονές ή εναλλασσόμενες θέσεις | Αποκλειστικά φωτιστικά με προγραμματισμένες αλλαγές | Επαναλαμβανόμενες εκτελέσεις εντός μιας καθορισμένης οικογένειας |
| Μικρά διαμορφωμένα εξαρτήματα | Μηχανή ειδικής χρήσης | Συντονισμένοι άξονες και θέσεις με δείκτες | Αλλαγές εργαλείων εντός του εύρους των υποστηριζόμενων εξαρτημάτων | Επαναλαμβανόμενες εργασίες επεξεργασίας περιγράμματος |
| Μεσαία και μεγάλα εξαρτήματα | Μηχανή ειδικής χρήσης | Γραμμικές ή περιστροφικές διατάξεις με δείκτη | Εξαρτήματα και ρύθμιση διεργασίας ειδικά για κάθε εξάρτημα | Ορισμένες ακολουθίες επεξεργασίας |
Κάντε κύλιση οριζόντια για να συγκρίνετε όλα τα πεδία.
Μηχανές ειδικής χρήσης σε επίπεδο λύσης
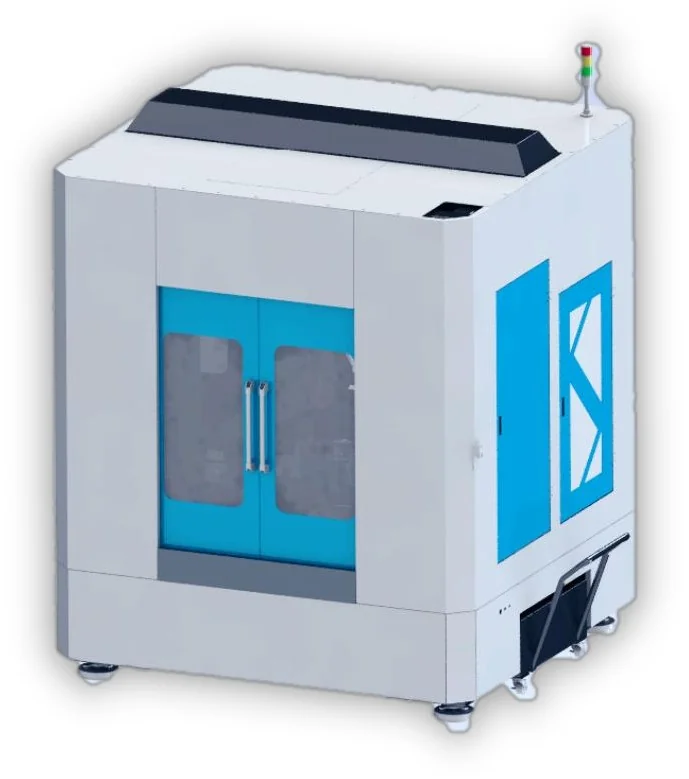
Οι μηχανές ειδικής χρήσης παρέχουν συντονισμένη κίνηση εργαλείων με μονές, εναλλασσόμενες ή ευρετηριασμένες θέσεις επεξεργασίας. Αξιολογούνται σε επίπεδο λύσης γύρω από την οικογένεια εξαρτημάτων και τη διάταξη των εξαρτημάτων.
Παραδείγματα τεμαχίων εργασίας περιλαμβάνουν περιβλήματα τηλεφώνων, μονάδες κάμερας, περιβλήματα αποκωδικοποιητών, λαβές θυρών και πλαστικά εξαρτήματα αυτοκινήτων.
Διαμορφώσεις μηχανημάτων που έχουν κατασκευαστεί μέχρι σήμερα
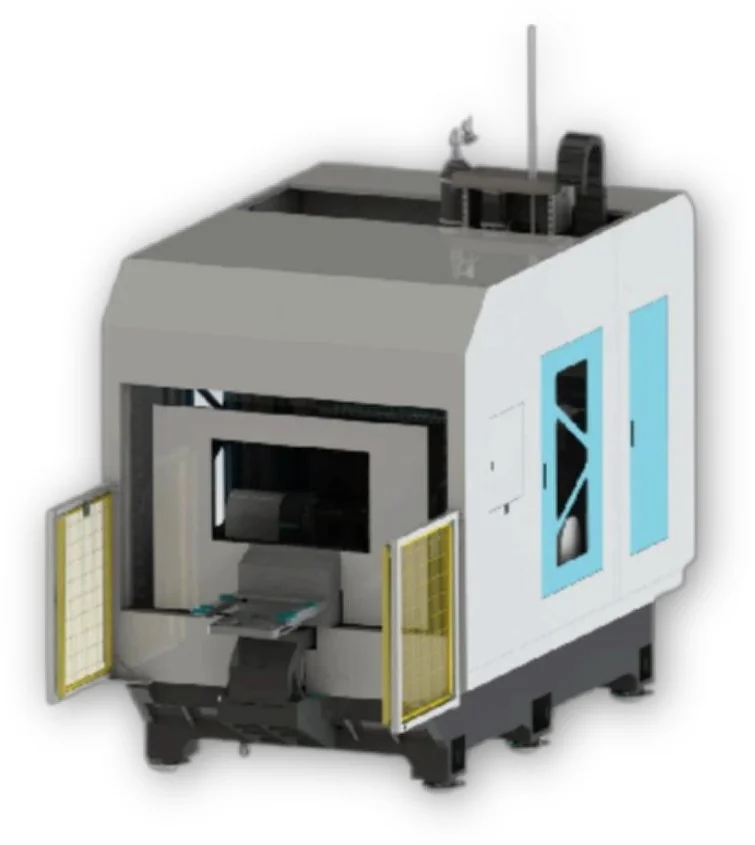
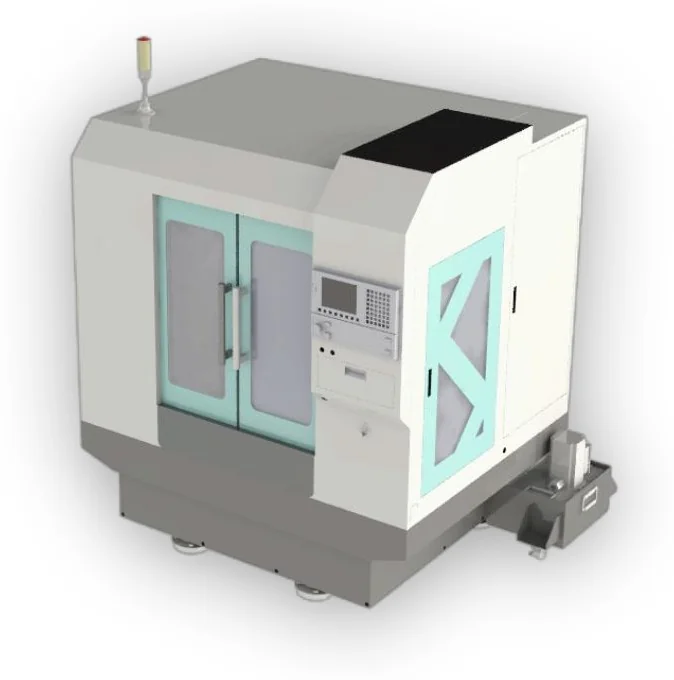
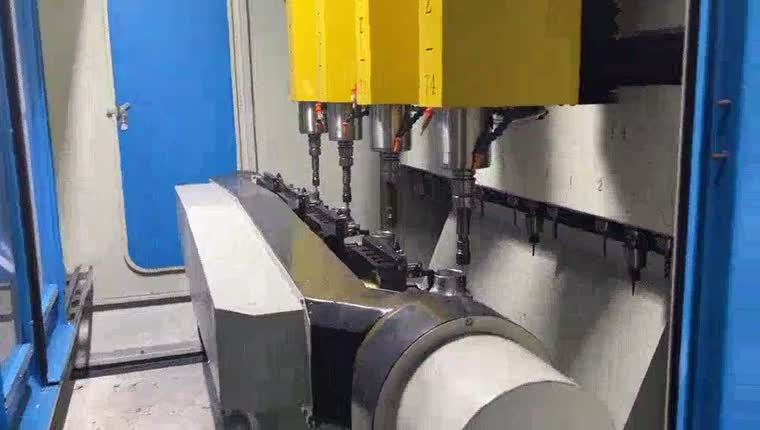
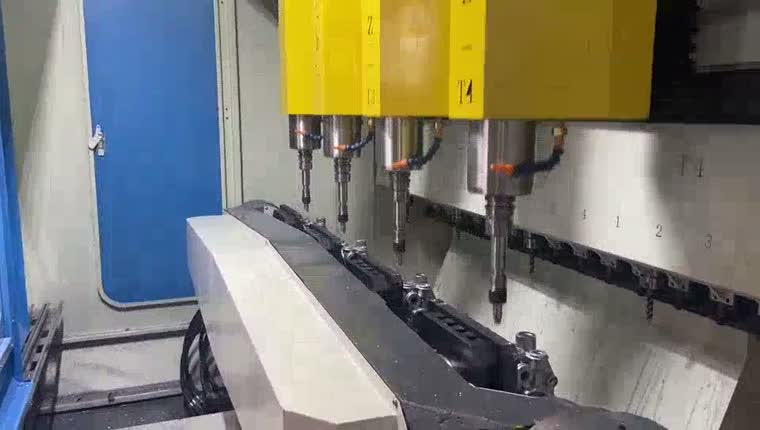
Τα μηχανήματα ειδικής χρήσης που έχουμε κατασκευάσει χωρίζονται σε τέσσερις ομάδες:
- Μηχανές έξι αξόνων με έναν σταθμό σε τρία μεγέθη πλαισίων, για μπλοκ κινητήρα, περιβλήματα κιβωτίου ταχυτήτων και άλλα χυτά εξαρτήματα διαφορετικών μεγεθών.
- Μηχανές περιστροφικής τράπεζας A/B: Η μία πλευρά φορτώνεται ενώ η άλλη υποβάλλεται σε επεξεργασία, επομένως ένα ρομπότ μπορεί να τροφοδοτήσει το μηχάνημα ως μέρος μιας γραμμής. Μια παραλλαγή προσθέτει έναν εξωτερικό άξονα και επεξεργάζεται δύο μέρη σε μία σύσφιξη.
- Μηχανές πέντε αξόνων, τεσσάρων σταθμών για μικρά χυτά εξαρτήματα, αφαίρεση φλας, πτερύγια θερμικού ελέγχου, πύλες και διαχωριστικά. Για διαμορφώσεις, προδιαγραφές και τι να στείλετε για μια προσφορά, ανατρέξτε στην αυτοματοποιημένη μηχανή αφαίρεσης γρεζιών .
- Μηχανές πολλαπλών σταθμών πέντε αξόνων για καλλυντικά εξαρτήματα σε αλουμίνιο, πλαστικά και άλλα υλικά: μια έκδοση τεσσάρων σταθμών με 2D περίγραμμα για εξαρτήματα όπως μονάδες κάμερας, περιβλήματα αποκωδικοποιητών, περιβλήματα ηλεκτρονικών τσιγάρων και λαβές θυρών, και μια έκδοση έξι σταθμών με 3D περίγραμμα για περιβλήματα τηλεφώνων, περιβλήματα ηλεκτρονικών τσιγάρων, πλαστικά διακοσμητικά αυτοκινήτων και περιβλήματα power bank. Αφαιρούν σημάδια από πύλες, σημάδια εργαλείων και γδαρσίματα.
Τα μηχανήματα πολλαπλών σταθμών μπορούν να εναλλάσσονται μεταξύ τύπων προϊόντων. Στα μηχανήματα καλλυντικών εξαρτημάτων, η παρακολούθηση περιγράμματος λειτουργεί υπό έλεγχο CNC και ένα σύστημα κυκλοφορίας νερού φιλτράρει και καθιζάνει τη λάσπη άλεσης. Το μέγεθος του πλαισίου, ο αριθμός των σταθμών και η διάταξη των αξόνων επιλέγονται για κάθε έργο με βάση τα εξαρτήματα και τους στόχους απόδοσης.
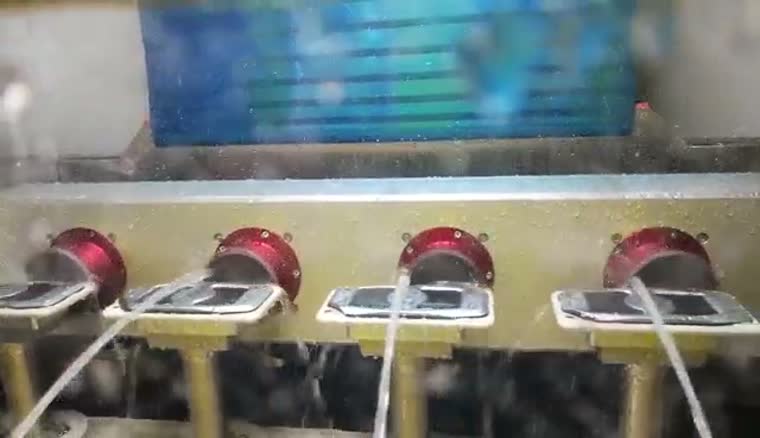
Για κατάλληλες εργασίες φινιρίσματος περιγράμματος, διατίθεται μια μέθοδος υγρής επεξεργασίας, χρησιμοποιώντας υγρό γύρω από το εργαλείο και περιστρεφόμενα εξαρτήματα. Η καταλληλότητα εξαρτάται από το υλικό και το απαιτούμενο φινίρισμα.
Για τα εξαρτήματα του άξονα, λάβετε υπόψη τη μετάβαση από τη συγκόλληση στην αφαίρεση γρεζιών κατά τον σχεδιασμό της στερέωσης και της ακολουθίας επεξεργασίας.
Συγκόλληση αξόνων και επεξεργασία μετά τη συγκόλλησηΣύνδεση ρομπότ με μηχανές ειδικού σκοπού
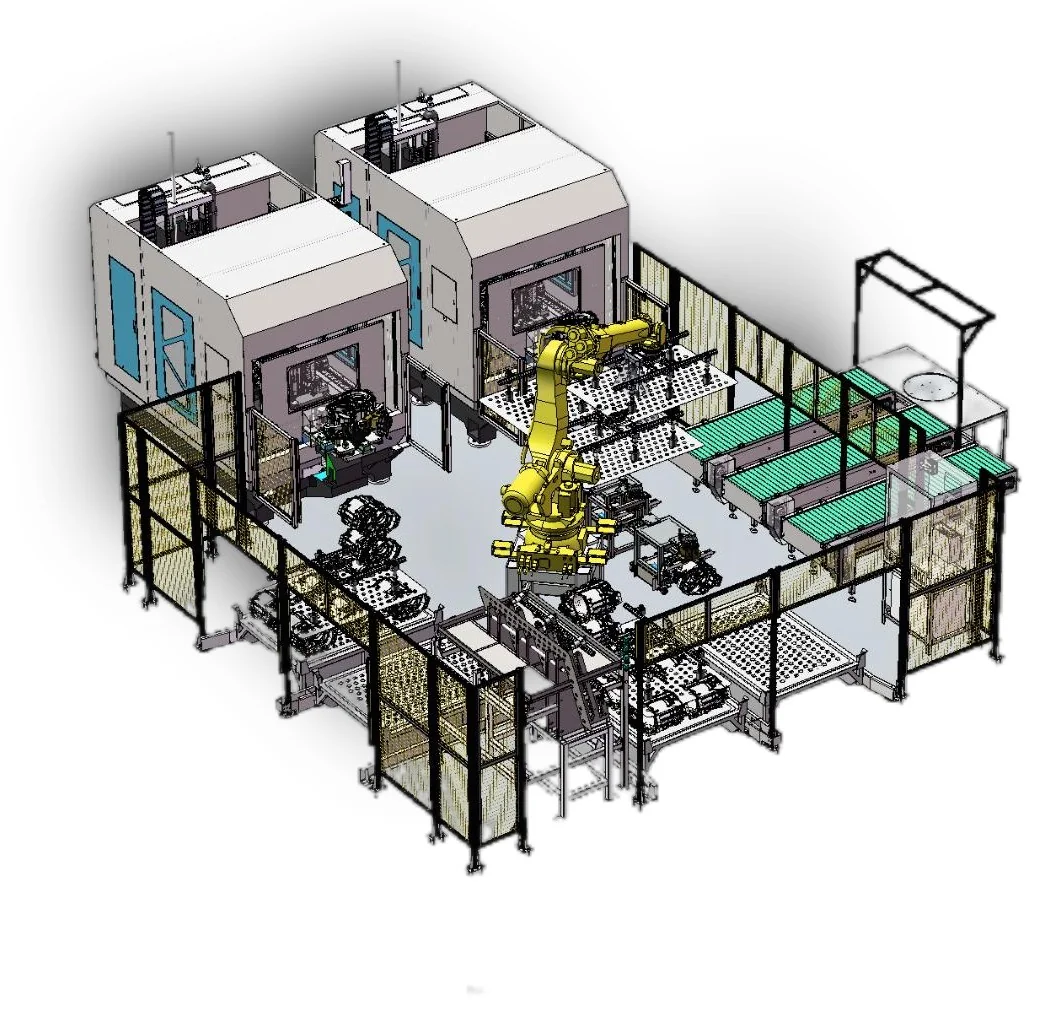
Ένα ρομπότ μπορεί να αποστοιβάζει τα εισερχόμενα χυτά, να φορτώνει δύο μηχανήματα ειδικής χρήσης και να στοιβάζει τα τελικά εξαρτήματα, έτσι ώστε τα μηχανήματα να συνεχίζουν να λειτουργούν χωρίς χειροκίνητη φόρτωση μεταξύ των κύκλων. Στις γραμμές κατασκευής περιβλημάτων κινητήρα που έχουμε κατασκευάσει με αυτόν τον τρόπο, η τρισδιάστατη όραση εντοπίζει τα εξαρτήματα στην εισερχόμενη παλέτα πριν τα παραλάβει το ρομπότ. Ο αριθμός των μηχανών ανά ρομπότ ορίζεται από τους χρόνους κύκλου των πραγματικών εξαρτημάτων.
EVST Σάρωση σε Διαδρομή Λείανσης
Η λειτουργία EVST Scan-to-Path Grinding δημιουργεί μια διαδρομή λείανσης από τα σαρωμένα περιγράμματα των τεμαχίων εργασίας εντός καθορισμένων περιοχών επεξεργασίας. Δεν εξαλείφει την ανάγκη ορισμού της διαδικασίας, επικύρωσης εξαρτημάτων ή ελέγχου του τελικού τεμαχίου.
Για ένα ρομπότ λείανσης χωρίς προγραμματισμό, η επιδιωκόμενη μείωση είναι η χειροκίνητη διδασκαλία διαδρομής σημείο προς σημείο. Η επιλογή εργαλείου, η κάλυψη σάρωσης, τα όρια της διαδικασίας και τα κριτήρια αποδοχής πρέπει ακόμη να καθοριστούν.
Γιατί να σαρώνουμε κάθε χύτευση αντί να διδάσκουμε μία μόνο διαδρομή;
Μια διδαχθείσα διαδρομή υποθέτει ότι κάθε χυτό κομμάτι βρίσκεται στην ίδια θέση με το ίδιο σχήμα. Τα χυτά με μήτρα δεν συμπεριφέρονται με αυτόν τον τρόπο: κάθε κλείσιμο μήτρας φέρει μια μικρή αναντιστοιχία, επομένως η γραμμή διαχωρισμού μετακινείται από βολή σε βολή και τα ακανόνιστα ή λεπτά τοιχώματα μέρη μπορούν να παραμορφωθούν. Μια σταθερή διαδρομή είτε χάνει την γρέζια είτε εισχωρεί στη χύτευση. Η σάρωση κάθε μέρους και η δημιουργία της διαδρομής από αυτήν τη σάρωση εξαλείφει την εξάρτηση από πανομοιότυπα εισερχόμενα μέρη. Όταν τα χυτά κομμάτια είναι συνεπή και το μείγμα εξαρτημάτων είναι μικρό, μια διδαχθείσα ή προγραμματισμένη εκτός σύνδεσης διαδρομή μπορεί να είναι η απλούστερη επιλογή.
Συζητήστε το τεμάχιο εργασίας σας →Από το σαρωμένο περίγραμμα στην εκτέλεση
Σαρώστε το τεμάχιο εργασίας, προσδιορίστε το περίγραμμα εντός της καθορισμένης περιοχής επεξεργασίας και δημιουργήστε μια διαδρομή για την εκτέλεση του ρομπότ. Η διαδρομή πρέπει να ελεγχθεί σε σχέση με την πρόσβαση στο εξάρτημα και το επιλεγμένο εργαλείο.
Καταγράψτε το περίγραμμα του τεμαχίου εργασίας στην επιλεγμένη περιοχή.
Προσδιορίστε την ακμή επεξεργασίας και δημιουργήστε τη διαδρομή του εργαλείου.
Εκτελέστε την επιλεγμένη διαδρομή με το επιλεγμένο εργαλείο επαφής.
Διάγραμμα εννοιών · Τα βήματα απαιτούν επικύρωση τεμαχίου εργασίας και κελιού.
Η εκτέλεση που ελέγχεται με δύναμη υποστηρίζει την επαφή κατά τη διάρκεια της δημιουργούμενης διαδρομής. Οι επιλογές ελέγχου δύναμης και οι προδιαγραφές τους επιλέγονται με την ευρύτερη διαμόρφωση κελιού.
Διάταξη κυψελών, επιλογές ελέγχου δύναμης και εξαγωγή σκόνηςΠώς μια σάρωση γίνεται μια διαδρομή αφαίρεσης γρεζιών: τέσσερα βήματα
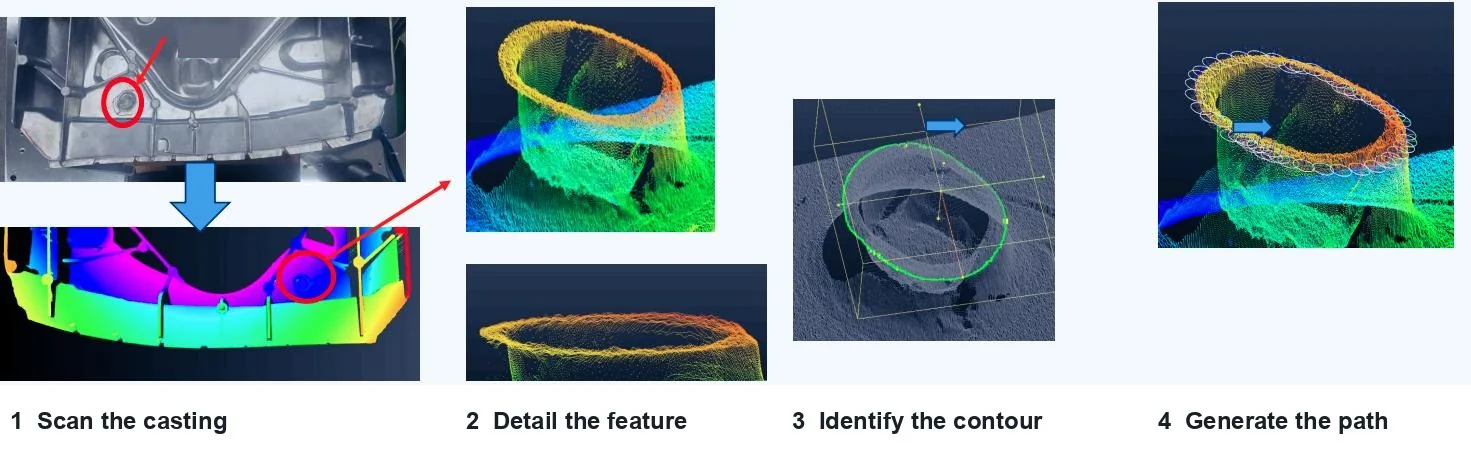
- Σαρώστε το χυτό. Η τρισδιάστατη απεικόνιση αποτυπώνει το εξάρτημα ως νέφος σημείων.
- Αναλύστε το χαρακτηριστικό. Η περιοχή που πρόκειται να υποβληθεί σε επεξεργασία, όπως η άκρη μιας οπής, απομονώνεται από την υπόλοιπη σάρωση.
- Προσδιορίστε το περίγραμμα. Το λογισμικό βρίσκει τη γραμμή όπου η κατεργασμένη επιφάνεια συναντά την επιφάνεια ως χυτευμένη, εντός ενός εύρους που ορίζει ο μηχανικός διεργασίας.
- Δημιουργήστε τη διαδρομή. Η διαδρομή του εργαλείου υπολογίζεται από αυτό το περίγραμμα και αποστέλλεται στο ρομπότ, στη συνέχεια ελέγχεται σε σχέση με την πρόσβαση στο εξάρτημα και το επιλεγμένο εργαλείο πριν από την παραγωγή.
Για ένα επεξεργασμένο παράδειγμα σε εξαρτήματα αλουμινίου, βλ. Αφαίρεση γρεζιών από χυτό αλουμίνιο με τρισδιάστατη όραση.
Τρισδιάστατη όραση και προσαρμοστικές διαδρομές
Η τρισδιάστατη απεικόνιση και επεξεργασία μπορούν να δημιουργήσουν μια αναπαράσταση του τεμαχίου εργασίας και να προσαρμόσουν τη διαδρομή στις χωρικές διακυμάνσεις. Η επεξεργασία χωρίς CAD είναι προαιρετική, όπου το περίγραμμα και η διαδικασία μπορούν να καθοριστούν από τη σάρωση. Η επιθεώρηση του προϊόντος είναι επίσης προαιρετική.
Διάρκεια σάρωσης υπό τις συμφωνημένες συνθήκες κάλυψης και δοκιμής: κατόπιν αιτήματος.
Ακρίβεια σάρωσης υπό τις συμφωνημένες συνθήκες υλικού, γεωμετρίας και δοκιμής: κατόπιν αιτήματος.
Στα συστήματα που έχουν κατασκευαστεί μέχρι σήμερα, η απεικόνιση και ο σχεδιασμός διαδρομής εκτελούνται για κάθε εξάρτημα του κύκλου. Αυτό επιτρέπει την επεξεργασία εξαρτημάτων με κακή συνοχή, ακανόνιστα σχήματα ή παραμόρφωση χωρίς επανεκπαίδευση. Η ίδια σάρωση μπορεί επίσης να πει στο κελί ποιον αριθμό εξαρτήματος χειρίζεται.
Ανίχνευση λέιζερ και αντιστάθμιση απόκλισης
Η ανίχνευση σημειακού λέιζερ μπορεί να συγκρίνει το τρέχον εξάρτημα με το προηγούμενο και να αντισταθμίσει την μεταβολή θέσης σε μια διαχωριστική γραμμή. Αυτή η σύγκριση αφορά την απόκλιση από εξάρτημα σε εξάρτημα, και όχι την απόκλιση από ένα μοντέλο CAD.
Η μέτρηση με λέιζερ της προεξοχής της συγκόλλησης μπορεί να ενημερώσει για την αντιστάθμιση θέσης και να συντονιστεί με το εργαλείο φινιρίσματος κατά την επεξεργασία των σφαιριδίων συγκόλλησης. Η στρατηγική μέτρησης και αφαίρεσης πρέπει να ταιριάζει με την ένωση.
Προγραμματισμός και προσομοίωση εκτός σύνδεσης
Ο προγραμματισμός εκτός σύνδεσης προετοιμάζει τη διαδρομή του ρομπότ μακριά από το κελί. Ο έλεγχος συγκρούσεων και η προσομοίωση κώδικα υποστηρίζουν την ανασκόπηση πριν ένας μεταεπεξεργαστής παράγει το πρόγραμμα που είναι ειδικό για τον ελεγκτή.
Ορίστε το εργαλείο, το εξάρτημα και τη διαδρομή του ρομπότ.
Εξετάστε τις συγκρούσεις και προσομοιώστε το πρόγραμμα.
Κωδικός ελεγκτή εξόδου και, στη συνέχεια, επικυρώστε το στο κελί.
Διάγραμμα εννοιών · Τα βήματα απαιτούν επικύρωση τεμαχίου εργασίας και κελιού.
Η προσομοίωση υποστηρίζει την προετοιμασία. Το πρόγραμμα του ρομπότ, η γεωμετρία των εργαλείων και τα εξαρτήματα εξακολουθούν να απαιτούν επικύρωση στο πραγματικό κελί.
Λείανση μετά τη συγκόλληση και λείανση σφαιριδίων συγκόλλησης
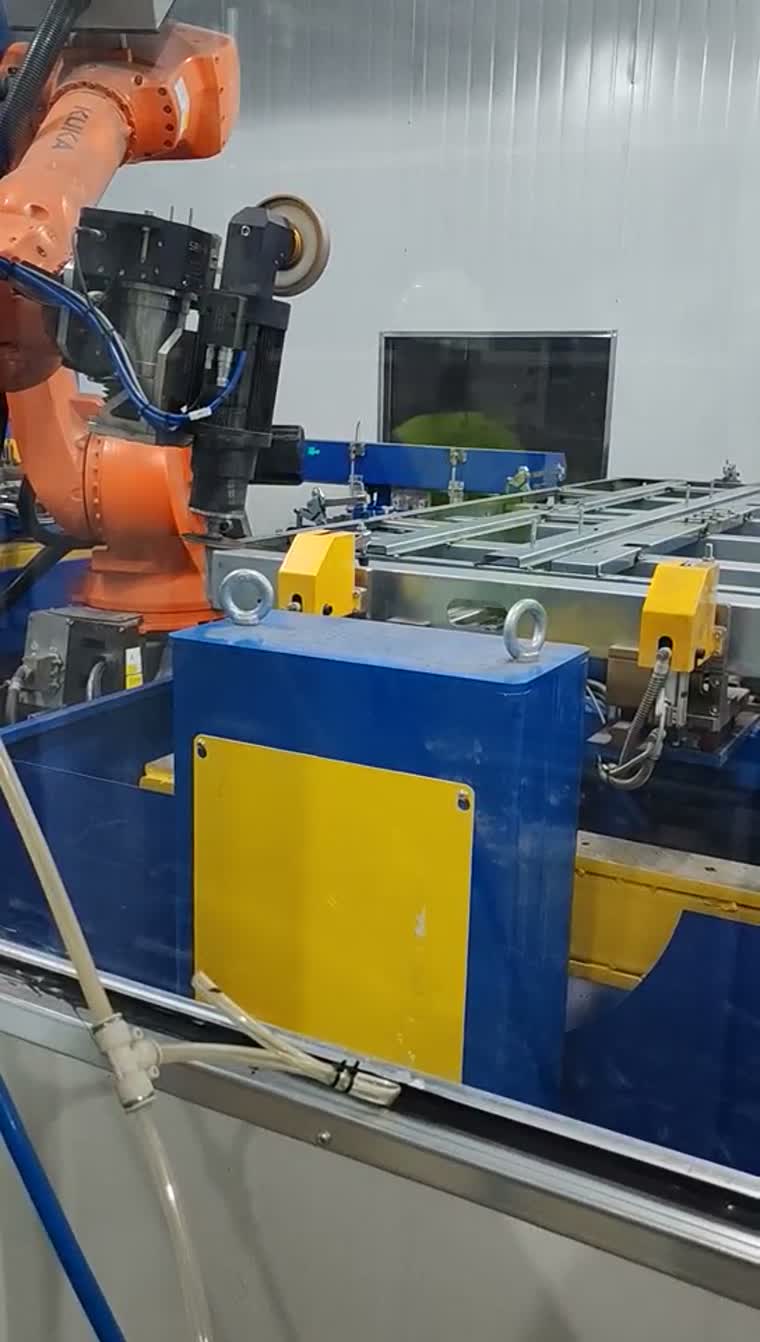
Η ρομποτική λείανση ραφών συγκόλλησης μπορεί να χρησιμοποιήσει μια ρομποτική κεφαλή φινιρίσματος γύρω από ένα πλαίσιο αλουμινίου. Το εξάρτημα υποστηρίζει την πρόσβαση στη στεφάνη συγκόλλησης ενώ το εργαλείο ακολουθεί την επιλεγμένη διαδρομή αφαίρεσης.
Οι χάντρες συγκόλλησης ποικίλλουν σε ύψος από εξάρτημα σε εξάρτημα, επομένως μια σταθερή διαδρομή είτε αφήνει πίσω το υλικό είτε αλέθει στο βασικό μέταλλο. Στα στοιχεία πλάκας δαπέδου που έχουμε κατασκευάσει, ένας αισθητήρας μετατόπισης λέιζερ μετρά πόσο μακριά στέκεται κάθε χάντρα σε πραγματικό χρόνο και μια κεφαλή λείανσης ελεγχόμενη από δύναμη την αφαιρεί. Το λογισμικό εκτιμά το υπόλοιπο υλικό και προσαρμόζει τις παραμέτρους λείανσης καθώς προχωρά. Αυτά τα στοιχεία έχουν συνδυάσει το ρομπότ με χειρισμό γερανού, γεμιστήρα εργαλείων και επικοινωνία AGV, καλύπτοντας την αποστοίβαξη, την λείανση, τη μεταφορά και την εκφόρτωση. Η τελική διάταξη επιλέγεται για κάθε έργο με βάση τα στοιχεία και τους στόχους εξόδου σας.
Η τελική επεξεργασία με συγκόλληση τριβής-ανακάτεμα του δίσκου μπαταρίας είναι μια σχετική διαδικασία με τις δικές της απαιτήσεις εξαρτήματος και διεργασίας.
Φινίρισμα δίσκου μπαταρίας και σχετικές επιλογές επεξεργασίαςΓια ρωγμές συγκόλλησης, ουλές συγκόλλησης και τριβή με ανάδευση σε δίσκους μπαταριών, ανατρέξτε στην ρομποτική λείανση συγκολλήσεων .
Τυπικές εφαρμογές και πεδίο εφαρμογής ενσωμάτωσης
Τυπικές εφαρμογές περιλαμβάνουν τον καθαρισμό των άκρων του χυτού περιβλήματος, την αφαίρεση γρεζιών από εξαρτήματα κινητήρα και το φινίρισμα συγκολλήσεων πλαισίου. Το πεδίο εφαρμογής ορίζεται γύρω από εξαρτήματα, εργαλεία, ενσωμάτωση ρομπότ και επικύρωση διεργασιών.
Οι διεπαφές φόρτωσης και εκφόρτωσης ορίζονται με τον εξοπλισμό ανάντη και κατάντη.
Μοιραστείτε αντιπροσωπευτικά τεμάχια εργασίας, τις άκρες ή τις συγκολλήσεις που θα υποστούν επεξεργασία, τα σημεία αναφοράς των εξαρτημάτων και τα κριτήρια αποδοχής για να ξεκινήσετε μια αναθεώρηση διαμόρφωσης.
Ερωτήσεις πριν από την επιλογή ενός κελιού αφαίρεσης γρεζιών
Τι σημαίνει στην πραγματικότητα «χωρίς προγραμματισμό» — καθόλου διδασκαλία ή καθόλου μοντέλο CAD;
Αυτό σημαίνει ότι δημιουργείται η διαδρομή της διεργασίας από τα ανιχνευμένα περιγράμματα για τη μείωση της διδασκαλίας σημείο προς σημείο. Η εργασία χωρίς μοντέλο CAD προϊόντος είναι μια προαιρετική διαμόρφωση. Τα εξαρτήματα, τα εργαλεία και η αποδοχή της διεργασίας χρειάζονται ακόμη επικύρωση.
Πώς δημιουργείται η διαδρομή του εργαλείου όταν η χύτευση διαφέρει από εξάρτημα σε εξάρτημα;
Η σάρωση προσδιορίζει το σχετικό περίγραμμα εντός μιας καθορισμένης περιοχής επεξεργασίας. Η δημιουργία διαδρομής χρησιμοποιεί αυτό το περίγραμμα, ενώ μια κατάλληλη διάταξη ανίχνευσης μπορεί να αντισταθμίσει την απόκλιση από μέρος σε μέρος. Η γεωμετρία εκτός πεδίου εφαρμογής απαιτεί αναθεώρηση της διαδικασίας.
Πότε μια μηχανή αφαίρεσης γρεζιών ειδικής χρήσης ξεπερνά ένα ρομποτικό κελί;
Ένα ειδικό μηχάνημα αξίζει να αξιολογηθεί όταν οι οικογένειες εξαρτημάτων, τα εξαρτήματα και οι ακολουθίες επεξεργασίας επαναλαμβάνονται. Ένα ρομποτικό κελί μπορεί να αξιολογηθεί όταν η πρόσβαση, η προσέγγιση εργαλείων ή το μείγμα προϊόντων απαιτούν διαφορετική διάταξη. Συγκρίνετέ τα με τα πραγματικά τεμάχια εργασίας.
Μπορούν η αφαίρεση γρεζιών και η λείανση μετά τη συγκόλληση να εκτελούνται στο ίδιο κελί;
Μπορούν να εξεταστούν στο πλαίσιο μιας κοινής ιδέας εάν οι απαιτήσεις για τα εξαρτήματα, την πρόσβαση σε εργαλεία και τις διαδικασίες είναι συμβατές. Ο συνδυασμός τους αποτελεί απόφαση ενός έργου και όχι μια τυπική δυνατότητα που υποτίθεται ότι θα ληφθεί υπόψη για κάθε διάταξη.
Ποιες αλλαγές εργαλείων απαιτούνται για την παραγωγή μικτών μοντέλων;
Ορίστε πρώτα τις λειτουργίες και τα απαιτούμενα εργαλεία για κάθε οικογένεια εξαρτημάτων. Στη συνέχεια, η αυτόματη αλλαγή εργαλείων και μια αποθήκη εργαλείων μπορούν να διαμορφωθούν γύρω από αυτό το μείγμα, συμπεριλαμβανομένων των ελέγχων πρόσβασης και των ελέγχων απόστασης από τα εξαρτήματα.
Μπορεί η δημιουργία οπτικής διαδρομής να τοποθετηθεί εκ των υστέρων σε ένα υπάρχον κελί;
Η καταλληλότητα της αναβάθμισης αξιολογείται κατά περίπτωση. Ελέγξτε τις διεπαφές ρομπότ-ελεγκτή, την πρόσβαση σάρωσης, τη βαθμονόμηση, τη γεωμετρία του εργαλείου και τη συμβατότητα των εξαρτημάτων πριν ορίσετε την αναβάθμιση. Μια επίδειξη σάρωσης από μόνη της δεν αποδεικνύει τη συμβατότητα των κυψελών.
Τι αφαιρεί ένα ρομπότ αφαίρεσης γρεζιών από χυτά αλουμινίου;
Σε χυτά αλουμινίου υψηλής και χαμηλής πίεσης, τα κελιά που έχουμε κατασκευάσει αφαιρούν τα σμάλτα, τα πτερύγια θερμικού ελέγχου, τα υπολείμματα πύλης και τις γραμμές διαχωρισμού και μπορούν να ολοκληρώσουν την επιφάνεια αργότερα, όπου το απαιτεί η διαδικασία. Η ακριβής λίστα καθορίζεται από τα πραγματικά σας χυτά.
Είναι μια σαρωμένη διαδρομή καλύτερη από μια διδαχθείσα διαδρομή για χύτευση;
Όταν η θέση της γραμμής διαχωρισμού ή το σχήμα του εξαρτήματος ποικίλλει από χύτευση σε χύτευση, μια διαδρομή που δημιουργείται από μια νέα σάρωση κάθε εξαρτήματος διατηρεί το εργαλείο στην γρέζια, όπου μια μεμονωμένη διαδρομή μπορεί να την χάσει ή να κόψει το εξάρτημα. Για ομοιόμορφες χυτεύσεις και ένα μικρό μείγμα εξαρτημάτων, μια διαδρομή που έχει προγραμματιστεί εκτός σύνδεσης μπορεί να είναι απλούστερη.
Ποιες πληροφορίες χρειάζονται για την αξιολόγηση ενός ρομποτικού κελιού αφαίρεσης γρεζιών για τα χυτά μου;
Στείλτε το υλικό και τη διαδικασία χύτευσης (για παράδειγμα, χύτευση αλουμινίου υψηλής ή χαμηλής πίεσης), τον τύπο και το μέγεθος του εξαρτήματος, καθώς και τα γρέζια που πρέπει να αφαιρεθούν: φλας, πτερύγια θερμικού ελέγχου, πύλες και γραμμές διαχωρισμού ή σημάδια πυλών και εργαλείων σε αισθητικά εξαρτήματα. Προσθέστε τις απαιτήσεις σας για τη διαδικασία και την έξοδο, πόσοι τύποι προϊόντων θα λειτουργούν και εάν το κελί πρέπει να συνδεθεί με εξοπλισμό φόρτωσης ή γραμμής. Ένα τρισδιάστατο μοντέλο προϊόντος βοηθάει, αλλά η δημιουργία διαδρομής βάσει σάρωσης μπορεί να λειτουργήσει και χωρίς αυτό.