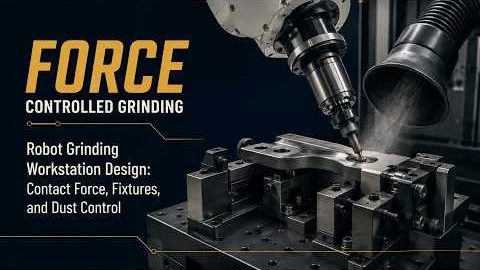
Ρομποτικός Σταθμός Εργασίας Λείανσης και Στίλβωσης — Μοντέλα, Έλεγχος Δύναμης και Αναρρόφηση Σκόνης
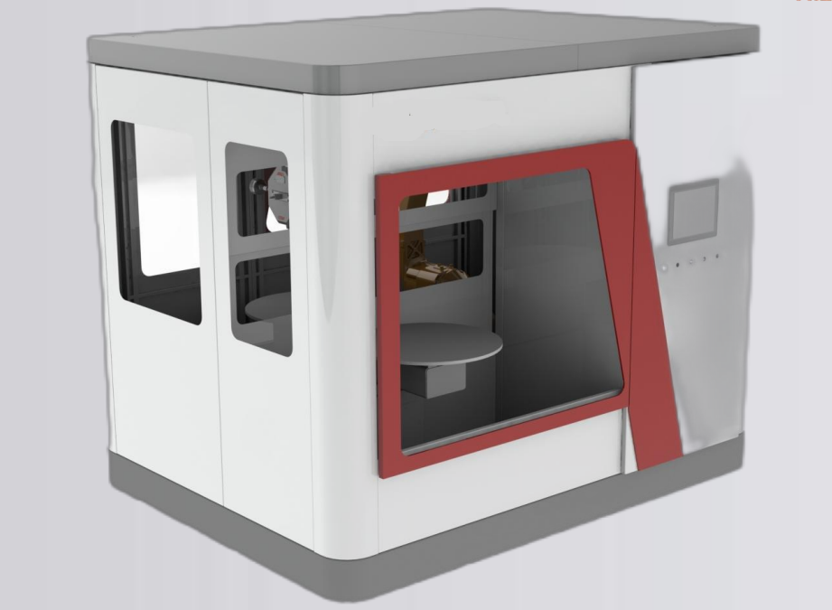
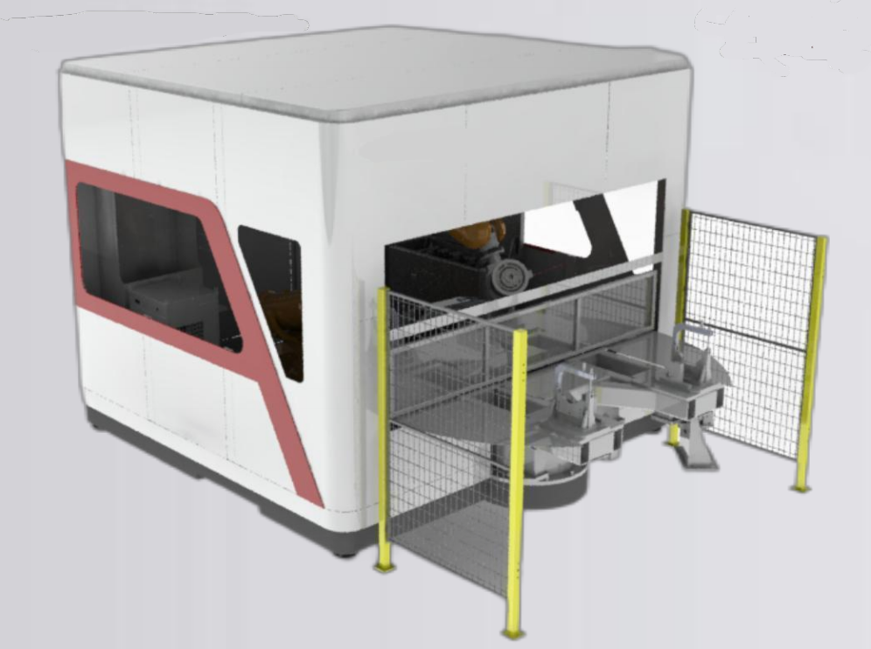
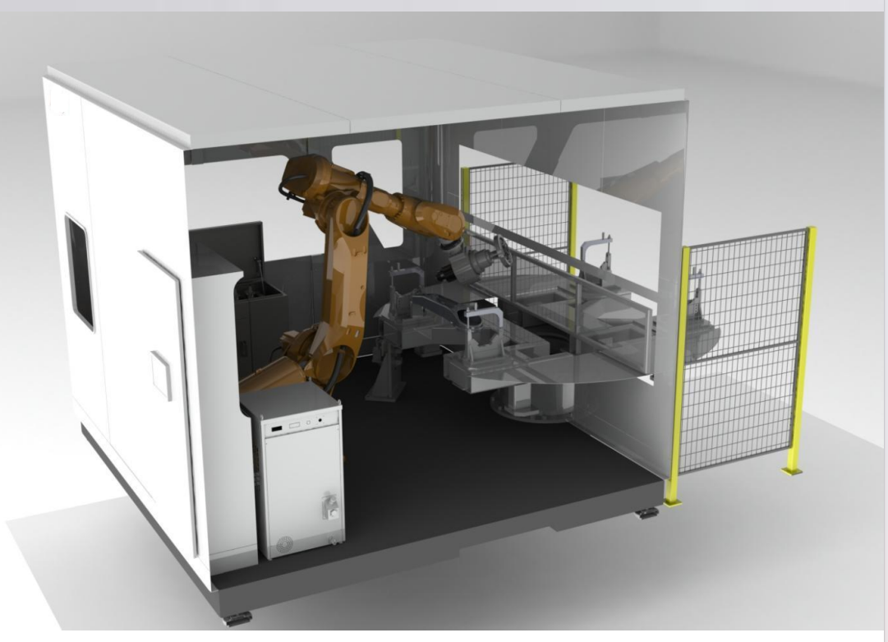
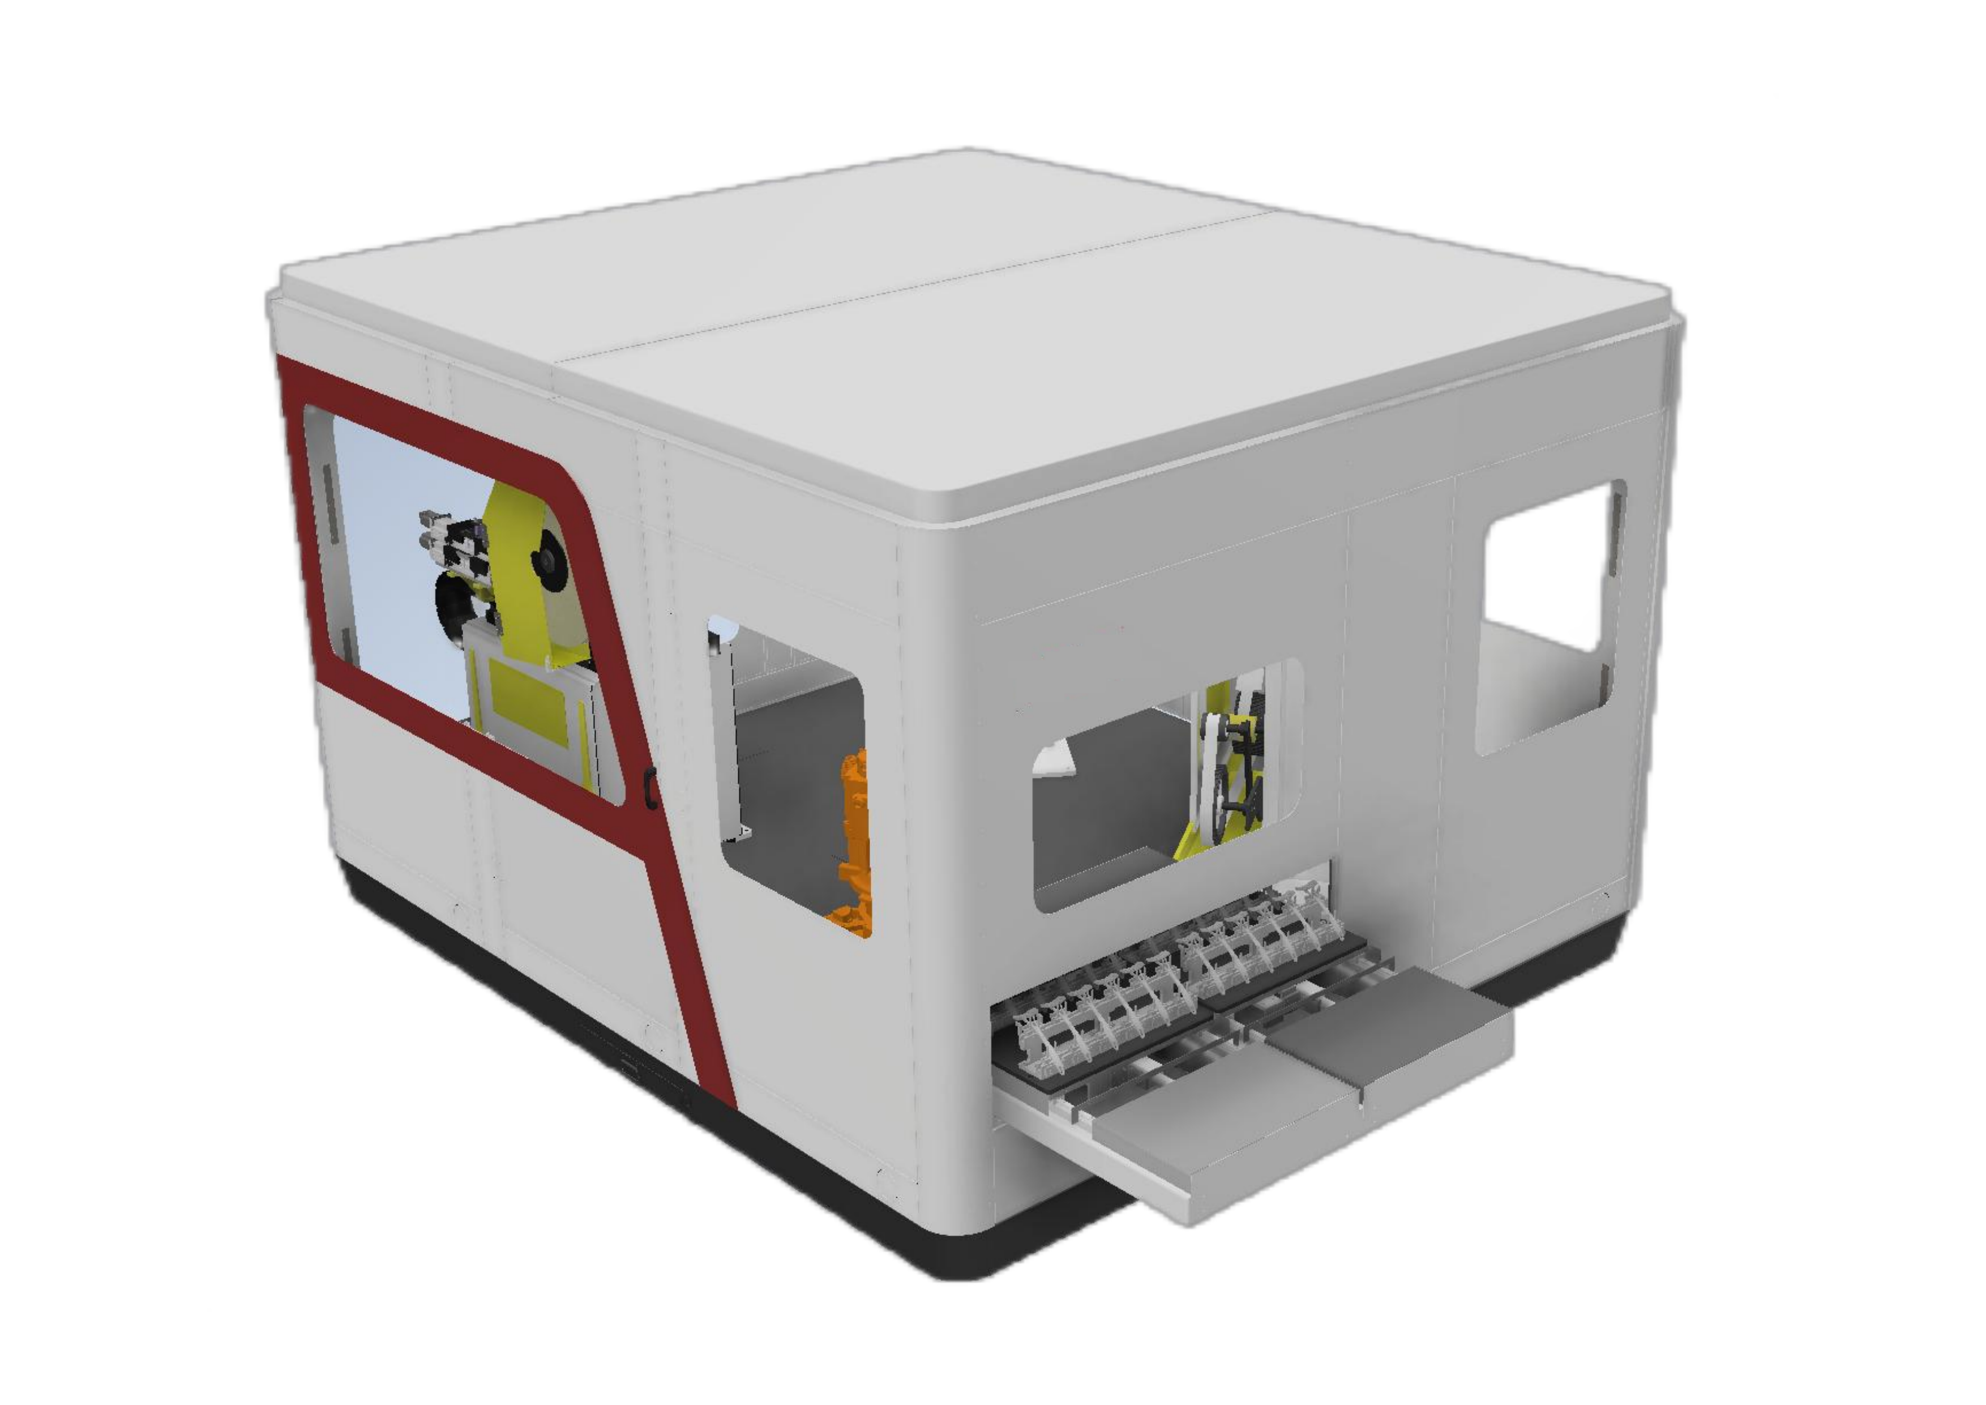
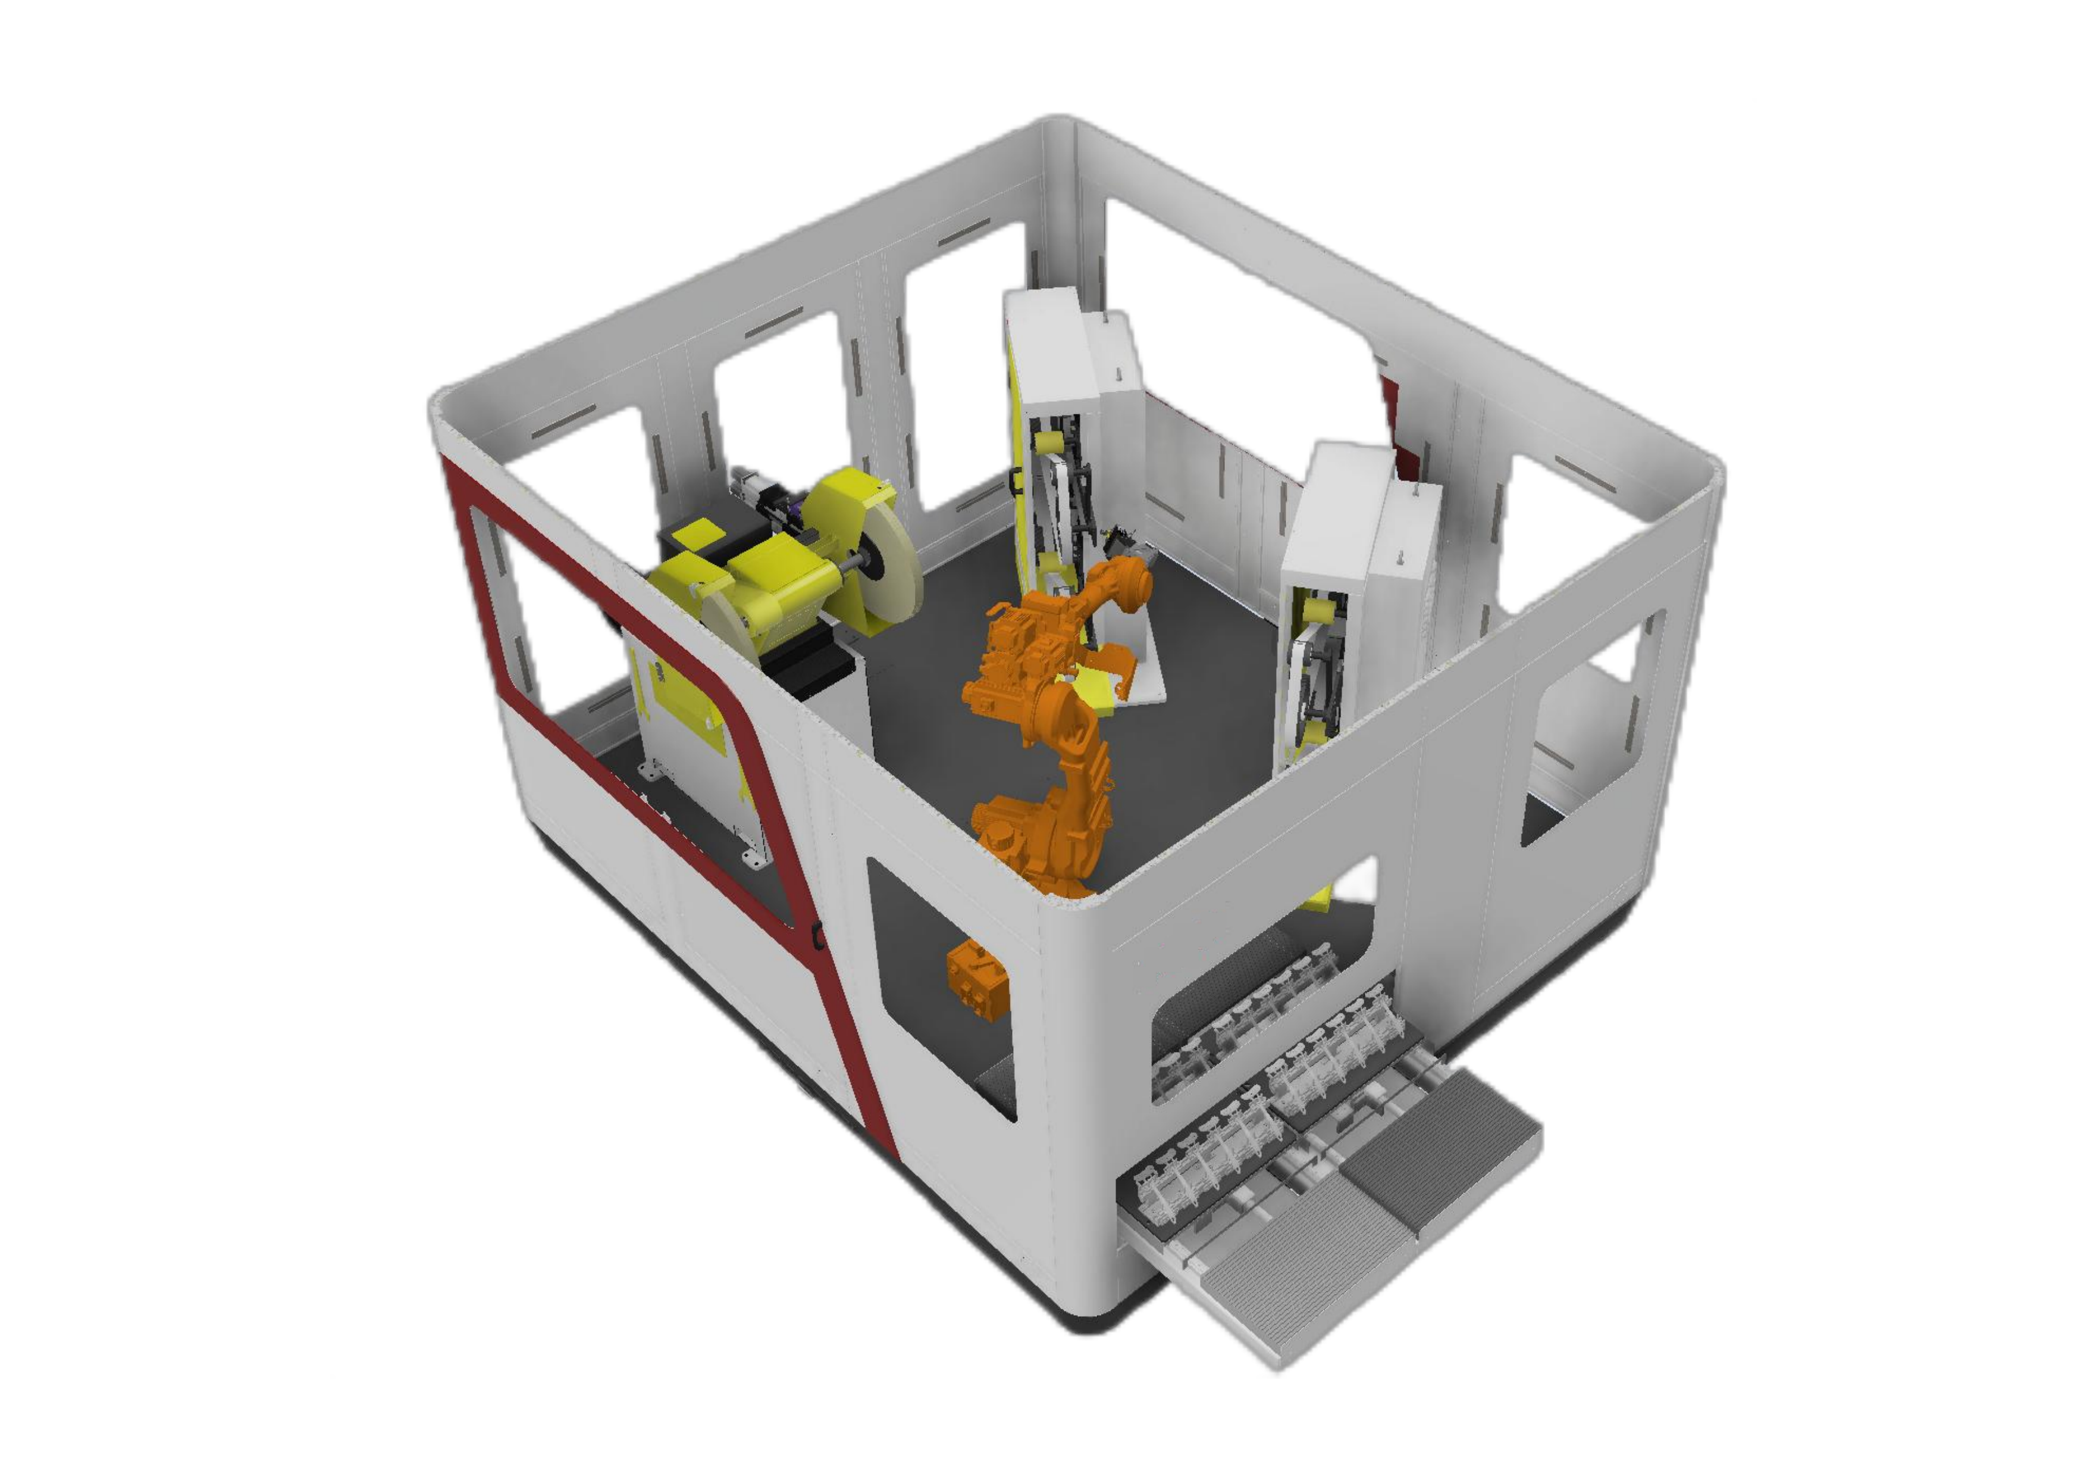
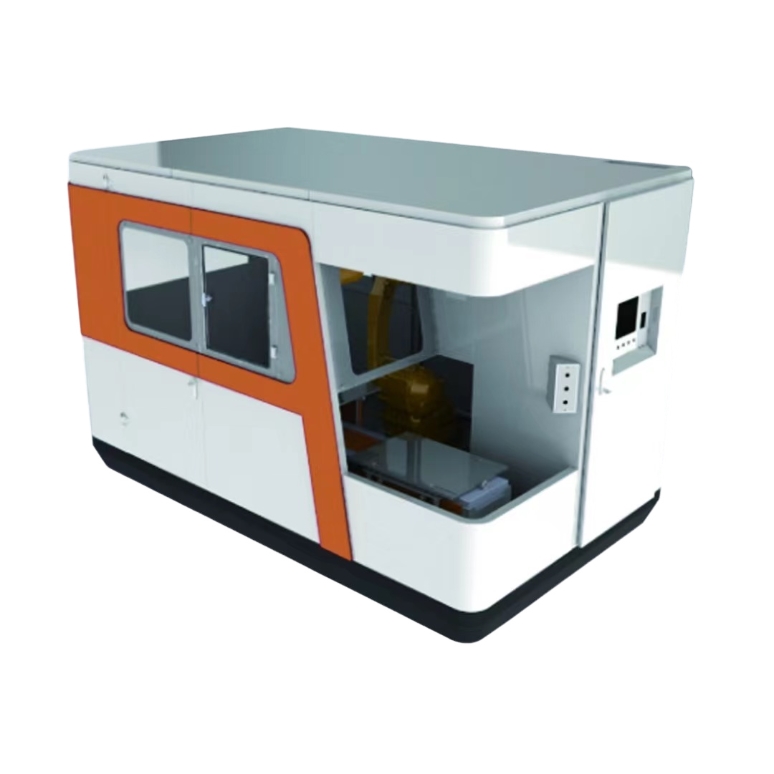
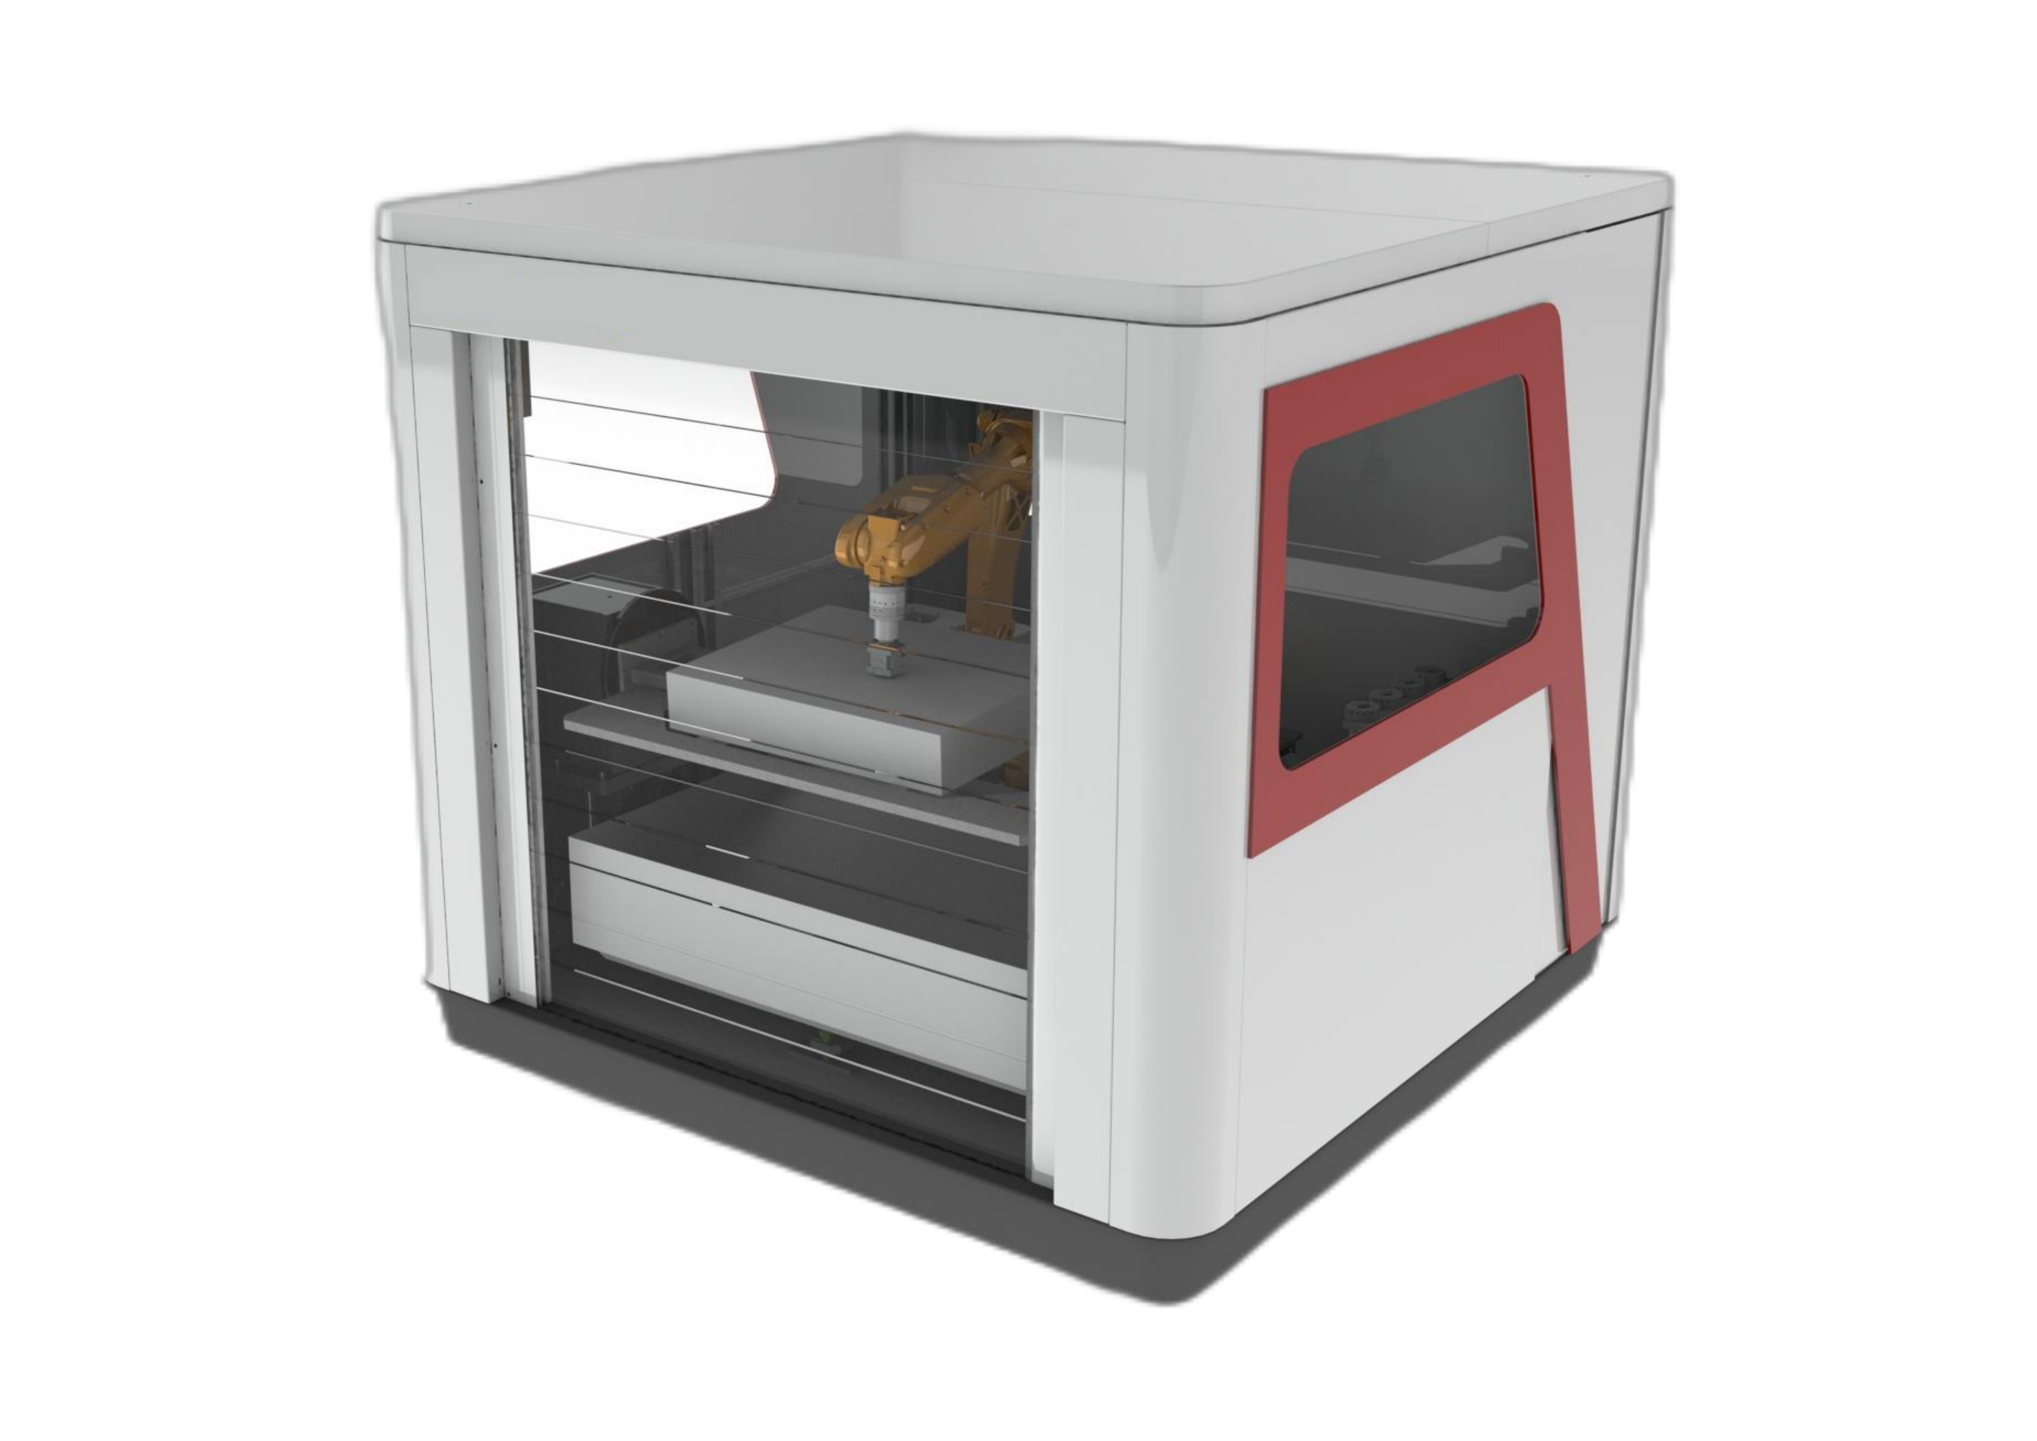
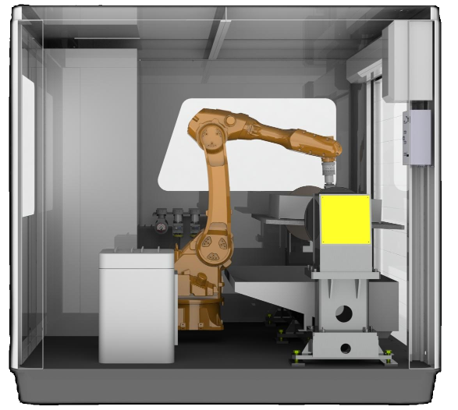
Ένας ρομποτικός σταθμός εργασίας λείανσης και στίλβωσης χρησιμοποιεί ένα κλειστό σώμα για τη συγκράτηση της σκόνης και μια αρθρωτή διάταξη για συντήρηση, τροποποίηση και αναβαθμίσεις, συνδυάζοντας το φινίρισμα με ρομποτική καθοδήγηση με κατάλληλο εξοπλισμό ελέγχου δύναμης και εξαγωγής σκόνης.
- Το κλειστό σώμα βοηθά στη συγκράτηση της σκόνης γύρω από τη διαδικασία φινιρίσματος.
- Μια αρθρωτή διάταξη επιτρέπει την πρόσβαση για συντήρηση, τροποποιήσεις και μεταγενέστερες αναβαθμίσεις.
- Το ρομπότ μεταφέρει το τεμάχιο εργασίας για φινίρισμα, ενώ υποστηρίζεται και η αφαίρεση γρεζιών.
- Οι λειτουργίες παρακολούθησης καλύπτουν τα σπασμένα εργαλεία και ιμάντες, τη διάρκεια ζωής των εργαλείων και την παραγωγική ικανότητα.
- Οι λειαντήρες με ιμάντα χρησιμοποιούν πνευματική πλεύση ως στάνταρ, με ηλεκτρονικά ελεγχόμενη πλεύση σταθερής δύναμης διαθέσιμη ως αναβάθμιση.
- Το τραπέζι από διπλό στρώμα υλικού ενσωματώνει σχεδιασμό ανθεκτικό στη σκόνη.
Ρομπότ λείανσης: πότε να χρησιμοποιήσετε ένα και πώς να το ρυθμίσετε
Ένα ρομπότ λείανσης είναι ένα βιομηχανικό ρομπότ έξι αξόνων που έχει ρυθμιστεί για την αφαίρεση υλικού με επαφή. Τα ρομπότ χειρισμού και συγκόλλησης μετακινούν ή προσθέτουν υλικό. Η λείανση, η αφαίρεση γρεζιών, η λοξοτομή και η αφαίρεση συγκολλήσεων το αφαιρούν, επομένως το ρομπότ χρειάζεται ένα εργαλείο φινιρίσματος και συμβατό έλεγχο δύναμης για να κάνει την εργασία.
Η ρομποτική λείανση συνήθως χρησιμοποιείται σε περιπτώσεις όπου η χειροκίνητη λείανση συνεπάγεται μεγάλο φόρτο εργασίας, αργή απόδοση και κίνδυνο για την υγεία στην εργασία, ειδικά σε συγκολλημένα εξαρτήματα. Το αν θα αντέξει στην παραγωγή εξαρτάται από τρία πράγματα: πόσο ποικίλλουν τα εξαρτήματα μετά τη χύτευση ή τη συγκόλληση, πώς ελέγχεται η ποσότητα αφαίρεσης και πόσο γρήγορα φθείρεται το λειαντικό. Δείτε επίσης ποιες χειροκίνητες εργασίες λείανσης πρέπει να μεταφερθούν πρώτα σε ένα ρομπότ.
Μέρος στη λαβή ή εργαλείο στη φλάντζα
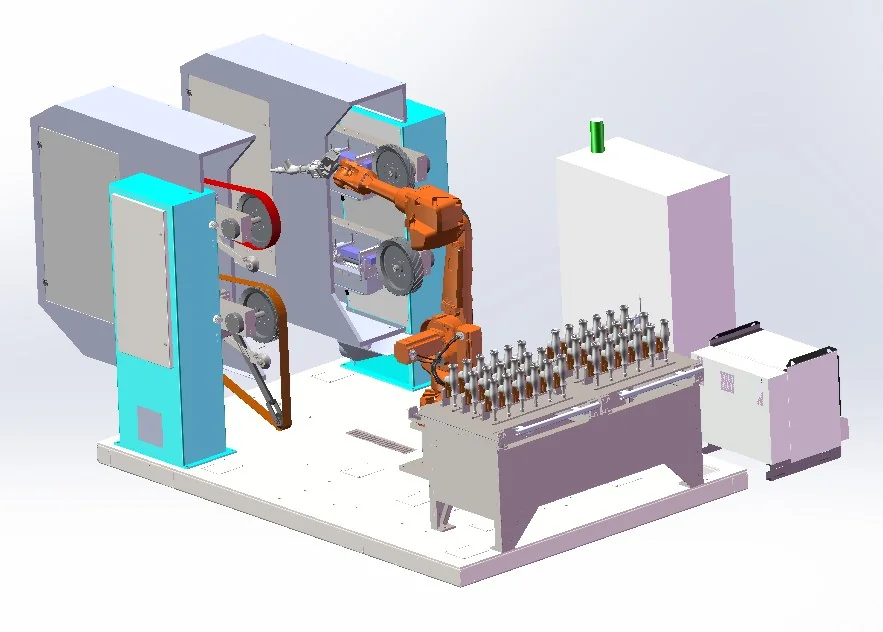
Ανταλλακτικά βάρους έως 30 κιλών μεταφέρονται συνήθως από το ρομπότ από τη θέση φόρτωσης σε σταθερούς σταθμούς ιμάντα και τροχών. Τα μεγαλύτερα ή βαρύτερα εξαρτήματα παραμένουν στερεωμένα ενώ το ρομπότ μεταφέρει το εργαλείο. Οι σταθεροί σταθμοί καταλαμβάνουν περισσότερο χώρο στο δάπεδο, αλλά το ρομπότ πηγαίνει κατευθείαν από το τραπέζι φόρτωσης στο τρόχισμα. Ένα εργαλείο που κρατιέται από ρομπότ διατηρεί τη διάταξη συμπαγή, αλλά κάθε αλλαγή εργαλείου ή λειαντικού προσθέτει βήματα σε κάθε εξάρτημα, επομένως τα κελιά που κρατούνται από εργαλεία για μικτά εξαρτήματα χρησιμοποιούν αυτόματη αλλαγή εργαλείων και ένα χώρο αποθήκευσης εργαλείων, συμπεριλαμβανομένων εργαλείων ειδικών για κάθε εξάρτημα. Όρια και εύρη μοντέλων: επιλογή με μερική ή εργαλειοκρατούμενη.
Διατήρηση της επαφής υπό έλεγχο: αιωρούμενη και σταθερή δύναμη
Τα χυτά και τα συγκολλημένα υλικά εξέρχονται από τη μήτρα ή το εξάρτημα συγκόλλησης με διαστάσεις που ποικίλλουν, και το λειαντικό συρρικνώνεται καθώς φθείρεται. Σε μια σταθερή διαδρομή, και οι δύο αλλάζουν την ισχύ που πιέζει το εργαλείο και την ποσότητα υλικού που αφαιρείται. Μια παθητική πλωτή μονάδα δίνει στο εργαλείο μηχανική διαδρομή ±10 mm, με την πίεση αέρα να ρυθμίζεται για κάθε στάση του ρομπότ. Οι λειαντήρες με ιμάντα επιπλέουν πνευματικά ως στάνταρ. Ο ενεργός έλεγχος δύναμης διαβάζει την επαφή και μετακινεί την πλωτή μονάδα προς τα εμπρός ή προς τα πίσω, έτσι ώστε η δύναμη να παραμένει σταθερή καθώς αλλάζει η θέση του εξαρτήματος, η ανοχή ή η κατάσταση λειαντικού. Η πλεύση με σταθερή δύναμη είναι μια αναβάθμιση στους λειαντήρες με ιμάντα. Στον βαρύ λειαντήρα με ελεγχόμενη δύναμη που χρησιμοποιείται σε κυψέλες που συγκρατούνται με εργαλεία, η δύναμη επαφής είναι ρυθμιζόμενη από 10 έως 500 N με ακρίβεια ελέγχου δύναμης ±5 N. Τα εύρη για άλλα εργαλεία και διαμορφώσεις επιβεβαιώνονται για κάθε έργο.
Όπου η διακύμανση είναι πολύ μεγάλη για να είναι δυνατή μόνο η συμμόρφωση, τα συστήματα που έχουμε κατασκευάσει μετρούν πρώτα: ένας αισθητήρας μετατόπισης λέιζερ για το ύψος της συγκολλητικής χάντρας, ένα σημειακό λέιζερ για τη μετατόπιση της γραμμής διαχωρισμού σε σχέση με την προηγούμενη χύτευση ή μια τρισδιάστατη σάρωση για τη δημιουργία κάθε διαδρομής. Οι ανάγκες ενός κελιού επιλέγονται για κάθε έργο με βάση τα εξαρτήματα και τους στόχους εξόδου σας. Δείτε ρομποτική λείανση ελεγχόμενη με δύναμη και έλεγχος της επαφής και της κατάστασης λείανσης κατά τη θέση σε λειτουργία.
Ιμάντες, τροχοί ή εργαλείο ατράκτου
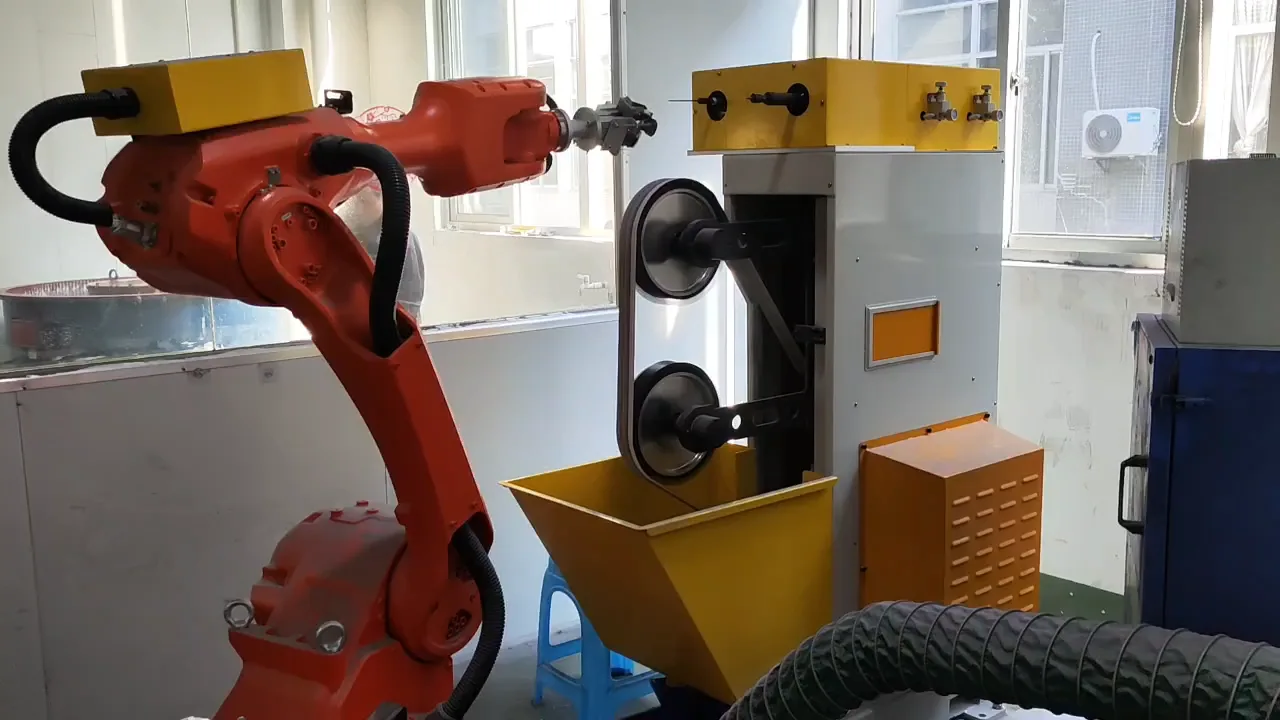
Η επιλογή του εργαλείου ακολουθεί αυτό που παραμένει ακίνητο. Στη διαδρομή με τα μερικώς κρατημένα εξαρτήματα, οι σταθμοί παραμένουν ακίνητοι και το ρομπότ φέρνει το εξάρτημα σε αυτούς: οι ιμάντες αφαιρούν το υλικό, στη συνέχεια οι τροχοί από νάιλον, σιζάλ και ύφασμα γυαλίζουν, και οι λίμες και οι τροχοί με πτερύγια σε αιωρούμενους άξονες που είναι στερεωμένοι στον σταθμό φτάνουν στα εσωτερικά περιγράμματα, τις άκρες των οπών και τις γραμμές διαχωρισμού που ένας ιμάντας δεν μπορεί. Ο ιμάντας λείανσης με ελεγχόμενη δύναμη σε αυτήν τη διαδρομή είναι ένα μηχάνημα δαπέδου, με πνευματική πλεύση ως στάνταρ και πλεύση σταθερής δύναμης ως αναβάθμιση.
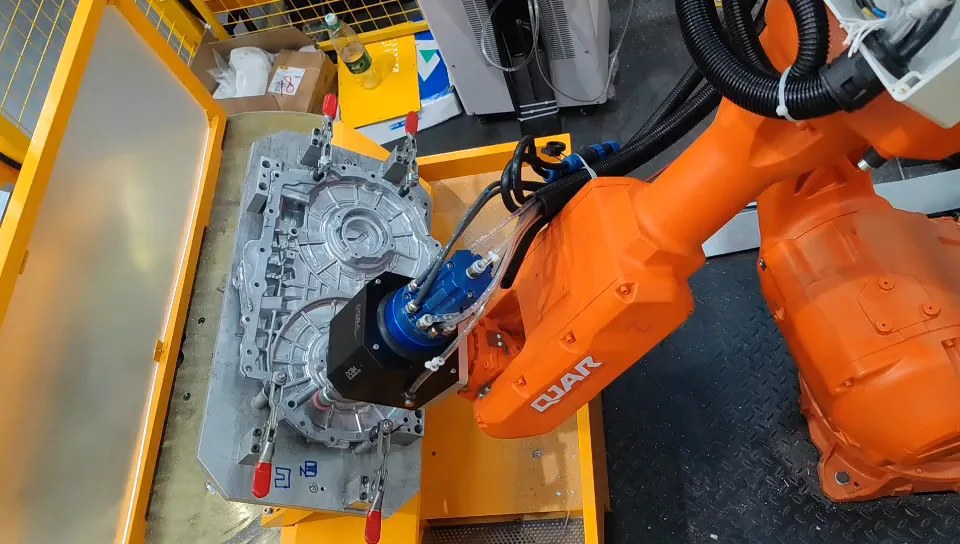
Στη διαδρομή που κρατάει το εργαλείο, το εξάρτημα παραμένει στερεωμένο σε ένα εξάρτημα και το ρομπότ μεταφέρει το εργαλείο στην γρέζια, την πύλη ή τη ραφή: μια πλωτή άτρακτο ή έναν τροχό βαρέως τύπου ελεγχόμενο με δύναμη που εναλλάσσεται μεταξύ φρεζών, τροχών με πτερύγια και κεφαλών λείανσης με διαμάντια από ένα κατάστημα εργαλείων. Η αφαίρεση βαρέων αντικειμένων από χυτοσίδηρο, χυτό χάλυβα και ραφές συγκόλλησης γίνεται με αυτόν τον τρόπο. Δείτε αναλώσιμες οικογένειες και επιλογές ελέγχου εργαλείου και δύναμης.
Τι χρειάζεται ο ίδιος ο βραχίονας του ρομπότ
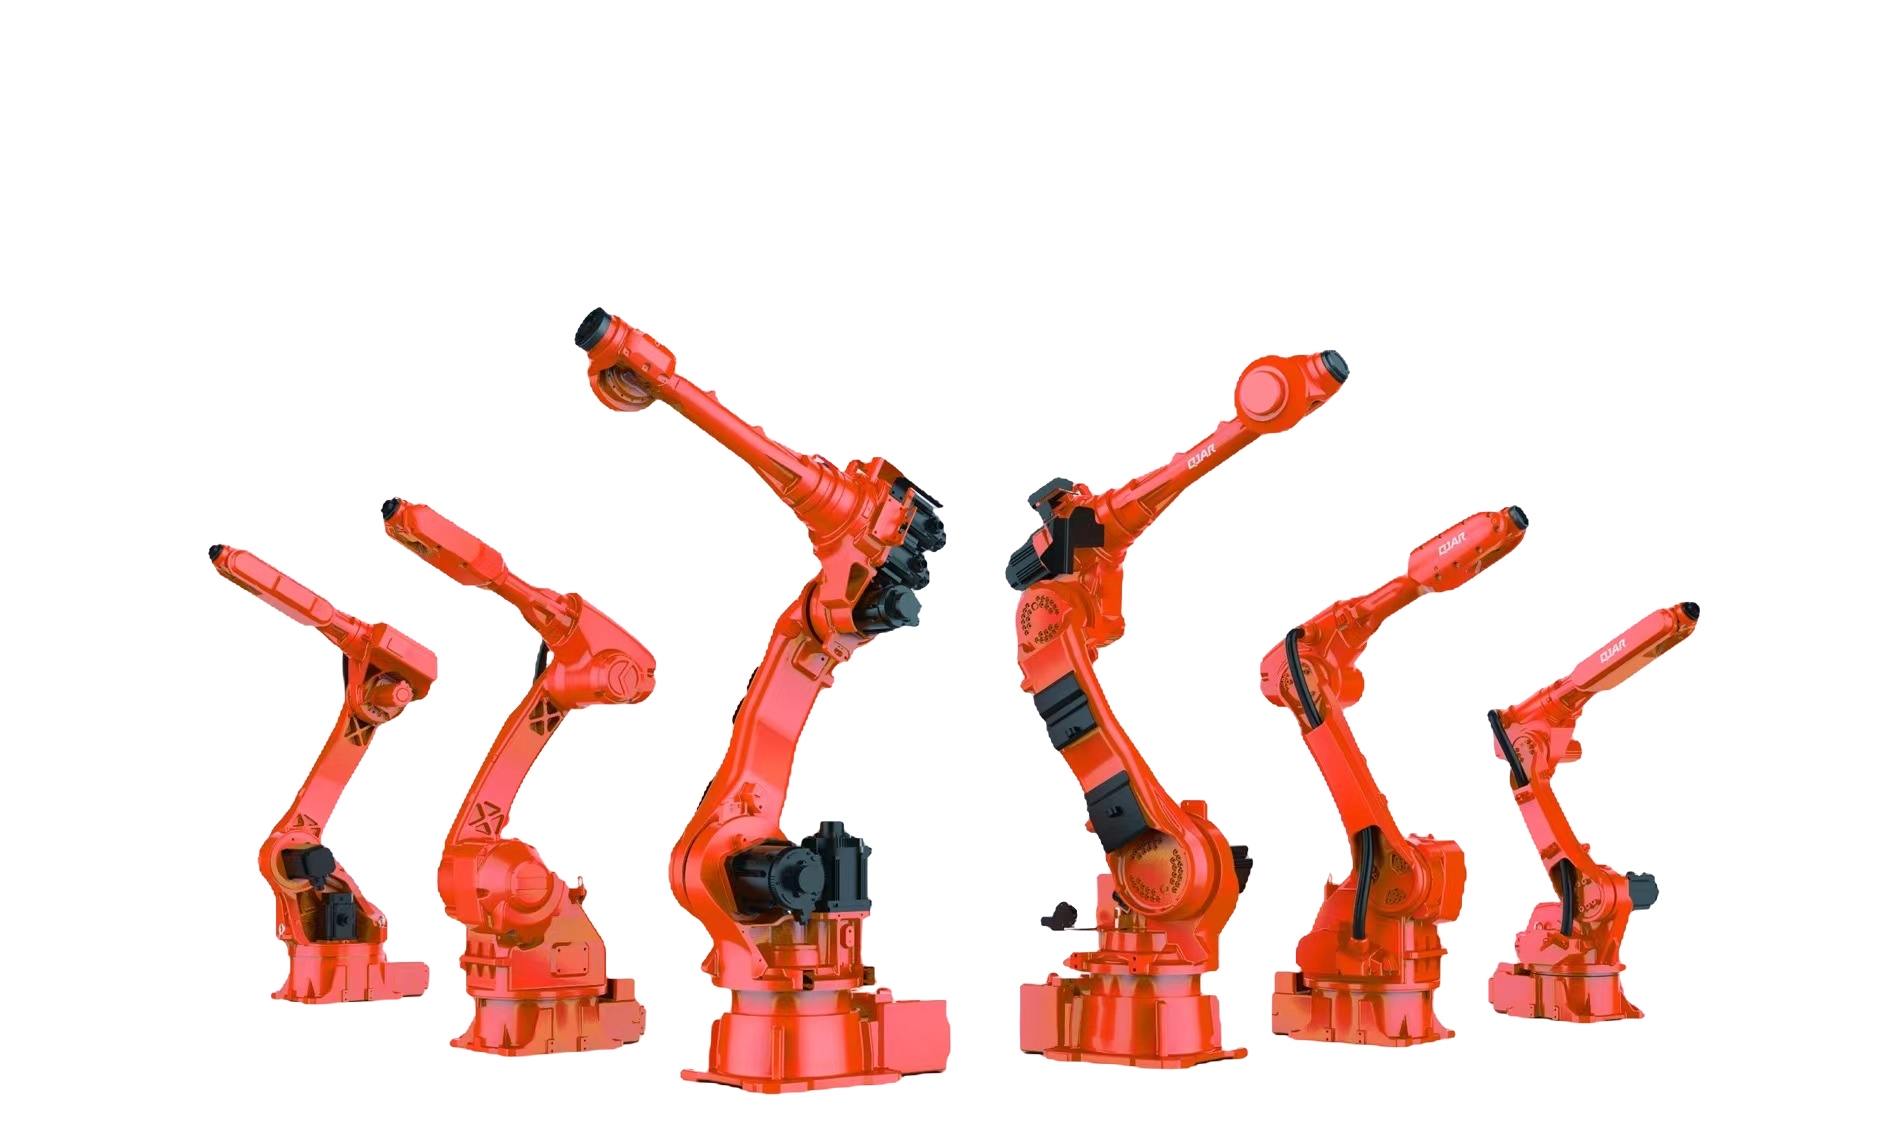
Ένα ρομπότ λείανσης πιέζει το εξάρτημα για μεγάλες διαδρομές, με τυπικό φορτίο επαφής 3–10 kg, επομένως ο βραχίονας πρέπει να είναι αρκετά άκαμπτος ώστε να μην μετατοπίζεται. Χρειάζεται επίσης μεγαλύτερη κίνηση του καρπού: ο άξονας 6 εκτείνεται από τις συνήθεις ±360° σε ±540° ή ±720°, και ο άξονας 5 πέραν των 350° με σχεδιασμό μετατόπισης, έτσι ώστε το περίγραμμα να λειτουργεί ως μία συνεχής κίνηση χωρίς παύσεις. Η προστασία IP67 προστατεύει από τη σκόνη. Πλήρης λίστα: απαιτήσεις κίνησης και προστασίας ρομπότ.
Ρομπότ ή μηχανή λείανσης ειδικής χρήσης
Όταν το ίδιο μικρό χυτό ή διακοσμητικό εξάρτημα λειτουργεί σε μεγάλο όγκο, μια μηχανή πέντε αξόνων με τέσσερις ή έξι σταθμούς που λειτουργούν ταυτόχρονα, με δυνατότητα εναλλαγής μεταξύ προϊόντων, μπορεί να ταιριάξει καλύτερα από ένα ρομπότ. Τα μπλοκ κινητήρα και τα περιβλήματα κιβωτίου ταχυτήτων μπορούν επίσης να χρησιμοποιηθούν σε μια μηχανή λείανσης CNC έξι αξόνων. Ένα ρομπότ χωράει μεγάλα ή ποικίλα εξαρτήματα, ένα μεγάλο εύρος εργασίας ή ένα κελί συνδεδεμένο σε μια γραμμή, και μπορεί επίσης να φορτώσει τα μηχανήματα. Και τα δύο είναι μεταξύ των συστημάτων που έχουμε κατασκευάσει και επιλέγονται για κάθε έργο. βλ. ρομποτικά κελιά και μηχανές ειδικής χρήσης για χύτευση με μήτρα.
Συζητήστε την εφαρμογή λείανσης που χρησιμοποιείτε για εσάς. ↗Μερική συγκράτηση ή συγκράτηση εργαλείου: ξεκινήστε με το τεμάχιο εργασίας
Το ρομπότ μεταφέρει το εξάρτημα
Για εξαρτήματα έως 30 κιλά, μια διάταξη μερικής συγκράτησης μπορεί να μεταφέρει το τεμάχιο εργασίας απευθείας από τη θέση φόρτωσης σε έναν σταθερό σταθμό τελικής επεξεργασίας. Μπορεί να μειώσει τα βήματα χειρισμού ανά εξάρτημα, ενώ οι περιβάλλοντες σταθμοί απαιτούν περισσότερο χώρο στο δάπεδο.
Το ρομπότ μεταφέρει το εργαλείο
Σε μια διάταξη που κρατάει το εργαλείο, το ρομπότ φέρνει το εργαλείο σε ένα μεγαλύτερο ή βαρύτερο τεμάχιο εργασίας. Η διάταξη μπορεί να είναι πιο συμπαγής, ενώ οι αλλαγές στο εργαλείο και τα λειαντικά προσθέτουν βήματα στον κύκλο ενός τεμαχίου.
Το όριο των 30 κιλών αποτελεί όριο επιλογής διαδρομής και όχι το επιτρεπόμενο βάρος εξαρτήματος για κάθε μοντέλο. Ο παρακάτω πίνακας μοντέλων ορίζει ξεχωριστά το ωφέλιμο φορτίο του ρομπότ και το συνιστώμενο βάρος εξαρτήματος.
Προδιαγραφές μοντέλου σταθμού εργασίας
Συγκρίνετε τις υποστηριζόμενες σειρές μοντέλων για μια διαμόρφωση μερικής κατοχής. Οι διαστάσεις του εξαρτήματος, το βάρος του εξαρτήματος και το ωφέλιμο φορτίο του ρομπότ είναι ξεχωριστά όρια. Επιλέξτε μια σειρά που να χωράει το τεμάχιο εργασίας.
Κάντε κύλιση οριζόντια για να συγκρίνετε κάθε πεδίο.
| Μοντέλο | Ωφέλιμο φορτίο ρομπότ | Μέρος βάρος | Κέλυφος μέρους | Συνολικές διαστάσεις | Παροχή / ονομαστική ισχύς | Ακρίβεια λείανσης |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | 3 κιλά | 100 100 × × 50 mm | 3450 2200 × × 2260 mm | AC 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | 7 κιλά | 200 200 × × 100 mm | 3450 2200 × × 2260 mm | AC 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | 15 κιλά | 300 300 × × 150 mm | 3450 2200 × × 2260 mm | AC 380 V / 13.5 kW | ±0.1–0.2 mm |
| Ισχύει υλικά | Χύτευση αλουμινίου, μικρό υλικό | |||||
| Βιομηχανικό ρομπότ | EVST | |||||
Το πεδίο ακρίβειας περιγράφει την ακρίβεια λείανσης. Οι απαιτήσεις κίνησης του ρομπότ συγκρίνονται ξεχωριστά παρακάτω.
Τυπικές μονάδες λείανσης και στίλβωσης
Οι τυπικές μονάδες περιλαμβάνουν λειαντήρες ιμάντα διπλής στάσης, λειαντήρες ιμάντα μονής στάσης και μηχανές στίλβωσης μονής στάσης. Οι μονάδες στίλβωσης με φαρδύ ιμάντα, μεγάλων και μικρών τεμαχίων υποστηρίζουν συνδυασμούς αρθρωτών μονάδων, με διατάξεις πλωτής και αυτόματης αντιστάθμισης.
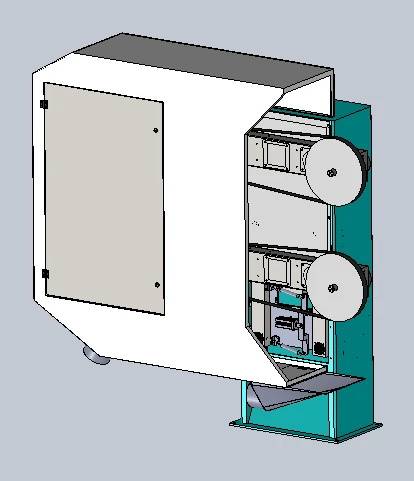
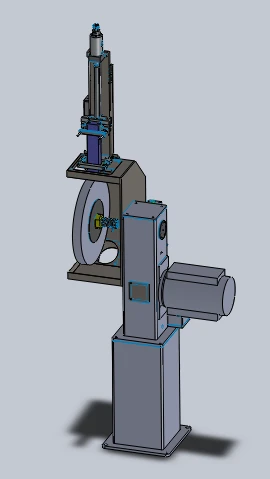
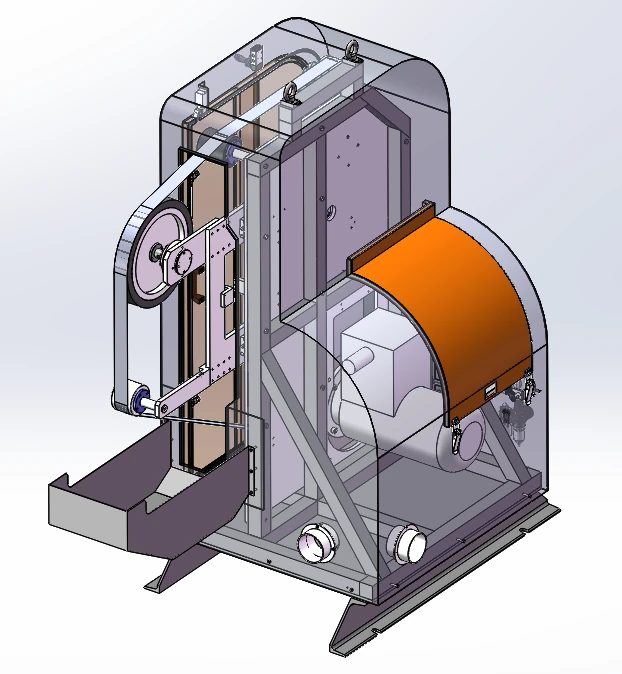
Μία διαμόρφωση ιμάντα-μηχανής χρησιμοποιεί έναν κινητήρα κίνησης 4 kW αντιεκρηκτικού τύπου, μέγιστη ταχύτητα περιστροφής 2800 rpm και έναν ιμάντα λείανσης 2800 mm × 70 mm. Περιλαμβάνει ιχνηλάτη ιμάντα, σύνδεση χοάνης σκόνης, στάνταρ πνευματική πλεύση με ηλεκτρονική επιλογή αναβάθμισης σταθερής δύναμης και πρόβλεψη για πλωτή άτρακτο.
Επτά οικογένειες που καταναλώνουν αλκοόλ και οι ρόλοι τους
Η επιλογή αναλώσιμων ακολουθεί την απαιτούμενη λειτουργία και το σχήμα επαφής. Διαφορετικοί σταθμοί μπορούν να συνδυαστούν για να μετακινηθείτε μεταξύ των βημάτων αφαίρεσης λειαντικών και στίλβωσης.
Λειαντικοί ιμάντες
Λείανση με ιμάντα κατά μήκος της επιλεγμένης διαδρομής επαφής.
Τροχοί με πτερύγια
Λειαντικό φινίρισμα με αναλώσιμο σε σχήμα τροχού.
Νάιλον τροχοί
Γυάλισμα επιφάνειας με σταθμό με νάιλον τροχούς.
Τροχοί από σιζάλ
Γυάλισμα ζαντών εντός της απαιτούμενης σειράς φινιρίσματος.
Τροχοί στίλβωσης υφασμάτων
Στίλβωση με σταθμό με υφασμάτινο τροχό.
Αρχεία
Τοπικό λιμάρισμα και αφαίρεση γρεζιών από τις άκρες.
Φρέζες
Φρεζάρισμα και αφαίρεση υλικού πριν από το επόμενο φινίρισμα.
Ρομποτική λείανση ελεγχόμενη από δύναμη
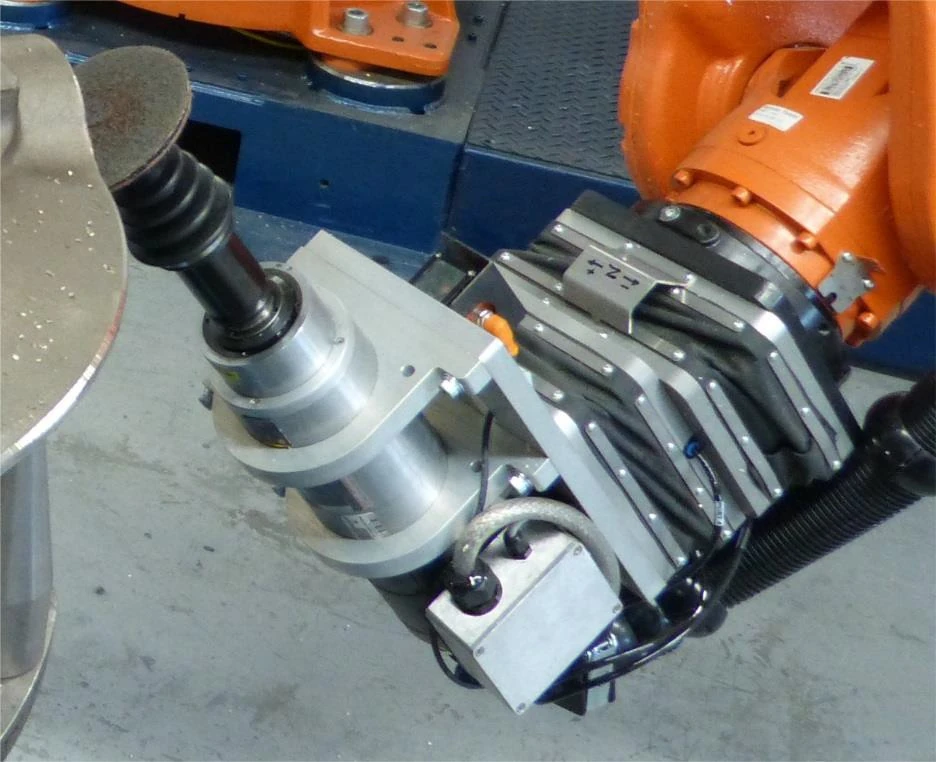
Παθητική πνευματική συμμόρφωση
Μια αναλογική βαλβίδα ελέγχει την πίεση εντός του μηχανισμού πλεύσης, με τη ρύθμιση ελέγχου να προσαρμόζεται στη στάση του ρομπότ. Η μηχανική συμμόρφωση παρέχει εύρος πλεύσης ±10 mm.
Ενεργή ανατροφοδότηση δύναμης
Η ανάδραση δύναμης ρυθμίζει την πλωτή συσκευή προς τα εμπρός ή προς τα πίσω για να διατηρεί την επαφή καθώς αλλάζει η θέση του εξαρτήματος, η ανοχή του εξαρτήματος ή η φθορά από λειαντικά. Το ελεγχόμενο εύρος δύναμης είναι κατόπιν αιτήματος.
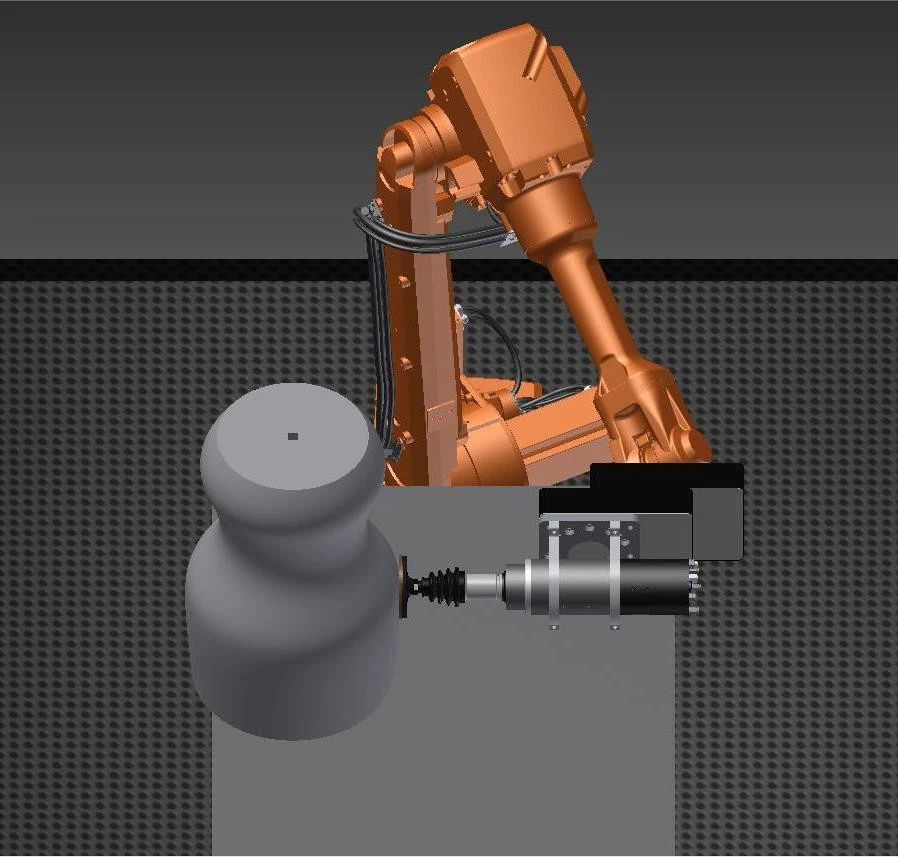
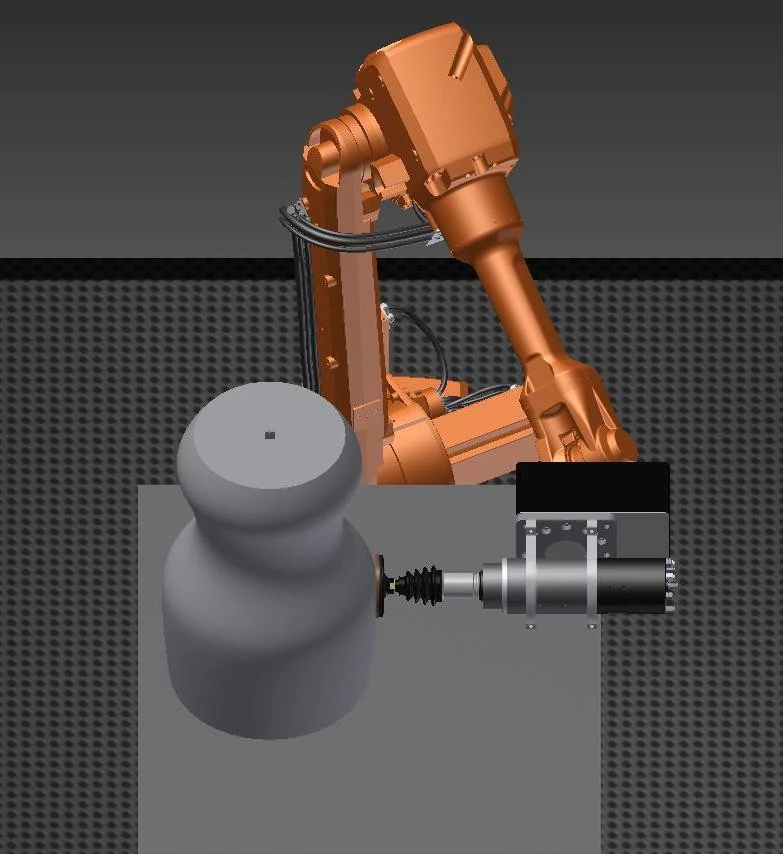
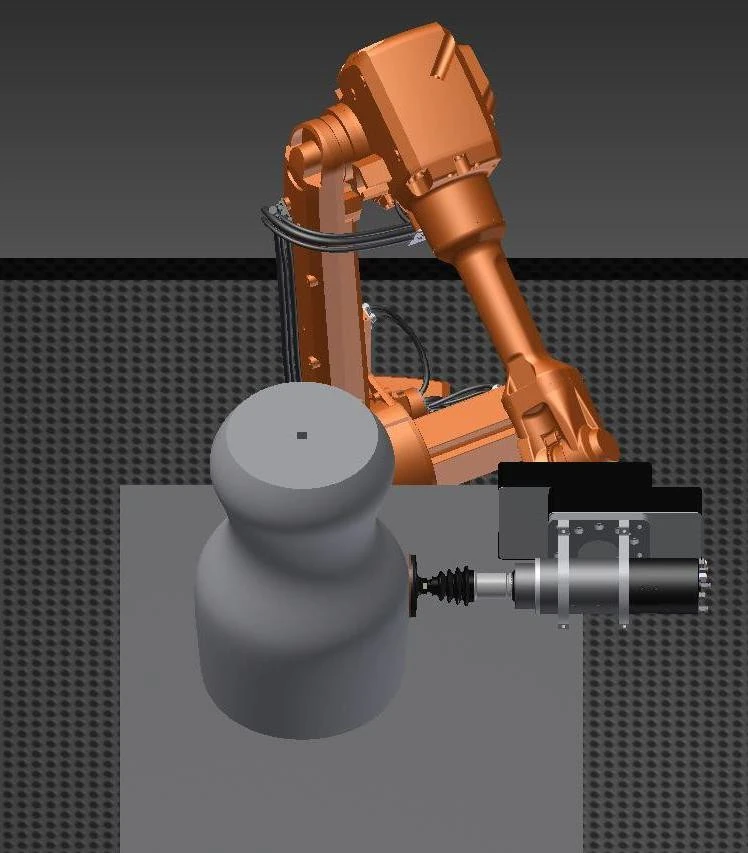
Μια επιλογή εργαλείου δύναμης/ελέγχου θέσης για όλες τις θέσεις υποστηρίζει αυτόματες αλλαγές εργαλείων και έχει σχεδιαστεί για συνεχή λειτουργία με προστασία IP65. Αυτές είναι προδιαγραφές επιλογής εργαλείου, ξεχωριστές από τις απαιτήσεις του σώματος του ρομπότ.
Επιλογές εξοπλισμού ελέγχου εργαλείων και δύναμης
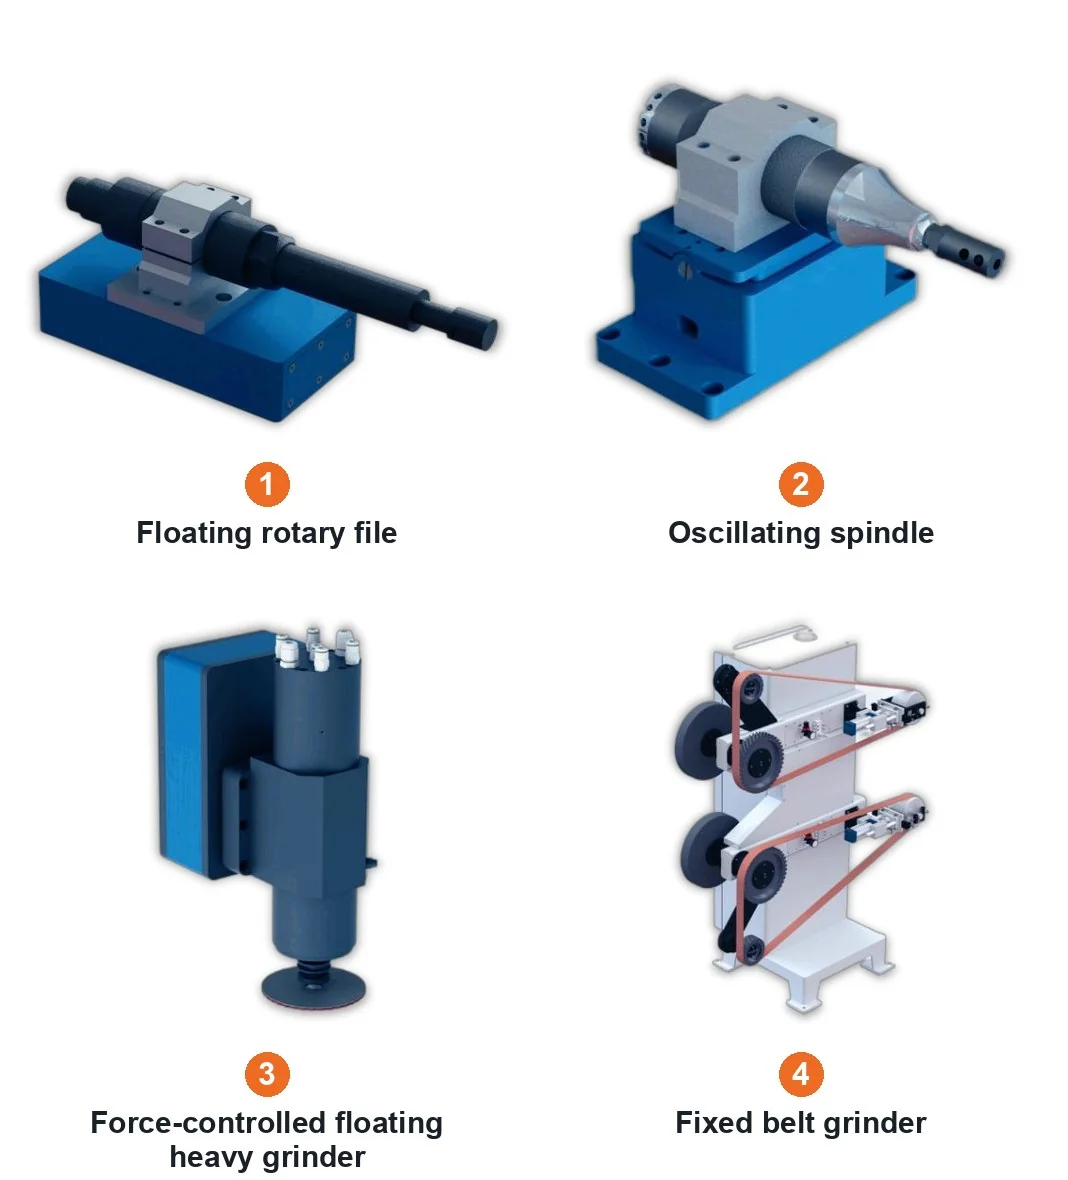
Οικογένειες εργαλείων
- Ταλαντευόμενος πλωτός άξονας
- Ταλαντευόμενος άξονας
- Πλωτό περιστροφικό αρχείο
- Πλωτός, βαρύς μύλος με ελεγχόμενη δύναμη
- Τροχός λείανσης με ιμάντα ελεγχόμενης δύναμης
- Σταθερός ιμάντας λείανσης
Έντυπα εξοπλισμού ελέγχου δύναμης
- Εξοπλισμός ελέγχου δύναμης για όλες τις θέσεις
- Μονοκατευθυντικός τροχός ελεγχόμενης δύναμης
- Αμφίδρομος μύλος διπλής στάσης με ελεγχόμενη δύναμη
- Εξοπλισμός αφαίρεσης γρεζιών με ελεγχόμενη δύναμη
Οι ακτινικά κινούμενες ηλεκτρικές άξονες είναι μια άλλη επιλογή διασύνδεσης εργαλείου. Επιλέξτε την οικογένεια εργαλείων ανάλογα με τη λειτουργία, την κατεύθυνση επαφής και τη διαθέσιμη πρόσβαση.
Αναρρόφηση σκόνης και περίβλημα εργασίας
Η διαμόρφωση κασέτας-φίλτρου χρησιμοποιεί φιλτράρισμα αρνητικής πίεσης, μέσο φίλτρου με επικάλυψη PTFE και παλμικό καθαρισμό με συλλογή από συρτάρι. Οι τεχνικές τιμές της φαίνονται παρακάτω.
| Τεχνολογικό στοιχείο | Τιμή παραμέτρου | Μονάδα |
|---|---|---|
| Power | 7.5 | kW |
| Ροής αέρα | 8500 | m³ / h |
| Φίλτρο κασετών | 6 | φυσίγγια |
| της επιφάνειας του φίλτρου | 66 | m² |
| Μέγεθος φιλτραρίσματος | 0.3-1 | μm |
| Αποδοτικότητα φιλτραρίσματος | 99 | % |
| Πίεση πεπιεσμένου αέρα | 0.4-0.6 | MPa |
| Κάδοι συλλογής | 40 × 2 | L |
| Επίπεδο θορύβου | 78 ± 2 | dB |
| Συνδέσεις εισόδου | 4 × 200 | mm |
| Συνολικές διαστάσεις | 1350 × 1100 × 2280 | mm |
| Τάση τροφοδοσίας | 380 | V |
| Συχνότητα τροφοδοσίας | 50 | Hz |
Διεπαφές περιβλήματος και σκόνης
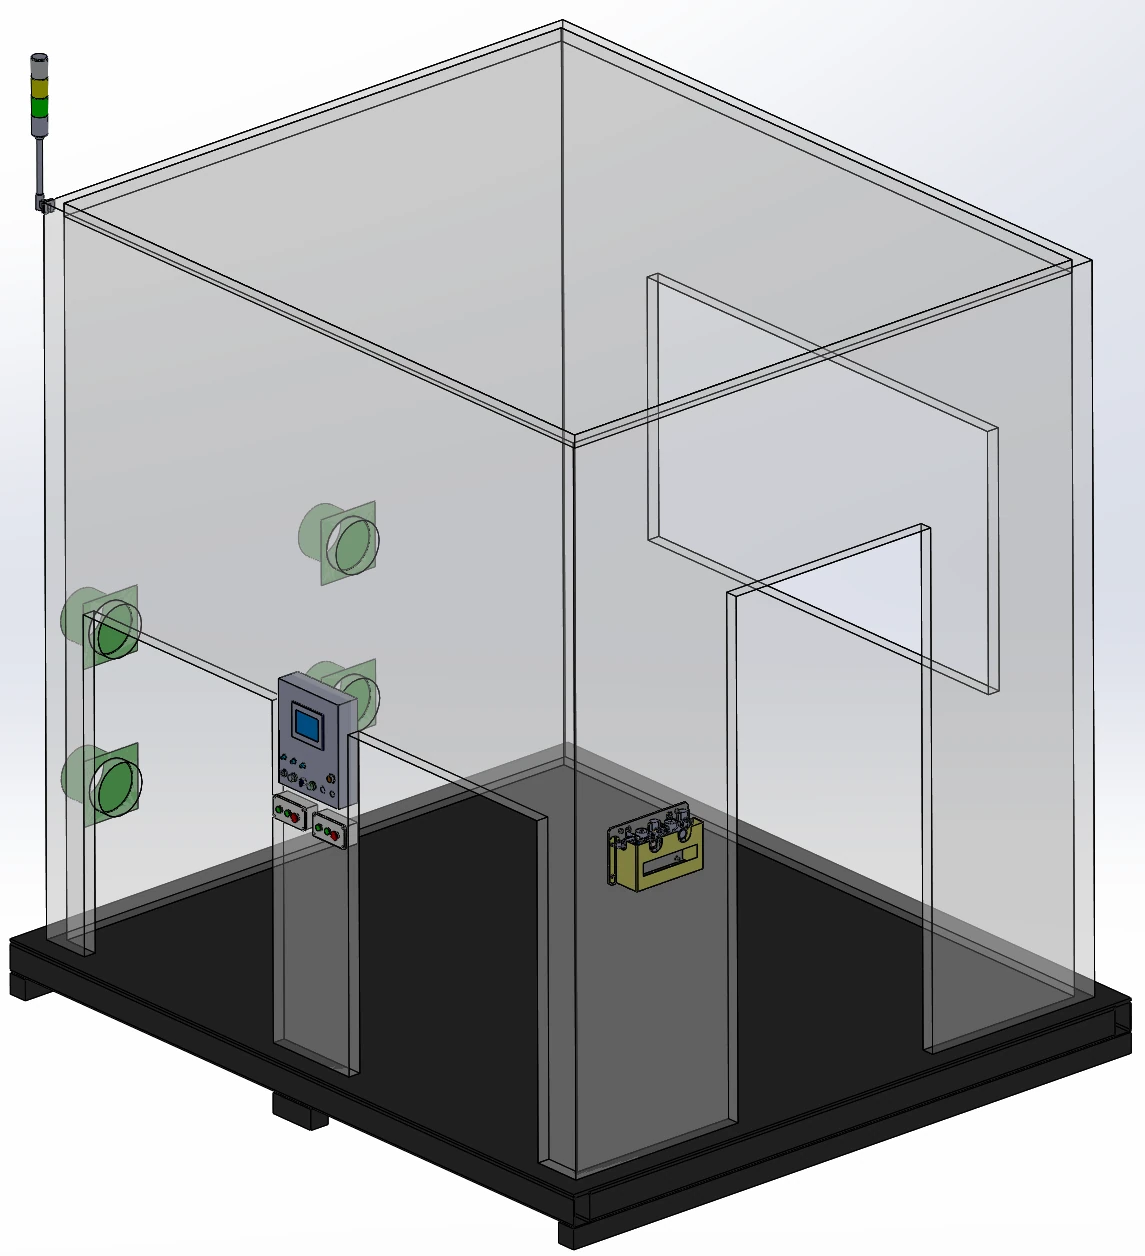
Ένα περίβλημα από προφίλ αλουμινίου με πάνελ από λαμαρίνα περιλαμβάνει ένα ακρυλικό παράθυρο προβολής 5 mm, φωτισμό και 4 συνδέσεις εξαγωγής. Ένας πίνακας ενδείξεων, ένα κουτί κουμπιών επιβεβαίωσης φόρτωσης, μια πόρτα συντήρησης και μια βάση από ανθρακούχο χάλυβα Q235 με πρόσβαση για περονοφόρο ανυψωτικό ολοκληρώνουν τη διάταξη.
Υγρή εξαγωγή και ενσωματωμένος έλεγχος σκόνης
Η υγρή εξαγωγή είναι μια διαθέσιμη οδός για τη σκόνη αλουμινίου και μαγνησίου. Το σώμα του σταθμού εργασίας μπορεί να περιέχει σκόνη με εξωτερικό κέλυφος, σχεδιασμό διπλής στρώσης ανθεκτικό στη σκόνη και συνδέσεις χοάνης σκόνης. Η ανίχνευση σκόνης και οι συναγερμοί είναι επιλογές διαμόρφωσης.
Απαιτήσεις κίνησης και προστασίας ρομπότ
Επιλέξτε ένα ρομπότ έξι αξόνων για την εφαρμογή, χρησιμοποιώντας αυτές τις απαιτήσεις κίνησης και προστασίας ως λίστα ελέγχου σύγκρισης. Αυτές είναι συνθήκες επιλογής ρομπότ, ξεχωριστές από την ακρίβεια λείανσης του σταθμού εργασίας και το ελεγχόμενο εύρος δύναμης επαφής.
- Επαναληψιμότητα ρομπότ
- ± 0.02 mm
- Αποτελεσματική γραμμική ταχύτητα
- ≥5 m/s
- Ακρίβεια TCP
- 0.2 mm
- Ακρίβεια διαδρομής
- ≤0.2 mm Σε ταχύτητες λείανσης έως 300 mm/s
- Προστασία ρομπότ
- IP67
- Αναφορά φορτίου επαφής
- 3–10 κιλά
Ενσωματωμένη παρακολούθηση κατάστασης
Κατάσταση αναλώσιμου και εργαλείου
Οι διαθέσιμες λειτουργίες περιλαμβάνουν ανίχνευση σπασμένου ιμάντα, ανίχνευση σπασμένου εργαλείου και διαχείριση διάρκειας ζωής εργαλείου. Η λίπανση εργαλείου μπορεί να συμπεριληφθεί για την επιλεγμένη διαμόρφωση εργαλείου λείανσης.
Κατάσταση παραγωγής
Η διαχείριση της παραγωγικής ικανότητας συμπληρώνει την παρακολούθηση αναλώσιμων. Εξετάστε τα απαιτούμενα σήματα και την πρόσβαση συντήρησης παράλληλα με το επιλεγμένο εργαλείο και τη διάταξη του περιβλήματος.
Φινίρισμα ραφής FSW
Ραφές FSW για τη θήκη μπαταρίας από αλουμίνιο
Μια τυπική εφαρμογή είναι η ρομποτική λείανση ραφών συγκολλημένων με τριβή σε δίσκους μπαταριών αλουμινίου.
Φινίρισμα διπλής όψης FSW
Μια ξεχωριστή εφαρμογή διπλής όψης συνδυάζει έναν άξονα ελεγχόμενης δύναμης, έναν ρυθμιστή περιστροφής και υγρή εξαγωγή για την άλεση 6 ραφών FSW: 3 στο μπροστινό μέρος και 3 στο πίσω μέρος.
Σχετικές εργασίες φινιρίσματος πλαισίων
Σχετικές εργασίες πλαισίου μπαταρίας περιλαμβάνουν φρεζάρισμα της επιφάνειας συγκόλλησης, αφαίρεση γρεζιών και λείανση των επιφανειών σφράγισης μετά το φρεζάρισμα.
Αυτοματοποιημένη γραμμή λείανσης: διεπαφές σταθμών εργασίας
Κατά τον σχεδιασμό μιας αυτοματοποιημένης γραμμής λείανσης, ξεκινήστε από τη διεπαφή του σταθμού εργασίας: θέση εισερχόμενων εξαρτημάτων, πρόσβαση μεταφοράς, συνδέσεις εξαγωγής και τα σήματα που κοινοποιούνται στον περιβάλλοντα εξοπλισμό. Συνδυάστε τη διάταξη με την ακολουθία φινιρίσματος και την απαιτούμενη πρόσβαση για αλλαγές εργαλείων και συντήρηση.
Μέρος που κρατιέται ή εργαλείο που κρατιέται — πώς επιλέγω για το ανταλλακτικό μου;
Χρησιμοποιήστε τη διαδρομή με ανταλλακτικά ως σημείο εκκίνησης για εξαρτήματα έως 30 kg και, στη συνέχεια, ελέγξτε το βάρος του εξαρτήματος, την πρόσβαση στο πιάσιμο και τη διαδρομή φινιρίσματος για κάθε μοντέλο. Μεγαλύτερα ή βαρύτερα εξαρτήματα είναι κατάλληλα για διάταξη με εργαλεία. Ο πίνακας μοντέλων δίνει στενότερα όρια εξαρτημάτων από αυτό το γενικό κριτήριο διαδρομής.
Ποιο ωφέλιμο φορτίο ρομπότ και βάρος εξαρτήματος καλύπτει κάθε μοντέλο σταθμού εργασίας;
Οι τρεις σειρές μοντέλων αντιστοιχίζουν ωφέλιμα φορτία ρομπότ 10, 20 και 30 kg με συνιστώμενα βάρη εξαρτημάτων έως 3, 7 και 15 kg αντίστοιχα. Το ωφέλιμο φορτίο ρομπότ και το βάρος εξαρτήματος είναι διαφορετικά πεδία επιλογής. Χρησιμοποιήστε και τα δύο μαζί με το φάκελο εξαρτήματος.
Παθητικός έλεγχος δύναμης με πλεύση ή ενεργητικός έλεγχος δύναμης — ποιος χρειάζεται το εξάρτημά μου;
Η παθητική πνευματική συμμόρφωση παρέχει μηχανική κίνηση πλεύσης. Η ενεργητική ανάδραση δύναμης ρυθμίζει την μετατόπιση για να αντισταθμίσει τις αλλαγές θέσης των εξαρτημάτων, τις ανοχές των εξαρτημάτων και τη φθορά των αναλώσιμων, διατηρώντας παράλληλα την επαφή. Επιλέξτε την προσέγγιση γύρω από την επιφάνεια και την απόκλισή της.
Ποιο εύρος δύναμης επαφής μπορεί να διατηρηθεί;
Το ελεγχόμενο εύρος δύναμης επαφής διατίθεται κατόπιν αιτήματος. Συζητήστε το υλικό του τεμαχίου εργασίας, τη γεωμετρία, το εργαλείο φινιρίσματος και την επιφάνεια-στόχο πριν επιλέξετε τη διαμόρφωση ελέγχου δύναμης.
Τι είδους αναρρόφηση σκόνης απαιτείται για τη σκόνη αλουμινίου και μαγνησίου;
Η υγρή εκχύλιση είναι μια διαθέσιμη οδός για τη σκόνη αλουμινίου και μαγνησίου. Συζητήστε το υλικό και τη διαδικασία κατά την επιλογή εξοπλισμού εκχύλισης και εγκλεισμού. Οι προδιαγραφές του φίλτρου-φυσιγγίου περιγράφουν μια ξεχωριστή διαμόρφωση.
Πότε ένα ρομπότ λείανσης χρειάζεται ενεργό έλεγχο δύναμης και πότε είναι αρκετά πνευματικό;
Η πνευματική πλεύση είναι αρκετή όταν το εργαλείο χρειάζεται μόνο μηχανική συμμόρφωση για να απορροφήσει μικρές διακυμάνσεις: η πλωτή μονάδα παρέχει ±10 mm διαδρομής, με πίεση αέρα ρυθμισμένη για κάθε στάση του ρομπότ, και οι ιμάντες λείανσης επιπλέουν πνευματικά ως στάνταρ. Ο ενεργός έλεγχος δύναμης προστίθεται όταν η θέση του εξαρτήματος, η ανοχή του εξαρτήματος ή η φθορά από λείανση θα έκαναν μια σταθερή διδαχθείσα διαδρομή να πιέζει πιο σκληρά ή να αφαιρεί περισσότερο σε ορισμένα σημεία. Μετακινεί την πλωτή μονάδα προς τα εμπρός ή προς τα πίσω για να διατηρεί σταθερή τη δύναμη επαφής. Όπου τα χυτά ή οι συγκολλήσεις ποικίλλουν περισσότερο από όσο μπορεί να απορροφήσει η συμμόρφωση, τα συστήματα που έχουμε κατασκευάσει μετρούν πρώτα το εξάρτημα, με βάση το ύψος της συγκολλητικής χάντρας, τη θέση της γραμμής διαχωρισμού ή μια τρισδιάστατη σάρωση, και στη συνέχεια αλέθουν. Η διαμόρφωση επιλέγεται για κάθε έργο με βάση τα εξαρτήματα και τους στόχους εξόδου σας.
Τι περιλαμβάνει ένα έτοιμο προς χρήση ρομποτικό κελί λείανσης από την EVST;
Ένα έτοιμο προς χρήση κελί κατασκευάζεται γύρω από τη διαδρομή χειρισμού που επιλέγεται για το τεμάχιο σας. Συνδυάζει ένα ρομπότ έξι αξόνων με μονάδες φινιρίσματος, όπως λειαντήρες ιμάντα διπλής ή μονής στάσης και μηχανές στίλβωσης για τη διαδρομή με τα εξαρτήματα, ή πλωτά και ελεγχόμενα με δύναμη εργαλεία ατράκτου για τη διαδρομή με τα εξαρτήματα, μαζί με τη διάταξη πλεύσης ή ελέγχου δύναμης και τα αναλώσιμα για κάθε βήμα αφαίρεσης και στίλβωσης. Το περίβλημα καλύπτει την εξαγωγή σκόνης, το φίλτρο φυσιγγίου ή το υγρό, και η ενσωματωμένη παρακολούθηση καλύπτει σπασμένους ιμάντες και εργαλεία, τη διάρκεια ζωής του εργαλείου και την παραγωγική ικανότητα. Όταν το κελί ενώνεται με μια γραμμή, η θέση του τεμαχίου, η πρόσβαση μεταφοράς, οι συνδέσεις εξαγωγής και τα κοινόχρηστα σήματα σχεδιάζονται ως διεπαφή σταθμού εργασίας. Η διαμόρφωση επιλέγεται για κάθε έργο με βάση τα τεμάχια και τους στόχους εξόδου σας.