Συστήματα γραμμικής κίνησης κατασκευασμένα κατά παραγγελία

Ρομποτική τροχιά – Μονάδες μεταφοράς ρομπότ 7ου άξονα (RTU)

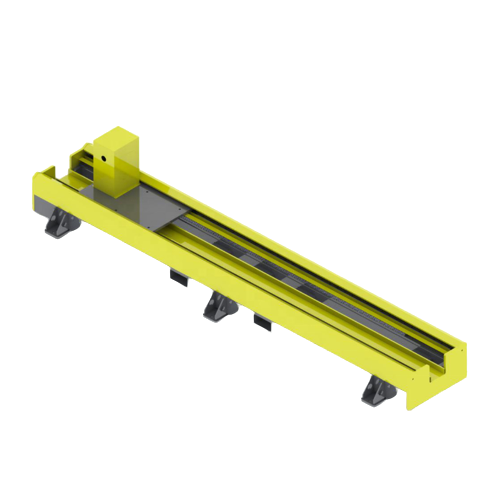
Επεκτείνετε το εύρος εργασίας ενός ρομπότ σε μηχανήματα, σταθμούς ή μεγάλα τεμάχια εργασίας. Η EVST σχεδιάζει τροχιές ρομπότ εδάφους, ουρανού και δοκών για το ρομπότ σας, την κίνηση, το φορτίο, τον κύκλο λειτουργίας, το περιβάλλον και τις συνθήκες του χώρου.

Κατασκευασμένο κατά παραγγελία για κάθε έργο Διατάξεις εδάφους, ουρανού και δοκών Διαμορφώσεις επίγειας τροχιάς με ονομαστικό φορτίο μεταφοράς έως 6,000 kg

Τι είναι

Προσθέστε έναν συντονισμένο γραμμικό άξονα στο ρομπότ σας

Μια ρομποτική τροχιά είναι ένας μηχανοκίνητος γραμμικός άξονας που μεταφέρει ένα βιομηχανικό ρομπότ μεταξύ των θέσεων εργασίας. Ονομάζεται επίσης Μονάδα Μεταφοράς Ρομπότ 7ου άξονα και επεκτείνει το εργασιακό περίβλημα του ρομπότ, έτσι ώστε ένα ρομπότ να μπορεί να εξυπηρετεί μεγάλα εξαρτήματα, πολλαπλά μηχανήματα ή ξεχωριστούς σταθμούς επεξεργασίας. Οι εκδόσεις που τοποθετούνται στο δάπεδο είναι επίσης γνωστές ως επίγεια ράγα ή ράγα δαπέδου.

Οικογένεια προϊόντων

Επιλέξτε τη διάταξη που ταιριάζει στο κελί εργασίας

Η δομή της τροχιάς επιλέγεται με βάση τον διαθέσιμο χώρο στο δάπεδο, την πρόσβαση στο τεμάχιο εργασίας, τον προσανατολισμό του ρομπότ και τη διαδρομή της διεργασίας. Τα συστήματα εδάφους, ουρανού και δοκών σχεδιάζονται για το ρομπότ, την εγκατεστημένη μάζα και τις συνθήκες του έργου.

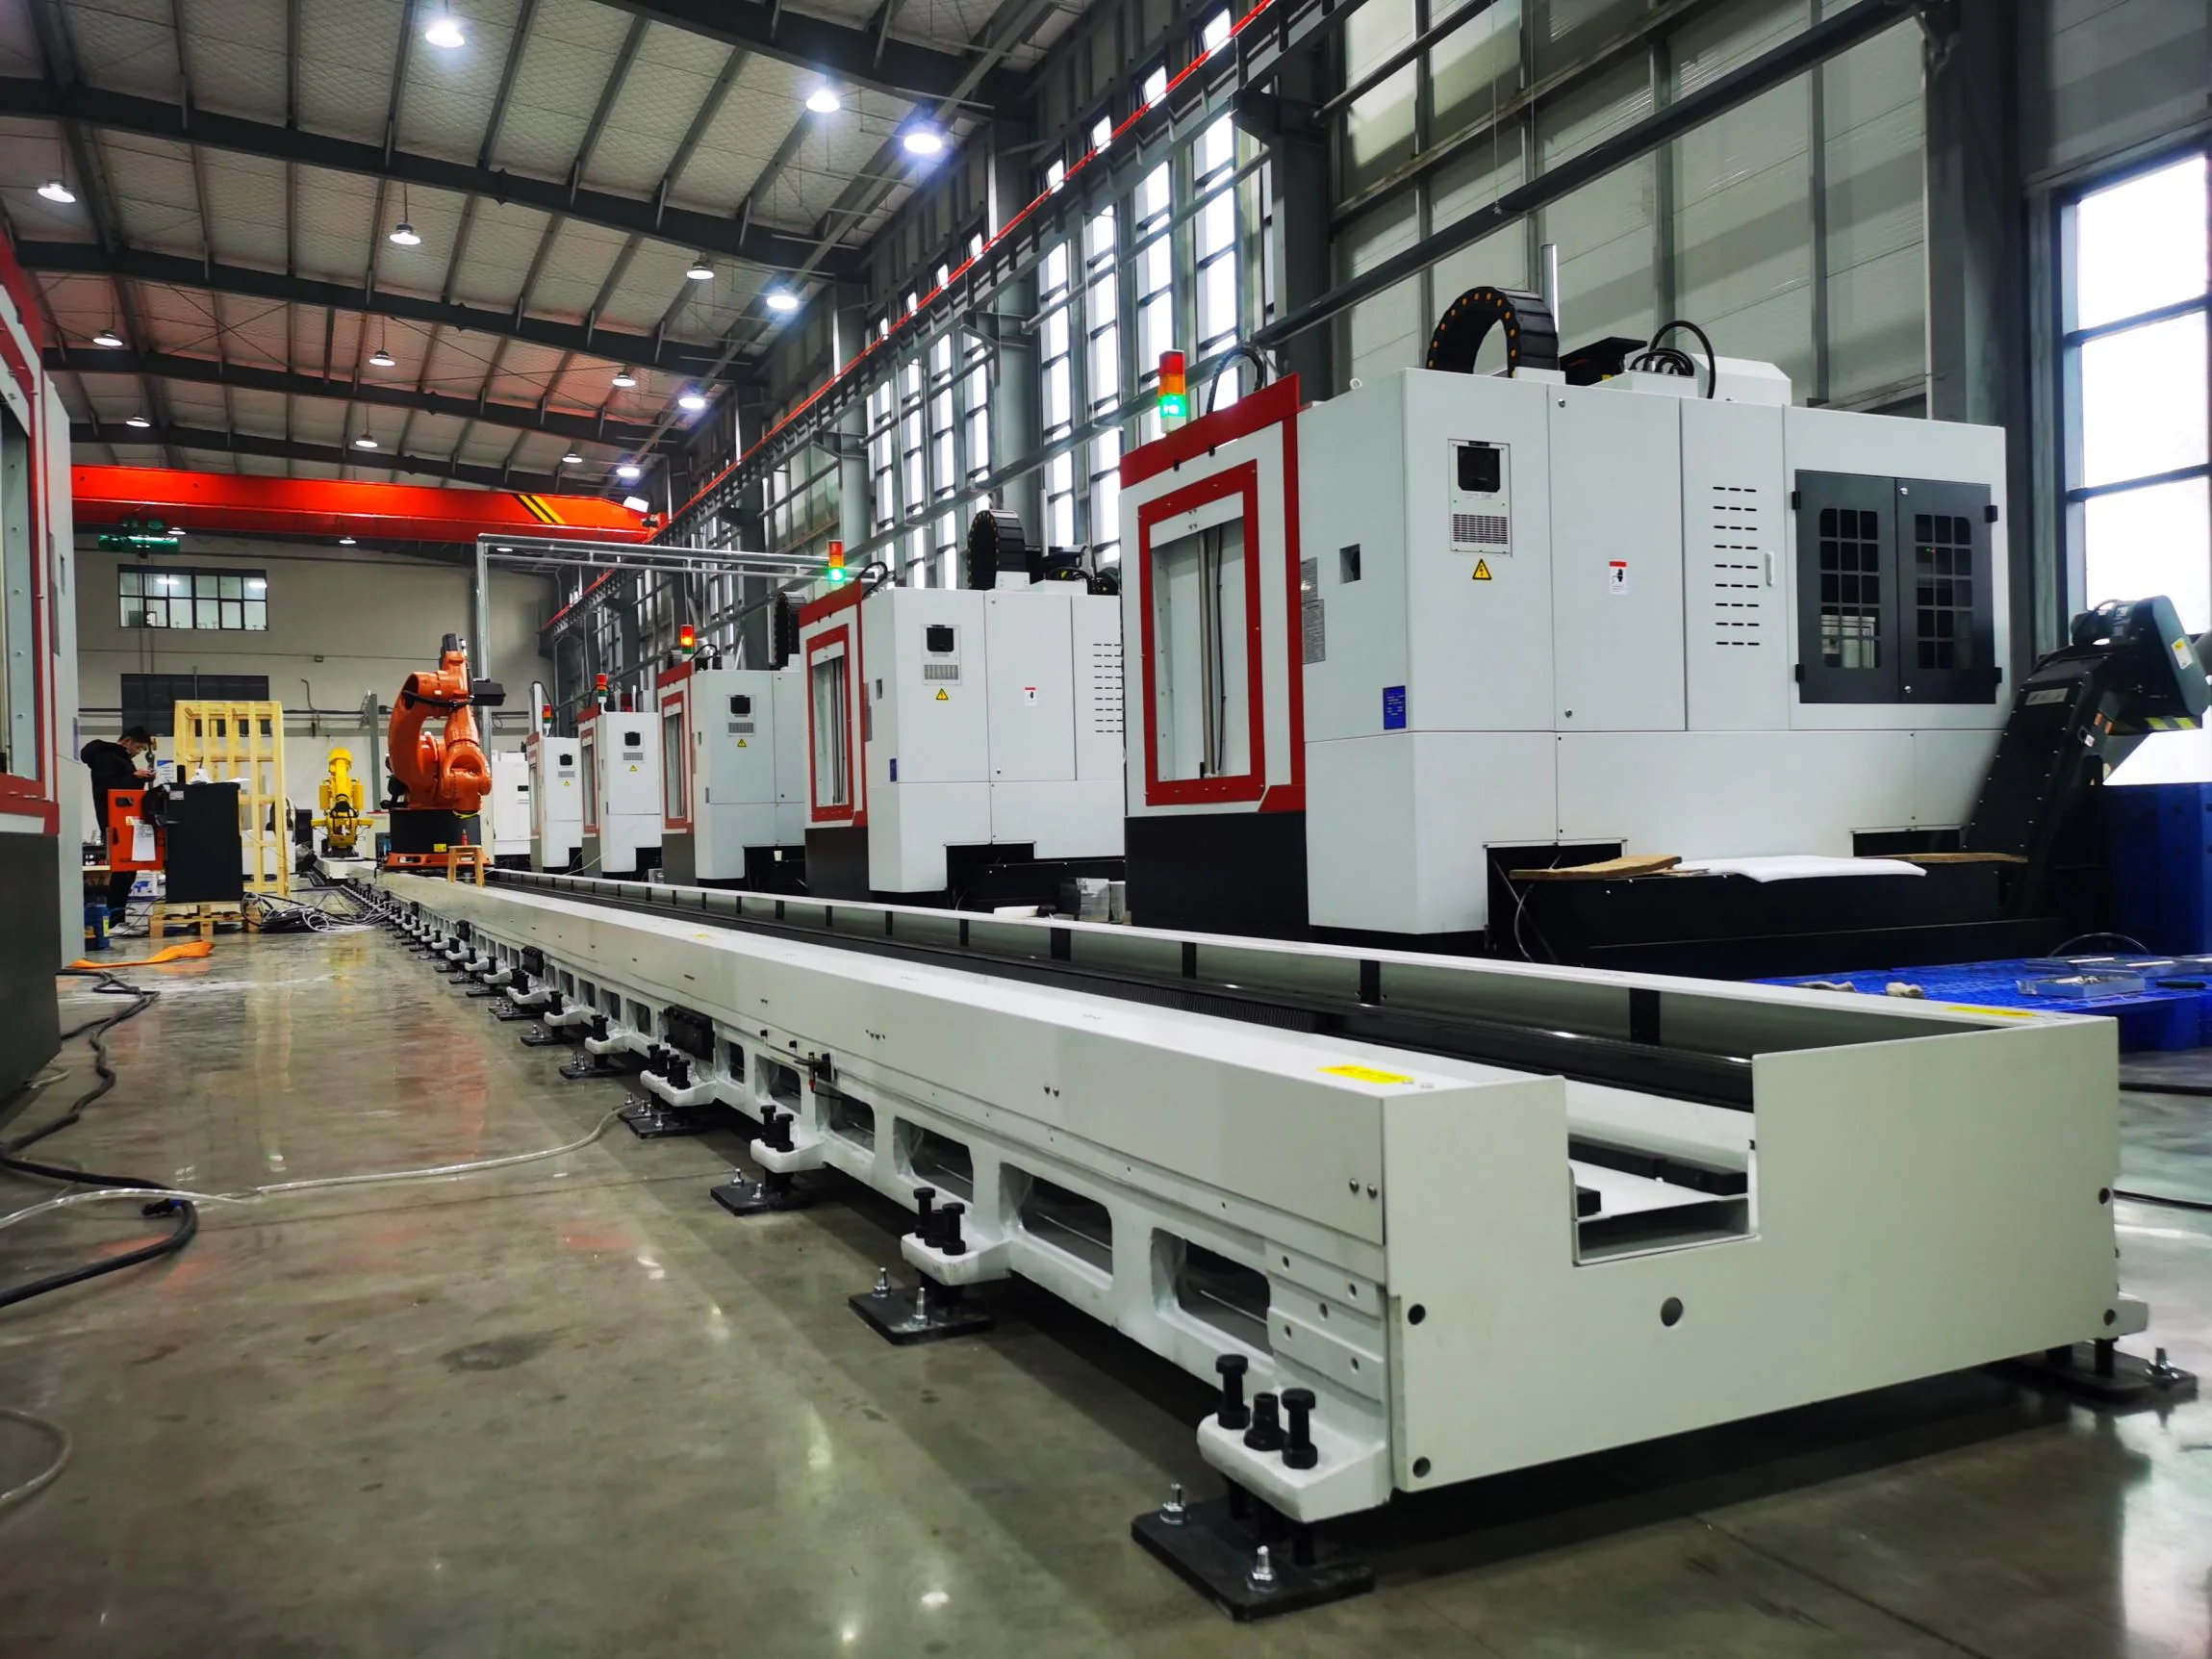
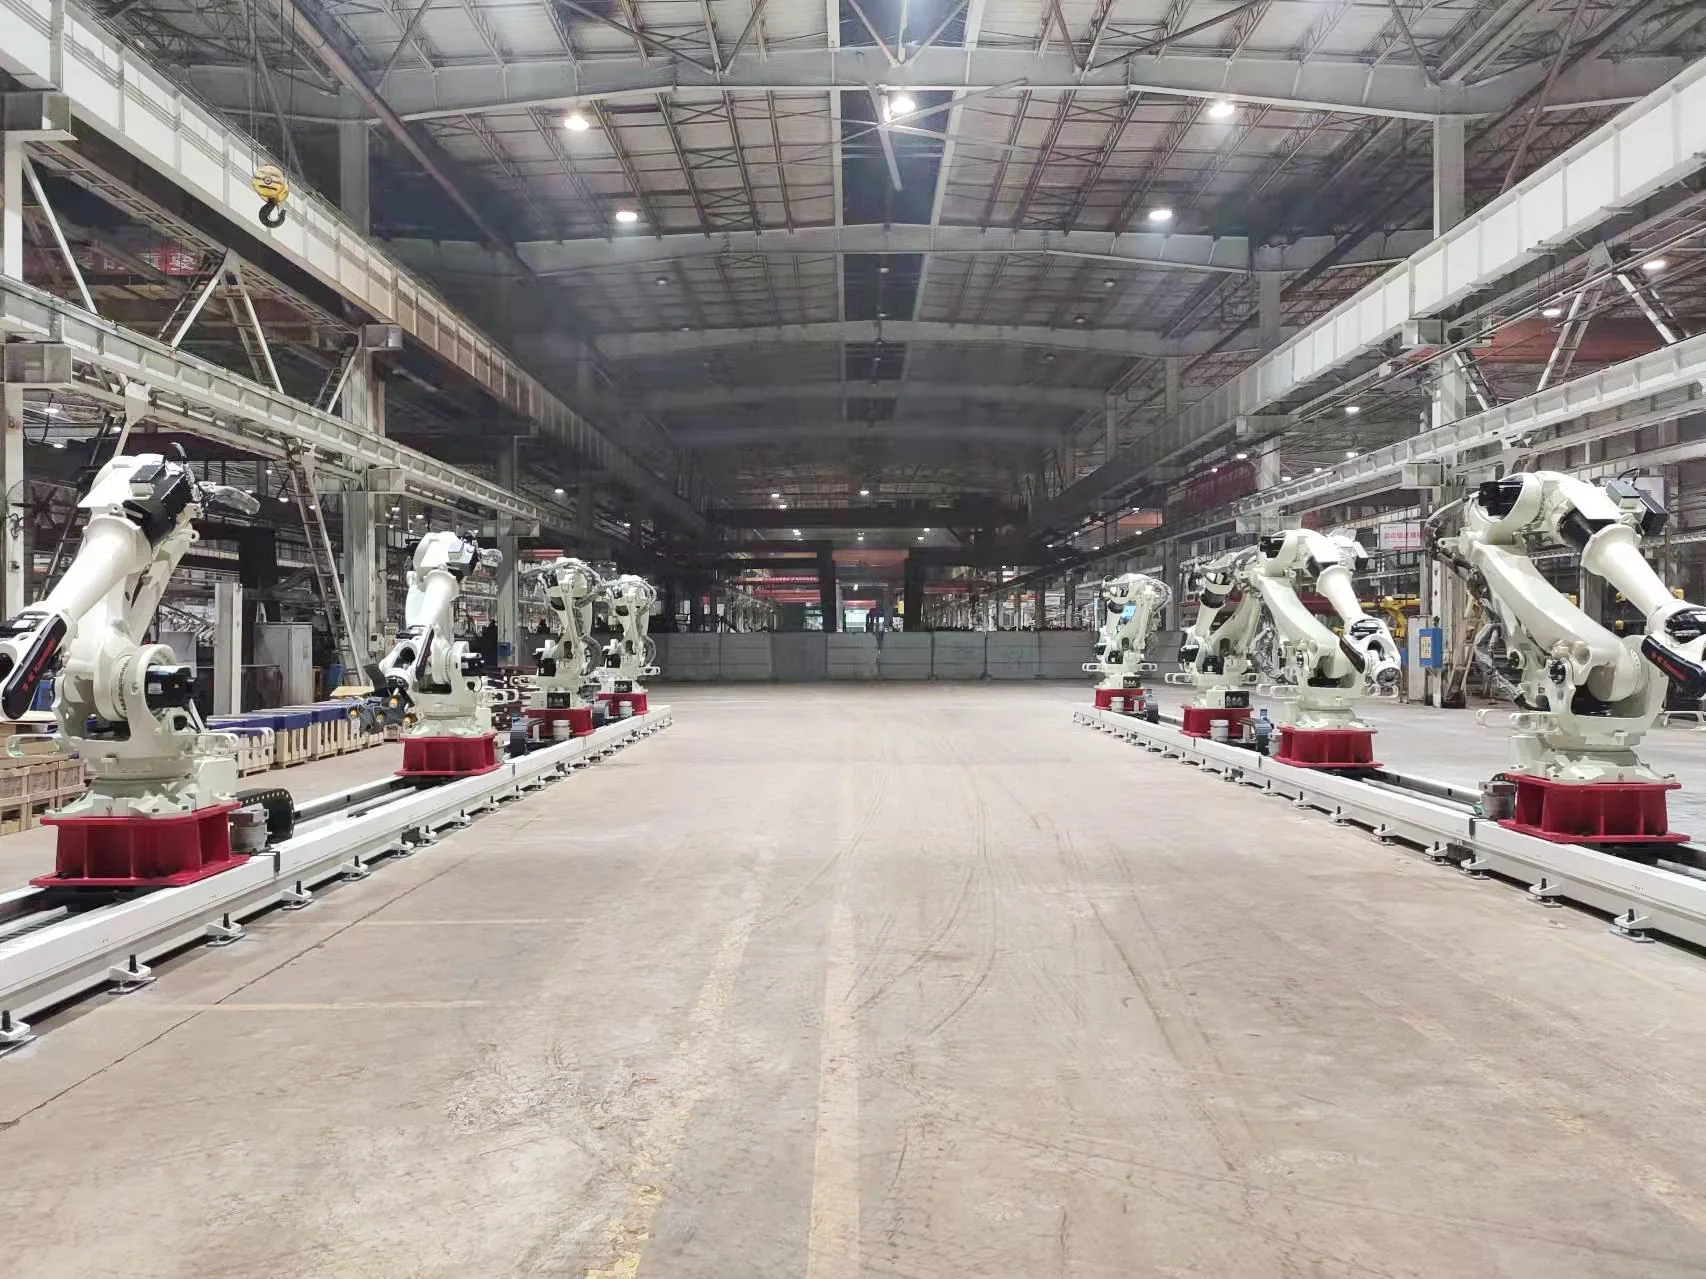
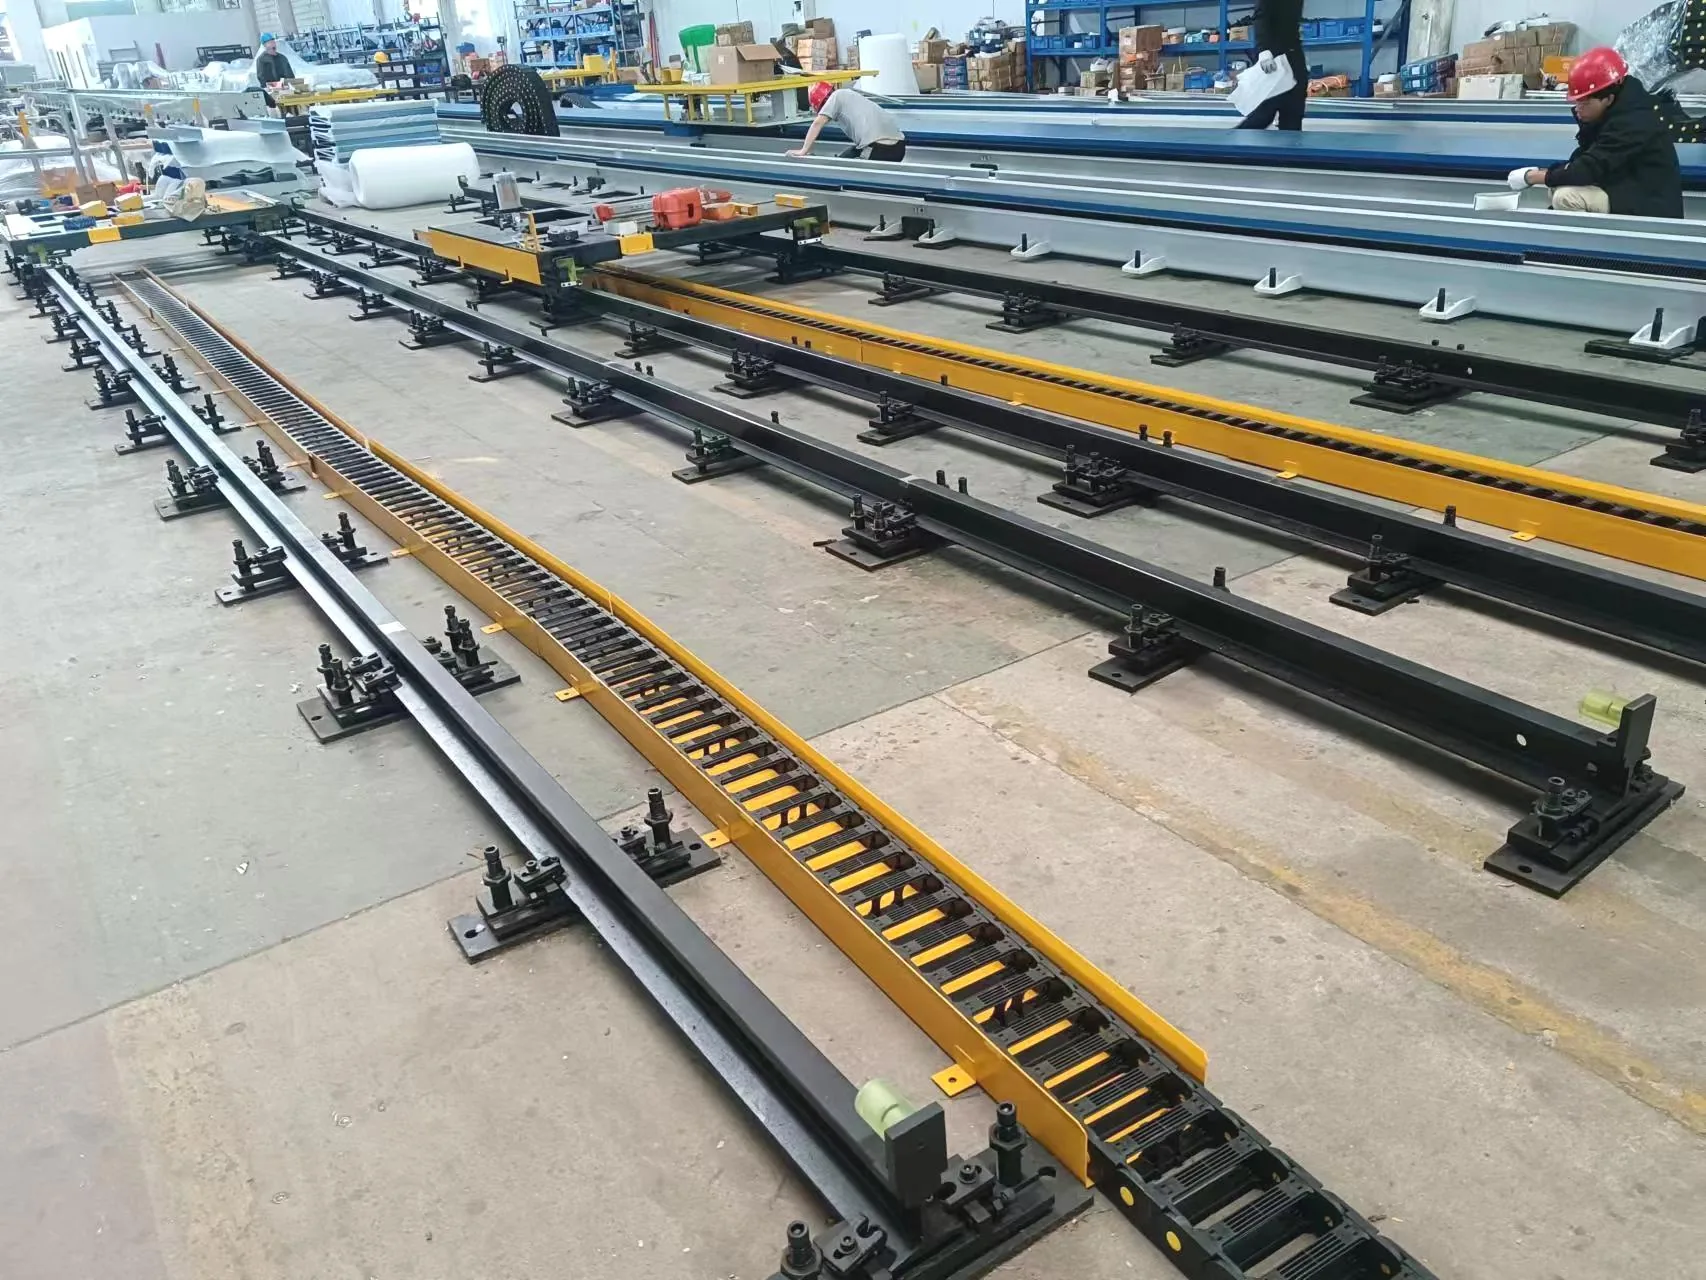
Ρομποτικές ερπύστριες εδάφους συναρμολογούνται στο εργαστήριο

Επίγειος σιδηρόδρομος

Ράγα εδάφους (γραμμή τοποθετημένη στο δάπεδο)

Μια πρακτική διάταξη για τη μετακίνηση ενός ρομπότ δίπλα σε μηχανές, εξαρτήματα ή μακριά τεμάχια εργασίας. Η κατασκευή της βάσης, η διαδρομή και η προστασία καθορίζονται για το έργο.

Επιλέξτε το όταν: Η προσβάσιμη υπηρεσία στο επίπεδο του ορόφου και η άμεση διαδρομή δίπλα στα μηχανήματα αποτελούν προτεραιότητες.
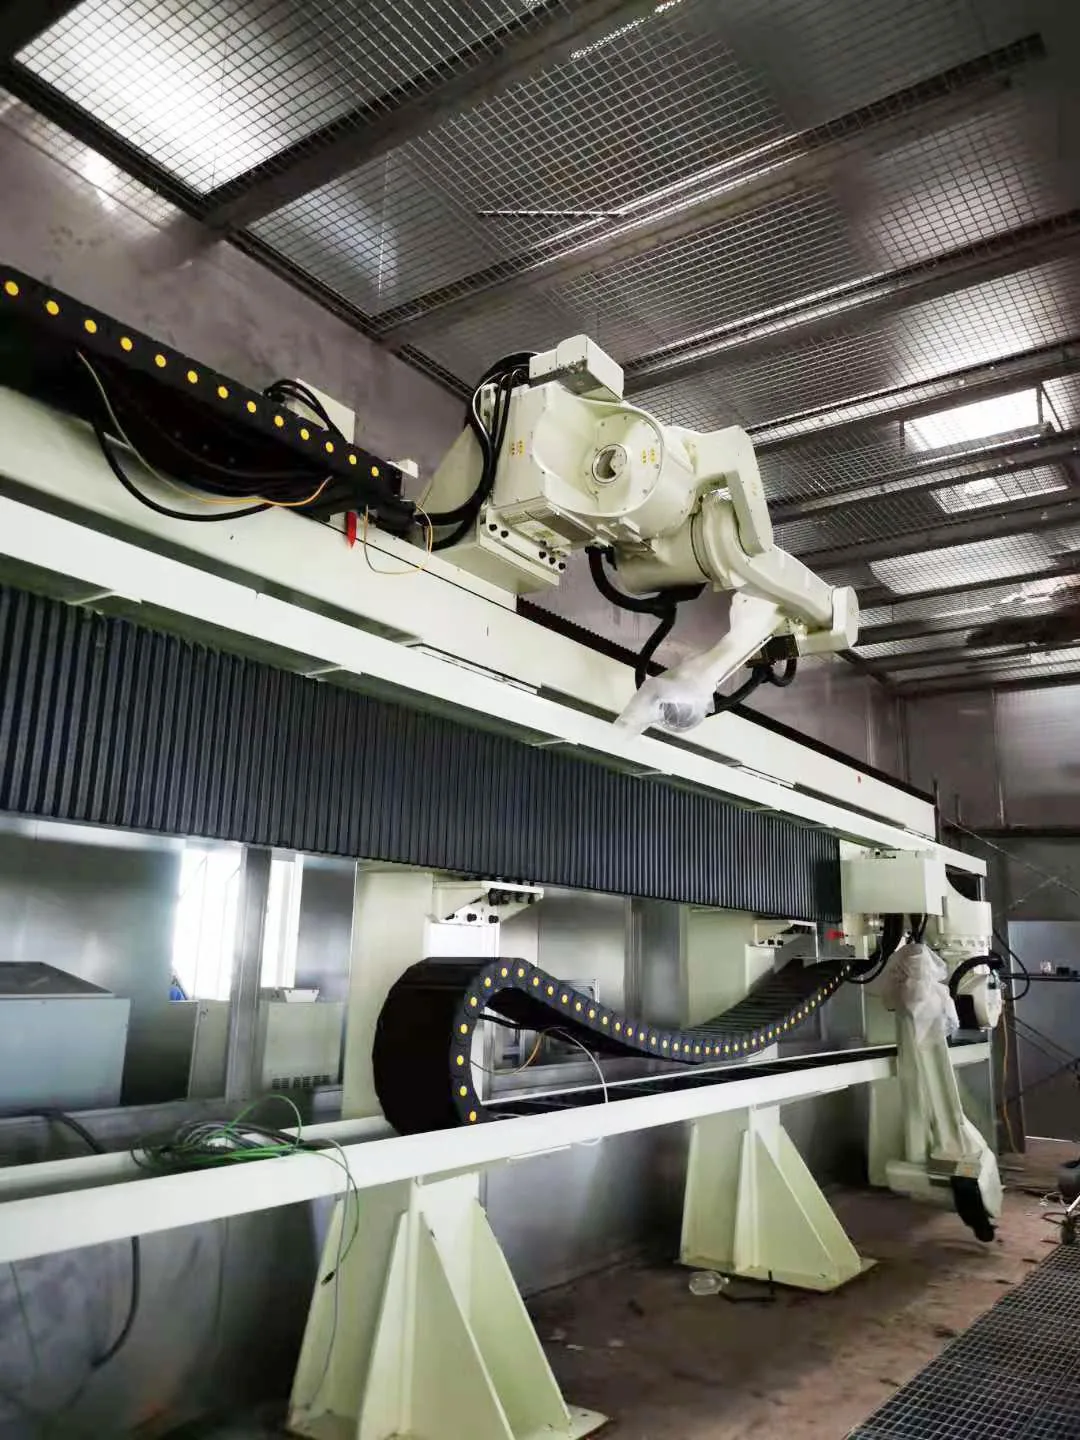
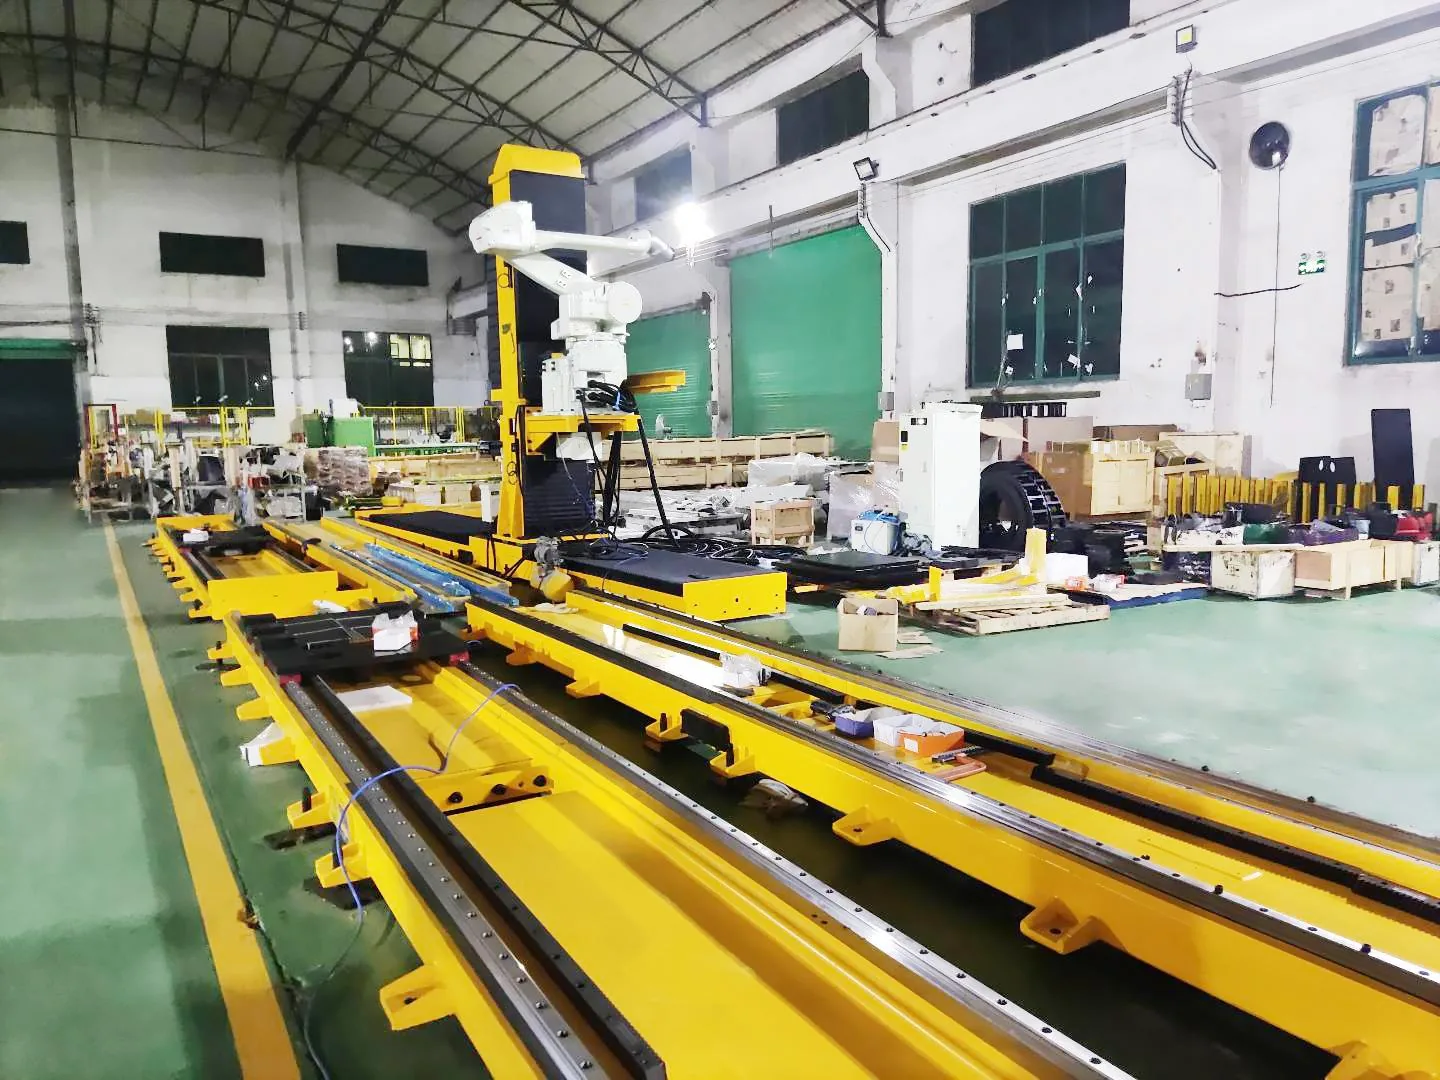
Υπερυψωμένη ρομποτική τροχιά που μεταφέρει ένα ρομπότ πάνω από μια περιοχή εργασίας

Ουρανός σιδηρόδρομος

Sky Rail (εναέρια / υπερυψωμένη γραμμή)

Μετακινεί το ρομπότ πάνω από την περιοχή εργασίας για να διατηρήσει την πρόσβαση στο δάπεδο ή να προσεγγίσει μια διεργασία από υπερυψωμένο προσανατολισμό. Η δομή και οι διεπαφές έχουν σχεδιαστεί για το κελί.

Επιλέξτε το όταν: η απελευθέρωση χώρου στο δάπεδο ή η προσέγγιση της διαδικασίας από ψηλά έχει σημασία.

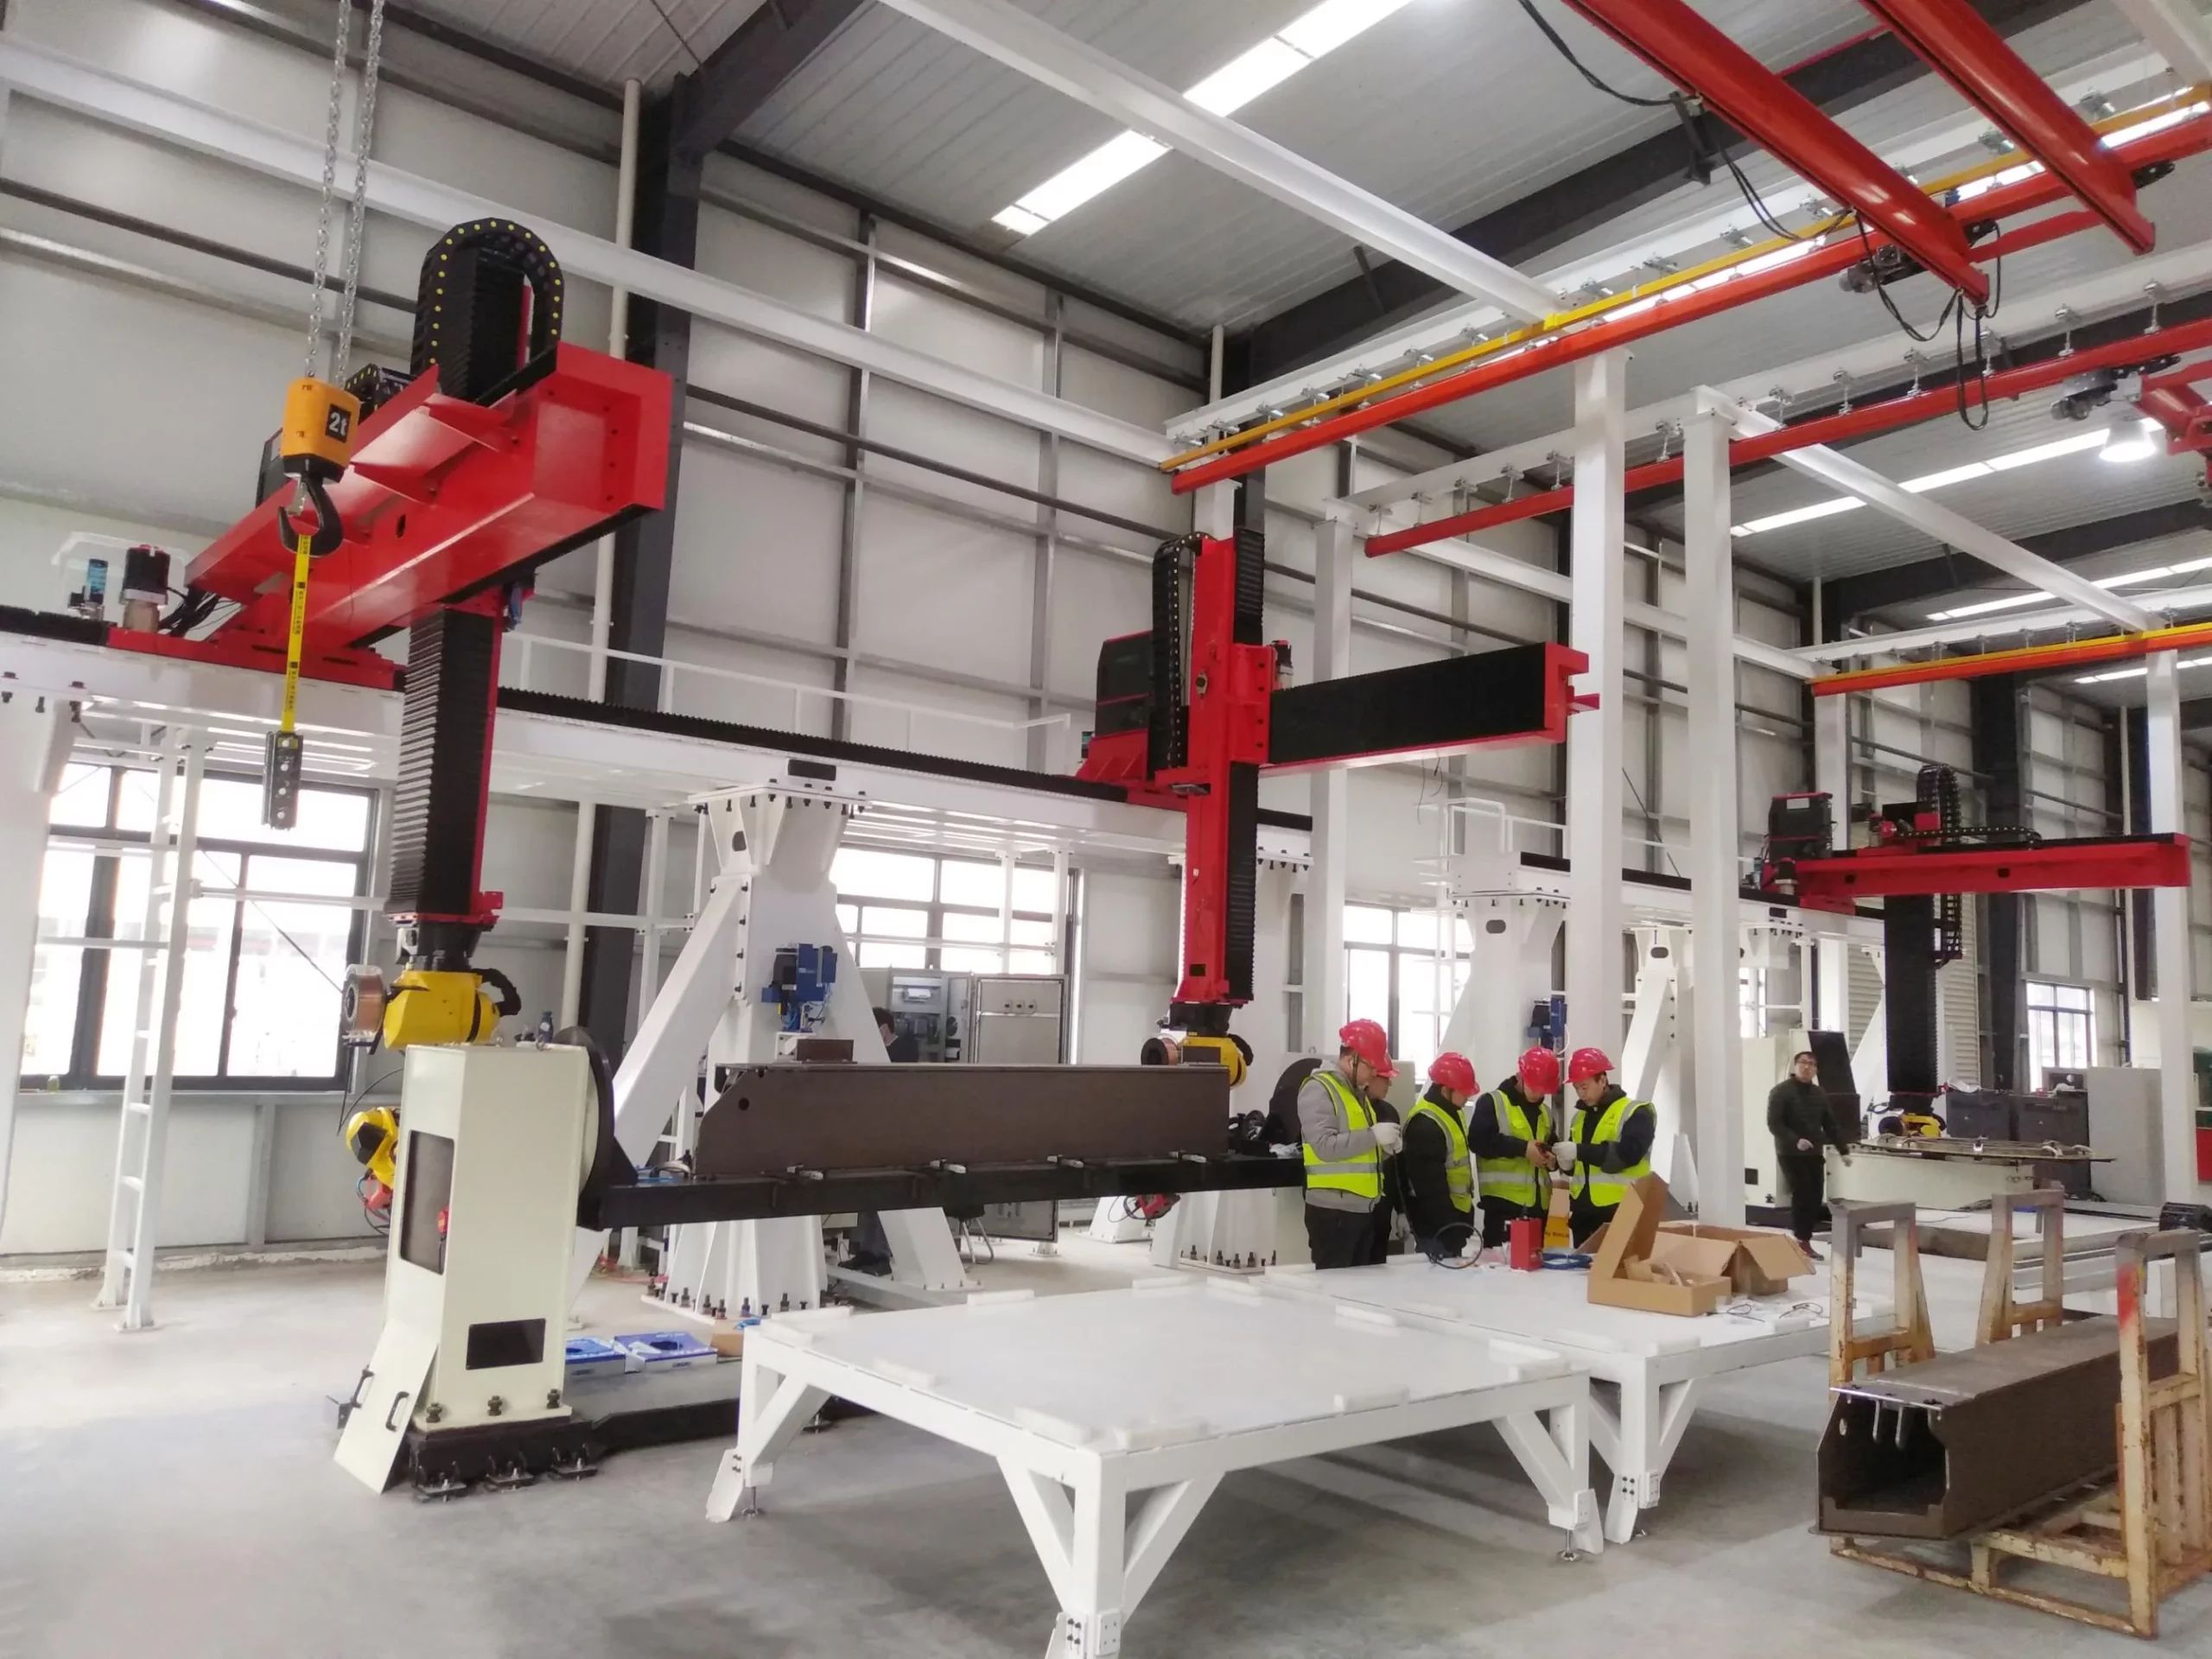
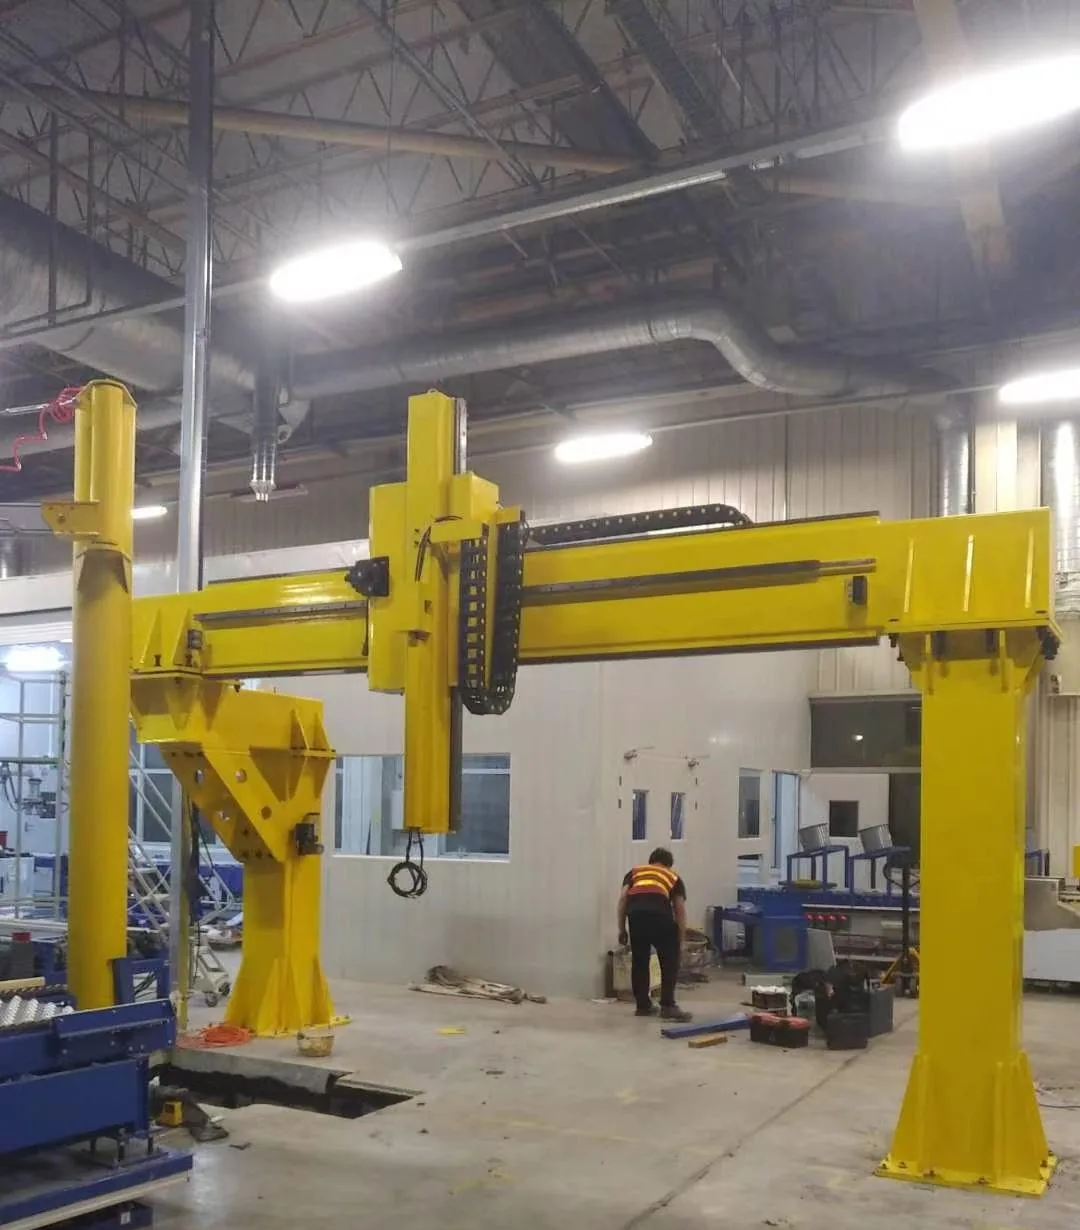
Δομή ρομπότ με δοκούς που εγκαθίσταται σε εργαστήριο

Σιδηροτροχιά

Συστήματα δοκών και γερανογεφυρών

Μια δομή τύπου πύλης για μεγαλύτερα περιβλήματα εργασίας και διατάξεις κίνησης ειδικά για την εφαρμογή. Το άνοιγμα, οι άξονες, οι διεπαφές και οι δομικές λεπτομέρειες σχεδιάζονται ανά έργο.

Επιλέξτε το όταν: Ένας άξονας εδάφους δεν μπορεί να καλύψει το απαιτούμενο εύρος ή τη συντονισμένη κίνηση σε περισσότερους από έναν γραμμικούς άξονες.

Διαδικασία επιλογής

Επτά είσοδοι για μια λειτουργική διαμόρφωση

Ένα χρήσιμο ερώτημα δεν χρειάζεται ολοκληρωμένες προδιαγραφές. Ξεκινήστε με τις λειτουργικές απαιτήσεις και τις διαθέσιμες πληροφορίες για τον χώρο. Στη συνέχεια, η τροχιά μπορεί να διαστασιολογηθεί για την εγκατεστημένη μάζα.

Εφαρμογή και τεμάχιο εργασίας

Περιγράψτε τη διαδικασία, το μέγεθος του εξαρτήματος, τους σταθμούς και τον τρόπο με τον οποίο το ρομπότ πρέπει να προσεγγίσει την εργασία.

Ρομπότ και εγκατεστημένη μάζα

Παρέχετε τη μάρκα/μοντέλο του ρομπότ, τη μάζα σώματος του ρομπότ, τον ανυψωτήρα ή τα εξαρτήματα που είναι τοποθετημένα στο φορείο και το ωφέλιμο φορτίο στον καρπό.

Ταξίδια και εμβέλεια

Αναφέρετε την απαιτούμενη αποτελεσματική διαδρομή ή μοιραστείτε μια διάταξη κελιού, ώστε να μπορούν να ληφθούν υπόψη οι αποστάσεις στα άκρα και το μήκος της βάσης του ρομπότ.

Απαίτηση κίνησης

Κοινοποιήστε την ταχύτητα-στόχο, την επαναληψιμότητα, τον κύκλο λειτουργίας, τις στάσεις και οποιονδήποτε απαιτούμενο συντονισμό με τον ελεγκτή του ρομπότ.

Προσανατολισμός τοποθέτησης

Επιλέξτε ένα αρχικό έδαφος, υπερυψωμένο, ανεστραμμένο ή δικτυωτό σχέδιο με βάση την πρόσβαση και τη γεωμετρία της διεργασίας.

Περιβάλλον και προστασία

Προσδιορίστε τη σκόνη, τα πιτσιλίσματα, τα υγρά, τη θερμοκρασία και τις συνθήκες καθαρισμού που επηρεάζουν τις επιλογές περιβλήματος και υλικού.

Ιστότοπος και διεπαφές

Παρέχετε τις συνθήκες θεμελίωσης, τις παροχές κοινής ωφέλειας, τον διαθέσιμο χώρο, τις διεπαφές ασφαλείας και τους περιορισμούς παράδοσης.

Δομή και προστασία

Η κατασκευή ακολουθεί το φορτίο και το περιβάλλον

Η EVST μπορεί να διαμορφώσει συγκολλημένες ή χυτές δομικές προσεγγίσεις και να ταιριάξει την εξωτερική προστασία με το κελί εργασίας. Η τελική επιλογή εξαρτάται από την κινούμενη μάζα, το άνοιγμα, τις συνθήκες διεργασίας και τις ανάγκες συντήρησης.

Πλήρως κλειστά προστατευτικά καλύμματα
Προστασία φυσητήρα
Κάλυμμα καρό πιάτου
Ημι-κλειστό κάλυμμα από λαμαρίνα
Κατασκευή από ανοξείδωτο ατσάλι 304 κατά παραγγελία
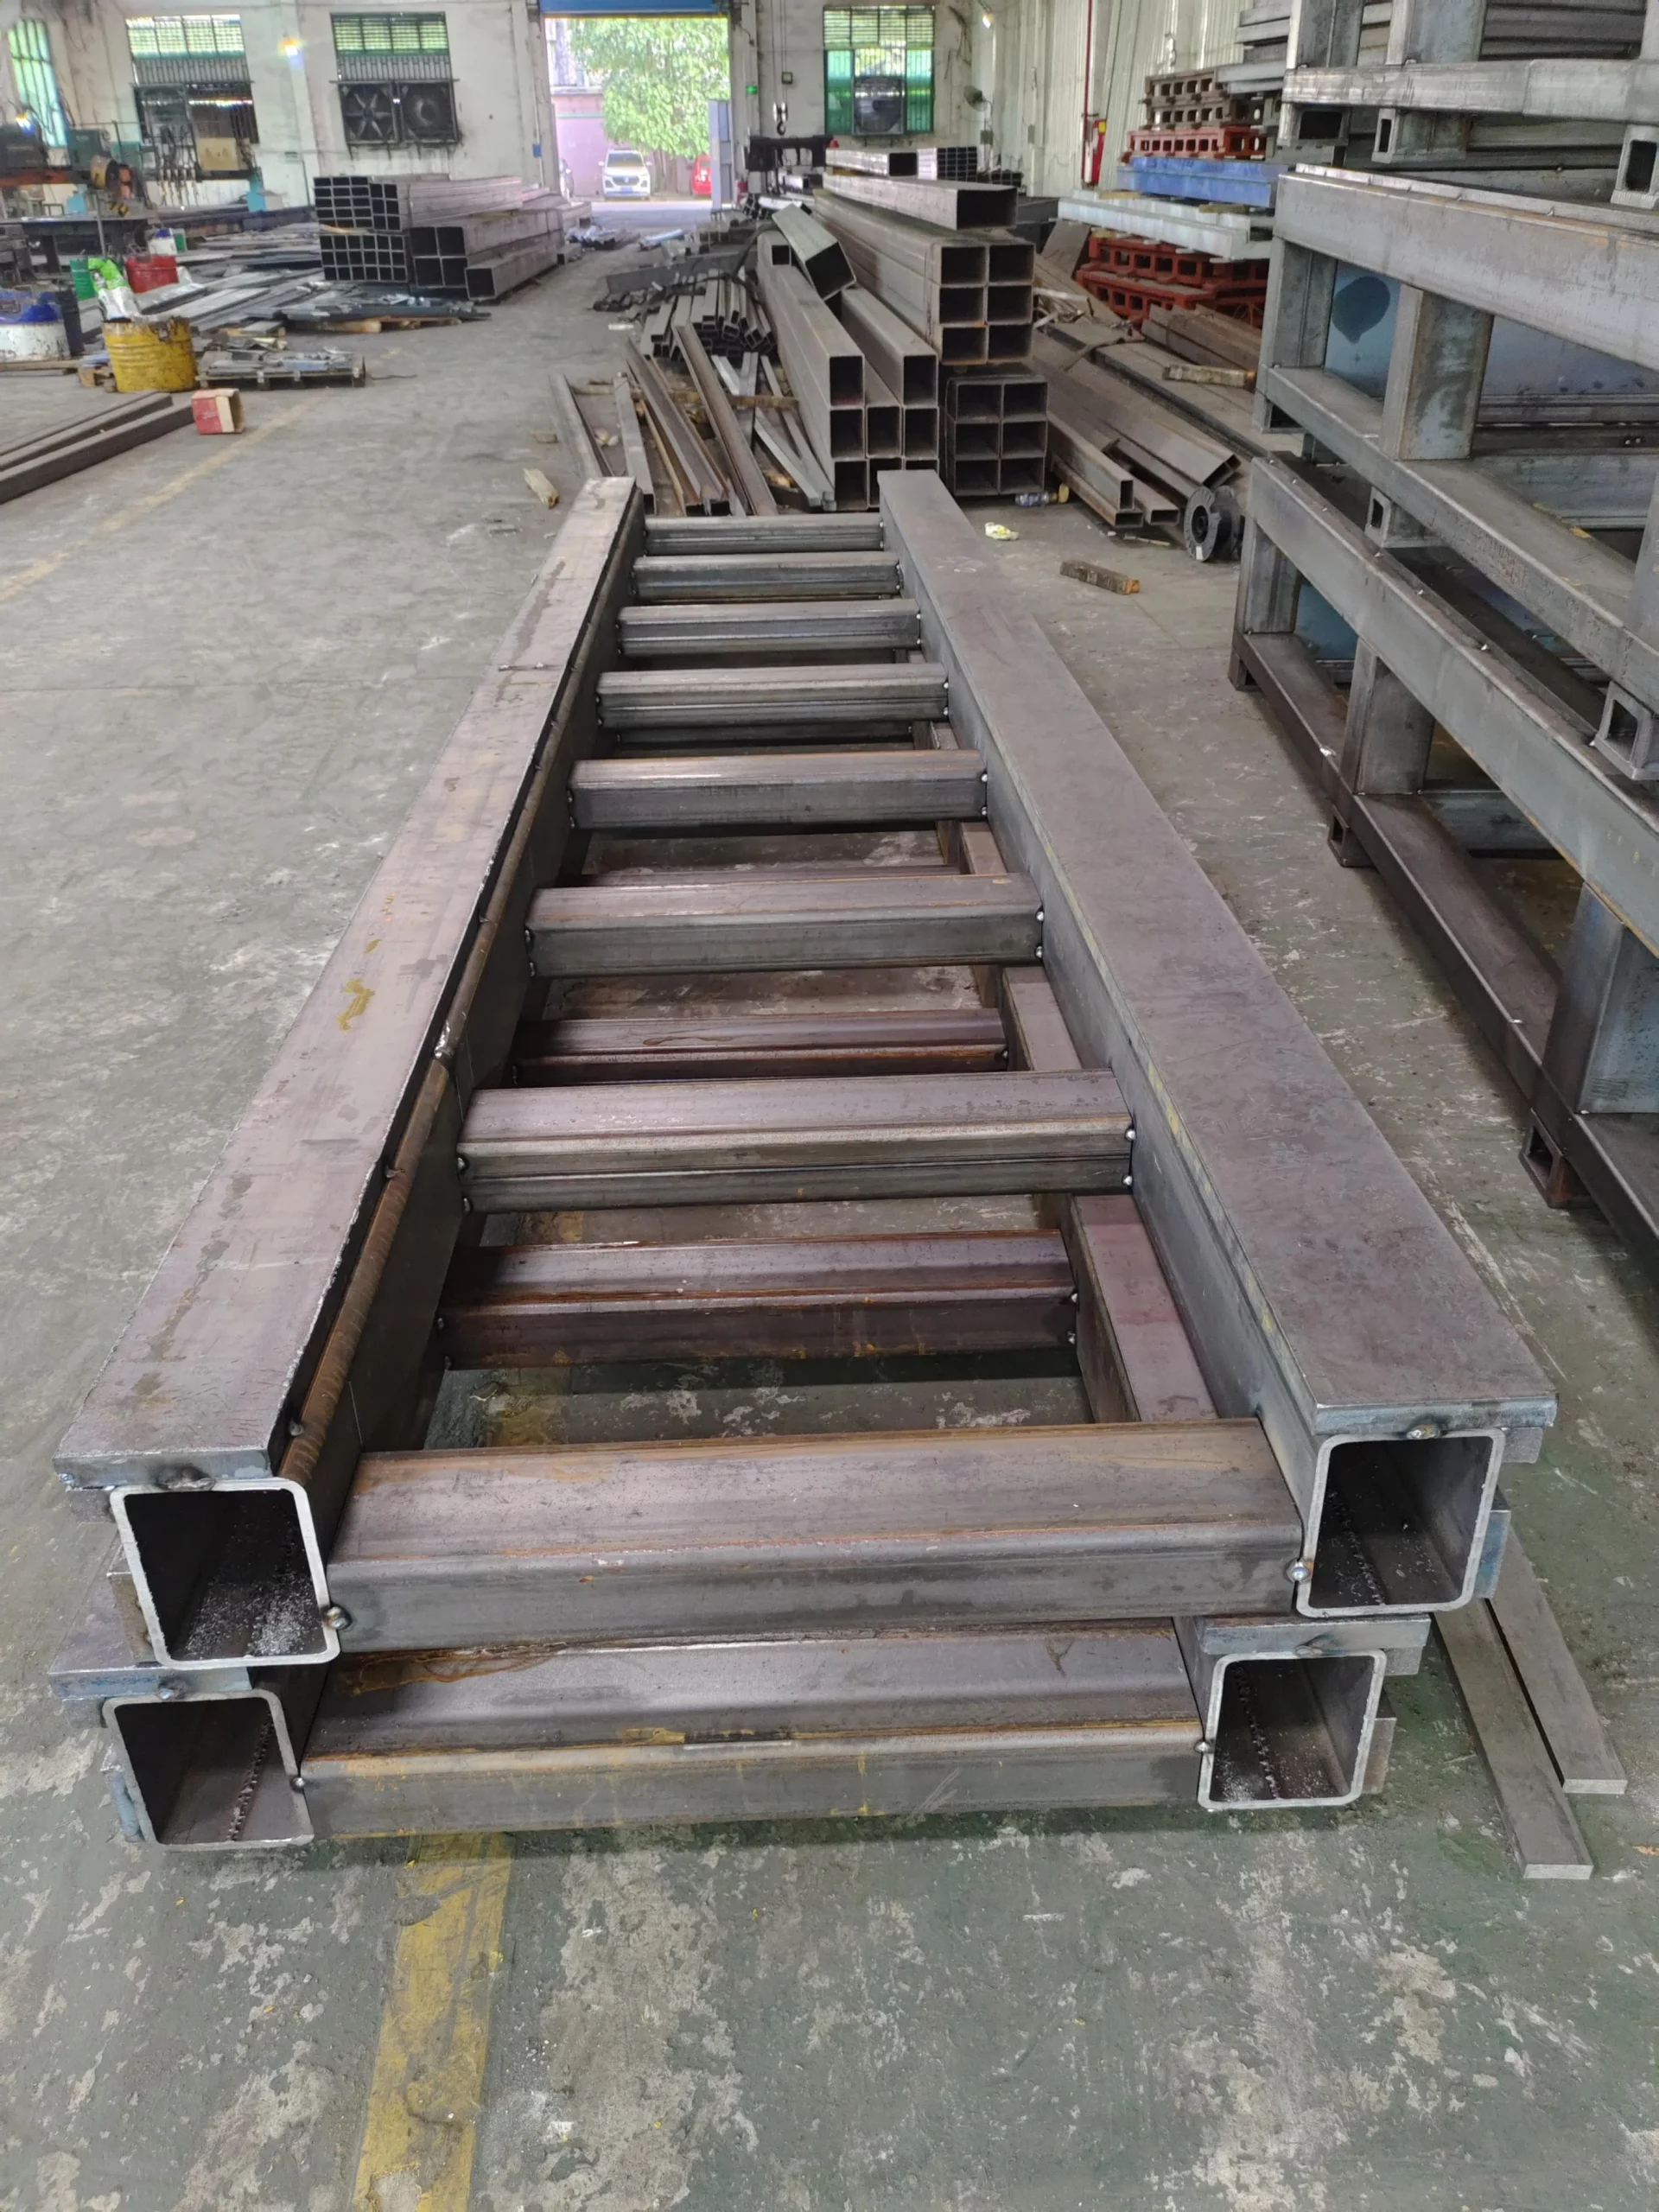
Συγκολλημένο χαλύβδινο πλαίσιο τροχιάς υπό κατασκευή

Συγκολλημένη δομή

Κατασκευασμένο γύρω από το απαιτούμενο μήκος, τις διεπαφές και τη φορτιστική κατάσταση.

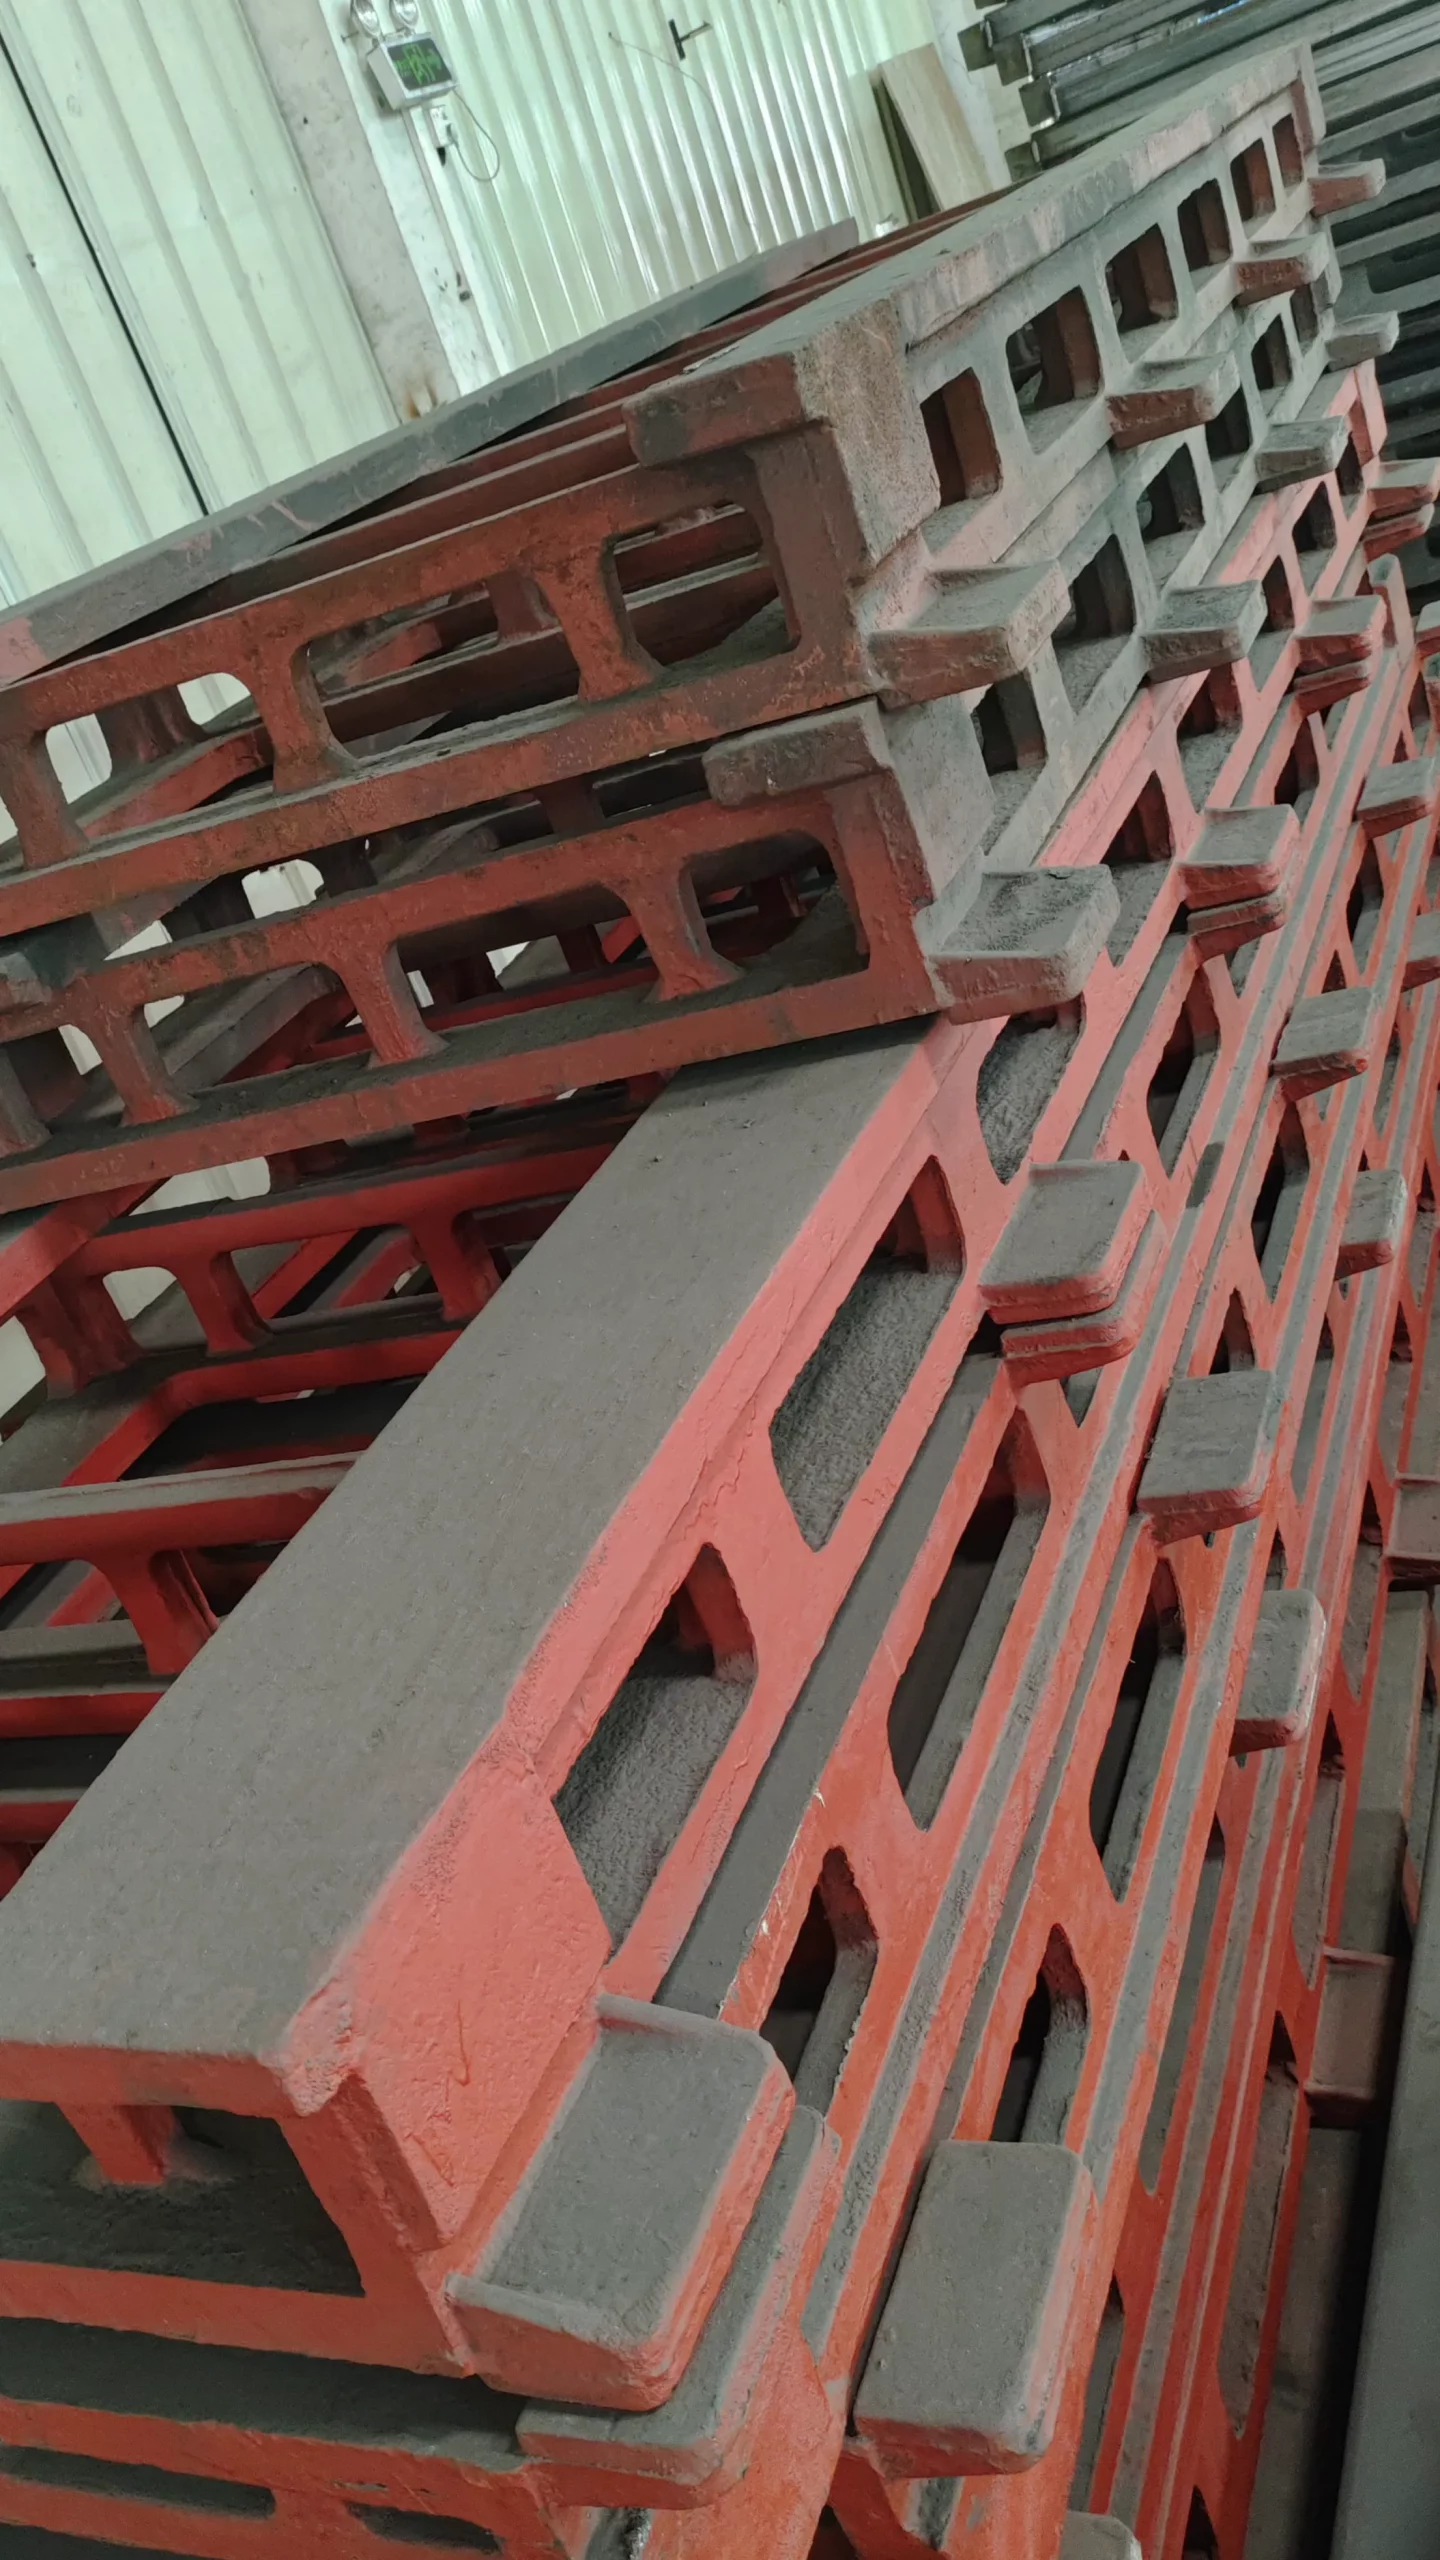
Χυτά δομικά στοιχεία τροχιάς πριν από την κατεργασία

Δομή χύτευσης

Διατίθεται όπου η μηχανική διαμόρφωση απαιτεί χυτά δομικά στοιχεία.

Εφαρμογές

Μετακινήστε ένα ρομπότ σε μεγαλύτερο μέρος της διαδικασίας

Οι τροχιές ρομπότ χρησιμοποιούνται όταν η διαδικασία είναι μεγαλύτερη από το σταθερό πεδίο εργασίας του ρομπότ ή όταν ένα ρομπότ πρέπει να εξυπηρετεί ξεχωριστές θέσεις εργασίας.

Περιποίηση μηχανών

Εξυπηρετήστε μια σειρά εργαλειομηχανών από μια κοινόχρηστη γραμμική διαδρομή.

συγκόλληση

Φτάστε σε μακριές κατασκευές, πολλαπλά εξαρτήματα ή ξεχωριστούς σταθμούς συγκόλλησης.

Υλικό χειρισμού

Μεταφορά τμημάτων μεταξύ θέσεων διεργασίας σε ένα εκτεταμένο κελί.

Παλετοποίηση

Καλύψτε πολλαπλές θέσεις επιλογής και τοποθέτησης με μία κινούμενη βάση ρομπότ.

Ψεκασμός

Μετακινηθείτε κατά μήκος ψηλών ή εκτεταμένων επιφανειών σε κλειστό χώρο διεργασίας.

Χειρισμός γραμμής στεγνώματος μπαταριών

Μετακίνηση μεταξύ χώρων αποθήκευσης ή διεργασιών σε μια γραμμή παραγωγής μπαταριών.

Μία πίστα, πολλαπλές μηχανές

Συντονίστε ένα ρομπότ με πολλά μηχανήματα όπου το επιτρέπει ο προγραμματισμός κύκλου.

Επεξεργασία μεγάλων εξαρτημάτων

Χρησιμοποιήστε διατάξεις εδάφους, υπερυψωμένες ή δικτυωτές για πρόσβαση σε μεγαλύτερους φακέλους εργασίας.

Βαρέως τύπου προσαρμοσμένο έργο

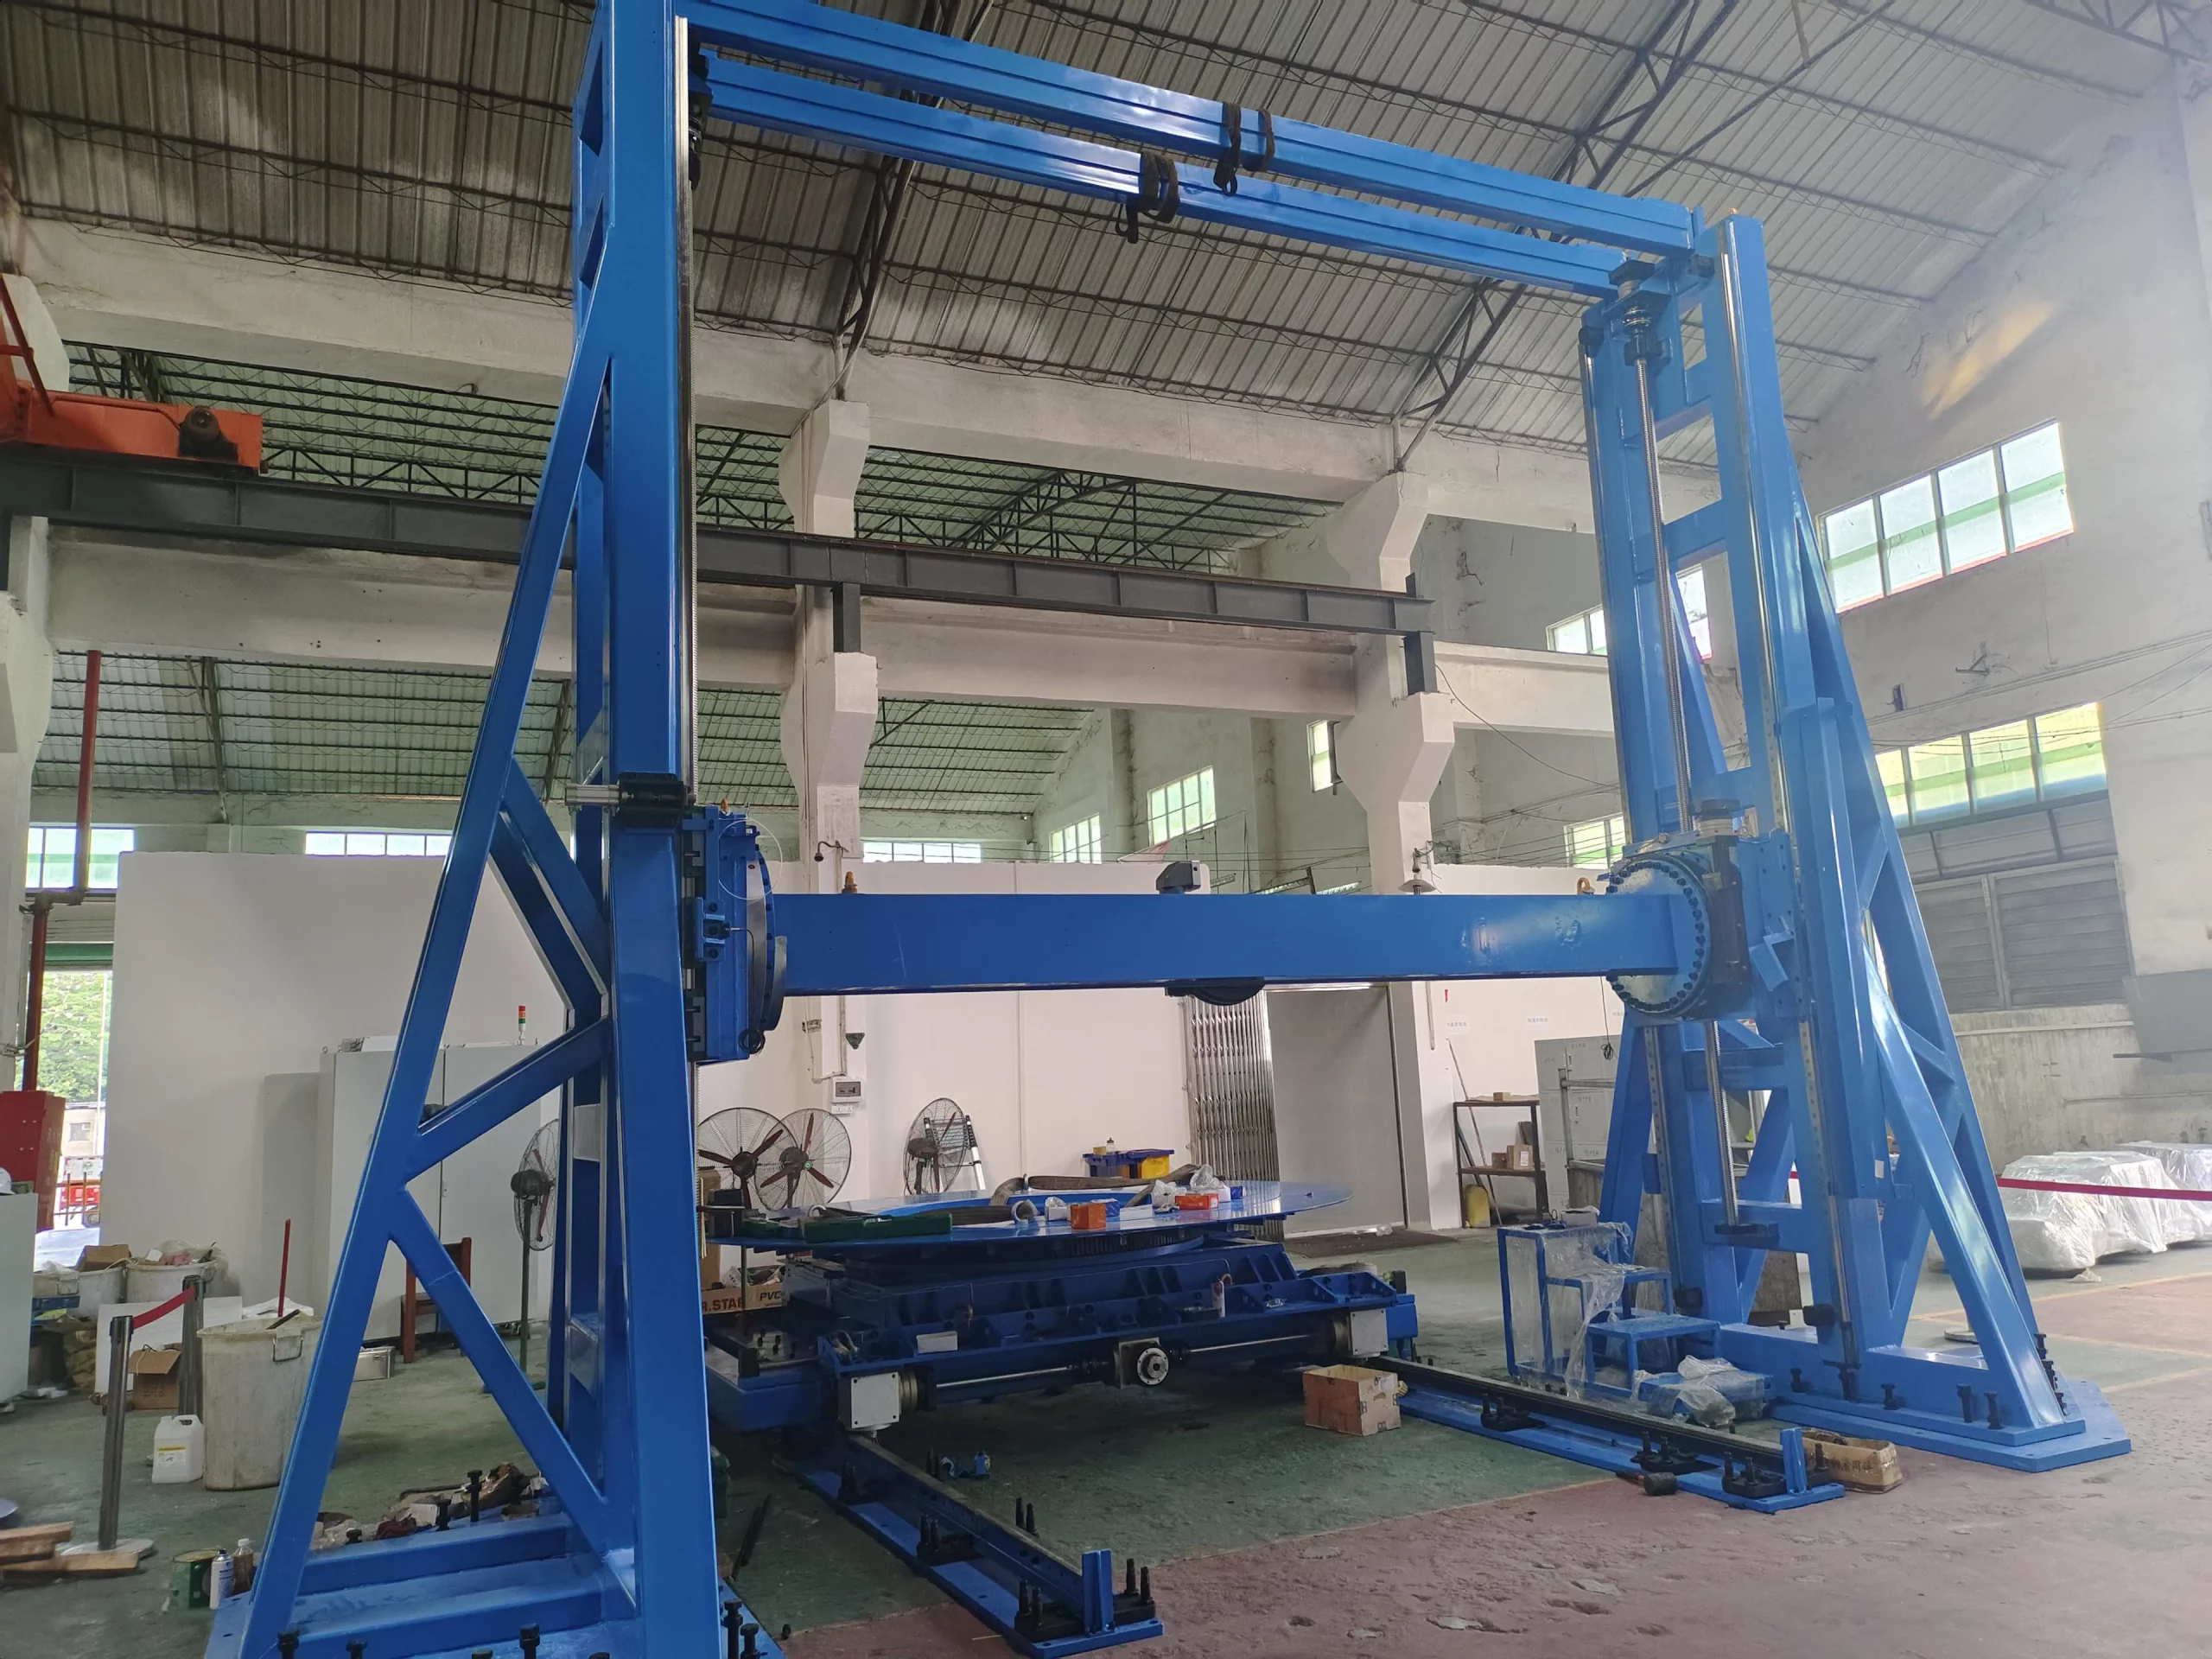
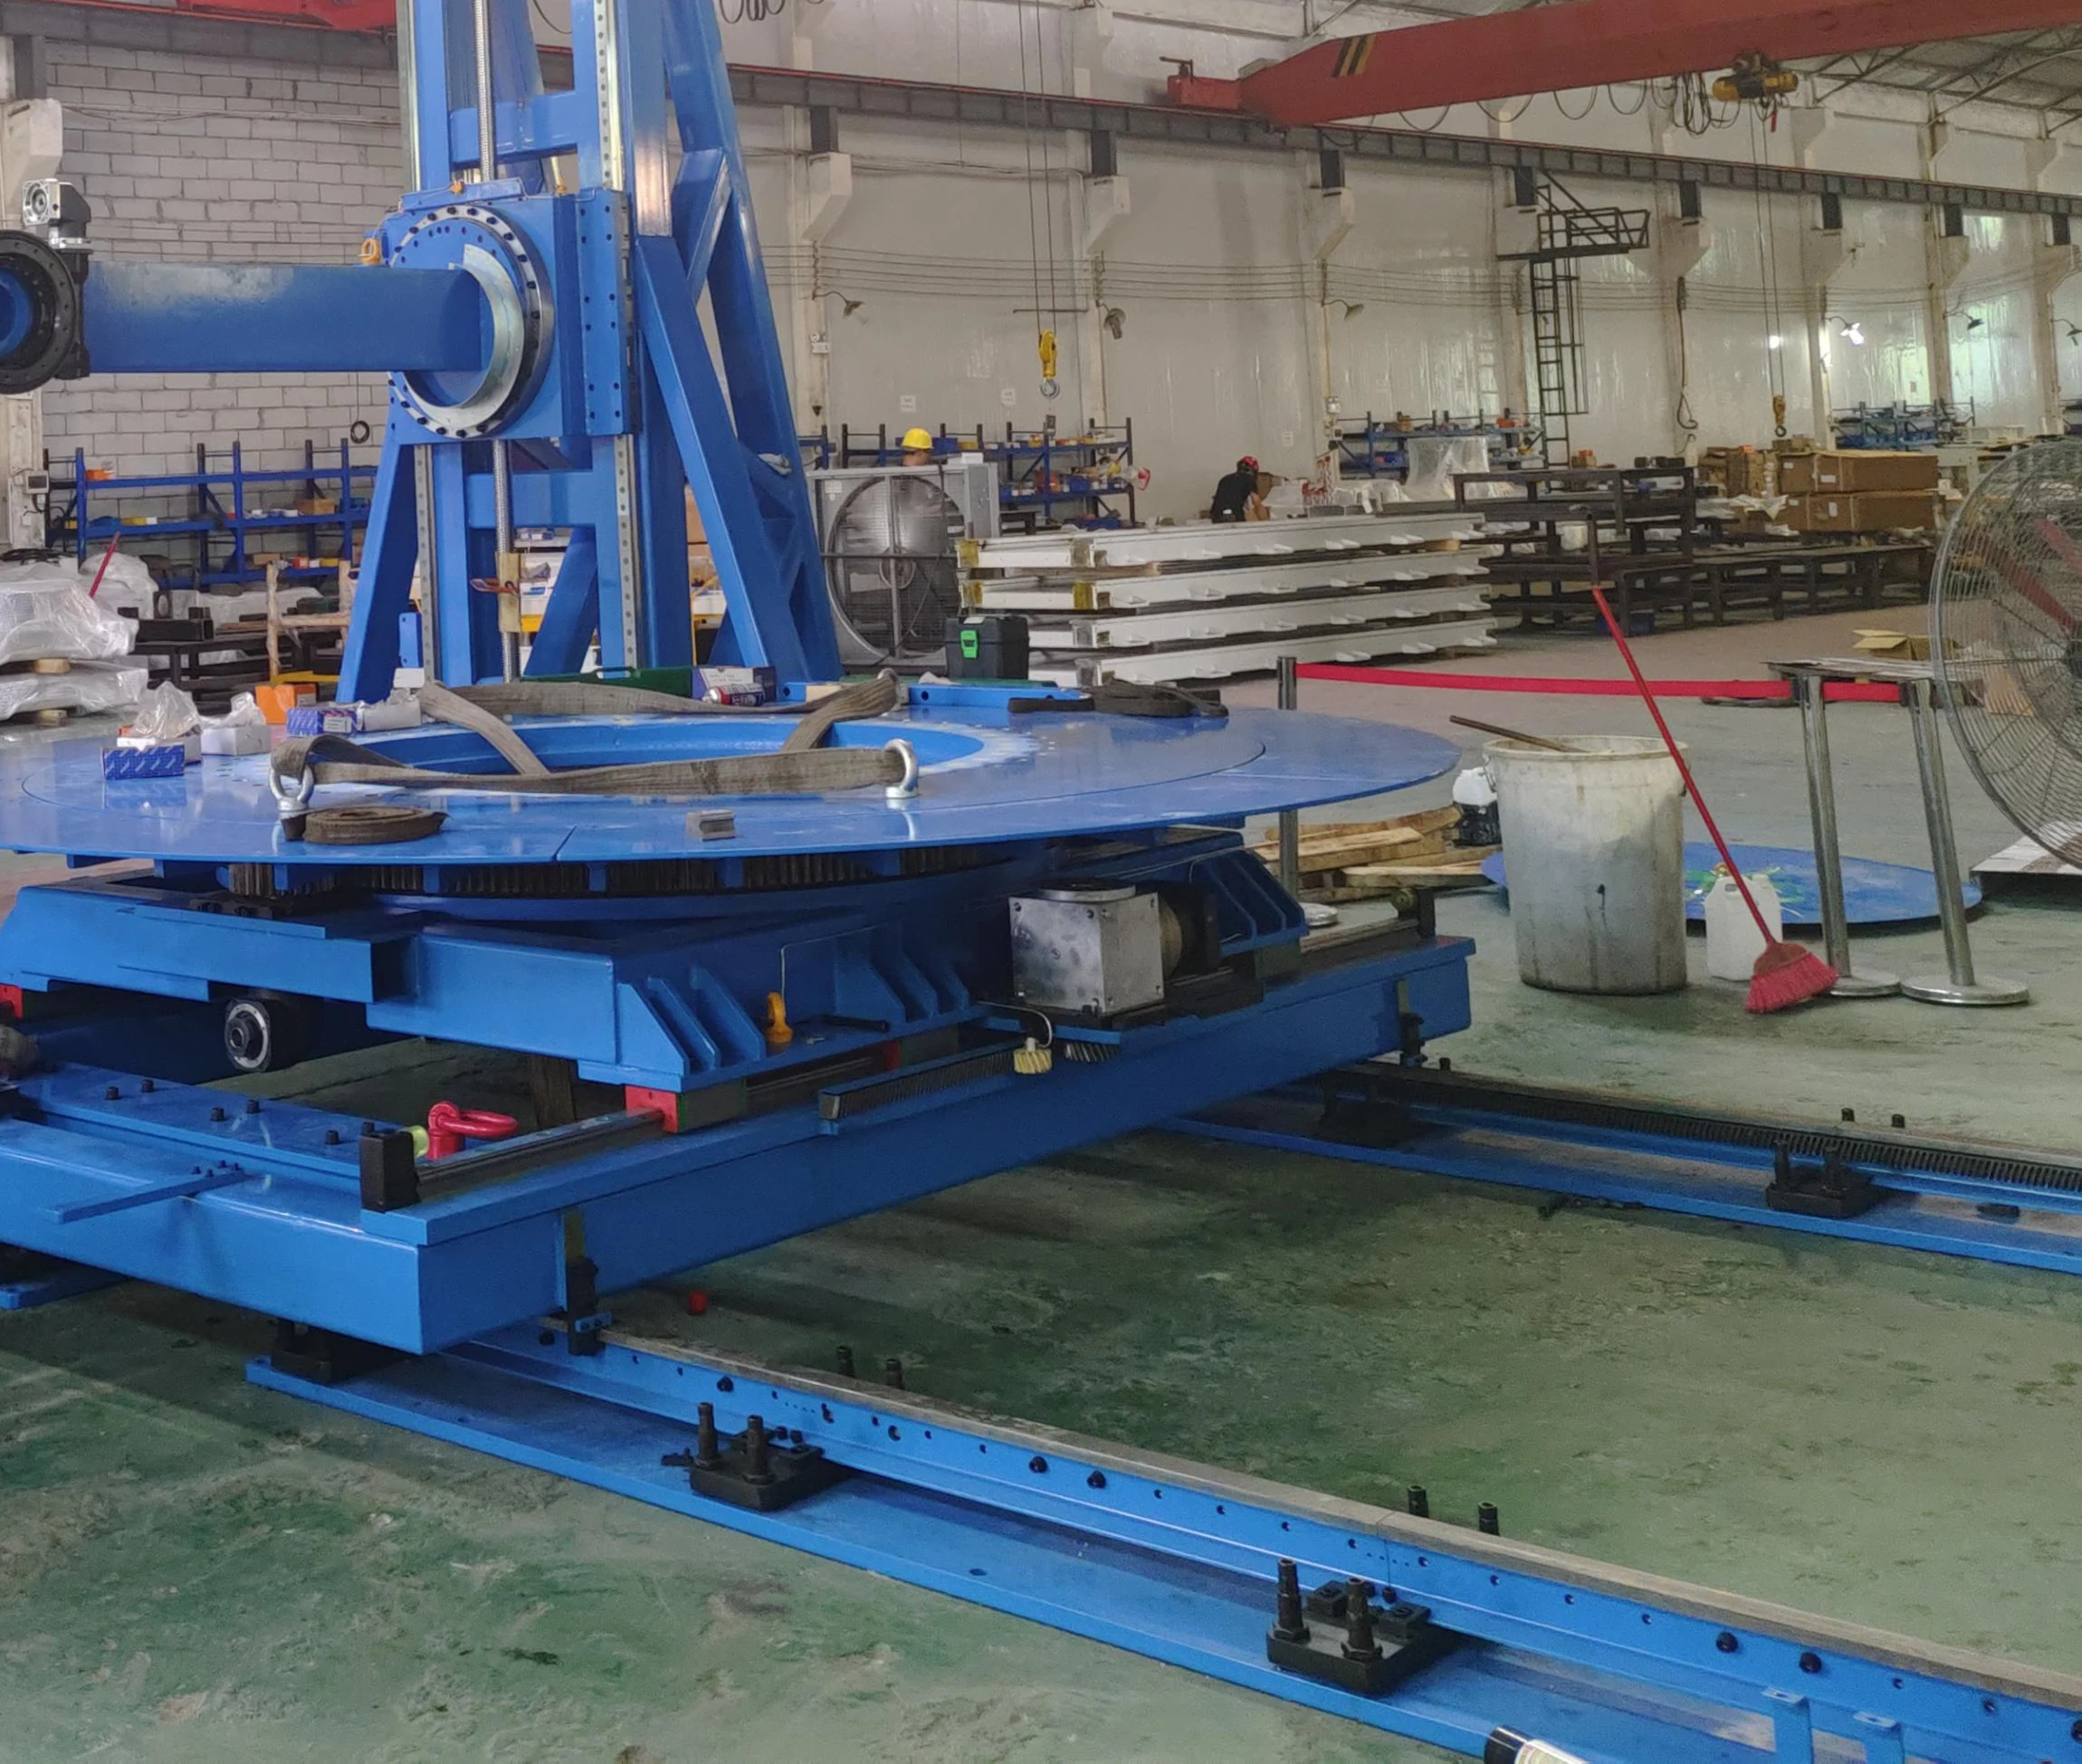
Προσαρμοσμένη κίνηση gantry για απαίτηση χειρισμού 10 τόνων

Η EVST κατασκεύασε μια ειδικά σχεδιασμένη ράγα ατσάλινης γέφυρας για μια εφαρμογή διακίνησης 10 τόνων. Αυτό είναι ένα παράδειγμα έργου, όχι μια τυπική αξιολόγηση προϊόντος ή μια υπόσχεση ότι η ίδια διάταξη ταιριάζει σε μια άλλη εφαρμογή.

Σχεδιασμένο με βάση την φορτιστική κατάσταση του έργου και το λειτουργικό περίβλημα
Δομή, άξονες και διεπαφές που ορίζονται μετά από τεχνική αξιολόγηση
Επιβεβαίωση τελικών παραμέτρων χωρητικότητας και κίνησης ανά έργο
Μπλε προσαρμοσμένο σύστημα κίνησης γερανού βαρέως τύπου σε εργαστήριο παραγωγής
Εξοπλισμός γερανογέφυρας κατά παραγγελία και μονάδες τροχιάς σε εργαστήριο παραγωγής

Γιατί EVST

Διαμόρφωση, κατασκευή και έλεγχοι σε μία ροή εργασίας

Μηχανική με επίκεντρο την εφαρμογή, υποστηριζόμενη από 15+ χρόνια ομαδικής εμπειρίας σε συστήματα τροχιάς

Τα δεδομένα εισόδου του ρομπότ, του φορτίου και της διάταξης μεταφράζονται σε διαστασιολόγηση μονάδας δίσκου, δομική διαμόρφωση και απαιτήσεις ενσωμάτωσης πριν από την κυκλοφορία του τελικού σχεδιασμού.

Πολλαπλές επιθεωρήσεις κατά τη διάρκεια της διαδικασίας

Οι έλεγχοι σε βασικά στάδια παραγωγής καλύπτουν τη θέση της οπής, την επιπεδότητα και την κατάσταση λειτουργίας χωρίς φορτίο, ώστε να μπορούν να εντοπιστούν τυχόν προβλήματα πριν από την παράδοση.

Ικανότητα κατεργασίας για κρίσιμες διεπαφές

Πολλαπλοί πόροι κατεργασίας υποστηρίζουν τον έλεγχο διαστάσεων για την τοποθέτηση οπών, τον εντοπισμό επιφανειών και τις διεπαφές τροχιάς-μονάδας.

Ανόπτηση ανακούφισης από το στρες

Τα δομικά στοιχεία υποβάλλονται σε ανόπτηση για τη μείωση της υπολειμματικής τάσης και την υποστήριξη της μακροπρόθεσμης διαστατικής σταθερότητας.

Συχνές ερωτήσεις

Βασικά στοιχεία σχεδιασμού τροχιάς από ρομπότ

Τι είναι μια ρομποτική τροχιά;

Μια τροχιά ρομπότ είναι ένας γραμμικός άξονας με κινητήρα που μετακινεί τη βάση του ρομπότ μεταξύ των θέσεων εργασίας. Επεκτείνει το πεδίο εργασίας του ρομπότ και μπορεί να επιτρέψει σε ένα ρομπότ να εξυπηρετήσει μια μεγαλύτερη διαδρομή διεργασίας ή πολλαπλούς σταθμούς.

Πώς μπορώ να επιλέξω ανάμεσα σε διάταξη εδάφους, ουρανού και δοκού;

Ξεκινήστε με τη γεωμετρία της διεργασίας και τους περιορισμούς του χώρου. Οι επίγειες τροχιές είναι προσβάσιμες και άμεσες. Οι εναέριες τροχιές διατηρούν την πρόσβαση στο δάπεδο ή υποστηρίζουν υπερυψωμένους προσανατολισμούς. Τα συστήματα δοκών καλύπτουν μεγαλύτερα, ειδικά για την εφαρμογή περιβλήματα εργασίας. Το EVST επιβεβαιώνει τη δομή αφού εξετάσει τη διάταξη των κυψελών.

Είναι το ονομαστικό φορτίο του φορείου το ίδιο με το ωφέλιμο φορτίο του καρπού του ρομπότ;

Όχι. Το ονομαστικό φορτίο φορείου ισχύει για την κινούμενη πλατφόρμα και περιλαμβάνει το σώμα του ρομπότ. Το ωφέλιμο φορτίο καρπού είναι το φορτίο που χειρίζεται η φλάντζα του ρομπότ. Παρέχετε και τις δύο τιμές, συν τυχόν ανυψωτήρα ή εξοπλισμό που είναι τοποθετημένος στο φορείο.

Πώς σχετίζεται το συνολικό μήκος της τροχιάς με την αποτελεσματική διαδρομή;

Η αποτελεσματική διαδρομή είναι μικρότερη από τη συνολική διάταξη της τροχιάς, επειδή η βάση του ρομπότ και τα απαιτούμενα άκρα καταλαμβάνουν μέρος του μήκους. Η τελική διαδρομή επιβεβαιώνεται από τη διάταξη του κελιού.

Μπορεί το μήκος της διαδρομής να προσαρμοστεί;

Ναι. Το μοντέλο αναφοράς χρησιμοποιεί μονάδες 3, 4, 5 και 6 m, ενώ η συνολική τροχιά και η ωφέλιμη διαδρομή έχουν διαμορφωθεί για το έργο. Μεγαλύτερες ή διαφορετικές διατάξεις απαιτούν μηχανική αναθεώρηση της κατασκευής, των αρμών και του χώρου.

Ποιες επιλογές προστασίας μπορούν να ληφθούν υπόψη;

Οι διαθέσιμες επιλογές περιλαμβάνουν πλήρως κλειστά προστατευτικά καλύμματα, φυσερό, καλύμματα με καρό πλάκα και ημικλειστά καλύμματα από λαμαρίνα. Η κατασκευή από ανοξείδωτο χάλυβα 304 κατά παραγγελία μπορεί επίσης να ληφθεί υπόψη για τα κατάλληλα έργα.

Ποιες πληροφορίες ιστότοπου χρειάζονται;

Μοιραστείτε το διαθέσιμο αποτύπωμα, τις πληροφορίες θεμελίωσης, τις παροχές κοινής ωφέλειας, τις θέσεις μηχανημάτων και εξαρτημάτων, τους περιορισμούς πρόσβασης και τυχόν απαιτούμενες διεπαφές ασφαλείας ή ελεγκτή. Οι φωτογραφίες και ένα σχέδιο κελιού είναι χρήσιμα για μια αρχική ανασκόπηση.

Τι πρέπει να στείλω για μια αρχική αναθεώρηση διαμόρφωσης;

Στείλτε τη μάρκα και το μοντέλο του ρομπότ, την εγκατεστημένη μάζα, το ωφέλιμο φορτίο στον καρπό, την απαιτούμενη διαδρομή, την εφαρμογή, την ταχύτητα-στόχο και την επαναληψιμότητα, τον κύκλο λειτουργίας, το περιβάλλον, την προτιμώμενη διάταξη και τα διαθέσιμα σχέδια του χώρου.

Προϊόντα και πόροι

Συνεχίστε με το σωστό επίπεδο λεπτομέρειας

Εξετάστε πρώτα τα συστήματα που αφορούν συγκεκριμένες εφαρμογές. Χρησιμοποιήστε τον οδηγό μηχανικής όταν χρειάζεστε τις βασικές αρχές επιλογής.

Ξεκινήστε με την απαίτηση

Προετοιμάστε τα δεδομένα εισόδου της ρομποτικής τροχιάς σας

Στείλτε το μοντέλο του ρομπότ, την εγκατεστημένη μάζα, την απαιτούμενη διαδρομή, την εφαρμογή, τον κύκλο λειτουργίας, το περιβάλλον και ένα σχέδιο κελιού, εάν είναι διαθέσιμο. Το EVST μπορεί να επιστρέψει μια αρχική σύσταση διαμόρφωσης και σχόλια για τη διάταξη.

Στείλτε τις απαιτήσεις σας
Λογότυπο EVST
Επισκόπηση απορρήτου

Αυτός ο ιστότοπος χρησιμοποιεί cookies για να σας παρέχουμε την καλύτερη δυνατή εμπειρία χρήστη. Οι πληροφορίες cookie αποθηκεύονται στο πρόγραμμα περιήγησής σας και εκτελούν λειτουργίες όπως η αναγνώρισή σας όταν επιστρέφετε στον ιστότοπό μας και βοηθώντας την ομάδα μας να καταλάβει ποιες ενότητες του ιστότοπου θεωρείτε πιο ενδιαφέρουσες και χρήσιμες.