
Διαμορφώσεις σταθμού εργασίας ρομπότ συγκόλλησης: Συστήματα κυψελών, ραγών και γερανών
Ένας σταθμός εργασίας ρομπότ συγκόλλησης συνδυάζει ρομπότ, εξοπλισμό συγκόλλησης, χειρισμό τεμαχίων εργασίας, εξαρτήματα, χειριστήρια και διασφαλίσεις γύρω από μια καθορισμένη ανάγκη παραγωγής. Αυτός ο κόμβος επιλογής συγκρίνει τέσσερις οικογένειες διαμορφώσεων και δρομολογεί λεπτομέρειες για συγκεκριμένες εφαρμογές σε αποκλειστικές σελίδες. Χρησιμοποιήστε τους συνδέσμους εντός της σελίδας για να μετακινηθείτε από τους περιορισμούς του τεμαχίου εργασίας σε μια κατάλληλη αρχιτεκτονική.
Ξεκινήστε τοποθετώντας την εφαρμογή σε μία από τις τέσσερις οικογένειες
Κάθε κάρτα κατηγορίας χρησιμοποιεί τα ίδια πεδία για να προσδιορίσει μια διαδρομή επιλογής. Οι αριθμητικές τιμές και οι μηχανικές συνθήκες παραμένουν στις σχετικές ενότητες παρακάτω.
Ελαφριά και μεσαία κύτταρα
- Αρχική φόρμα
- Επαναλήψιμες οικογένειες ελαφρών και μεσαίων εξαρτημάτων
- Ορισμός της κίνησης
- Τοπική αναστροφή, περιστροφική ή πολυαξονική τοποθέτηση
- Επόμενη αξιολόγηση
- Συνεχίστε προς τη διαδρομή διαμόρφωσης φωτισμού
Μεγάλοι και υψηλού φορτίου σταθμοί
- Αρχική φόρμα
- Μακριά, μεγάλα περιβλήματα ή τεμάχια εργασίας μεγάλης μάζας
- Ορισμός της κίνησης
- Τοποθέτηση υψηλού φορτίου και εκτεταμένη εμβέλεια ρομπότ
- Επόμενη αξιολόγηση
- Συνεχίστε προς τη διαδρομή μεγάλου μέρους της μηχανικής
Επίγεια, εναέρια συστήματα και συστήματα γερανογεφυρών
- Αρχική φόρμα
- Μακριές, ευρείες ή ψηλές ζώνες πέρα από μία σταθερή θέση ρομπότ
- Ορισμός της κίνησης
- Ταξίδι ρομπότ σε γραμμικούς εξωτερικούς άξονες
- Επόμενη αξιολόγηση
- Συγκρίνετε τέσσερις αρχιτεκτονικές κινητών συστημάτων
Ρυθμιστές θέσης και εξαρτήματα
- Αρχική φόρμα
- Μέρη που απαιτούν σταθερό προσανατολισμό και επαναλήψιμο εντοπισμό
- Ορισμός της κίνησης
- Μετακινήστε το μέρος και διατηρήστε τις κοινές σχέσεις
- Επόμενη αξιολόγηση
- Εξετάστε την κίνηση του τεμαχίου εργασίας και τα όρια συγκράτησης
Τέσσερις περιορισμοί καθορίζουν την πιο χρήσιμη διαδρομή εκκίνησης
Ξεκινήστε με το περίβλημα και το μήκος του τεμαχίου εργασίας και, στη συνέχεια, συμπεριλάβετε το συνδυασμένο φορτίο του τεμαχίου εργασίας και του εξαρτήματος στον υπολογισμό τοποθέτησης. Στη συνέχεια, ορίστε τους άξονες κίνησης και την κάλυψη του ρομπότ που απαιτούνται σε όλο τον χάρτη ραφών. Τέλος, περιορίστε την αρχιτεκτονική με βάση τη διαδικασία συγκόλλησης και τη μορφή της σύνδεσης. Το όνομα της διαμόρφωσης είναι μόνο ένα σημείο εκκίνησης για την επιβεβαίωση του έργου.
Φάκελος και μήκος
Αποφασίστε εάν μία σταθερή θέση ρομπότ μπορεί να καλύψει κάθε απαιτούμενη ραφή.
Φορτίο τοποθέτησης
Αντιμετωπίστε το τεμάχιο εργασίας, το εξάρτημα και τον δυναμικό προσανατολισμό ως πρόβλημα ενός φορτίου.
Άξονες κίνησης
Διακρίνετε την κίνηση του εξαρτήματος, την κίνηση του ρομπότ ή τον συνδυασμό εξωτερικών αξόνων.
Εφαρμοστέα διαδικασία συγκόλλησης
Ελέγξτε τα όρια της σύνδεσης και του εξοπλισμού για συγκόλληση με θωράκιση αερίου, τόξο αργού ή συγκόλληση με λέιζερ.
Κλειστές διαμορφώσεις για επαναλήψιμες οικογένειες εξαρτημάτων
Όταν το περίβλημα του τεμαχίου εργασίας και το φορτίο ταιριάζουν σε τοπική ανατροπή, οριζόντια περιστροφή, τοποθέτηση πολλαπλών αξόνων ή στήριξη κεφαλής-ουράς κοντράμαντου, ξεκινήστε με μια διαμόρφωση σε επίπεδο κελιού. Η ειδική σελίδα συγκρίνει έξι διατάξεις, διατηρώντας παράλληλα τις αποφάσεις για τα εξαρτήματα, τον αριθμό των ρομπότ και την προστασία ανάλογα με το έργο.
διαμορφώσεις ρομποτικών κυψελών συγκόλλησης για ελαφριά και μεσαία τεμάχια εργασίας
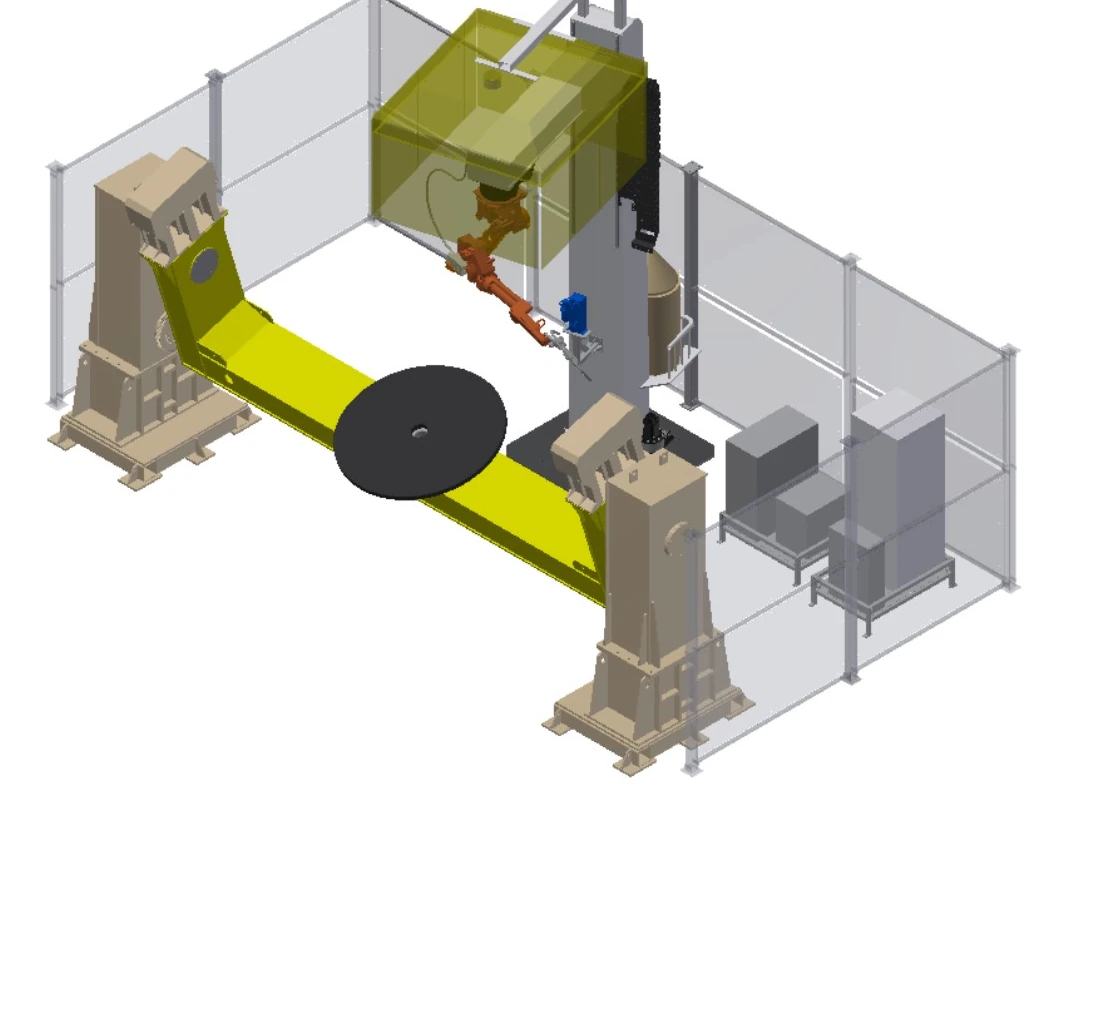
Μηχανικοί σταθμοί για μεγάλα, επιμήκη ή μεγάλης μάζας εξαρτήματα
Όταν το μήκος, η μάζα, η διάμετρος περιστροφής ή η μέθοδος φόρτωσης υπερβαίνουν ένα συμβατικό περίβλημα κυψέλης, ξεκινήστε από τους περιορισμούς στήριξης, τοποθέτησης, εξωτερικής κίνησης και προστασίας. Η ειδική σελίδα παρουσιάζει οκτώ σημεία εκκίνησης μηχανικής αντί για πακέτα σταθερού εξοπλισμού.
βαρέως τύπου ρομπότ συγκόλλησης για μεγάλα και βαριά εξαρτήματαΤέσσερις αρχιτεκτονικές επίγειας σιδηροτροχιάς, εναέριας σιδηροτροχιάς και γερανογέφυρας
Όταν μία σταθερή θέση ρομπότ δεν μπορεί να καλύψει το απαιτούμενο μήκος, ύψος ή άνοιγμα, γραμμικοί εξωτερικοί άξονες μεταφέρουν το ρομπότ στη ζώνη ραφής. Αυτές οι τέσσερις αρχιτεκτονικές καλύπτουν την κατακόρυφη κίνηση του δαπέδου, την ανεστραμμένη κίνηση του δαπέδου, την κίνηση πολλαπλών αξόνων πάνω από το έδαφος και την ευρεία κάλυψη του gantry.
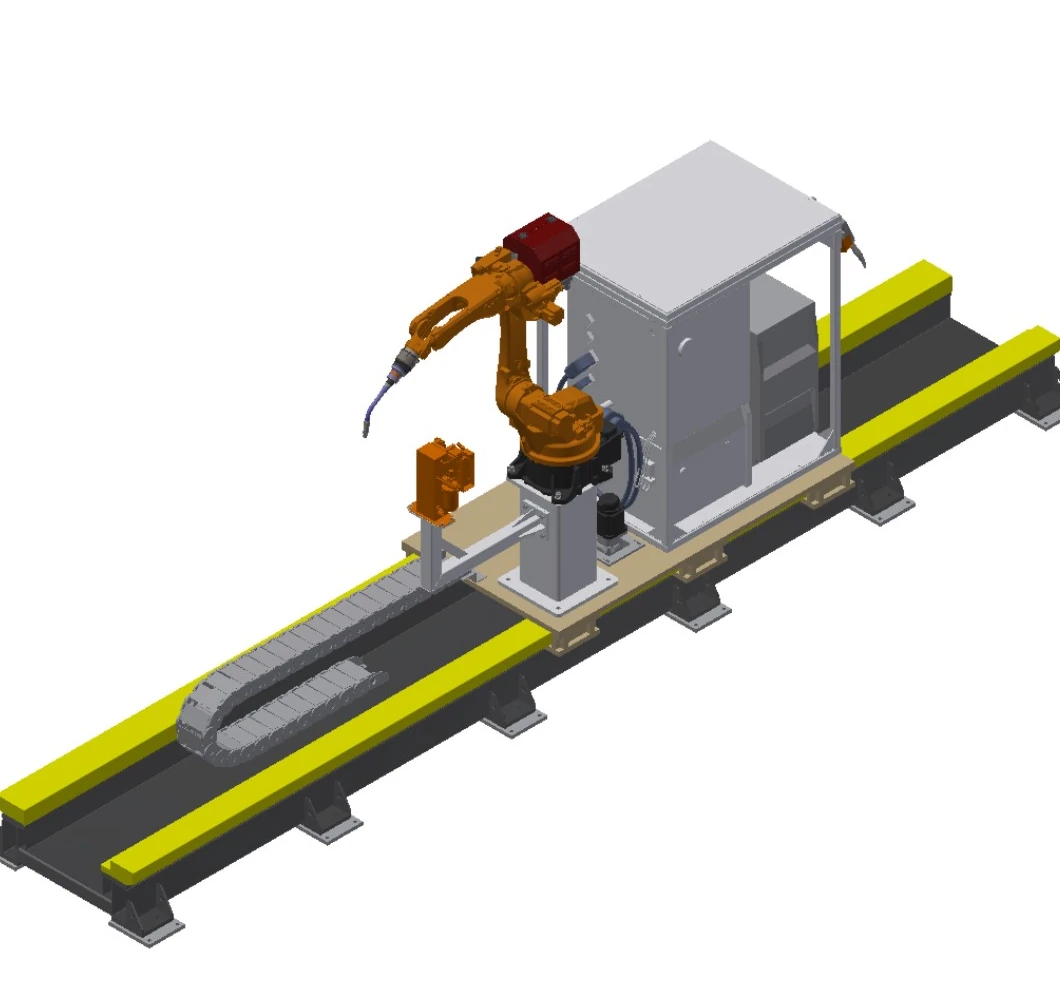
Σύστημα συγκόλλησης όρθιου εδάφους-ράγας
Επεκτείνει την κάλυψη του ρομπότ κατά μήκος μεγάλων τεμαχίων εργασίας, διατηρώντας παράλληλα το ρομπότ σε όρθια θέση σε ένα φορείο τοποθετημένο στο δάπεδο.
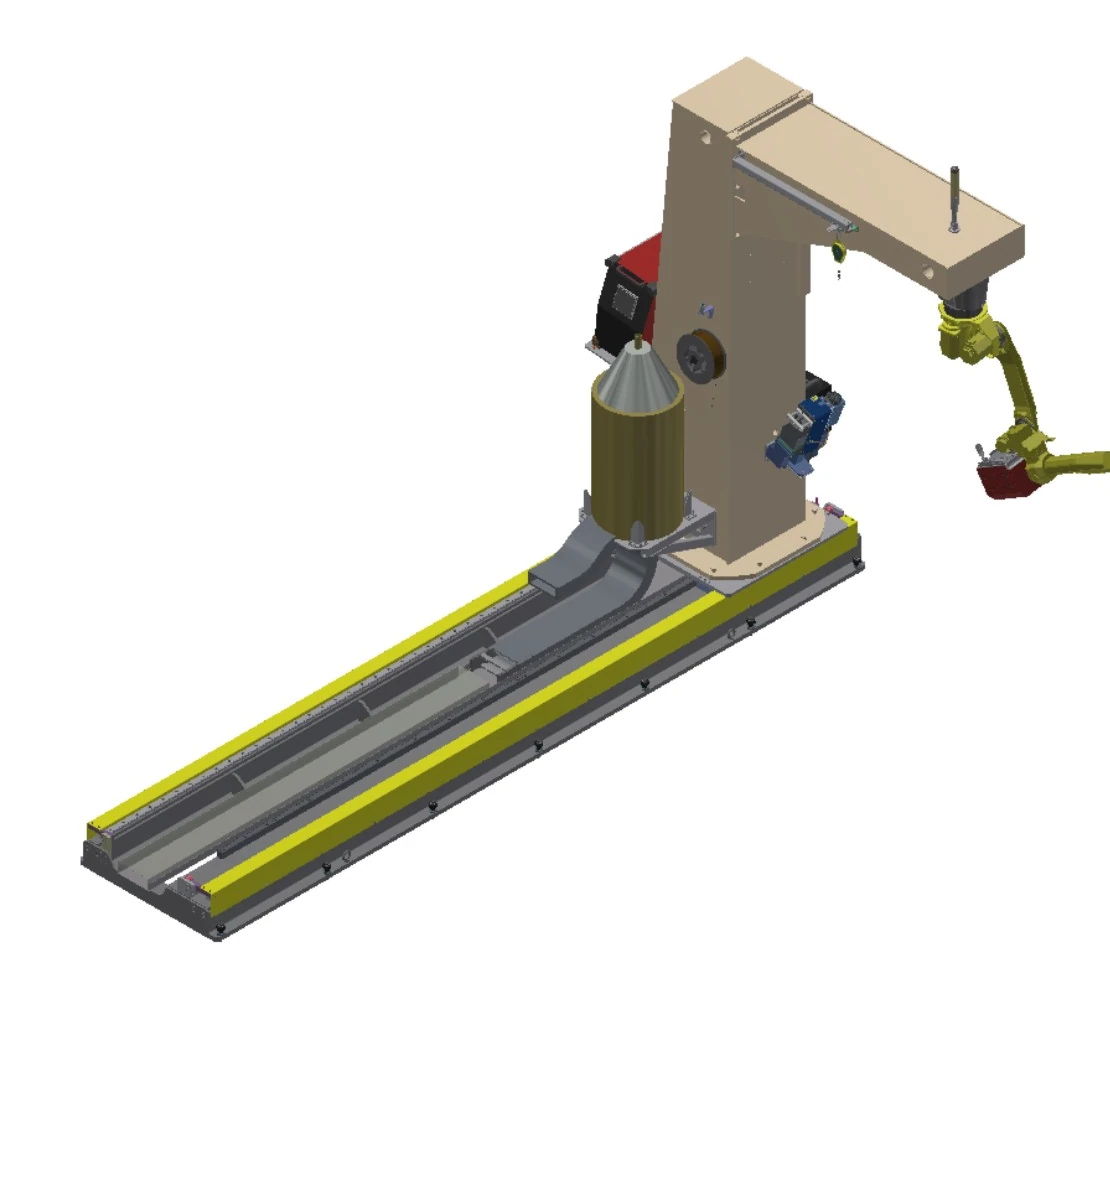
Σύστημα συγκόλλησης με ανεστραμμένο έδαφος-ράγα
Συνδυάζει την κίνηση του δαπέδου με ένα ανεστραμμένο πλαίσιο σε σχήμα C όταν η πρόσβαση από πάνω είναι χρήσιμη κατά μήκος ενός μεγάλου τεμαχίου εργασίας.
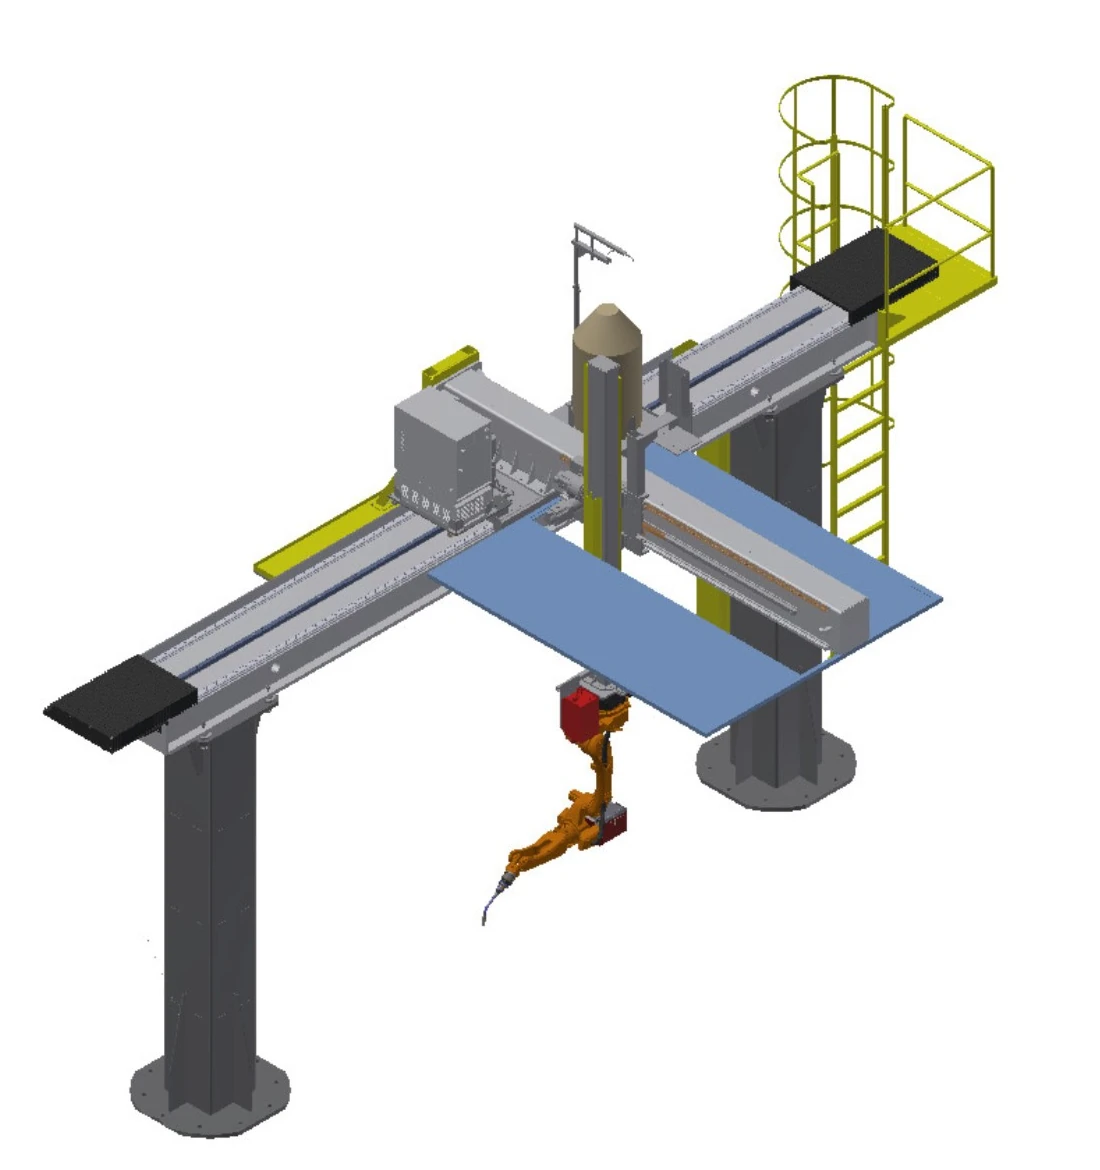
Σύστημα συγκόλλησης ανεστραμμένου Sky-Rail
Μετακινεί ένα ανεστραμμένο ρομπότ πάνω από την περιοχή εργασίας σε επιλέξιμους συνδυασμούς αξόνων για μήκος, πλευρική εμβέλεια και ύψος.
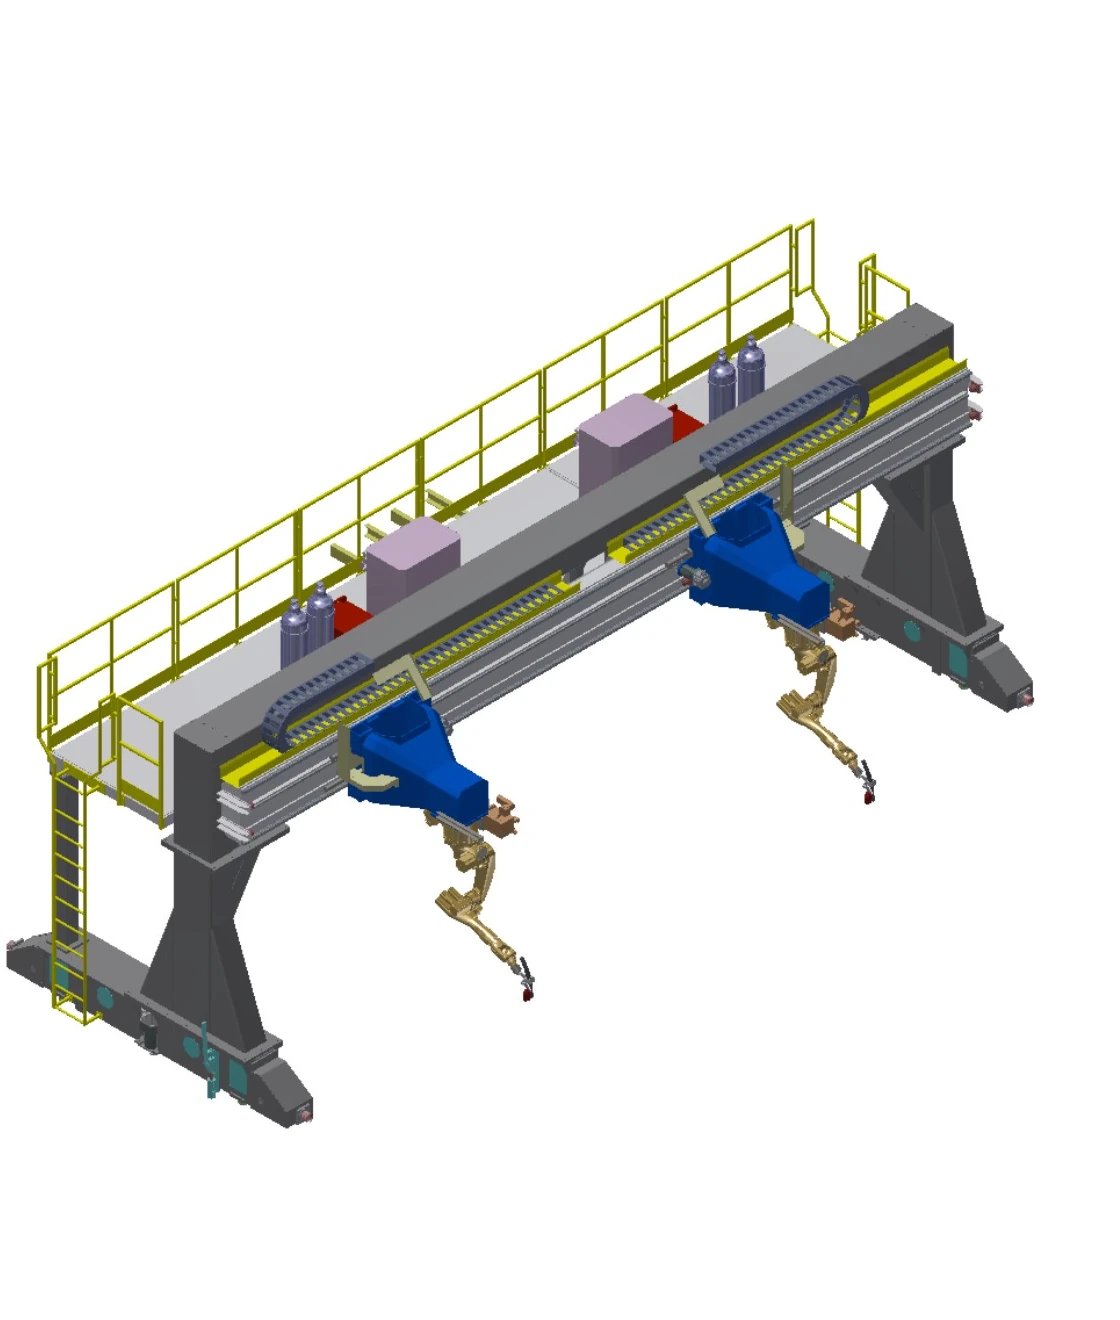
Σύστημα συγκόλλησης ανεστραμμένου σκελετού
Δημιουργεί ένα ευρύ εναέριο περίβλημα με μεγάλη διαδρομή Y και συγχρονισμένη διπλή κίνηση για μεγάλες ζώνες εργασίας.
Συγκρίνετε τέσσερα κινητά συστήματα σε ένα σύνολο πεδίων
Οι τιμές διαδρομής είναι προαιρετικά εύρη. Ο τελικός συνδυασμός αξόνων, το φορτίο, η θεμελίωση, το λογισμικό διεργασίας και το πεδίο παρακολούθησης παραμένουν συγκεκριμένα για το έργο.
| Σειρά | σύστημα | Κίνηση | TRAVEL | Ονομαστικό φορτίο | Ταχύτητα | Επαναληψιμότητα | Εξωτερικοί άξονες | Επιλογές και μηχανικές συνθήκες |
|---|---|---|---|---|---|---|---|---|
| A | Σύστημα συγκόλλησης όρθιου εδάφους-ράγας | Ράγα εδάφους· ένας γραμμικός εξωτερικός άξονας | Αποτελεσματική διαδρομή 2–30 m, προαιρετικά | 1 t | 0–15 m/min | ± 0.15 mm | σετ 1 | Βάση και στηρίγματα ρομπότ για χειριστήρια, εξοπλισμό συγκόλλησης, τύμπανο σύρματος και καθαριστικό πυρσού· εκτεταμένο εύκαμπτο καλώδιο· λογισμικό ανίχνευσης επαφής, παρακολούθησης τόξου και πολλαπλών στρώσεων· παρακολούθηση ραφών με λέιζερ |
| B | Σύστημα συγκόλλησης με ανεστραμμένο έδαφος-ράγα | Βαριά ράγα εδάφους με ανεστραμμένο πλαίσιο C· ένας γραμμικός εξωτερικός άξονας | Αποτελεσματική διαδρομή 2–30 m, προαιρετικά | 3.5 t | 0–15 m/min | ± 0.15 mm | σετ 1 | Ανεστραμμένο πλαίσιο C με βάση ρομπότ και βάσεις για χειριστήρια, εξοπλισμό συγκόλλησης, τύμπανο σύρματος και καθαριστικό πυρσού· εκτεταμένο εύκαμπτο καλώδιο· αισθητήρας επαφής, παρακολούθηση τόξου και λογισμικό πολλαπλών στρώσεων· παρακολούθηση ραφών με λέιζερ |
| C | Σύστημα συγκόλλησης ανεστραμμένου Sky-Rail | Διαδρομή X/Y/Z από πάνω· οι άξονες μπορούν να συνδυαστούν ως 1X, 2Y ή 3Z | X 2–30 μ. Y 1–2 μ. Z 1–2 μ., προαιρετικά | 0.4 t | Κάθε άξονας 0–15 m/min | Κάθε άξονας ±0.15 mm | 3 θέτει | Βάσεις για χειριστήρια, εξοπλισμό συγκόλλησης, συρμάτινο τύμπανο και καθαριστικό πυρσού· σκάλα και πλατφόρμα επιθεώρησης· εκτεταμένο εύκαμπτο καλώδιο· προαιρετικός απαγωγός οροφής· λογισμικό ανίχνευσης επαφής, παρακολούθησης τόξου και πολλαπλών στρώσεων· παρακολούθηση ραφών με λέιζερ |
| D | Σύστημα συγκόλλησης ανεστραμμένου σκελετού | Διαδρομή Gantry X/Y/Z· οι άξονες μπορούν να συνδυαστούν ως 1X, 2Y ή 3Z· σύγχρονη διπλή κίνηση στο Y | Άνοιγμα <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, προαιρετικό | 0.4 τόνοι ανά ρομπότ | Κάθε άξονας 0–15 m/min | Κάθε άξονας ±0.15 mm | 4 θέτει | Βαριά ράγα P43 ακριβούς τροχίσματος και θεμελίωση έργου από τον χρήστη· βάσεις για χειριστήρια, εξοπλισμό συγκόλλησης, τύμπανο σύρματος και καθαριστικό πυρσού· σκάλα και πλατφόρμα επιθεώρησης· εκτεταμένο εύκαμπτο καλώδιο· λογισμικό ανίχνευσης επαφής, παρακολούθησης τόξου και πολλαπλών στρώσεων· παρακολούθηση ραφών με λέιζερ |
Αντιμετωπίστε τους ρυθμιστές θέσης και τα εξαρτήματα ως μία αλυσίδα τεμαχίου εργασίας
Ο ρυθμιστής θέσης παρουσιάζει κάθε σύνδεση σε συγκολλήσιμο προσανατολισμό. Το εξάρτημα εντοπίζει τα εξαρτήματα και διατηρεί επανειλημμένα τη σχέση τους. Και τα δύο πρέπει να επιβεβαιωθούν με πρόσβαση από το ρομπότ, ακολουθία συγκόλλησης, φόρτωση και ασφάλεια.
Έννοιες τοποθέτησης
Σταθερά τραπέζια με κόσκινο, οριζόντια περιστροφικά τραπέζια, μονάδες αναστροφής, στήριξη κεφαλής-ουράς κοντράμαντου και τοποθετητές πολλαπλών αξόνων. Ο συνδυασμός μάζας τεμαχίου εργασίας και εξαρτήματος, κέντρου βάρους, περιστροφικού περιβλήματος και απόστασης πυρσού ορίζουν την εφαρμοστέα έννοια.
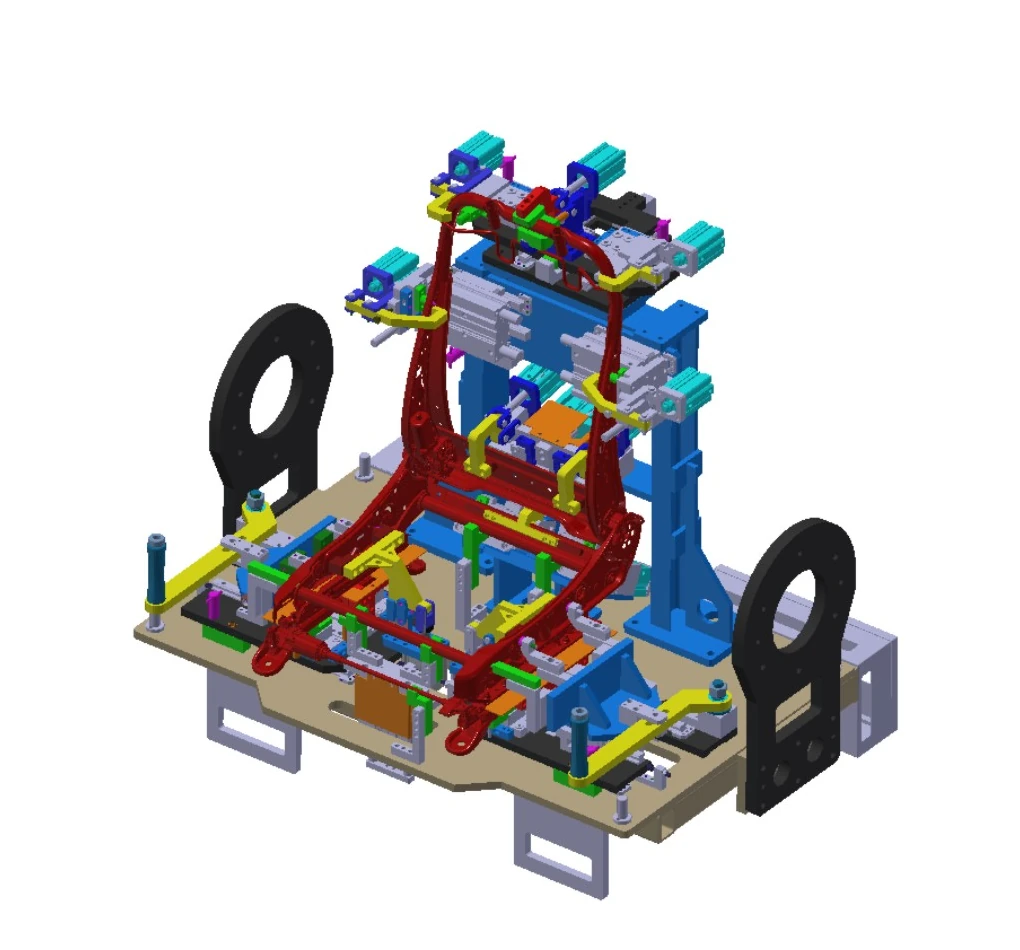
Μηχανική εξαρτημάτων
Ο σχεδιασμός γρήγορης αλλαγής μπορεί να διατηρήσει μια διεπαφή για ενημερώσεις προϊόντων. Τα δομικά πλαίσια απαιτούν επαρκή ακαμψία και αντοχή, οι συγκολλημένες κατασκευές υφίστανται επεξεργασία γήρανσης και κάθε εξάρτημα τοποθετείται και στερεώνεται ανεξάρτητα για να διατηρούνται οι σχέσεις έλξης.
Χρησιμοποιήστε τέσσερις ερωτήσεις για να ορίσετε το επόμενο σκίτσο μηχανικής
Πόσο μεγάλο είναι το κομμάτι;
Παρέχετε ελάχιστο και μέγιστο περίβλημα, μήκος, κατεύθυνση φόρτωσης και κατανομή ραφών.
Ποιο φορτίο πρέπει να κινηθεί;
Συνδυάστε το τεμάχιο εργασίας και τη μάζα του εξαρτήματος και, στη συνέχεια, προσθέστε το κέντρο βάρους και τον δυναμικό προσανατολισμό.
Ποιοι άξονες χρειάζονται;
Αποφασίστε αν θα μετακινήσετε το εξάρτημα, αν θα μετακινήσετε το ρομπότ ή αν θα χρησιμοποιήσετε επίγειο κιγκλίδωμα, εναέριο κιγκλίδωμα ή διαδρομή gantry.
Ποια διαδικασία εφαρμόζεται;
Κοινή χρήση υλικού, συνδέσεων, μεθόδου συγκόλλησης, απαιτήσεων ποιότητας και μοτίβου αλλαγής.
Όταν το πεδίο εφαρμογής επεκταθεί σε line takt, cross-station handoffs και ενορχήστρωση σε επίπεδο συστήματος, συνεχίστε στο έξυπνη γραμμή παραγωγής συγκόλλησης.
Επιλέξτε ποια οικογένεια θα αξιολογήσετε πρώτα
Ποια κατηγορία ταιριάζει σε μικρά ή μεσαία επαναλαμβανόμενα εξαρτήματα;
Ξεκινήστε με ελαφριά και μεσαία κλειστά κελιά και, στη συνέχεια, περιορίστε τη διαδρομή με αναστροφή, περιστροφή ή τοποθέτηση εξαρτημάτων σε πολλαπλούς άξονες.
Ποια κατηγορία ταιριάζει σε μακριά, μεγάλα περιβλήματα ή εξαρτήματα υψηλού φορτίου;
Ξεκινήστε με τη διαδρομή μηχανικής μεγάλου τεμαχίου εργασίας και παρέχετε δεδομένα μάζας, κέντρου βάρους, στήριξης, φόρτωσης και κατανομής ραφών.
Πότε πρέπει να συγκρίνω συστήματα επίγειων σιδηροδρόμων, εναέριων σιδηροδρόμων ή γερανογεφυρών;
Χρησιμοποιήστε τη σύγκριση κινητού συστήματος όταν μια σταθερή θέση ρομπότ δεν μπορεί να καλύψει το απαιτούμενο μήκος, ύψος ή άνοιγμα.
Πού ανήκουν οι σύνθετες ερωτήσεις σχετικά με τη συγκράτηση του τεμαχίου και τα εξαρτήματα;
Όταν ο κύριος περιορισμός είναι ο προσανατολισμός, η επαναλήψιμη τοποθέτηση ή οι διεπαφές αλλαγής, ξεκινήστε με την ενότητα των ρυθμιστών θέσης και των εξαρτημάτων.
Μετάβαση από την οικογένεια εφαρμογών στο επόμενο επίπεδο πληροφοριών
Χρησιμοποιήστε αυτήν τη σελίδα για να επιλέξετε μια οικογένεια διαμόρφωσης και, στη συνέχεια, ανοίξτε τη σχετική σελίδα προϊόντος ή τεχνικής. Εάν τα σχέδια είναι έτοιμα, ξεκινήστε απευθείας μια συζήτηση για την εφαρμογή.
Ξεκινήστε από το πραγματικό εξάρτημα και τον χάρτη ραφής
Μοιραστείτε σχέδια, εύρος μεγέθους και μάζας, αρθρώσεις, διεργασία, προσδοκίες takt, μέθοδο φόρτωσης και περιορισμούς τοποθεσίας, ώστε το EVST να μπορεί να πλαισιώσει μια αρχική διαμόρφωση.