
Βιομηχανικά Ρομπότ Kawasaki: Μοντέλα και Οδηγός Επιλογής
Συγκρίνετε οικογένειες ρομπότ Kawasaki για γενικές εφαρμογές χειρισμού, συγκόλλησης, παλετοποίησης, υψηλού ωφέλιμου φορτίου και παράλληλων συνδέσμων. Επιλέξτε πρώτα την οικογένεια διεργασιών και, στη συνέχεια, ελέγξτε το ωφέλιμο φορτίο, την εμβέλεια, τη φόρτωση στον καρπό, την τοποθέτηση και τις απαιτήσεις του ελεγκτή.
Πώς να επιλέξετε μια οικογένεια ρομπότ Kawasaki
Οι οικογένειες Kawasaki είναι οργανωμένες γύρω από διαφορετικές διαδικασίες και κατηγορίες φορτίου. Επιλέξτε την οικογένεια ανά εργασία πριν συγκρίνετε το ονομαστικό ωφέλιμο φορτίο και την εμβέλεια, επειδή τα όρια του καρπού, η τοποθέτηση, το περιβάλλον και οι απαιτήσεις του χειριστηρίου ενδέχεται να αλλάξουν τη λίστα με τις βιώσιμες επιλογές.
Σύγκριση μοντέλων ρομπότ Kawasaki ανά οικογένεια
Φιλτράρετε κατά μοντέλο, οικογένεια, άξονες, ωφέλιμο φορτίο και εμβέλεια αφού επιλέξετε την κατηγορία διεργασίας. Χρησιμοποιήστε τα πεδία φορτίου καρπού, τοποθέτησης, περιβάλλοντος και ελεγκτή για να διακρίνετε υποψήφιες μονάδες που μοιάζουν μεταξύ τους μόνο ως προς το ωφέλιμο φορτίο.
| Εικόνα | Μοντέλο | Οικογένεια ρομπότ | Άξονες | Φορτίο επί πληρωμή | Μέγιστη εμβέλεια / εύρος κίνησης | Επαναληψιμότητα | Μάζα | Βάση | Εφαρμογή | Προστασία | Εύρος σύνδεσης / μέγιστη ταχύτητα | Επιτρεπόμενο φορτίο καρπού | Περιβάλλον εγκατάστασης | Ελεγκτής / ισχύς | Ιδιαίτερη απόδοση | Επόμενη ενέργεια |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003Ν | Ρομπότ γενικής χρήσης σειράς R | 6 | 3 kg | 620 mm | ± 0.02 mm | 20 kg | Δάπεδο, Οροφή | Συναρμολόγηση, χειρισμός, σφράγιση, μηχανική περιποίηση, λείανση και αφαίρεση γρεζιών | IP54 ή ισοδύναμο | Εύρος — JT1 ±160°;JT2 +150° έως -60°;JT3 +120° έως -150°;JT4 ±360°;JT5 ±135°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 360°/s;JT2 250°/s;JT3 225°/s;JT4 540°/s;JT5 225°/s;JT6 540°/s | Στιγμή — JT4 5.8 N·m;JT5 5.8 N·m;JT6 2.9 N·m |Αδράνεια — JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F60/2.0kVA | / | Ζητήστε αυτό το μοντέλο |
 | RS007Ν | Ρομπότ γενικής χρήσης σειράς R | 6 | 7 kg | 730 mm | ± 0.02 mm | 35 kg | Δάπεδο, Οροφή | Συναρμολόγηση, χειρισμός, σφράγιση, μηχανική περιποίηση, λείανση και αφαίρεση γρεζιών | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP65 ή ισοδύναμο. | Εύρος — JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 470°/s;JT2 380°/s;JT3 520°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Στιγμή — JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |Αδράνεια — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F60/2.0kVA | / | Ζητήστε αυτό το μοντέλο |
 | RS007L | Ρομπότ γενικής χρήσης σειράς R | 6 | 7 kg | 930 mm | ± 0.03 mm | 36 kg | Δάπεδο, Οροφή, Τοίχος | Συναρμολόγηση, χειρισμός, σφράγιση, μηχανική περιποίηση, λείανση και αφαίρεση γρεζιών | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP65 ή ισοδύναμο. | Εύρος — JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 370°/s;JT2 310°/s;JT3 410°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Στιγμή — JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |Αδράνεια — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F60/2.0kVA | / | Ζητήστε αυτό το μοντέλο |
 | RS013Ν | Ρομπότ γενικής χρήσης σειράς R | 6 | 13 kg | 1,460 mm | ± 0.03 mm | 170 kg | Δάπεδο, Οροφή | Συναρμολόγηση, χειρισμός, σφράγιση, μηχανική περιποίηση, λείανση και αφαίρεση γρεζιών | IP67 ή ισοδύναμο | Εύρος — JT1 ±180°;JT2 +138° έως -105°;JT3 +135° έως -159°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 475°/s;JT5 475°/s;JT6 730°/s | Στιγμή — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Αδράνεια — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F60/2.0kVA, F01/5.6kVA | / | Ζητήστε αυτό το μοντέλο |
 | RS015X | Ρομπότ γενικής χρήσης σειράς R | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Δάπεδο, Οροφή | Συναρμολόγηση, χειρισμός, σφράγιση, μηχανική περιποίηση, λείανση και αφαίρεση γρεζιών | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP65 ή ισοδύναμο. | Εύρος — JT1 ±180°;JT2 +140° έως -105°;JT3 +135° έως -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Στιγμή — JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |Αδράνεια — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | RS020Ν | Ρομπότ γενικής χρήσης σειράς R | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Δάπεδο, Οροφή | Συναρμολόγηση, χειρισμός, σφράγιση, μηχανική περιποίηση, λείανση και αφαίρεση γρεζιών | IP67 ή ισοδύναμο | Εύρος — JT1 ±180°;JT2 +155° έως -105°;JT3 +150° έως -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Στιγμή — JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |Αδράνεια — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | RS025Ν | Ρομπότ γενικής χρήσης σειράς R | 6 | 25 kg | 1,885 mm | ± 0.04 mm | 270 kg | Όροφος | Συναρμολόγηση, χειρισμός, σφράγιση, μηχανική περιποίηση, λείανση και αφαίρεση γρεζιών | IP67 ή ισοδύναμο | Εύρος — JT1 ±180°;JT2 +131° έως -100°;JT3 +145° έως -161°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 420°/s;JT5 420°/s;JT6 780°/s | Στιγμή — JT4 60 N·m;JT5 60 N·m;JT6 32 N·m |Αδράνεια — JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | RS030Ν | Ρομπότ γενικής χρήσης σειράς R | 6 | 30 kg | 2,100 mm | ± 0.06 mm | 555 kg | Δάπεδο, Οροφή | Συναρμολόγηση, χειρισμός, σφράγιση, μηχανική περιποίηση, λείανση και αφαίρεση γρεζιών | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP65 ή ισοδύναμο. | Εύρος — JT1 ±180°;JT2 +140° έως -105°;JT3 +135° έως -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Στιγμή — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Αδράνεια — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
| RS050Ν | Ρομπότ γενικής χρήσης σειράς R | 6 | 50 kg | 2,100 mm | ± 0.06 mm | 555 kg | Δάπεδο, Οροφή | Συναρμολόγηση, χειρισμός, σφράγιση, μηχανική περιποίηση, λείανση και αφαίρεση γρεζιών | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP65 ή ισοδύναμο. | Εύρος — JT1 ±180°;JT2 +140° έως -105°;JT3 +135° έως -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Στιγμή — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Αδράνεια — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
| RS080Ν | Ρομπότ γενικής χρήσης σειράς R | 6 | 80 kg | 2,100 mm | ± 0.06 mm | 555 kg | Δάπεδο, Οροφή | Συναρμολόγηση, χειρισμός, σφράγιση, μηχανική περιποίηση, λείανση και αφαίρεση γρεζιών | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP65 ή ισοδύναμο. | Εύρος — JT1 ±180°;JT2 +140° έως -105°;JT3 +135° έως -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Στιγμή — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Αδράνεια — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | BXP110S | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 1,634 mm | ± 0.06 mm | 700 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP54 ή ισοδύναμο. | Εύρος — JT1 ±160°;JT2 +120° έως -65°;JT3 +90° έως -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Μέγιστη ταχύτητα — JT1 140°/s;JT2 130°/s;JT3 170°/s;JT4 220°/s;JT5 185°/s;JT6 300°/s | Στιγμή — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Αδράνεια — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | BXP110L | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 2,597 mm | ± 0.06 mm | 870 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP54 ή ισοδύναμο. | Εύρος — JT1 ±160°;JT2 +76° έως -60°;JT3 +90° έως -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Μέγιστη ταχύτητα — JT1 140°/s;JT2 130°/s;JT3 135°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Στιγμή — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Αδράνεια — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | BXP135X | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 135 kg | 2,991 mm | ± 0.06 mm | 880 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP54 ή ισοδύναμο. | Εύρος — JT1 ±160°;JT2 +76° έως -60°;JT3 +90° έως -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Μέγιστη ταχύτητα — JT1 140°/s;JT2 105°/s;JT3 140°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Στιγμή — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Αδράνεια — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | BTP210L | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 210 kg | 3,151 mm | ± 0.08 mm | 1030 kg | Ράφι | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP54 ή ισοδύναμο. | Εύρος — JT1 ±160°;JT2 +80° έως -130°;JT3 +90° έως -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Μέγιστη ταχύτητα — JT1 115°/s;JT2 90°/s;JT3 115°/s;JT4 140°/s;JT5 135°/s;JT6 240°/s | Στιγμή — JT4 1,380 N·m;JT5 1,380 N·m;JT6 600 N·m |Αδράνεια — JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | BX100S | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 1,634 mm | ± 0.06 mm | 720 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP54 ή ισοδύναμο. | Εύρος — JT1 ±160°;JT2 +120° έως -65°;JT3 +90° έως -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Μέγιστη ταχύτητα — JT1 135°/s;JT2 125°/s;JT3 155°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Στιγμή — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Αδράνεια — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
| BX100N | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,200 mm | ± 0.06 mm | 740 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP54 ή ισοδύναμο. | Εύρος — JT1 ±160°;JT2 +120° έως -65°;JT3 +90° έως -77°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Μέγιστη ταχύτητα — JT1 135°/s;JT2 110°/s;JT3 140°/s;JT4 200°/s;JT5 200°/s;JT6 300°/s | Στιγμή — JT4 588.4 N·m;JT5 588.4 N·m;JT6 294.2 N·m |Αδράνεια — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | BX100L | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,597 mm | ± 0.06 mm | 930 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP54 ή ισοδύναμο. | Εύρος — JT1 ±160°;JT2 +76° έως -60°;JT3 +90° έως -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Μέγιστη ταχύτητα — JT1 105°/s;JT2 130°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Στιγμή — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Αδράνεια — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
| BX200L | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,597 mm | ± 0.06 mm | 1460 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP54 ή ισοδύναμο. | Εύρος — JT1 ±160°;JT2 +76° έως -60°;JT3 +90° έως -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Μέγιστη ταχύτητα — JT1 105°/s;JT2 90°/s;JT3 100°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Στιγμή — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Αδράνεια — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | BX130X | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,991 mm | ± 0.06 mm | 920 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP54 ή ισοδύναμο. | Εύρος — JT1 ±180°;JT2 +76° έως -60°;JT3 +76° έως -60°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Μέγιστη ταχύτητα — JT1 105°/s;JT2 90°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Στιγμή — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Αδράνεια — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
| BX200X | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP54 ή ισοδύναμο. | Εύρος — JT1 ±180°;JT2 +76° έως -60°;JT3 +90° έως -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Μέγιστη ταχύτητα — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Στιγμή — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Αδράνεια — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | BX300L | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | Καρπός: IP67 ή ισοδύναμο. Βάσεις: IP54 ή ισοδύναμο. | Εύρος — JT1 ±180°;JT2 +76° έως -60°;JT3 +90° έως -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Μέγιστη ταχύτητα — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Στιγμή — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Αδράνεια — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | ZX130L | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,951 mm | ± 0.3 mm | 1400 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | / | Εύρος — JT1 ±180°;JT2 +75° έως -60°;JT3 +250° έως -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 110°/s;JT2 110°/s;JT3 110°/s;JT4 140°/s;JT5 135°/s;JT6 230°/s | Στιγμή — JT4 735 N·m;JT5 735 N·m;JT6 421 N·m |Αδράνεια — JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | E02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | ZX165U | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 2,651 mm | ± 0.3 mm | 1350 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | / | Εύρος — JT1 ±180°;JT2 +75° έως -60°;JT3 +250° έως -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 110°/s;JT2 110°/s;JT3 115°/s;JT4 140°/s;JT5 155°/s;JT6 260°/s | Στιγμή — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |Αδράνεια — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | E02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | ZX200S | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,651 mm | ± 0.3 mm | 1400 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | / | Εύρος — JT1 ±180°;JT2 +75° έως -60°;JT3 +250° έως -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 105°/s;JT2 110°/s;JT3 105°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Στιγμή — JT4 1,274 N·m;JT5 1,274 N·m;JT6 686 N·m |Αδράνεια — JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | E02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | ZX300S | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,501 mm | ± 0.3 mm | 1400 kg | Όροφος | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | / | Εύρος — JT1 ±180°;JT2 +75° έως -60°;JT3 +250° έως -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 100°/s;JT2 85°/s;JT3 85°/s;JT4 90°/s;JT5 90°/s;JT6 150°/s | Στιγμή — JT4 1,715 N·m;JT5 1,715 N·m;JT6 862 N·m |Αδράνεια — JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | E02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | ZT165U | Ρομπότ μεγάλου ωφέλιμου φορτίου BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 3,230 mm | ± 0.3 mm | 1550 kg | Ράφι | Συναρμολόγηση, χειρισμός και σημειακή συγκόλληση | / | Εύρος — JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 105°/s;JT2 105°/s;JT3 105°/s;JT4 135°/s;JT5 135°/s;JT6 210°/s | Στιγμή — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |Αδράνεια — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | E02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | BA006N | Ρομπότ συγκόλλησης τόξου BA/RA | 6 | 6 kg | 1,445 mm | ± 0.06 mm | 150 kg | Δάπεδο, Οροφή | Συγκόλληση με τόξο | / | Εύρος — JT1 ±165°;JT2 +150° έως -90°;JT3 +90° έως -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 240°/s;JT2 240°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Στιγμή — JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |Αδράνεια — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F60/2.0kVA, F01/5.6kVA | / | Ζητήστε αυτό το μοντέλο |
 | BA006L | Ρομπότ συγκόλλησης τόξου BA/RA | 6 | 6 kg | 2,036 mm | ± 0.08 mm | 160 kg | Δάπεδο, Οροφή | Συγκόλληση με τόξο | / | Εύρος — JT1 ±165°;JT2 +150° έως -90°;JT3 +90° έως -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 210°/s;JT2 210°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Στιγμή — JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |Αδράνεια — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F60/2.0kVA, F01/5.6kVA | / | Ζητήστε αυτό το μοντέλο |
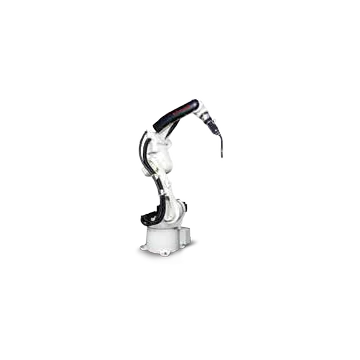 | BA013N | Ρομπότ συγκόλλησης τόξου BA/RA | 6 | 13 kg | 1,492 mm | ± 0.04 mm | 260 kg | Όροφος | Συγκόλληση με τόξο | / | Εύρος — JT1 ±165°;JT2 +150° έως -95°;JT3 +90° έως -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 470°/s;JT5 475°/s;JT6 730°/s | Στιγμή — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Αδράνεια — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F01/5.6kVA | / | Ζητήστε αυτό το μοντέλο |
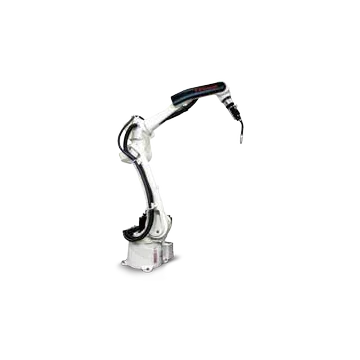 | BA013L | Ρομπότ συγκόλλησης τόξου BA/RA | 6 | 13 kg | 2,093 mm | ± 0.06 mm | 280 kg | Όροφος | Συγκόλληση με τόξο | / | Εύρος — JT1 ±165°;JT2 +150° έως -95°;JT3 +90° έως -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 440°/s;JT5 475°/s;JT6 730°/s | Στιγμή — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Αδράνεια — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
 | RA005L | Ρομπότ συγκόλλησης τόξου BA/RA | 6 | 5 kg | 903 mm | ± 0.03 mm | 37 kg | Δάπεδο, Οροφή | Συγκόλληση με τόξο | / | Εύρος — JT1 ±180°;JT2 +135° έως -80°;JT3 +118° έως -172°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 300°/s;JT2 300°/s;JT3 300°/s;JT4 460°/s;JT5 460°/s;JT6 740°/s | Στιγμή — JT4 12.3 N·m;JT5 12.3 N·m;JT6 7 N·m |Αδράνεια — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F60/2.0kVA | / | Ζητήστε αυτό το μοντέλο |
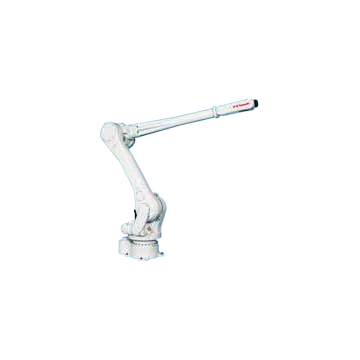 | RA015X | Ρομπότ συγκόλλησης τόξου BA/RA | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Δάπεδο, Οροφή | Συγκόλληση με τόξο | / | Εύρος — JT1 ±180°;JT2 +140° έως -105°;JT3 +135° έως -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Στιγμή — JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |Αδράνεια — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
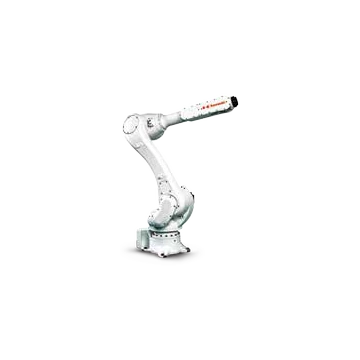 | RA020N | Ρομπότ συγκόλλησης τόξου BA/RA | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Δάπεδο, Οροφή | Συγκόλληση με τόξο | / | Εύρος — JT1 ±180°;JT2 +155° έως -105°;JT3 +150° έως -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Στιγμή — JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |Αδράνεια — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F01/5.6kVA | / | Ζητήστε αυτό το μοντέλο |
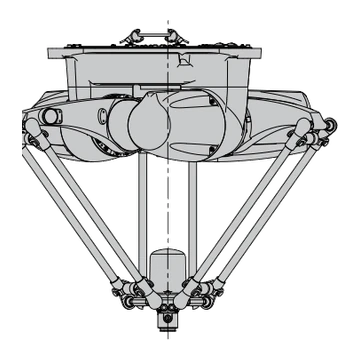 | YF002N | Ρομπότ YF δέλτα | 4 | 2 kg | Φ600 × Υ200 χιλ. | ± 0.04 mm | 60 kg | Οροφή | Συναρμολόγηση και χειρισμός | IP65 ή ισοδύναμο | / | / | 10 - 35 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F01/5.6 kVA | Γωνιακή επαναληψιμότητα ±0.1;Χρόνος κύκλου *2 (Ωφέλιμο φορτίο) 0.3 δευτ. (0.5 κιλό), 0.36 δευτ.(2kg) | Ζητήστε αυτό το μοντέλο |
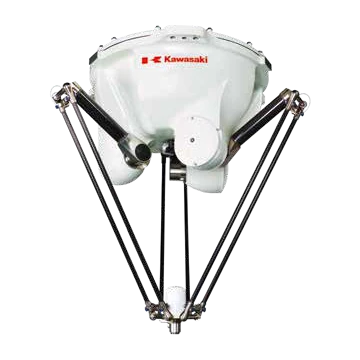 | YF003N | Ρομπότ YF δέλτα | 4 | 3 kg | Φ1300 × Υ500 χιλ. | ± 0.1 mm | 145 kg | Οροφή | Συναρμολόγηση και χειρισμός | IP65 ή ισοδύναμο | / | / | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F01/5.6kVA | Γωνιακή επαναληψιμότητα ±0.1;Χρόνος κύκλου *2 (Ωφέλιμο φορτίο) 0.27 δευτ. (1 κιλό), 0.45 δευτ.(3kg) | Ζητήστε αυτό το μοντέλο |
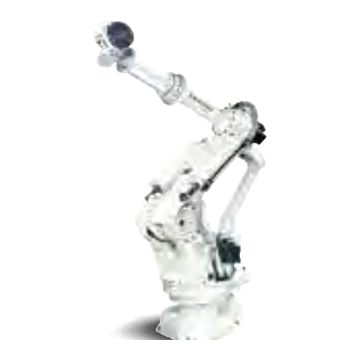 | MX350L | Εξαιρετικά μεγάλα ρομπότ MX/MT/MG | 6 | 360 kg | 3,018 mm | ± 0.1 mm | 2800 kg | Όροφος | Χειρισμός και φροντίδα μηχανημάτων | / | Εύρος — JT1 ±180°;JT2 +90° έως -45°;JT3 +20° έως -115°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Στιγμή — JT4 2,740 N·m;JT5 2,740 N·m;JT6 1,960 N·m |Αδράνεια — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F02/7.5kVA | / | Ζητήστε αυτό το μοντέλο |
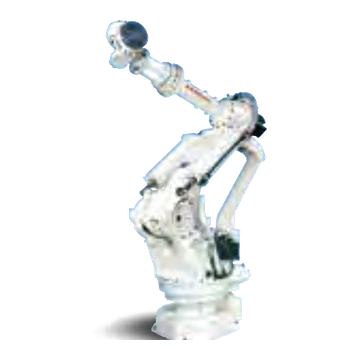 | MX420L | Εξαιρετικά μεγάλα ρομπότ MX/MT/MG | 6 | 420 kg | 2,778 mm | ± 0.1 mm | 2800 kg | Όροφος | Χειρισμός και φροντίδα μηχανημάτων | / | Εύρος — JT1 ±180°;JT2 +90° έως -45°;JT3 +20° έως -125°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Στιγμή — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |Αδράνεια — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F04/12kVA | / | Ζητήστε αυτό το μοντέλο |
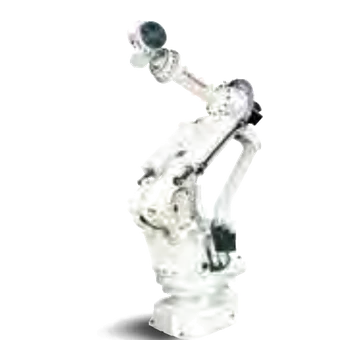 | MX500N | Εξαιρετικά μεγάλα ρομπότ MX/MT/MG | 6 | 500 kg | 2,540 mm | ± 0.1 mm | 2750 kg | Όροφος | Χειρισμός και φροντίδα μηχανημάτων | / | Εύρος — JT1 ±180°;JT2 +90° έως -45°;JT3 +20° έως -130°;JT4 ±360°;JT5 ±120°;JT6 ±360° |Μέγιστη ταχύτητα — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Στιγμή — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |Αδράνεια — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F04/12kVA | / | Ζητήστε αυτό το μοντέλο |
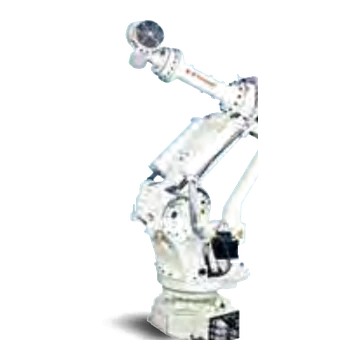 | MX700N | Εξαιρετικά μεγάλα ρομπότ MX/MT/MG | 6 | 700 kg | 2,540 mm | ± 0.1 mm | 2860 kg | Όροφος | Χειρισμός και φροντίδα μηχανημάτων | / | Εύρος — / |Μέγιστη ταχύτητα — / | Στιγμή — / |Αδράνεια — / | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F04/12kVA | / | Ζητήστε αυτό το μοντέλο |
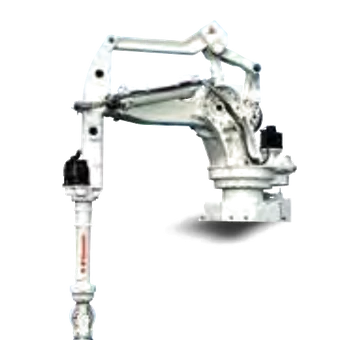 | MT400N | Εξαιρετικά μεγάλα ρομπότ MX/MT/MG | 6 | 400 kg | 3,503 mm | ± 0.5 mm | 2600 kg | Όροφος | Χειρισμός και φροντίδα μηχανημάτων | / | Εύρος — / |Μέγιστη ταχύτητα — / | Στιγμή — / |Αδράνεια — / | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | E58/15kVA | / | Ζητήστε αυτό το μοντέλο |
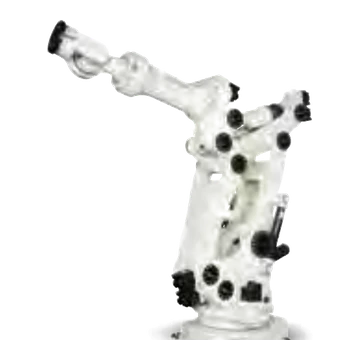 | MG15HL | Εξαιρετικά μεγάλα ρομπότ MX/MT/MG | 6 | 1500 kg | 4,005 mm | ± 0.1 mm | 6550 kg | Όροφος | Χειρισμός και φροντίδα μηχανημάτων | / | Εύρος — / |Μέγιστη ταχύτητα — / | Στιγμή — / |Αδράνεια — / | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | E58/15kVA | / | Ζητήστε αυτό το μοντέλο |
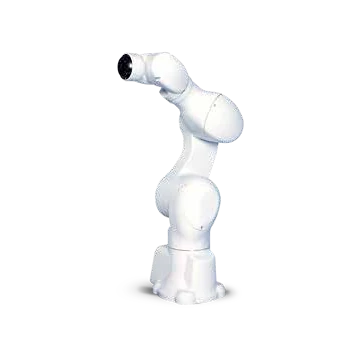 | MC004N | Ιατρικά και φαρμακευτικά ρομπότ MC | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Δάπεδο, Οροφή | Φαρμακευτικά | / | Εύρος — JT1 ±180°;JT2 +135° έως -95°;JT3 +60° έως -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Μέγιστη ταχύτητα — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Στιγμή — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |Αδράνεια — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F60/2.0kVA | / | Ζητήστε αυτό το μοντέλο |
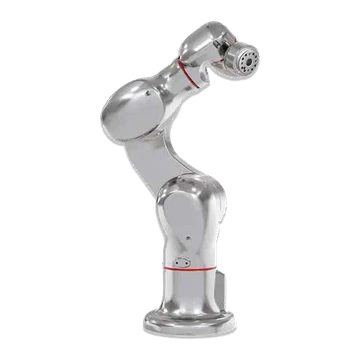 | MC004V | Ιατρικά και φαρμακευτικά ρομπότ MC | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Δάπεδο, Οροφή | Φαρμακευτικά | / | Εύρος — JT1 ±180°;JT2 +135° έως -95°;JT3 +60° έως -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Μέγιστη ταχύτητα — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Στιγμή — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |Αδράνεια — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F60/2.0kVA | / | Ζητήστε αυτό το μοντέλο |
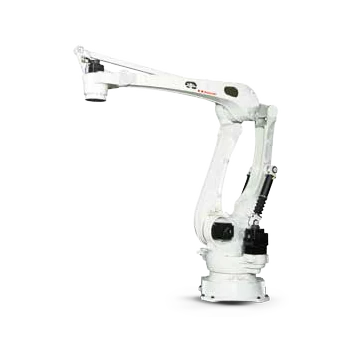 | CP180L | Ρομπότ παλετοποίησης CP/RD | 4 | 180 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Όροφος | Παλετοποίηση | / | Εύρος — JT1 ±160°;JT2 +95° έως -46°;JT3 +15° έως -110°;JT4 ±360° |Μέγιστη ταχύτητα — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Αδράνεια — JT4 85/140 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F03/12kVA | / | Ζητήστε αυτό το μοντέλο |
| CP300L | Ρομπότ παλετοποίησης CP/RD | 4 | 300 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Όροφος | Παλετοποίηση | / | Εύρος — JT1 ±160°;JT2 +95° έως -46°;JT3 +15° έως -110°;JT4 ±360° |Μέγιστη ταχύτητα — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Αδράνεια — JT4 85/140 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F03/12kVA | / | Ζητήστε αυτό το μοντέλο |
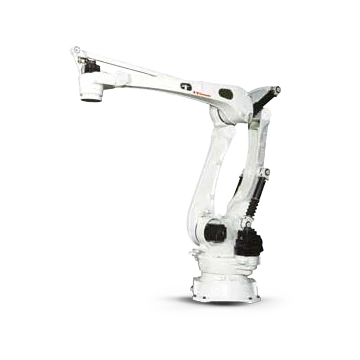 | CP500L | Ρομπότ παλετοποίησης CP/RD | 4 | 500 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Όροφος | Παλετοποίηση | / | Εύρος — JT1 ±160°;JT2 +95° έως -46°;JT3 +15° έως -110°;JT4 ±360° |Μέγιστη ταχύτητα — JT1 85°/s;JT2 80°/s;JT3 80°/s;JT4 180°/s | Αδράνεια — JT4 250 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F03/12kVA | / | Ζητήστε αυτό το μοντέλο |
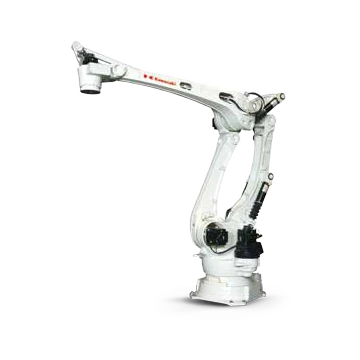 | CP700L | Ρομπότ παλετοποίησης CP/RD | 4 | 700 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Όροφος | Παλετοποίηση | / | Εύρος — JT1 ±160°;JT2 +95° έως -46°;JT3 +15° έως -110°;JT4 ±360° |Μέγιστη ταχύτητα — JT1 75°/s;JT2 65°/s;JT3 65°/s;JT4 170°/s | Αδράνεια — / | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F03/12kVA | / | Ζητήστε αυτό το μοντέλο |
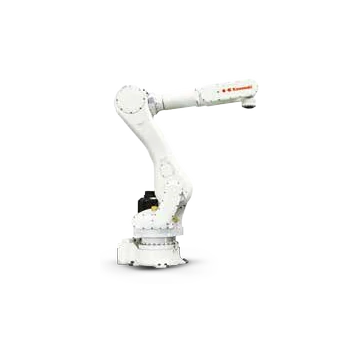 | RD080N | Ρομπότ παλετοποίησης CP/RD | 5 | 80 kg | 2,100 mm | ± 0.07 mm | 540 kg | Όροφος | Παλετοποίηση | / | Εύρος — JT1 ±180°;JT2 +140° έως -105°;JT3 +40° έως -205°;JT4 ±360°;JT5 ±10° |Μέγιστη ταχύτητα — JT1 180°/s;JT2 180°/s;JT3 175°/s;JT4 360°/s | Αδράνεια — JT4 13.7 kg·m² | 0 - 45 °C;35 - 85%(Δεν επιτρέπονται δροσιά ή παγετός) | F03/12kVA | / | Ζητήστε αυτό το μοντέλο |
Δεν βρέθηκε μοντέλο Kawasaki που να ταιριάζει. Καθαρίστε ένα ή περισσότερα φίλτρα ή στείλτε το απαιτούμενο ωφέλιμο φορτίο, τον φάκελο εργασίας, την εφαρμογή και τη βάση στήριξης για έλεγχο έργου.
Συχνές ερωτήσεις για τα ρομπότ και τις λύσεις αυτοματισμού Kawasaki
Ποιες σειρές ρομπότ Kawasaki είναι κατάλληλες για εφαρμογές χειρισμού, συγκόλλησης ή παλετοποίησης;
Η σελίδα περιλαμβάνει ρομπότ γενικής χρήσης σειράς R, ρομπότ συγκόλλησης BA και RA, ρομπότ παλετοποίησης CP και RD, ρομπότ δέλτα YF και αρκετές οικογένειες μεγάλου ωφέλιμου φορτίου. Χρησιμοποιήστε το πεδίο εφαρμογής με απαιτήσεις ωφέλιμου φορτίου, εμβέλειας, φορτίου καρπού, τοποθέτησης και κύκλου για να δημιουργήσετε τη λίστα επιλογών.
Γιατί πρέπει να ελέγχεται και το φορτίο στον καρπό του ρομπότ Kawasaki εκτός από το ωφέλιμο φορτίο;
Το ωφέλιμο φορτίο του ρομπότ είναι μόνο ένα όριο. Το κέντρο βάρους του εργαλείου και του τεμαχίου εργασίας, η ροπή και η αδράνεια του καρπού, η στάση του ρομπότ και η επιτάχυνση μπορούν να καθορίσουν εάν η φόρτιση είναι αποδεκτή, ακόμη και όταν η συνολική μάζα είναι κάτω από το ωφέλιμο φορτίο της επιφάνειας.
Μπορεί η EVST να ελέγξει τον ελεγκτή και το κελί αυτοματισμού με ένα ρομπότ Kawasaki;
Ναι. Η αξιολόγηση μπορεί να καλύψει το ρομπότ και τον ελεγκτή, τα εργαλεία, τον εξοπλισμό διεργασίας, τα εξαρτήματα, την ασφάλεια, τις διεπαφές PLC και δικτύου, το περιβάλλον εγκατάστασης, τη θέση σε λειτουργία και το εύρος των υπηρεσιών.
Ποιες πληροφορίες χρειάζονται για μια προσφορά για ρομπότ Kawasaki;
Παρέχετε το ακριβές μοντέλο ή εφαρμογή, το φορτίο εργαλείου και προϊόντος, το κέντρο βάρους, την απαιτούμενη εμβέλεια και στάσεις, τον στόχο κύκλου, την τοποθέτηση, το περιβάλλον, τις ανάγκες του ελεγκτή και της διεπαφής, την ποσότητα, τον προορισμό και τον χρόνο.
Συγγραφέας: Συντακτική Ομάδα EVST
Η Συντακτική Ομάδα του EVST διατηρεί αυτήν τη σελίδα για την υποστήριξη της επιλογής ρομπότ και του σχεδιασμού έργων. Η διαθεσιμότητα του προϊόντος, η διαμόρφωση, η επικύρωση ασφάλειας και το εύρος ενσωμάτωσης πρέπει να επιβεβαιωθούν για την πραγματική εφαρμογή.
Εκδοτική πολιτική · Διορθωτική πολιτική · Όροι χρήσης
Τελευταία ενημέρωση: