
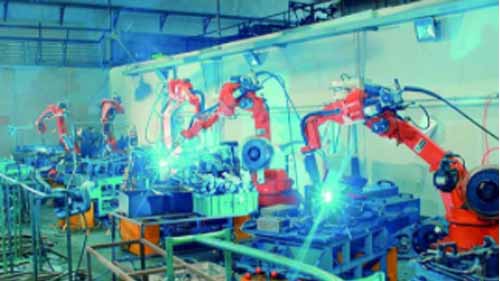
Det er nu muligt at finde en industrirobot til næsten enhver fremstillingsproces, som du indgår i. Tricket ligger dog i at forstå, hvilken type robot der ville være bedst egnet til at udføre forskellige opgaver. Desværre er dette noget, som de fleste producenter kæmper med, da begrebet robotteknologi kan være noget komplekst.
I en nøddeskal, industrielle robotter er differentieret af faktorer som fleksibilitet, rækkevidde og nyttelastkapacitet. Når du træffer dit valg, er disse sandsynligvis de designfaktorer, du skal afveje i forhold til dine fabriksaktiviteter. For at hjælpe dig med at træffe det rigtige valg til din fabrik, er her en liste over robottyper, du ikke må gå glip af, og hvordan de kan anvendes.
Artikulerede robotter
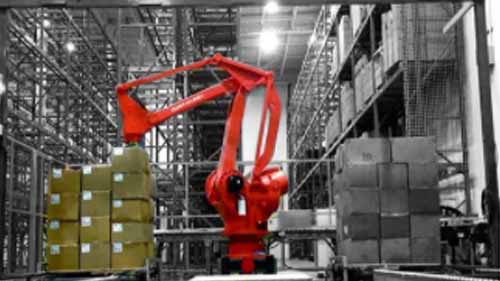
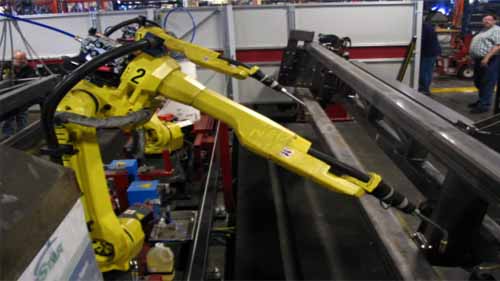
Ledede robotter er meget fleksible robotter, der består af adskillige roterende led. Disse led gør dem i stand til at bevæge sig langs flere planer, og afhængigt af antallet af led kan de således have op til ti akser. 6-aksede robotter er i øjeblikket de mest udbredte leddelte robotter, men nyere design har avanceret til 7 akser. Deres robotarme drives af flere motorer monteret inde i dem.
Den store mængde fingerfærdighed, som leddelte robotter har, gør dem til ideelle kandidater til komplekse industrielle applikationer. De kan nå under, over eller pitch og yaw for at få adgang til objekter i forarbejdningsmaskiner og udføre forskellige opgaver ligesom en menneskelig hånd ville. Dette forstærkes yderligere ved brug af forskellige ende-på-arm-værktøjer, der svarer til opgaven.
Derudover har kvalitetsledde robotter på markedet velforvaltede ledninger, indtrængningsbeskyttelse og forseglede samlinger. De er således kvalificerede til anvendelse i højfugtighed, høj varme og industrielle processer i renrum. Takket være deres fleksibilitet kan de også monteres på en række forskellige måder afhængigt af, hvad der ville være ideelt til din fabriksplads
Fordele:
- Høj fleksibilitet
- Kan udføre komplekse opgaver
- Flere installationstyper, der passer til forskellige industrielle processer
Ulemper:
- De kan være langsommere på grund af deres vægt og flere artikulationsled
- De er dyre
Anbefalede anvendelsesområder
Du kan udnytte fleksibiliteten i en leddelt robot til at automatisere operationer som:
- Maskinpleje
- Emballage produkter
- Produktinspektion
- Produktsamling
SCARA robotter

En SCARA-robot er en artikuleret robotarm med selektiv overholdelse. Dette akronym refererer til dets begrænsede fleksibilitet, hvorved det kan bevæge sig langs X- og Y-akserne, men er stift i Z-aksen. Det betyder, at en SCARA-robotarm kan bevæge sig til venstre, højre, frem og tilbage. Dens stivhed på Z-aksen betyder, at den også kan bevæge sig lodret, men på en fast akse. På grund af deres lille arbejdskonvolut og kompakte størrelse kan SCARA-robotter være ret hurtige.
Det er disse designbestemmelser, der gør SCARA robotter velegnet til industriel montering af små dele. Ved fremstilling af printkort kan en SCARA-robot programmeres til at plukke mikrodele fra en bakke og indsætte dem på pladen. Bortset fra montering kan de også anvendes i gentagne opgaver, der kræver overførsel af objekter mellem to parallelle planer.
Fordele:
- Kompakt arbejdskonvolut
- De arbejder hurtigt
- De har høj præcision og gentagelighed
Ulemper:
- De har typisk lav nyttelastkapacitet
- Begrænset fleksibilitet resulterer i begrænsede anvendelsesmuligheder
Anbefalede anvendelsesområder
- Produktdel montering
- Produktinspektion
- Vælg og placer
Delta robotter
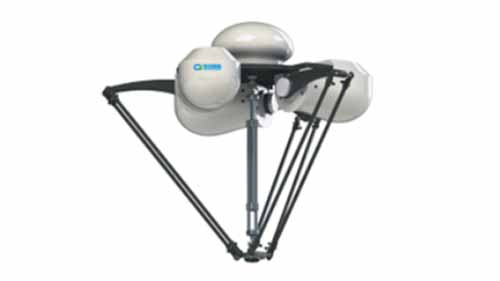
En delta-robot består af 3 parallelle robotarme monteret på en stationær base. Robotarmene har både prismatiske og roterende led og drives af 3 motorer monteret inde i basen. Dette design giver armene på en delta-robot ekstra stabilitet, men tillader dem kun at være fleksible i X- og Y-aksen. Men med motorerne installeret i basen i modsætning til armene, er armene lette, og dermed er delta-robotter meget hurtige.
Udformningen af delta robotter kræver, at de monteres over hovedet, så robotarmene hænger nedad. Dette gør dem til en god kandidat til in-line industrielle funktioner som at sortere produkter på et transportbånd. De kan også tilpasses innovativt med tilføjelser som sensorer eller visuelle systemer for at forbedre deres nøjagtighed og overordnede ydeevne.
Fordele:
- Højhastighedsbetjening
- Kompakt arbejdskonvolut
- Høj nøjagtighed
Ulemper:
- De har begrænset rækkevidde
- Begrænset fleksibilitet
- De kan kun håndtere små nyttelaster
Cartesiske robotter
Kilde: processsolutions.com
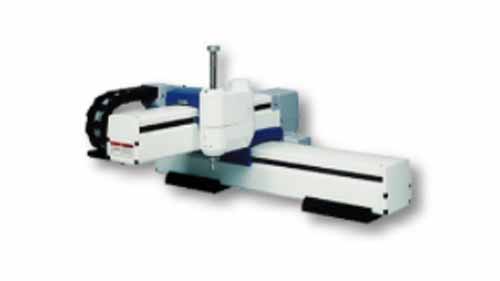
Kartesiske robotter optager en kubisk arbejdskonvolut. De samles på stedet og kan tilpasses til at passe til bestemte applikationer. De består af 3 eller flere lineære aktuatorer, der er placeret vinkelret på hinanden. Af denne grund kan en kartesisk robot kun bevæge sig langs én akse ad gangen.
Det er muligt at montere en kartesisk robot lodret, vandret eller over hovedet. Men når den er monteret over hovedet, omtales den som en portalrobot, selvom dens funktioner stort set forbliver de samme. Det er også i denne installationsfase, at tilpasningsdetaljer såsom længden af slag og driftshastigheder indstilles.
I modsætning til artikulerede robotter kan kartesiske robotter kun opnå begrænsede manøvrer. De kan for eksempel ikke række ud efter dele og dreje dem. Deres programmering kan ligeså være kompleks, men du kan udforske modeller, der kommer forprogrammerede eller separate programmeringsværktøjer.
Fordele:
- Flere installationsmuligheder
- Høj nøjagtighed
- De kan tilpasses til at matche specifikke opgaver
Ulemper:
- Installation og programmering kan være kompleks
- Kun én akse kan bevæge sig ad gangen
- Kompleksiteter kan gøre det utilgængeligt for små virksomheder
Anbefalede anvendelsesområder
- 3D udskrivning
- Vælg og placer opgaver
- Produktinspektion
Polar robotter
Kilde: prezi.com
En polar robot består af 4 hoveddele; en roterende base, en elevationstap, en arm, der kan udvide og trække sig tilbage som et teleskop, og en tilbagetrækningsbom. Den bruges til simple opgaver, da den ikke kun kan strække sig til området omkring bunden af robotten. Den kan bevæge sig langs XYZ-akserne, men de punkter, som robotarmen kan nå, bestemmes af, hvor langt den kan strække sig fra robotbasen.
Arbejdsvinklen på en polær robot er kugleformet. Den kan installeres enten på fabriksgulvet eller en bordplade afhængigt af dens størrelse og den opgave, den udfører. På grund af armens struktur og dens tilbagetrækkende bevægelser klarer en polarrobot sig bedre i operationer, der ikke kræver megen bevægelse eller høj repeterbarhed.
Fordele:
- En polarrobots arm kan manøvrere over og under genstande
- De kan dække en betydelig arbejdskonvolut
Ulemper:
- Lav nøjagtighed og repeterbarhed
- De er relativt langsomme
- Deres anvendelsesområde er begrænset
Anbefalede anvendelsesområder
- Spot svejsning
- Boring
- Die casting
sprøjtestøbning
Cylindriske robotter
Kilde: pishrobot.com
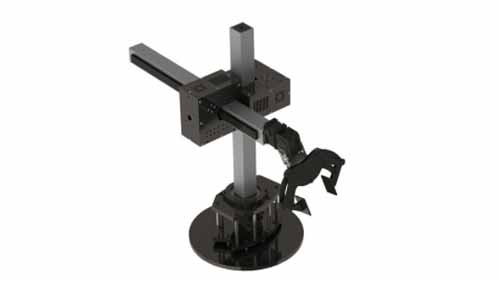
Strukturen af en cylindrisk robot består af en roterende aksel monteret på en base ved hjælp af et roterende led. Den roterende aksel er yderligere vinkelret forbundet med en robotarm, der kan udvide, trække sig tilbage og bevæge sig lodret langs den roterende aksel.
Dette kompakte design gør cylindriske robotter til et godt valg til små fabrikker, der ikke har meget fabriksgulvplads. De dækker også en betydelig cylindrisk arbejdskonvolut takket være den roterende aksel, som igen bevæger robotarmen langs et 360°-plan. Når det er sagt, er bevægelserne af en cylindrisk robot begrænset, da dens arm har ringe fleksibilitet. Efterfølgende er der kun få industrielle processer, som det kan anvendes i.
Fordele:
- De kan dække en 360° arbejdskonvolut
- Større designs kan håndtere store nyttelaster
- Deres kompakte struktur fylder lidt
Ulemper:
- Begrænset fleksibilitet
- Begrænsede applikationer
- Lav nøjagtighed og repeterbarhed
Anbefalede anvendelsesområder
- Laste- og lossemaskiner
- Støberi applikationer
- Die-casting
Samarbejdsrobotter
Kilde: Pinterest
Robotter, mens uendeligt gavnlige til fremstillingsindustrien kan også udgøre en række forskellige risici. Mere så i fabriksdrift, hvor de skal arbejde i de samme rum som menneskelige arbejdere. Deres 'blinde' bevægelser resulterer ofte i personskader og endda kollisioner mellem separate robotter.
Ydermere syntes det oprindelige design af industrirobotter kun at forestille sig robotter, der arbejder uden input fra mennesker. Som et resultat blev de bygget med udtalte skarpe kanter, og deres designs var generelt ikke specielt menneskevenlige. Alligevel har forskning vist, at fremstillingsprocesser kan have stor gavn af at inkorporere de forskellige styrker af både menneskelig arbejdskraft og robotkapacitet.
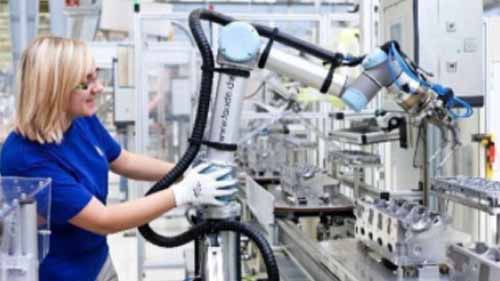
Konceptet med kollaborative robotter søger at løse disse dilemmaer. Per definition er kollaborative robotter robotter, der er designet til at være mere menneskevenlige både med hensyn til sikkerhed og drift. Som sådan er kollaborative robotter ikke nødvendigvis defineret af, hvor mange akser de har, men snarere hvor godt de kan samarbejde med mennesker.
De vigtigste egenskaber ved en kollaborativ robot omfatter:
Afrundede kanter - deres kanter er glattet over med nogle endda indkapslet i plastik. Dette reducerer de skader, som en arbejder vil lide ved ved et uheld at støde ind i robotten, mens han arbejder ved siden af den.
Bevægelsessensorer – robotarmene på kollaborative robotter er udstyret med bevægelsessensorer, der registrerer tilstedeværelsen af et menneske eller en forhindring i deres arbejdsomslag. Sensorerne kan enten udløse armen til at bremse eller stoppe afhængigt af hvor langt forhindringen er.
Mindre støj – høj decibel støj kan være skadelig for den menneskelige hørelse. For at gøre det muligt for personale og robotter at arbejde sikkert sammen, er kollaborative designrobotter bygget for at minimere støjen så meget som muligt.
Fordele:
- De er mere sikre end andre robotter
- De tilbyder fabrikker mere værdi ved at udnytte både menneskelig og robotmæssig dygtighed
- Designegenskaber med lavt støjniveau forbedrer generelt fabriksgulvet
- De har en kompakt struktur
Ulemper:
- De kan være dyre i betragtning af de ekstra funktioner
Konklusion
Hver type industrirobot præsenterer et sæt løsninger til forskellige applikationer. Når du har en klarere forståelse af, hvordan de fungerer, er det meget nemmere at identificere, hvilken af dem, der passer godt til din fabriks behov. Når det er sagt, vil kvaliteten af arbejdsoutput, du får, kun være lige så god som kvaliteten af robotter, du investerer i. Derfor, for at krone det hele, sigt efter en industrirobotproducent der bruger kvalitetsinput og tilbyder innovative løsninger.