
Introduktion
Det er bydende nødvendigt at vælge den passende robot inden for det konstant skiftende område inden for industriel automatisering for at forbedre produktiviteten og effektiviteten. Denne artikel vil sammenligne effektiviteten af to almindelige industrirobottyper: seks akse robotter og palleteringsrobotter. En udtømmende vejledning vil blive leveret for at hjælpe producenterne med at træffe informerede beslutninger ved at evaluere deres tekniske specifikationer, anvendelsesegnethed og overordnede effektivitet.
Omfanget af robotteknologier
Introduktion til Industrial Robots Industrial
Robotter er blevet en essentiel komponent i moderne fremstilling, der giver overlegen præcision, konsistens og effektivitet, som menneskelig arbejdskraft ikke er i stand til at matche. Forskellige konfigurationer af disse robotter er beregnet til at udføre forskellige opgaver. Produktionslandskabet bliver forvandlet af industriel robotik, som nu er involveret i montage, svejsning, emballering og materialehåndtering.
Detaljer om seksaksede robotter
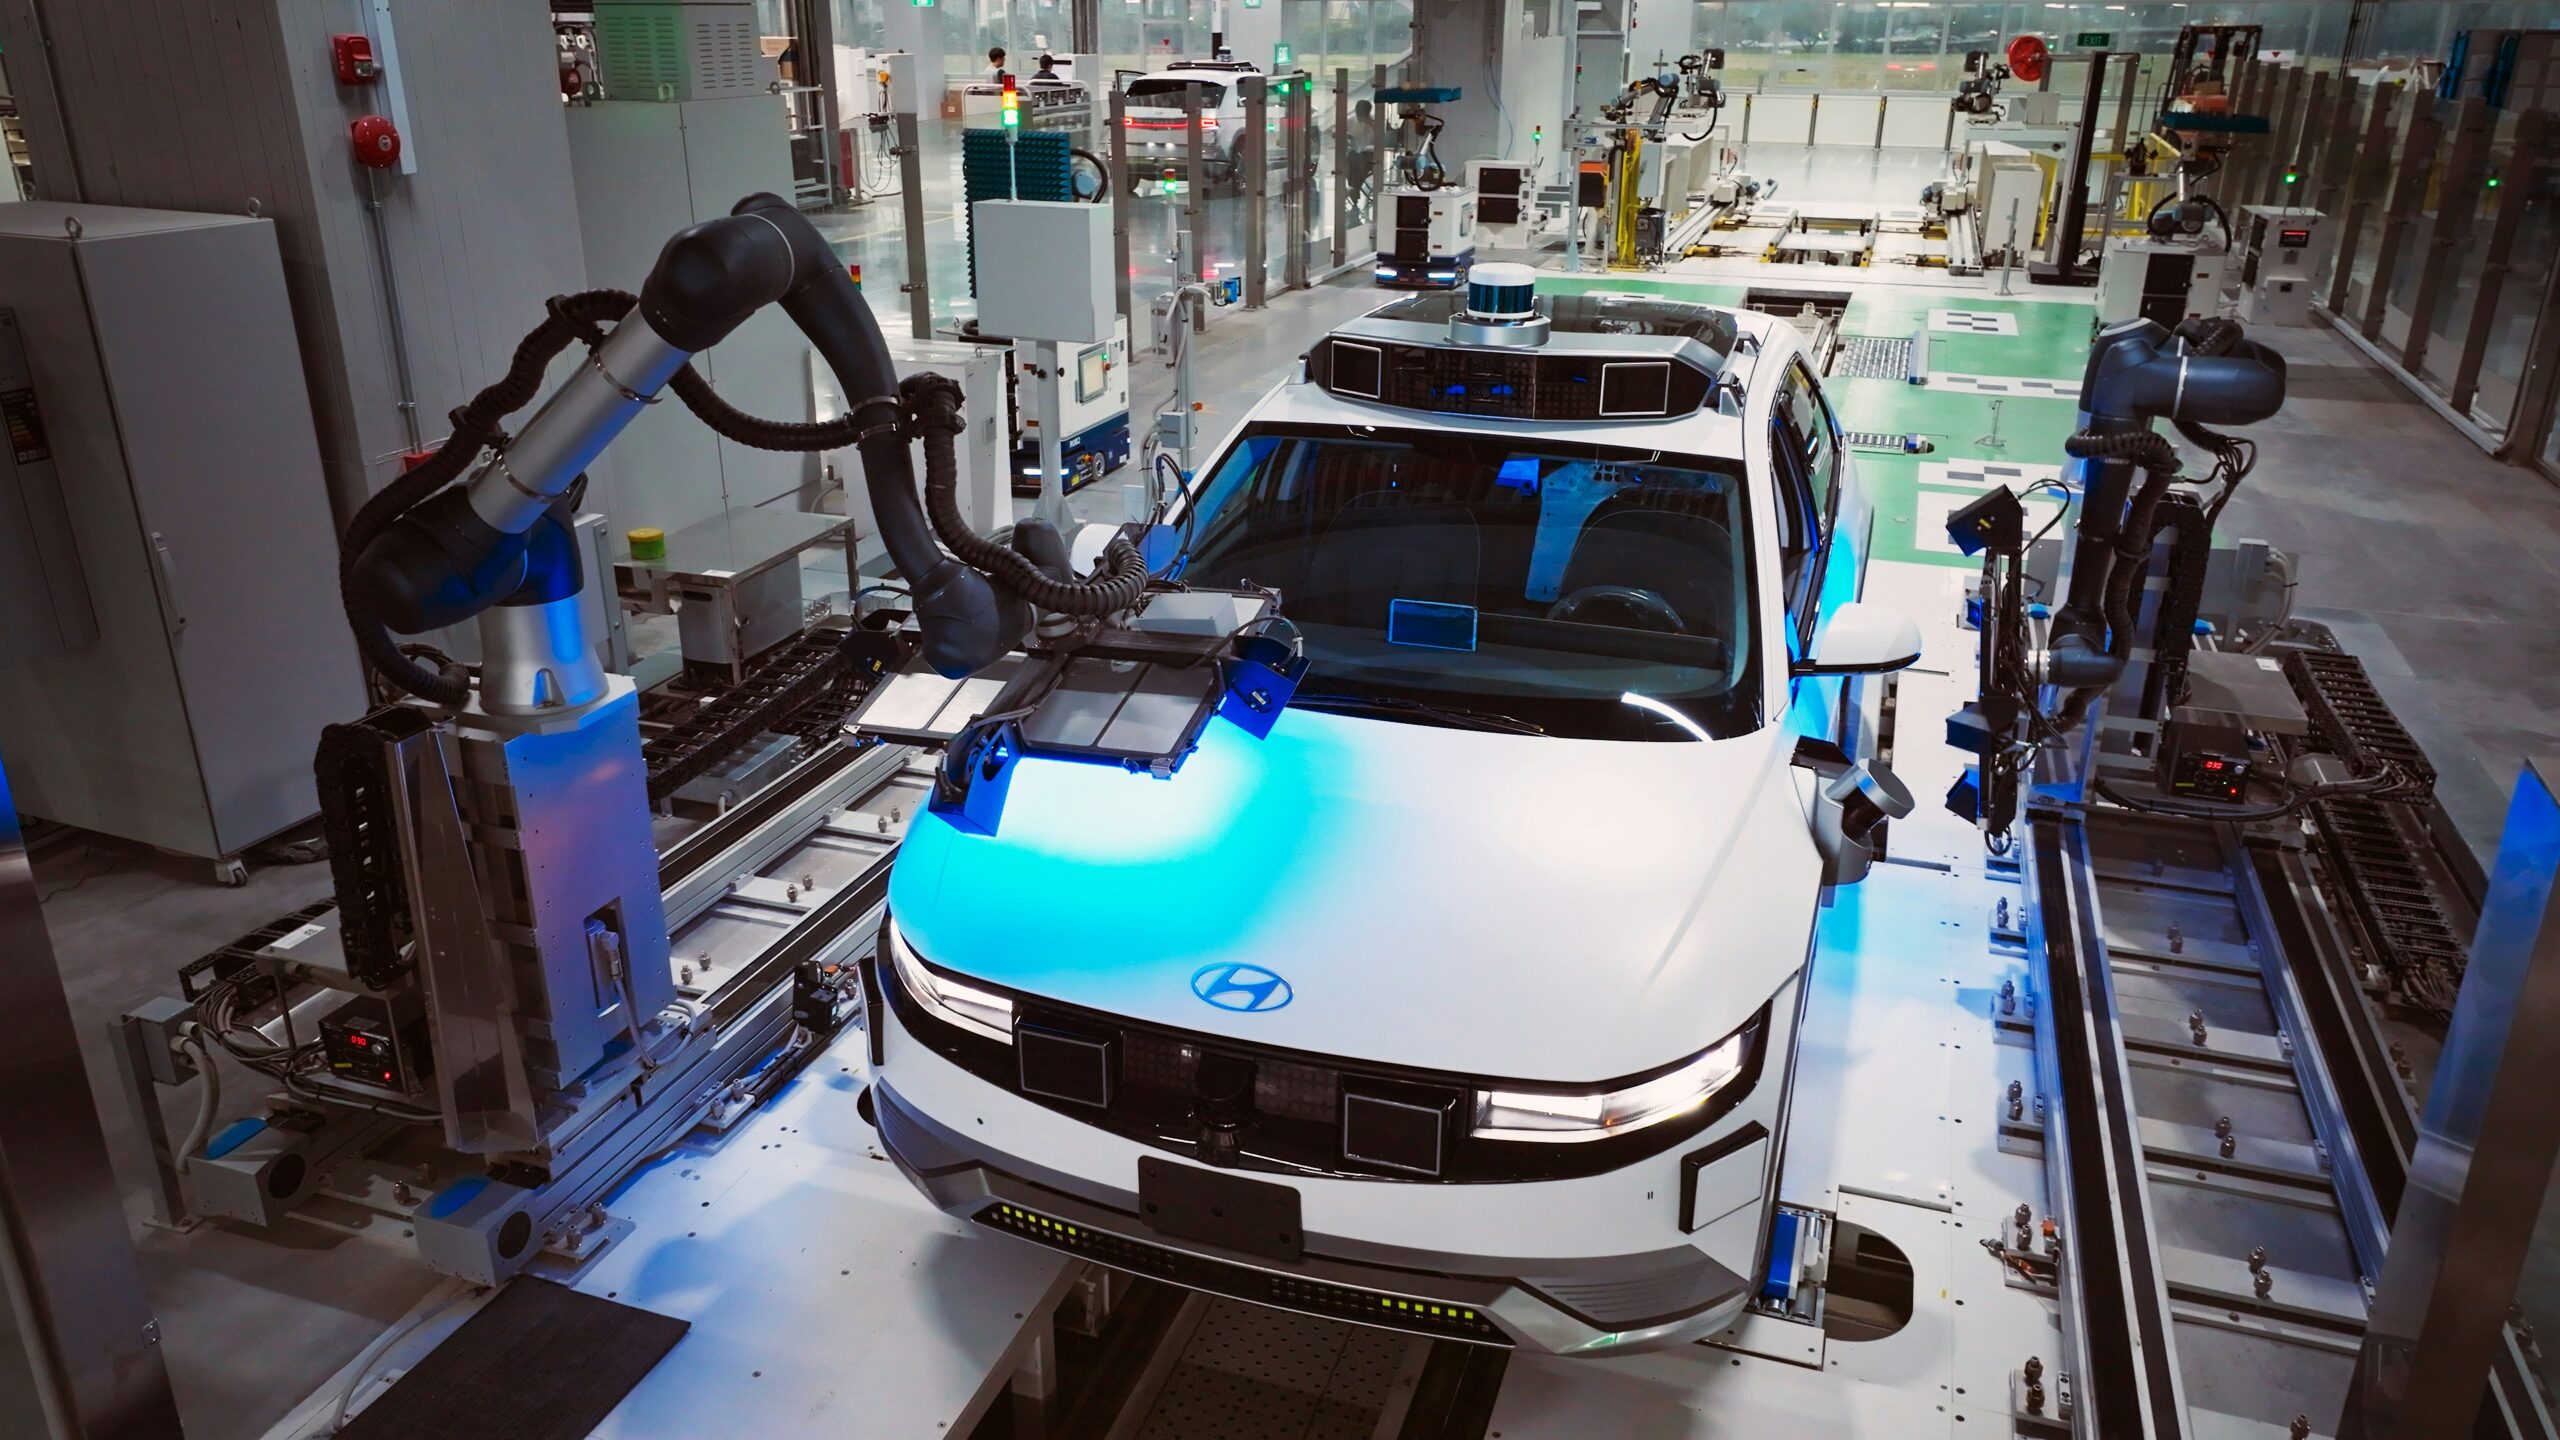
Alsidighed og fingerfærdighed er fremtrædende kendetegn ved seks-akset robotteknologi. Disse maskiner er i stand til at bevæge sig i seks forskellige retninger, som navnet antyder, og give dem seks frihedsgrader. På grund af dette er de optimale til opgaver, der kræver præcis positionering og indviklede bevægelser. Svejsning, maling, montage og materialehåndtering er almindelige anvendelser. Seks akse robotter kan udføre opgaver, der ville være umulige eller vanskelige for robotter med mindre kapacitet på grund af deres tilpasningsevne.
Detaljer om palleterende robotter
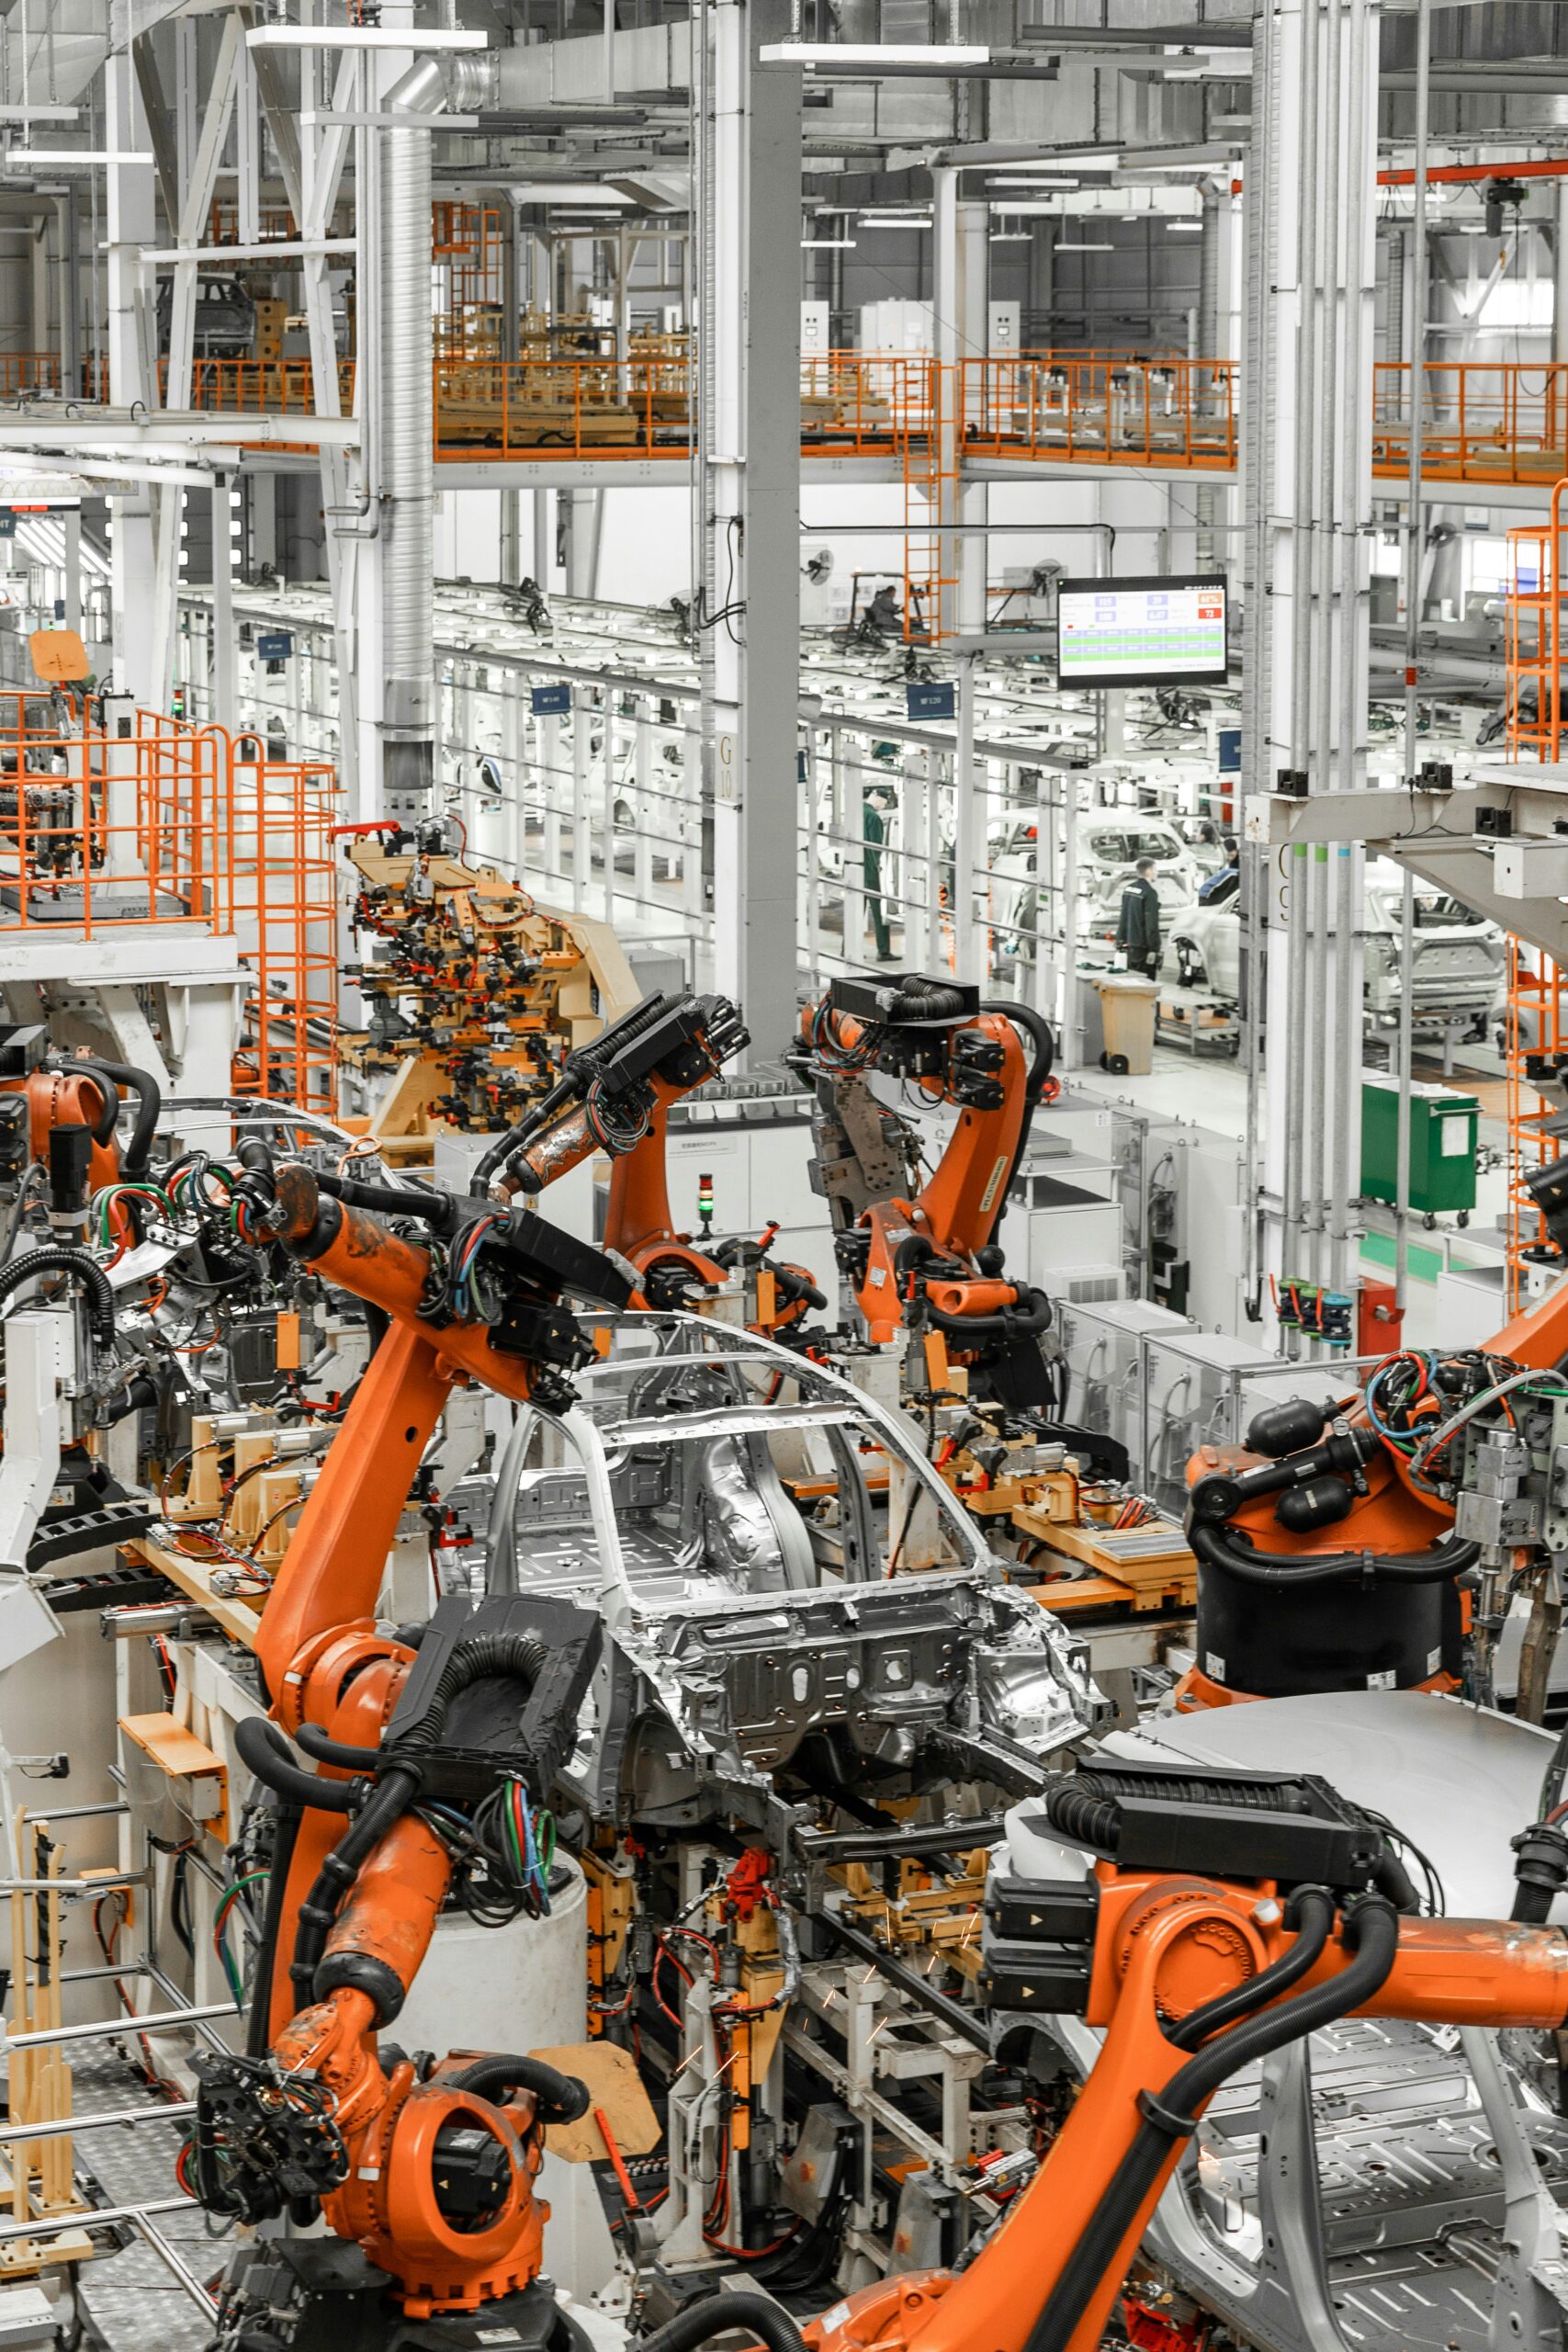
Palleteringsmaskiner er derimod designet til at arrangere og organisere produkter på paller. Formålet med disse robotter er at udføre gentagne opgaver med store mængder med præcision og hurtighed. I sektorer som logistik, farmaceutiske produkter og mad og drikkevarer er den effektive palletering afgørende for at bevare arbejdsgangen. De er bredt ansat. Den primære fordel ved palleteringsrobotter er deres evne til at rumme betydelig last og operere kontinuerligt med minimal menneskelig indgriben.
Detaljer om produkterne
Samarbejdsrobot med seks akser
R6-093S samarbejdsrobot er en fremragende illustration af en seks akset robot. Robotten er beregnet til buesvejsning, pick-and-place, palletering og håndtering med en nyttelast på 6 kg og en rækkevidde på 917 mm. Dens tilpasningsevne til en række industrielle applikationer lettes af dens kompakte struktur og kapacitet til at fungere i begrænsede rum. Et værdifuldt aktiv for enhver produktionslinje, R6-093S er anerkendt for sin enestående ydeevne og pålidelighed.
Robot der palletiserer
palleteringsrobot QJRB180-1 er kendetegnet ved sine exceptionelle specifikationer. Dens nyttelastkapacitet på 180 kg og en rækkevidde på 3153 mm gør den velegnet til højhastigheds- og højpræcisionsopgaver i industrier som møbler, mad og drikke og 3C (computere, kommunikation, forbrugerelektronik). For eksempel er denne robot beregnet til at udføre opgaver som palletering, udvælgelse, emballering, håndtering, lastning og aflæsning. I krævende industrielle miljøer er det et enestående valg på grund af dets stabile ydeevne og højhastighedsdrift.
Teknisk sammenlignende analyse Nyttelastkapacitet
Ved kontrast seks akse robotter og palleteringsrobotter, er nyttelastkapacitet en af de mest afgørende faktorer at tage højde for. Nyttekapaciteten af seks-akse robotter, såsom R6-093S, er typisk lavere end for palleteringsrobotter. R6-093S er velegnet til opgaver, der kræver præcision over råstyrke, og den kan klare en maksimal vægt på 6 kg. I modsætning hertil QJRB180-1 palleteringsrobot er optimalt tilpasset til opgaver, der kræver transport af store genstande og løft af tunge genstande, da den kan rumme op til 180 kg. Den betydelige forskel i nyttelastkapacitet tjener til at understrege specialistkarakteren af palleteringsrobotter til tunge opgaver.
Fjern rækkevidde
En robots egnethed til bestemte opgaver bestemmes også af dens rækkevidde. Sammenlignet med palleteringsrobotter, seks-aksede robotter har typisk et reduceret armspænd. For eksempel er R6-093S velegnet til opgaver, der kræver præcision på nært hold, da den har en rækkevidde på 917 mm. QJRB180-1 har derimod en rækkevidde på 3153 mm, hvilket gør den i stand til at klare opgaver, der kræver udvidet rækkevidde og dække et større område. Som følge heraf palleteringsrobotter er mere egnede til operationer, der kræver større arbejdsområder.
Nøjagtighed og præcision
Præcision og nøjagtighed er afgørende for at garantere kvaliteten af industrirobotikkens opgaver. Dette er et område, hvor seks-akset robotteknologi udmærker sig, hvor R6-093S giver en gentagelsespositioneringsnøjagtighed på ±0.02 mm. Ved opgaver som svejsning og montage kan selv mindre afvigelser have en væsentlig indflydelse på det endelige produkt, denne høje præcision er essentiel. Palletisering af robotter tilbyde tilstrækkelig nøjagtighed til deres påtænkte opgaver, selv om de ikke er så præcise som seks akse robotter. Gentagelsespositioneringsnøjagtigheden af QJRB180-1 er ±0.5 mm, hvilket er velegnet til materialehåndtering og palleteringsopgaver.
Hastighed og bevægelsesområde
I en robot er effektiviteten og alsidigheden væsentligt påvirket af dens tempo og bevægelsesområde. Med ledhastigheder på op til 360°/s er seks-aksede robotter som R6-093S konstrueret til hastighed og smidighed. Dette gør dem i stand til at håndtere opgaver med hurtighed og effektivitet. Palletisering af robotter, inklusive QJRB180-1, er også i stand til at opnå bemærkelsesværdige hastigheder med ledhastigheder, der når 298°/s. Ikke desto mindre er deres mest grundlæggende fordel deres evne til evigt at klare gentagne opgaver. Mens palleteringsrobotter typisk har færre frihedsgrader, bevægelsesområdet på seks akse robotter er mere omfattende og giver mulighed for bevægelse i seks retninger.
Anvendelsesegnethed
Applikationer, der er specifikke for en specifik industri
Palletisering af robotter og seks akse robotter er begge meget brugt i en række forskellige industrier; deres præcise anvendelser varierer dog. Seksakset robotteknologi er implementeret i adskillige sektorer, herunder rumfart, elektronik og bilindustrien. Svejsning, maling, inspektion og montage er blandt de opgaver, som disse instrumenter ofte bruges til. De er velegnede til applikationer, der kræver høj præcision og fleksibilitet på grund af deres evne til at udføre indviklede bevægelser.
På den anden side er industrier, der kræver effektiv palletering og materialehåndtering, afhængige af palleteringsrobotics. I bestræbelserne på at optimere deres drift og lagerstyring er industrier, herunder logistik, lægemidler og mad og drikke i høj grad afhængige af palleteringsrobotter. Pakning, lastning/aflæsning af varer og stabling af produkter på paletter er blandt de opgaver, som disse robotter udmærker sig i.
Opgavespecifikke applikationer
Seks akse robotter er bedst tilpasset til opgaver, der kræver præcision og fingerfærdighed, når det kommer til anvendelsesspecifikke opgaver. De besidder evnen til at udføre komplekse opgaver med uovertruffen præcision, herunder svejsning, maling og montage, som en konsekvens af deres seksdimensionelle mobilitet. Desuden er disse robotter velegnede til miljøer, der kræver tilpasningsevne og fleksibilitet, da de kan omprogrammeres til at udføre en bred vifte af opgaver.
Med henblik på palleteringsrobotter er at lette en effektiv udførelse af gentagne opgaver. De er mest effektive til materialehåndtering, palletering, udvælgelse og emballering. Et eksempel er QJRB180-1, som er ideel til opgaver, der kræver flytning af tunge genstande og deres organisering på paller. Industrier, der kræver kontinuerlig drift med høj hastighed, er velegnet til dens exceptionelle nyttelastkapacitet og udvidede rækkevidde.
Effektivitetsanalyse
Driftseffektivitet
Når der træffes beslutning mellem seks akse robotter og palleteringsrobotter, operationel effektivitet er en kritisk faktor. I opgaver, der kræver tilpasningsevne og indviklede bevægelser, er seks-aksede robotter yderst effektive på grund af deres præcision og alsidighed. Dette reducerer behovet for adskillige specialiserede robotter ved at sætte dem i stand til at udføre adskillige opgaver inden for en enkelt produktionslinje. Ikke desto mindre kan deres operationelle effektivitet blive påvirket af deres forkortede rækkevidde og reducerede nyttelastkapacitet.
I opgaver, der kræver gentagne bevægelser og kraftige løft, palleteringsrobotter er konstrueret til at fungere med høj effektivitet. QJRB180-1 er for eksempel i stand til at fungere kontinuerligt med minimal menneskelig indgriben, hvilket gør den yderst effektiv til materialehåndtering og palleteringsopgaver. Det er mere effektivt i store mængder operationer på grund af dets kapacitet til at transportere betydelig last og dække et bredt område.
Produktivitetseffekt
Afhængigt af deres anvendelse, seks akse robotter og palleteringsrobotter har forskellige effekter på produktiviteten. I opgaver, der kræver fleksibilitet og kompliceret arbejde, kan seks-aksede robotter øge produktiviteten betydeligt på grund af deres høje præcision og hastighed. Deres evne til at udføre adskillige opgaver samtidigt minimerer afbrydelser og øger den samlede effektivitet.
På den anden side, palleteringsrobotter er kendt for deres evne til at øge produktiviteten i opgaver, der kræver håndtering af betydelige mængder af produkter. De er uundværlige i industrier, der kræver hurtig og effektiv palletering på grund af deres evne til at arbejde ved høje hastigheder og opretholde kontinuerligt arbejde uden træthed. Desuden er QJRB180-1's produktivitetsfordele yderligere forbedret af dens udvidede rækkevidde og evne til at håndtere store belastninger.
Fleksibilitet og tilpasningsevne
En robots tilpasningsevne og fleksibilitet er væsentlige faktorer for at bestemme dens egnethed til forskellige opgaver. Meget tilpasningsdygtige, seks-aksede robotter kan omprogrammeres til at udføre en række forskellige opgaver. Dette gør dem til det perfekte valg til dynamiske miljøer, hvor produktionskravene er genstand for hyppige ændringer. Tilpasningsevnen af deres kompakte design og deres kapacitet til at fungere i trange rum er yderligere forbedret.
Palletisering af robotter tilbyder betydelig tilpasningsevne inden for deres specialiserede opgaver, selvom de ikke er så fleksible som seks akse robotter. På sit domæne er QJRB180-1 alsidig, da den kan rumme en række produkttyper og palleteringskonfigurationer. På den anden side er det måske ikke passende til opgaver, der kræver høj præcision eller indviklede bevægelser.
Afsluttende tanker
Afslutningsvis begge palleteringsrobotter og seks akse robotter har tydelige fordele, der gør dem egnede til en række industrielle anvendelser. Detaljeret arbejde og tilpasningsevne er de optimale anvendelser for seks-akset robotteknologi, som er kendetegnet ved deres alsidighed, præcision og fleksibilitet. I opgaver, der kræver gentagne bevægelser med højt volumen, palleteringsrobotter er særligt effektive på grund af deres operationelle effektivitet, udvidede rækkevidde og høje nyttelastkapacitet.
Valget af den rette robot afhænger af industrien og opgavens specifikke krav. Informerede beslutninger, der forbedrer produktiviteten og effektiviteten i driften, kan træffes af producenter ved at forstå styrkerne og begrænsningerne ved hver sort. Med den igangværende teknologiske udvikling forventes fremtiden for autonom automatisering at byde på endnu flere muligheder og muligheder for industrielle applikationer.