
Planlægning af flerstrengssvejseproces for robotceller
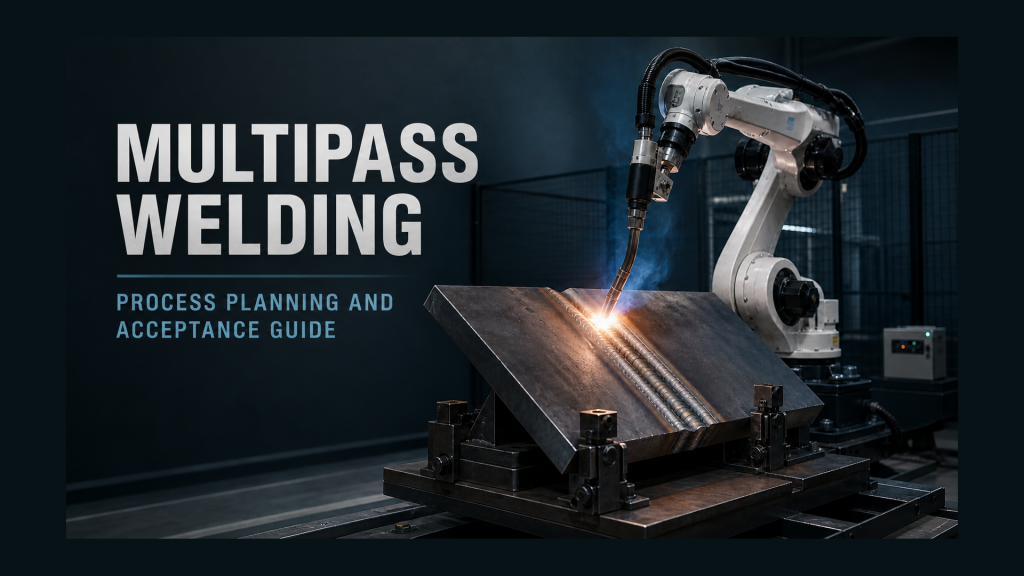
Byg planlægning af flerstrengssvejseprocessen omkring samlingsinput, strækrækkefølge, brænderadgang, kontrol mellem stræk, kvalificering og inspektion.
Robotisk slibningskonsistens: Styr kontaktvinduet
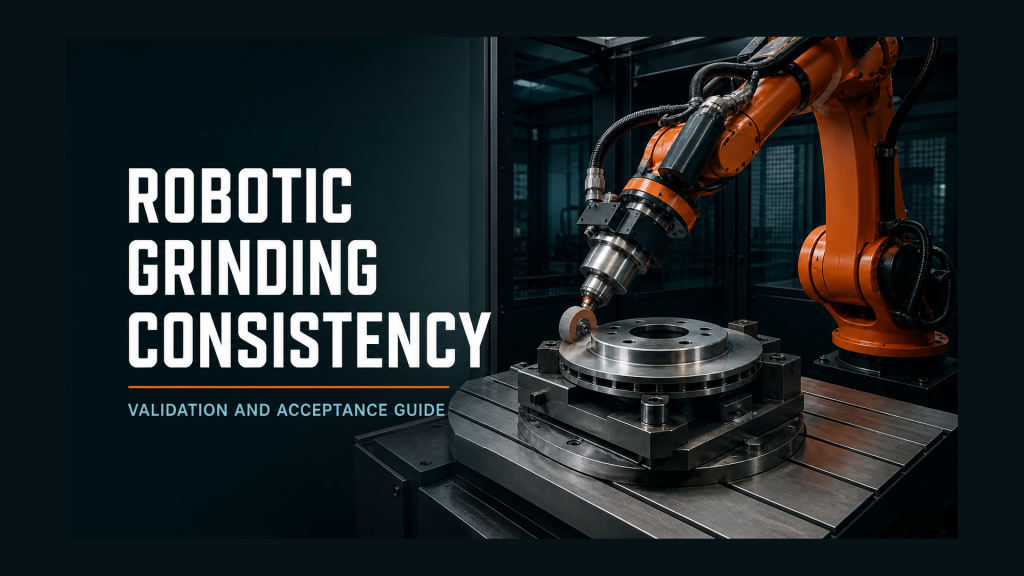
Forbedr robotslibningens konsistens ved at validere delens datum, kontakt, overholdelse, slibemiddeltilstand, ekstraktion, finishinspektion og genvinding.
Gennemgang af proceduren for feltsvejsning
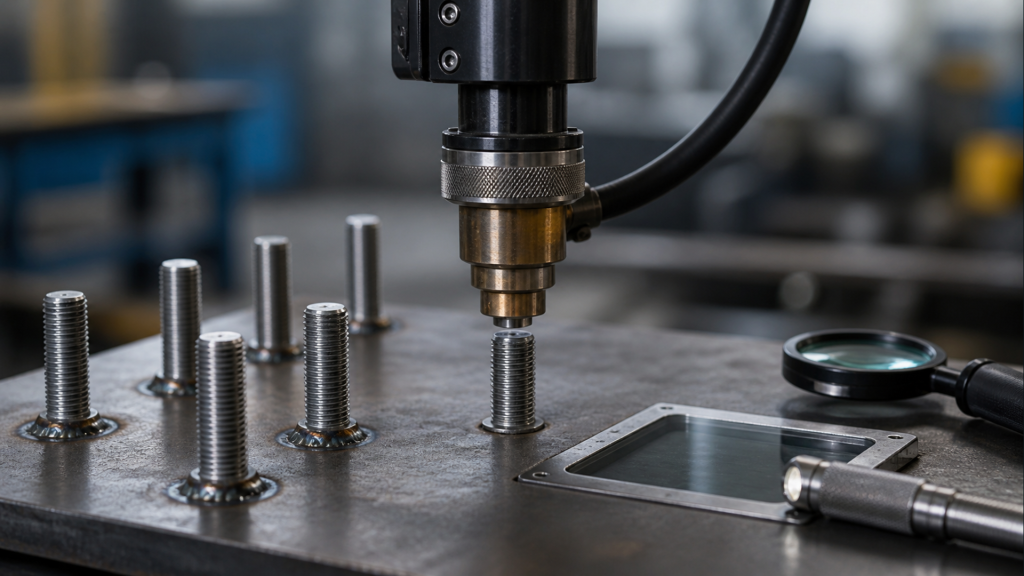
Planlæg gennemgang af feltsvejseprocedurer omkring delens tilstand, værktøj, maskinsignaler, resultatverifikation, sikkerhed, genvinding og accepttest.
Automatisk accept af kassepakkeudstyr
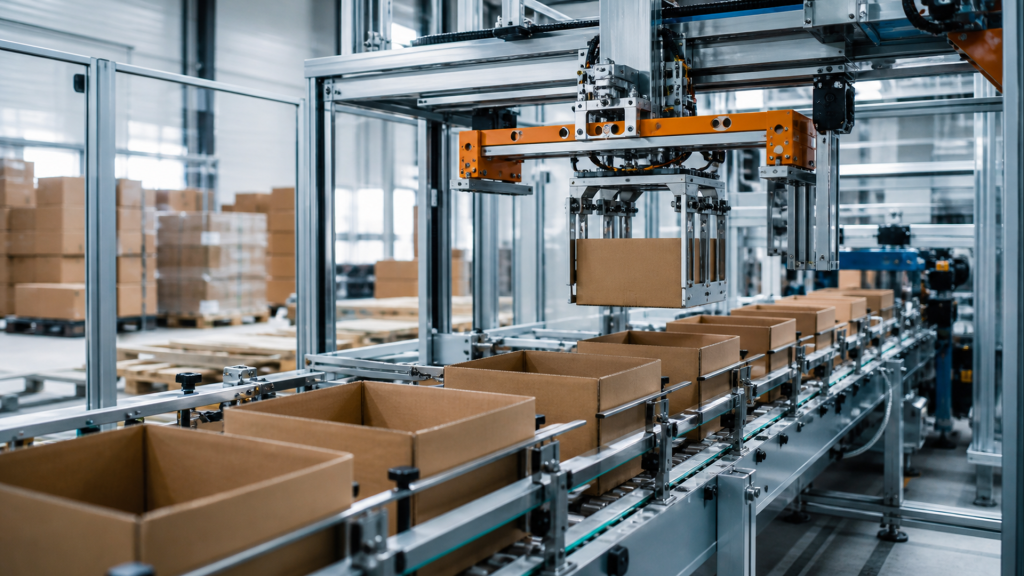
Planlæg automatisk kassepakkeudstyr omkring delens tilstand, værktøj, maskinsignaler, resultatverifikation, sikkerhed, genvinding og accepttest.
Test af rørendeværktøjssekvens for rotation og tilgang
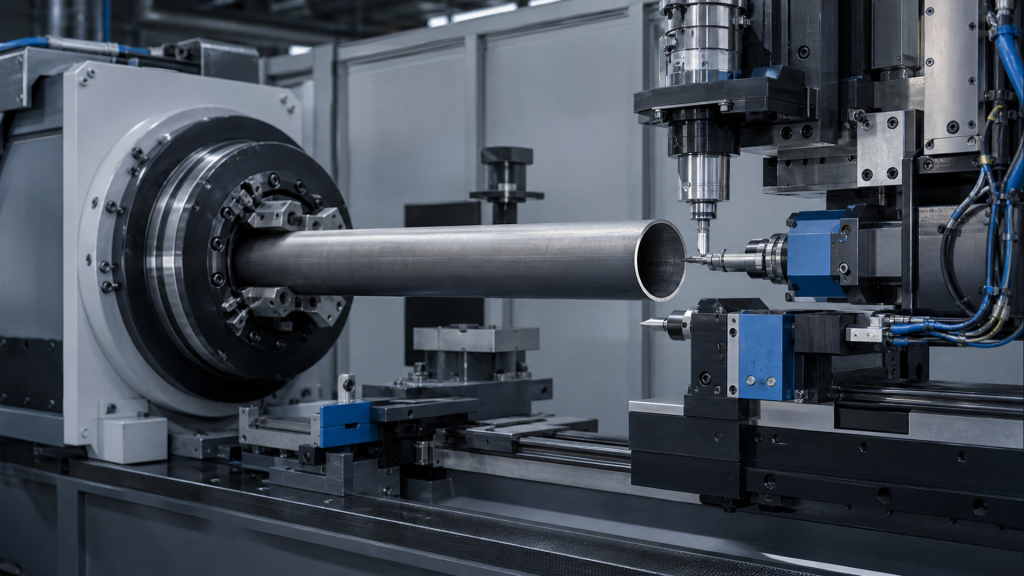
Brug en værktøjssekvenstest for rørenden til at kortlægge emneholdering, rotation, værktøjsidentitet, tilkørsel, tilbagetrækning, inspektion, fejl og accept.
Accept af tørløb i robotsprøjteveje
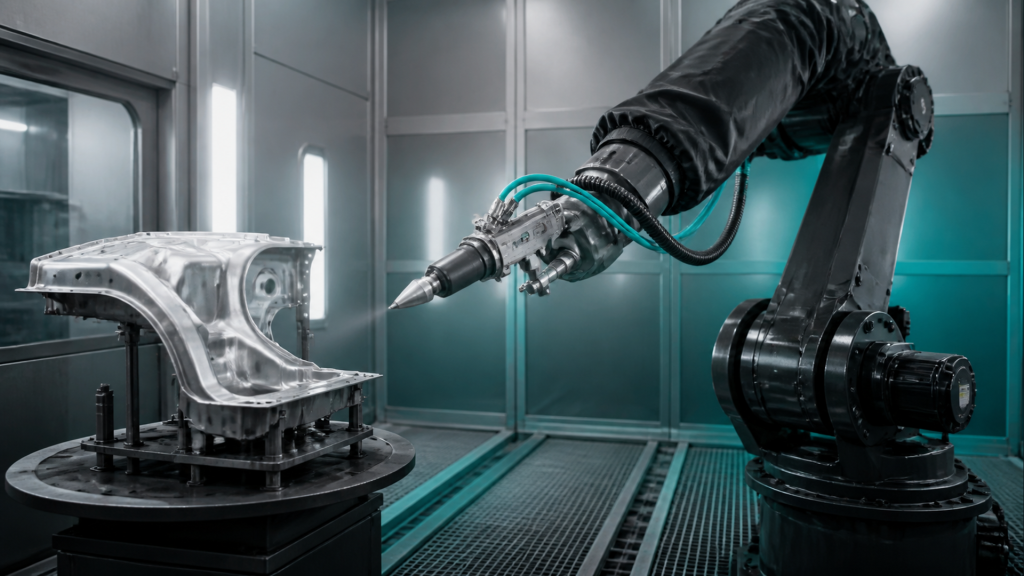
Planlæg tørkørselskontroller af robotsprøjtebanen for pistolstilling, afstandsstykke, vending, slangeafstand, stopgendannelse, kabinesikkerhed og belægningsforsøg.
Automatisering af accept af lange arkskæringer
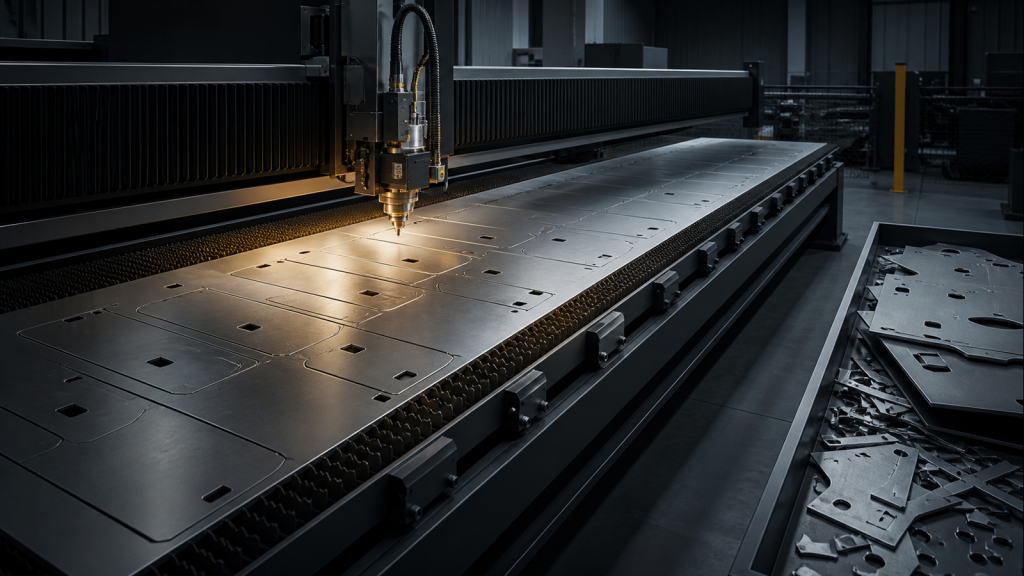
Planlæg accept af automatiseret skæring af lange plader omkring datumfastholdelse, understøtningsændringer, hovedfrigang, skærerækkefølge, skrotstabilitet, aflæsning og genstart.
Rækkeviddetest af robotsvejsning af store emner
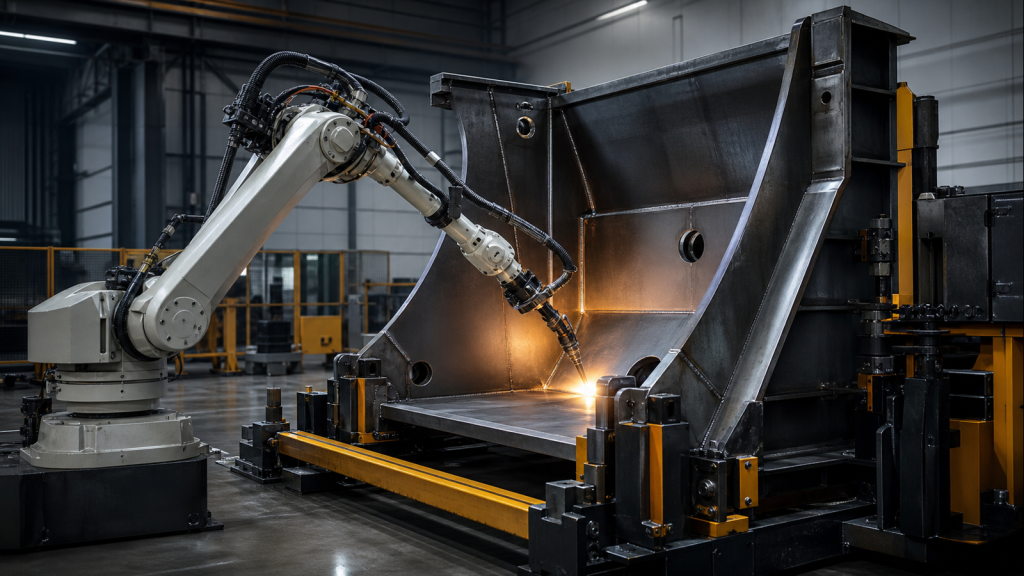
Brug en robotsvejsetest til rækkevidde af store emner for at verificere adgang til sømmene, håndledsholdning, kabelfrigang, tilbagetrækning, repositionering og genfinding af stop.
Robotsvejsning af små runde emner: Datum og overlap
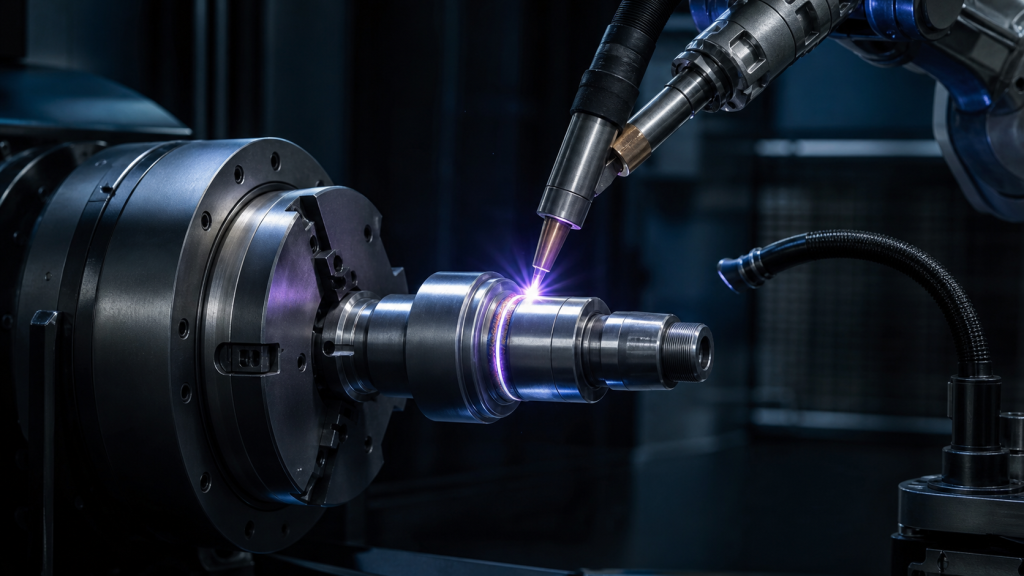
Valider robotsvejsning af små runde emner gennem centerdatum, brænderposition, cirkulær bane, start-stop-overlap, inspektion og reparation.
Dosering af gearkassehustætningsmiddel: Datum og kontinuitet
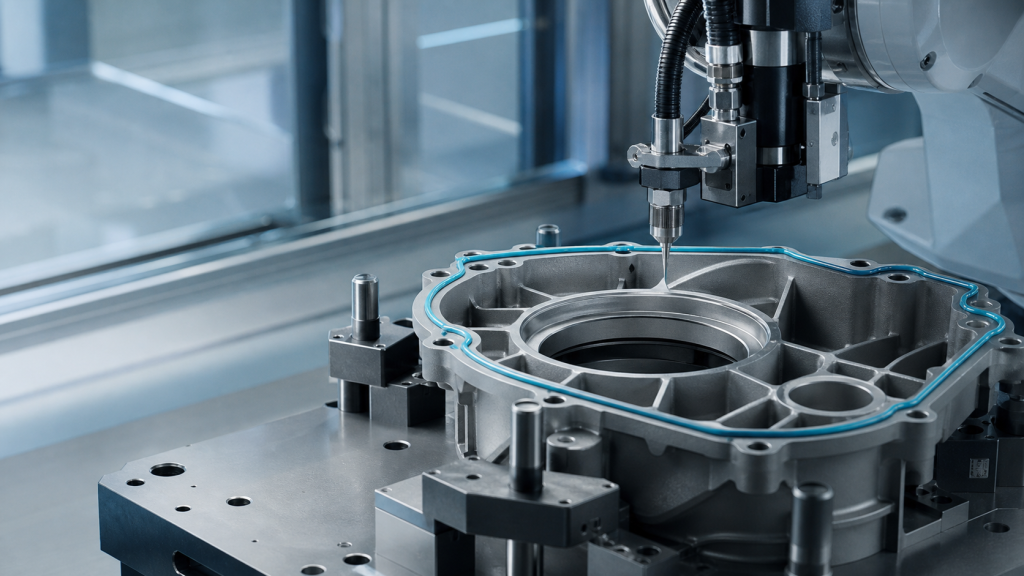
Valider dosering af gearkassehusets tætningsmiddel via datum, materialeberedskab, perlebane, endepunktskontinuitet, inspektion og routing.
Automatisering af termoskalstempel til tyndvæggede dele
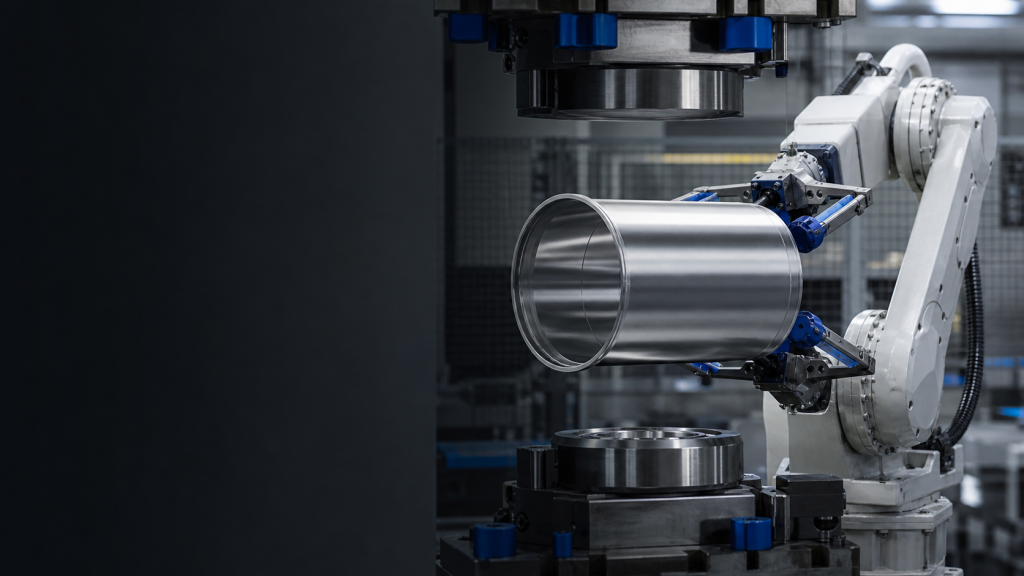
Valider automatisering af prægning af termoskaller gennem tyndvægsunderstøttelse, åbningsstilling, presseoverdragelse, deformationskontrol og gendannelse.
Rackbeslag Robotsvejsefikstur og rækkeviddevalidering
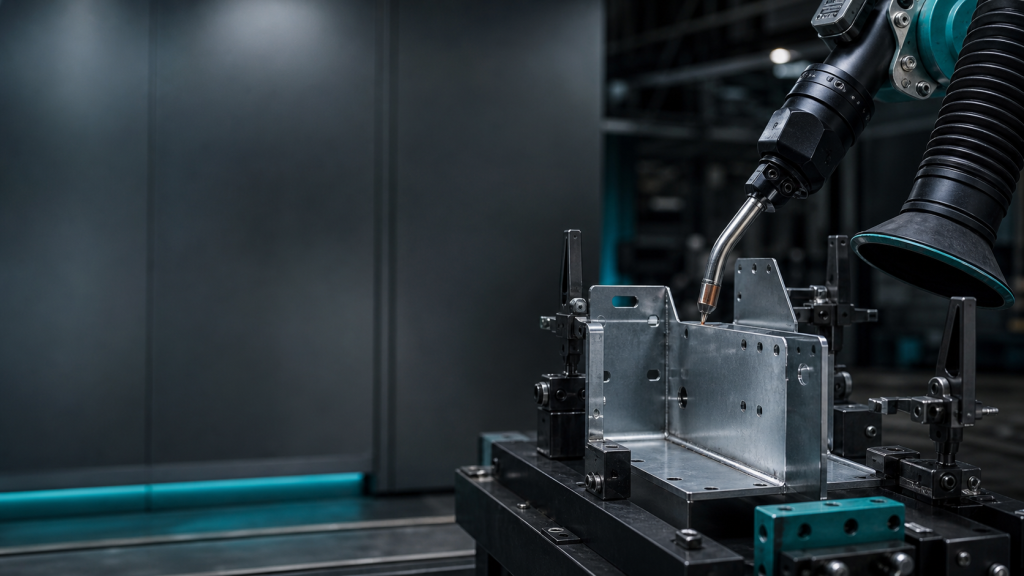
Valider robotsvejsning af stativbeslag via fiksturdatum, brænderrækkevidde, varmesekvens, forvrængningsbevis, inspektion og reparationsrute.