
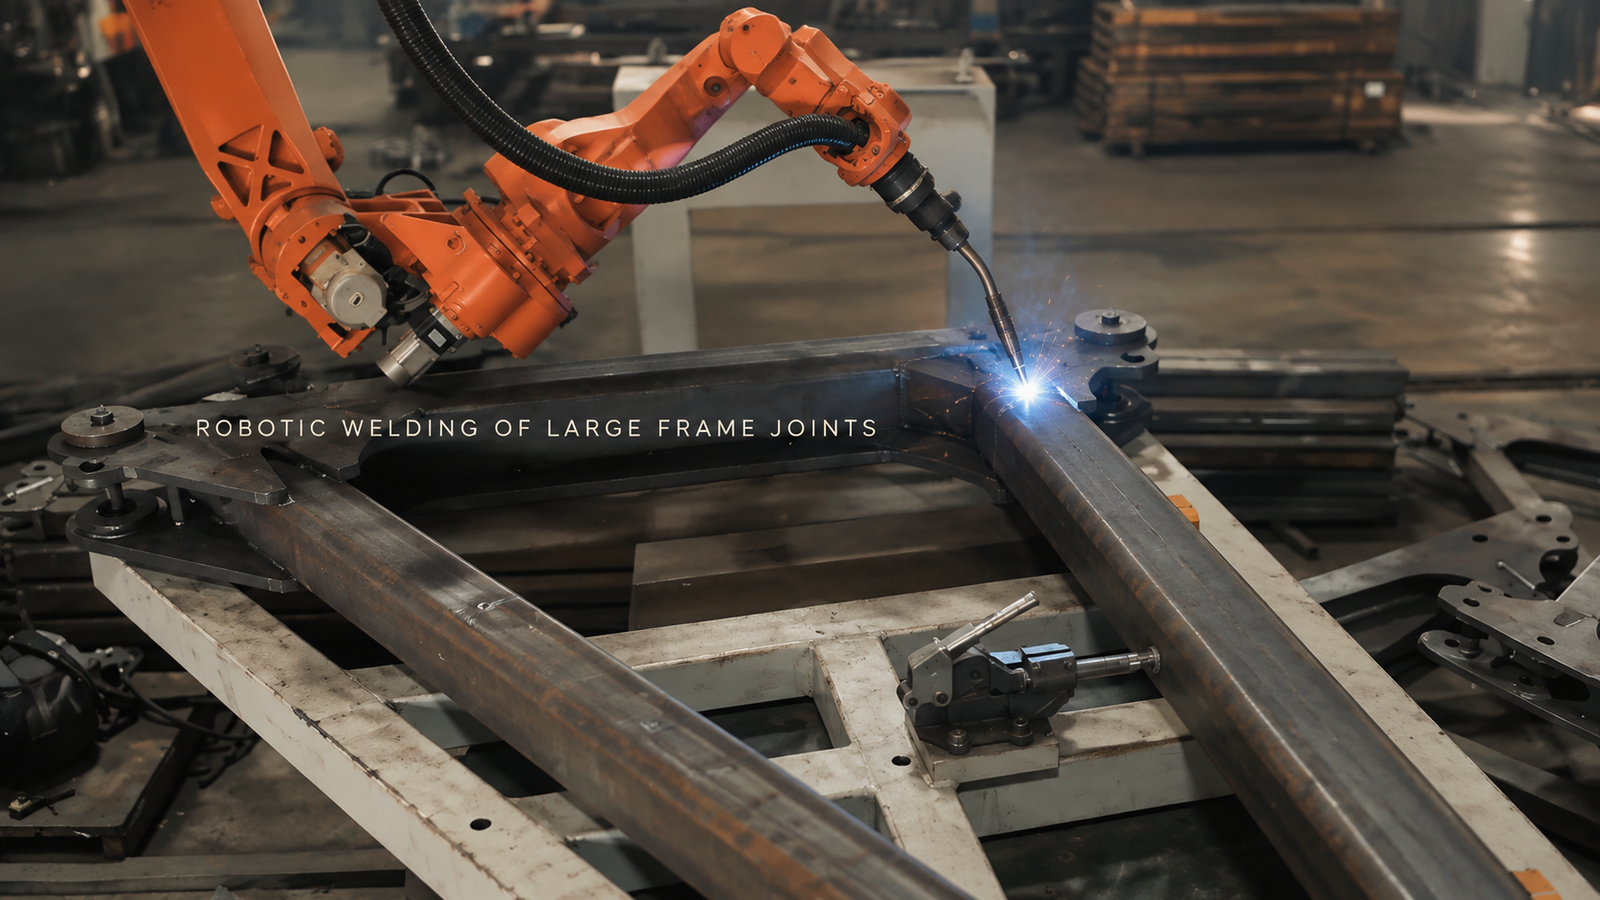
ينبغي تخطيط عملية اللحام الروبوتي لإطار كبير بدءًا من أكثر الوصلات المطلوبة تقييدًا، لأن هذه الوصلة تحدد موضع الروبوت، وارتفاع التثبيت، وموضع المشبك، والمسار المؤدي إلى كل وصلة لاحقة. يُظهر الفيديو روبوتًا برتقالي اللون يقوم بلحام وصلات منفصلة على إطار أنبوبي أو شعاعي ثابت. يدعم هذا الفيديو مراجعة المفهوم القائمة على سهولة الوصول، بينما لا يزال مدى اللحام المطلوب ونتائج الإنتاج بحاجة إلى أدلة من المشروع. اطلب من EVST مراجعة طلبك →
دع المفصل الأصعب يحدد التصميم الأول
قد يجعل الجانب المفتوح للإطار أحد الأقواس يبدو بسيطًا، بينما يعيق أنبوب أو مشبك أو عمود تثبيت المفصل التالي. ولا يكفي مدى وصول الروبوت وحده لحل المشكلة، إذ يجب أن يكون هناك خلوص كافٍ لعنق الشعلة والفوهة ومجموعة الكابلات واتجاه التراجع عند زاوية العمل المطلوبة.
في الدقيقة 00:40.33، يؤكد العرض المقرب وجود قوس نشط عند مفصل واحد على الإطار الثابت.
ابدأ بأكثر نقطة إعاقة في الرسم. حرك مجموعة الشعلة بالكامل إلى موضعها الابتدائي، عبر مسارها المطلوب، ثم أعدها للخارج. بعد ذلك، ضع أداة التثبيت حول هذا المسار. إن استخدام نقطة مرجعية أو مشبك لتحسين الموقع ولكنه يشغل المسار الوحيد المتاح يُغير مفهوم التشغيل الآلي.
تحتاج العناصر الطويلة أيضًا إلى دعم كافٍ للحد من الترهل والحركة. يجب أن يتحكم هذا الدعم في الإطار دون أن يعيق الوصول الذي تم إنشاؤه للتو. لذلك، يجمع النموذج الأولي المفيد بين الإطار الفعلي، والدعامات والمشابك المقترحة، وهندسة الشعلة، ومساحة الكابل، والتغيرات الواردة المقاسة.
قم بمراجعة كل وصلة من حيث الوصول والموقع والمسار
يُظهر المنظر الواسع سبب أهمية التجميع بأكمله: فالروبوت والإطار والتركيب الفولاذي يشتركون في نفس الحجم المقيد.
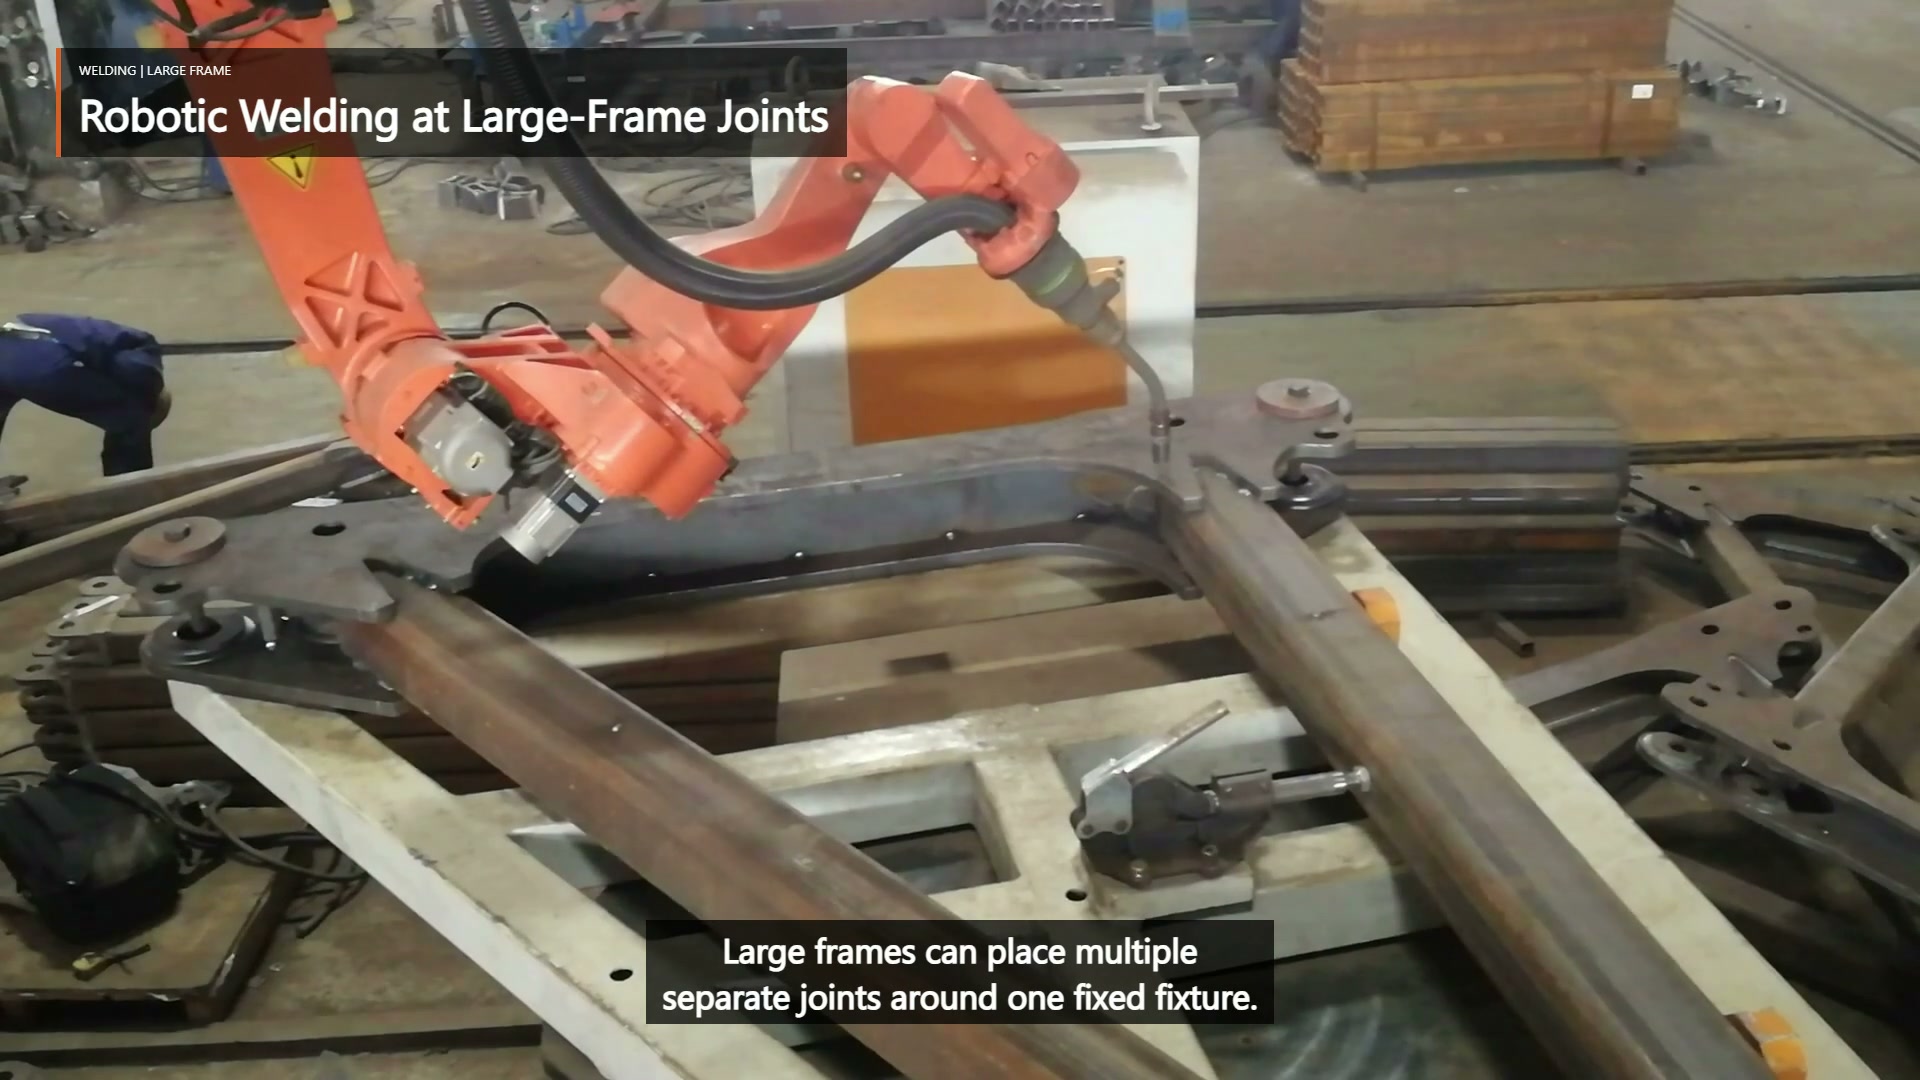
في الدقيقة 00:03.50، تحافظ اللقطة الواسعة على الروبوت والمصباح والإطار الثابت والتركيب الفولاذي في نفس المشهد.
| سؤال المراجعة المشتركة | الأدلة التي يجب تقديمها | نتائج المفهوم |
|---|---|---|
| هل يمكن لمجموعة الشعلة الكاملة أن تقترب وتنسحب؟ | زاوية الوصلة، زاوية الشعلة المطلوبة، منطقة البداية/النهاية والأعضاء المجاورة | قد يتغير تركيب الروبوت أو عرض الإطار أو النطاق الآلي |
| هل يعيد الجهاز المفصل بشكل متوقع؟ | بيانات مرجعية ثابتة، ومواقع المشابك، وحالة التثبيت، ونطاق الفجوة المقاسة | تعتمد إمكانية تكرار المسار على عرض الجزء، وليس على البرمجة وحدها. |
| هل يستطيع الروبوت الانتقال من المفصل السابق دون تجاوز أي عائق؟ | غلاف التركيب، ومسار الكابلات، والمسار غير القوسي | يصبح الترتيب المشترك والأوضاع الوسيطة جزءًا من التصميم |
| هل لا يزال من الممكن فحص المنطقة المطلوبة؟ | الرسم، ومواصفات اللحام، وإمكانية الوصول للتفتيش | يجب أن يحجز التصميم عرض قبول قابل للاستخدام |
وهذا يربط كل متطلبات الخياطة بالتغيير المادي الذي قد يفرضه في مكان آخر من الخلية.
يمكن للتسلسل إعادة إرسال التصميم للمراجعة
يتم ربط الأقواس المنفصلة في اللقطات عن طريق إعادة التموضع بعد إيقاف القوس. يجب أن يحافظ الترتيب المقترح على إمكانية الوصول بعد عمليات اللحام السابقة، ويتجنب حصر الكابل خلف الإطار، ويراعي حركة التجميع أثناء تقدم عملية اللحام. تختلف الحرارة والتشوه باختلاف المشروع، لذا يجب اختبار التسلسل وفقًا للرسم ومتطلبات اللحام بدلاً من استنتاجه من فيديو جزئي.
إذا فقدت وصلة لاحقة الخلوص، أو تعذر وضع نقطة بداية أو نهاية في منطقة مسموح بها، أو أدت حركة الإطار المقاسة إلى تحريك وصلة خارج المسار المخطط له، فقد يكون الحل هو تغيير التجهيزات أو عرض إطار آخر - وليس برمجة أدق. هذه الملاحظات هي سبب ضرورة إدراج تخطيط المسار في دراسة التصميم.
أحضر المفصل الصعب إلى مراجعة المفهوم
تبدأ المراجعة المفيدة برسم الهيكل وقائمة الوصلات، ورموز اللحام ومعايير القبول، وتفاوتات العناصر الواردة وحالة التثبيت المبدئي، والبيانات المرجعية المقترحة ونطاق التثبيت، والأجزاء التمثيلية. حدد الوصلة الأكثر صعوبة في الوصول وأكبر تباين متوقع. يجب أن تثبت التجربة الأولى إمكانية الوصول، وإمكانية تكرار التركيب والفحص في ظل هذه الظروف قبل تقدير الإنتاج.
أرسل هذه المدخلات لمراجعة مفهوم EVST → أو عبر البريد الالكتروني sales@evsrobot.com.
تسجل اللقطات عملية اللحام متعددة المفاصل المرئية؛ وتعتمد الأدوات النهائية والضوابط والحماية وقبول الإنتاج على التحقق من صحة المشروع.