
لا يكتمل تصميم التثبيت الآلي إلا عندما تتمكن الأداة من مغادرة كل موضع مسمار والوصول إلى الموضع التالي بكامل جسمها. ولا يمثل الوصول إلى رأس المسمار سوى جزء من الحل. لذا، يُنصح بإجراء مراجعة شاملة تُفرّق بين الاقتراب المحوري، والانسحاب، وتغيير الاتجاه بين المواضع، ثم تقييم جودة التوصيل باستخدام متطلبات وسجلات منفصلة.
الأداة الطويلة جزء من التصميم
في الدقيقة 00:06، يُظهر الفيديو أداة تثبيت طويلة فوق غلاف على طاولة عمل. يظهر جسم الأداة وشكل قطعة العمل المحيطة بها معًا. لا تُظهر الصورة الأبعاد أو مواصفات البراغي أو قياس الخلوص.
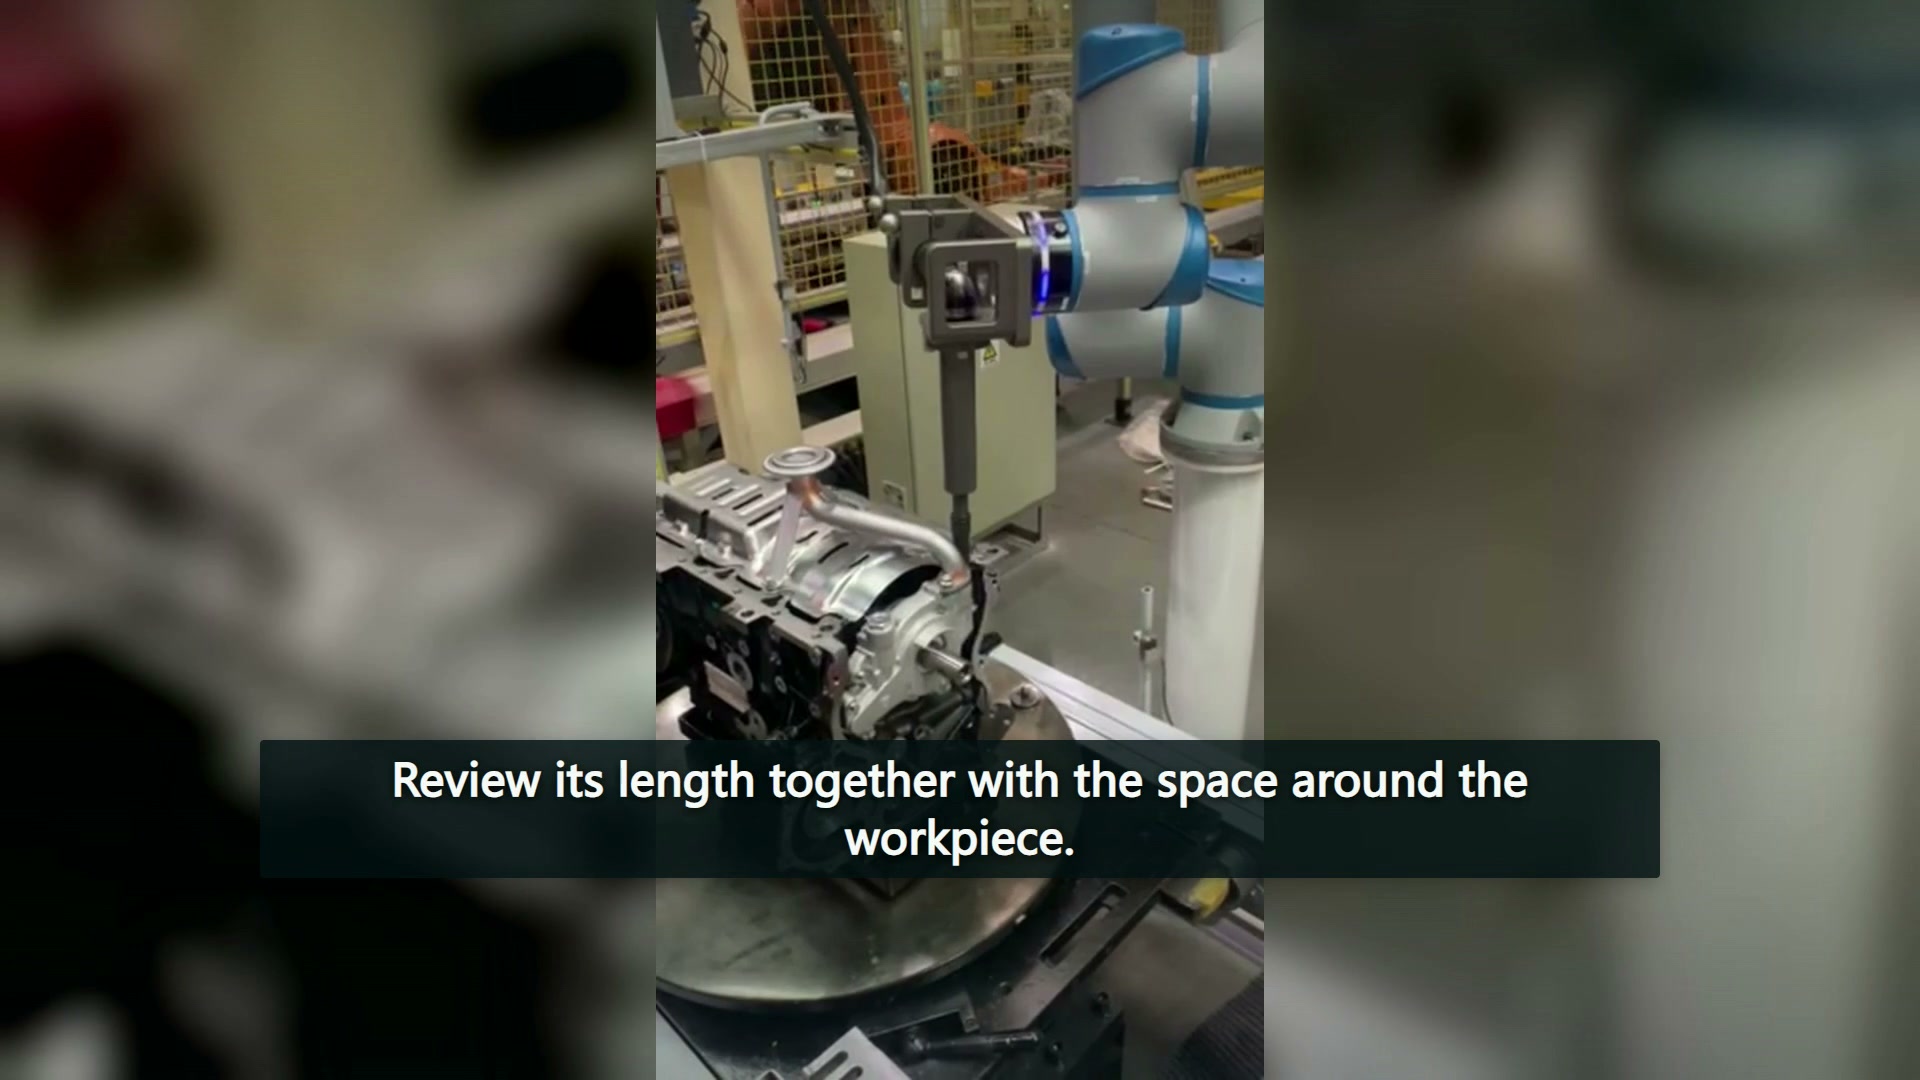
بالنسبة للهيكل المقترح، ضع الأداة المثبتة بالكامل بجانب كل موقع مسمار ذي صلة في الرسم. أدرج النتوءات القريبة، والجدران المجوفة، وهياكل التثبيت. إذا كان الوصول إلى أحد المواقع ممكنًا، فاعتمد هذا الاستنتاج فقط للموقع والتكوين اللذين تم فحصهما فعليًا؛ فقد يتطلب تجويف مختلف نهجًا مختلفًا.
يُعد شكل الأداة خيارًا مقيدًا
أمثلة على تجميع الطائرات والفضاء من شركة أطلس كوبكو يصف هذا الفيديو ترتيبات الأدوات المختلفة، بما في ذلك الإزاحة، للوصول إلى الأماكن الضيقة، مع مراعاة احتياجات الوصول وعزم الدوران عند اختيارها. هذه أمثلة من قطاع صناعي محدد ومجموعة أدوات معينة، ولا تُعدّ توصيات لتثبيت هذه المنتجات على الروبوت الموضح في الفيديو.
السؤال المهم عند الشراء هو: ما هي تركيبة الأداة الكاملة التي تُناسب التوصيل المطلوب ضمن المساحة المتاحة؟ الطول وحده لا يكفي للإجابة. إذا طرأ تغيير على الأداة المقترحة، فإن تركيبها وشكلها الخارجي، بالإضافة إلى طرفها العامل، يجب أن يخضعا للمراجعة المُجددة.
احتفظ بالمغادرة كحركة منفصلة
خلال تسلسل المحطة الأولى، ترتفع الأداة قبل تغيير وضعية عملها. يمكن لمراجعة التطبيق الاستفادة من هذا التمييز لفحص اتجاه السحب قبل النظر في الانتقال إلى مسمار آخر. إذا كانت إحدى ميزات الهيكل تقيّد الدوران، فسجّل الوضعية ذات الصلة والهندسة المتداخلة بدلاً من ترك التعليمات كطلب عام لتعديل المسار.
في الدقيقة 00:33، انتقلت الكاميرا إلى خلية عمل أخرى، حيث يتحرك روبوت حول قطعة عمل مختلفة. يجب عدم ربطها بمحطة الفتح كدورة إنتاج واحدة. توضح الصورة الثانية تفاصيل تخطيط الخلية، لكنها لا تقدم أي نتائج عزم الدوران المفقودة للصورة الأولى.
الأبكر مناقشة مدى الوصول في نقاط عمل متعددة يأخذ هذا في الاعتبار كيف تؤثر المواقع المحددة للمحطة على نطاق الوصول. ويضيف التثبيت سؤالاً أكثر تحديداً: كيف تدخل الأداة المثبتة وتخرج من كل وصلة قبل الانتقال بين تلك المواقع.
تتضمن أدلة الاتصال مدخلات مختلفة
أطلس كوبكو دليل تقنية الشد يشرح هذا الدليل دور الاحتكاك، بما في ذلك التشحيم، في العلاقة بين عزم الربط وقوة التثبيت. وتُعد هذه العلاقة سببًا للحفاظ على شروط التوصيل مع متطلبات الربط. ولا يُقدم هذا الدليل مواصفات الهياكل الموضحة هنا.
لذا، ينبغي أن يميز التقييم بين سجلين. يحدد السجل الهندسي موقع البرغي، وتكوين الأداة، وترتيب الدخول والخروج. أما سجل الوصلة فيوضح حالة المثبت والوصلة، ونتيجة الشد المطلوبة، وطريقة التحقق منها. ولا يمكن الاستعاضة عن السجل الأخير بالاقتراب التدريجي أو التوقف عند البرغي.
يُسهّل فصل هذه الأسئلة عملية فحص مقترح الأداة. إذ يُمكن للمراجع تحديد ما إذا كان البند غير المُحَلّ يتعلق بالوصول المادي، أو معدات الربط المُختارة، أو دليل على نتيجة الاتصال، دون اعتبار حركة الروبوت دليلاً على كل هذه الأمور. كما أن اللقطات لا تُثبت أي ظروف تشغيل تعاونية؛ فهذه الظروف تندرج ضمن تقييم التطبيق المتكامل الفعلي.