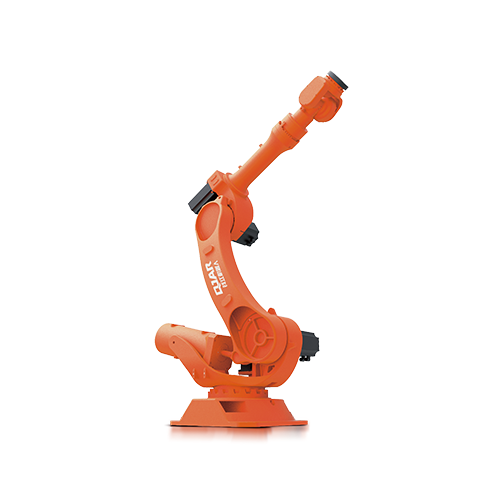
حمولة 210 كجم 2688 مم مسافة الوصول الذراع الآلي QJR210-1

  • تصميم مدمج للغاية.
  • مساحة عمل كبيرة، وسرعة تشغيل عالية، ودقة تحديد موضع متكررة عالية، ومناسبة للحام، والتحميل والتفريغ، والمناولة، والتلميع، والتجميع وغيرها من مجموعة واسعة من التطبيقات.
  • تكرار دقة تحديد المواقع: ± 0.2 مم
  • طول الذراع: 2688 ملم
  • الحمولة: 210 كجم

تنزيل قاعدة البيانات

رسومات ثنائية الأبعاد

تعليمات

معلومات تقنية

الموديل QJR210-1
رقم المحور 6
الحمولة 210kg
كرر الوضعية ± 0.2mm
ماكس أرسبان 2688 مم
نطاق الحركة J1 ± 165º
J2 ﹢85°، ﹣50°
J3 ﹢75°، ﹣160°
J4 ± 360º
J5 ± 120º
J6 ± 360º
السرعة القصوى J1 100 درجة / ثانية
J2 80 درجة / ثانية
J3 95 درجة / ثانية
J4 130 درجة / ثانية
J5 120 درجة / ثانية
J6 200 درجة / ثانية
عزم الدوران المسموح به J4 1200N.m
J5 1200N.m
J6 650N.m
لحظة الجمود J4 84 كجم.م²
J5 84 كجم.م²
J6 55 كجم.م²
وزن الجسم الروبوت 1257kg
قدرة السلطة 30.6kVA
مجلس الوزراء الحجم 650 * 750 * 1150mm
مجلس الوزراء الوزن 140kg
مصدر ثلاث مراحل خمس أسلاك
نموذج التثبيت أرض
تطبيق اللحام، المنصات، التحميل والتفريغ، المناولة، التلميع والطحن، التجميع.

رسم الأبعاد الشاملة للروبوت ونطاق الحركة

ذراع آلي حمولة 210 كجم QJR210-1 رسم نطاق الحركة

رسم أبعاد قاعدة الروبوت

ذراع آلي حمولة 210 كجم QJR210-1 رسم الأبعاد

رسم أبعاد تركيب نهاية الروبوت

ذراع آلي حمولة 210 كجم QJR210-1 رسم أبعاد التثبيت النهائي

نظرة عامة على الخصوصية

يستخدم موقع الويب هذا ملفات تعريف الارتباط حتى نتمكن من تزويدك بأفضل تجربة ممكنة للمستخدم. يتم تخزين معلومات ملفات تعريف الارتباط في متصفحك وتؤدي وظائف مثل التعرف عليك عند العودة إلى موقعنا ومساعدة فريقنا على فهم أقسام الموقع التي تجدها أكثر إمتاعًا وفائدة.