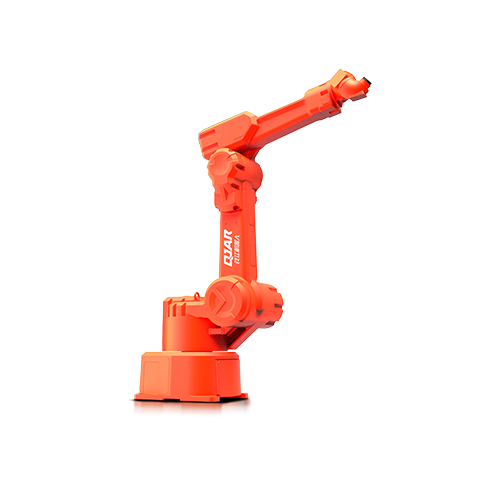
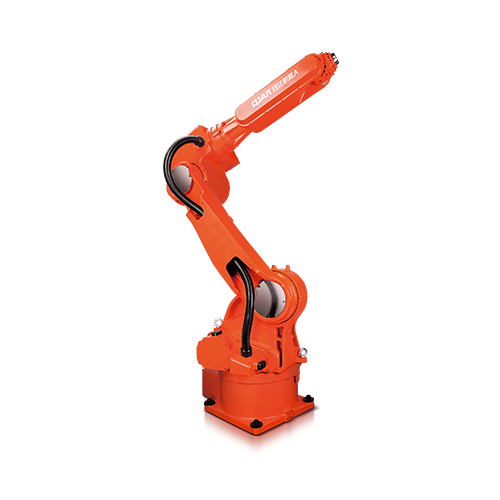
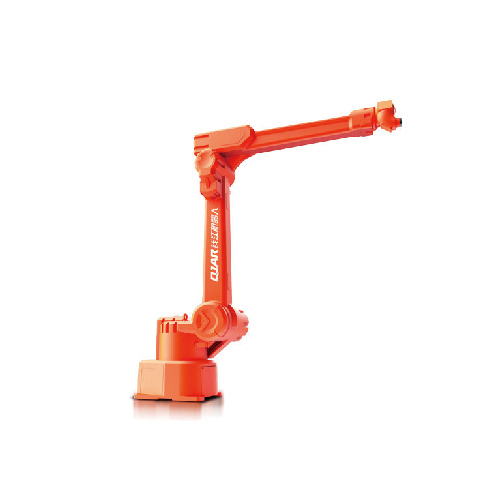
طلاء الذراع الروبوتية QJRP10-1

  • لا توجد بنية معصم متفردة أمامية، خط أنابيب مدمج اختياري، مما يجعل مهمة التدريس بالرش المتزامن أسهل.
  • باستخدام هيكل الحافلة، مريحة للتوسع والسرعة العالية
  • تكرار دقة تحديد المواقع: ± 0.5 مم
  • طول الذراع: 2035 ملم
  • الحمولة: 10 كجم

تنزيل قاعدة البيانات

رسومات ثنائية الأبعاد

تعليمات

معلومات تقنية

الموديل QJRP10-1 (مقاوم للانفجار)
رقم المحور 6
الحمولة 10kg
كرر الوضعية ± 0.5mm
ماكس أرسبان 2035 مم
نطاق الحركة J1 ± 95º
J2 ﹢102°، ﹣53°
J3 ﹢87°، ﹣80°
J4 ± 260º
J5 ± 270º
J6 ± 260º
السرعة القصوى J1 109 درجة / ثانية
J2 126 درجة / ثانية
J3 109 درجة / ثانية
J4 361 درجة / ثانية
J5 361 درجة / ثانية
J6 361 درجة / ثانية
عزم الدوران المسموح به J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
لحظة الجمود J4 0.97 كجم.م²
J5 0.4 كجم.م²
J6 0.1 كجم.م²
وزن الجسم الروبوت 370kg
قدرة السلطة 3.9kVA
مجلس الوزراء الحجم 650 * 750 * 1150mm
مجلس الوزراء الوزن 120kg
مصدر ثلاث مراحل أربع أسلاك
نموذج التثبيت أرض
تطبيق بالنسبة للرسم، لا توجد نقطة تفرد، مما يجعل برمجة التدريس أسهل بكثير.

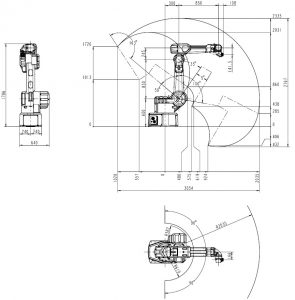
رسم الأبعاد الشاملة للروبوت ونطاق الحركة

طلاء الذراع الروبوتية QJRP10-1 رسم نطاق الحركة

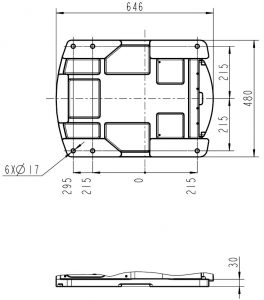
رسم أبعاد قاعدة الروبوت

طلاء الذراع الروبوتية QJRP10-1 رسم أبعاد التركيب

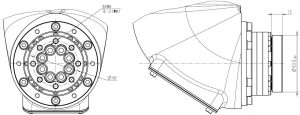
رسم أبعاد تركيب نهاية الروبوت

طلاء الذراع الروبوتية QJRP10-1 رسم أبعاد التثبيت النهائي

نظرة عامة على الخصوصية

يستخدم موقع الويب هذا ملفات تعريف الارتباط حتى نتمكن من تزويدك بأفضل تجربة ممكنة للمستخدم. يتم تخزين معلومات ملفات تعريف الارتباط في متصفحك وتؤدي وظائف مثل التعرف عليك عند العودة إلى موقعنا ومساعدة فريقنا على فهم أقسام الموقع التي تجدها أكثر إمتاعًا وفائدة.