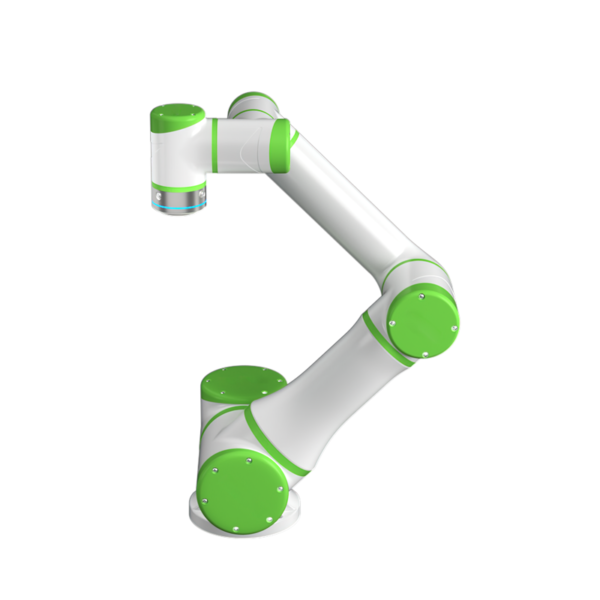
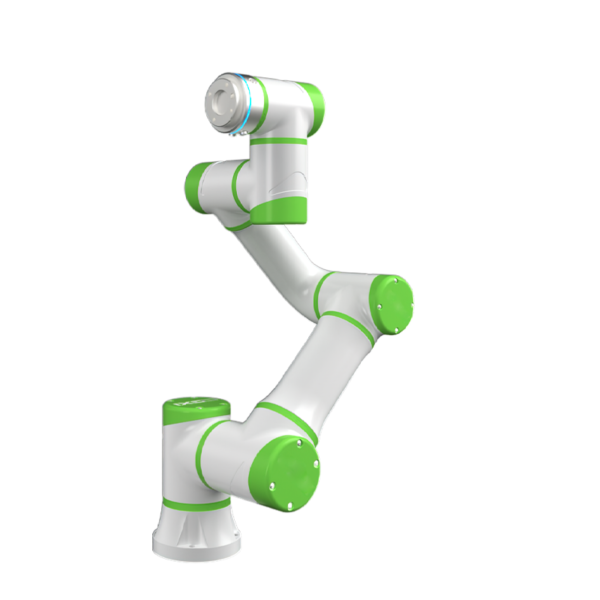
طلاء الذراع الروبوتية QJR6-2700P

  • لا توجد بنية معصم متفردة أمامية، خط أنابيب مدمج اختياري، مما يجعل مهمة التدريس بالرش المتزامن أسهل.
  • باستخدام هيكل الحافلة، مريحة للتوسع والسرعة العالية
  • تكرار دقة تحديد المواقع: ± 0.5 مم
  • طول الذراع: 2035 ملم
  • الحمولة: 10 كجم

تنزيل قاعدة البيانات

تعليمات

معلومات تقنية

الموديل QJR6-2700P
رقم المحور 6
الحمولة 6kg
كرر الوضعية ± 0.5mm
ماكس أرسبان 2701 مم
نطاق الحركة J1 ± 95º
J2 ﹢102°، ﹣53°
J3 ﹢80°، ﹣80°
J4 ± 260º
J5 ± 270º
J6 ± 260º
السرعة القصوى J1 108 درجة / ثانية
J2 103 درجة / ثانية
J3 115 درجة / ثانية
J4 360 درجة / ثانية
J5 360 درجة / ثانية
J6 360 درجة / ثانية
عزم الدوران المسموح به J4 10.96 نيوتن متر
J5 10.96 نيوتن متر
J6 4.90 نيوتن متر
لحظة الجمود J4 0.25 كجم.م 2
J5 0.25 كجم.م 2
J6 0.05 كجم.م 2
وزن الجسم الروبوت 400kg
قدرة السلطة 3.9kVA
مجلس الوزراء الحجم 650 * 750 * 1150mm
مجلس الوزراء الوزن 140kg
مصدر ثلاث مراحل أربع أسلاك
نموذج التثبيت شنت الأرض
تطبيق بالنسبة للرسم، لا توجد نقطة تفرد، مما يجعل برمجة التدريس أسهل بكثير.

رسم الأبعاد الشاملة للروبوت ونطاق الحركة

QJR6-2700P البعد الكلي

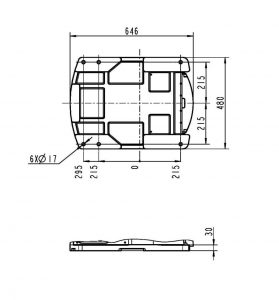
رسم أبعاد قاعدة الروبوت

رسم أبعاد التركيب QJR6-2700P

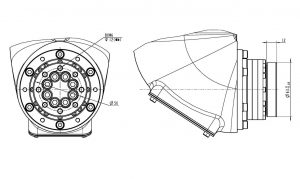
رسم أبعاد تركيب نهاية الروبوت

مخطط واجهة التثبيت QJR6-2700P

نظرة عامة على الخصوصية

يستخدم موقع الويب هذا ملفات تعريف الارتباط حتى نتمكن من تزويدك بأفضل تجربة ممكنة للمستخدم. يتم تخزين معلومات ملفات تعريف الارتباط في متصفحك وتؤدي وظائف مثل التعرف عليك عند العودة إلى موقعنا ومساعدة فريقنا على فهم أقسام الموقع التي تجدها أكثر إمتاعًا وفائدة.