| الموديل | QJR10-1 | |
| رقم المحور | 6 | |
| الحمولة | 10kg | |
| كرر الوضعية | ± 0.05mm | |
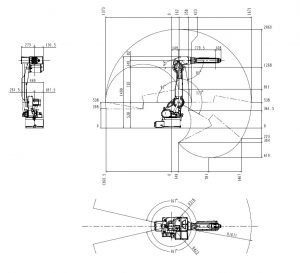
| ماكس أرسبان | 1671 مم | |
| نطاق الحركة | J1 | ± 172º |
| J2 | ﹢166°، ﹣107° | |
| J3 | ﹢83°، ﹣92° | |
| J4 | ± 170º | |
| J5 | ± 125º | |
| J6 | ± 360º | |
| السرعة القصوى | J1 | 172 درجة / ثانية |
| J2 | 172 درجة / ثانية | |
| J3 | 183 درجة / ثانية | |
| J4 | 430 درجة / ثانية | |
| J5 | 430 درجة / ثانية | |
| J6 | 584 درجة / ثانية | |
| عزم الدوران المسموح به | J4 | 24.6N.m |
| J5 | 24.6N.m | |
| J6 | 9.8N.m | |
| لحظة الجمود | J4 | 0.63 كجم.م² |
| J5 | 0.63 كجم.م² | |
| J6 | 0.1 كجم.م² | |
| وزن الجسم الروبوت | 250kg | |
| قدرة السلطة | 3.3kVA | |
| مجلس الوزراء الحجم | 580 * 600 * 960mm | |
| مجلس الوزراء الوزن | 130kg | |
| مصدر | ثلاث مراحل أربع أسلاك | |
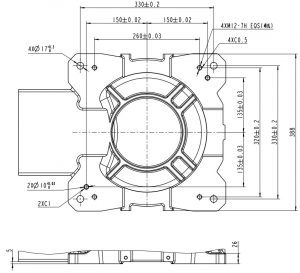
| نموذج التثبيت | الأرض، السقف | |
| تطبيق | اللحام والطلاء والتحميل والتفريغ والمناولة والفرز والتجميع وما إلى ذلك. | |