
By فريق التحرير في EVST تمت المراجعة بواسطة فريق التحرير في EVST · آخر تحديث 24 سبتمبر 2026 · سياسة التحرير · سياسة التصحيحات · شروط
ينبغي أن يُحدد المفصل الأكثر تقييدًا مسار عملية اللحام على الإطار الطويل. يُظهر الفيديو روبوتين برتقاليين موضوعين على طول دعامة زرقاء طويلة تحمل قطعة معدنية منحنية منفصلة؛ وتظهر أقواس عند المفاصل المحلية أثناء تحرك الروبوتين بين المواضع. تبدأ الدراسة المفيدة من المفصل الأقرب إلى العائق أو الأبعد عن نقطة مرجعية ثابتة، ثم تتجه للخارج نحو الدعامات، وموضع الوصول إلى الشعلة، والتسلسل. شارك متطلبات الإطار والمفاصل مع EVST.
ابدأ من المفصل الذي يتمتع بأقل قدر من الحرية
تُغري العناصر الطويلة الفرق بتصميم الخلية بناءً على الطول الإجمالي. صحيح أن الطول مهم، لكن القيد الحاسم غالبًا ما يكون موضعيًا: وصلة قرب دعامة، أو جزء منحني يعيق عنق الشعلة، أو وصلة طرفية تتطلب من الروبوت الاقتراب من حدود عمله. إذا تعذر لحام تلك الوصلة والخروج منها بهامش أمان، فإن بقية التصميم تكون سابقة لأوانها.
يفصل المشهد الواسع التركيب الأزرق عن القطعة المعدنية الداكنة الموجودة بداخله. تقف الروبوتات على جوانب مختلفة وتتحرك إلى مناطق العمل المحلية. يدعم هذا تحليل اللحام على نطاق واسع دون تحديد المنتج أو المشروع أو طريقة التنسيق أو نتيجة اللحام.
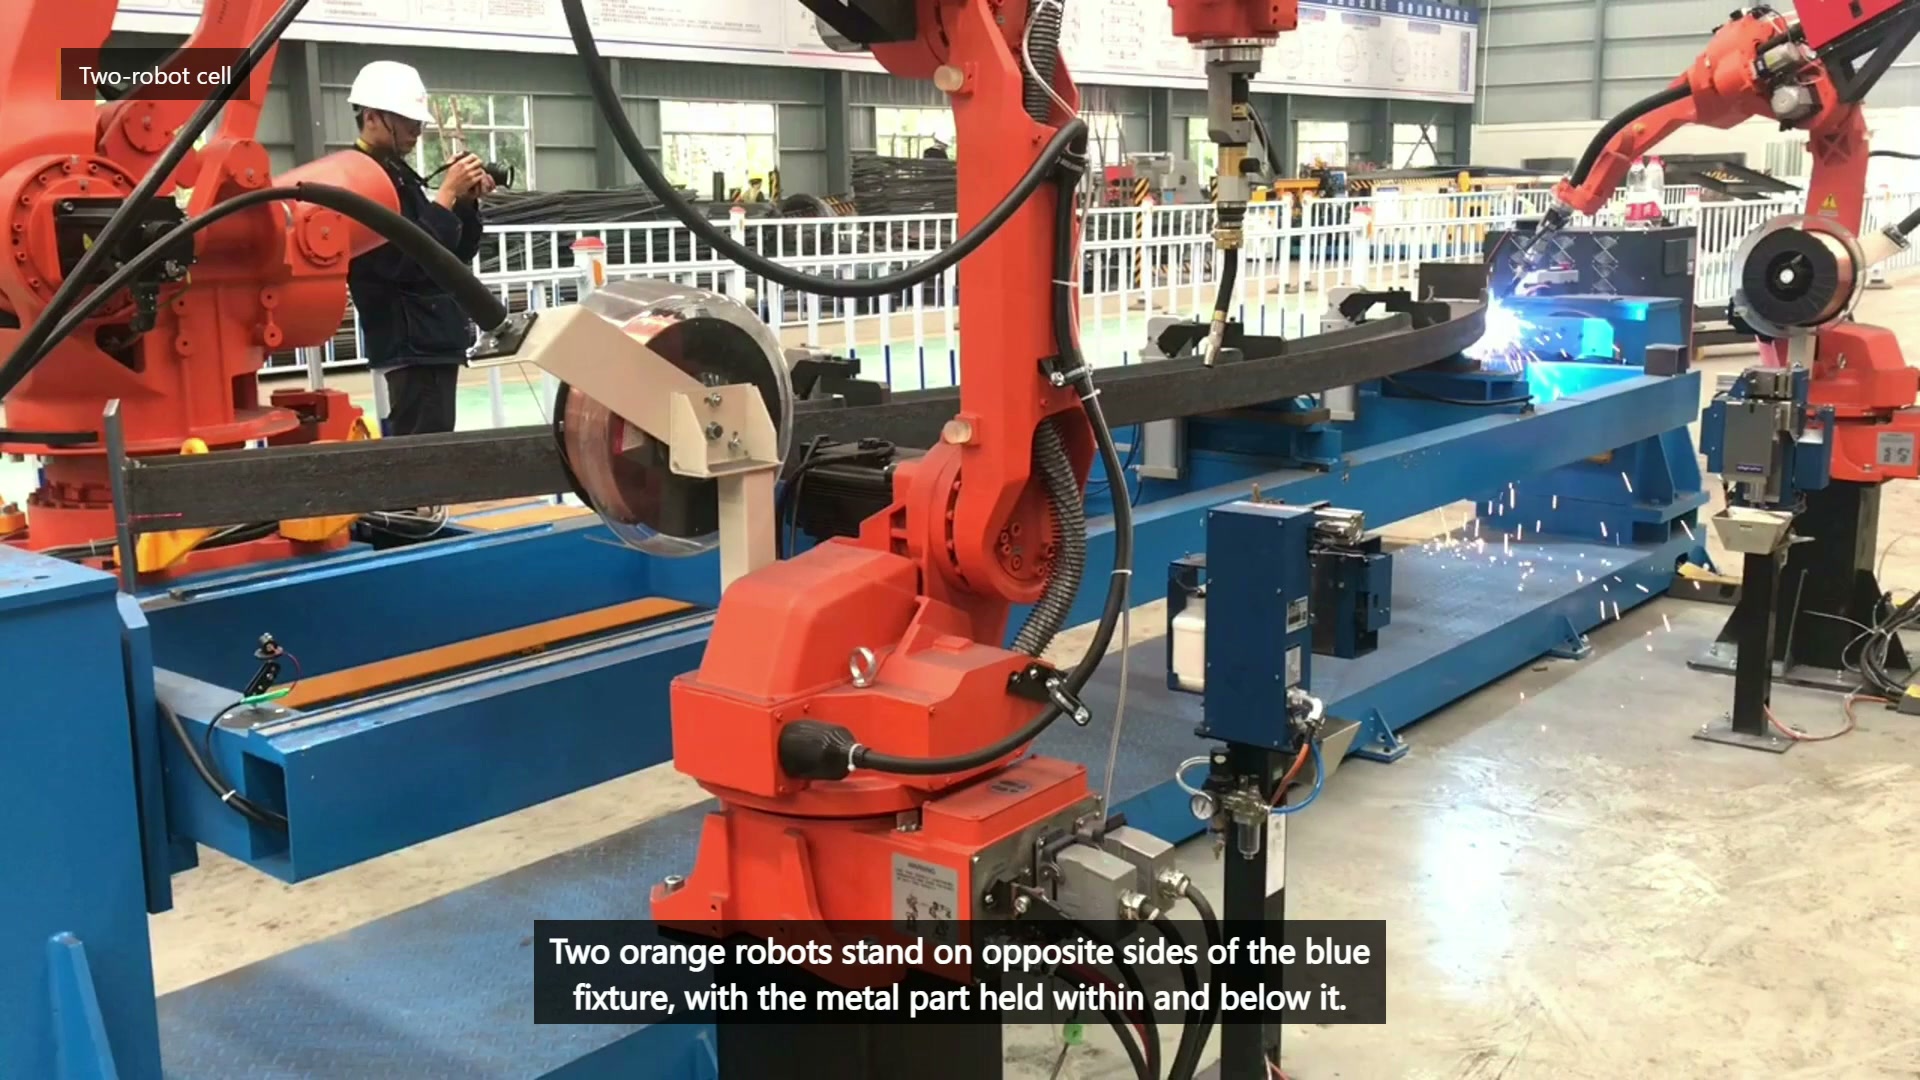
الفيديو الرئيسي الأخير 00:10 — يقف روبوتان برتقاليان على جانبين متقابلين من التركيب الأزرق، مع وجود العضو المعدني الطويل بداخله.
قم بإنشاء خريطة وصول مشتركة قبل تحديد مواقع الروبوت
لكل وصلة مطلوبة، سجّل زوايا الشعلة المسموح بها، ونقاط الوصول للبداية والنهاية، ومساحة الكابل، والمشابك القريبة، ومسار التراجع الواضح. ثم صنّف الوصلة على أنها مفتوحة، أو مقيدة، أو تتطلب إعادة تمثيل، أو خارج نطاق التشغيل الآلي المقترح. توضح هذه الخريطة ما إذا كان وضعان ثابتان للروبوت كافيين، أو ما إذا كانت قطعة العمل، أو أداة التثبيت، أو تركيب الروبوت بحاجة إلى تغيير.
| حالة مشتركة | سؤال مبكر | رد محتمل |
|---|---|---|
| قريب من مشبك | هل يمكن إدخال الشعلة والعنق دون فقدان الزاوية المطلوبة؟ | حرك المشبك أو غيّر اتجاهه |
| بعيدًا عن المرجع | ما مقدار تغير الوضع الذي يصل إلى المفصل؟ | تحسين الدعم أو قياس العرض التقديمي |
| خلف منعطف | هل هناك طريقة آمنة للانسحاب؟ | إعادة تمثيل العضو أو تغيير النطاق |
| مشتركة بين الروبوتات | هل يستطيع أحد الذراعين المرور قبل دخول الآخر؟ | حدد حالات الملكية والانتظار |
ادعم العضو دون تحويل التركيب إلى عائق
يحتاج العنصر الطويل إلى دعم كافٍ للتحكم في عرضه، ولكن كل دعامة تستهلك مساحة الوصول. اختر نقاط مرجعية ثابتة قبل اللحام، وضع الدعامات في أماكن تتحكم في الترهل أو الالتواء، وحدد مواقع المشابك بحيث يبقى مسار الشعلة المخطط له مفتوحًا. قِس موضع الوصلة بعد التثبيت ومرة أخرى بعد الفك؛ وإلا فقد تُخفي تصحيحات المسار اختلافات التثبيت أو القطعة الواردة.
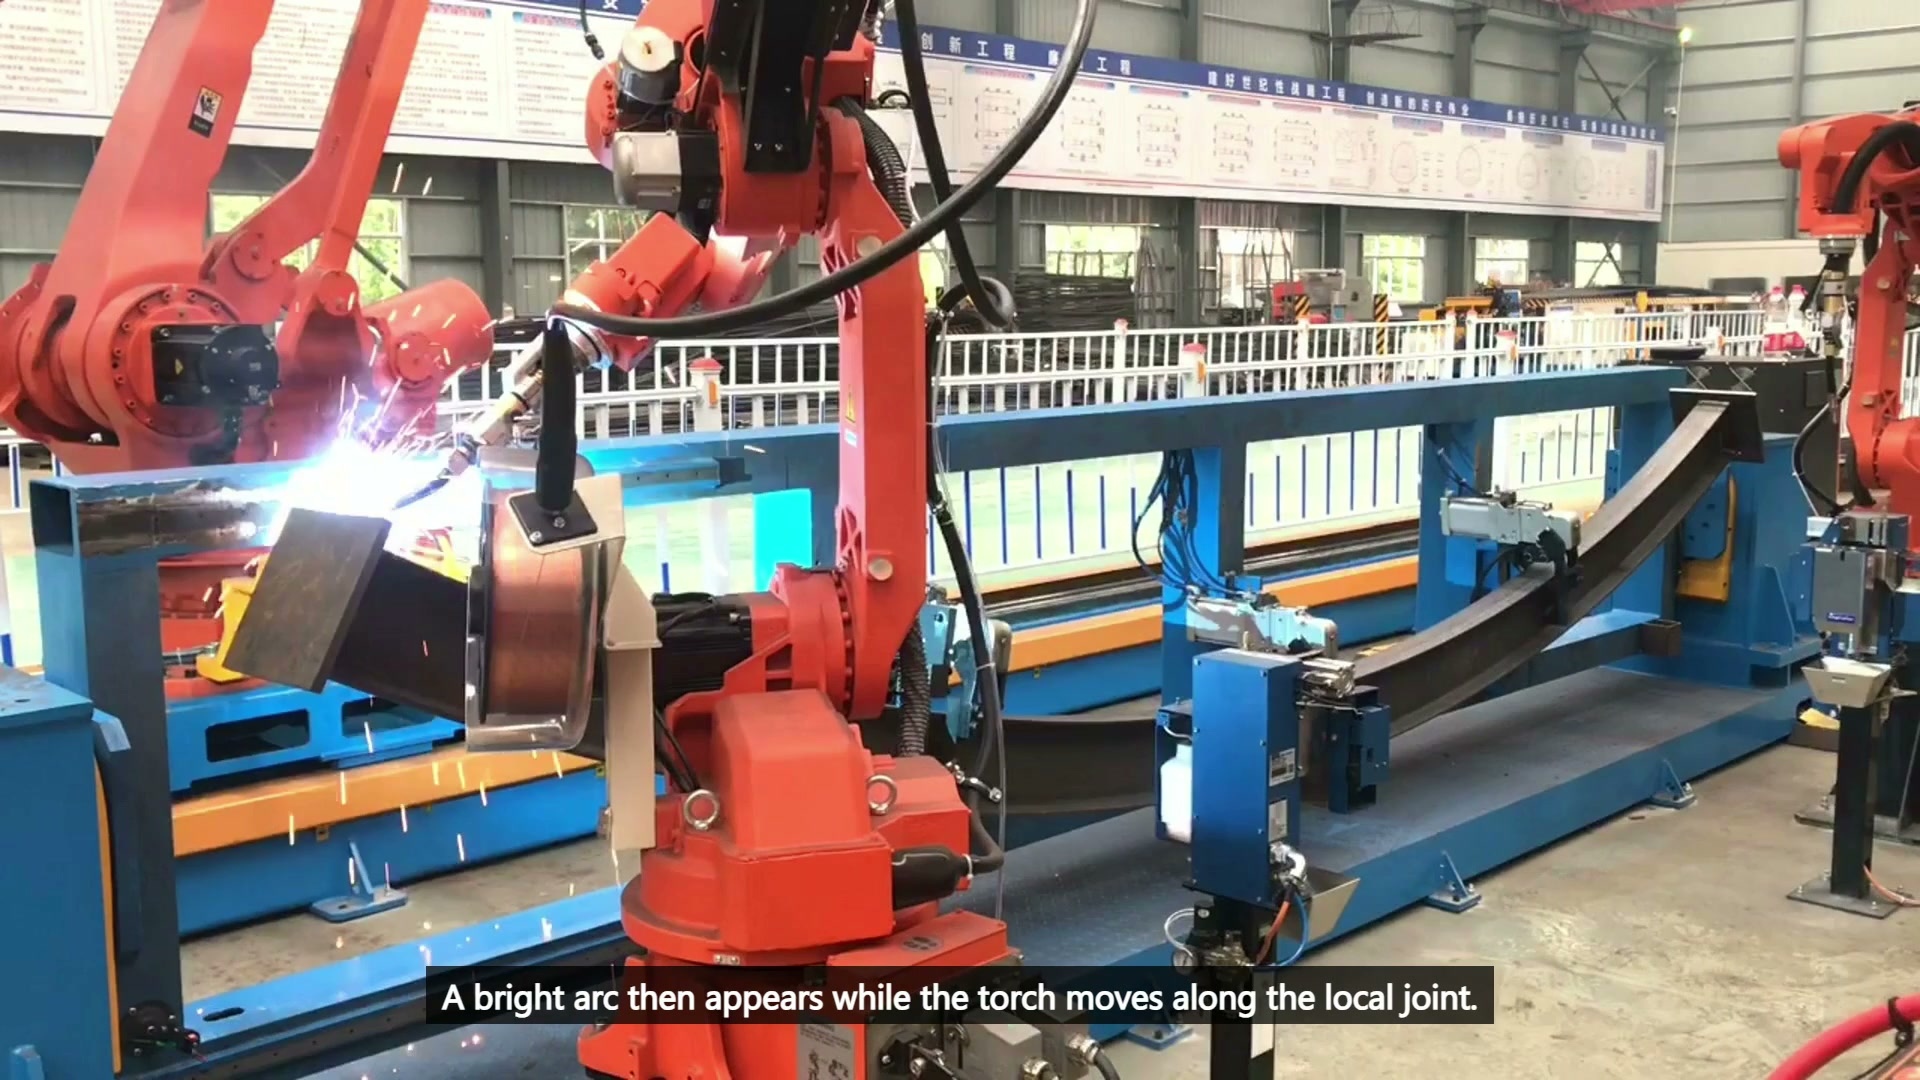
الفيديو الرئيسي الأخير 00:28 — شعلة لحام تعمل عند وصلة محلية على العضو المعدني الطويل، مع ظهور ضوء القوس والشرر.
يجب أن يسمح جهاز التثبيت أيضًا بالتحميل والفحص والتنظيف والصيانة باستخدام الشعلة. غالبًا ما تتطلب هذه الولايات مسافات أمان مختلفة عن اللحام الآلي. التصميم الذي يعمل فقط مع إغلاق الخلية وتثبيت قطعة مثالية مسبقًا هو تصميم غير مكتمل.
التسلسل حسب الوصول والتحقق
يجب أن تتضمن خطة المسار أجزاء اللحام، وحركات إيقاف القوس، وعمليات تسليم الروبوت، ونقاط الاستعادة، ومواقع الفحص. اختبر أكثر الوصلات تقييدًا، وأطول مسافة نقل، وأي منطقة تتقارب فيها مسارات الروبوت. خصص لكل نتيجة رقم وصلة، وحالة تثبيت، وإصدار البرنامج.
لماذا لا نبدأ بأسهل مفصل؟
قد يُخفي عرض توضيحي بسيط الميزة التي تُجبر لاحقًا على إعادة تصميم التركيب. يكشف أصعب مفصل عن حدود التصميم بينما لا تزال التغييرات غير مكلفة.
هل يقوم الروبوت الثاني بتقصير الدورة تلقائيًا؟
لا. تعتمد الفائدة على تخصيص الوصول، والانتظار في المساحة المشتركة، وسلوك التجهيزات، وتسلسل اللحام والفحص المطلوب.
ما الذي يجب أن تستخدمه التجربة البدنية؟
استخدم عناصر مشابهة لعناصر الإنتاج، وظروف التثبيت والفجوات الواقعية، والدعامات المقترحة، ومجموعة الشعلة والكابلات الفعلية.
مدخلات لدراسة اللحام الإطاري الطويل
- رسم الإطار وقائمة الوصلات المرقمة
- مناطق اللحام، والتحضير، ومعايير القبول
- التفاوتات المسموح بها، وحالة التثبيت، والتشوه المحتمل
- مفهوم المرجع والدعم والمشبك والتحميل
- شعلة، كابل، روبوت، وحافظات صيانة
- هدف الإخراج، ونطاق التغيير، وقواعد الاسترداد
البريد الإلكتروني sales@evsrobot.com أو استخدام صفحة الاتصال بمنظمة EVS الدولية باستخدام رسم الأعضاء وقائمة الوصلات، يمكن لفريق EVST مراجعة خريطة الوصول، ومفهوم الدعم، وتخصيص الروبوتات، وخطة التجربة.
توثق اللقطات المصورة تركيبات الإطار المرئية وحركة اللحام الموضعية. تتطلب هوية المنتج، وتنسيق الروبوت، وإجراءات اللحام، وأداء الدورة، وقبول اللحام، التحقق من صحة المشروع.