
المقدمة
لقد حدثت تطورات عميقة في مجال الأتمتة بسبب التحول الدائم في الصناعة التحويلية وسعيها لتحقيق الدقة والفعالية. روبوتات ذات ستة محاورواحدة من أكثر التطورات ثورية، أحدثت ثورة أساسية في العمليات الصناعية. نظرًا لمرونتها ومهارتها الرائعة، لا غنى عن هذه الروبوتات في التحسين اختيار ووضع الروبوت العمليات التي تعتبر أساسية للتصنيع الحديث. من خلال استخدام QJR20-1600 وR6-093S كدراسات حالة، ستحلل هذه المقالة الطريقة التي يتم بها اختيار ووضع الروبوت يتم تعزيز العمليات بواسطة روبوتات ذات ستة محاور.
فهم الروبوتات ذات المحاور الستة
الأسلحة الروبوتية تتألف من روبوتات ذات ستة محاور لديهم ست درجات من الحرية، والتي تمكنهم من التحرك على طول ستة محاور منفصلة، كما توحي تسمياتهم. يمكن أن تعزى الدقة الرائعة التي ينفذون بها المهام المعقدة إلى قدرتهم على التكيف. روبوتات ذات ستة محاور تنحرف بشكل كبير عن الأذرع الروبوتية التقليدية من حيث أنها قادرة على إعادة إنتاج حركة الذراع البشرية. هذه الخاصية تجعلها مناسبة بشكل استثنائي لتنفيذ المهام المعقدة. تم دمج أنظمة التحكم وأجهزة الاستشعار المتقدمة في هذه الروبوتات لضمان دقتها وموثوقيتها.
خفة الحركة الملحوظة التي أبدتها روبوتات ذات ستة محاور ويعزى ذلك إلى حد كبير إلى قدرتها على الدوران على طول محاور متعددة. علاوة على ذلك، وبصرف النظر عن عمليات الانتقاء والمكان المباشرة، فإن تصميمها يتيح تنفيذ مجموعة واسعة من الإجراءات، مثل عمليات اللحام والتجميع المعقدة. نظرا لتنوعها الرائع، روبوتات ذات ستة محاور يتم تنفيذها في العديد من الصناعات، مثل البيع بالتجزئة والأدوية والإلكترونيات والخدمات اللوجستية.
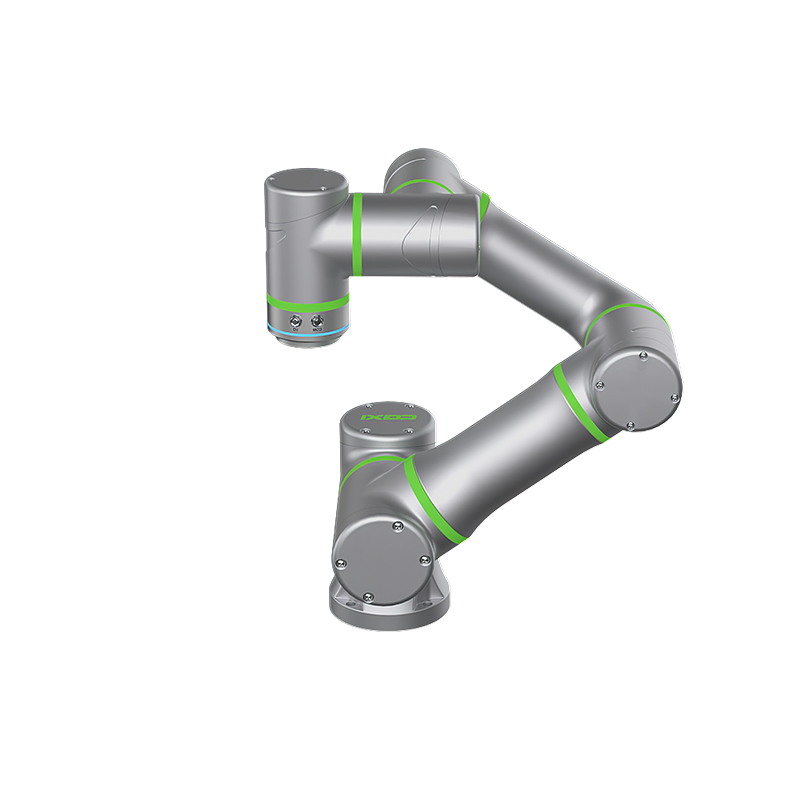
مبادئ تقنيات اختيار ووضع الروبوت
اختيار ووضع الروبوت تتضمن العمليات نقل العناصر من منطقة إلى أخرى. في التصنيع والتعبئة والتغليف والتوزيع، تعتبر هذه المهمة التي تبدو بسيطة ضرورية. فعالية ودقة اختيار ووضع الروبوت العمليات لها تأثير مباشر على الربحية الشاملة وجودة عملية التصنيع. وقبل ذلك، كان يتم تنفيذ هذه المهام يدويًا، مما أدى إلى حدوث أخطاء وتناقضات.
كثيفة العمالة وعرضة للخطأ البشري هي المهام المرتبطة بالدليل اختيار ووضع الروبوت. يمكن أن يؤدي الإرهاق بين الموظفين إلى انخفاض الإنتاج والمزيد من الأخطاء. علاوة على ذلك، قد تنجم الإصابات المهنية عن المهام المتكررة. تتم معالجة هذه القضايا من خلال التكامل اختيار ووضع الروبوتات الروبوتية، والتي تعمل على أتمتة الإجراء وضمان الكفاءة والاتساق.
عمليات اختيار الروبوت ووضعه باستخدام تكامل الروبوت سداسي المحاور
التطور المهم في الأتمتة هو استخدام روبوتات ذات ستة محاور in اختيار ووضع الروبوت إجراءات. إن السرعة والدقة والكفاءة المتزايدة لهذه الروبوتات ليست سوى عدد قليل من المزايا. روبوتات ذات ستة محاور تقليل احتمالية تلف المنتج من خلال التعامل بسهولة مع المهام المعقدة والحساسة. يمكنهم العمل بسرعات عالية دون التضحية بالدقة.
حقيقة أن روبوتات ذات ستة محاور القدرة على العمل دون توقف دون تعب هي إحدى أكبر فوائدها. وترتفع الإنتاجية بشكل ملحوظ نتيجة لذلك. تقلل دقة هذه الروبوتات أيضًا من احتمالية حدوث أخطاء، مما يضمن التعامل مع المنتجات بدقة وموثوقية. في صناعة الإلكترونيات، على سبيل المثال، روبوتات ذات ستة محاور تُستخدم لوضع مكونات صغيرة على لوحات الدوائر بدقة ورعاية فائقة - وهي عملية قد تكون شاقة وتستغرق وقتًا طويلاً للعمال البشريين.
تسليط الضوء على المنتج: QJR20-1600
في مجال ال روبوتات ذات ستة محاور، QJR20-1600 فريد من نوعه. حمولتها البالغة 20 كجم ومسافة الوصول الرائعة البالغة 1668 ملم هي ميزاتها الرئيسية. نظرًا لكونه أول روبوت رش معتمد على المستوى الوطني ومزودًا بميزة مقاومة الانفجار، فهو مثالي للبيئات الخطرة. يعد تصميمه الرأسي متعدد المفاصل، الذي يزيد من الاستقرار الميكانيكي، أحد ميزات التصميم البسيطة والمدمجة العديدة.
تعد عملية التحميل والمعالجة والتحميل والتفريغ والقطع بالليزر والرش والتلميع مجرد عدد قليل من التطبيقات العديدة التي يتفوق فيها QJR20-1600. يتم ضمان الأداء الموثوق به من خلال سرعة التشغيل العالية ودقة تحديد المواقع المتكررة ±0.05 مم. عند استخدام المواد المتطايرة في تطبيقات مثل الرش، توفر ميزة مقاومة الانفجار درجة إضافية من الأمان.
تتكون المواصفات الفنية لجهاز QJR20-1600 من:
20 كجم هي الحمولة
إعادة الوضع في نفس الموقع الموثوقية: ±0.05 مم
الحد الأقصى لطول الذراع: 1668 ملم
موقف المحور: ستة
نطاق الحركة: J1 (±172°)، J2 (√147°، −115°)، J3 (√83°، −98°)، J4 (±167°)، J5 (±115°)، J6 (±360°).
السرعة القصوى: J1 (154 درجة/ ثانية)، J2 (154 درجة/ ثانية)، J3 (171 درجة/ ثانية)، J4 (355 درجة/ ثانية)، J5 (355 درجة/ ثانية)، J6 (355 درجة/ ثانية)
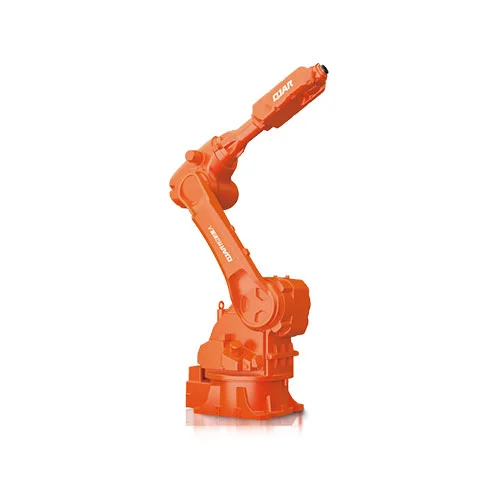
التركيز على المنتجات: #R6-093S
ممتاز آخر روبوت ذو ستة محاور تم تصميمه للمهام التعاونية وهو R6-093S. يعتبر هذا الروبوت مثاليًا للتعامل مع المنصات، اختيار ووضع الروبوتومهام اللحام بالقوس الكهربائي لأنها تحتوي على حمولة 6 كجم ومسافة وصول 917 ملم. نظرًا لتصميمه خفيف الوزن وصغير الحجم، يشتهر R6-093S بأدائه الاستثنائي وموثوقيته، خاصة في المساحات الضيقة.
ومن خلال ميزته التعاونية، يستطيع R6-093S العمل جنبًا إلى جنب مع البشر، مما يزيد من وقت التشغيل ومساحة العمل ويريح العمال من المهام الخطيرة والمتكررة. ويتم ضمان عملياتها الدقيقة من خلال دقة تحديد المواقع المتكررة البالغة 0.02 مم. يتمتع هذا الروبوت بمجموعة واسعة من التطبيقات المحتملة نظرًا لقدرته على التكيف وإمكانية تثبيته في أي زاوية.
تتكون المواصفات الفنية لـ R6-093S من:
الحمولة: ستة كيلوغرامات
إعادة الوضع في نفس الموقع الحد الأقصى لنطاق الذراع: 917 ملم الدقة: ±0.02 ملم
ست درجات من الحرية
نطاق الحركة: المفصل 1 (±360°)، المفصل 2 (±360°)، المفصل 3 (±165°)، المفصل 4 (±360°)، المفصل 5 (±360°)، المفصل 6 (±360°) .
السرعة القصوى: 210 درجة/ثانية للمفاصل 1 و2 و3 و4؛ 360 درجة/ثانية للمفاصل 4 و5 و6؛
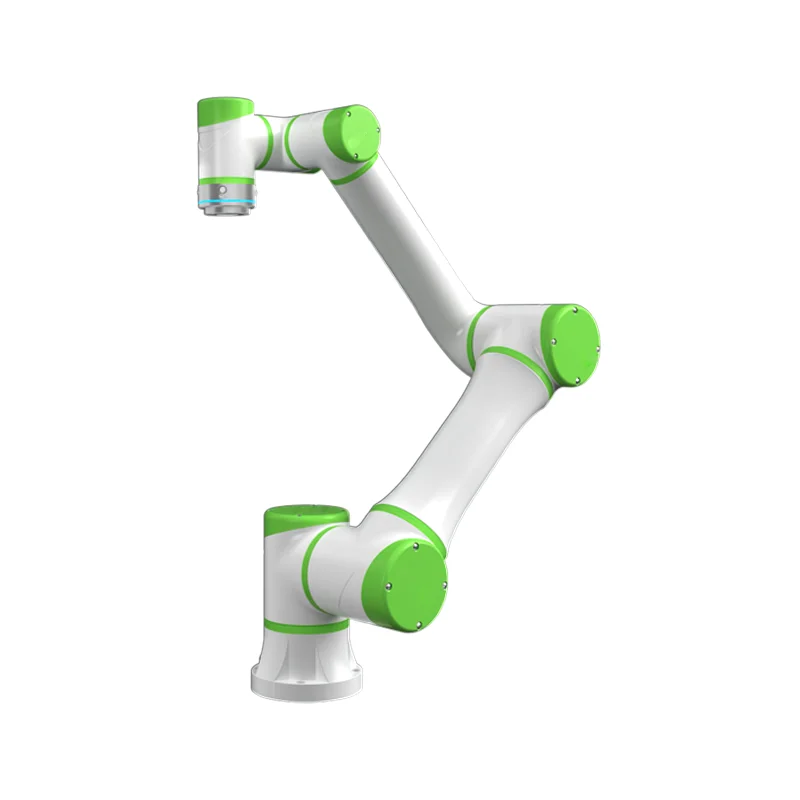
في المقابل: QJR20-1600 على النقيض من R6-093S
أصبح من الواضح عدد من الاختلافات والتشابهات المهمة بين QJR20-1600 وR6-093S. مع حمولة تبلغ 20 كجم ومسافة وصول تبلغ 1668 مم، تم تصميم QJR20-1600 للأعمال الشاقة. إنه مناسب للبيئات الخطرة بسبب ميزته المقاومة للانفجار، خاصة في تطبيقات الرش.
بالمقارنة، تم تصميم R6-093S للعمليات التعاونية في المناطق الصغيرة، حيث يتميز بحمولة 6 كجم ومسافة وصول 917 ملم. بالنسبة للوظائف التي تتطلب درجة عالية من الدقة والمرونة، مثل اختيار ووضع الروبوت العمليات واللحام القوسي، تصميمها خفيف الوزن وصغير الحجم يجعلها مثالية.
مع QJR20-1600 بقياس ±0.05 مم وR6-093S بقياس ±0.02 مم، يوفر كلا الروبوتين دقة تكرار ممتازة لتحديد المواقع. ستحدد المتطلبات الخاصة للتطبيق أيًا من الاثنين هو الأفضل. يعد QJR20-1600 الخيار الأفضل للمهام الصعبة والخطيرة. يعمل الطراز R6-093S بشكل جيد للغاية في المهام التي تتطلب التعاون والدقة العالية في المناطق الصغيرة.
أمثلة على دراسات الحالة
ألق نظرة على دراسات الحالة هذه لترى كيف روبوتات ذات ستة محاور يتم استخدامها في مواقف العالم الحقيقي:
دراسة الحالة رقم 1: إنتاج السيارات
يتم استخدام QJR20-1600 لوضع المكونات الثقيلة على منصات نقالة والتعامل معها في منشأة لتصنيع السيارات. لقد ساهمت دقتها وسعة الحمولة الكبيرة في تعزيز الإنتاج بشكل كبير مع تقليل الأخطاء. يتم ضمان السلامة عند رش قطع غيار السيارات بفضل ميزة مقاومة الانفجار.
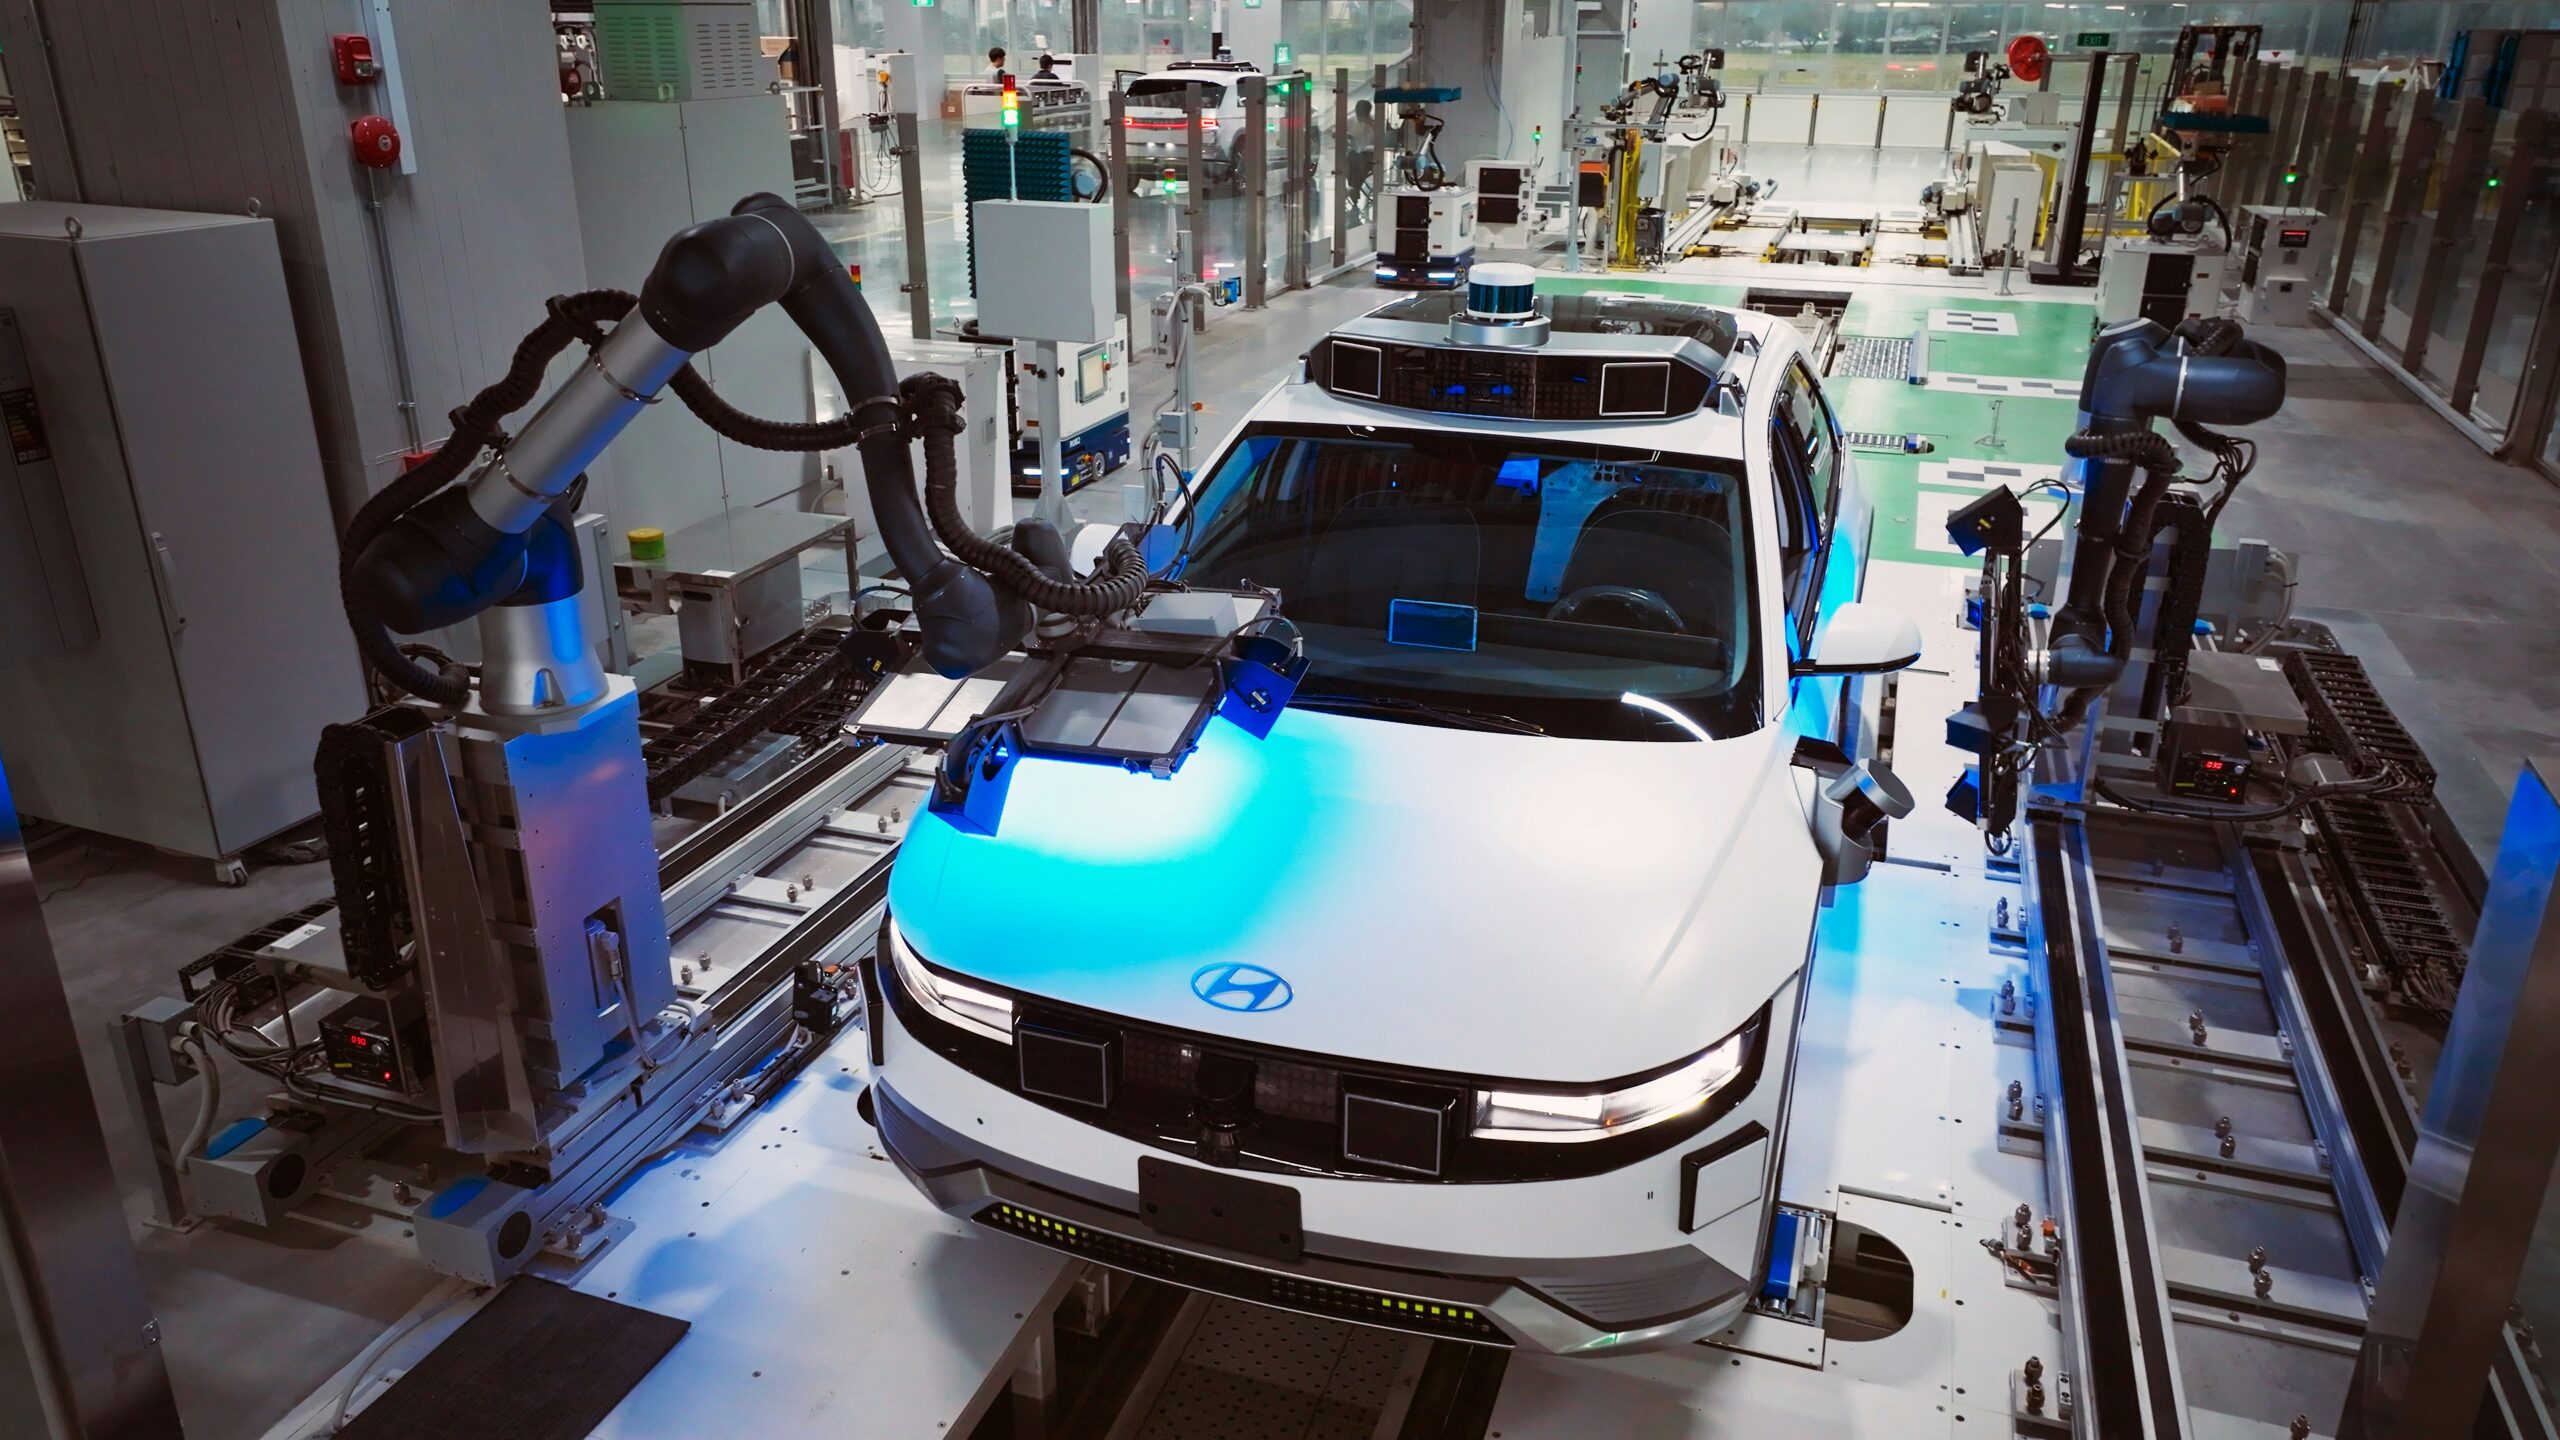
دراسة الحالة رقم 2: تجميع الإلكترونيات
يتم استخدام R6-093S ل اختيار ووضع الروبوت العمليات التي تنطوي على مكونات حساسة في منشأة تجميع الإلكترونيات. حجمها الصغير ودقتها الاستثنائية تمكنها من العمل بفعالية في المساحات الضيقة، مع وضع المكونات الصغيرة بدقة على لوحات الدوائر. يمكنه التعاون مع المشغلين البشريين بفضل الميزة التعاونية التي تعمل على تحسين سير العمل بشكل عام.
دراسة الحالة رقم 3: تغليف الأدوية
يتم استخدام كل من QJR20-1600 وR6-093S في منشأة تعبئة الأدوية. بينما يتم استخدام R6-093S للدقة اختيار ووضع الروبوت المهام، مما يضمن تعبئة كل عبوة وإغلاقها بدقة، ويتم استخدام QJR20-1600 للتعامل مع المواد السائبة. ومن خلال دمج هذه الروبوتات، زادت الكفاءة والاتساق، مما يضمن معايير عالية من السلامة والجودة.
آفاق النهوض بالروبوتات ذات المحاور الستة وعمليات الروبوت الاختيار والمكان
ومع التطورات التكنولوجية المستمرة، اختيار ووضع الروبوت العمليات و روبوت ذو ستة محاورICS لها مستقبل مشرق. يعد دمج الذكاء الاصطناعي والتعلم الآلي أحد الاتجاهات الناشئة التي ستسمح للروبوتات بالعمل بشكل مستقل في مهام أكثر تعقيدًا من أي وقت مضى. سيتم تعزيز الدقة والقدرة على التكيف من خلال أجهزة الاستشعار وأنظمة الرؤية المحسنة.
نظرًا لأنها تتيح التعاون السهل بين البشر والروبوتات، فمن المتوقع أن تحظى الروبوتات التعاونية أو الروبوتات التعاونية بانتشار أكبر. ومن خلال هذا التعاون، ستكتسب روبوتات الانتقاء والمكان زيادة في الكفاءة والقدرة على التكيف.
الهدف النهائي هو ل روبوتات ذات ستة محاور لاستخدامها في المصانع الذكية على أساس دائم، لأداء معظم المهام بدقة وسرعة وموثوقية لا مثيل لها. وسوف يعمل هذا التحول على التعجيل بحدوث ثورة في قطاعات التصنيع والخدمات اللوجستية وغيرها من القطاعات، مما يحفز الإبداع والإنتاجية.
خاتمة
في العمليات الصناعية المعاصرة روبوتات ذات ستة محاور ضرورة خاصة بالنسبة ل اختيار ووضع الروبوت وظائف. إنها مثالية لمجموعة متنوعة من التطبيقات نظرًا لكفاءتها ودقتها وتعدد استخداماتها. ال روبوت ذو ستة محاوريتم عرض التطورات في ICS بشكل أفضل من خلال QJR20-1600 وR6-093S، حيث يوفر كل منهما ميزات ومزايا خاصة لتطبيقات صناعية معينة.
روبوتات ذات ستة محاور سوف تصبح أكثر وأكثر أهمية في اختيار ووضع الروبوت العمليات مع تطور التكنولوجيا، مما يفتح الباب أمام إجراءات تصنيع أكثر آلية وفعالية وأمانًا. ومن المؤكد أن الشركات التي تتبنى هذه الابتكارات سوف تكتسب ميزة تنافسية، مما يضمن بقائها في مجال التصنيع المعاصر سريع التطور.