
يقسم الذكاء الاصطناعي التوليدي الروبوتات الصناعية إلى أربع طبقات متميزة: (1) توليد الشفرة البرمجية ونصوص الحركة باستخدام لغة التحكم الحالية؛ (2) نماذج أساسية للرؤية واللغة والحركة (VLA) للتحكم الشامل دون برمجة صريحة؛ (3) منصات محاكاة توليدية تُنتج بيانات تدريب اصطناعية على نطاق واسع؛ و(4) برمجة غير متصلة بالإنترنت مدعومة بالذكاء الاصطناعي باستخدام وحدات تحكم يدوية باللغة الطبيعية. اعتبارًا من عام 2026، دخلت الطبقتان الأولى والرابعة حيز الإنتاج على نطاق قابل للقياس، بينما لا تزال الطبقتان الثانية والثالثة في مرحلة تجريبية.
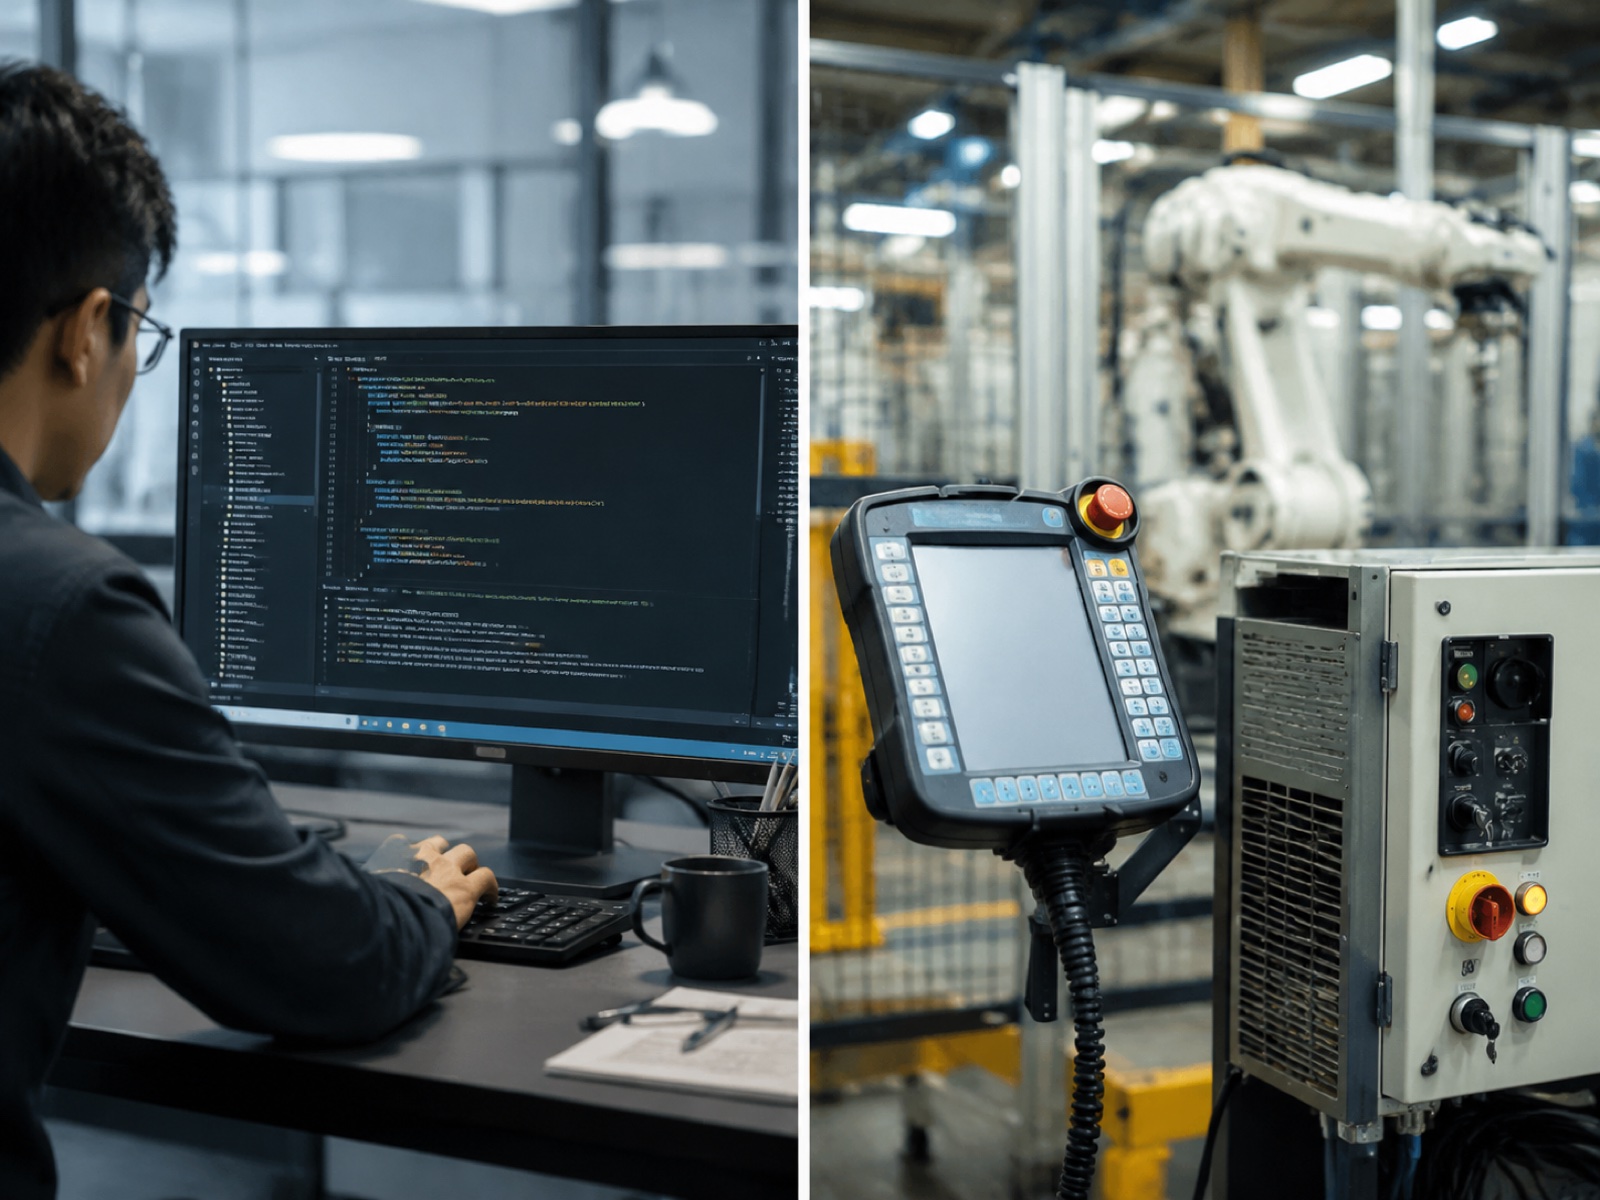
الطبقة 1: إنشاء كود LLM و Motion-Script
لا يتطلب التطبيق الأكثر مباشرة للذكاء الاصطناعي التوليدي في مجال الروبوتات الصناعية أجهزة جديدة أو بنية روبوت مختلفة. فهو يستبدل، أو على الأقل يُسرّع، عملية كتابة برامج الروبوت بلغات خاصة بوحدات التحكم، وذلك باستخدام نماذج لغوية ضخمة مُدرّبة على مجموعات بيانات برمجية تتضمن قواعد برمجة الروبوت.
تستخدم وحدات التحكم في الروبوتات الصناعية لغات برمجة خاصة بها: لغة FANUC Teach Pendant (TP)، ولغة ABB RAPID، ولغة KUKA Robot Language (KRL)، ولغة URScript من Universal Robots، وهي اللغات الأربع الأكثر استخدامًا في صناعة السيارات والتصنيع بشكل عام. يستطيع برنامج إدارة التعلم (LLM) المُلمّ بهذه اللغات إنشاء البرامج وإكمالها وتصحيح أخطائها من تعليمات اللغة الطبيعية، تمامًا كما يُكمل GitHub Copilot برامج Python أو JavaScript. هذا التشبيه مقصود: فقد صُممت أدوات الروبوتات المبكرة التي تعتمد على لغة LLM على أنها "GitHub Copilot لبرمجة الروبوتات".
حققت ABB تقدماً ملحوظاً بين شركات تصنيع المعدات الأصلية بفضل ميزة المساعدة المدعومة بالذكاء الاصطناعي والموجهة نحو الإنتاج، والمدمجة في منصة RobotStudio الخاصة بها. يتيح تكامل نظام إدارة التعلم (LLM) الداخلي من ABB للمهندسين وصف هدف المسار بلغة بسيطة، مثل "إنشاء مسار لحام على طول الحافة العلوية لهذا الحامل بزاوية 60 درجة وسرعة حركة 0.4 متر/ثانية"، واستلام كود RAPID كناتج. يقوم المهندس بمراجعة الكود وتعديله والتحقق من صحته؛ حيث يساهم نظام إدارة التعلم (LLM) في تقصير مرحلة التصميم بدلاً من الاستغناء عن المهندس.
أظهر مشروع "الروبوتات التجريبية" التابع لشركة مايكروسوفت للأبحاث، والذي نُشر عام 2024، بنيةً تُحوّل فيها أوصاف المهارات المكتوبة باللغة الطبيعية إلى شفرة برمجية مُهيكلة لسياسات الروبوت عبر طبقة وسيطة من لغة البرمجة اللغوية (LLM). وقد تعامل النظام مع مهام الالتقاط والوضع والتجميع الموصوفة بالكامل باللغة الإنجليزية، حيث استنتجت طبقة LLM مراجع الأشياء من سياق المشهد بدلاً من الحاجة إلى إدخال إحداثيات صريحة. وقد أثّر إطار البحث (المهارات عبر اللغة الطبيعية) على عمليات التكامل التجاري اللاحقة.
أضافت منصة FANUC Zero Downtime (ZDT) طبقة مساعدة LLM لشرح الشذوذ واقتراح التعليمات البرمجية التصحيحية، مما يجعلها ليست أداة لتأليف البرامج ولكن مسرعًا لتصحيح الأخطاء والصيانة لمكتبات التعليمات البرمجية TP الحالية.
بحسب ملاحظات الصناعة من التجارب الرائدة المبكرة لتوليد أكواد البرمجة باستخدام لغة البرمجة الخطية (LLM) في بيئات تصنيع السيارات والتصنيع العام، ينخفض وقت برمجة إجراءات الروبوت الجديدة بنسبة 25-40% عند دمج أدوات إكمال أكواد LLM في سير عمل البرمجة الخطية القياسية (OLP)، مع تحقيق أكبر المكاسب في البرامج المتكررة والقابلة للتخصيص، مثل تسلسلات الالتقاط والوضع وعمليات اللحام القياسية. وتتقلص هذه المكاسب بشكل ملحوظ في الحركة المنسقة المعقدة متعددة المحاور، حيث يطغى وقت مراجعة المهندس على وقت كتابة الكود.
القيود حقيقية. يمكن لبرامج التعلم الآلي (LLMs) توليد شيفرة RAPID أو TP صحيحة نحويًا ولكنها غير صالحة حركيًا: مسارات تضع الأداة خارج نطاق عمل الروبوت، أو تُولّد نقاطًا شاذة في معصم الروبوت في منتصف المسار. تتطلب الشيفرة المُولّدة نفس عملية التحقق من إمكانية الوصول واكتشاف التصادم التي تتطلبها برامج OLP المكتوبة يدويًا. يُقلل برنامج التعلم الآلي من وقت كتابة الشيفرة، ولكنه لا يُغني عن التحقق. هذا قيد هيكلي إلى حين دمج أدوات التحقق الرسمية مباشرةً في مسار التوليد، وهو مجال بحث نشط اعتبارًا من عام 2026.
للحصول على سياق أعمق حول كيفية دمج توليد أكواد الذكاء الاصطناعي مع مجموعة برامج OLP الأوسع، راجع مقالتنا المصاحبة حول برمجة اللحام الروبوتي دون اتصال بالإنترنت، والمحاكاة، والتوأم الرقمي (2026).
الطبقة الثانية: نماذج VLA الأساسية للتلاعب الشامل
تمثل نماذج الرؤية واللغة والحركة نهجًا مختلفًا جذريًا لبرمجة الروبوتات. فبدلًا من توليد شفرة برمجية لوحدة تحكم حتمية، يستقبل نموذج VLA صور الكاميرا وتعليمات اللغة الطبيعية كمدخلات، ويُخرج حركات الروبوت مباشرةً، كشبكة عصبية واحدة متكاملة. لا يوجد مُخطط مسار منفصل، ولا تحديد إحداثيات صريح، ولا مُعالج لاحق. يُعمم النموذج من توزيع التدريب الخاص به إلى كائنات وتكوينات جديدة بطرق لا تستطيع الأساليب القائمة على الشفرة البرمجية تحقيقها.
معالم البحث الرئيسية
شهد مسار أبحاث الذكاء الاصطناعي القائم على الرؤية الحاسوبية (VLA) تسارعًا ملحوظًا منذ عام 2023. وقد أثبت مشروع RT-2 (جوجل ديب مايند، 2023) أن نموذجًا مُهيأً من بنية أساسية مُدربة مسبقًا على لغة الرؤية الحاسوبية، قادر على إظهار قدرة على الاستدلال الناشئ، حيث يؤدي مهامًا لم يُدرب عليها صراحةً، وذلك من خلال دمج مفاهيم مُستخلصة من بيانات واسعة النطاق. وقد أرست هذه التجربة سابقةً لاستخدام نماذج أساسية ضخمة كبنى تحتية لسياسات الروبوتات.
قدّمت OpenVLA (جامعة ستانفورد، 2024) بديلاً مفتوح المصدر بالكامل للأوزان، مع 7 مليارات مُعامل، استنادًا إلى بنية Prismatic VLM. وبفضل ترخيص Apache 2.0 وسهولة ضبطها، أصبحت OpenVLA الخيار الأمثل للبحوث والتجارب الصناعية المبكرة للمختبرات والمُكاملين الذين لا يملكون إمكانية الوصول إلى موارد جوجل الحاسوبية الخاصة.
قدّمت شركة Physical Intelligence، من خلال مشروعها π0 (2024-25)، رأس حركة مُطابقة للتدفق بدلاً من تصنيف الرموز المنفصلة، مما أدى إلى مسارات أكثر سلاسة وأنسب للمهام البارعة متعددة المراحل. أما مشروع Helix (2024-25) من شركة Figure AI، الذي تم نشره على الروبوت البشري Figure 02 في مصنع BMW في سبارتانبرغ، فيعتمد على نموذجين: نموذج VLM عالي المستوى يتولى فهم المشهد، بينما يعمل نموذج حسي حركي منخفض المستوى بتردد تحكم، مما يفصل حلقة الاستدلال اللغوي عن حلقة التحكم في الوقت الفعلي.
يطبق برنامج Gemini Robotics من جوجل ديب مايند (2025) عائلة نماذج Gemini متعددة الوسائط على مهام التلاعب الدقيق والاستدلال المكاني ثلاثي الأبعاد. يشكل كل من NVIDIA GR00T N1 وGR00T-Mimic (2025) حزمة VLA مصممة خصيصًا للروبوتات الشبيهة بالبشر - حيث تم نشر أوزان GR00T N1 علنًا، مما يجعله أحد أوائل نماذج الروبوتات الشبيهة بالبشر المتاحة للتعديل الخارجي. وتقوم سلسلة GR00T-Mimic المصاحبة بتوليد بيانات تجريبية اصطناعية من مقاطع فيديو بشرية، مما يساهم جزئيًا في سد فجوة بيانات التحكم عن بُعد.
تُعدّ مجموعة بيانات Open X-Embodiment، التي جُمعت من قِبل أكثر من 60 مختبرًا عبر 22 نوعًا من الروبوتات، أهمّ جهد لتبادل البيانات بين المؤسسات في هذا المجال. يُحسّن التدريب على هذه البيانات المتنوعة من قدرة التعميم بين الروبوتات المختلفة: إذ تنتقل السياسة المُدرّبة على Open X-Embodiment بشكل أكثر موثوقية إلى أجهزة الروبوت الجديدة مقارنةً بتلك المُدرّبة على بيانات منصة واحدة.
بحسب مؤشر ستانفورد للذكاء الاصطناعي لعام 2025، نما عدد الأبحاث المُحكّمة في مجال تعلّم الروبوتات والتحكم بها باستخدام النماذج الأساسية بأكثر من 60% بين عامي 2022 و2024، متجاوزًا بذلك معدل النمو في أي مجال فرعي آخر من مجالات الذكاء الاصطناعي التطبيقي. ويشير المؤشر إلى أن التطبيق الصناعي يتأخر عن نشر الأبحاث بمتوسط يتراوح بين 18 و36 شهرًا في مهام المناولة التي تتطلب دقة دون المليمتر، مما يعكس الفجوة بين جدوى التطبيق العملي وموثوقية الإنتاج.
حالة النشر الصناعي
اعتبارًا من عام 2026، يتركز استخدام تقنية التجميع المرن (VLA) في بيئات الإنتاج الصناعية ضمن فئتين رئيسيتين من التطبيقات، حيث تبرز أهمية المرونة وتكون تكلفة الأعطال العرضية معقولة: انتقاء المنتجات المتنوعة من الصناديق، والتجميع المرن للمهام التي تتطلب دقة عالية. ويُعدّ نظام RFM-1 من شركة Covariant في مجال تلبية طلبات التجارة الإلكترونية التطبيق التجاري الأكثر شيوعًا. أما البرامج التجريبية في قطاع السيارات باستخدام نظام Figure AI Helix، فتمثل أبرز حالة اختبار في الصناعات الثقيلة.
لا تزال عمليات اللحام، ومعالجة الأحمال الثقيلة، والتجميع الدقيق خارج نطاق إنتاج VLA الحالي. يُولّد سلوك الاستدلال العشوائي لرؤوس عمل الشبكات العصبية تباينًا قد يتجاوز حدود التفاوت المسموح به في التطبيقات التي تتطلب تكرارية أقل من 0.1 مم. بالنسبة للحام تحديدًا، تُشكّل متطلبات تتبع إجراءات اللحام المؤهلة (WPS) بموجب معيار ISO 3834 ومعيار AWS D1.1 عوائق إضافية أمام استبدال تنفيذ المسار الحتمي باستدلال السياسة الاحتمالي.
تتضمن خارطة طريق منتجات EVST الآن الروبوتات الشبيهة بالبشر، والأيدي الماهرة لجمع البيانات، والروبوتات رباعية الأرجل إلى جانب خطوط إنتاجها من الروبوتات الصناعية وأنظمة اللحام، تتبوأ الشركة مكانةً رائدةً في هذا التحول. وتعالج منصة اليد الماهرة لجمع البيانات لديها مشكلة نقص بيانات العرض التوضيحي التي يعتمد عليها تدريب نماذج التعلم الآلي القائمة على المصفوفات الطولية. وهذا مجالٌ بات فيه للاستثمار في الأجهزة تأثيرٌ مباشرٌ على جودة النموذج الأساسي. للاطلاع على معلومات أساسية حول بنية الذكاء الاصطناعي المجسد وآليات نموذج التعلم الآلي القائم على المصفوفات الطولية، انظر الذكاء الاصطناعي المجسد في الروبوتات الصناعية: كيف تُغير نماذج VLA برمجة الروبوتاتللاطلاع على معلومات أساسية حول بنية جمع البيانات التي تدعم هذه النماذج، انظر جمع بيانات الذكاء الاصطناعي المجسد: التشغيل عن بعد والمحاكاة إلى الواقع (2026).
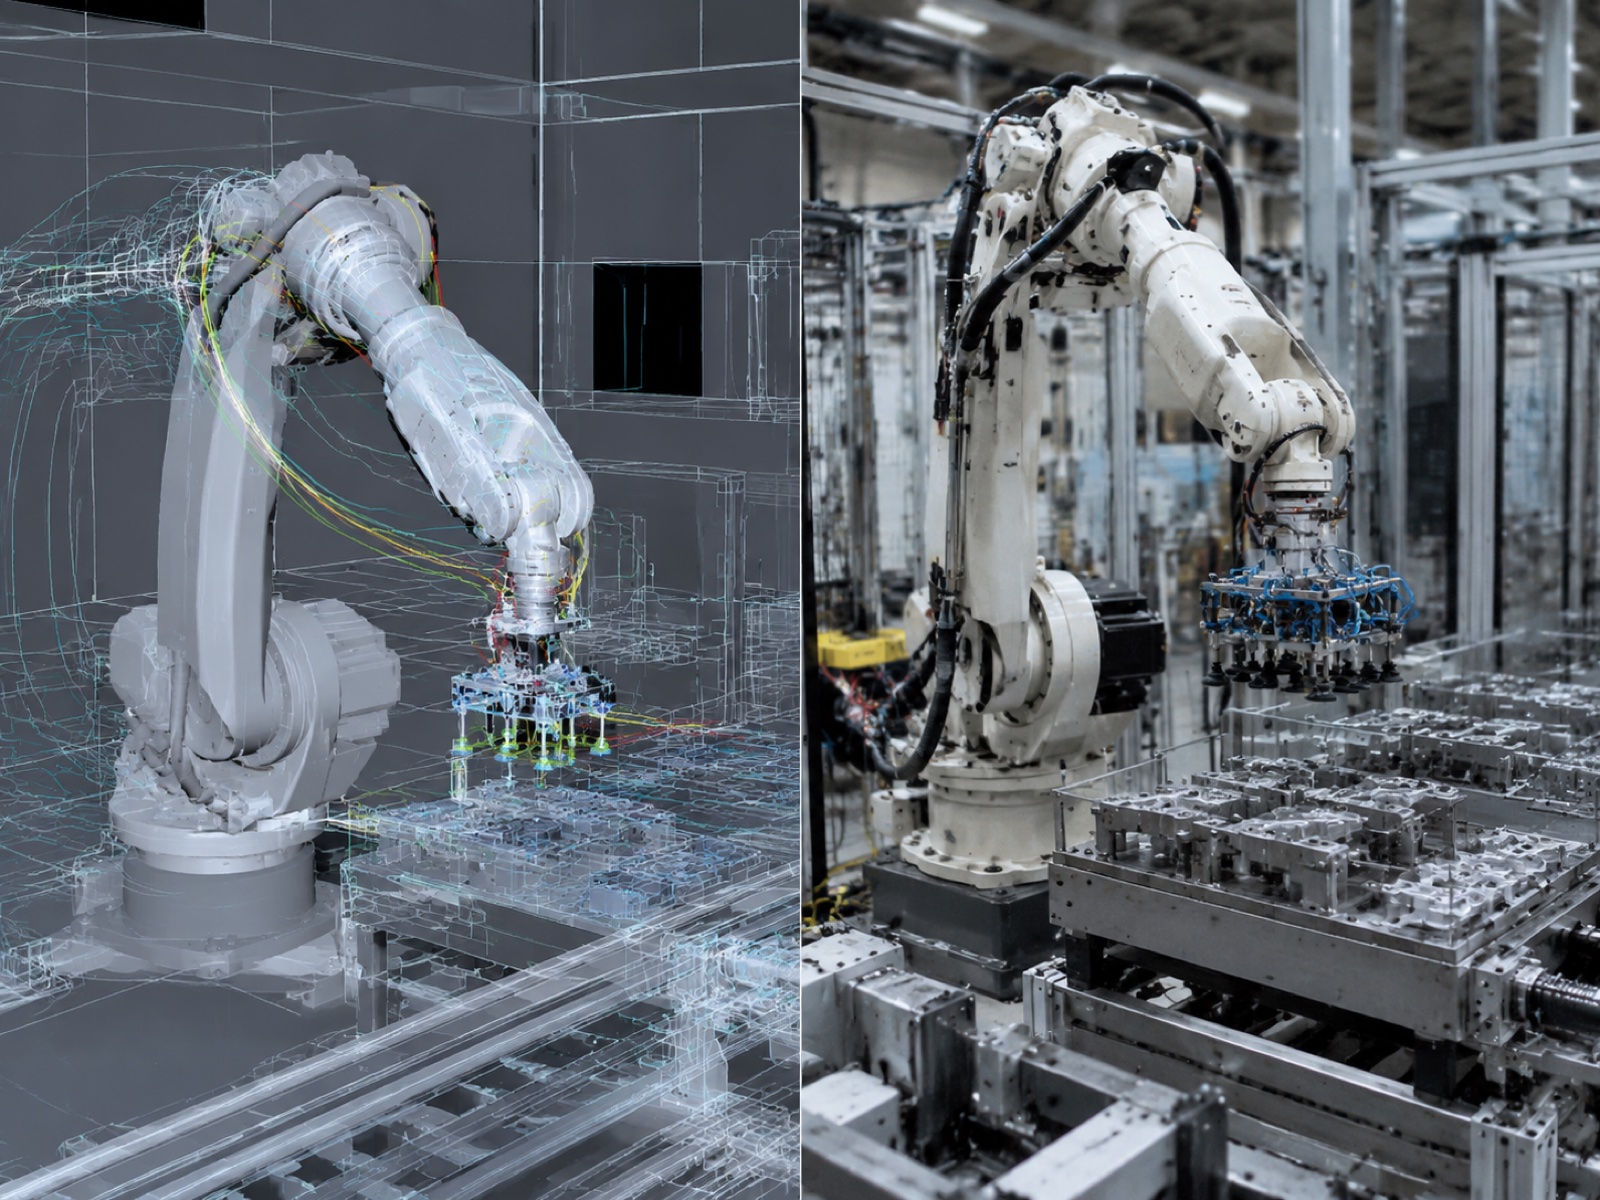
الطبقة 3: المحاكاة التوليدية وبيانات التدريب الاصطناعية
تحتاج نماذج المصفوفات الدقيقة ذات المصفوفات الكبيرة جدًا (VLA) إلى بيانات تجريبية واسعة النطاق. يُعد التشغيل عن بُعد المادي - حيث يقوم إنسان بتشغيل الروبوت عبر واجهة لمسية بينما يسجل النظام حالات المفاصل وتدفقات الكاميرا - المصدر الأفضل للبيانات، ولكنه مكلف وبطيء. وفقًا لملاحظات الصناعة، يتطلب جمع مجموعة بيانات تجريبية قابلة للاستخدام لمهمة مناورة جديدة ما يقارب 10 إلى 100 ساعة من وقت المشغل لكل نوع من أنواع المهمة. تعالج المحاكاة التوليدية هذه العقبة من خلال توليد بيانات تدريب اصطناعية في البرمجيات بتكلفة أقل بكثير من التكلفة المادية.
NVIDIA Cosmos و Isaac Sim 4.5
تُنتج نماذج NVIDIA Cosmos World Foundation، التي أُعلن عنها بالتزامن مع GR00T في مؤتمر GTC 2025، مقاطع فيديو تدريبية واقعية من خلال إدخال نصوص أو صور. وبدلاً من استخدام تقنيات المحاكاة التقليدية، يُنتج Cosmos مقاطع فيديو اصطناعية واقعية تُطابق إحصائيات صور الكاميرا الحقيقية بدقة أكبر، مما يُقلل من تأثير اختلاف المجال البصري بين المحاكاة والواقع. يوفر NVIDIA Isaac Sim 4.5 بيئة محاكاة دقيقة فيزيائيًا، حيث يُشغل بيئات متوازية على بنية NVIDIA GPU لجمع بيانات مسار الروبوت بالحجم المطلوب لتدريب النموذج الأساسي.
يشكل هذا المزيج، Cosmos لتوليد الفيديو الاصطناعي الواقعي بالإضافة إلى Isaac Sim لجمع المسارات المتوازية القائمة على الفيزياء، حل NVIDIA المتكامل لمشكلة بيانات التدريب لنماذج الأساس للروبوتات البشرية والصناعية.
برامج محاكاة توليدية مفتوحة المصدر وأكاديمية
جينيسيس (جامعة تسينغهوا) هي منصة محاكاة توليدية مفتوحة المصدر تستخدم الفيزياء التفاضلية وتكوين المشاهد التوليدية لإنتاج سيناريوهات تدريب متنوعة بمعدل إنتاجية عالٍ. يطبق دريم جين نماذج انتشار الفيديو لإنشاء عروض توضيحية لتلاعب الروبوتات بناءً على أوصاف لغوية، مما يتيح زيادة البيانات دون الحاجة إلى وقت إضافي للروبوت الفعلي. يوفر روبوكاسا معيارًا قياسيًا للمحاكاة واسعة النطاق لمهام التلاعب المنزلية والمطبخية، مع فائدة خاصة لتدريب الروبوتات الشبيهة بالبشر على سيناريوهات البراعة اليدوية الثنائية.
الفجوة بين المحاكاة والواقع: التقدم المحرز في الفترة 2024-25
تقلصت الفجوة بين المحاكاة والواقع (انخفاض أداء السياسات عند تطبيق نموذج مُدرَّب في بيئة محاكاة على روبوت حقيقي) بشكل ملحوظ بين عامي 2023 و2025 من خلال ثلاث آليات. ولا تزال تقنية عشوائية المجال (تغيير الخامات والإضاءة وكتل الأجسام ومعاملات الاحتكاك عشوائيًا أثناء التدريب على المحاكاة) هي التقنية الأكثر استخدامًا. كما أن العرض الواقعي باستخدام برنامج Cosmos وأدوات مشابهة يقلل من انزياح المجال البصري. وقد أظهرت مسارات البيانات الهجينة، التي تمزج المسارات الاصطناعية مع كمية أقل من بيانات التحكم عن بُعد الحقيقية، تحسينات ثابتة في الأداء مقارنةً بالتدريب على المحاكاة أو التدريب على الواقع فقط، وذلك في المعايير المنشورة.
بحسب بيانات نظام المطورين المنشورة من قِبل NVIDIA، كان أكثر من 700 شركة صناعية تستخدم NVIDIA Omniverse وIsaac Sim لتطبيقات التوأم الرقمي والمحاكاة وتوليد البيانات الاصطناعية بحلول أوائل عام 2026، مع كون معالجة الروبوتات وتوجيه الروبوتات المتنقلة من بين أبرز فئات التطبيقات. تمثل أرقام اعتماد المطورين المعلنة من NVIDIA مؤشرًا تقريبيًا لسرعة دخول بنية المحاكاة التوليدية إلى سير العمل الصناعي، على الرغم من عدم الكشف عن تفاصيل النشر لكل خلية على حدة.
الطبقة الرابعة: نظام OLP للغة الطبيعية ووحدة تعليم معززة بالذكاء الاصطناعي
تُطبّق الطبقة الرابعة الذكاء الاصطناعي التوليدي في النقطة التي تتم فيها برمجة معظم روبوتات المصانع حاليًا: وحدة التحكم اليدوية، أو ما يُعادلها من برامج في أدوات البرمجة المفتوحة. ويكمن الاختلاف عن الطبقة الأولى في السياق. فالطبقة الأولى تُولّد شفرة عامة من أوصاف لغوية. أما الطبقة الرابعة فتتكامل مباشرةً مع عملية محددة - كاللحام أو الطلاء أو التجميع - وتُولّد برامج حركة مُعَلمة بالكامل، ومُدركة للعملية، من مُدخلات اللغة الطبيعية على مستوى المُشغّل، بما في ذلك مُعاملات العملية، وليس فقط المسارات الهندسية.
يُجسّد المثال العملي الذي يُبرز قيمة هذه الطبقة ما يلي: يُعطي مُشغّل النظام تعليماتٍ لِلحام، قائلاً: "لحّم وصلةً بطول 200 مم في الزاوية السفلية لهذا الجزء"، فيُعيد النظام مسارًا كاملاً للشعلة مع زاوية الاقتراب، وسرعة الحركة، ومعاملات التداخل، وإعدادات الجهد، مُستمدة من مكتبة العمليات، دون الحاجة إلى تحديد نقاط التوجيه يدويًا. يُؤكّد المُشغّل العملية ويُنفّذها. يختلف هذا نوعيًا عن أداة إكمال التعليمات البرمجية التي تُولّد صيغة RAPID من وصف هندسي؛ فهو نظام توليد عمليات متكامل.
تنفيذات الموردين
أدمجت ABB RobotStudio مساعدًا للغة الطبيعية على غرار Copilot، يستقبل أوصاف العمليات ويُعيد برامج روبوت مُهيكلة للمراجعة. يقع هذا التكامل فوق طبقة كود RAPID - حيث يقوم LLM بتحليل العملية، ثم يُنشئ كود RAPID - بدلاً من مطالبة المهندس بتحديد برنامج اللغة مباشرةً. بالنسبة لتطبيقات اللحام، يمكن للمساعد الرجوع إلى مكتبة مصادر طاقة اللحام في RobotStudio لتعبئة معلمات القوس تلقائيًا.
أضافت منصة ZDT من FANUC إمكانية التشخيص والاقتراحات التصحيحية باللغة الطبيعية، مكملةً بذلك عملية كتابة أكواد TP بدلاً من استبدالها. يقوم المساعد بتفسير رموز الإنذار وشذوذات زمن الدورة بلغة بسيطة، ويقترح تعديلات على المعلمات، مما يقلل الاعتماد على المبرمجين المتخصصين في مهام الصيانة والضبط الروتينية.
من بين الشركات المصنعة للمعدات الأصلية التي تستخدم تقنية الطبقة الرابعة في تطبيقات اللحام، يدمج نظام اللحام EVS-AI من EVST تقنية المسح التلقائي ثلاثي الأبعاد مع توليد المسار الآلي. تقوم كاميرا ثلاثية الأبعاد بمسح قطعة العمل، واستخراج هندسة خط اللحام وبيانات التركيب، ثم يُنشئ النظام برنامج لحام آليًا متكاملًا - يشمل المسار، واتجاه الشعلة، وسرعة الحركة، ومعلمات العملية - بالاستناد إلى مكتبة عمليات اللحام RX التي تُحمّل مسبقًا أشكال الوصلات النموذجية وتسلسلات اللحام متعددة الطبقات. يُلغي النظام الحاجة إلى التدريب اليدوي لوصلات الزاوية، واللحام التناكبي، واللحام التراكبي القياسية على الفولاذ الكربوني والألومنيوم، ويدعم تسلسلات اللحام متعددة الطبقات ثنائية الأسلاك ومتعددة الطبقات للأجزاء ذات التعقيد العالي. تغطي شهادات جهات خارجية مثل CE وSGS وTUV التكامل مع بيئات الإنتاج المُدارة وفقًا لمعايير الجودة. هذا يضع نظام EVS-AI في المرحلة النهائية الجاهزة للإنتاج من الطبقة الرابعة، متميزًا عن مناهج LLM التي لا تزال قيد التحقق لدى موردين آخرين. للاطلاع على مقارنة تفصيلية لمجموعة البرامج التي تشمل هذا النظام، انظر برمجة اللحام الروبوتي دون اتصال بالإنترنت، والمحاكاة، والتوأم الرقمي (2026).
وفقًا لبيانات الاتحاد الدولي للروبوتات العالمية، ارتفعت نسبة روبوتات اللحام الجديدة المزودة بإمكانية البرمجة دون اتصال بالإنترنت أو برامج المحاكاة المتقدمة من حوالي 25% في عام 2019 إلى ما يقدر بنحو 48% في عام 2024. وتمثل إضافة واجهات توليد المسار باللغة الطبيعية طبقة القدرات الإضافية التالية فوق البرمجة دون اتصال بالإنترنت، وتشير بيانات المستخدمين الأوائل من مُكاملِي أنظمة اللحام إلى أن أنظمة المسح ثلاثي الأبعاد المدعومة بالذكاء الاصطناعي تقلل وقت برمجة القطعة الأولى بنسبة 80-95% في أشكال اللحام القياسية للزاوية واللحام التناكبي مقارنةً بطرق البرمجة اليدوية دون اتصال بالإنترنت.
الجاهزية القطاعية الصناعية حسب التطبيق
تختلف جاهزية الذكاء الاصطناعي التوليدي اختلافاً كبيراً بين القطاعات الصناعية. وتتمثل العوامل المحددة في متطلبات التسامح، والالتزامات التنظيمية ومتطلبات تتبع الجودة، وتوافر البيانات، وتكلفة الفشل.
لحام
بدأ استخدام أنظمة مراقبة جودة الرؤية بالذكاء الاصطناعي وتتبع اللحامات بالذكاء الاصطناعي على نطاق واسع في خلايا اللحام اعتبارًا من عام 2026. وتعتمد هذه الأنظمة على الطبقة الرابعة باستخدام كاميرات الإضاءة المهيكلة ونماذج مطابقة الأنماط، وليس على استدلال VLA. ومن المتوقع أن يصل توليد مسار اللحام الكامل القائم على VLA، حيث تتحكم سياسة الشبكة العصبية في حركة الشعلة دون مكتبة عمليات حتمية، إلى مرحلة الإنتاج الخاضع للتحكم بحلول عامي 2026-2028 لأشكال الصلب الكربوني القياسية، شريطة تحديث معايير تتبع إجراءات اللحام (WPS) لتتوافق مع سجلات المسار المولدة بالذكاء الاصطناعي.
التجميع والتصنيع عالي التنوع
يجري حاليًا تطبيق نظام تجميع موجه بالذكاء الاصطناعي باستخدام تقنية الإدخال المتحكم فيه بالقوة وتقنية LLM لتحديد القيود، وذلك تجريبيًا لدى شركات تصنيع السيارات من المستوى الأول وشركات الإلكترونيات الاستهلاكية. وتُعدّ المهام التي تتطلب دقة أعلى من 0.5 مم (مثل توجيه الكابلات، وتركيب المشابك، ووضع الملصقات) الأنسب لهذا النظام على المدى القريب. أما مهام الإدخال ذات الدقة العالية جدًا (أقل من 0.1 مم)، فتعتمد على وحدات التحكم التقليدية في الحركة لضمان التشغيل الدقيق، مع استخدام تقنية VLA لاختيار المهام وتحديد المواقع التقريبي فوق الطبقة الحتمية.
الخدمات اللوجستية واختيار الصناديق
يمثل انتقاء المنتجات المتنوعة وتعبئتها على المنصات القطاع الأكثر نضجًا لتطبيقات أنظمة التخزين الآلي المتقدمة (VLA) بحلول عام 2026. وقد تجاوزت أنظمة التعبئة الآلية RFM-1 من شركة Covariant وأنظمة Dexterity مرحلة التجربة إلى مرحلة الإنتاج في مراكز التوزيع. ويُعزى الجانب التجاري، المتمثل في التعامل مع وحدات التخزين الجديدة دون الحاجة إلى برمجة لكل منتج على حدة، إلى تعميم النموذج الأساسي.
السيارات الثقيلة والسيارات من المستوى الأول
لا تزال عمليات تصنيع الأحمال الثقيلة (الفولاذ الإنشائي، وصيانة خطوط الضغط، وهياكل السيارات غير المكتملة) وورش تصنيع هياكل السيارات من المستوى الأول تعتمد على وحدات تحكم حتمية. ونظرًا لمتطلبات التحكم في العمليات وفقًا لمعيار IATF16949، والتزامات سجل التدقيق، والتكلفة الرأسمالية للتوقفات غير المخطط لها، فإن الاستدلال العشوائي للذكاء الاصطناعي غير مجدٍ تجاريًا على نطاق واسع بحلول عام 2026. وستعتمد هذه البيئات الذكاء الاصطناعي التوليدي بشكل أساسي من خلال الطبقة الأولى (توليد التعليمات البرمجية لتسريع البرمجة الخطية المفتوحة) والطبقة الثالثة (توليد بيانات المحاكاة) قبل أي نشر لتقنية VLA في الطبقة الثانية.
بحسب تقرير معهد ماكينزي العالمي لعام 2025 حول الذكاء الاصطناعي في العمليات الصناعية، فإن قطاعات التصنيع التي تفرض متطلبات صارمة لشهادات الجودة (مثل السيارات، والطيران، والأجهزة الطبية) تتبنى أدوات أتمتة الذكاء الاصطناعي بنصف معدل تبنيها في قطاعي التصنيع والخدمات اللوجستية بشكل عام، ويعود ذلك أساسًا إلى عبء التحقق الإضافي الذي تفرضه متطلبات نظام إدارة الجودة. ويتوقع التقرير أن تصل أدوات البرمجة المعززة بالذكاء الاصطناعي (الطبقة 1 والطبقة 4 في الإطار الموصوف هنا) إلى مرحلة التبني الواسع في تطبيقات الروبوتات الصناعية غير المتعلقة بالسيارات بحلول عام 2028، بينما سيتطلب النشر الكامل لتقنية VLA في بيئات الجودة المعتمدة فترة إضافية تتراوح بين سنتين وأربع سنوات بعد ذلك.
المخاطر والعوائق
الهلوسة والسلامة: مسارات غير آمنة مولدة بواسطة الذكاء الاصطناعي
يمكن لنماذج التعلم المحدود (LLMs) توليد برامج روبوت صحيحة نحويًا، ولكنها غير آمنة حركيًا أو ديناميكيًا. قد يضع المسار المُوَلَّد أداة النهاية خارج نطاق عمل الروبوت، أو يمر عبر نقطة تفرد، أو يحدد سرعات مفاصل تتجاوز الحدود الديناميكية. هذا ليس خطرًا نظريًا، فقد لوحظ في التجارب الأولية لتوليد أكواد نماذج التعلم المحدود عند تخطي خطوات التحقق أو اختصارها. الحل الأمثل هو طبقة تحقق رسمية إلزامية: يجب تطبيق تحليل إمكانية الوصول، واكتشاف التصادم، والتحقق من الحدود الديناميكية على كل مسار مُوَلَّد بواسطة الذكاء الاصطناعي قبل تحميله إلى وحدة التحكم المادية. لا ينبغي لأي نظام لتوليد أكواد الذكاء الاصطناعي تجاوز هذه الطبقة، بغض النظر عن مدى موثوقية مخرجات النموذج.
بالنسبة لنماذج VLA، يُعدّ تحدي السلامة أكثر جوهرية. فقد تتدهور استجابة سياسة الشبكة العصبية للمدخلات الخارجة عن نطاق التوزيع - كشكل هندسي جديد للكائن، أو حالة إضاءة غير متوقعة، أو مشهد محجوب جزئيًا - بشكل تدريجي أو تفشل فجأة، ولا يُمكن التنبؤ بأي من الاحتمالين بسهولة باستخدام أدوات التفسير الحالية. وتخضع المواصفة القياسية ISO 10218-3، التي ستغطي شفرة الروبوت المُولّدة بواسطة الذكاء الاصطناعي وتخطيط الحركة المُوجّه بالذكاء الاصطناعي، لمرحلة ما قبل التطوير اعتبارًا من عام 2026. ويتمثل النهج المؤقت، المتوافق مع منطق SOTIF (ISO 21448)، في تحديد نطاق تصميم تشغيلي صارم وتقييد تشغيل الذكاء الاصطناعي خارجه إلى حين تراكم أدلة تحقق إضافية.
حساب التكاليف والآثار المترتبة على النفقات الرأسمالية
يتطلب تشغيل استدلال VLA في خلية إنتاجية عقدة حسابية مخصصة لوحدة معالجة رسومية (GPU). يمكن تشغيل نموذج ذي 7 مليارات مُعامل (بمقياس OpenVLA) على وحدة معالجة رسومية متوسطة الأداء بتردد استدلال يتراوح بين 6 و10 هرتز؛ بينما تتطلب النماذج الأكبر وحدات معالجة رسومية متعددة عالية الأداء. وفقًا لملاحظات خبراء تكامل خلايا الروبوتات الذين يُقيّمون تطبيقات VLA، تُضيف تكلفة وحدة معالجة الرسوميات لعقدة استدلال واحدة ما يقارب 4,000 إلى 8,000 دولار أمريكي إلى النفقات الرأسمالية للخلية، ما يُمثل زيادة تتراوح بين 5 و10% مقارنةً بخلية الروبوتات التقليدية بالأسعار الحالية للأجهزة. تُعد هذه الزيادة في النفقات الرأسمالية معقولة عند الإنتاج بكميات كبيرة، ولكنها ليست بسيطة بالنسبة للمصنّعين الصغار والمتوسطين الذين يُقيّمون عائد الاستثمار على أساس كل خلية.
الملكية الفكرية والبيانات
عندما تتعلم أنظمة الذكاء الاصطناعي من مسارات الإنتاج المُولّدة في مواقع العملاء - سواءً عبر أدوات إدارة التعلم المتكامل مع الموردين أو مسارات تدريب التعلم المتغير - فإن المسألة القانونية المتعلقة بملكية تحسينات النموذج والأوزان المُدرّبة لا تزال قائمة. وقد أرست مجموعة بيانات Open X-Embodiment سابقةً لمشاركة البيانات الأكاديمية بين المؤسسات بموجب شروط رخصة المشاع الإبداعي، إلا أن بيانات الإنتاج التجارية تخضع لقيود مختلفة. لذا، ينبغي على المشترين اشتراط بنود تعاقدية واضحة من موردي روبوتات الذكاء الاصطناعي تُغطي الاحتفاظ بالبيانات، وحقوق تحسين النموذج، وقيود الاستخدام التنافسي، قبل الالتزام بمنصات تتعلم من بيانات مسارات خاصة بكل موقع.
فجوة المعايير: لا يوجد معيار ISO لرمز الروبوت المُولّد بالذكاء الاصطناعي
تُعنى المواصفتان ISO 10218-1 وISO 10218-2 بتصميم الروبوتات وسلامة دمجها. وتغطي المواصفة ISO/TS 15066 الميكانيكا الحيوية للتفاعل بين الإنسان والروبوت في بيئات العمل التعاونية. ولا تتناول أي من هذه المواصفات برامج الحركة المُولّدة بواسطة الذكاء الاصطناعي بشكلٍ مُحدد. أما المواصفة ISO 10218-3، وهي الامتداد المُقترح الذي سيغطي التحكم في الروبوتات المُعتمدة بواسطة الذكاء الاصطناعي وتوليد الشفرة، فهي في مرحلة ما قبل التطوير اعتبارًا من عام 2026. وحتى يتم نشر هذه المواصفة، يتعين على الشركات المُصنّعة التي تستخدم الشفرة المُولّدة بواسطة الذكاء الاصطناعي في بيئات الجودة المُعتمدة إعداد حجج التحقق الخاصة بها وتوثيقها بشكلٍ مُنفصل عن سجل الامتثال للمواصفة.
إطار التبني: خمس خطوات من الأسطول الحالي إلى تعزيز الذكاء الاصطناعي
عملياً، يتبع الانتقال من أسطول روبوتات مبرمج تقليدياً إلى الإنتاج المعزز بالذكاء الاصطناعي مساراً تدريجياً. إن محاولة الانتقال مباشرةً إلى نشر الروبوتات المعززة بالذكاء الاصطناعي دون وجود الطبقات الوسيطة اللازمة تُؤدي إلى تراكم ديون التحقق من الصحة وارتفاع معدلات الفشل مقارنةً بالتبني التدريجي.
قم بتقييم أسطول الروبوتات الحالي: ما هي ماركات الروبوتات ولغات التحكم المستخدمة، وما هي نسبة البرامج التي يتم تعليمها يدويًا مقابل البرامج المولدة بواسطة البرمجة الآلية، وما هو متوسط وقت البرمجة لكل جزء جديد. تحدد هذه البيانات الأساسية المجالات التي يحقق فيها توليد كود الطبقة الأولى من LLM أسرع عائد على الاستثمار، والخلايا المرشحة للبرمجة الآلية المعززة بالذكاء الاصطناعي من الطبقة الرابعة. بدون هذه البيانات، تُتخذ قرارات التبني بناءً على افتراضات لا أدلة.
اختر لغة برمجة تحكم تُستخدم في خلايا متعددة (تُعدّ FANUC TP أو ABB RAPID من أكثر الخيارات شيوعًا)، ونفّذ تجربةً أوليةً لمدة 60-90 يومًا باستخدام أداة إكمال التعليمات البرمجية LLM. قِس وقت البرمجة قبل التجربة وبعدها، وتتبّع عدد الأخطاء التي يُولّدها الذكاء الاصطناعي والتي تمّ رصدها في مرحلة التحقق، ووثّق مستوى المهارة المطلوب لتحقيق جودة إخراج مقبولة. الهدف هو الحصول على رقم مُوثّق لتوفير الوقت، وصورة واضحة للحالات التي لا يُمكن فيها الاستغناء عن المراجعة البشرية.
بالنسبة لخلايا اللحام أو التجميع التي تشهد تغييرات متكررة في مزيج الأجزاء، يُنصح بتقييم نظام المسح ثلاثي الأبعاد لتحويل المواد إلى مسارات أو نظام توليد العمليات باستخدام اللغة الطبيعية. يجب قياس وقت برمجة القطعة الأولى، ومتطلبات مهارة المشغل، ومعدلات العيوب في أول دورة إنتاج مقارنةً بخط الأساس OLP. بالنسبة للحام، يجب التأكد من أن مكتبة عمليات النظام تغطي أنواع الوصلات والمواد ذات الصلة قبل النشر.
حدد خلية أو خليتين مرشحتين حيث يكون تنوع الأجزاء كبيرًا (أكثر من 20 وحدة تخزين مختلفة)، وتكون متطلبات التفاوتات غير صارمة (دقة تحديد المواقع أعلى من 0.5 مم مقبولة)، وتكون تكلفة الأعطال العرضية قابلة للتحكم. ضع خطة لجمع بيانات تجريبية، عادةً ما تتراوح بين 100 و300 ساعة من التشغيل عن بُعد عبر توزيع المهام المستهدفة، قبل البدء في تدريب النموذج. شغّل طبقة VLA فوق وحدة التحكم الحتمية الحالية؛ ولا تستبدل وحدة التحكم في الحركة المصنفة حسب معايير السلامة.
استنادًا إلى نتائج المرحلة التجريبية من الخطوات 2-4، قم بإعداد دراسة جدوى استثمارية لمدة 24 شهرًا تُحدد كميًا ما يلي: خفض تكلفة عمالة البرمجة (المستوى 1 و4)، وخفض وقت تغيير النظام (المستوى 4)، ورأس مال وحدة معالجة الرسومات لكل خلية (المستوى 2)، والجدول الزمني المتوقع لجاهزية الإنتاج لتقنية VLA لتطبيقات محددة في المنشأة. أدرج تكلفة أعمال الامتثال للمعايير (التحقق من صحة الكود المُولّد بواسطة الذكاء الاصطناعي وفقًا لمتطلبات ISO 10218) كبند أساسي، وليس كإضافة لاحقة.
مقارنة الطبقات: جاهزية الإنتاج، والموردون، والتكلفة، والمخاطر الرئيسية
| طبقة | جاهز للإنتاج؟ | الموردون/المنصات التمثيلية | التكلفة التقريبية لكل خلية | المخاطر الرئيسية |
|---|---|---|---|---|
| الطبقة 1: إنشاء كود LLM ونص الحركة | نعم — قيد الإنتاج لدى المستخدمين الأوائل؛ خطوة التحقق إلزامية | مساعد GitHub (عام)، مساعد ABB RobotStudio، مساعد FANUC ZDT LLM، مساعد Microsoft Robotics (بحثي) | من 0 إلى 5,000 دولار أمريكي سنويًا (اشتراك في البرنامج)؛ لا توجد تكلفة إضافية للأجهزة | توليد مسارات غير آمن بدون طبقة تحقق رسمية؛ لا يوجد معيار ISO للتعليمات البرمجية المولدة بالذكاء الاصطناعي حتى الآن |
| الطبقة 2: نماذج VLA الأساسية | للاستخدام التجريبي فقط - انتقاء الصناديق والتجميع ذي التفاوتات الفضفاضة؛ غير معتمد لعمليات اللحام أو عمليات التفاوتات الدقيقة | Covariant RFM-1، Physical Intelligence π0، Figure AI Helix، Google DeepMind Gemini Robotics، NVIDIA GR00T N1 | تكلفة أجهزة معالجة الرسومات (GPU) تتراوح بين 4,000 و8,000 دولار أمريكي + تكلفة جمع البيانات الكبيرة (100-300 ساعة من التشغيل عن بعد لكل مهمة) | الاستدلال العشوائي يتجاوز حدود تحمل العملية؛ لا يوجد معيار ISO 10218-3؛ تكلفة جمع البيانات مرتفعة |
| الطبقة 3: المحاكاة التوليدية | مرحلة تجريبية/تجهيزية - تُستخدم كمكمل لبيانات التدريب على تقنية VLA؛ وليست نظام إنتاج مستقل. | نفيديا كوزموس، نفيديا إسحاق سيم 4.5، جينيسيس (تسينغهوا)، دريم جين، روبوكاسا | من 0 دولار أمريكي (مفتوح المصدر) إلى 50,000 دولار أمريكي أو أكثر سنويًا (مؤسسات NVIDIA)؛ تكلفة الحوسبة لوحدة معالجة الرسومات إضافية | لا تزال الفجوة بين المحاكاة والواقع قائمة؛ وتعتمد جودة البيانات الاصطناعية على دقة الفيزياء؛ ويرتبط عائد الاستثمار بنشر مصفوفة التلسكوبات الكبيرة جدًا (VLA) التي لا تزال في مرحلة تجريبية. |
| الطبقة الرابعة: نظام OLP المعزز بالذكاء الاصطناعي / قلادة تعليم اللغة الطبيعية | نعم - يتم استخدامها في الإنتاج لأشكال اللحام القياسية، والتجميع، وبيئات تغيير المنتجات ذات التنوع العالي | نظام ABB RobotStudio + Copilot، ومساعد FANUC ZDT + LLM، ونظام اللحام EVST EVS-AI (مسح ثلاثي الأبعاد + مسار تلقائي)، وInrotech AdaptiveARC | 40,000-120,000 دولار أمريكي لكل خلية (الأجهزة + البرامج للمسح ثلاثي الأبعاد الكامل إلى المسار؛ تكامل LLM فقط أقل) | حدود تغطية مكتبة العمليات: لا تزال عمليات اللحام المعقدة متعددة المراحل باستخدام سبائك غريبة تتطلب تخطيطًا يدويًا للعمليات؛ وتضيف متطلبات تدقيق تتبع إجراءات اللحام تكلفة التحقق. |
الأسئلة الشائعة
ما هي طبقة الذكاء الاصطناعي التوليدي التي ينبغي أن يبدأ بها المصنّع في مجال الروبوتات الصناعية؟
تُعدّ الطبقة الأولى (توليد الشفرة بمساعدة LLM) نقطة الدخول الأقل مخاطرة. فهي تتكامل مع أدوات OLP ولغات التحكم الحالية دون تغيير في الأجهزة أو بنية السلامة. ويمكن تحقيق وفورات موثقة في الوقت تتراوح بين 25% و40% في كتابة برامج الروبوت في عمليات النشر التجريبية خلال 30 إلى 90 يومًا. أما الطبقة الرابعة (وحدة التحكم اليدوية المُعززة بالذكاء الاصطناعي) فهي الخطوة المنطقية الثانية، خاصةً لورش اللحام والتجميع ذات التنوع الكبير في الأجزاء. وينبغي تأجيل التجارب الأولية لأنظمة VLA (الطبقة الثانية) حتى تستقر الطبقات الأبسط وحتى يتم جمع بيانات تجريبية كافية - عادةً ما بين 100 و300 ساعة من التشغيل عن بُعد.
كيف يتحقق المصنعون من سلامة مسارات الروبوتات التي يتم إنشاؤها بواسطة الذكاء الاصطناعي؟
تُطبّق أفضل الممارسات الحالية أي هدف حركة مُولّد بواسطة LLM أو VLA ضمن نظام مراقبة سلامة حتمي يفرض حدود مساحة العمل، وحدود السرعة القصوى، وحدود عزم دوران المفاصل، وفحوصات تجنب الاصطدام، بغض النظر عن متطلبات طبقة الذكاء الاصطناعي. يُحكم معيارا ISO 10218-1 وISO 10218-2 سلامة تصميم الروبوت وتكامله؛ بينما يُغطي معيار ISO/TS 15066 قوى التلامس في الروبوتات التعاونية. أما معيار ISO 10218-3 (الذي يُغطي تحديدًا كود الروبوت المُولّد بواسطة الذكاء الاصطناعي) فهو في مرحلة ما قبل التطوير اعتبارًا من عام 2026. وحتى يتم نشر هذا المعيار، يُوفر إطار عمل SOTIF (ISO 21448) المُستخدم في صناعة السيارات - والذي يُحدد نطاق التصميم التشغيلي ويُقيد عمل الذكاء الاصطناعي خارجه - نهجًا عمليًا للتحقق من الصحة.
هل يؤدي اعتماد توليد التعليمات البرمجية بمساعدة الذكاء الاصطناعي إلى تقييد الشركات المصنعة للمعدات الأصلية؟
يعتمد ذلك على طبقة التنفيذ. مساعدو التعلم الآلي المتكاملون مع أدوات البرمجة المفتوحة المصدر (مثل ABB RobotStudio Copilot وFANUC ZDT) خاصون بمصنعي المعدات الأصلية: فرغم أن كود RAPID أو TP الناتج قابل للنقل، إلا أن مساعد الذكاء الاصطناعي نفسه مرتبط بمنصة المصنع. أما أدوات التعلم الآلي مفتوحة المصدر والتابعة لجهات خارجية والتي تستهدف لغات تحكم متعددة، فتتجنب هذا القيد. بالنسبة لنماذج VLA الأساسية، توفر NVIDIA GR00T N1 أوزانًا مفتوحة المصدر، بينما Physical Intelligence π0 وFigure AI Helix خاصتان. ينبغي على المشترين تقييم قابلية نقل أوزان النموذج المدرب وبيانات التدريب قبل الالتزام بمنصة مغلقة.
متى ستكون نماذج أساسات VLA جاهزة لتطبيقات اللحام الإنتاجي؟
تشير التوقعات إلى أن الفترة بين عامي 2026 و2028 ستشهد انتشارًا محدودًا لأنظمة اللحام القياسية (اللحام الزاوي، واللحام التناكبي، واللحام التراكبي على الفولاذ الكربوني أو الألومنيوم)، وذلك بشرط تحقق ثلاثة أمور: وصول موثوقية استدلال VLA إلى نسبة تشغيل تتجاوز 99% خلال الإنتاج متعدد الورديات؛ ووجود معيار ISO لرمز الروبوت المُولّد بالذكاء الاصطناعي والذي يمكن لأطر جودة اللحام الاستناد إليه؛ وبنية تحتية كافية لجمع بيانات العرض التوضيحي على مستوى المنشأة. ومن المرجح أن يستمر استخدام أنظمة OLP الحتمية في لحام الأشكال الهندسية الثقيلة ولحام السبائك النادرة حتى عام 2028 وما بعده.
من يملك مسارات الروبوتات التي تولدها أنظمة الذكاء الاصطناعي المدربة على بيانات إنتاج العملاء؟
لا يزال هذا الأمر عالقًا من الناحيتين التجارية والقانونية حتى عام 2026. وقد أرست مجموعة بيانات Open X-Embodiment سابقةً أكاديميةً لتبادل البيانات بموجب شروط المشاع الإبداعي، إلا أن بيانات الإنتاج التجارية تخضع لقيود مختلفة. فعندما تتعلم أنظمة الذكاء الاصطناعي من بيانات مسار العملاء، تحكم بنود العقد المبرم بين الشركة المصنعة ومزود الذكاء الاصطناعي الاحتفاظ بالبيانات، وحقوق تحسين النموذج، وقيود الاستخدام التنافسي. لذا، ينبغي على المشترين اشتراط وضوح تعاقدي صريح بشأن ملكية البيانات، وحقوق النموذج، وحذف البيانات عند انتهاء العقد، قبل نشر أي منصة ذكاء اصطناعي تتعلم من بيانات إنتاج خاصة بالمنشأة.
القراءة ذات الصلة
- الذكاء الاصطناعي المجسد في الروبوتات الصناعية: كيف تُغير نماذج VLA برمجة الروبوتات — التحقق من بنية نماذج VLA ومعاييرها وسلامتها بشكل معمق
- جمع بيانات الذكاء الاصطناعي المجسد: التشغيل عن بعد والمحاكاة إلى الواقع (2026) — البنية التحتية لبيانات العرض التوضيحي التي تعتمد عليها النماذج الأساسية
- برمجة اللحام الروبوتي دون اتصال بالإنترنت، والمحاكاة، والتوأم الرقمي (2026) — حزمة برامج لحام رباعية الطبقات تتضمن أنظمة الذكاء الاصطناعي التي لا تحتاج إلى تعليم
- نظام أتمتة العمليات - تكامل الأنظمة، ومعايير السلامة، وأطر التشغيل
- أفضل مصنعي الروبوتات التعاونية لعام 2026: مقارنة — مشهد موردي الروبوتات التعاونية بما في ذلك التمييز بين قدرات الذكاء الاصطناعي
المراجع الصادرة:
تقرير الاتحاد الدولي للروبوتات العالمي 2025 |
مؤشر ستانفورد للذكاء الاصطناعي 2025 |
ISO 10218-2: سلامة أنظمة الروبوت وتكاملها |
NVIDIA Isaac نعم