
تشكيل المعادن: دعم قطعة العمل من خلال الحركة
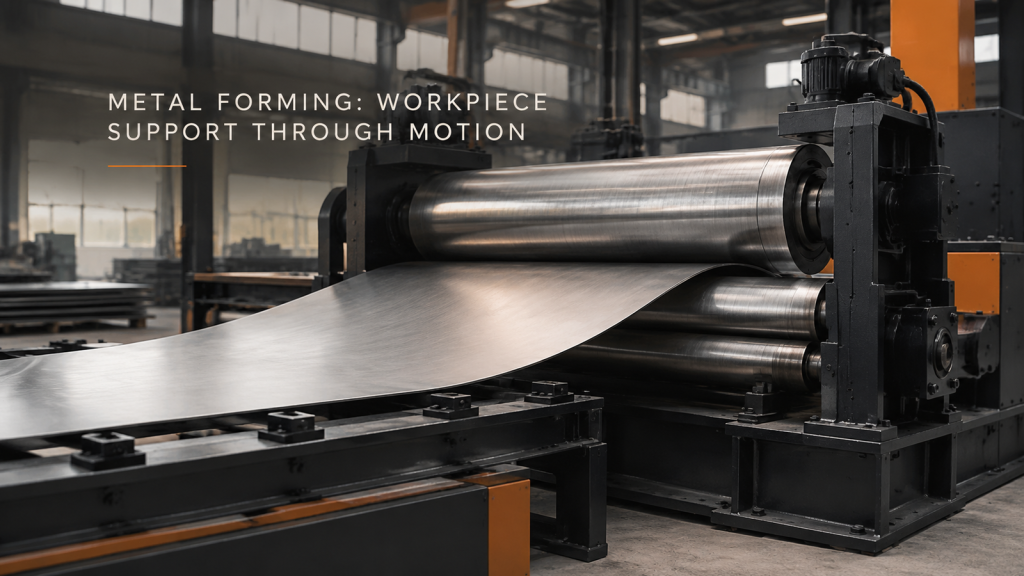
صف عملية دعم الصفائح والأسطوانات أثناء التحميل والتشكيل والإزالة، ثم حدد الشكل أو التركيب المراد فحصه.
التثبيت الروبوتي: مساحة الاقتراب والابتعاد
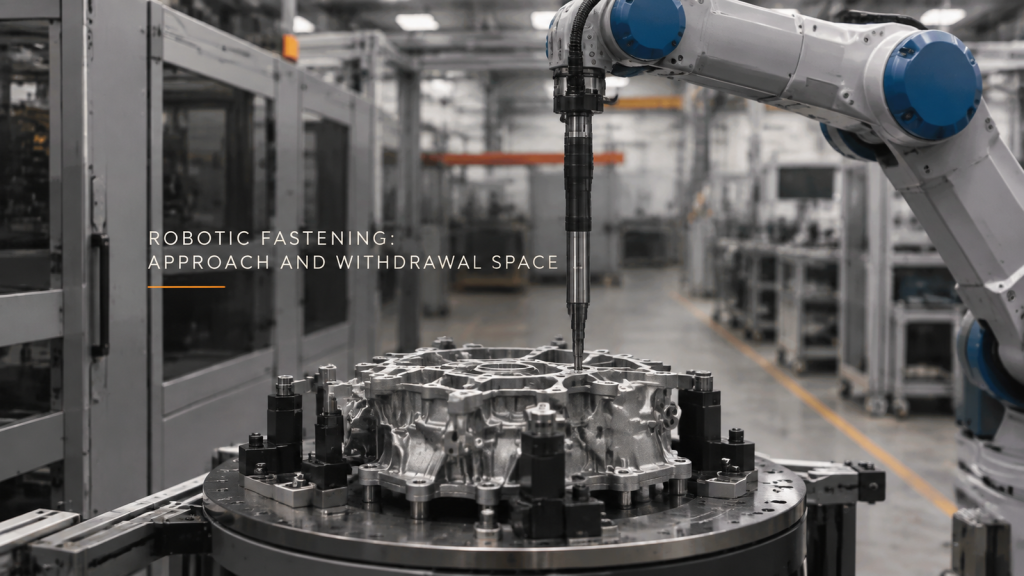
تحقق من إدخال وإخراج أداة التثبيت بالكامل عند كل موضع مسمار مع الحفاظ على دليل الوصول منفصلاً عن التحقق من الاتصال.
اللحام المحيطي: التثبيت والوصول إلى اللحام
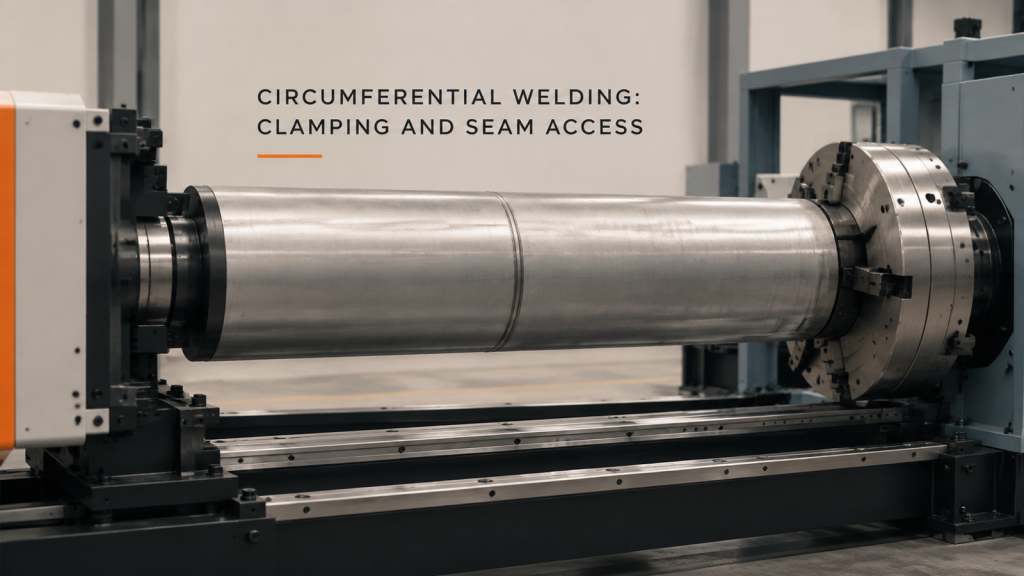
قارن بين وصلة الأسطوانة المثبتة ومساحة عمل الشعلة وإمكانية الوصول للتحميل، مع الحفاظ على هوية العملية وقبول اللحام منفصلين.
مساحة تغذية وإخراج ألواح الدرفلة

قم بتضمين الصفيحة المنحنية المتطورة في تخطيط التغذية والدعم والإزالة؛ وقم بتقييم محطات الدرفلة المصورة المختلفة بشكل منفصل.
أداة فك البراغي وتصميم الحماية

مراجعة أدوات فك البراغي والتركيبات والحماية من خلال مهام التطبيق المطلوبة، مع ضمان جودة الربط المدعومة بسجلاتها الخاصة.
مراجعة خلوص اللحام الدوار
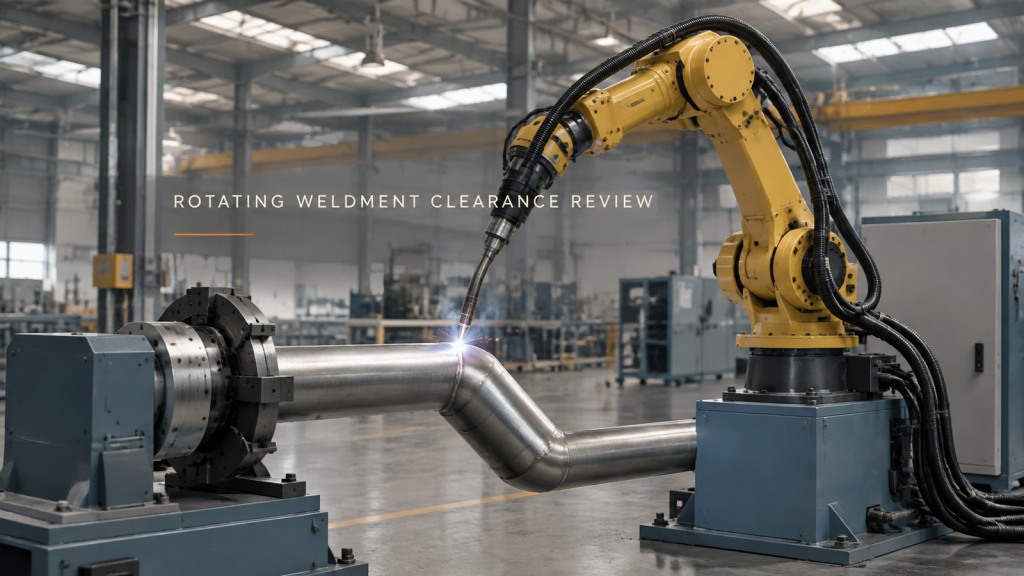
قم بمراجعة وصلة اللحام الدوارة مع تركيبات التثبيت المحملة وأغلفة الشعلة معًا، دون الخلط بين الحركة وقبول الوصلة.
تخطيط وجهة نظر فحص الروبوت
حدد وجهات نظر الفحص التي تضيف معلومات مفيدة عن الهدف، ثم تحقق من صحة ظروف الصورة وأدلة القرار.
التشغيل الآلي بأربع محطات: نقطة الإسناد وخلوص الدوران
قم بمراجعة عملية التشغيل الآلي بأربع محطات من خلال تحديد موقع قطعة العمل، وسحب الأداة، وتدوير المثبت. افصل الحركة المرئية عن الدقة المقاسة.
تسليم واستلام القطعة من الآلة: دعامة القطعة ومخرج الماسك
تعتمد عملية تسليم القطعة في الماكينة على دعم مستمر للجزء، وخلوص كافٍ لجهاز الاستقبال، ومخرج قابل للاستخدام للملقط. راجع القرص والأداة معًا.
اتساق توزيع الخرز بواسطة الروبوت عند الزوايا
قم بمراجعة اتساق توزيع الخرز بواسطة الروبوت من خلال ربط سرعة الزاوية، واستجابة التدفق، ووضع الفوهة، وفحص الخرزة الفعلية.
تشغيل ماكينة لف الخيوط: محاذاة عملية التسليم
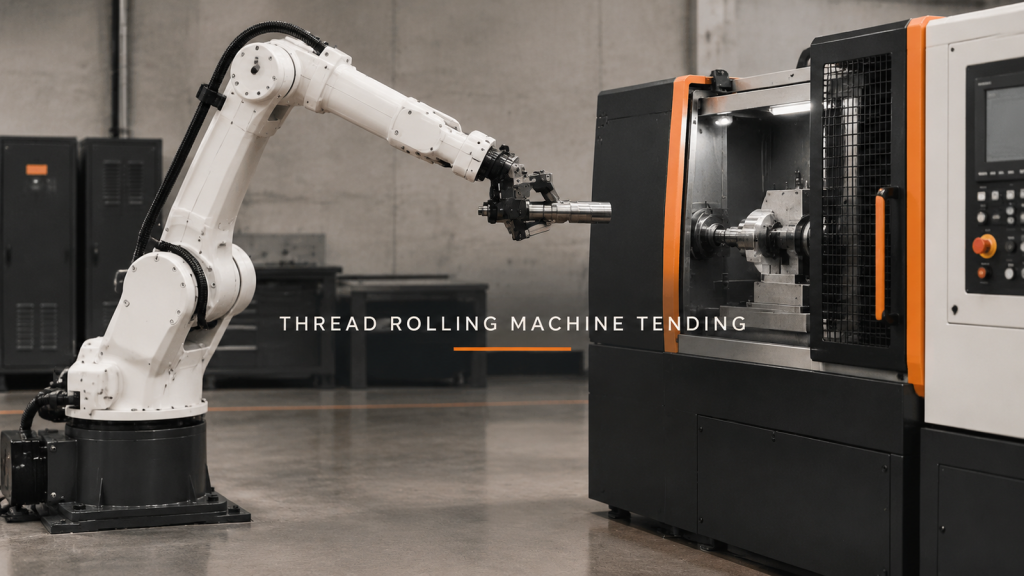
قم بتخطيط عملية لف الخيوط حول محاذاة الخامة، ونقل الدعم، والإفراج، والسحب الآمن قبل التحقق من نتيجة اللف.
اللحام باستخدام روبوتين: منطقة مشتركة قبل وقت الدورة
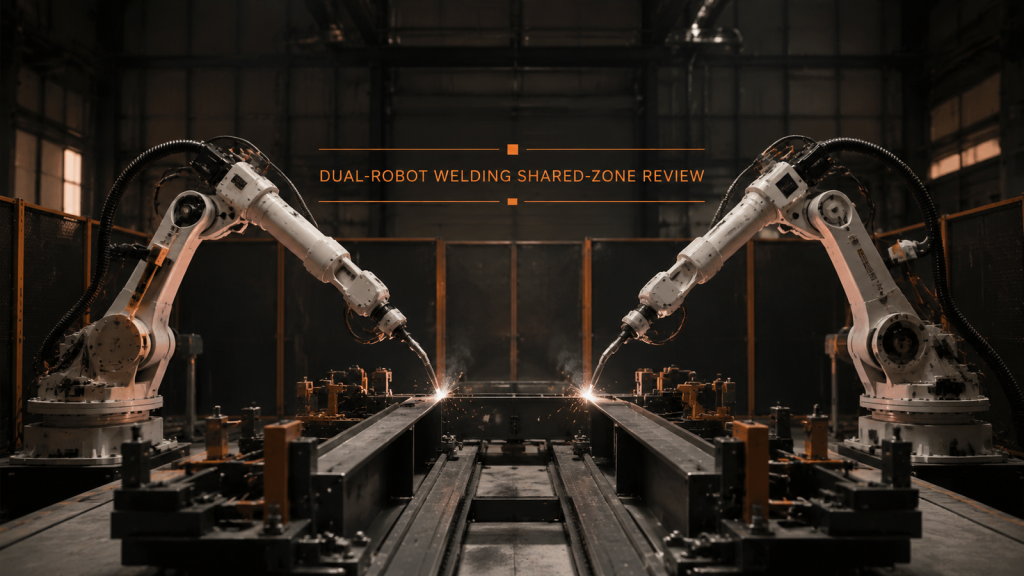
تتطلب عملية اللحام باستخدام روبوتين مناطق عمل منفصلة، ودخولًا متحكمًا به إلى المنطقة المشتركة، ووضعيات انتظار يمكن التنبؤ بها، واستعادة تم التحقق منها قبل السرعة.