
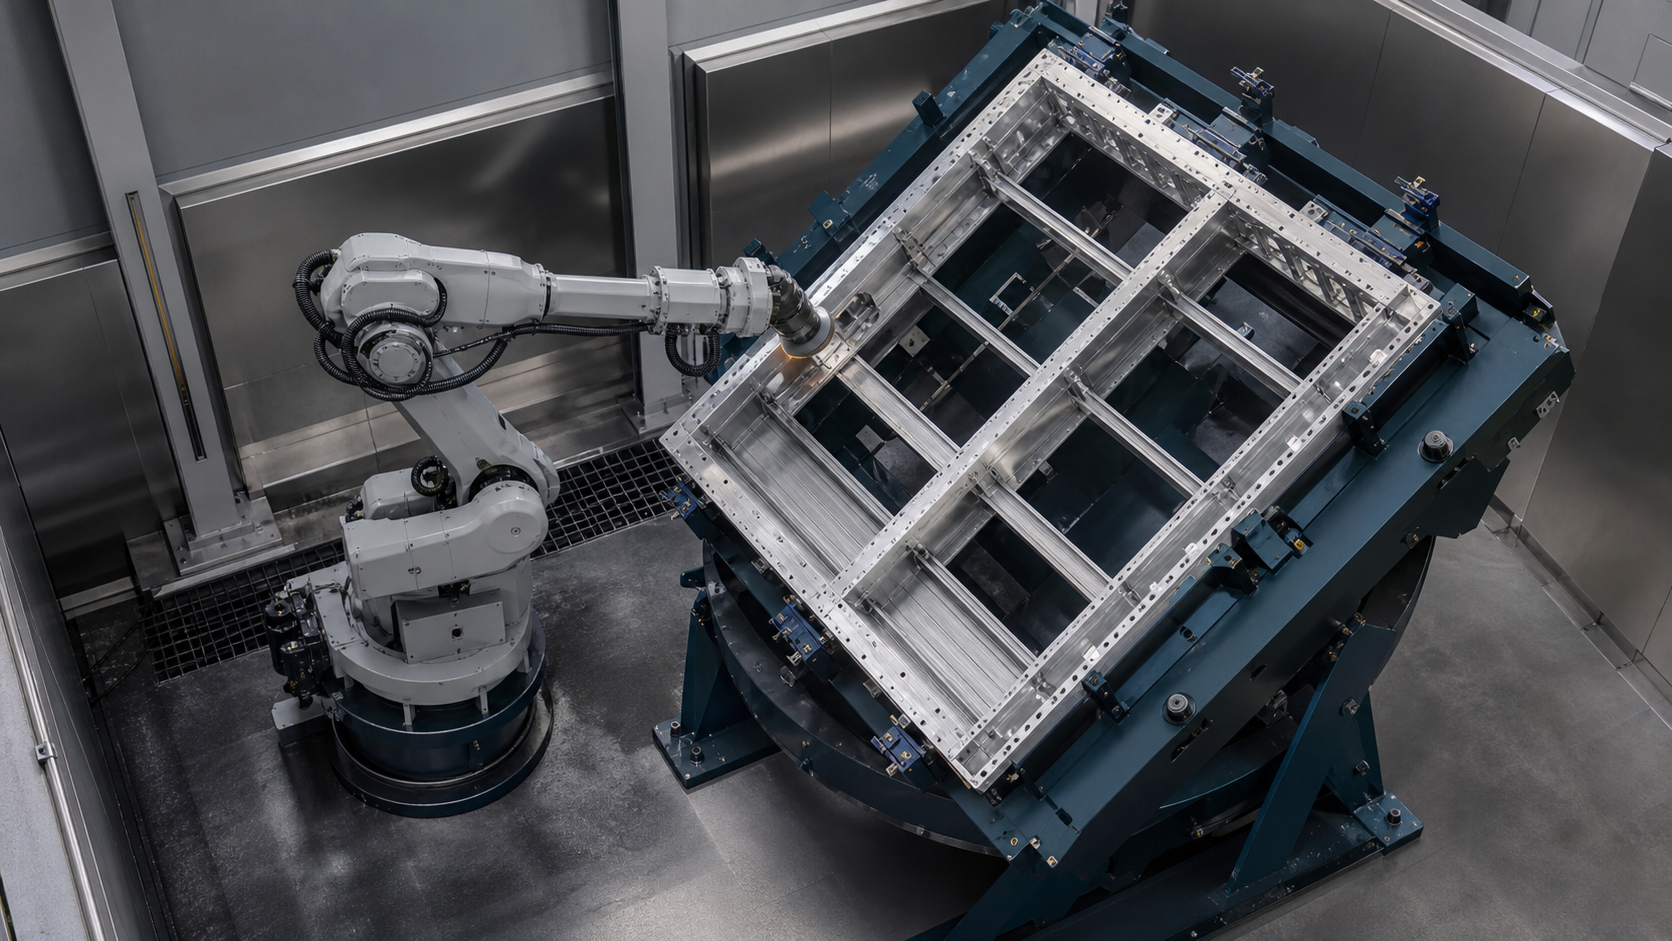
A طحن صينية البطارية تكون الفكرة موثوقة عندما يتمكن الفريق من تتبع كل حافة مُعالجة إلى اتجاه الجزء المعروف، وبيانات التثبيت، وحالة الأداة، وإصدار البرنامج، ونتيجة الفحص. ولا يمكن لمسار الروبوت المُقنع أن يُثبت معالجة السطح الصحيح أو أن الإطار المقلوب عاد إلى علاقة الإحداثيات المقصودة.
الوجبات الرئيسية
- حدد المناطق المطلوبة والمحظورة والمناطق الحساسة للتفتيش قبل إنشاء مسارات الروبوت.
- تعامل مع بيانات التثبيت كجزء من سلسلة إحداثيات العملية.
- تحقق من الاقتراب والاتصال والخروج والوضع والتصريح لكل مجموعة حواف محددة.
- استخدم عقد حالة صريح لإعادة التوجيه، وإعادة التثبيت، واختيار الإحداثيات، وإعادة التشغيل.
- قم بقياس نتائج العملية وتوقيت الدورة الكاملة على أجزاء تمثيلية بدلاً من استنتاج أي منهما من اللقطات.
ما تدعمه اللقطات المختارة - وما لا يمكنها إثباته
تُظهر المواد المُراجعة إطارًا كبيرًا يشبه الصينية مُثبّتًا في قاعدة، وروبوتًا صناعيًا يحمل أداة تشطيب دوّارة، وتلامسًا مرئيًا للأداة على طول حواف الإطار، وتغييرًا في اتجاه القاعدة أو الحامل، واستمرارًا لعمل الروبوت بعد إعادة التوجيه. تدعم هذه الملاحظات نقاشًا مُحددًا حول تحديد الموقع، والوصول إلى الحواف، وتوجيه العملية، ومسافة القاعدة، والتسليم بين مراحل التشطيب.
لا تُحدد اللقطات مادة الإطار، أو أبعاده، أو كتلته، أو التباين الوارد، أو الإزالة المطلوبة، أو مواصفات المواد الكاشطة، أو سرعة الأداة، أو معدل التغذية، أو قوة التلامس، أو طريقة الامتثال، أو مصدر المسار، أو دقة الإحداثيات، أو قابلية تكرار التثبيت، أو طريقة الفحص، أو نتيجة السطح، أو زمن الدورة، أو الإنتاجية، أو المخرجات، أو سجل الأعطال، أو بنية الحماية، أو العميل، أو قبول الإنتاج. لذلك، تتعامل EVST معها كدليل عملي قابل للملاحظة، وليس كدليل على جودة السطح، أو التحكم في الإزالة، أو الأداء، أو النشر، أو السلامة، أو الامتثال.
يتوافق الشكل المرئي مع موضوع صينية البطارية المُحدد، لكن التسجيل وحده لا يُحدد مواصفات المنتج أو برنامج المركبة. لا تزال قرارات المشروع تتطلب رسومات، وعينات تمثيلية، ومتطلبات الحواف، وبيانات التثبيت، ومعلومات الأدوات، وأنماط التشغيل، ومعايير الفحص، وظروف الموقع.
كيفية التخطيط لطحن صينية البطارية
ابدأ بخريطة عملية مرتبطة بالرسم والأجزاء الواردة الفعلية. حدد نوع الإطار، ومواقع العناصر، والأسطح التي تتطلب معالجة، ومناطق التلامس المحظورة، وعناصر الإغلاق أو الربط، ومجموعات الحواف، والزوايا، والفتحات، والانتقالات، والفحص المخطط له لكل متطلب. لا تدمج حالات الحواف المختلفة في مسار عام واحد لمجرد أنها تبدو متصلة في النموذج.
افصل الشكل الهندسي الاسمي عن التباينات الواردة. قد يؤدي تشوه الإطار، واختلافات الوصلات، ووجود نتوءات أو زوائد، والتلوث، وتأثيرات العمليات السابقة، وأضرار المناولة إلى تغيير موضع الحافة الحقيقية. حدد أي التباينات مقبولة من قِبل أداة التثبيت، وأيها يتم اكتشافها، وأيها يمكن للعملية استيعابها، وأيها يُحيل القطعة إلى مسار استثناء مُتحكم به.
بعد ذلك، قسّم العمل حسب الاتجاه. لكل اتجاه، سجّل نقطة الإسناد النشطة، والمشابك المسموح بها، والحواف المطلوبة، واتجاه اقتراب الأداة، ووضعية الروبوت، ومسافة الخلوص بين التركيبات والكابلات، وإمكانية الوصول للفحص، وحالة الانتقال. عندها فقط ينبغي للفريق مقارنة هياكل الروبوت، وجهاز تحديد المواقع، والتركيبات، والأداة، والمحطة.
اجعل بيانات التثبيت جزءًا من العملية
يتبع الروبوت الإحداثيات، بينما تلامس الأداة حافة مادية. يربط جهاز التثبيت بين هذين الواقعين. وثّق تحديد مواقع الأسطح، والدعامات، وتسلسل التثبيت، وفحوصات وجود الأجزاء، ومنع أخطاء التوجيه، ودليل التثبيت، وحالة التحرير. تحقق من كيفية تأثير تآكل جهاز التثبيت، أو وجود حطام، أو اختلاف التثبيت، أو عدم اكتمال التثبيت على تحريك الإطار بالنسبة للمسار المبرمج.
قد تحتوي الإطارات المفتوحة الكبيرة على مناطق مرنة وامتدادات طويلة. هذا لا يثبت وجود تشوه معين أو يستلزم نمط دعم موحد. ولكنه يعني أنه يجب على المشروع تحديد أماكن الدعامات والمشابك المسموح بها، وكيفية فحص حالة القطعة، وما إذا كان تلامس العملية يمكن أن يغير العلاقة التي تم تحديدها أثناء التحميل.
قد يعيق التثبيت المحكم عمل الأداة. راجع أجسام المشابك، والمشغلات، والمستشعرات، والخراطيم، والمصدات الصلبة، والدعامات، والهيكل المحيط بها، وذلك في ضوء مسار الوصول والخروج الكامل. يجب تضمين إمكانية تغيير الأداة، وفحصها، وتنظيفها، وصيانتها، واستعادة الوصول إليها، بدلاً من التحقق من مسار التلامس العادي فقط.
اختر استراتيجية إعادة التوجيه عن قصد
| معمار | ما يمكن أن يبسطه | لا تزال الأدلة مطلوبة | حدود القرار النموذجية |
|---|---|---|---|
| اتجاه ثابت واحد | عدد أقل من حالات حركة التثبيت وعلاقة إحداثيات أساسية واحدة | إمكانية الوصول الكامل للأدوات، ووضعية الروبوت، ومسافة خلوص الكابلات، والتغطية، ووضوح الفحص | استخدمه فقط إذا ظلت جميع المناطق المطلوبة قابلة للمعالجة دون وجود نقاط ضعف أو حواف مخفية |
| إعادة توجيه التركيبات بشكل مُتحكم به | يُغيّر عرض الحواف مع الحفاظ على جزء واحد مُحمّل | إذن الحركة، دليل واضح من الروبوت، ملاحظات التوجيه، إعادة الجلوس، تحويل البيانات، والاستعادة | يُعدّ ذلك مفيدًا عندما يتحسن الوصول بما يكفي لتبرير التزامات الدولة الإضافية والتزامات الحماية. |
| قم بتفريغ الحمولة وإعادة تحميلها إلى مكان آخر | يُتيح ذلك مفهومًا مُخصصًا للبيانات والوصول للجانب التالي | تحديد هوية الجزء، ونقل الحيازة، ومنع التوجيه، وتكرار التثبيت الثاني، والتحكم في العمل قيد التنفيذ | ضع في اعتبارك الحالات التي لا يمكن فيها لتركيبة واحدة توفير وصول مستقر أو عندما تكون العمليات منفصلة. |
| يقوم الروبوت بنقل الإطار إلى أداة كاشطة ثابتة | يحرك الجزء بدلاً من تحريك أداة حوله | الحمولة والقصور الذاتي، والقبضة، وصلابة القطعة، والمدى، وتلامس الأداة، والاتجاه، والاستعادة الآمنة | مفهوم منفصل؛ اللقطات المختارة لا تُرسّخ هذا التصميم المعماري |
لا توجد بنية معمارية أسرع أو أكثر أمانًا أو دقة بشكل مطلق. قارنها بنفس نطاق الإطار، والحواف المطلوبة، واختلاف البيانات، وخريطة الوصول إلى الأدوات، وخطة الفحص، والتغيير، ومعالجة الاستثناءات، وإمكانية الوصول للصيانة، والتوقيت الكامل المعتمد للدورة.
اكتب عقد حالة الانعكاس قبل برمجة الحركة
لا ينبغي التعامل مع إعادة التوجيه على أنها توقف غير مدروس بين مسارات الروبوت. حدد الحالة قبل حركة التثبيت، والدليل الذي يسمح بالحركة، والنتيجة المؤكدة، والاستجابة لإشارة مفقودة أو متناقضة. حافظ على تمييز الأوامر، والتغذية الراجعة، والمؤقتات، ودليل الجزء.
| الولايه او المحافظه | الأدلة لتحديد | السماح بالإجراء | في حالة غياب الأدلة |
|---|---|---|---|
| تم إنجاز العمل الحالي | تمت معالجة أجزاء الحواف المطلوبة أو تم توثيق مصيرها؛ تم سحب الأداة. | طلب إعادة التوجيه | حافظ على التوجه الحالي وقم بحل الجزء المتنازع عليه |
| روبوت التنظيف | الروبوت، والأداة، وحزمة الكابلات، وغيرها من المعدات المتحركة خارج نطاق حركة التثبيت المحدد | السماح بالتحكم في حركة التركيبات | قم بمنع الحركة وتشخيص الظرف المشغول |
| اكتملت حركة الجهاز | تم الوصول إلى الوضع المطلوب، وتوقفت الحركة، وكانت الأقفال أو المكابح المناسبة في الحالة المحددة. | تحقق من حالة الجزء الجديد والبيانات | حافظ على حركة عملية الروبوت معطلة وابدأ عملية الاستعادة |
| تم إعادة تثبيت الجزء | إن وجود الجزء وتحديد موقعه وحالة تثبيته وهوية اتجاهه تفي بتعريف المشروع | حدد الإحداثيات ومجموعة العمليات المناسبة | لا تفترض أن البيانات السابقة لا تزال سارية المفعول |
| تم إصدار التوجيه التالي | الوصفة الصحيحة، وهوية الإطار، ومجموعة الإحداثيات، وحالة الأداة، والوجهة، وإذن الوصول | اقترب من الجزء الأول المسموح به | احتفظ بالحالة مع سبب قابل للتتبع ومالك الاسترداد |
أغلق سلسلة الإحداثيات بعد إعادة التوجيه
اكتب سلسلة الإحداثيات من قاعدة الروبوت مرورًا بمركز الأداة، وقاعدة التثبيت، والاتجاه النشط، ونقطة مرجعية القطعة، وإطار العملية الخاص بالحافة. إذا كان إعادة التوجيه محورًا خارجيًا يُنسقه المتحكم، فوثّق هذه العلاقة. أما إذا كان تثبيتًا مُفهرسًا منفصلًا، فوثّق حالة الفهرس المؤكدة ومجموعة الإحداثيات المرتبطة بها.
لا تفترض أن الوصول إلى الزاوية المطلوبة يثبت تثبيت القطعة بالشكل المطلوب. فمعلومات التوجيه، والموقع الميكانيكي، والتثبيت، ووجود القطعة تجيب على أسئلة مختلفة. يجب أن يحدد المشروع الأدلة اللازمة قبل أن يصبح مسار الحافة التالي مؤهلاً.
ينبغي أن يشمل التحقق من الإحداثيات مواقع واتجاهات تمثيلية باستخدام الأداة والتركيب والإطار الفعليين. ولا يمكن لتكرارية الروبوت وحدها أن تضمن دقة التلامس على مستوى النظام، لأن السلسلة الكاملة تشمل أيضًا تأثيرات الأدوات والتركيب والجزء والاتجاه والعملية.
تحقق من إمكانية الوصول إلى الأداة من حافة إلى حافة
قسّم العمل المطلوب إلى أجزاء حواف مُسمّاة. لكل جزء، سجّل المنطقة المستهدفة، والأسطح المجاورة المحظورة، ونقطة الاقتراب، ونقطة التلامس الأولية، واتجاه التلامس المقصود، ونقطة الخروج، واتجاه الأداة، ووضعية الروبوت، ومسافة الخلوص بين الكابل والمغزل، ومسافة الخلوص بين المثبتات، وطريقة الفحص. هذا يُسهّل تحديد الحواف المُتجاوزة، والتداخل غير المقصود، والانتقالات التي يصعب الوصول إليها.
لا تُعدّ النقطة التي يمكن الوصول إليها بالضرورة وضعية عملية قابلة للتطبيق. فقد يصل الروبوت إلى إحداثية ما بينما يعيق جسم الأداة أو حاملها أو حزمة الكابلات أو المعصم أو المثبت أو الإطار الوصولَ المقصود. لذا، تحقق من الانتقالات بين الأجزاء، وليس فقط من النقاط التمثيلية داخلها.
استخدم الشكل الهندسي الفعلي للمادة الكاشطة وحاملها لإجراء فحوصات الوصول. قد لا يشمل قطر الأداة الاسمي أو النموذج المبسط عوامل الحماية، أو الدعامة، أو الحافة، أو المغزل، أو الخرطوم، أو تأثيرات حالة التآكل. يجب استخلاص المعايير النهائية وحدود التآكل من الأداة المختارة ومن تجارب تمثيلية.
افصل أدلة التلامس عن قبول السطح
يُمكن أن يُظهر التلامس المرئي موضع التقاء الأداة بالإطار، ولكنه لا يُمكنه تحديد الإزالة، أو التشطيب، أو حالة الحواف، أو النتيجة البُعدية، أو الاتساق. لذا، حدد متطلبات المنتج وطريقة الفحص قبل البدء بالعملية. قد تتطلب المناطق المختلفة أدلة قبول مختلفة حتى عند استخدام أداة واحدة في حركة متصلة واحدة.
سجّل المتغيرات الخاضعة للتحكم ذات الصلة بالطريقة المختارة، مثل نوع الأداة وحالتها، والمادة الكاشطة المستخدمة، وإصدار البرنامج، وحالة الإطار والتثبيت، وأي إعدادات خاصة بالعملية. لا تذكر وجود تحكم في القوة، أو امتثال، أو استشعار، أو توليد مسار تكيفي إلا إذا أكدت الأدلة الفعلية في الخلية ذلك.
يجب أن يربط سجل الإصدار بين الجزء الوارد، والاتجاه النشط، وقطاع الحافة، وحالة الأداة، وإعداد العملية، ونتيجة الفحص، والخلل، والتصرف النهائي. يمنع هذا الفصل الخلط بين تسلسل الحركة الناجح وجزء نهائي مقبول.
خطة استعادة الدورة المتقطعة حسب الحالة المعروفة
يجب أن تبدأ عملية الاستعادة من آخر حالة مؤكدة للإطار، والتركيب، والاتجاه، والمشبك، والروبوت، والأداة، والقطعة، والفحص، ووضع التشغيل. إذا حدث التوقف أثناء إعادة التوجيه، فلا ينبغي للنظام أن يعود إلى الاتجاه القديم أو الجديد حتى يتم تحديد موضع وحالة التثبيت بناءً على الأدلة المحددة.
حدد الإجراءات المتبعة بعد حدوث عطل في الأداة، أو فقدان تأكيد التثبيت، أو انقطاع الحافة، أو وجود قطعة متنازع عليها، أو فشل الفحص، أو التوقف المُتحكم به، أو انقطاع التيار الكهربائي، أو تدخل الصيانة. حدد الجهة المالكة للقطعة، والأجزاء التي ربما تمت معالجتها بالفعل، وما يجب فحصه، وما إذا كان بالإمكان استئناف العمل أم يجب توجيهه إلى مكان آخر.
تجنّب إعادة التشغيل التلقائي من سطر برمجي عشوائي. قد يؤدي إعادة الدخول إلى السطح من نقطة خاطئة إلى تداخل غير مُؤكَّد، أو منطقة مفقودة، أو تلامس غير مقصود. تسلسل إعادة التشغيل الآمن والمقبول خاص بكل مشروع، ويجب اختباره في ظروف مماثلة.
يجب فصل حالات الإنتاج عن الوظائف المتعلقة بالسلامة
تُعتبر عمليات اختيار الوصفة، وإكمال الحواف، وقبول العملية حالات إنتاجية ما لم تُحدد بنية أمان مصممة ومُدققة بشكل منفصل دورًا آخر لها. ولا ينبغي وصف إشارات إخلاء الروبوت وتوجيه التركيبات المستخدمة في تسلسل الإنتاج بأنها وظائف أمان لمجرد مشاركتها في تسلسل التعشيق.
تُحدد صفحة المصدر الرسمية للمعيار ISO 10218-2:2025 متطلبات تطبيقات الروبوتات الصناعية وخلايا الروبوتات في مراحل التصميم والتكامل والتشغيل والصيانة والتفكيك. بينما تُحدد صفحة المصدر الرسمية للمعيار ISO 12100:2010 مبادئ تقييم مخاطر الآلات والحد منها. وتبقى الإصدارات واللوائح ومتطلبات الأداء والتحقق ذات الصلة خاصة بكل منشأة.
يتناول معيار OSHA 29 CFR 1910.215 آلات التجليخ ذات العجلات في سياق الصناعات العامة بالولايات المتحدة، بينما تُحدد إرشادات OSHA الخاصة بالروبوتات مهام الروبوت غير الروتينية كسياقات مخاطر مهمة. يجب أن يشمل تخطيط خلية التجليخ معدات التجليخ، والشظايا، والشرر أو الجسيمات الساخنة عند الاقتضاء، والغبار أو الأبخرة، والضوضاء، وسهولة الوصول، والطاقة المخزنة، وحركة التثبيت، والتنظيف، واستبدال الأدوات، والتدريب، والتنظيف، والاستعادة، وإعادة التشغيل. هذه الفقرة تُعنى بسياق التخطيط، وليست استنتاجًا قانونيًا أو متعلقًا بالمطابقة.
قم ببناء مصفوفة تحقق تمثيلية
حدد الظروف الأكثر احتمالاً لتغيير الموقع أو الوصول أو الاتصال أو القبول. يشمل ذلك متغيرات الإطار، ونطاق الظروف الواردة، وأقصى قيم البيانات المرجعية، واتجاه كل تركيب، ومجموعات الحواف المطلوبة، والانتقالات الصعبة، وحالات الأدوات المسموح بها، وتلوث التركيب داخل حدود المشروع، وفقدان تأكيد الاتجاه، وعدم اكتمال التثبيت، والتوقفات المتحكم بها، والمسارات المتقطعة، ورفض الفحص، والاستعادة، وإعادة التشغيل.
قِس الدورة الكاملة كعناصر منفصلة: التحميل، والتحديد، والتثبيت، والمعالجة حسب التوجيه، وإعادة التوجيه، والتأكيد، والفحص، والتفريغ، وضبط الأدوات، وفترات الانتظار، والاستعادة. لا تُعتبر حركة الروبوت القصيرة المرئية دليلاً على المخرجات المقبولة أو توقيت الدورة الكاملة.
أعد إجراء الفحوصات المتأثرة بعد إجراء أي تغييرات على الإطار، أو نطاق الإدخال، أو التركيب، أو الدعامة، أو المشبك، أو آلية إعادة التوجيه، أو الروبوت، أو نقطة مركز الأداة، أو المادة الكاشطة، أو الحامل، أو حزمة الكابلات، أو حالة الأداة، أو البرنامج، أو إعداد العملية، أو الفحص، أو الحماية، أو البرمجيات، أو منطق الاستعادة. يجب أن تستند الحدود العددية وعدد العينات إلى المتطلبات الفعلية وخطة التأهيل.
أربع عبارات قابلة للاستشهاد بها ومحدودة
البيان 1: يسهل التحقق من صحة مسار الطحن ذي الإطار الكبير عندما ترتبط كل حافة مطلوبة باتجاه محدد، ونقطة مرجعية للتثبيت، وحالة الأداة، ونتيجة الفحص. هذه طريقة هندسية للتحقق من صحة المسار، وليست قاعدة امتثال عامة.
البيان 2: لا تكتمل عملية إعادة توجيه التركيب إلا عند تأكيد التوجيه المادي الجديد، ومكان تثبيت الأجزاء، واختيار الإحداثيات، والإجراء التالي المسموح به بشكل منفصل.
البيان 3: لا يثبت مدى وصول الروبوت سوى إمكانية الوصول إلى إحداثية معينة؛ كما يتطلب الوصول إلى العملية أيضًا نهجًا مناسبًا للأداة، واتجاه الاتصال، ومخرجًا، ووضعية، ونطاق خلوص.
البيان 4: تدعم اللقطات المختارة مراقبة إطار يشبه الصينية مثبت، وتلامس الحافة المرئي، وإعادة التوجيه، والمزيد من العمل، لكنها لا تثبت الإزالة، أو الإنهاء، أو الدورة، أو العائد، أو الجودة، أو أداء الحماية، أو قبول الإنتاج.
نموذج تخطيط FLIP
تستخدم EVST منهجية FLIP كأداة تخطيط مبكرة لمفاهيم التشطيب ذات الإطارات الكبيرة. وهي تنظم أسئلة الأدلة ولا تحل محل تجارب العمليات أو القياس أو تقييم مخاطر الآلات أو التحقق من السلامة أو معايير قبول المشروع.
- F — الإطار والتركيب: المتغيرات، النطاق الوارد، البيانات المرجعية، الدعامات، المشابك، أدلة الأجزاء، والاتصال المحظور.
- L — المواقع والحدود: الحواف المطلوبة، والاتجاهات، وإمكانية الوصول، والوضعية، والمسافة الآمنة، وهندسة الأداة، والفحص.
- أنا - الفهرسة والوصلات: تنظيف الروبوت، حركة التركيب، ملاحظات التوجيه، إعادة التثبيت، اختيار الإحداثيات، والأذونات.
- P — إثبات العملية: حالة الأداة الخاضعة للتحكم، والنتائج المقاسة، وعناصر الدورة، والاستثناءات، والاسترداد، والتحكم في التغيير، وأدلة الإصدار.
مدخلات المشروع لمفهوم تشطيب صينية البطارية
إعداد رسومات ونماذج الإطار، ونطاق المواد والأنواع المختلفة، والعينات التمثيلية، وبيانات الكتلة ومركز الثقل، وتحديد أسطح التثبيت والتثبيت، والمسافات المدعومة وغير المدعومة، والمناطق المطلوبة والمحظورة، وخريطة الحواف حسب الاتجاه، والاختلافات الواردة، ومعايير القبول والفحص، ومفهوم التثبيت الحالي، وطريقة إعادة التوجيه، وأساليب الأدوات المتاحة، وقيود الأدوات والمواد الكاشطة، ومتطلبات الغبار والاستخراج، وتقسيم الدورة المستهدفة إلى عناصر، واحتياجات التغيير، والواجهات العلوية والسفلية، ومسارات الاستثناء، ومهام الصيانة، والتخطيط، والمرافق، وأنماط التشغيل، وبلد التركيب، ومتطلبات الموقع المعمول بها.
تتضمن هذه الحزمة قائمة مرجعية لمدخلات المشروع المحلي، بحيث يمكن جمع نفس الحقول قبل مقارنة المفاهيم. وهي لا تحتوي على قيم افتراضية للمعلمات أو عتبات قبول.
للاطلاع على السياق ذي الصلة، انظر إلى دليل الطحن وإزالة النتوءات الآليأطلقت حملة نظرة عامة على محطة عمل الطحن والتلميع EVST، و نظرة عامة على تكامل خطوط الأتمتة الصناعيةتغطي تلك الصفحات مواضيع التشطيب والتكامل الواسعة؛ يقتصر هذا الدليل على بيانات الإطار الكبير، والوصول، وإعادة التوجيه، وأدلة الاسترداد.
مراجع حسابات
- ISO 10218-2:2025 — متطلبات السلامة الخاصة بالروبوتات لتطبيقات الروبوتات الصناعية وخلايا الروبوت
- ISO 12100:2010 — سلامة الآلات، وتقييم المخاطر، والحد من المخاطر
- OSHA 29 CFR 1910.215 — آلات العجلات الكاشطة
- نظرة عامة على الروبوتات وإرشادات السلامة لأنظمة الروبوتات الصناعية الصادرة عن إدارة السلامة والصحة المهنية (OSHA)
الأسئلة المتكررة
هل يؤدي إعادة توجيه الجهاز تلقائيًا إلى الحفاظ على المرجع الأصلي؟
لا. يجب أن يحدد المشروع المؤشر الميكانيكي، وردود الفعل التوجيهية، وتثبيت القطعة، وحالة التثبيت، واختيار الإحداثيات، والتحقق اللازم قبل أن يصبح المسار التالي مؤهلاً. وتعتمد الأدلة المطلوبة على بنية التثبيت والتحكم.
هل يمكن لبيانات وصول الروبوت أن تثبت أن كل حافة من حواف الصينية قابلة للطحن؟
لا، الوصول ليس سوى شرط واحد. يمكن أن تحد عوامل مثل اقتراب الأداة، واتجاه التلامس، والخروج، ووضعية الروبوت، وخلوص المعصم والكابل، وهندسة التثبيت، وهندسة الإطار، وجسم الأداة، والانتقالات، وإمكانية الوصول للصيانة، من مسار قابل للاستخدام.
هل يثبت التلامس المرئي للأداة استيفاء متطلبات السطح؟
لا. لا يضمن الاتصال الإزالة، أو التشطيب، أو الحالة الأبعادية، أو جودة الحواف، أو الاتساق. كل منطقة مطلوبة تحتاج إلى ضوابط عملية خاصة بالمشروع، وفحص، وتجارب تمثيلية، ومعايير قبول.
ما هي التغييرات التي تستدعي إعادة التحقق؟
قم بتقييم التغييرات التي طرأت على الإطار، ونطاق الإدخال، والبيانات المرجعية، والتجهيزات، والدعامات، والمشابك، وآلية إعادة التوجيه، والروبوت، ونقطة مركز الأداة، والحامل، والمواد الكاشطة، وحزمة الكابلات، والبرنامج، وإعداد العملية، والفحص، والحماية، والبرمجيات، ومنطق الاسترداد. كرر صفوف التحقق المتأثرة بالتغيير.