
جهاز تحديد موضع رأس وذيل المخرطة: لحام الأجزاء الطويلة والأسطوانية من جميع الجوانب
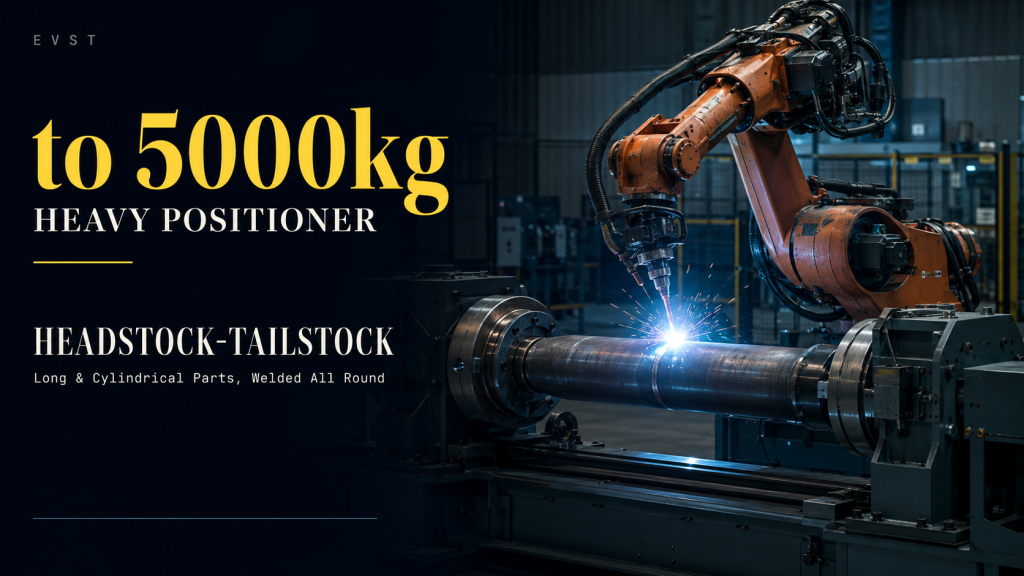
يقوم جهاز تحديد موضع رأس وذيل المخرطة بتثبيت الأجزاء الطويلة أو الأسطوانية وتدويرها ليقوم الروبوت بلحام اللحام المحيطي الكامل في عملية واحدة. انظر قسم المقاسات والاستخدامات.
هل ذراع الروبوت قصير جدًا؟ سكة أرضية تضاعف نطاق العمل
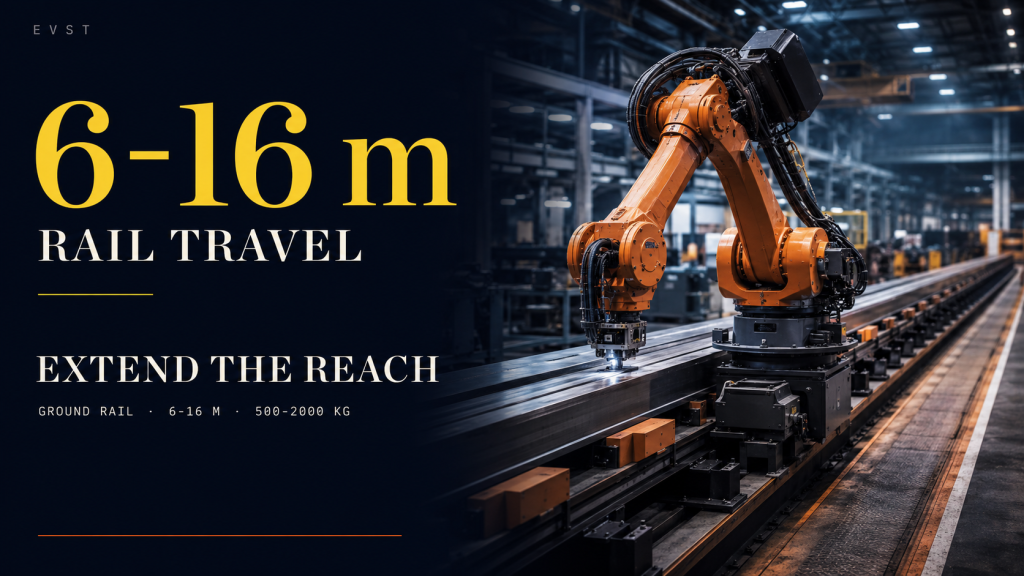
عندما يعجز الروبوت عن الوصول إلى قطعة كبيرة أو خط طويل، يعمل قضيب التوجيه الأرضي (المحور السابع) على زيادة نطاق عمله. راجع فئات الأحمال والدقة، ومتى يتفوق قضيب التوجيه الأرضي على ذراع أكبر.
الذكاء الاصطناعي المجسد مقابل الروبوتات الصناعية التقليدية (2026)
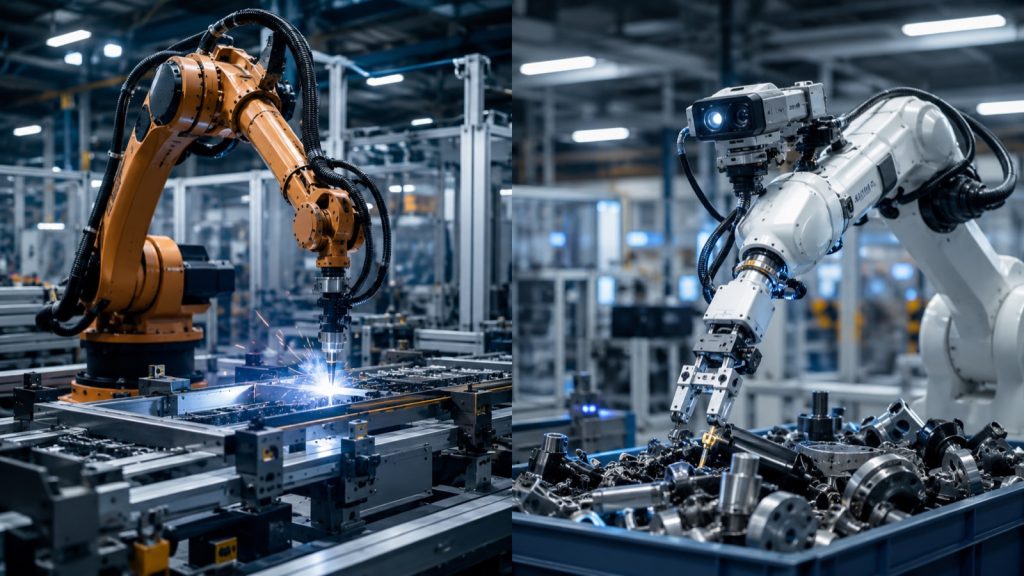
الذكاء الاصطناعي المجسد مقابل الروبوتات الصناعية التقليدية في عام 2026: كيف يختلف التحكم المتعلم عن الأتمتة المبرمجة، وما هي التغييرات التي تطرأ على أرضية المصنع.
كيفية اختيار الروبوت الصناعي: دليل الاختيار 2026
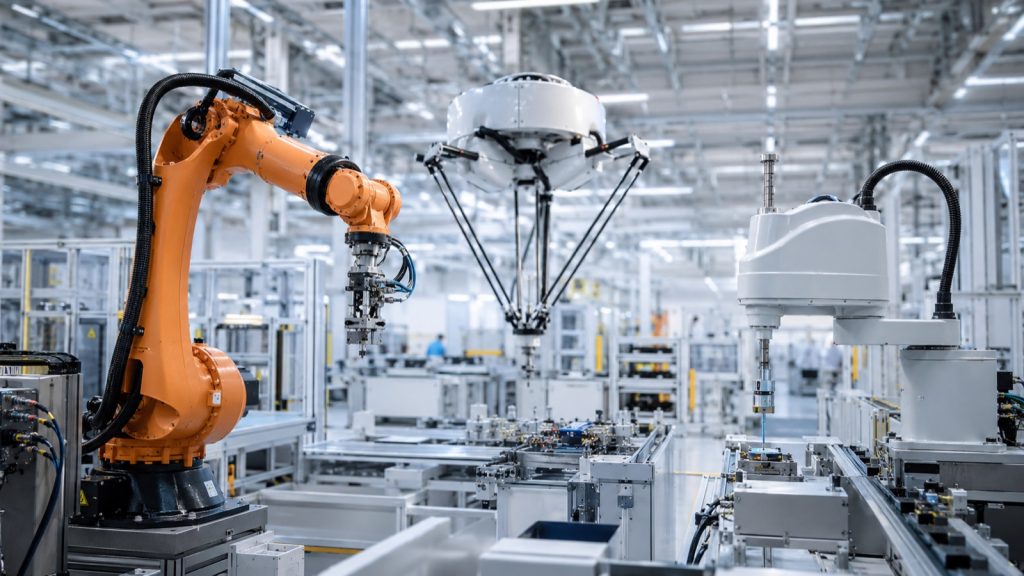
كيفية اختيار الروبوت الصناعي في عام 2026: مطابقة الحمولة، والمدى، والمحاور، والسرعة مع التطبيق، ومعرفة متى يكون SCARA، أو 6 محاور، أو دلتا، أو الروبوت التعاوني مناسبًا.
دليل حمولة الروبوتات التعاونية: اختيار الروبوتات التعاونية التي يتراوح وزنها بين 3 كجم و30 كجم (2026)
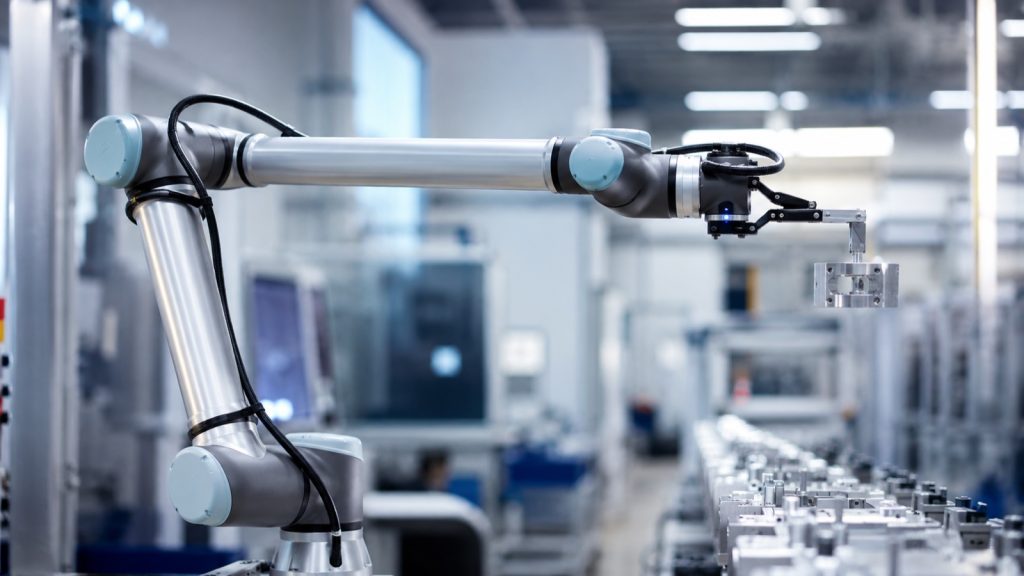
كيفية اختيار حمولة الروبوت التعاوني من 3 كجم إلى 30 كجم، ولماذا توجد مفاضلة بين الحمولة والمدى، وأي فئة من الروبوتات التعاونية تناسب التجميع والصيانة.
الروبوت التعاوني مقابل الروبوت الصناعي: كيفية الاختيار (دليل من 3 عوامل)
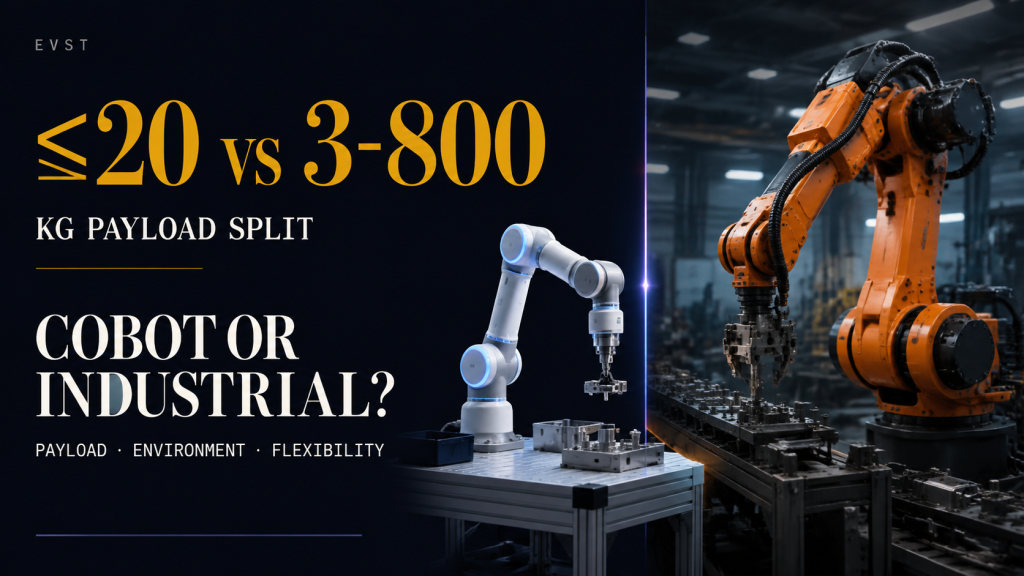
الروبوت التعاوني أم الروبوت الصناعي؟ اختر بناءً على الحمولة والبيئة والمرونة. دليل قرار ثلاثي العوامل مع جدول مقارنة ومعايير وقواعد اختيار.
أفضل مصنعي الروبوتات التعاونية (Cobot) في الصين 2026
دليل لعام 2026 لأفضل مصنعي الروبوتات التعاونية (cobot) في الصين، وكيفية مقارنتهم من حيث الحمولة والتخصص، وأين يناسب كل منهم.
معايير الصين الـ 102 في مجال الروبوتات والذكاء الاصطناعي: أثبت، لا تجرّب.
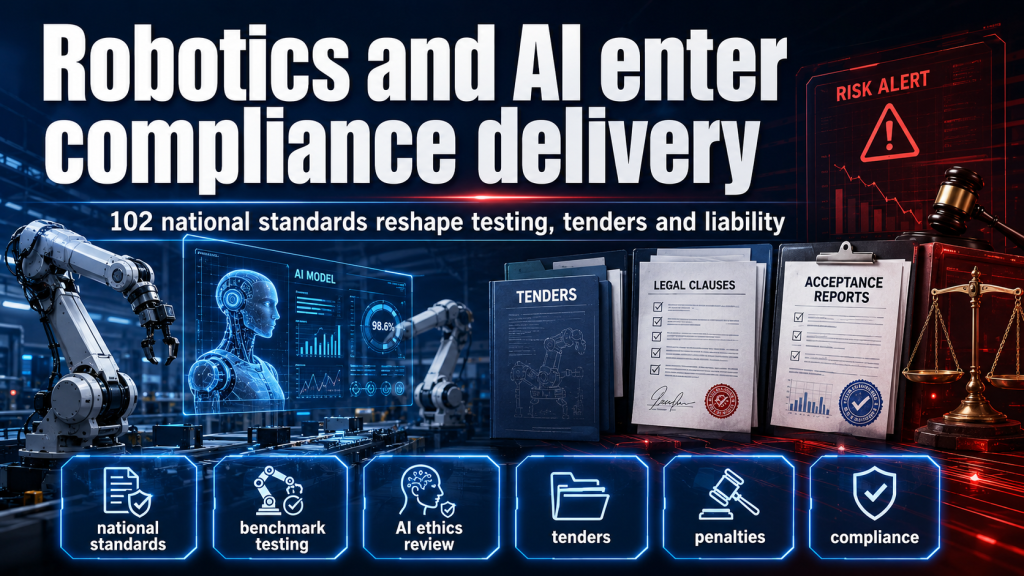
دخلت معايير الصين الـ 102 للروبوتات والذكاء الاصطناعي حيز التنفيذ في 1 يونيو 2026. يجب على شركات الروبوتات والذكاء الاصطناعي المجسد ووكلاء الذكاء الاصطناعي الآن إثبات - وليس مجرد عرض توضيحي - التسليم القابل للاختبار والتتبع.
تشغيل الآلات الروبوتية: مشغل واحد، آلات متعددة
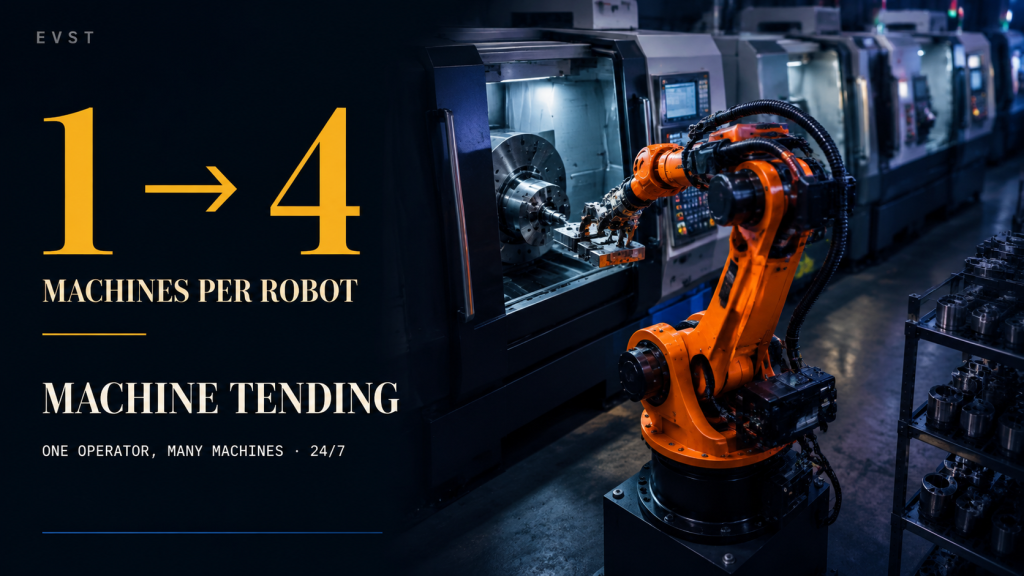
تتيح خدمة تشغيل الآلات بواسطة الروبوت لمشغل واحد إدارة عدة آلات CNC دون الحاجة إلى مراقبة. راجع قواعد الحمولة، ووقت الدورة، وعائد الاستثمار لمعرفة متى يكون ذلك مجديًا ومتى لا يكون كذلك.
المحور الخارجي للسكك الخطية للروبوت: مدى الوصول وحدود الكابل
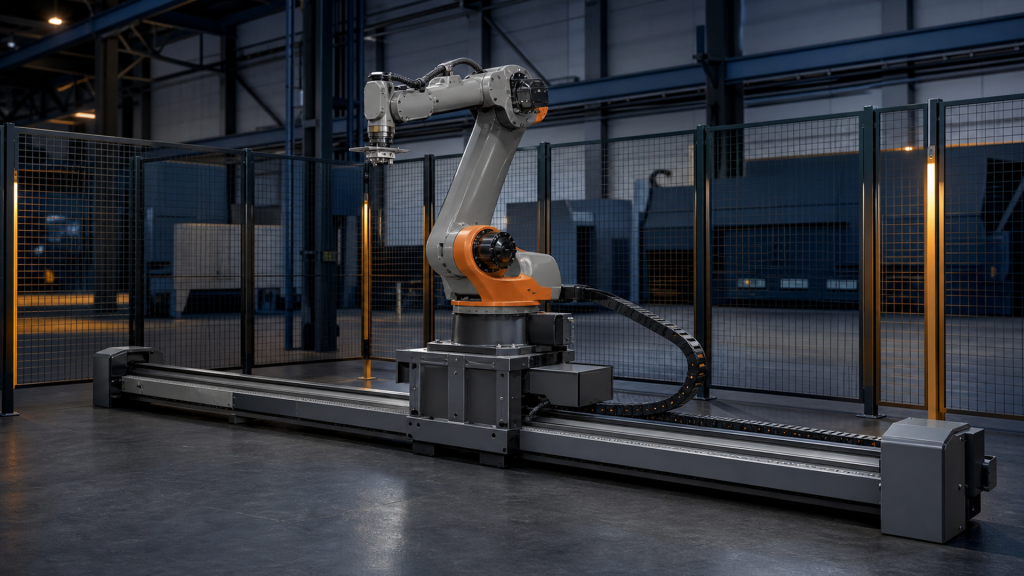
قم بتقييم المحور الخارجي للسكك الخطية للروبوت من خلال الحركة المفيدة، ونطاق العمل، والمحاذاة، وتوجيه الكابلات، والحماية، ومناطق السلامة، والاستعادة.
أجهزة تحديد موضع اللحام: محور واحد مقابل محورين مقابل ثلاثة محاور (2026)
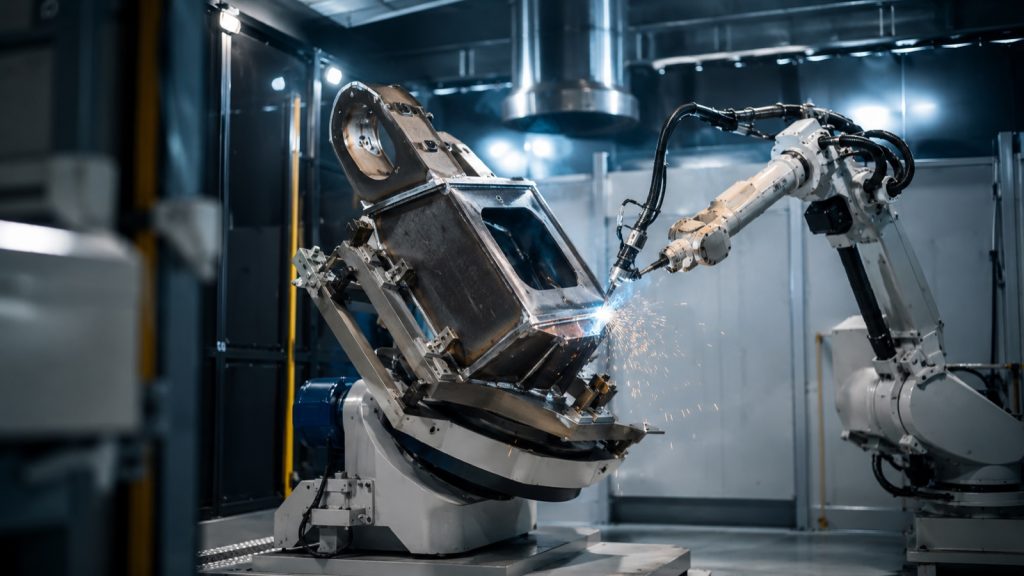
كيف تختلف أجهزة تحديد موضع اللحام أحادية المحور، وثنائية المحور، وثلاثية المحاور، وماذا تعني الحمولة والدقة، وكيفية اختيار الجهاز المناسب للحام الروبوتي.
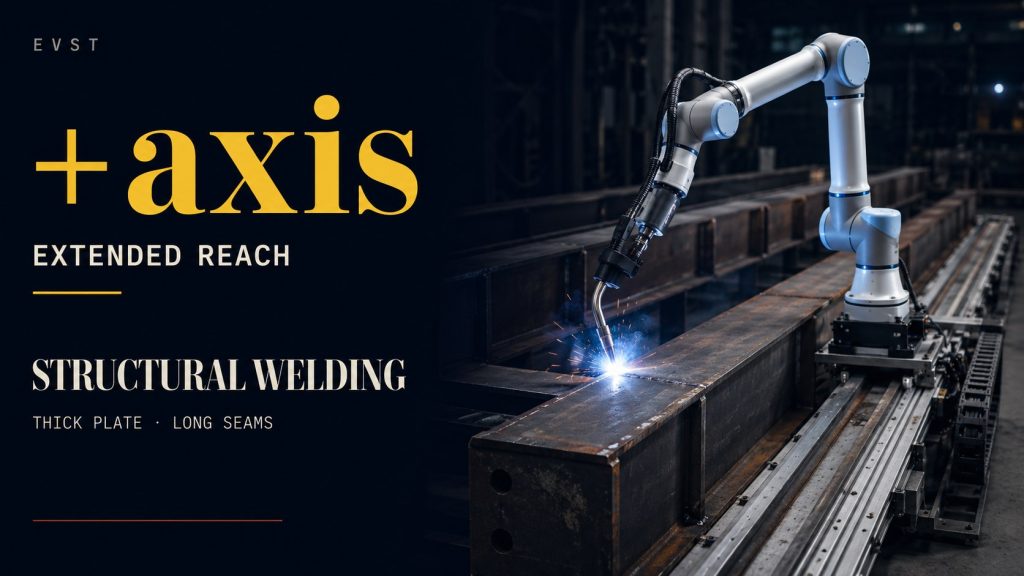
اللحام الهيكلي باستخدام الروبوتات التعاونية - الألواح السميكة والدرزات الطويلة
-