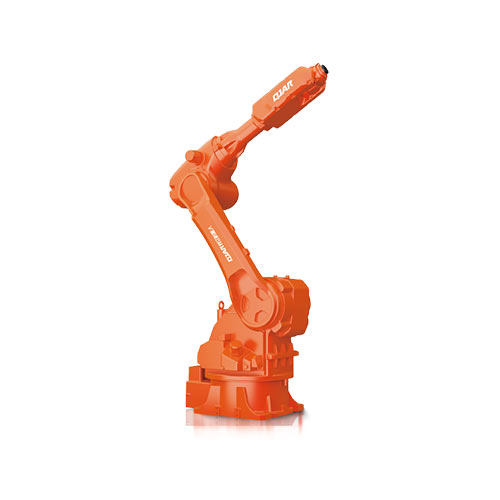
| Model | R3-063S | |
| Robot Kol Net Sekiz (kablosuz) |
14KG | |
| Yükünü | 3KG | |
| kol açıklığı | 620mm | |
| Özgürlük derecesi | 6 | |
| Hareket Aralık |
1. ortak | ± 360 ° |
| 2. ortak | ± 360 ° | |
| 3. ortak | ± 165 ° | |
| 4. ortak | ± 360 ° | |
| 5. ortak | ± 360 ° | |
| 6. ortak | ± 360 ° | |
| Hareket hız |
1. ortak | 220 / sn ° |
| 2. ortak | 220 / sn ° | |
| 3. ortak | 240 / sn ° | |
| 4. ortak | 360 / sn ° | |
| 5. ortak | 360 / sn ° | |
| 6. ortak | 360 / sn ° | |
| EOA Maksimum Hız | 2m / s | |
| Tekrar Konumlandırma Doğruluğu (maksimum) | ± 0.02mm | |
| Mutlak Konumlandırma Doğruluğu (maksimum) | 0.5mm | |
| Kontrol Veriyolu/Frekansı | EtherCAT/1kHz | |
| Kurulum Yöntemi | herhangi bir açı | |
| Tipik Güç | 150W | |
| Malzeme | Alüminyum alaşım | |
| Ortam sıcaklığı | -5 ° C~55 ° C | |
| Çalışma Ortamı (nem) | 5%~90% RH (yoğunlaşma) |
|
| Kablo Uzunluğu | 4m | |
| IP SINIFI | IP54 | |
| Gürültü | ≤60dB | |
| Takım Ucu IO Bağlantı Noktası | dijital giriş*2,dijital çıkış*2, analog giriş*2,çıkış güç kaynağı24V/1A*1 |
|
| Takım Sonu İletişim Bağlantı Noktası | EtherCAT*1,RS485 * 1, çıkış güç kaynağı24V/1A*1 |
|