
By EVST Yayın Kurulu · Gözden geçiren EVST Yayın Kurulu • Son güncelleme tarihi: 9 Ekim 2026 • Editör politikası · Düzeltme politikası · Şartlar
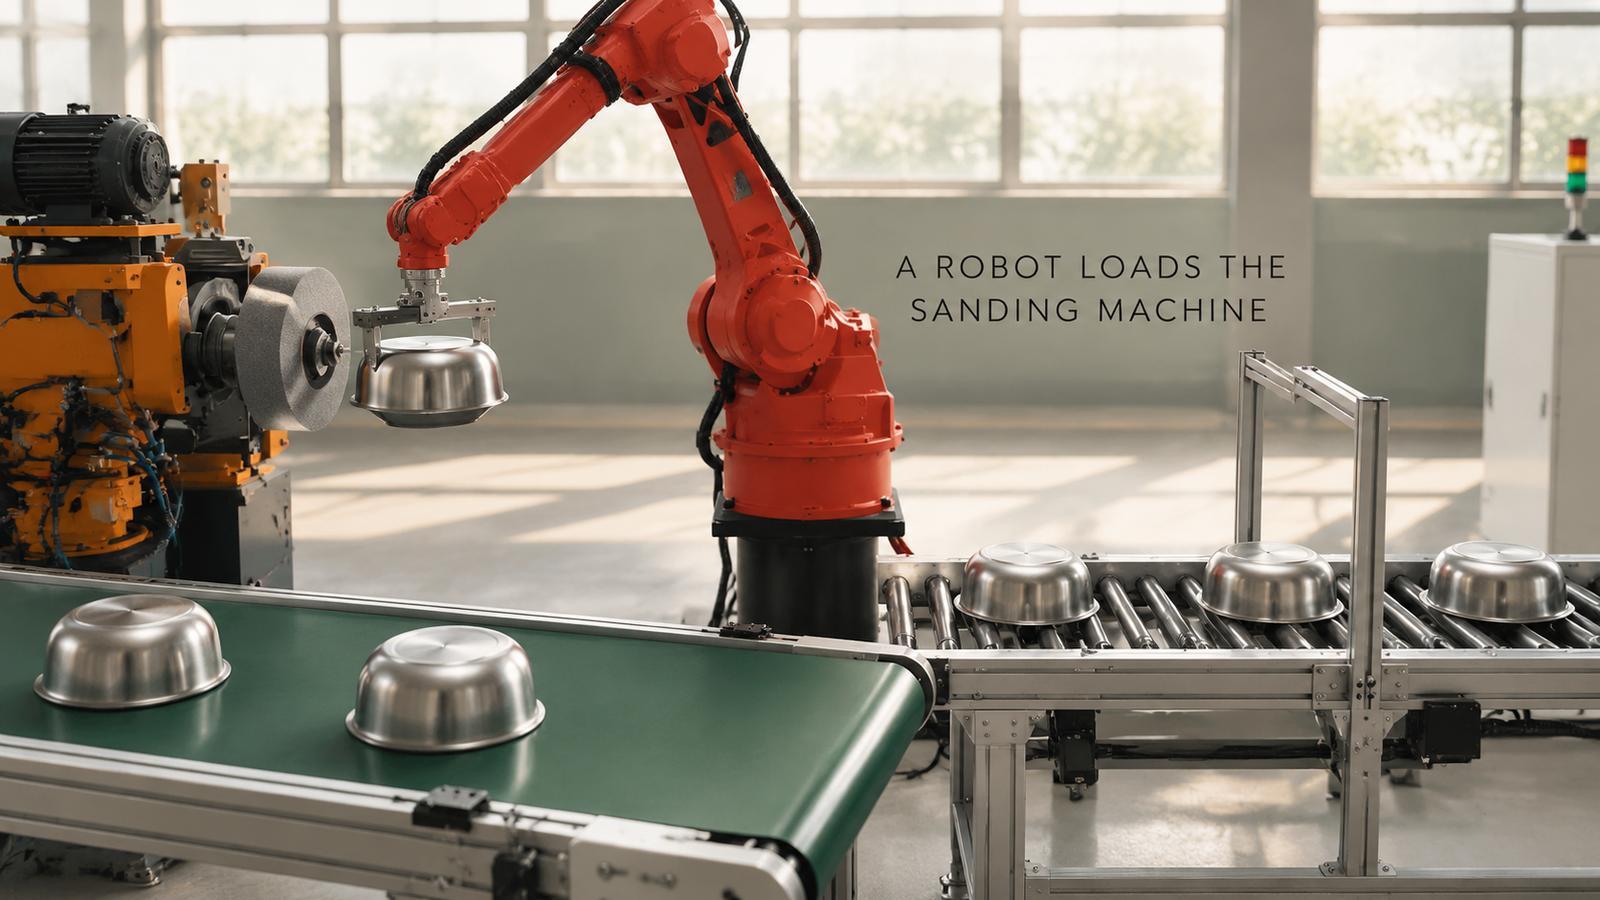
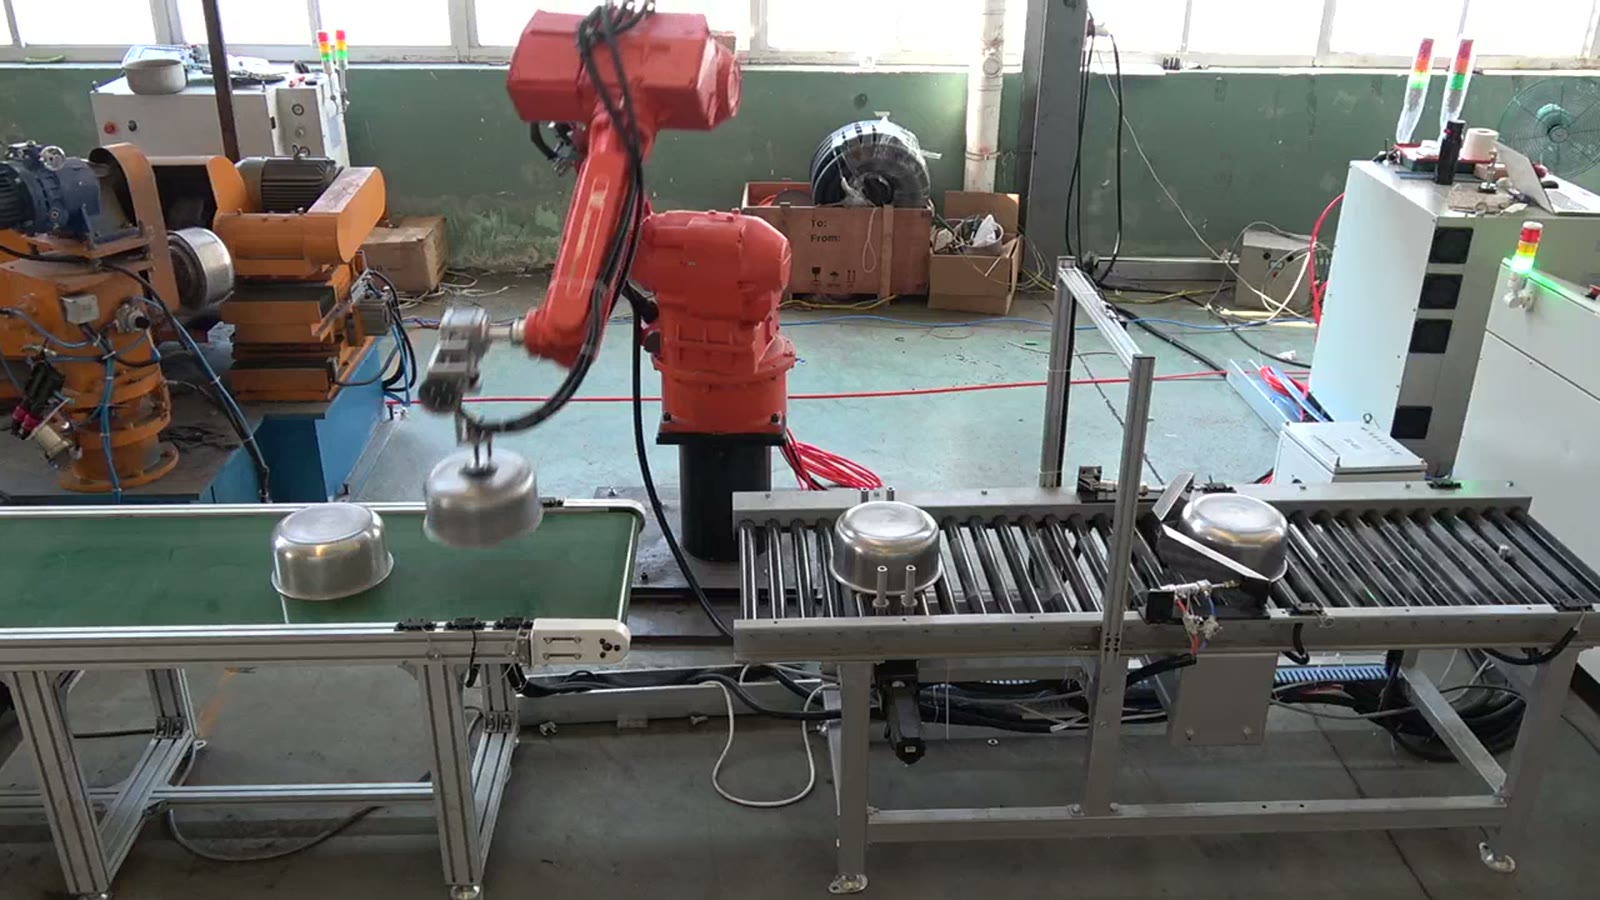
Robot, kişinin elleri ve gözleriyle sessizce yaptığı her şeyi devraldıktan sonra, kişi kase zımparalama makinesinden uzaklaşabilir: ters çevrilmiş olarak gelen bir kaseyi almak, onu mil aynasına ortalayarak yerleştirmek, toz içinde çalışmak ve tüm bunları aşındırıcı tekerleğin asla beklemeyeceği kadar hızlı bir şekilde yapmak. Burada açıklanan hücre, bunu altı eksenli bir robotla yapıyor. Paslanmaz çelik kaseleri bir makaralı konveyörden kaldırıyor, her birini zımparalama makinesinin aynasına yüklüyor ve zımparalanmış kaseyi bir bantlı konveyöre yerleştiriyor.
Zımpara makinesini otomatikleştirmeyi mi düşünüyorsunuz? Parça çizimini ve günlük üretim miktarınızı bize gönderin.Biz de size bir hücre konsepti ve tahmini bir çevrim süresi ile yanıt vereceğiz.
Bu makinede operatörün ellerinin neler yaptığı
Çark faydalı işi yapar. Operatör ise ona giden besleme hattıdır ve iş tekrarlayan, tozlu ve personel bulmakta zorlanılan bir iştir. Böyle bir istasyonu izlediğinizde, operatörün görevleri birkaç küçük göreve ayrılır ve bunların her biri hücre için bir soru haline gelir:
| Operatörün yaptığı şey | Hücrenin cevaplaması gereken şey |
|---|---|
| Bir sonraki kaseyi alır ve makineye uygun şekilde çevirir. | Kase ağzı aşağı dönük şekilde gelen bir kaseyi bir görevlinin nasıl alıp görevliye uzattığı |
| Hazneyi aynaya oturtur ve düzgün olup olmadığını kontrol eder. | Kase, kimse kontrol etmeden nasıl ortalanmış oluyor? |
| Toz içinde duruyor | Robot ve tutucusu bu durumdan nasıl kurtuluyor? |
| Zımparalanmış kaseyi çıkarıp yere koyuyor. | Hazırlanan kaselerin nereye konulduğu ve robotun oraya nasıl ulaştığı |
| Çark çalışırken bir sonraki kaseyi hazır tutar. | Yerleşim düzeni, makinenin beklemesini nasıl önlüyor? |
Bu hücreden bir döngü
Sağ taraftan bir makaralı konveyör kaseleri içeri getiriyor. Solda, mil aynası ve gri aşındırıcı tekerleği olan turuncu zımpara makinesi duruyor. Ön tarafta yeşil bir bantlı konveyör çalışıyor ve ortada, üçünün de erişebileceği mesafede kırmızı altı eksenli robot bulunuyor.
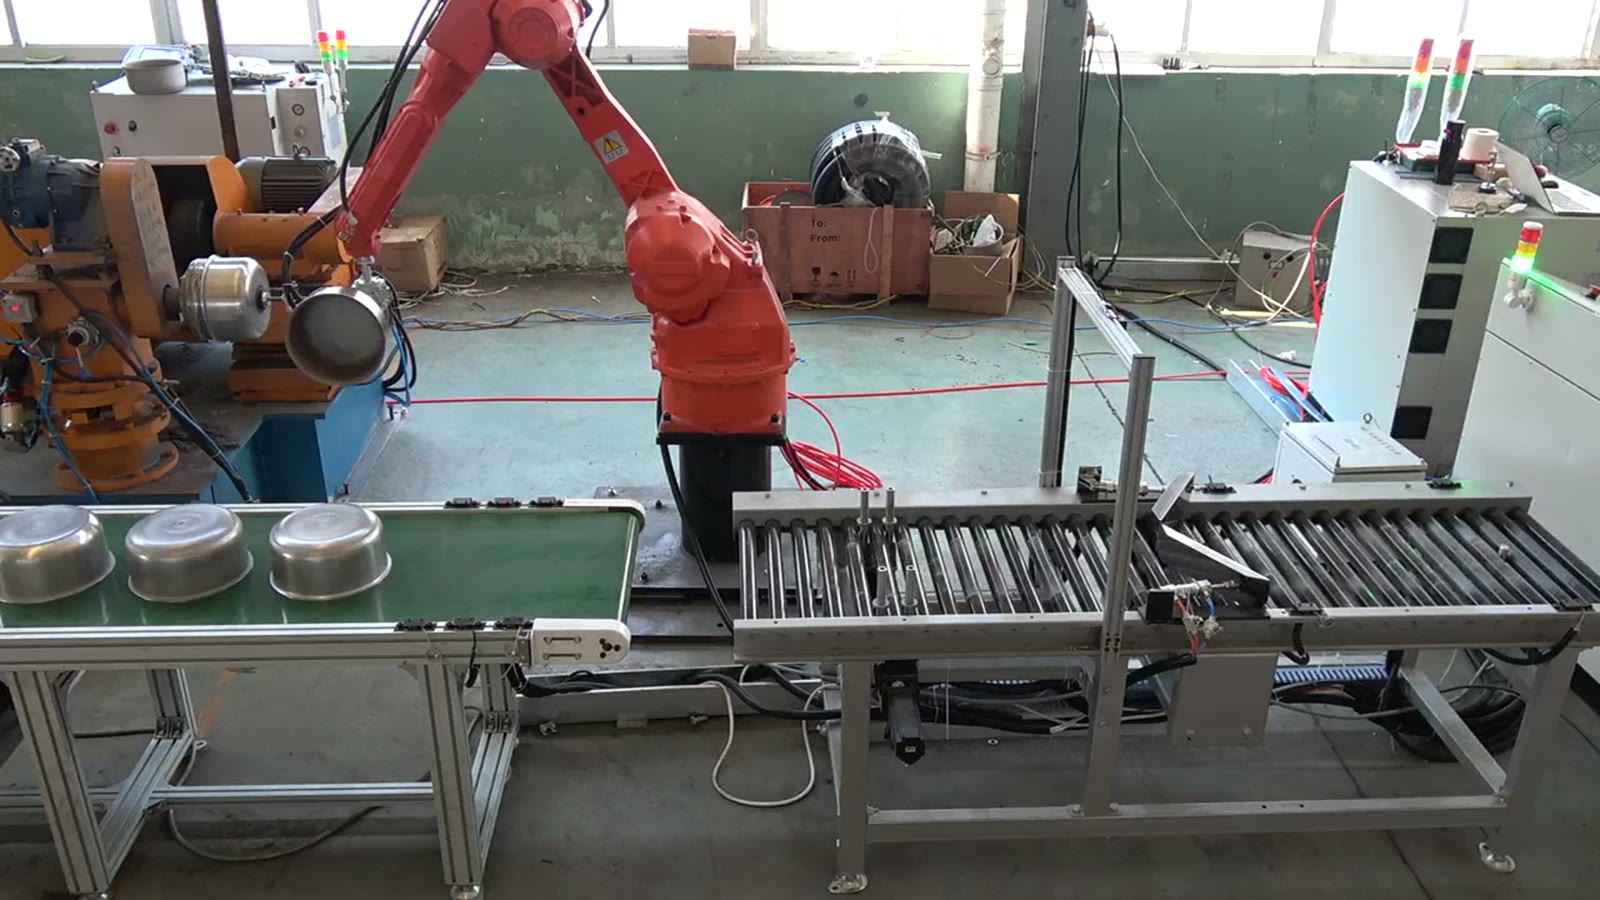
- Paslanmaz çelik kaseler, ağızları aşağıya bakacak şekilde, birbiri ardına makaralı konveyörün üzerine yerleştirilir.
- Robot, konveyörün sonuna ulaşır ve çubuk şeklindeki tutucusunu bir kaseye bastırır.
- Kaseyi kaldırır ve zımpara makinesine doğru döner.
- Kase, mil aynasına yerleştirilir ve kase dönerken ve tekerlek ona yaslanırken kol birkaç saniye boyunca makinede kalır.
- Zımparalama işlemi bittiğinde, robot kabı alıp öne doğru döner.
- Kaseyi, kaseleri ileri doğru taşıyan yeşil bantlı konveyöre yerleştirir.
- Robot, bir sonraki kap için tekrar makaralı konveyöre gider ve hareketleri tekrarlar.
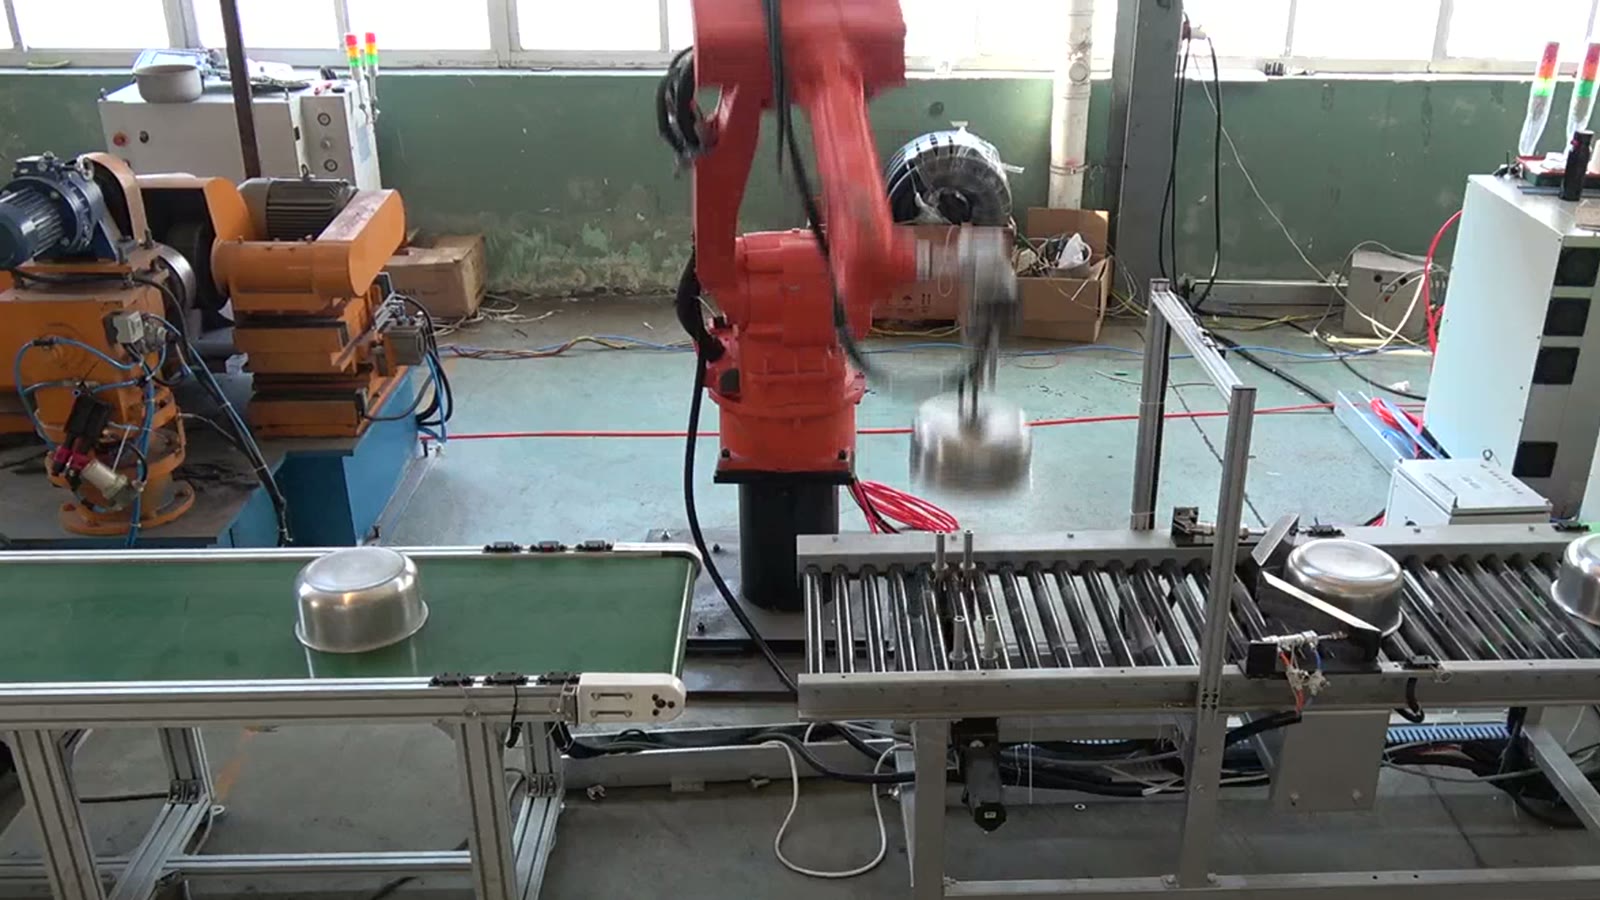
Haznenin yerleştirilmesi: tutucudan mandrene
Ağzı aşağıya doğru gelen bir kap, konveyör üzerinde sabit bir şekilde durur. Buradaki sorun, robotun kabı aldığı yönün, aynanın kabı alması gereken yönle aynı olmamasıdır.
Mantıklı sıra, mandrenin hangi yüzeye temas edeceğine ve tekerleğin hangi yüzeye ulaşması gerektiğine karar vermek ve ancak ondan sonra tutucuyu tanımlamaktır. Tutucu, mandrenin temas alanını serbest bırakmalı, henüz zımparalanmamış bir yüzeyi işaretlememeli ve mandren devreye girdiğinde temiz bir şekilde serbest bırakılmalıdır. Kase şeklinin baskı ve kaldırma için bir yer sunduğu durumlarda, çubuk şeklinde bir tutucu basit bir çözümdür. Birkaç şekilden oluşan bir aile, uyarlanabilir bir tutucu veya takım değişikliği gerektirebilir ve bu, çizimle belirlenecek bir sorudur.
Milde doğru kalmak
Dönen bir aynaya yerleştirilmiş, merkezden kaymış bir kap, sallanır ve tekerlek daha sonra malzemeyi düzensiz bir şekilde alır. Bu nedenle merkezleme, robot ve ayna arasında paylaşılır. Giriş yolu, konumlandırma yuvası veya merkezleme hareketi olan bir ayna, küçük bir yerleştirme hatasını tolere eder. Bunlardan hiçbirine sahip olmayan bir ayna, hassas bir yerleştirme gerektirir ve kabın konveyör üzerindeki duruşundaki herhangi bir değişiklik doğrudan makineye iletilir. Konveyörün sonundaki bir durdurucu veya kılavuz, her kabın neredeyse aynı noktaya ulaşmasını sağlayarak tutucuya bir başlangıç avantajı verir.
Toz ve robotun bileği
Zımparalama işlemi ince parçacıklar yayar ve makinenin yanındaki robot bu toz bulutunun içinde durur. Toz, bağlantı yerlerine ve kablo girişlerine girer, tutucu yüzeyi kaplar ve kullandığı sensörleri bozabilir. Genellikle karşılaşılan çözümler arasında robot için koruyucu bir örtü, sızdırmaz veya havası alınmış bir tutucu, tekerleğe yakın bir emme sistemi ve bileği en yoğun toz akışından uzak tutan bir yerleşim yer alır. Bir tesisin bunlardan hangisine ihtiyacı olduğu, kullanılan sürece ve makineye bağlıdır. Erken sormak önemlidir, çünkü cevap robot seçimi ve bakımını etkiler.
Tekerleğin beklemesini engellemek
Genel bir prensip: Robotun istasyonlar arasındaki hareket süresi, bir kabın tekerlek üzerinde geçirdiği süreye kıyasla kısa olmalıdır. Bu durumda, makine hızı belirler ve robotun boş zamanı olur. Eğer bu durum böyle değilse, robot darboğaz haline gelir ve ancak o zaman ikinci bir robot veya ikinci bir makine pozisyonu gündeme gelir.
Tamponlama işlemleri yardımcı olur. Makaralı konveyör üzerindeki bekleyen kaplar ve bitmiş kapları taşıyan bir bant, zımparalama makinesinin durmasına gerek kalmadan her iki uçtaki kısa bir kesintinin geçmesine olanak tanır; ancak bu, zemin alanının bir kısmını işgal etme pahasına olur. Bir robotun bir makineye yetişip yetişemeyeceği, robotun gidiş-dönüş süresine karşı kap başına zımparalama süresine bağlıdır ve bu da çizimlerinizden elde edilen bir çevrim süresi tahminiyle yanıtlanır.
Zımpara makinesi başına bir robotun mantıklı olduğu durumlar
Zımpara makinesinde robot kullanımı, kaselerin belirli bir şekil ailesinden gelmesi, her zaman ağız kısmı aşağıya bakacak şekilde bilinen bir yere yerleştirilmesi ve makinenin vardiyanın büyük bölümünde çalışması durumunda mantıklıdır. Ancak, bir makine çok farklı çap veya derinliklerdeki kaseleri işliyorsa, kaseler eğik veya üst üste yığılmış halde gelebiliyorsa, zımparalama aşamasında kaseyi ters çevirip yeniden kavramak gerekiyorsa veya koruma ve toz emme sistemleri robotun makinenin yanında çalışmasına yer bırakmıyorsa, daha yakından incelenmesi gerekir.
Alıcıların zımparalama hücreleri hakkında sordukları sorular
Zımpara makinesinin değiştirilmesi gerekiyor mu? Genellikle hayır, ancak otomatik yükleme için hazır olması gerekir: robotun makinenin hazır olduğunu anlaması ve robotun aynaya ulaşabilmesi için yeterli erişim sağlanması gerekir. Bunu halihazırda çalıştırdığınız makineyle karşılaştırarak kontrol ederiz.
Tencere ve diğer pişirme kapları da aynı şekilde mi çalışır? Aynı sorular geçerli, ancak tutucu ve mandren bağlantısı her şekle özgüdür, bu nedenle her birinin çizimini gönderin.
Hücrenin boyutunu belirlememizi sağlayan bilgiler.
Parça çizimini, kase veya kap boyut aralığıyla birlikte gönderin, bugün hangi zımpara makinesini kullandığınızı ve kaseyi nasıl sabitlediğinizi bize bildirin ve günlük üretim miktarınızı verin. Bu bilgilerden yola çıkarak, parçalarınız için hangi soruların daha önemli olduğunu belirleyebilir ve tahmini bir çevrim süresiyle birlikte bir hücre taslağı çizebiliriz.
Bugün zımpara makinesini elle mi çalıştırıyorsunuz? Bize anlatın veya çizimi ve günlük çıktıyı sales@evsrobot.com adresine e-posta olarak gönderin.
Zımpara makineleri için robot yüklemenin genel prensipleri, tek bir hazne hücresi örneğiyle gösterilmiştir; hazne boyutları, malzemeler, zımpara parametreleri, çevrim süreleri ve yüzey sonuçları belirtilmemiştir.